

Spectral Quantification of Underwater Terrain Matching Suitability Guided by TERCOM Algorithm Principles
-
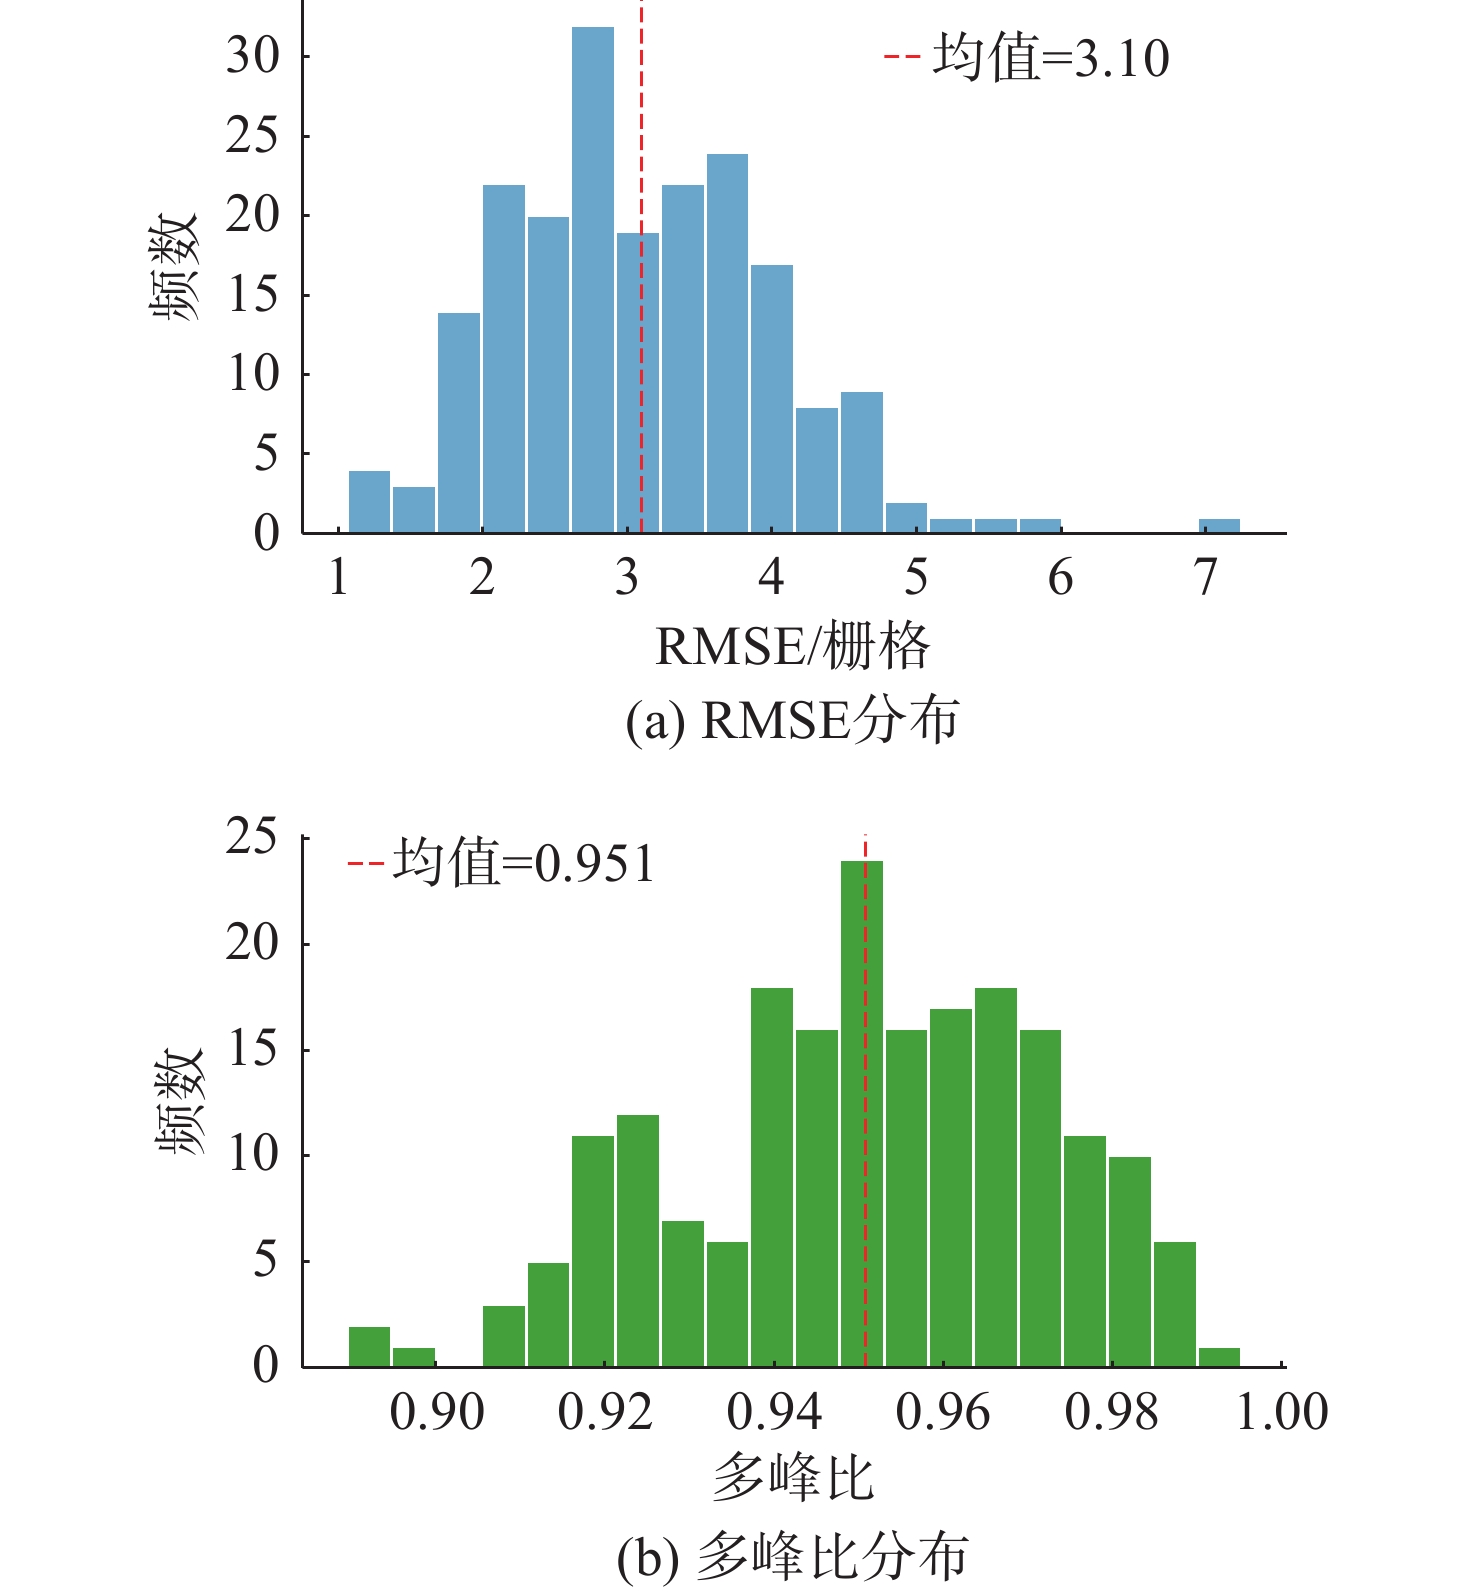
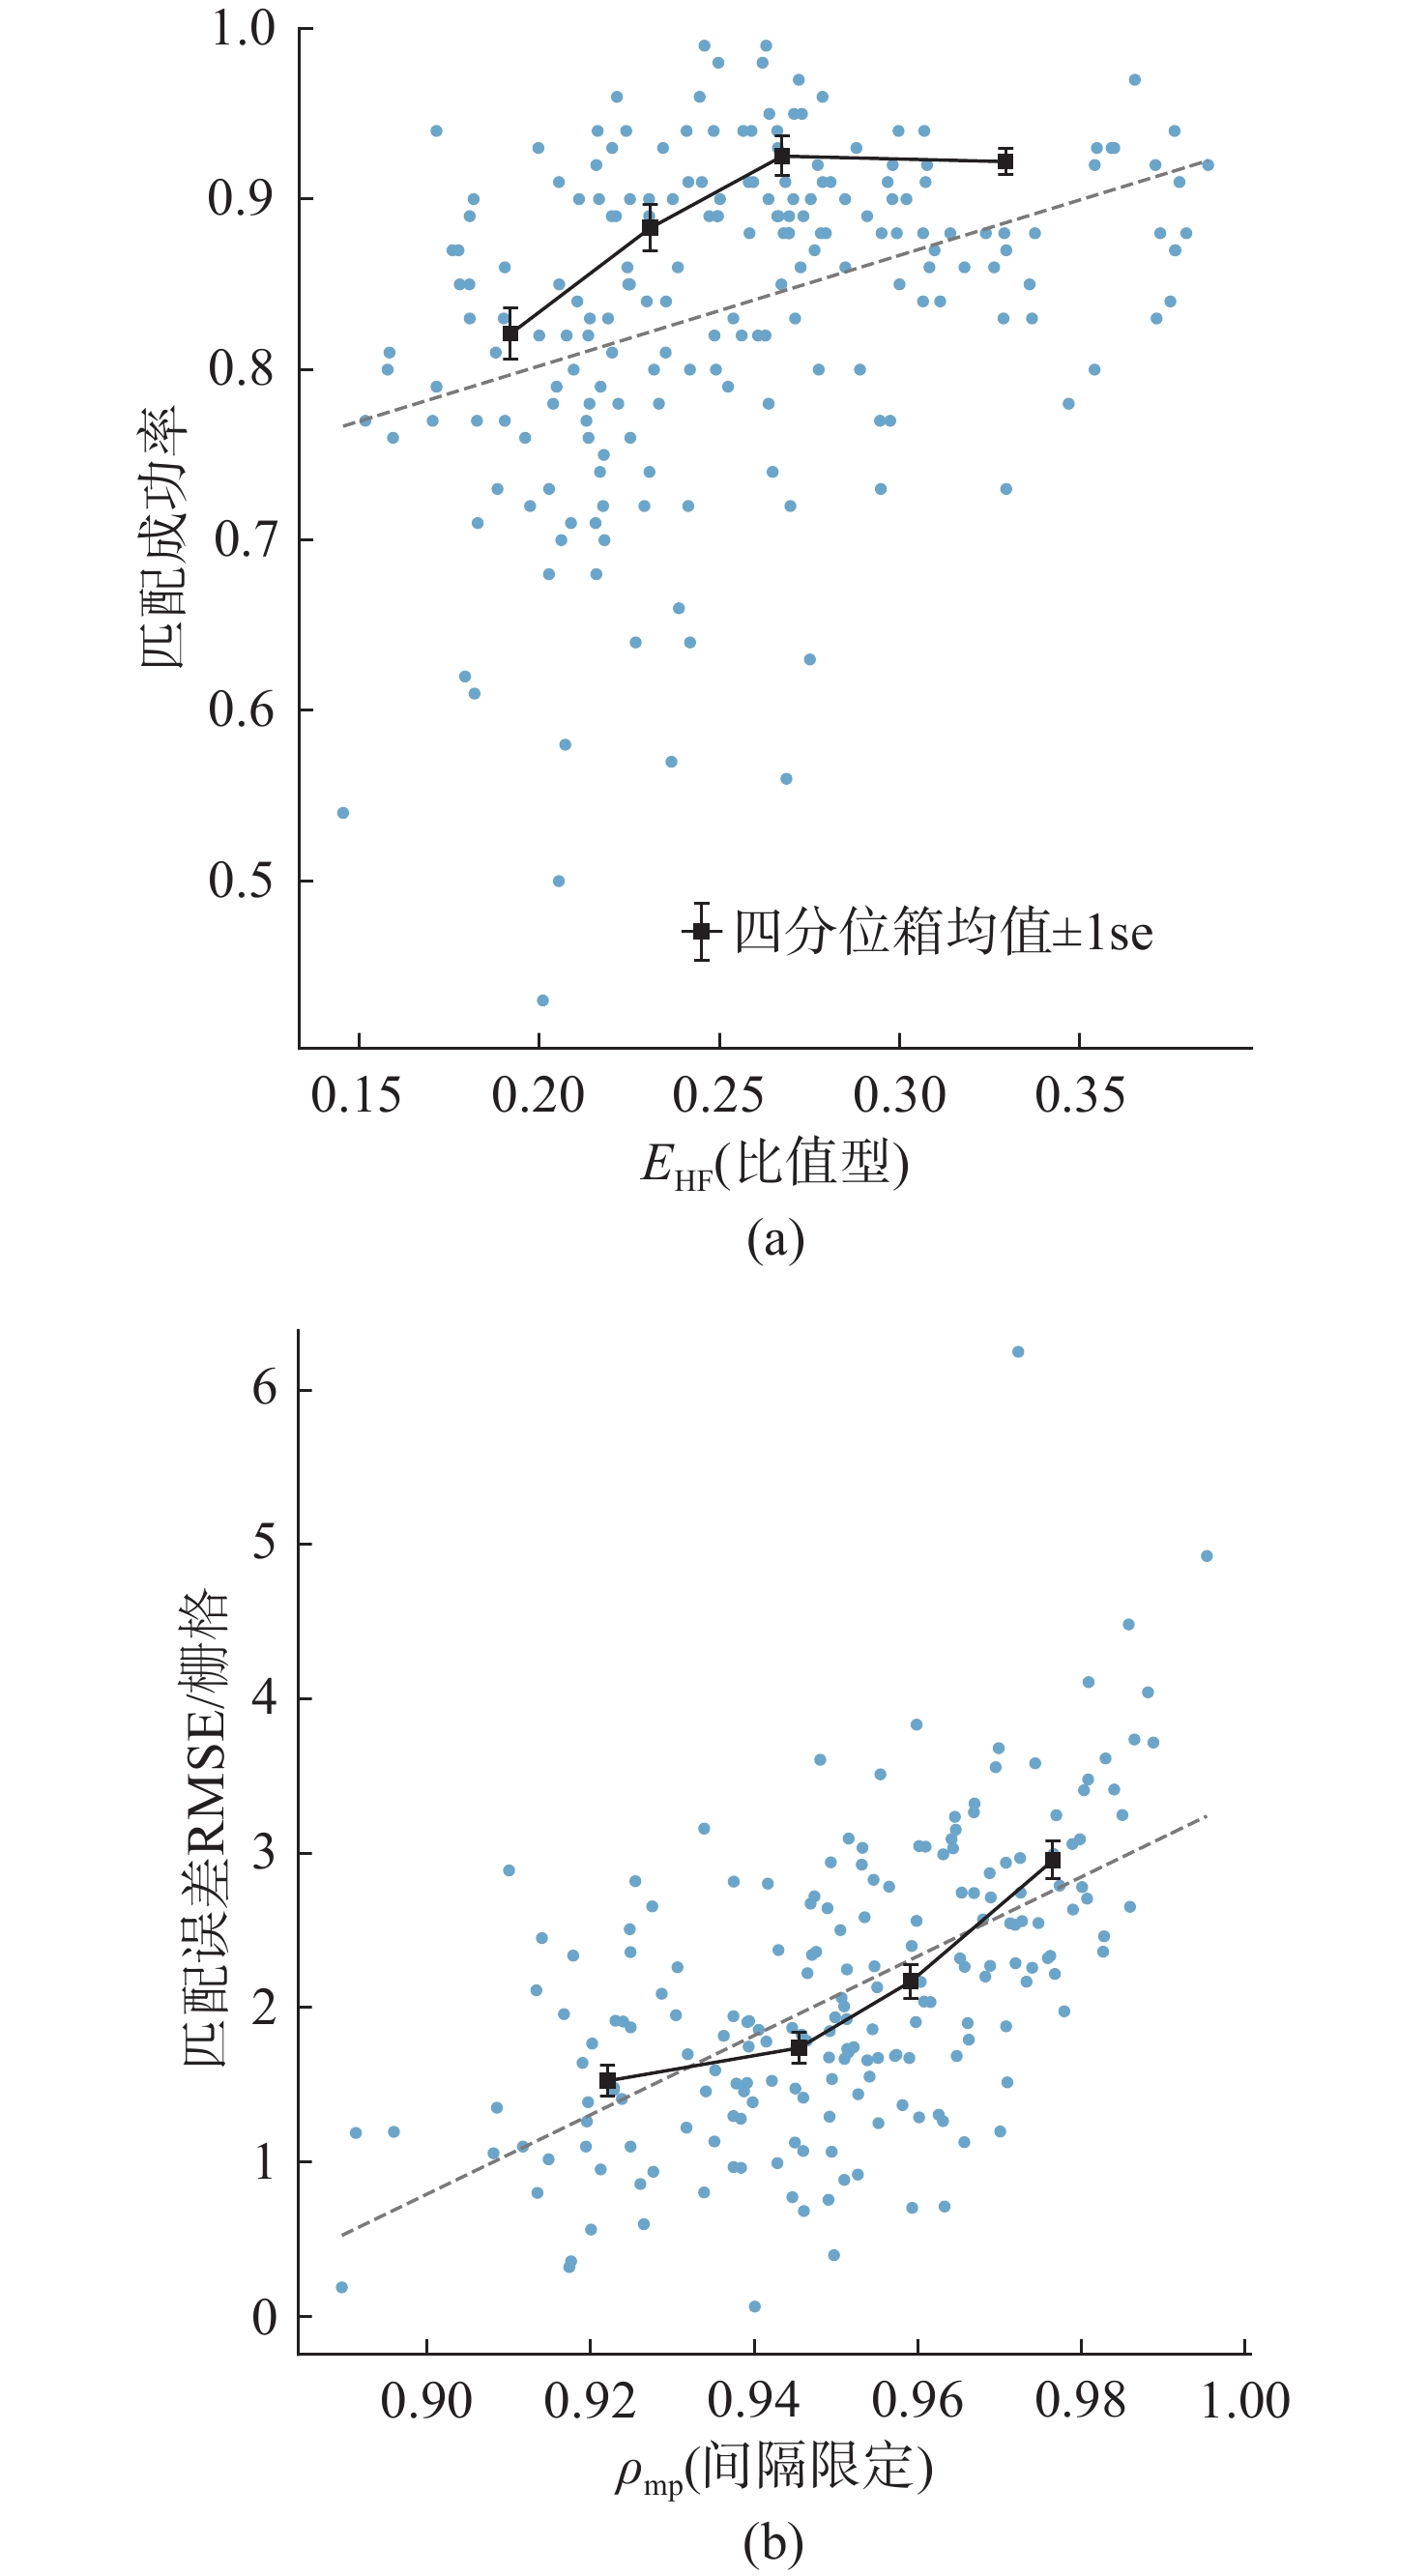
摘要: 针对现有地形匹配适宜度评价多以高程标准差、地形粗糙度等基础地形特征作为量化依据, 特征量化缺少匹配算法原理导向, 特征指标选取科学性不足的问题, 文中提出一种以地形轮廓匹配(TERCOM)归一化互相关(NCC)原理为导向的地形特征频谱量化方法, 以合理化指标选取依据, 提高匹配适宜度评估准确性。首先, 通过理论分析揭示地形高频成分决定NCC响应曲面的峰值锐度, 分析其对地形匹配定位精度的影响; 其次, 引入地形高频能量比和频谱熵, 构建涵盖统计、梯度、频谱和空间4类特征的12维地形特征指标集; 随后基于GEBCO 2024地形数据提取200个地形块, 开展20 000次TERCOM匹配定位仿真, 生成包含均方根误差和多峰比的匹配性能评估集合; 最后, 采用Pearson相关系数和随机森林回归理论对地形特征与匹配性能开展关联性研究, 并以自采的3个水域194块实测地形块对所提频谱指标评估可行性加以验证。结果表明: 高频能量比与匹配成功率呈显著正相关(实测数据条件下相关系数达rsuccess=+0.75, 伴随概率Psuccess<10−35); 频谱熵对匹配剖面多峰歧义的表征能力优于地形标准差等常用统计指标。Abstract: Conventional evaluations of terrain-matching suitability mostly quantify terrain with basic features such as elevation standard deviation and roughness; because indicator selection lacks guidance from the underlying matching algorithm, it is insufficiently justified. This study proposes a spectral quantification method for terrain features guided by the normalized cross-correlation(NCC) principle of terrain contour matching (TERCOM), to rationalize indicator selection and improve the accuracy of suitability assessment. Theoretical analysis shows that high-frequency terrain components govern the peak sharpness of the NCC response surface and thereby affect matching localization accuracy. A high-frequency energy ratio and a spectral entropy are further introduced, and a 12-dimensional feature set covering statistical, gradient, spectral, and spatial characteristics is constructed. Using GEBCO 2024 bathymetric data, 200 terrain patches and 20 000 TERCOM matching simulations are performed to build a performance dataset of root-mean-square error (RMSE) and multi-peak ratio; the feature-performance relationships are examined with Pearson correlation analysis and random forest regression, and the proposed spectral indicators are validated on 194 measured patches from three water areas. Results show that the high-frequency energy ratio is strongly positively correlated with matching success rate ($ r $rsuccess =+0.75, Psuccess<10−35 on measured data), and that spectral entropy characterizes the multi-peak ambiguity of the correlation surface better than conventional statistical indicators such as terrain standard deviation.
-
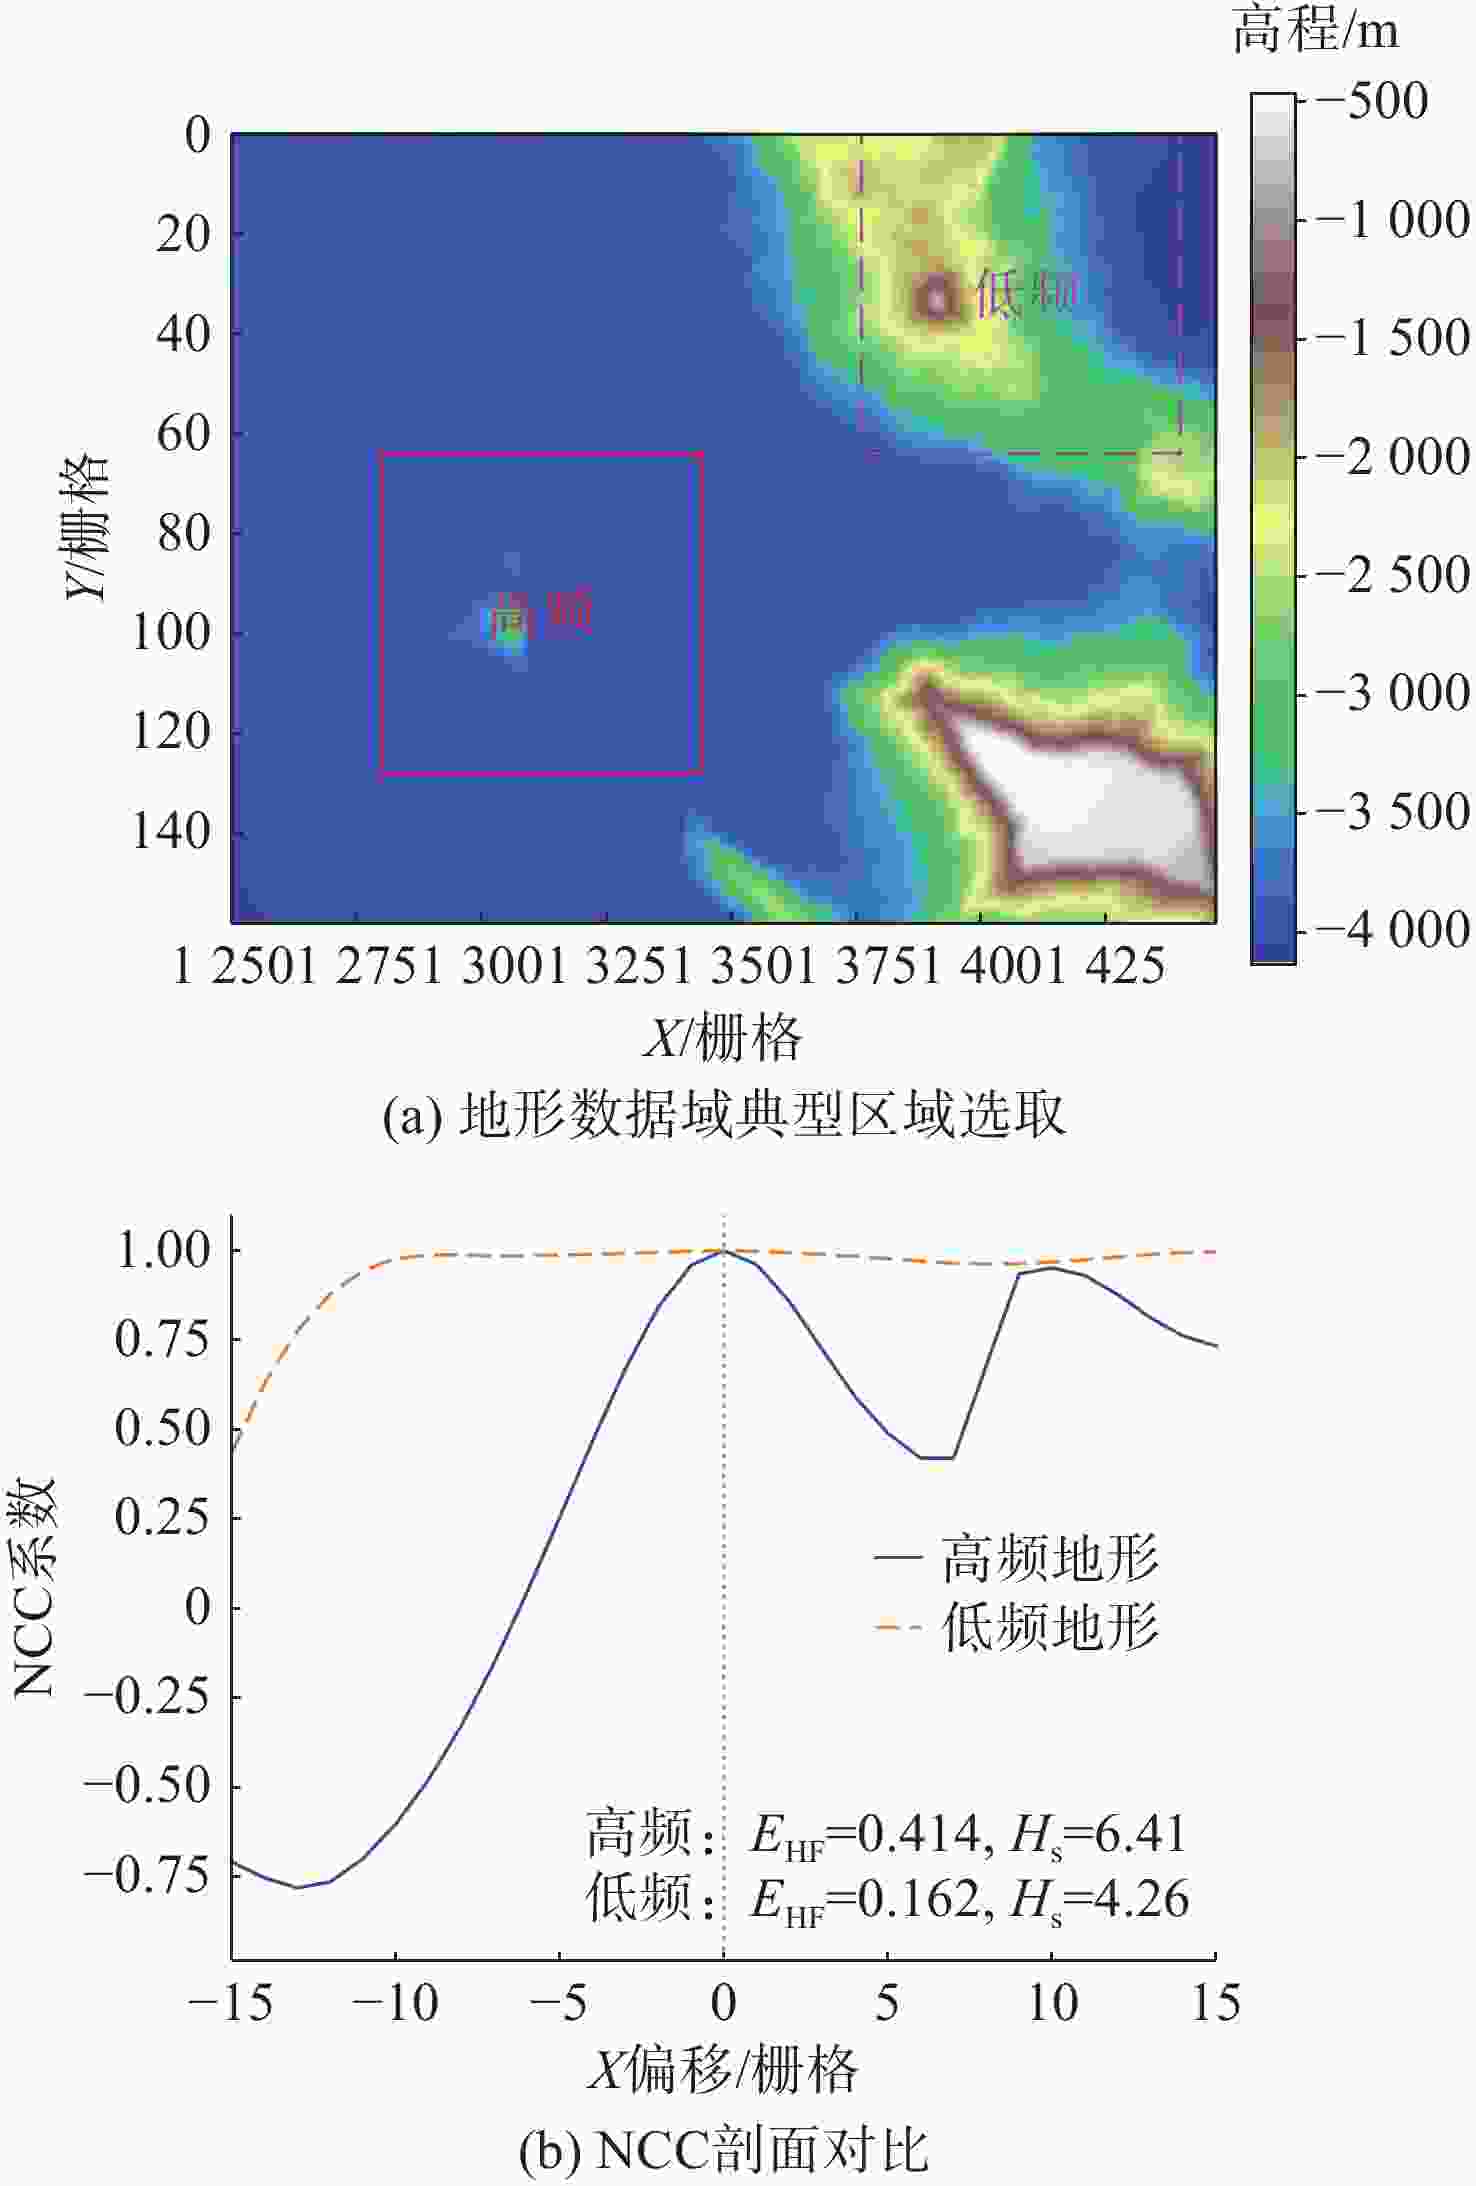
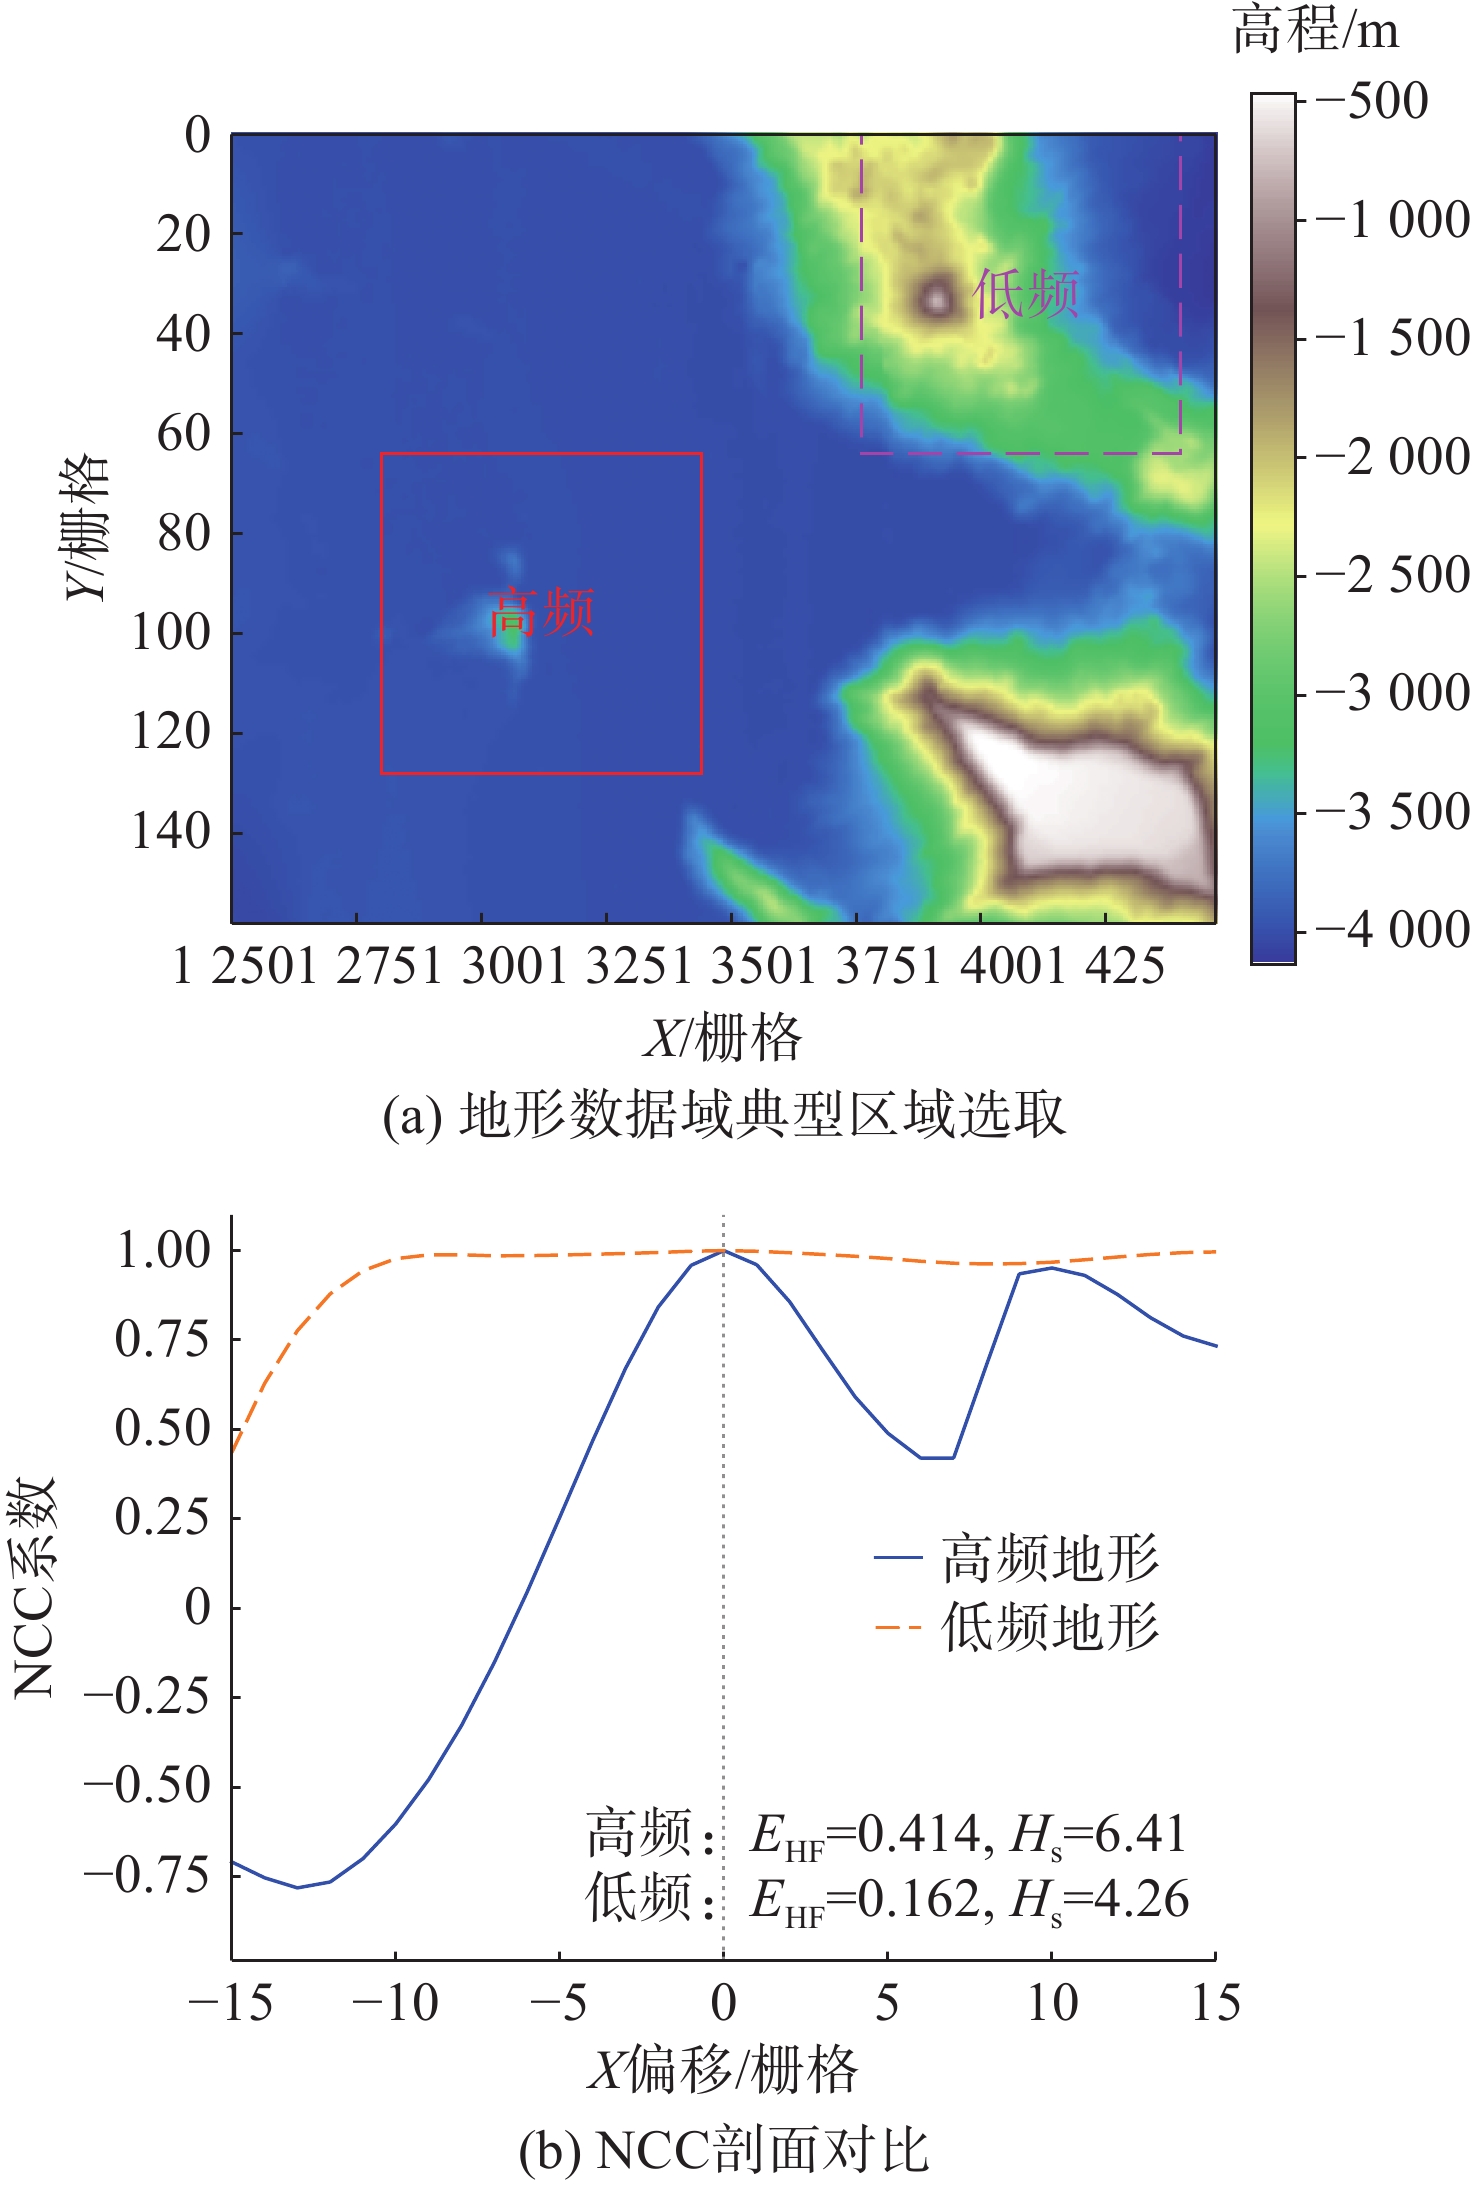
图 1 高、低频区域NCC对比
Figure 1. Comparison of NCC profiles between high- and low-frequency regions
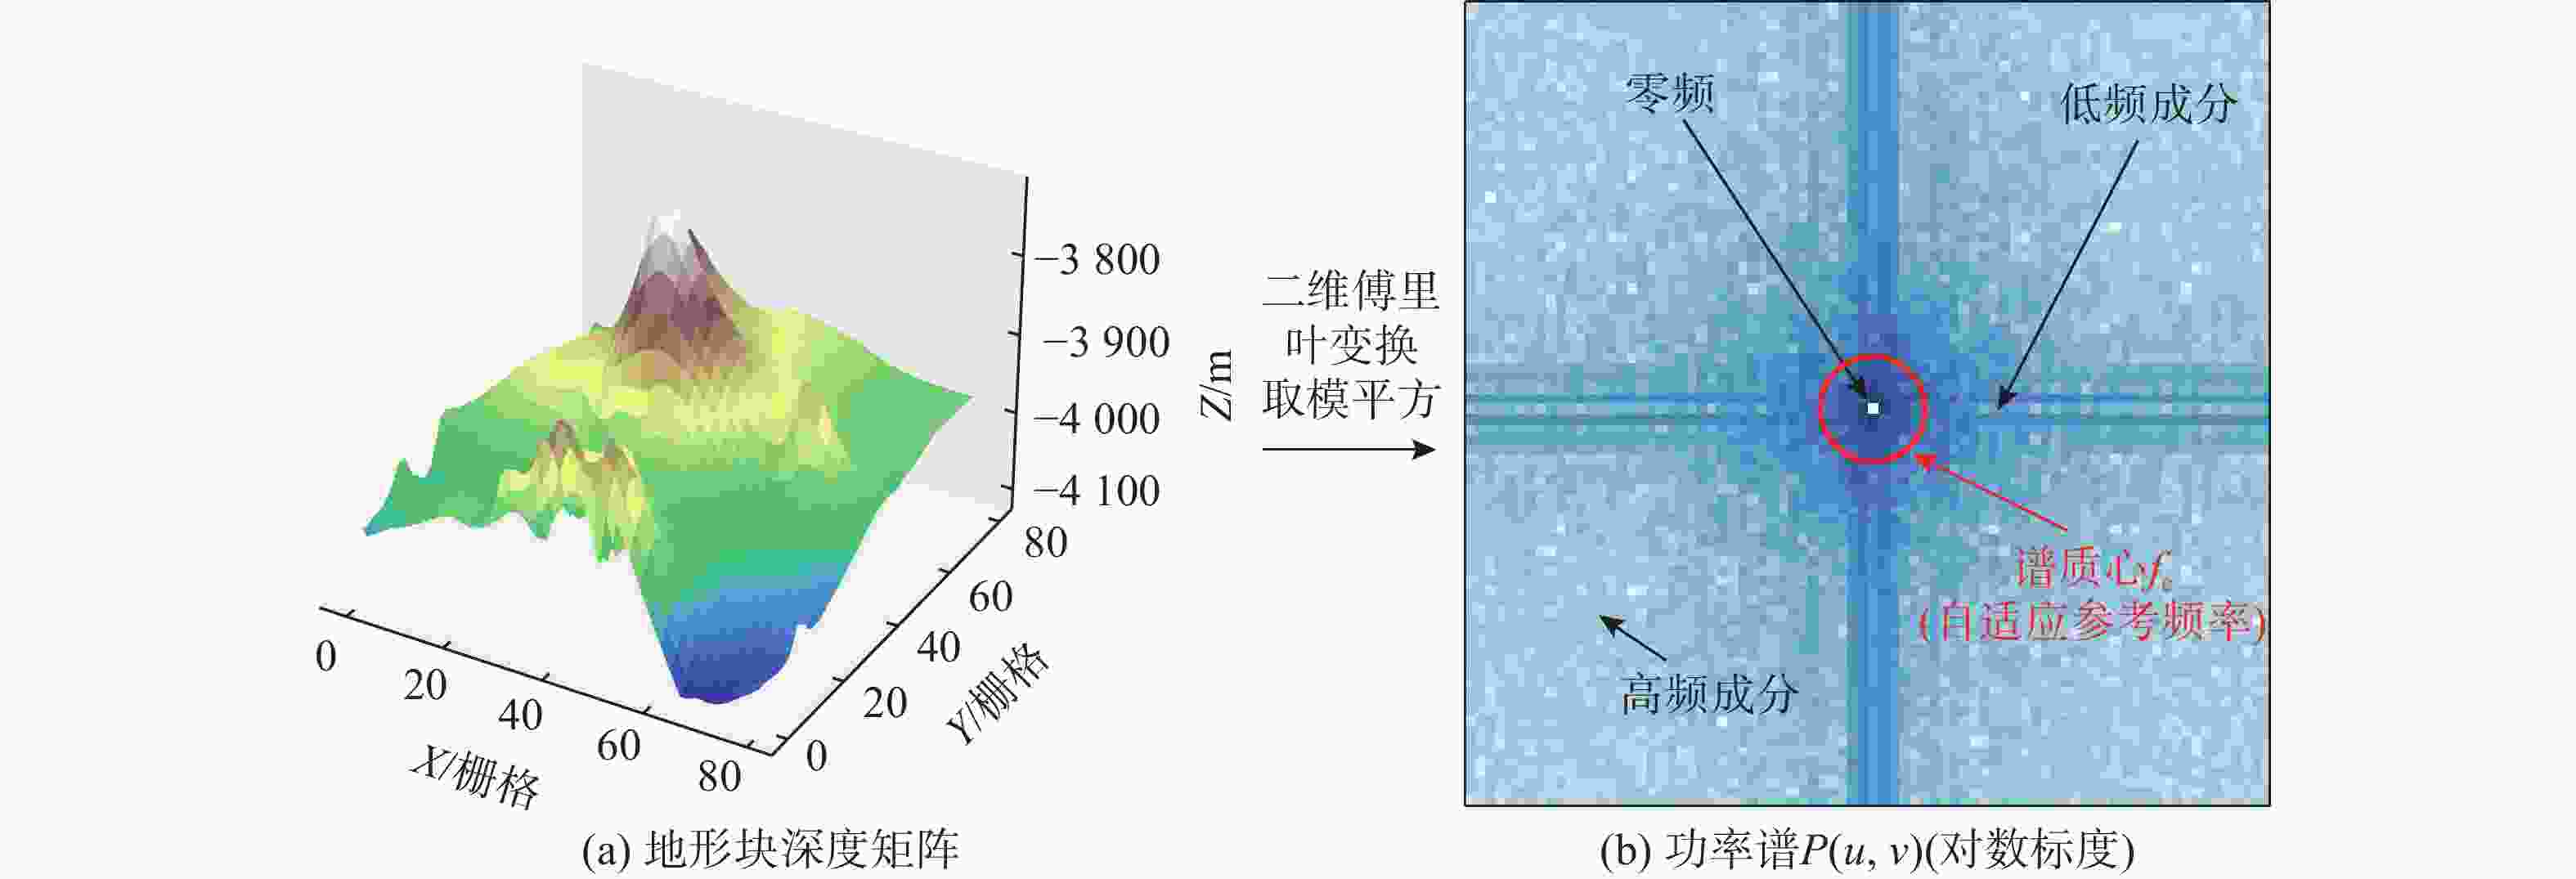
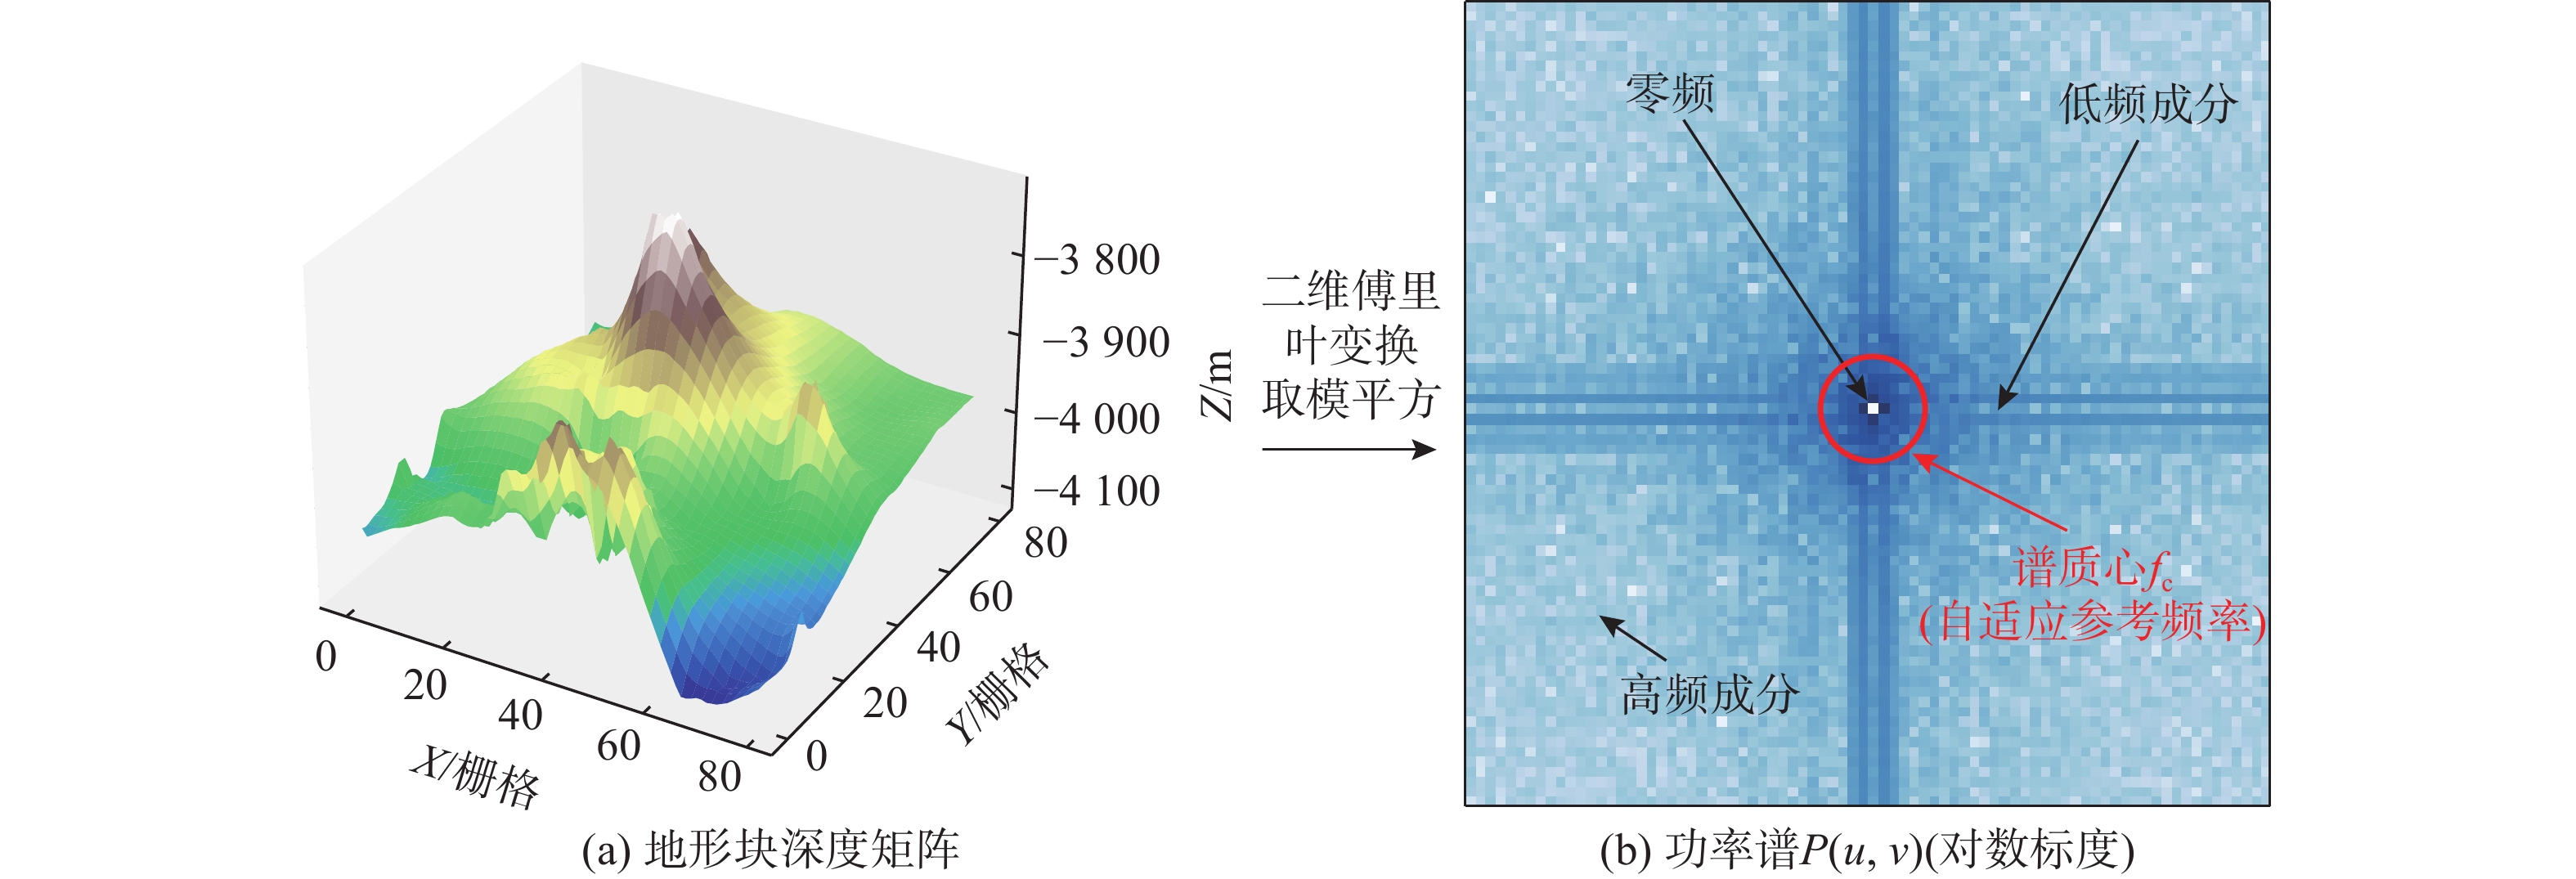
图 2 水下区块地形二维傅里叶变换示意图
Figure 2. Schematic of two-dimensional Fourier transform of underwater block terrain
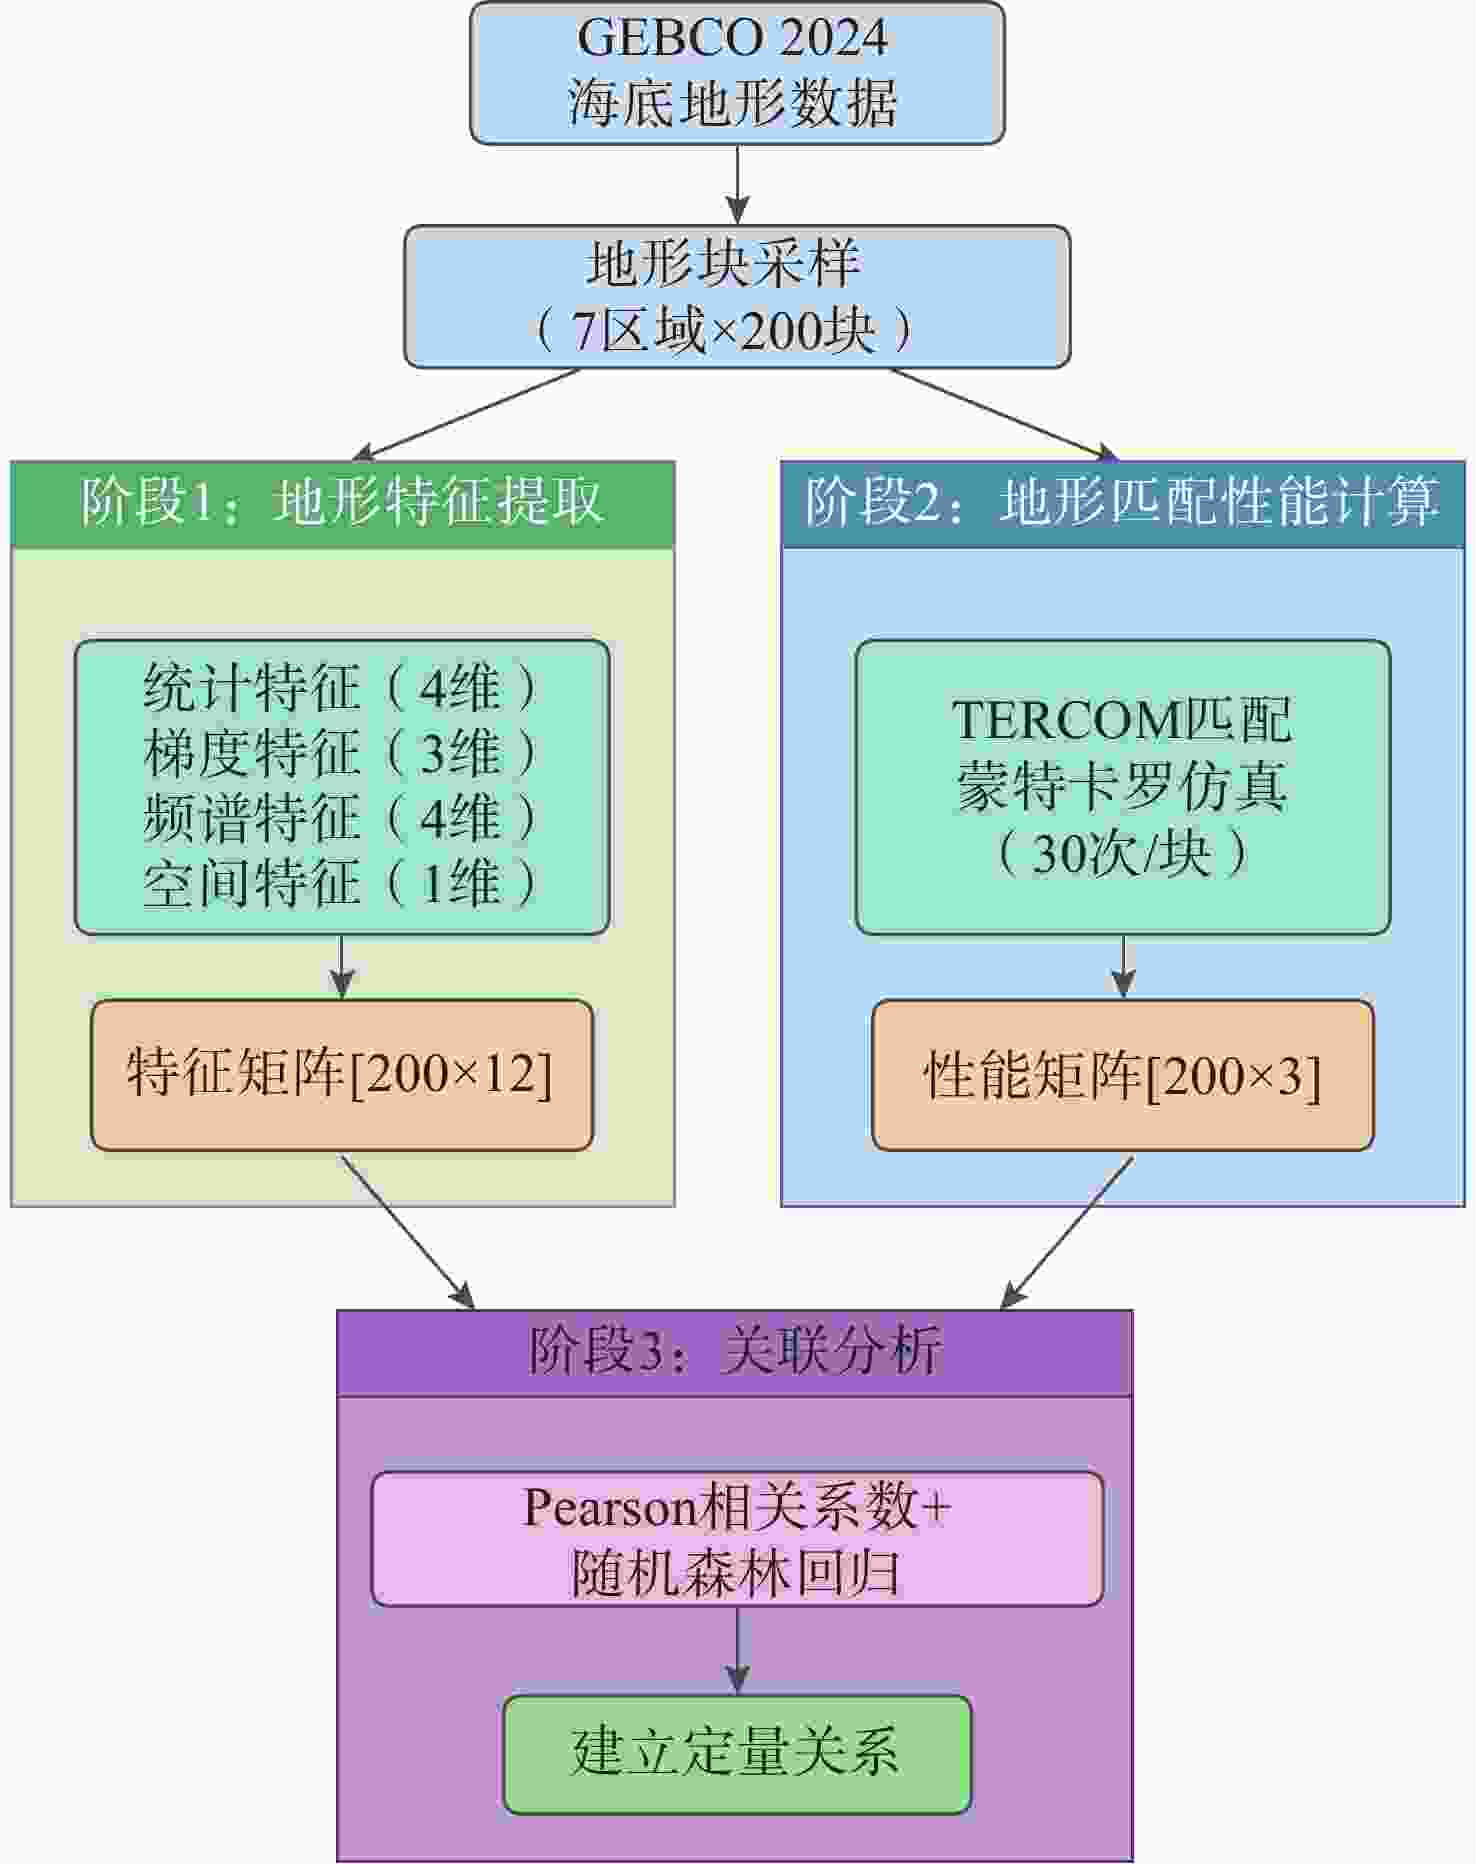
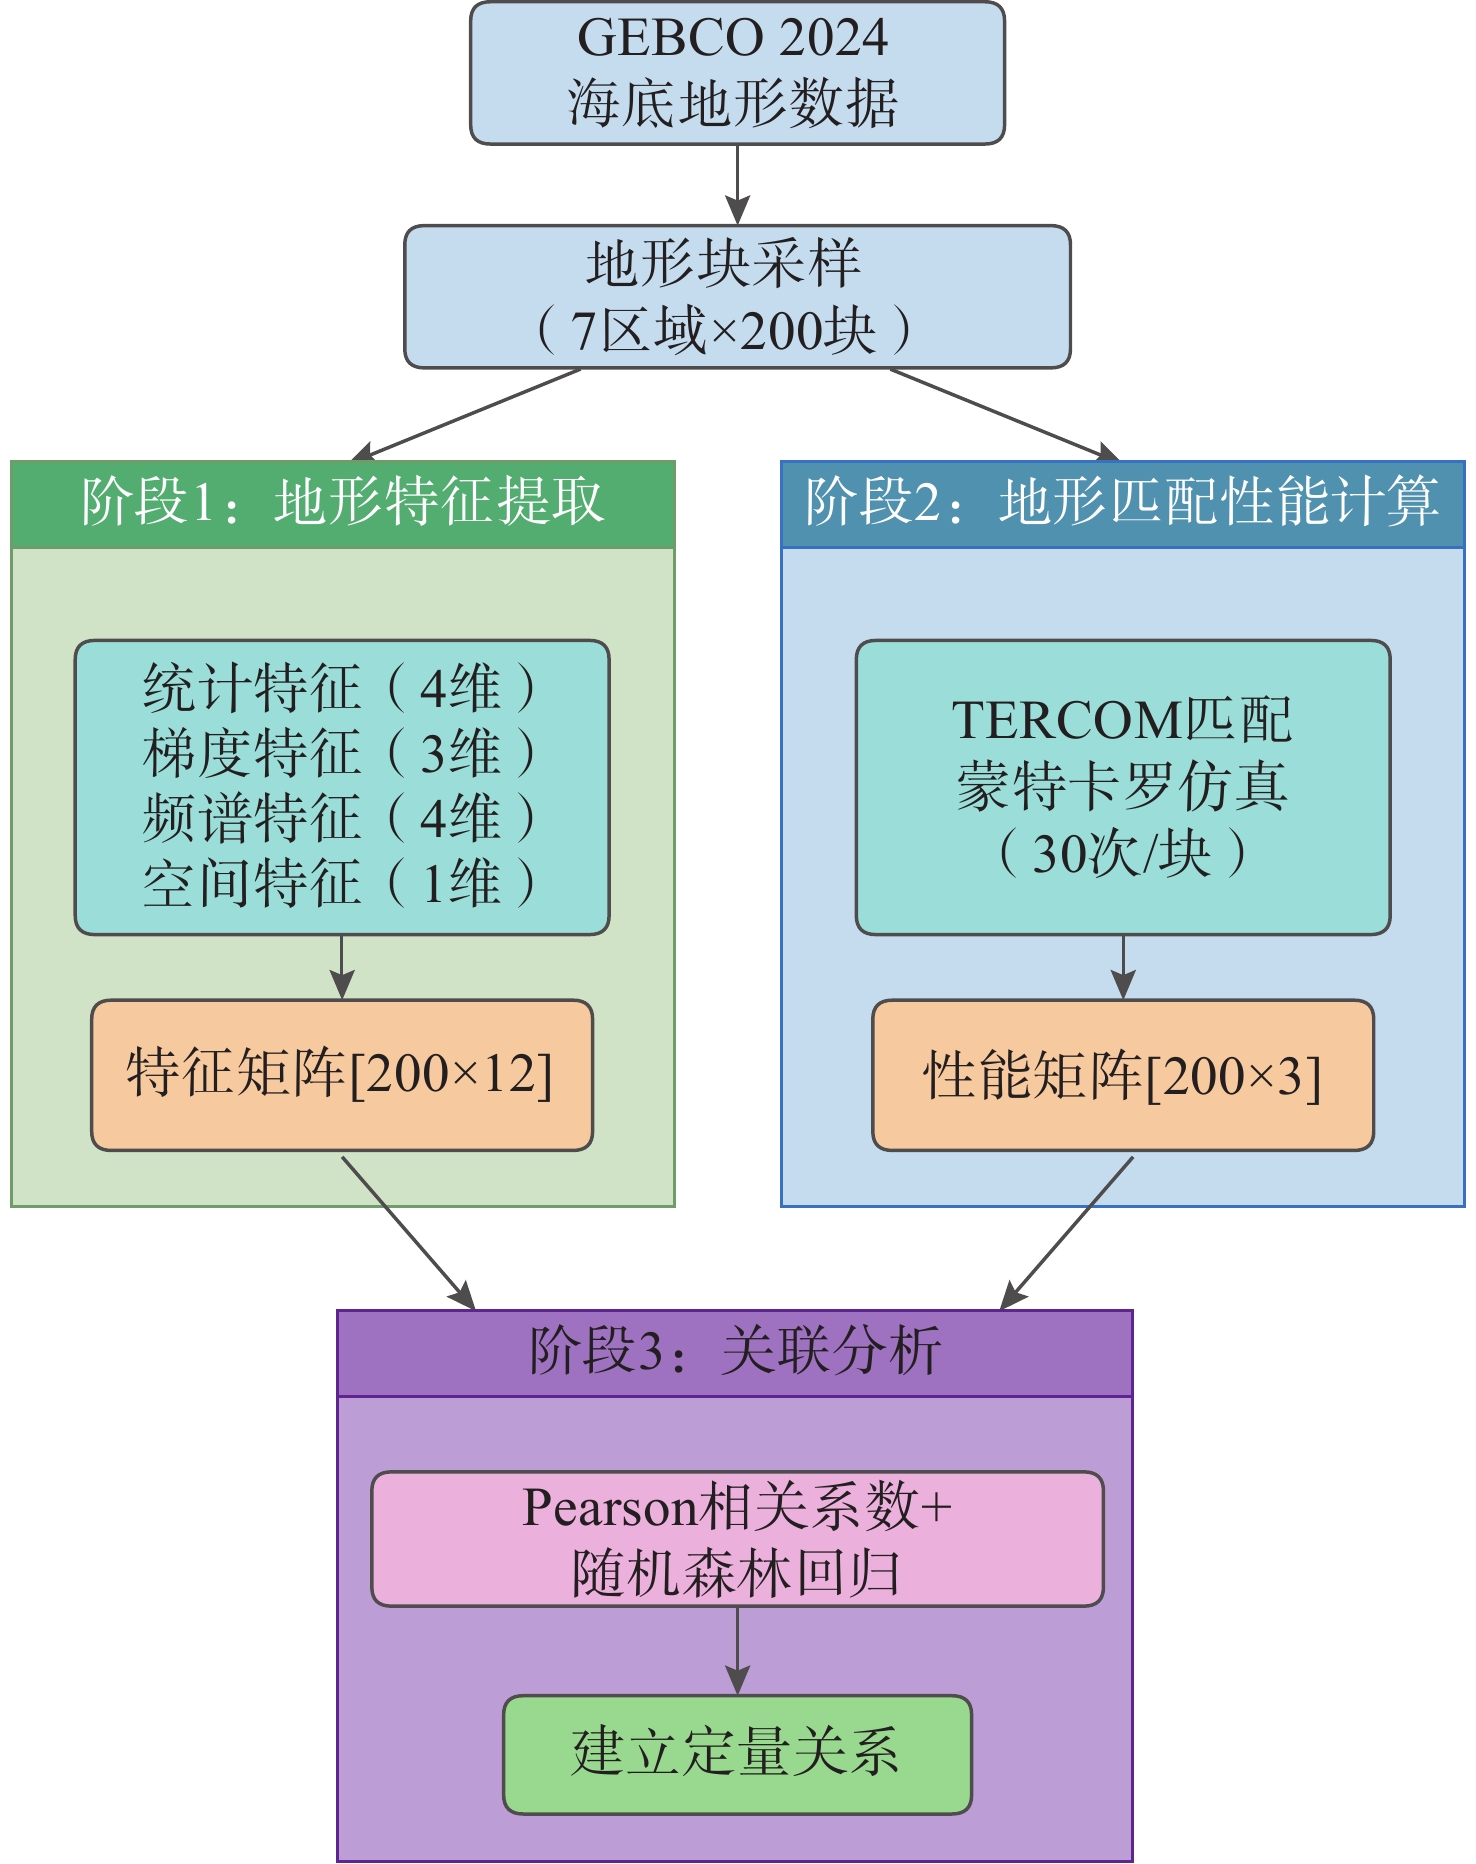
图 3 水下地形匹配适宜度频谱量化检验方案
Figure 3. Verification scheme for spectral quantification of underwater terrain matching suitability
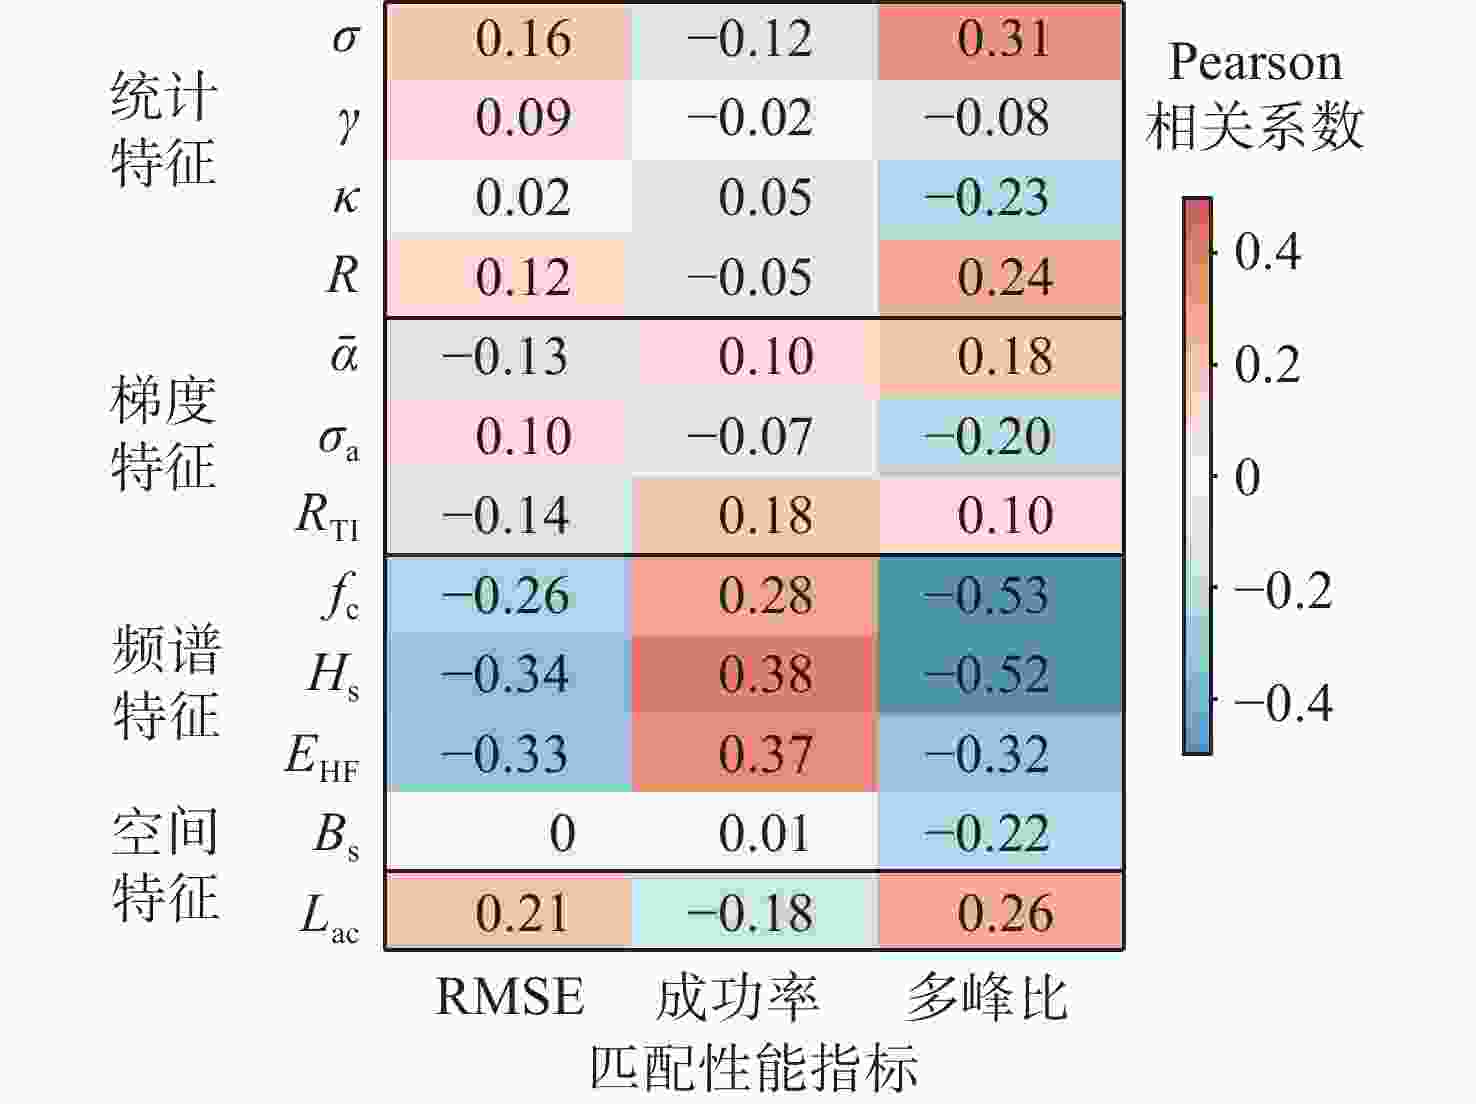
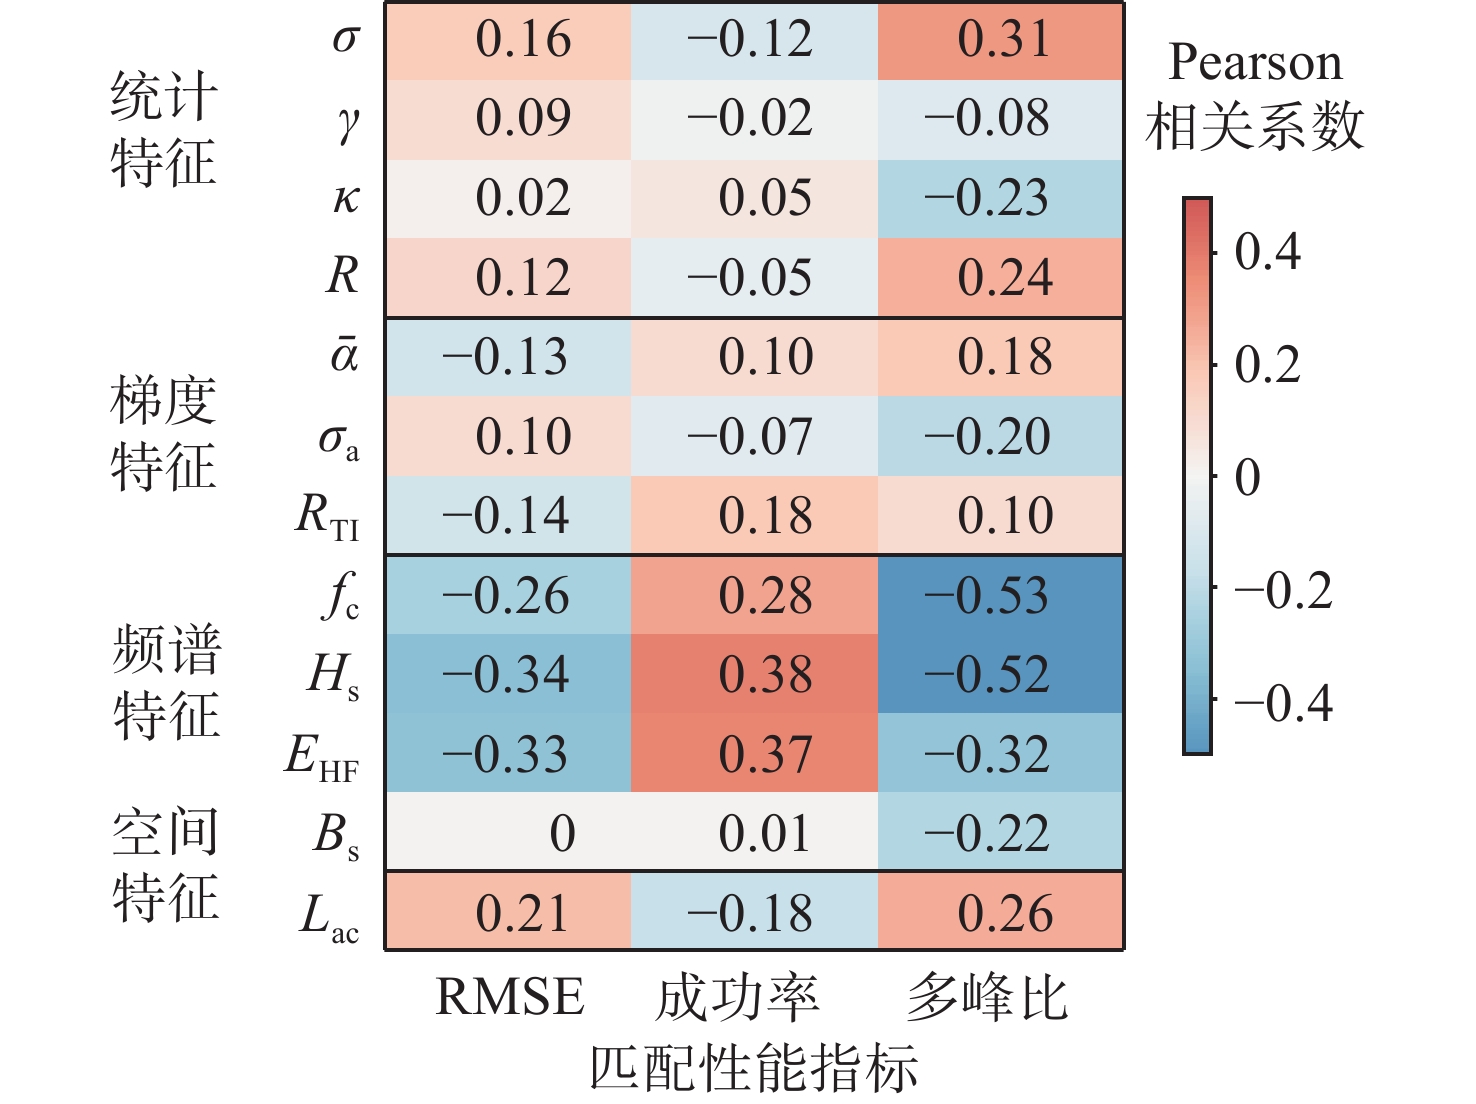
图 7 地形特征与匹配性能指标相关热力图
Figure 7. Correlation heatmap between terrain features and matching performance indicators
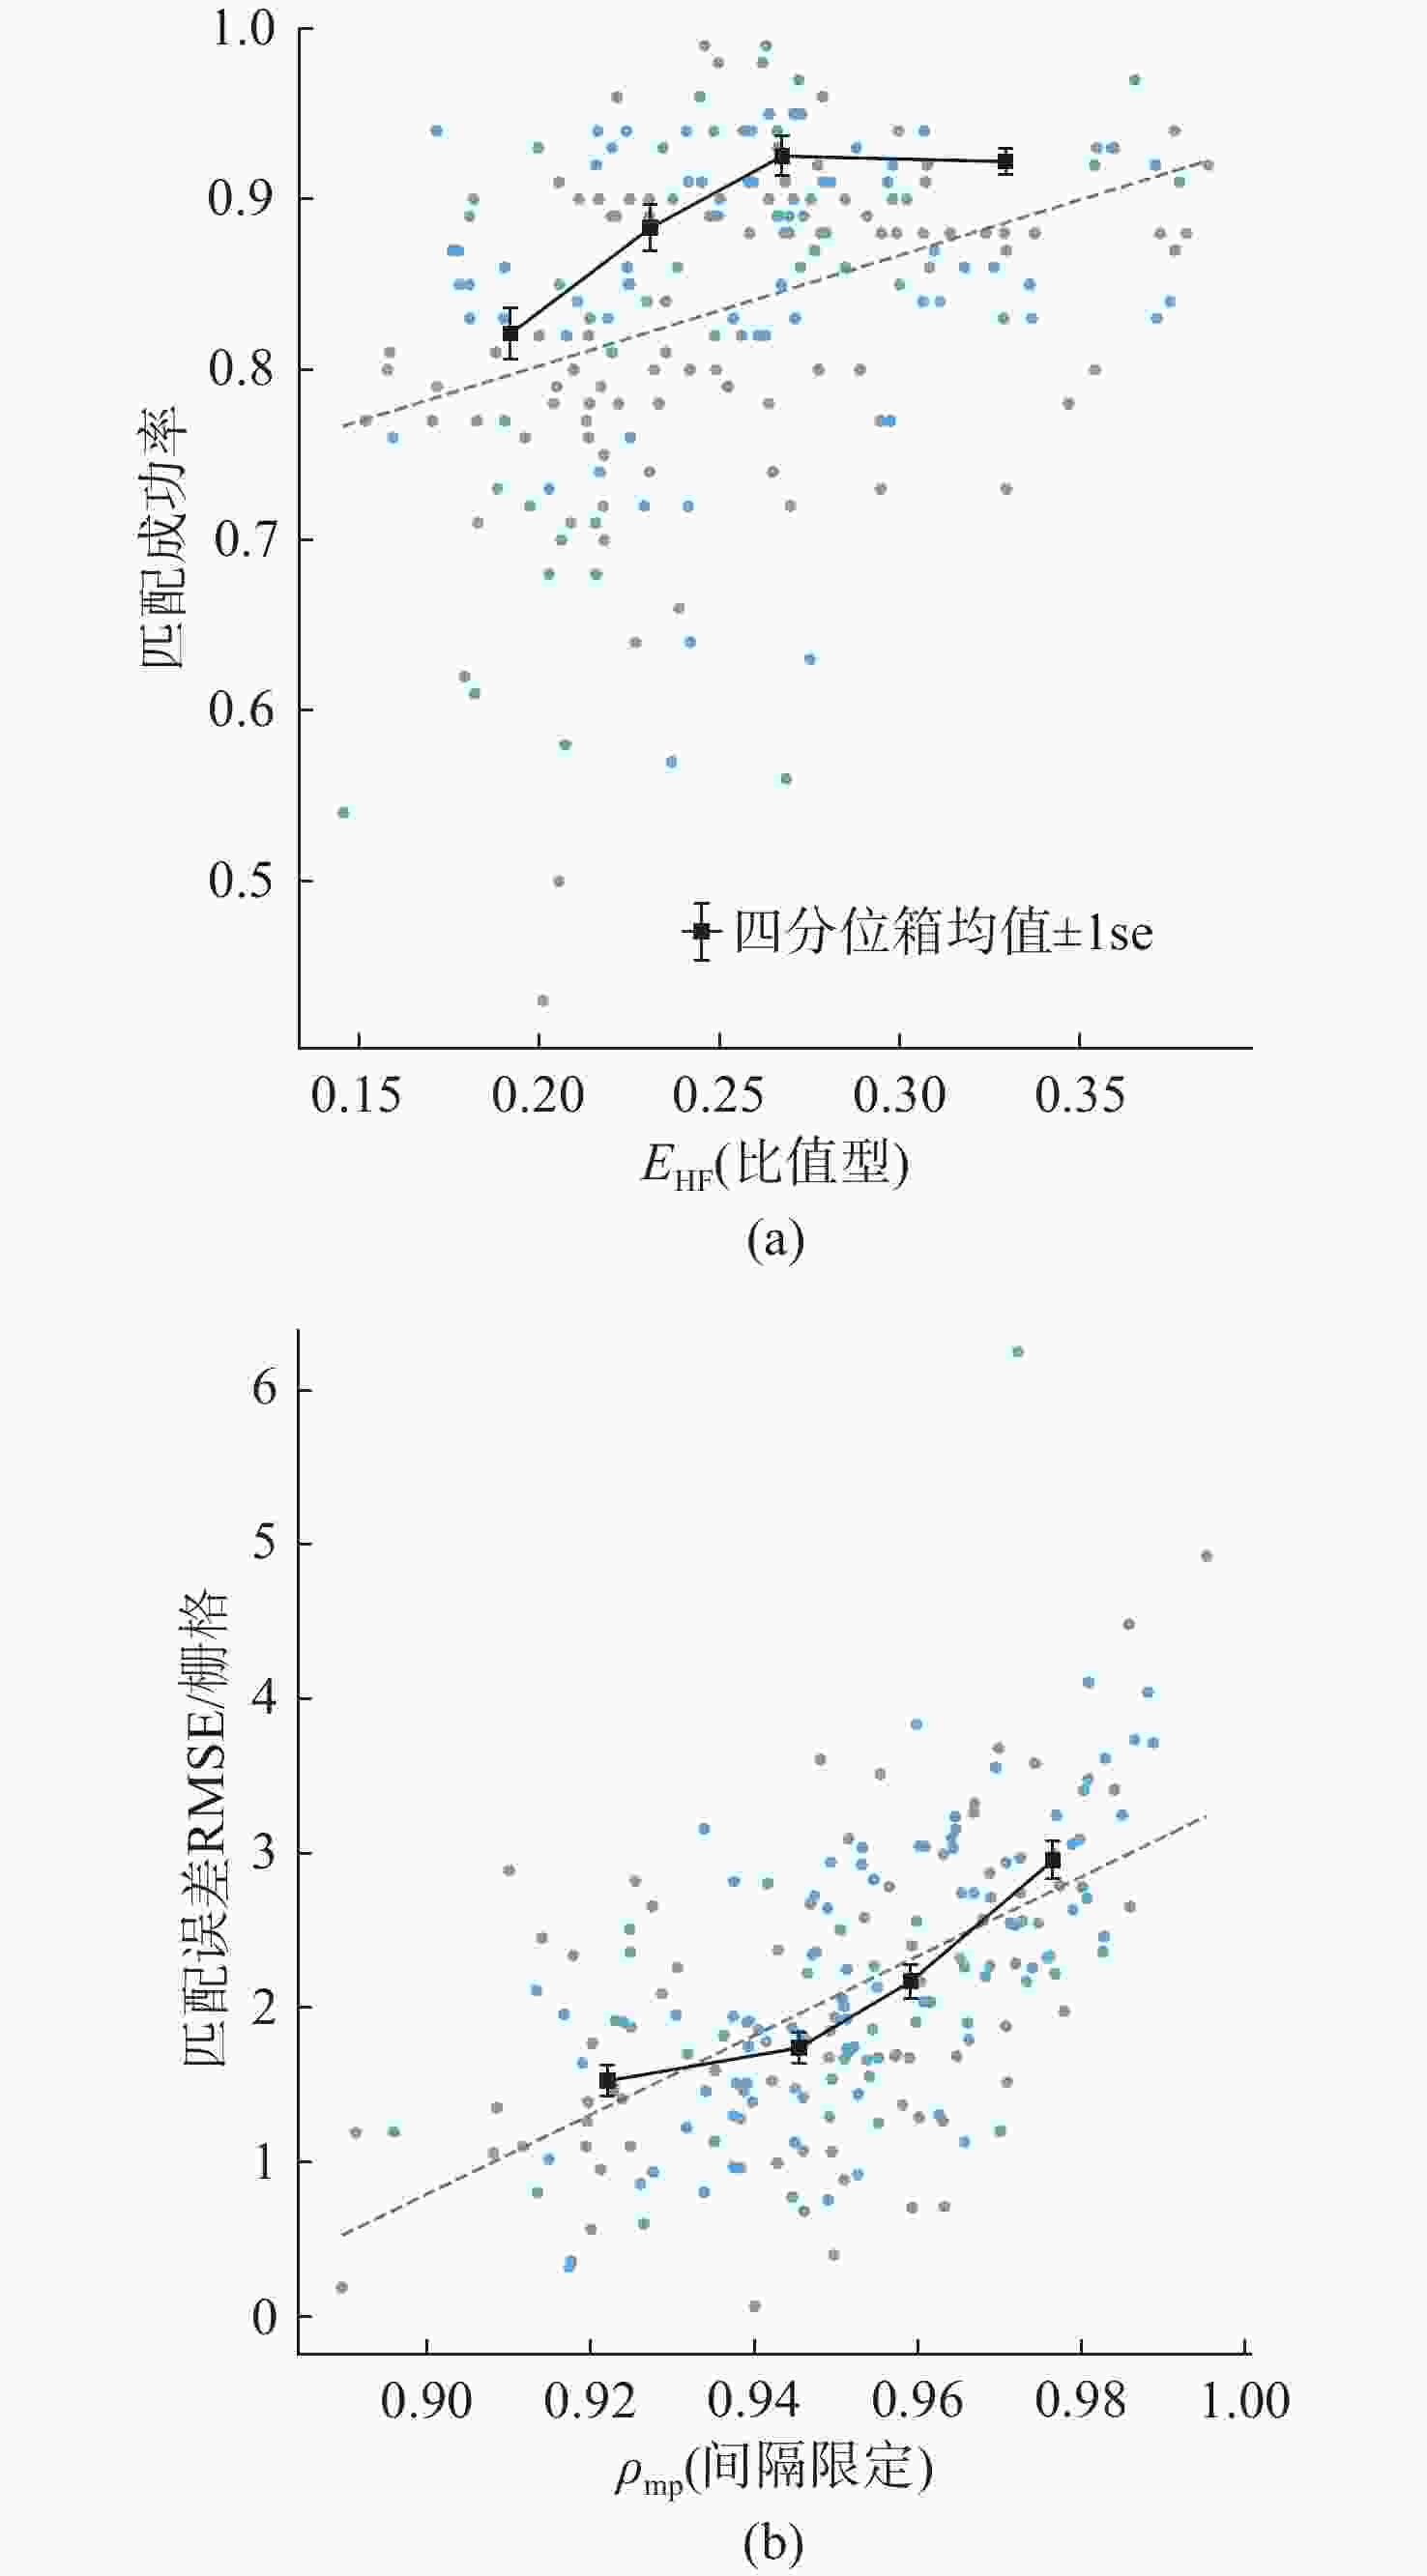
图 8 关键频谱特征与匹配性能散点分布
Figure 8. Scatter distributions of key spectral features versus matching performance
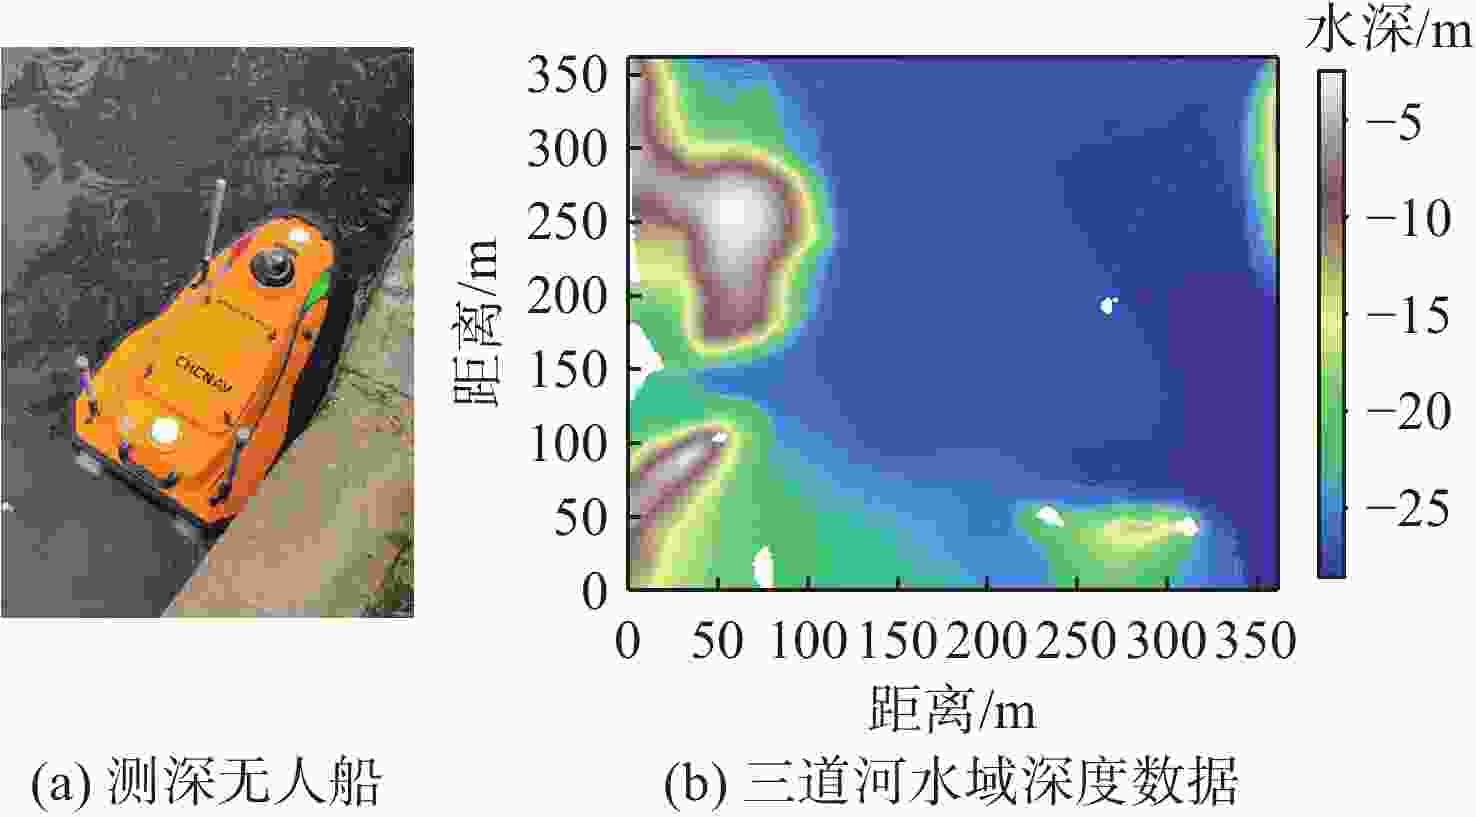
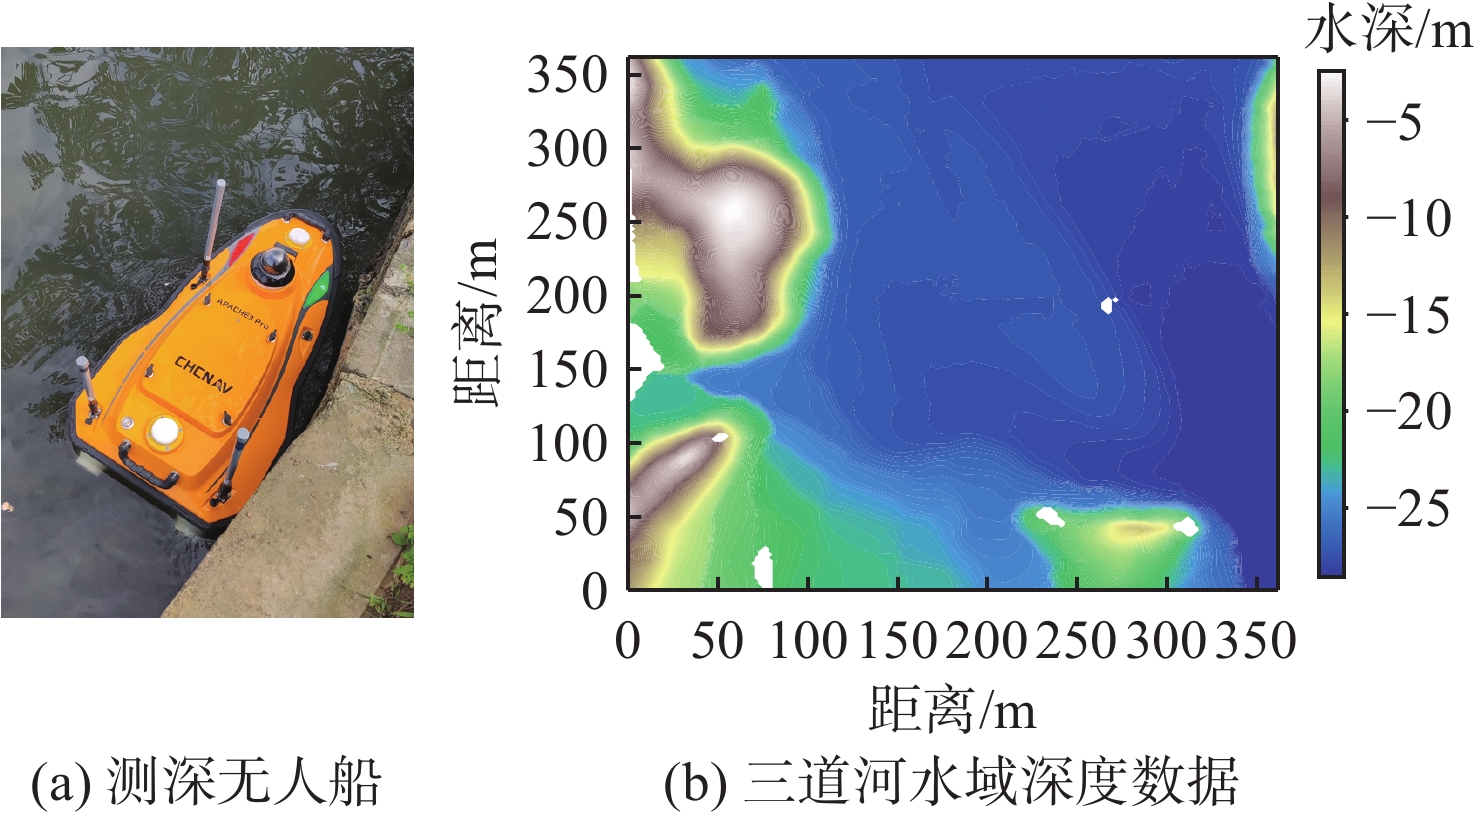
图 10 测绘无人船与三道河水域实测块示例
Figure 10. Example of surveyed blocks in the Sandao River using surveying unmanned surface vessels
表 1 实验数据区域分布
Table 1. Distribution of experimental data regions
区域 地理范围 主要地形特征 块数 南海北部 10 °~15°N, 111 °~ 116°E 大陆架-深海过渡带 28 菲律宾海 10°~ 18°N, 128°~ 136°E 复杂海底地形 32 南海东北部 17°~21°N, 113°~ 119°E 海山分布区 30 马里亚纳 16°~22°N, 129°~ 140°E 海沟极端地形 35 台湾海峡 19 °~ 22°N, 117°~120°E 浅海复杂区 25 琉球海沟 18°~ 27°N, 131°~ 139°E 海沟-岛弧系统 30 日本海 37°~ 42°N, 130 °~ 135°E 相对平坦盆地 20 合计 200  下载: 导出CSV
表 2 地形特征定义与计算方法
Table 2. Definitions and calculation methods of terrain features
类别 名称 符号 计算方法 物理意义 统计
特征高程标
准差$ \sigma $ $ \sqrt{\dfrac{1}{N}\displaystyle \sum \limits_{i=1}^{N}{({{{\textit{z}}}_{i}}-\bar {{\textit{z}}})}^{2}} $ 地形起伏幅度 偏度 $ \gamma $ $ \dfrac{1}{N}\displaystyle \sum \limits_{i=1}^{N}{\left(\dfrac{{{\textit{z}}}_{i}-\bar {{\textit{z}}}}{\sigma }\right)}^{3} $ 高程分布
对称性峰度 $ \kappa $ $ \dfrac{1}{N}\displaystyle \sum \limits_{i=1}^{N}{\left(\dfrac{{{\textit{z}}}_{i}-\bar {{\textit{z}}}}{\sigma }\right)}^{4}-3 $ 高程分布
尖锐程度高程
极差$ R $ $ {{\textit{z}}}_{\max }-{{\textit{z}}}_{\min } $ 最大高差 梯度
特征坡度
均值$ \bar {\alpha } $ $ \dfrac{1}{N}\displaystyle \sum \limits_{i=1}^{N}{\alpha }_{i} $ 平均地形倾斜度 坡度标
准差$ {\sigma }_{\alpha } $ $ \sqrt{\dfrac{1}{N}\displaystyle \sum \limits_{i=1}^{N}{({{S}_{i}}-\bar {S})}^{2}} $ 坡度变化程度 粗糙度 $ {R}_{\text{TI}} $ $ \dfrac{1}{N}\displaystyle \sum \limits_{i=1}^{N}\sqrt{\displaystyle \sum \limits_{j\in {\Omega }_{i}}{({{{\textit{z}}}_{i}}-{{{\textit{z}}}_{j}})}^{2}} $ 局部起伏程度 频谱
特征频谱质心 $ {f}_{c} $ $ \dfrac{\displaystyle \sum \limits_{f}f\cdot |F(f){|}^{2}}{\displaystyle \sum \limits_{f}|F(f){|}^{2}} $ 主频空间尺度 频谱熵 $ {H}_{s} $ $ -\displaystyle \sum \limits_{f}p(f){\log }_{2}p(f) $ 频率分布复杂度 高频能
量比$ {E}_{\text{HF}} $ $ \dfrac{\displaystyle \sum \limits_{f \gt {f}_{c}}|F(f){|}^{2}}{\displaystyle \sum \limits_{f}|F(f){|}^{2}} $ 高频成分丰富度 频谱带宽 $ {B}_{s} $ $ \sqrt{\dfrac{\displaystyle \sum \limits_{f}{(f-{{f}_{c}})}^{2}\cdot |F(f){|}^{2}}{\displaystyle \sum \limits_{f}|F(f){|}^{2}}} $ 频率分布宽度 空间
特征自相关
长度$ {L}_{\text{ac}} $ $ {L}_{{\mathrm{ac}}}=\min \{\mathit{\Delta }\colon R(\mathit{\Delta }) \lt 0.5R(0)\} $ 相似区域空
间范围
下载: 导出CSV
表 3 地形特征共线性检验与随机森林特征重要性
Table 3. Collinearity diagnostics and random-forest feature importance of terrain features
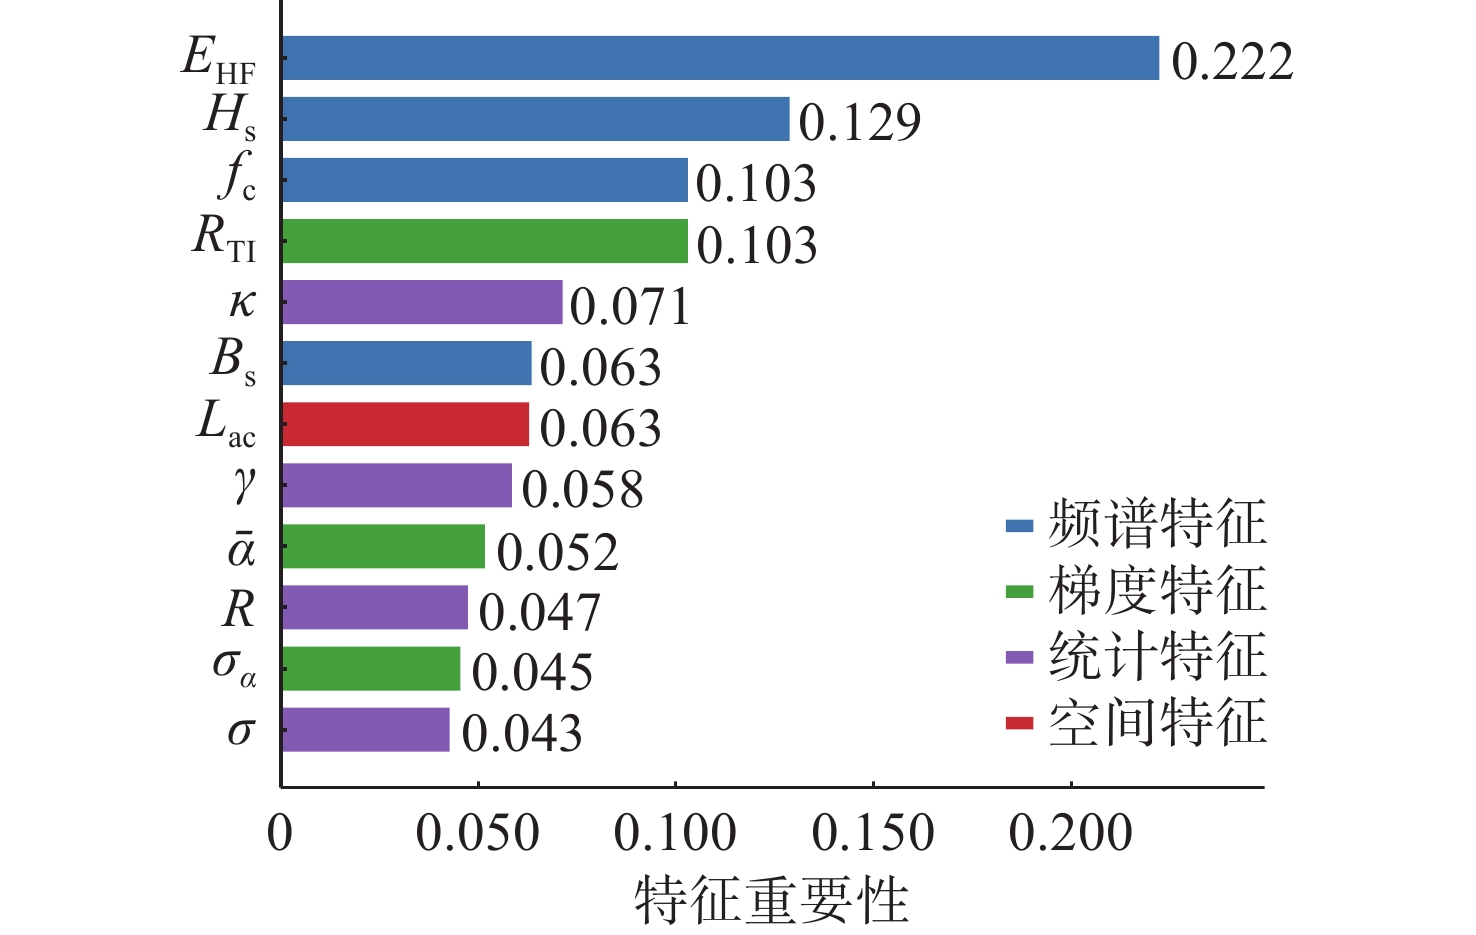
特征 $ r $ VIF 最强共线特征 重要性 $ {E}_{\text{HF}} $ −0.33** 2.03 $ {H}_{s} $(+0.521) 0.265 $ {H}_{s} $ −0.34** 7.49 $ {f}_{c} $(+0.838) 0.198 $ {f}_{c} $ −0.26** 13.12 $ {H}_{s} $(+0.838) 剔除 $ {R}_{\text{TI}} $ −0.14 7.47 $ \sigma $(+0.800) 剔除 $ \kappa $ +0.02 4.31 $ \gamma $(+0.768) 剔除 $ {B}_{s} $ +0.00 6.06 $ {f}_{c} $(+0.717) 0.110 $ {L}_{\text{ac}} $ +0.21** 1.35 $ {H}_{s} $(−0.392) 0.094 $ \gamma $ +0.09 3.04 $ \kappa $(+0.768) 0.114 $ \bar {\alpha } $ −0.13 9.77 $ {\sigma }_{\alpha } $(−0.924) 0.129 $ R $ +0.12 12.98 $ \sigma $(+0.929) 剔除 $ {\sigma }_{\alpha } $ +0.10 7.86 $ \bar {\alpha } $(−0.924) 剔除 $ \sigma $ +0.16* 14.77 $ R $(+0.929) 0.089
下载: 导出CSV
表 4 实测数据主要地形特征与匹配性能相关性
Table 4. Correlation between topographic features of measured data and matching performance
特征 rsuccess rmp VIF $ {E}_{\text{HF}} $ +0.75*** −0.36*** 4.5 $ {H}_{s} $ −0.52*** −0.57*** 6.9 $ \sigma $ +0.47*** +0.52*** 103.1 $ {R}_{\text{TI}} $ +0.51*** +0.46*** 36.8
下载: 导出CSV
-
[1] Titterton D H, Weston J L. Strapdown Inertial Navigation Technology[M]. 2nd ed. London: IET, 2004. [2] Ma T, Ding S, Li Y, et al. A review of terrain aided navigation for underwater vehicles[J]. Ocean Engineering, 2023, 281: 114779. doi: 10.1016/j.oceaneng.2023.114779 [3] Golden J P. Terrain contour matching (TERCOM): a cruise missile guidance aid[C]//Image Processing for Missile Guidance. SPIE, 1980, 238: 10-18. [4] Tian Z, Wang T H, Gao J Q, et al. Particle filter underwater terrain-aided navigation based on gradient fitting[J]. Measurement Science and Technology, 2022, 33(10): 105009. doi: 10.1088/1361-6501/ac7a08 [5] Zhao M, XU Z Y, MA W Q. Analysis of terrain navigability in underwater terrain aided navigation[J]. Journal of Physics: Conference Series, 2021, 1887: 012001. doi: 10.1088/1742-6596/1887/1/012001 [6] GAO Jing-xuan, DU Hao-han, ZHANG Ya. Efficient analytical method of the suitability for UUV terrain aided navigation[J]. Ship Science and Technology, 2022, 44(24): 114-118. [7] Bergman N, Ljung L, Gustafsson F. Terrain navigation using Bayesian statistics[J]. IEEE Control Systems Magazine, 1999, 19(3): 33-40. doi: 10.1109/37.768538 [8] 熊露, 李京书, 饶喆, 等. 水下航行器地形高程匹配算法研究综述[J]. 水下无人系统学报, 2025, 33(1): 1-14. doi: 10.11993/j.issn.2096-3920.2024-0152XIONG Lu, LI Jingshu, RAO Zhe, et al. Review of terrain elevation matching algorithms for underwater vehicles[J]. Journal of Unmanned Undersea Systems, 2025, 33(1): 1-14. doi: 10.11993/j.issn.2096-3920.2024-0152 [9] 焦慧锋, 叶琛, 王文初, 等. 基于移动长基线和导航误差修正的USV/UUV协同导航算法[J]. 水下无人系统学报, 2024, 32(5): 864-873.JIAO Huifeng, YE Chen, WANG Wenchu, et al. USV/UUV cooperative navigation algorithm based on moving long baseline and navigation error correction[J]. Journal of Unmanned Undersea Systems, 2024, 32(5): 864-873. [10] Wang D, Liu L Q, Ben Y Y, Cao L, Dong Z G. A Novel Algorithm for Enhancing Terrain-Aided Navigation in Autonomous Underwater Vehicles[J]. Information, 2024, 15(9): 532. doi: 10.3390/info15090532 [11] Ma D, Ma T, Li Y, Ling Y, Ben Y Y. A robust fusion terrain-aided navigation method with a single beam echo sounder[J]. Ocean Engineering, 2023, 286: 115610. doi: 10.1016/j.oceaneng.2023.115610 [12] Wang D, Liu L Q, Ben Y Y, et al. Underwater terrain-matching algorithm based on improved iterative closest contour point algorithm[J]. Measurement and Control, 2024, 57(7): 893-902. doi: 10.1177/00202940231224569 [13] Oppenheim A V, Schafer R W. Discrete-Time Signal Processing[M]. 3rd ed. Upper Saddle River: Pearson, 2010. [14] GEBCO Compilation Group. GEBCO 2024 Grid[DS/OL]. 2024. https://doi.org/10.5285/1c44ce99-0a0d-5f4f-e063-7086abc0ea0f. [15] IHO. International Hydrographic Organization Standards for Hydrographic Surveys(S-44 Edition 6.2.0)[S]. Monaco: IHO, 2024. [16] 董娅婷. 随机森林与传统经典方法在回归与分类问题中的比较[J]. 统计学与应用, 2023, 12(2): 255-260. doi: 10.12677/SA.2023.122026DONG Yating. Comparison of random forest with traditional classical methods in regression and classification problems[J]. Statistics and Applications, 2023, 12(2): 255-260. doi: 10.12677/SA.2023.122026 [17] Breiman L. Random forests[J]. Machine Learning, 2001, 45(1): 5-32. doi: 10.1023/a:1010933404324 [18] James G, Witten D, Hastie T, et al. An introduction to statistical learning: with applications in R[M]. New York: Springer, 2013. -

 下载:

 点击查看大图
计量
- 文章访问数: 1
- HTML全文浏览量: 1
- PDF下载量: 0
- 被引次数: 0