当期目录

2026年 第34卷  第5期

显示方式:
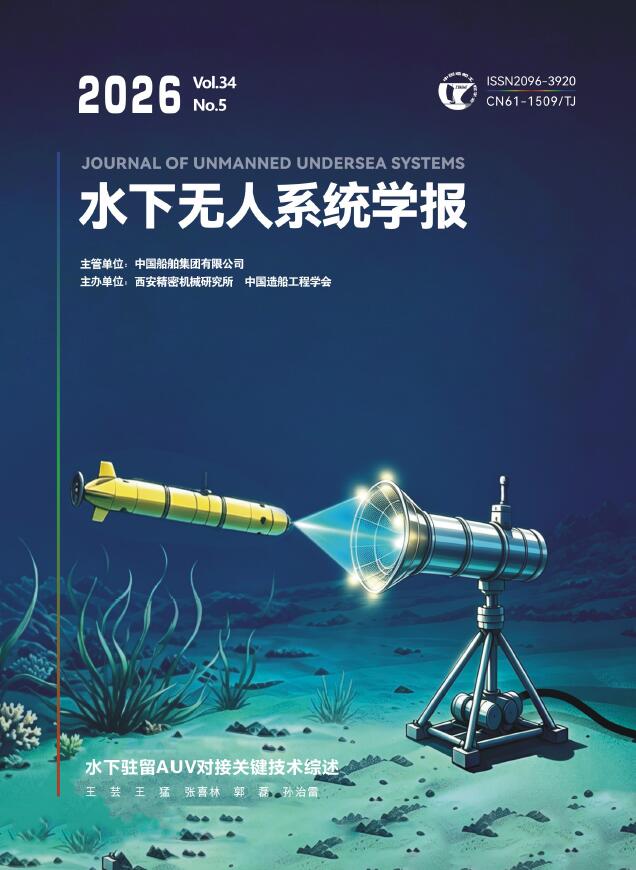
封面文章
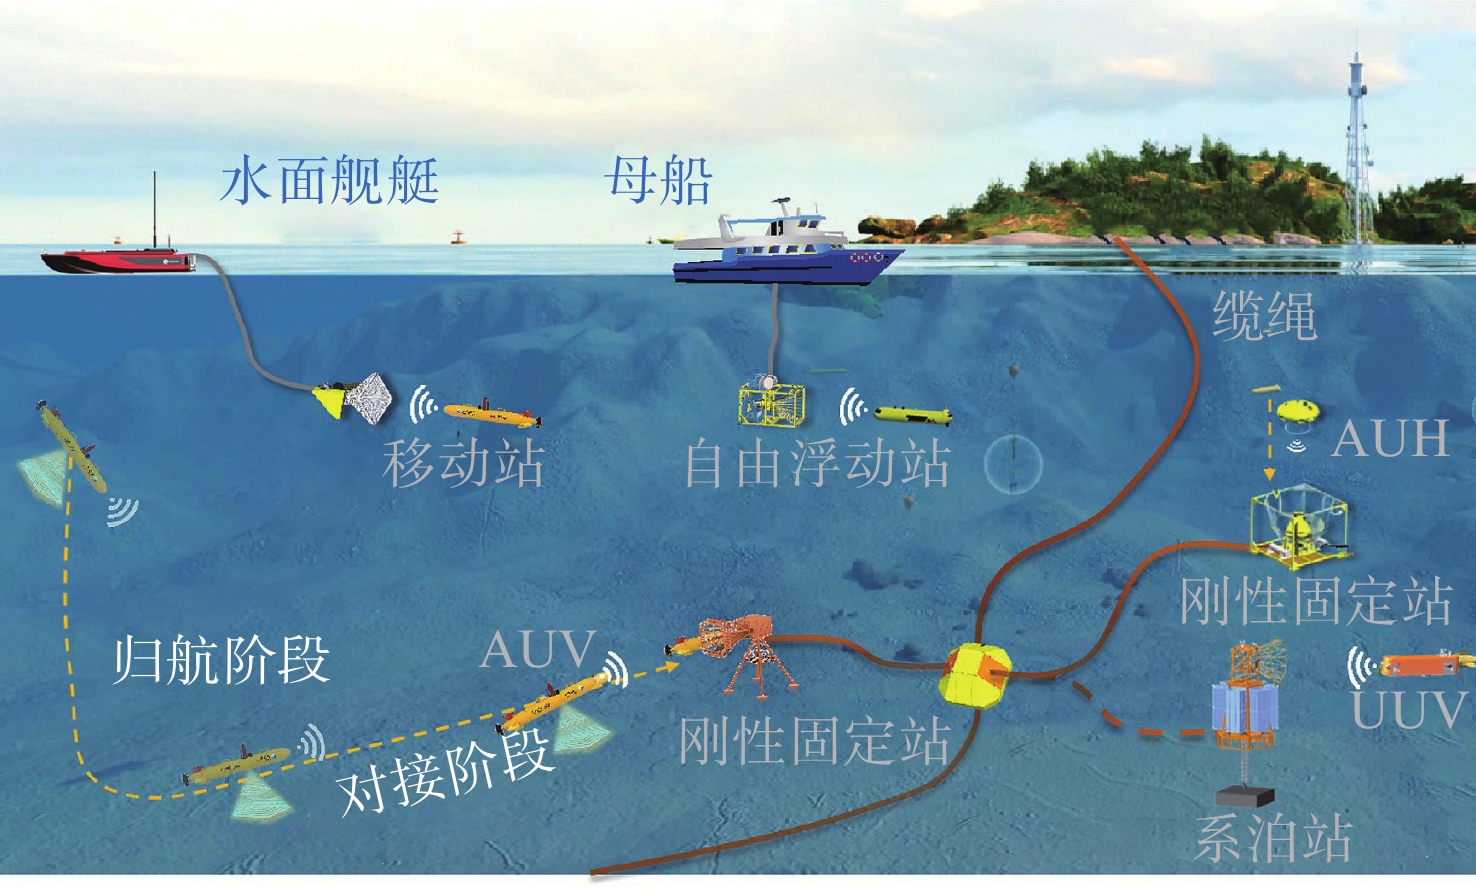
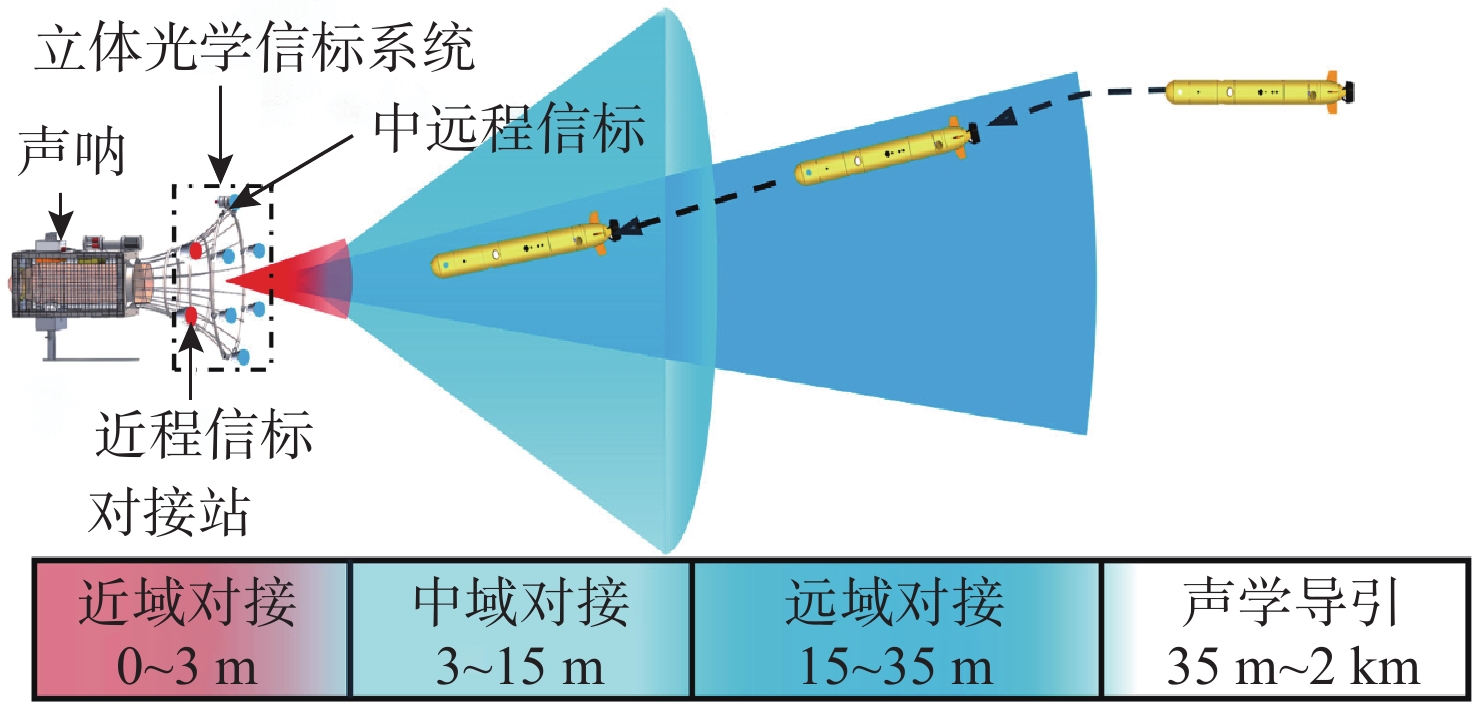
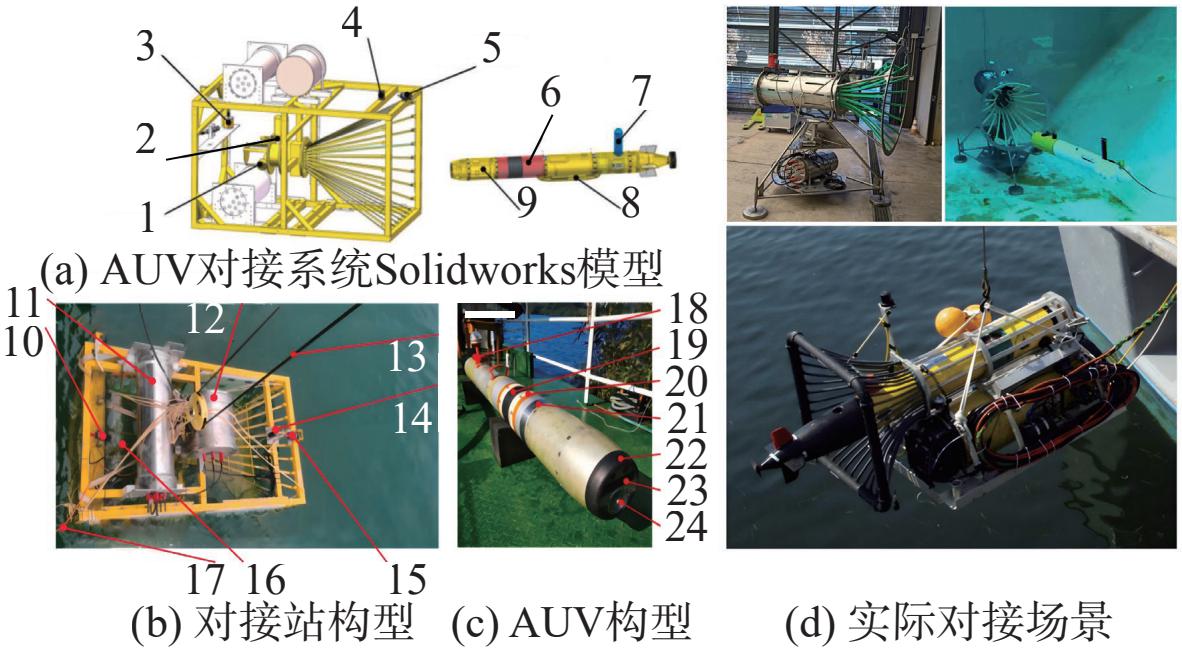
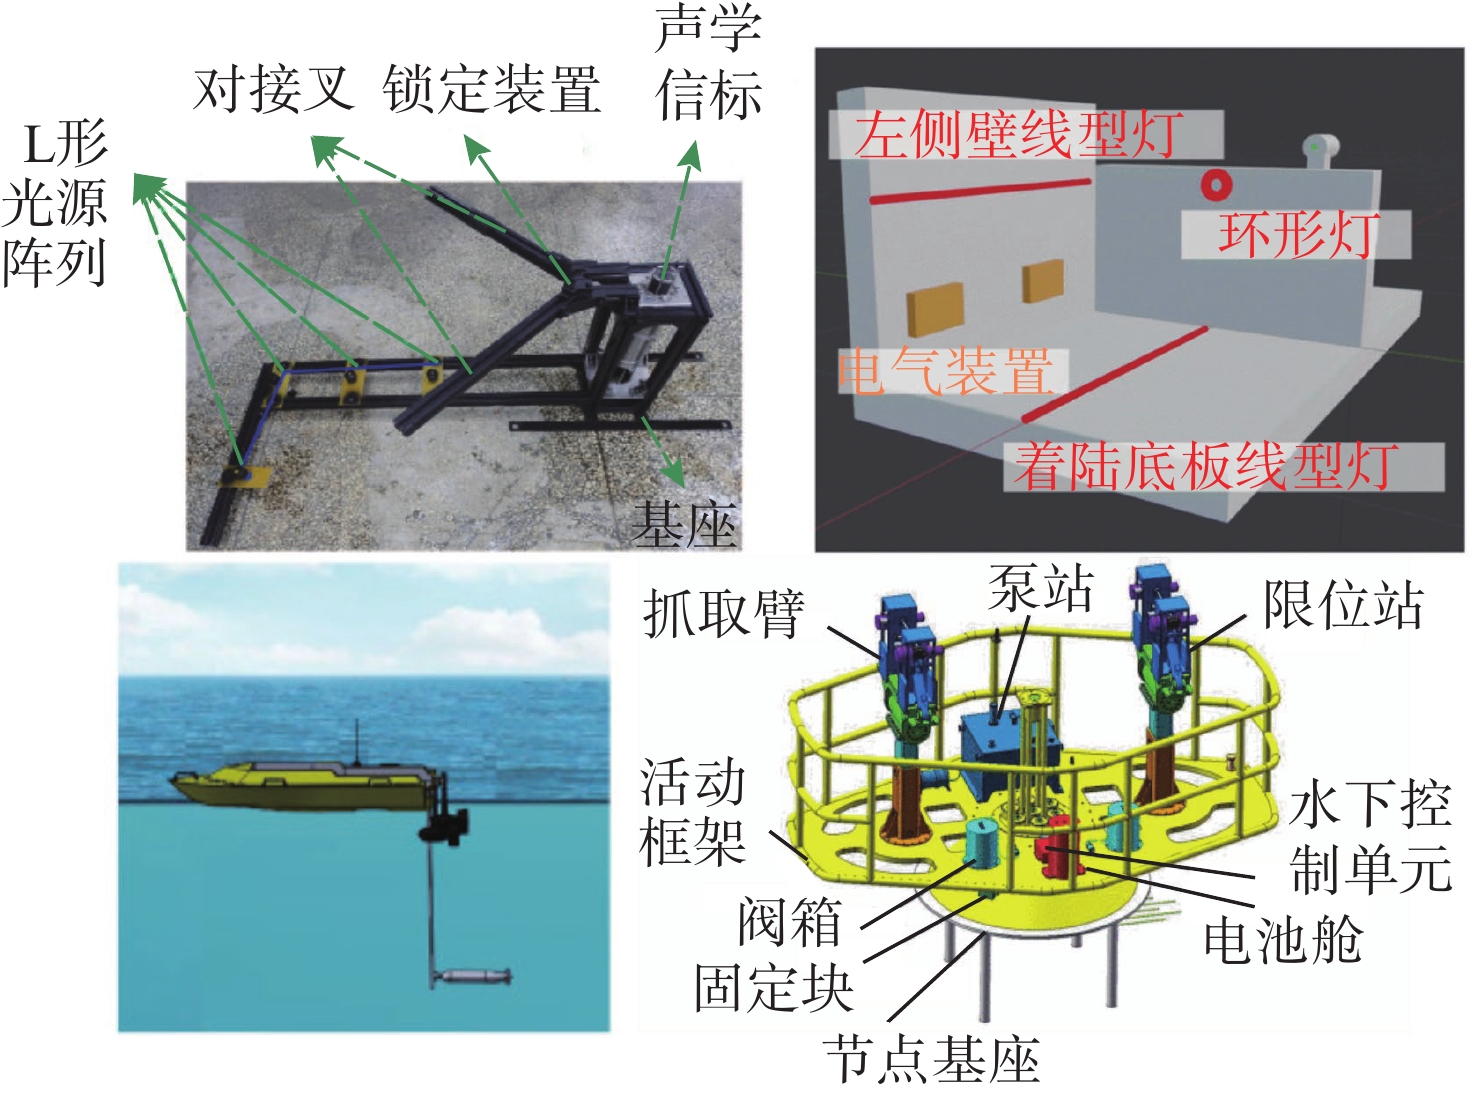
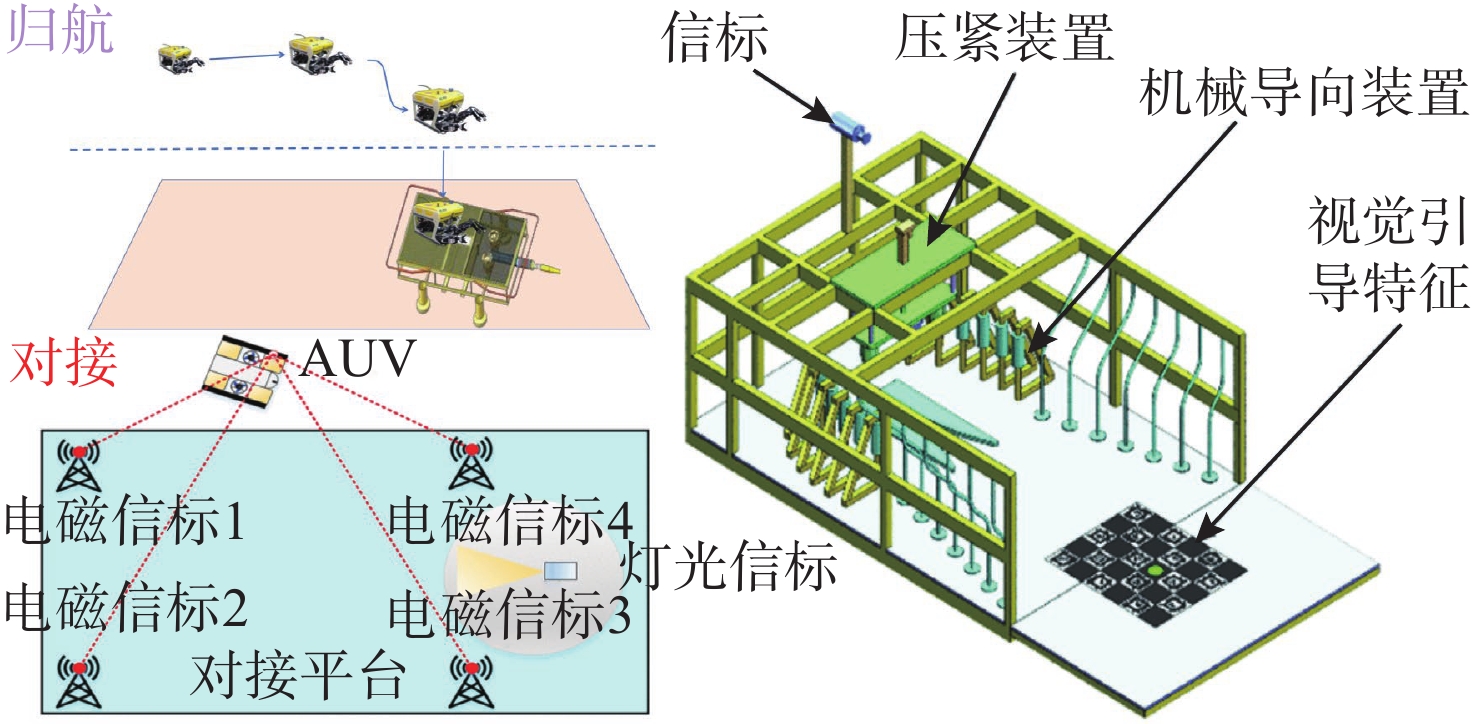
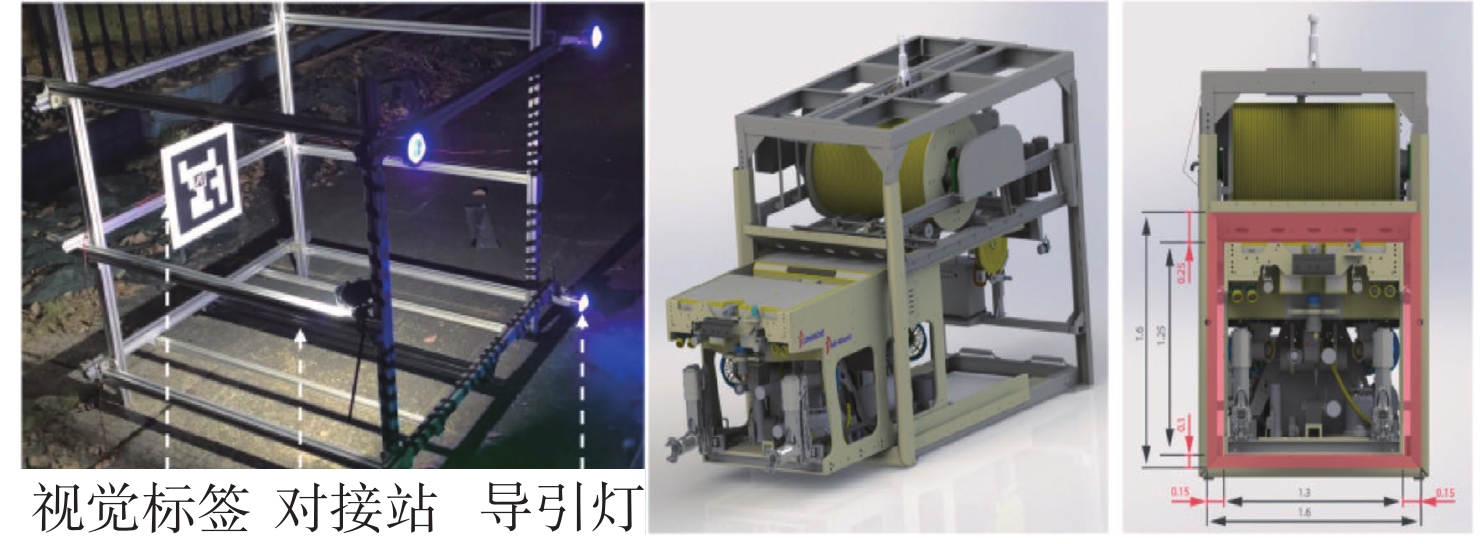
水下驻留AUV对接关键技术综述
王芸, 王猛, 张喜林, 郭磊, 孙治雷
2026, 34(5): 801-816. doi: 10.11993/j.issn.2096-3920.2026-0051
摘要:
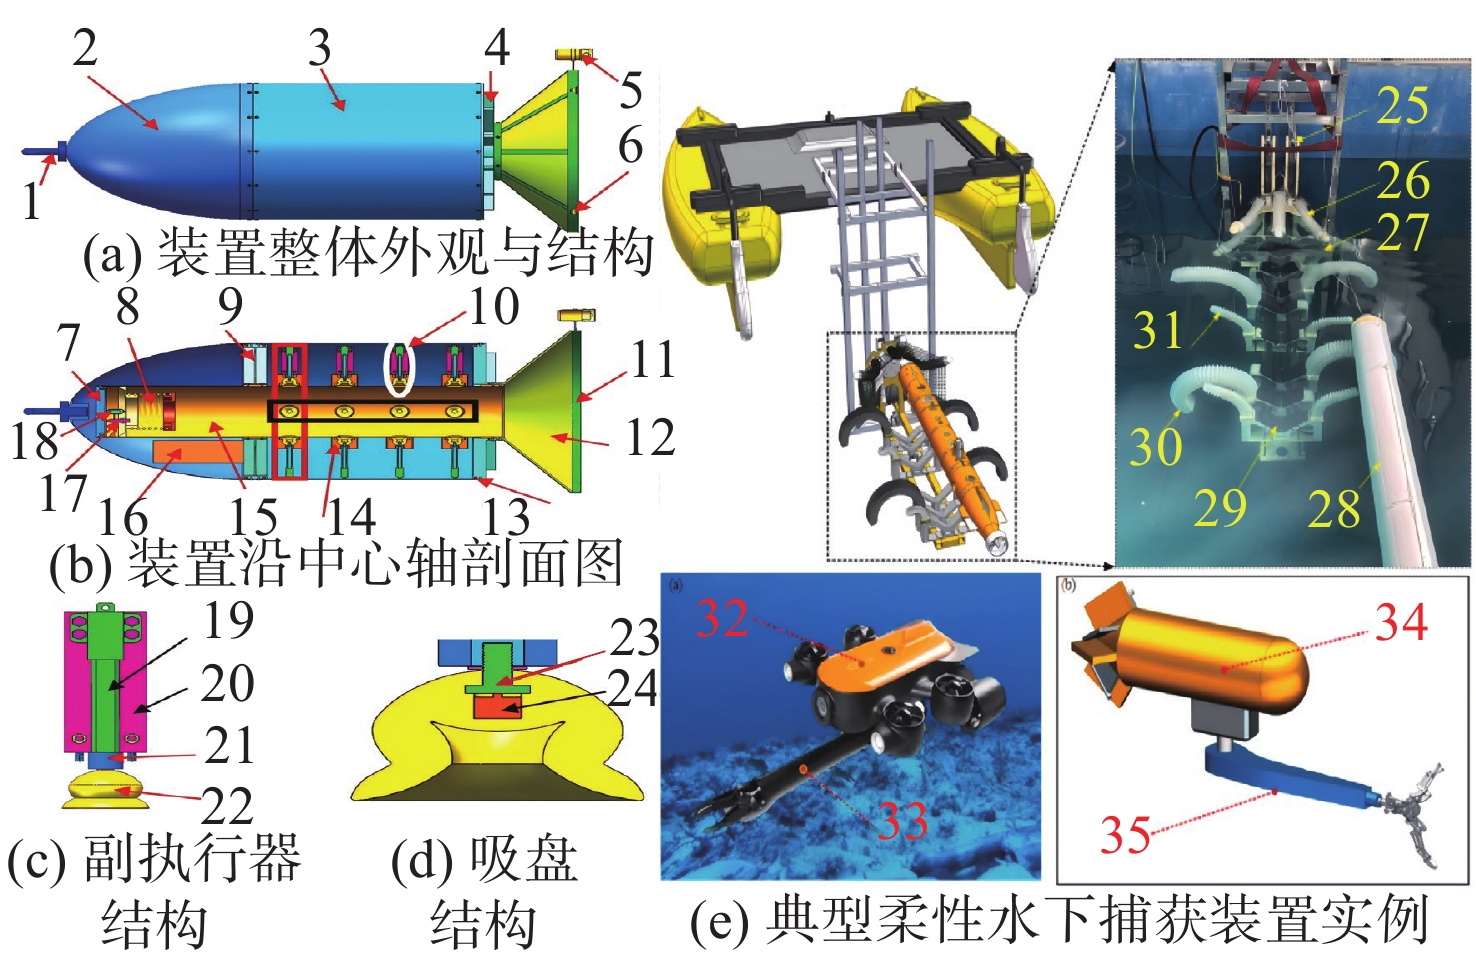
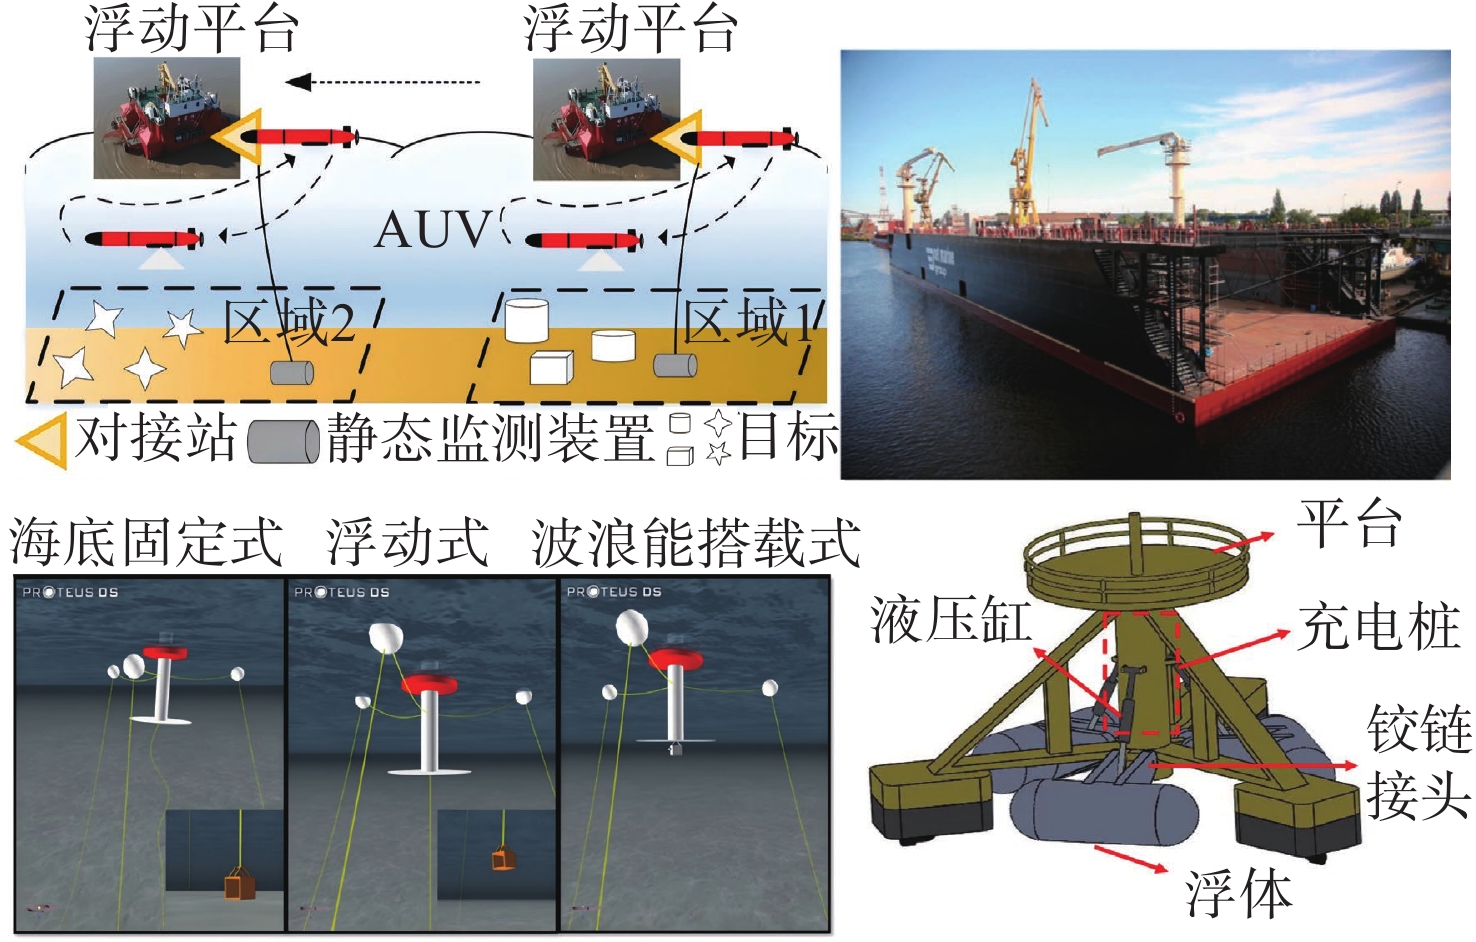
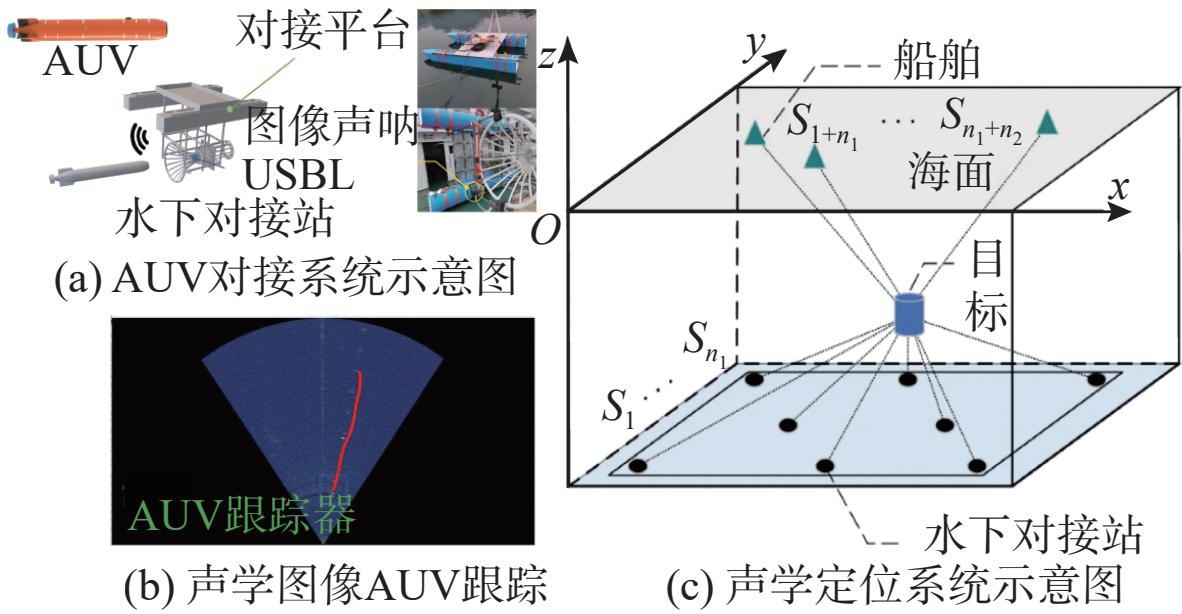
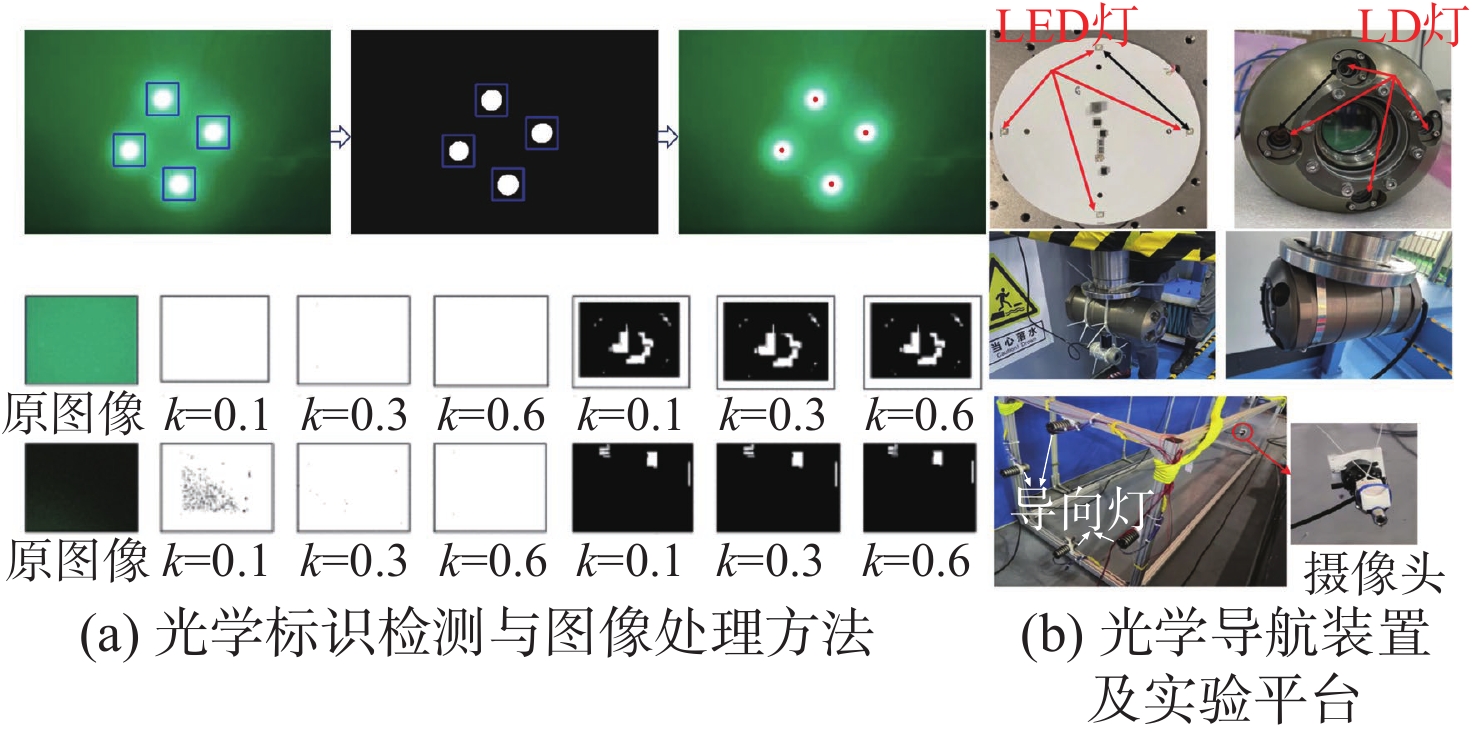
自主水下航行器(AUV)自主对接是水下驻留系统实现长期连续作业、能量补给与数据回传的关键环节, 其性能直接影响系统运行效率与长期可靠性。近年来, 面向复杂海洋环境的AUV对接技术已由早期功能验证发展为涵盖对接站结构、定位导航、规划控制以及能源与数据管理的系统化技术体系, 呈现出结构、感知、控制与能源深度耦合的发展特征。然而, 现有研究在环境适应性、感知退化条件下鲁棒性、长期运行可靠性评估及系统级协同设计等方面仍存在不足。文中系统梳理了水下驻留场景下AUV对接站结构、分阶段定位导航、规划控制以及能源与数据管理等关键技术的研究进展, 分析其内在关联与现实挑战。研究表明, AUV对接技术正由单项性能提升转向面向不确定环境的系统级容错与协同优化。
研究与应用
母艇绕流条件下水下航行器流体动力特性研究
黄闯, 郝思涵, 张晨晨, 秦侃, 许海雨
2026, 34(5): 817-825. doi: 10.11993/j.issn.2096-3920.2025-0165
摘要:
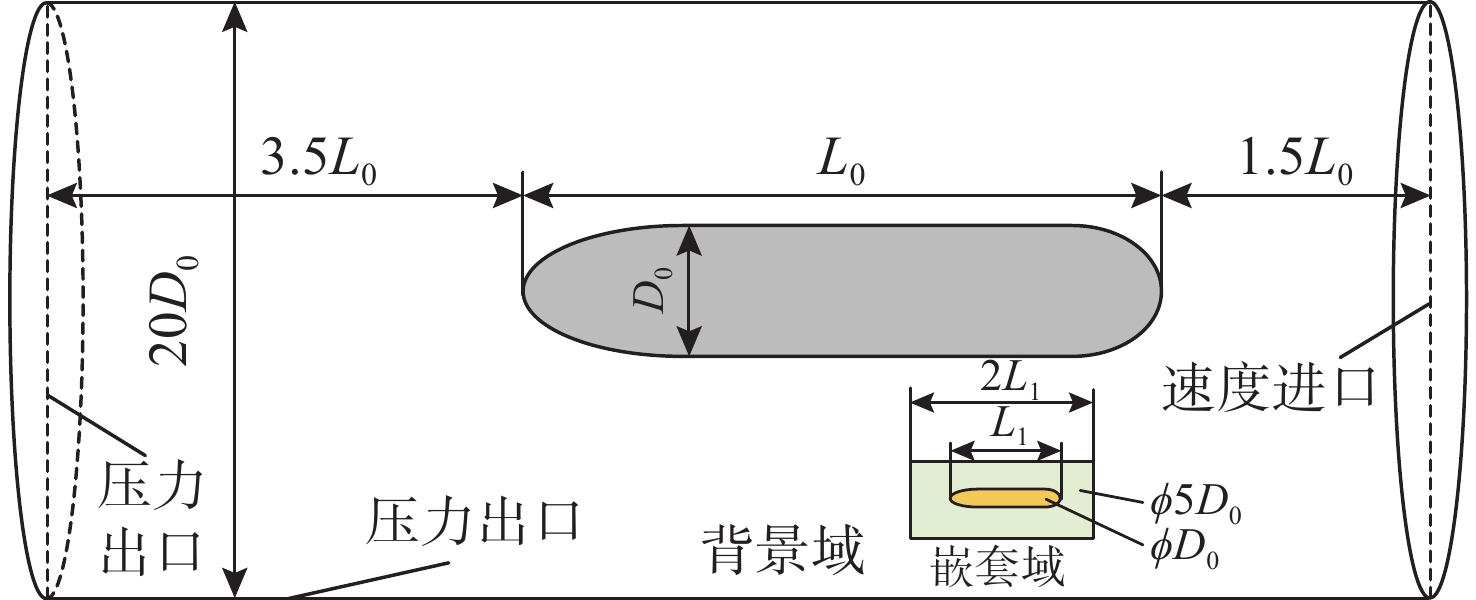
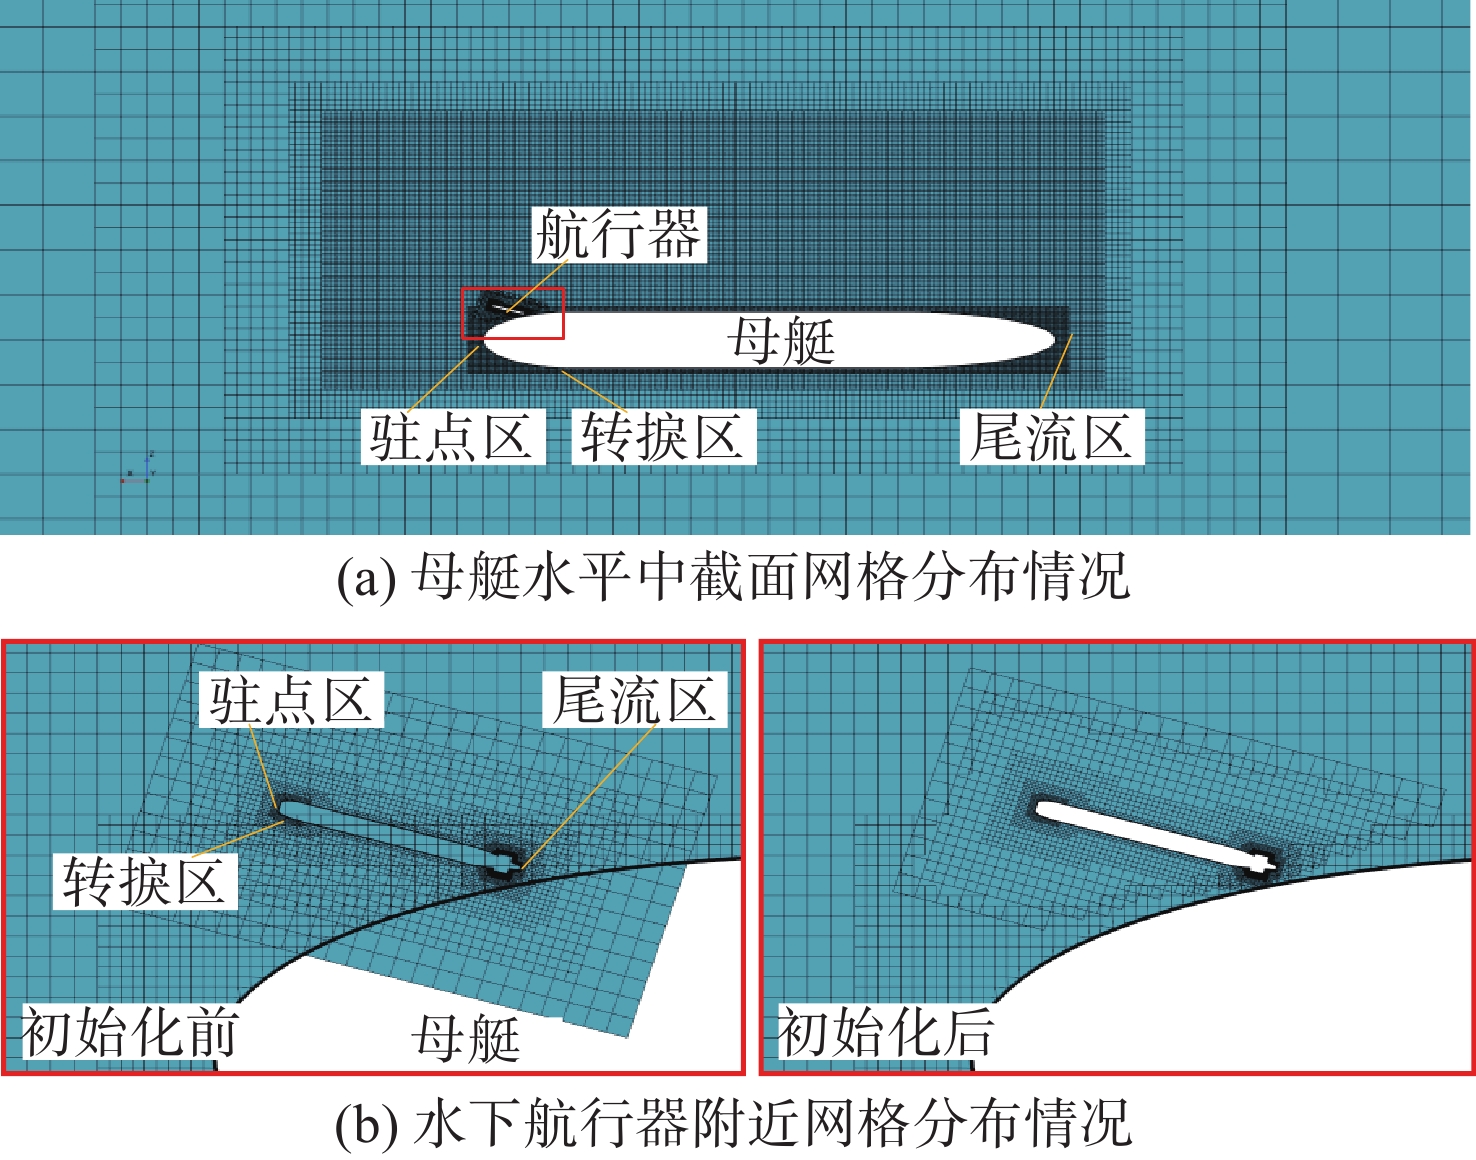
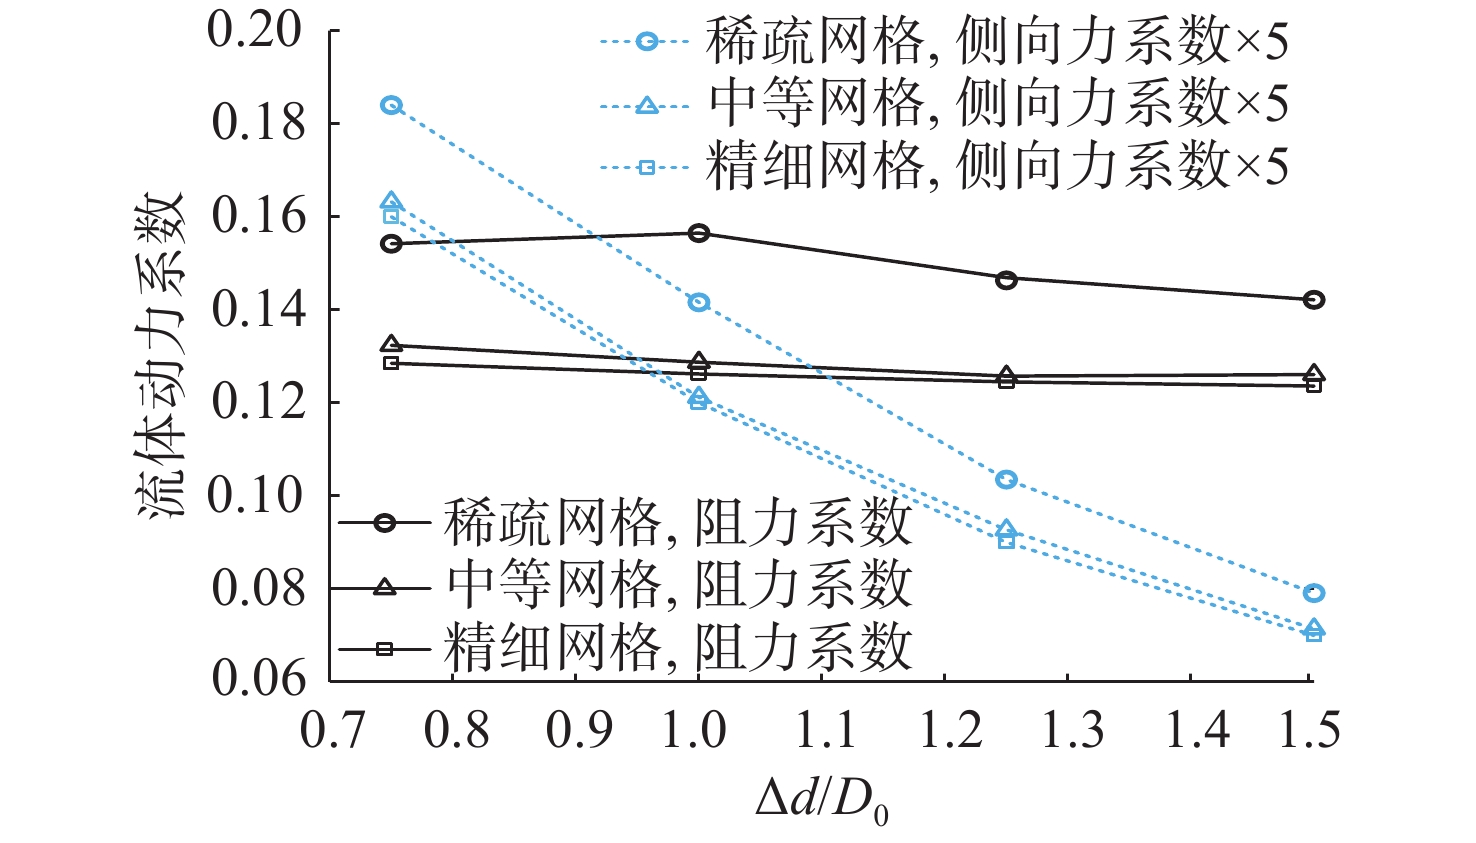
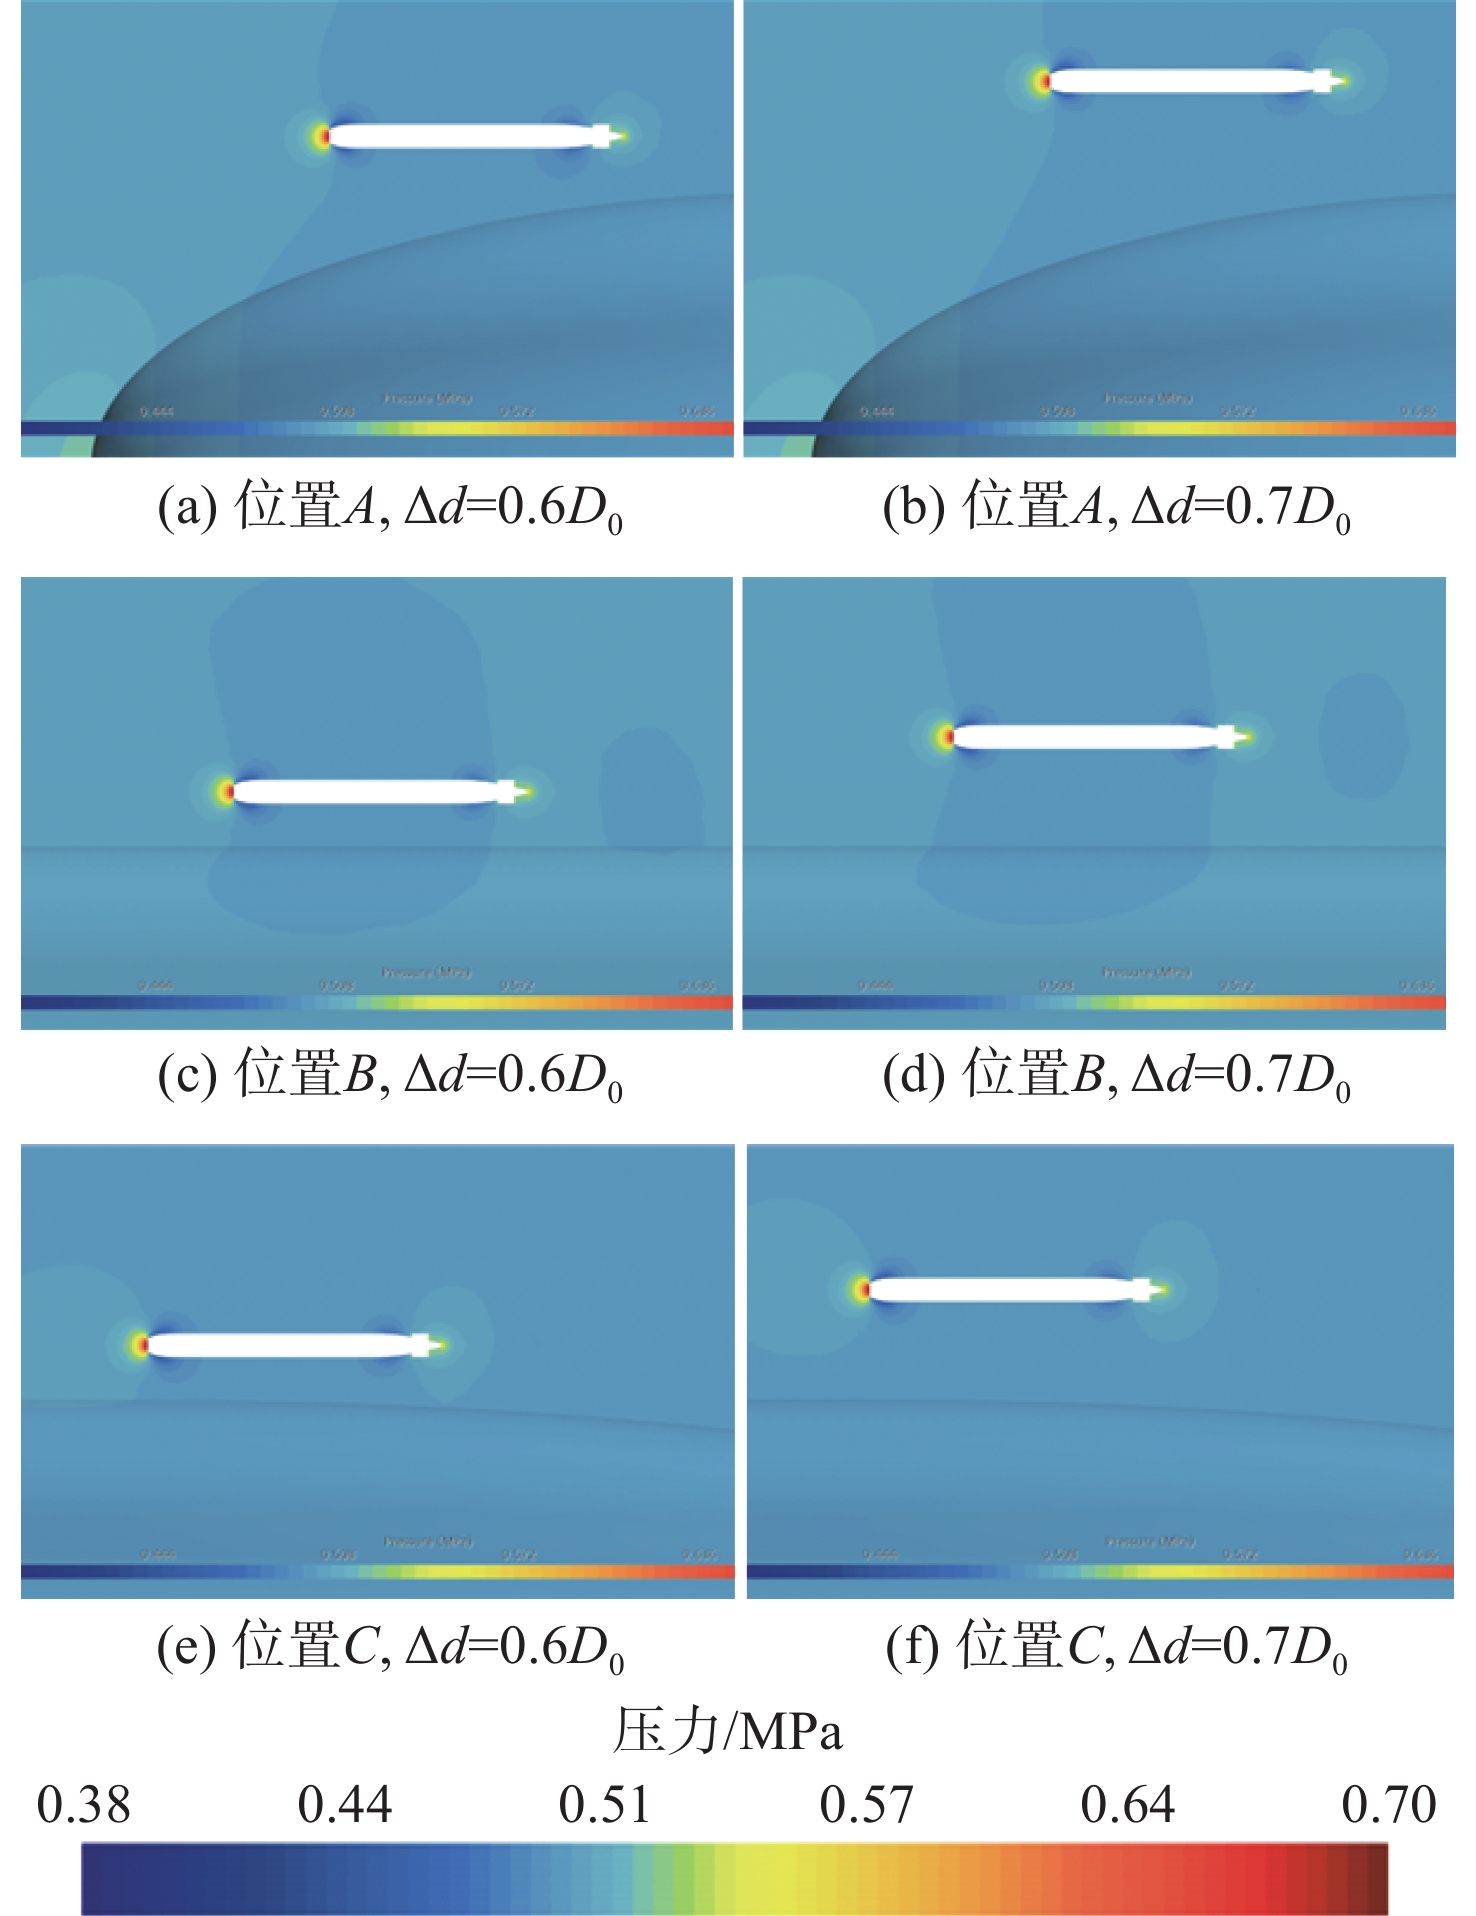
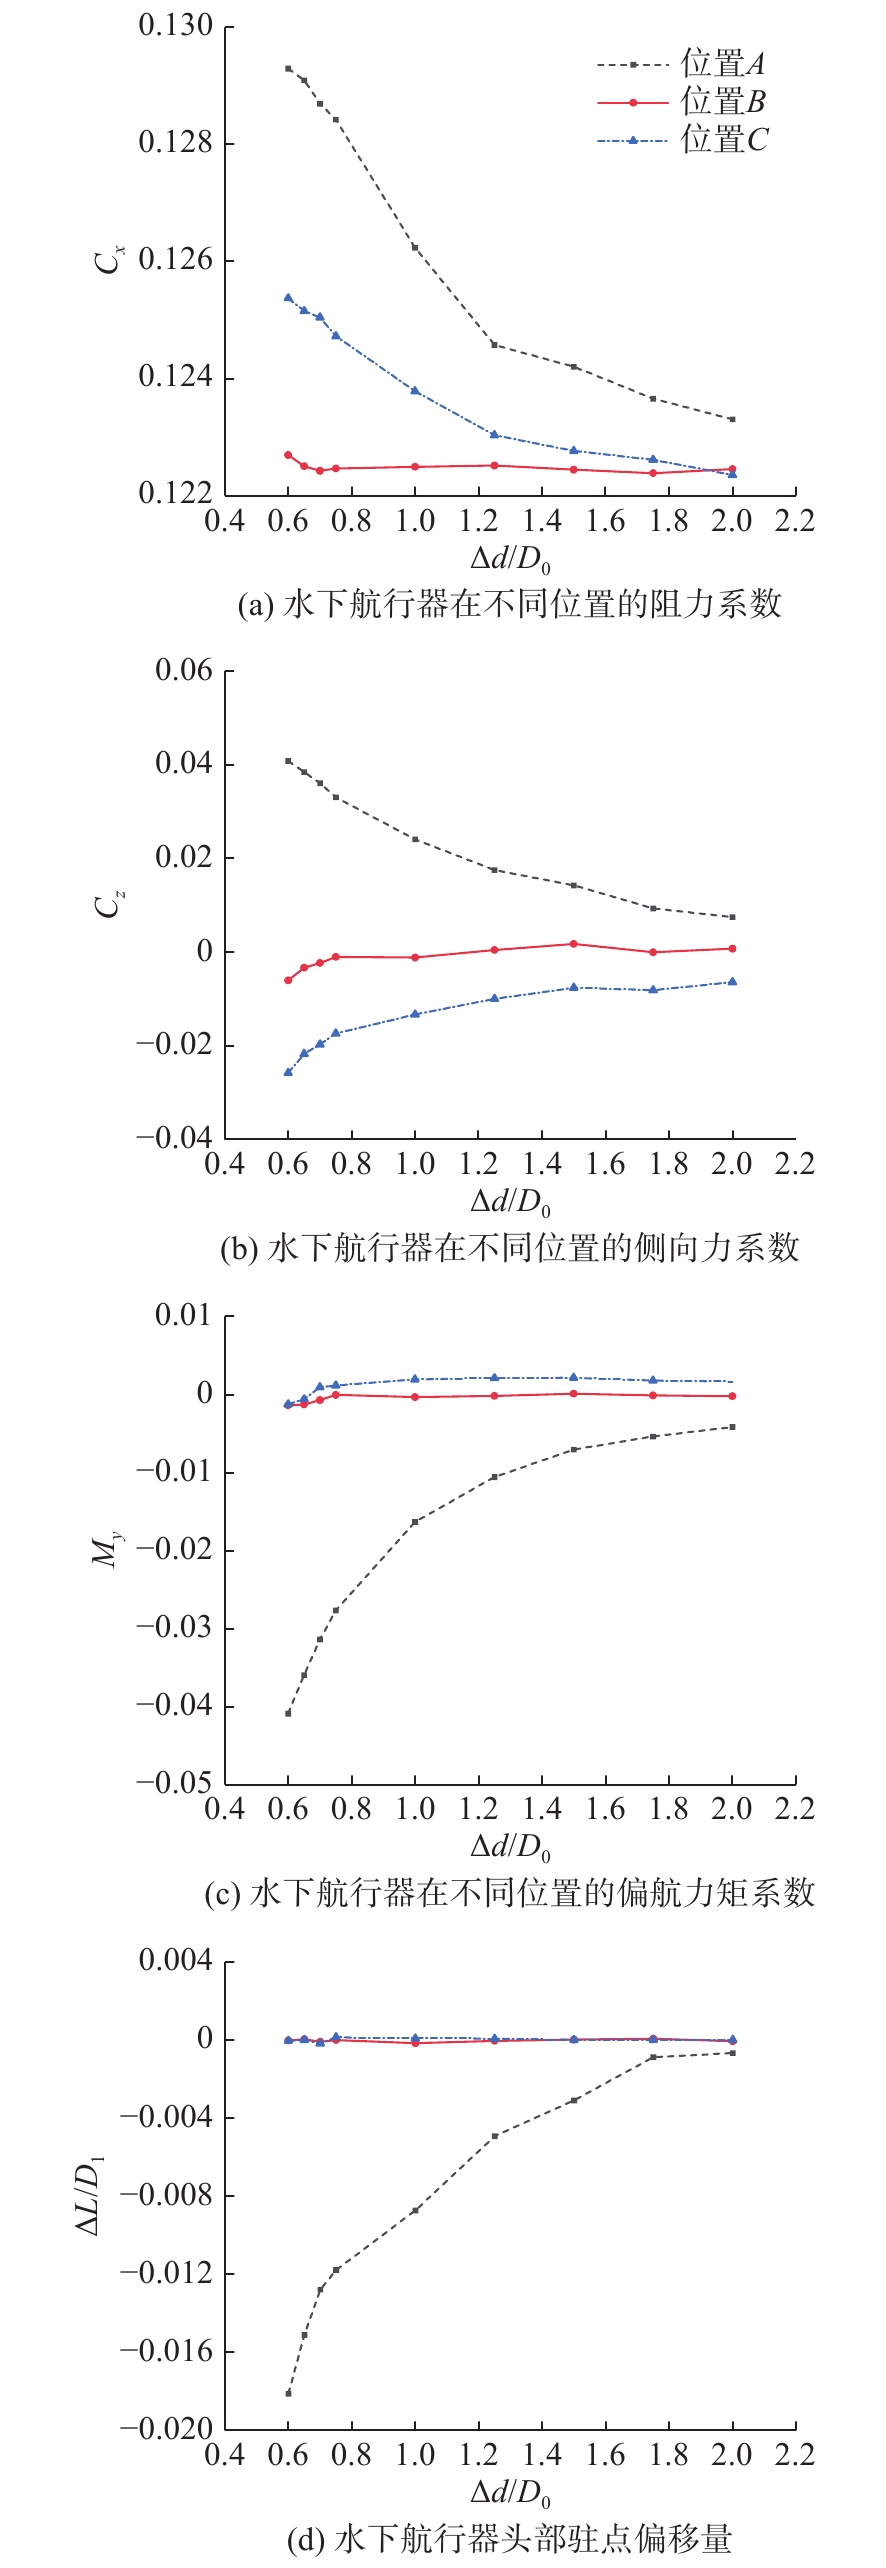
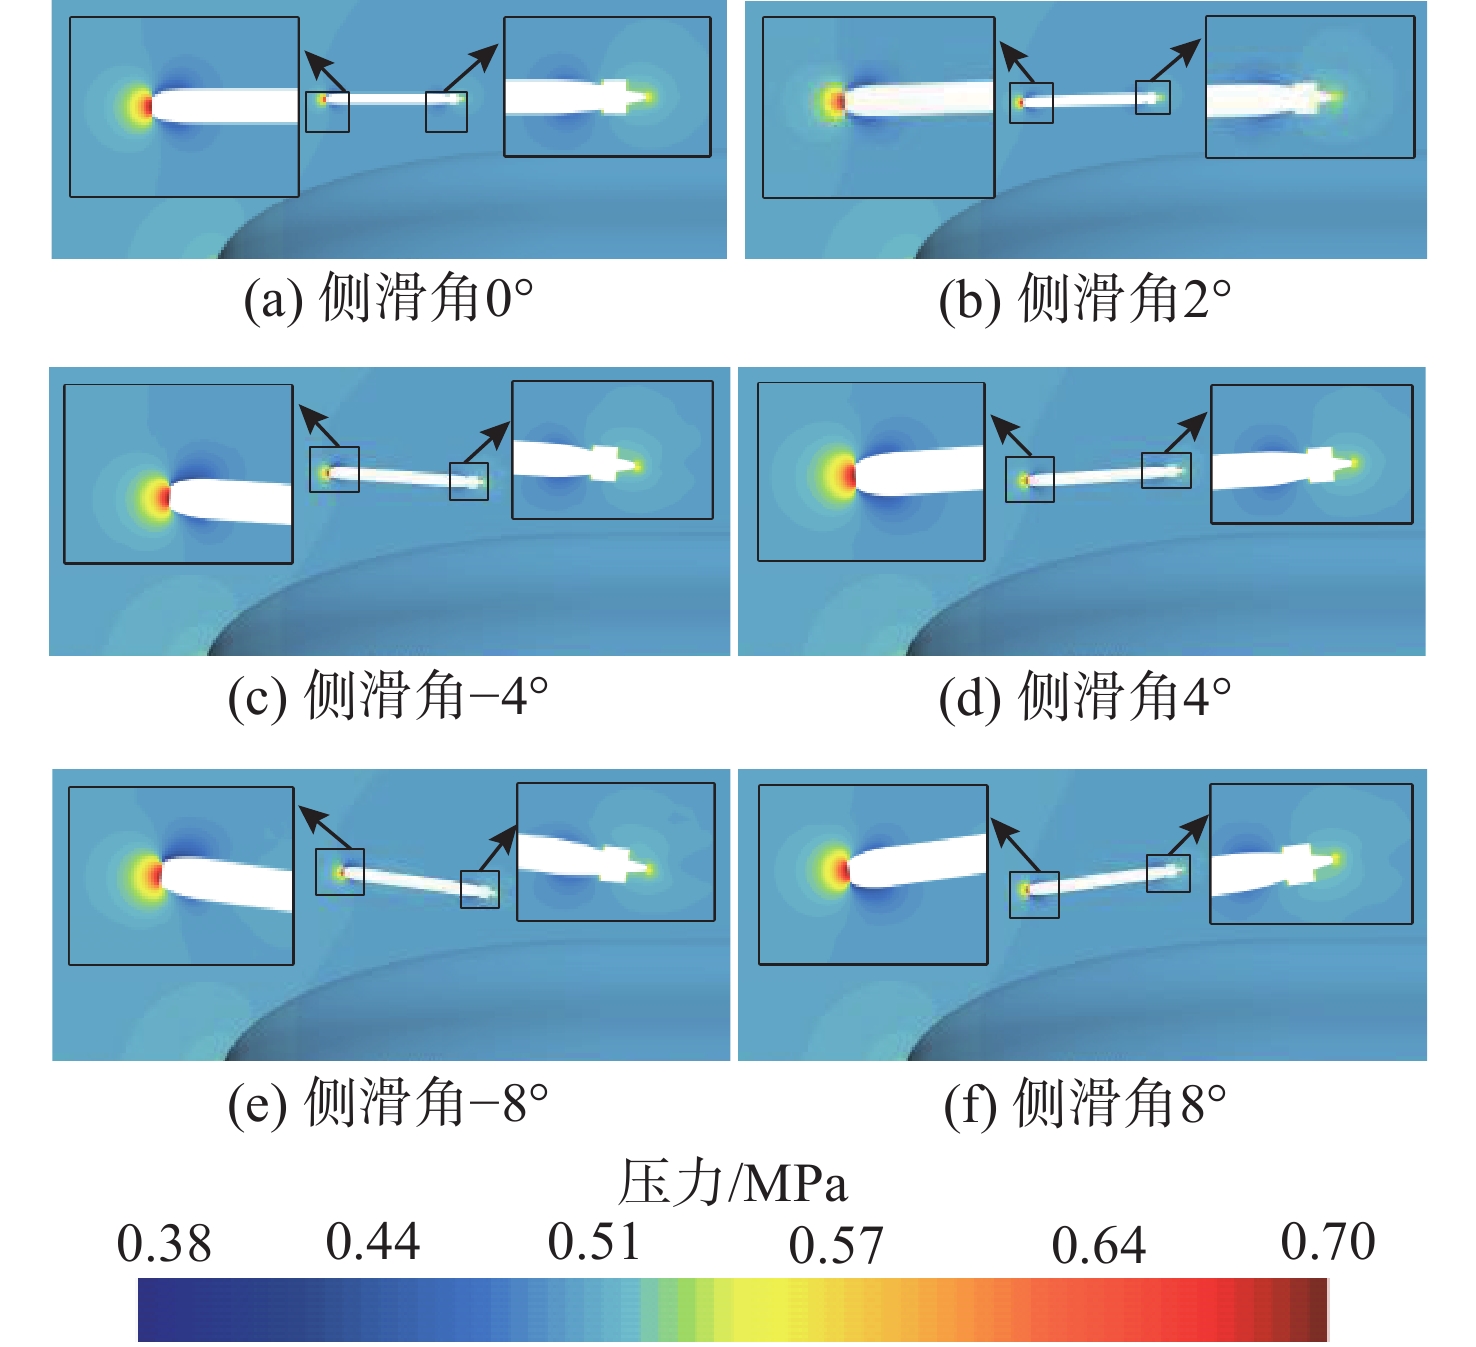
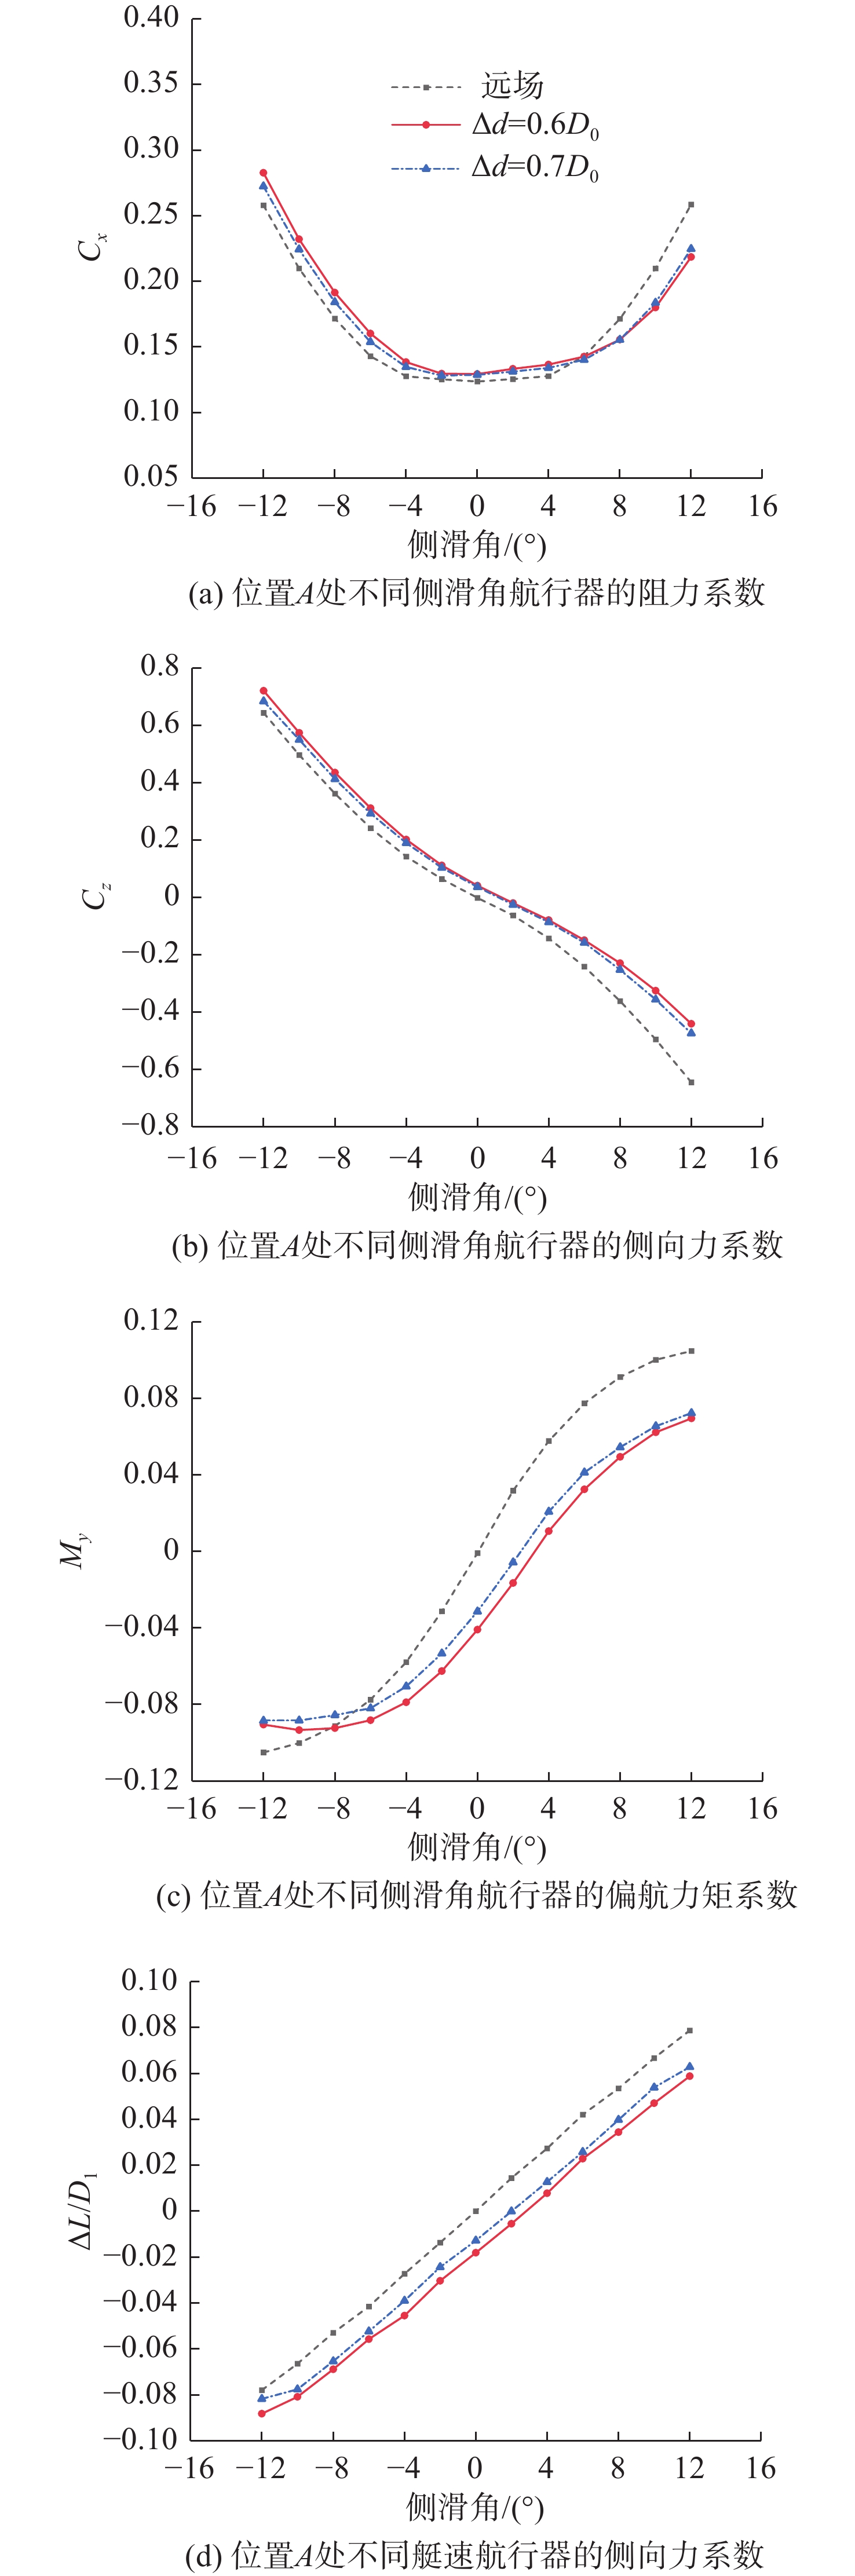
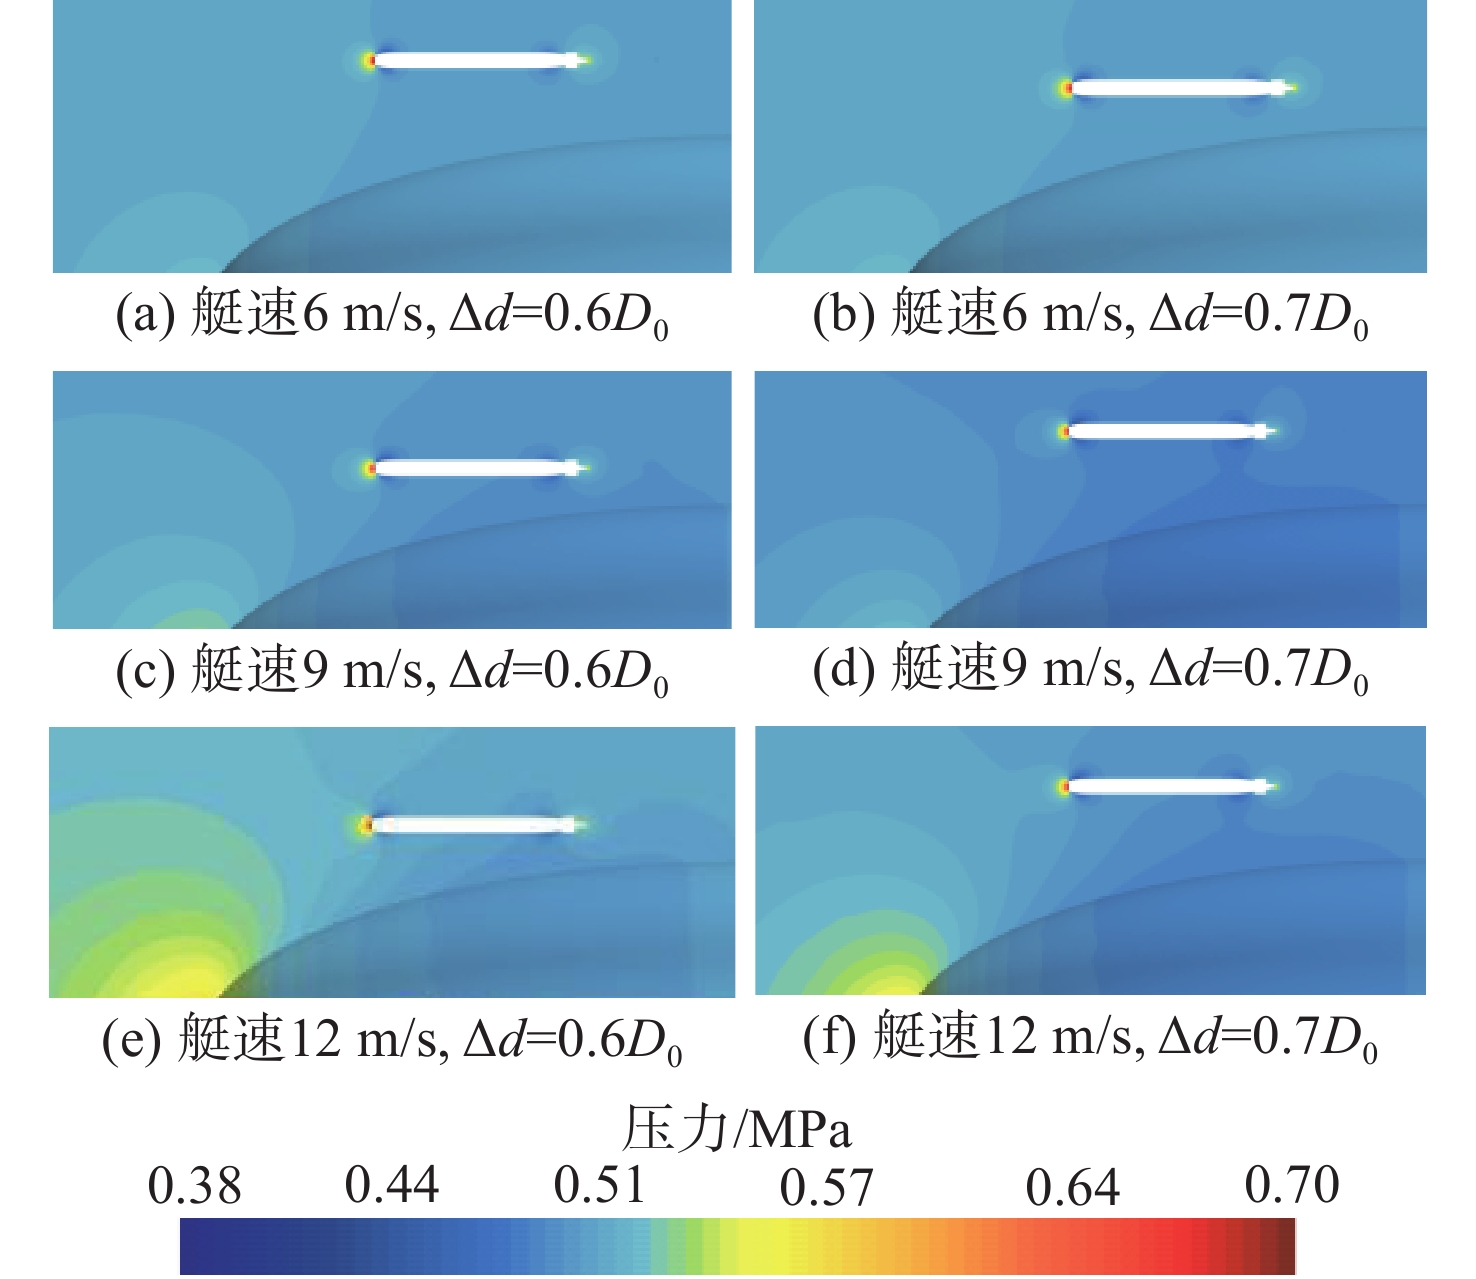
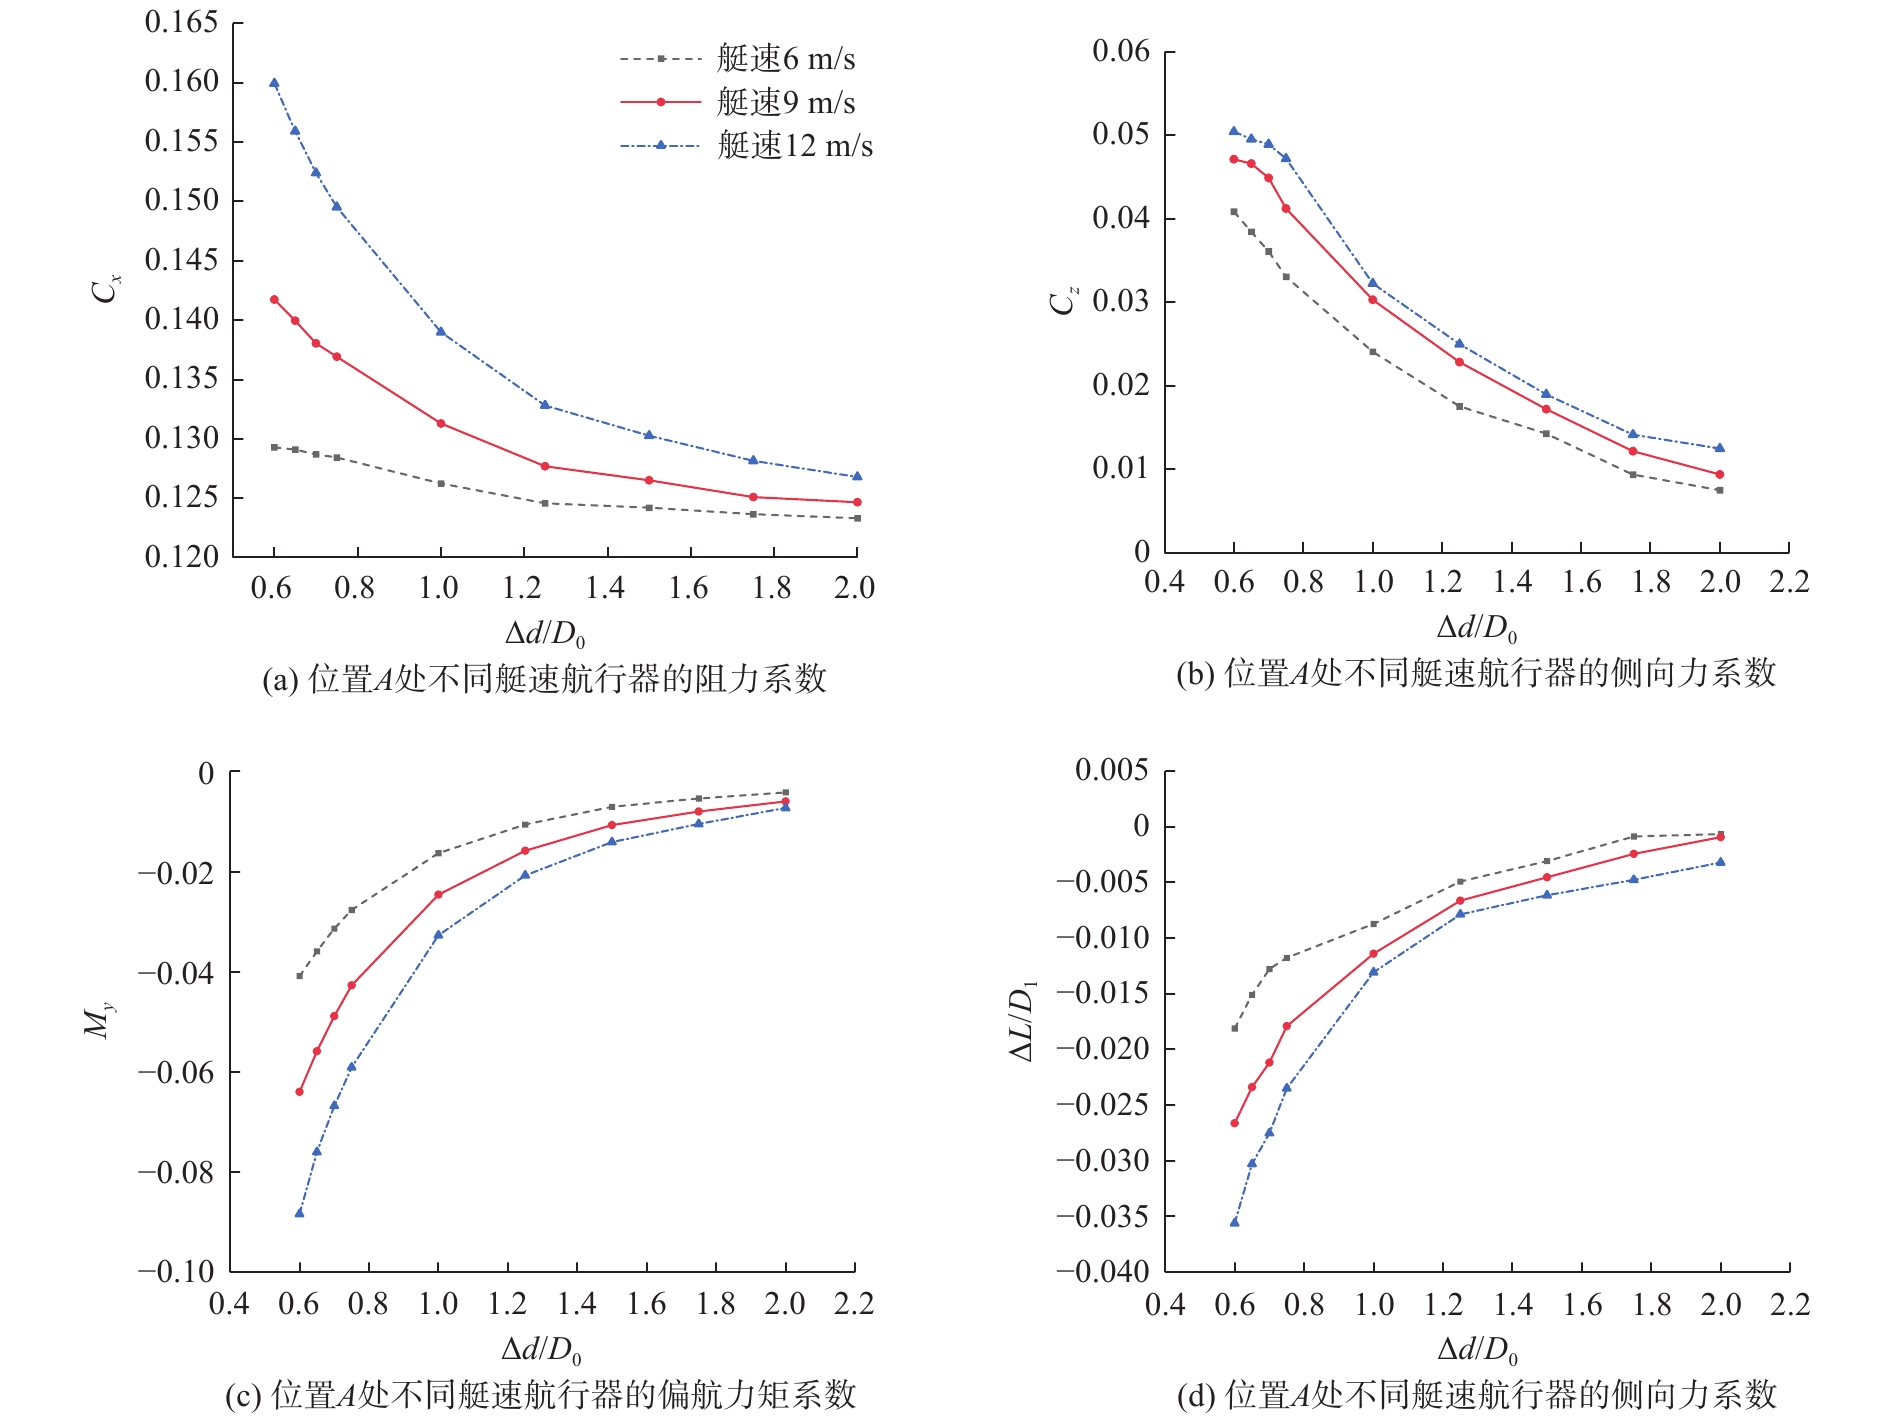
针对母艇绕流会显著改变邻近水下航行器流体动力特性的问题,文中采用嵌套网格技术和运动参考系相结合的方法, 建立了母艇绕流条件下水下航行器外流场数值模型, 通过文献标模试验结果验证了数值方法的合理性, 研究了相对位置、侧滑角及母艇航速等因素对水下航行器外流场及流体动力特性的影响规律。结果表明, 航行器位于母艇前侧方时受到的绕流影响最大, 其阻力系数、侧向力系数与偏航力矩系数呈现非线性特征; 随着航行器与母艇侧向间距的增加,母艇绕流影响逐渐减弱, 当间距大于1.75倍母艇直径时该影响可忽略; 随着母艇速度增加, 航行器流体动力参数受母艇绕流的影响增大。研究结果可为水下航行器在母艇附近航行的弹道预测提供参考。
基于TCN-Attention的SINS/DVL松组合导航方法
王国祥, 韩星程, 高胜文, 王玲
2026, 34(5): 826-835. doi: 10.11993/j.issn.2096-3920.2026-0047
摘要:
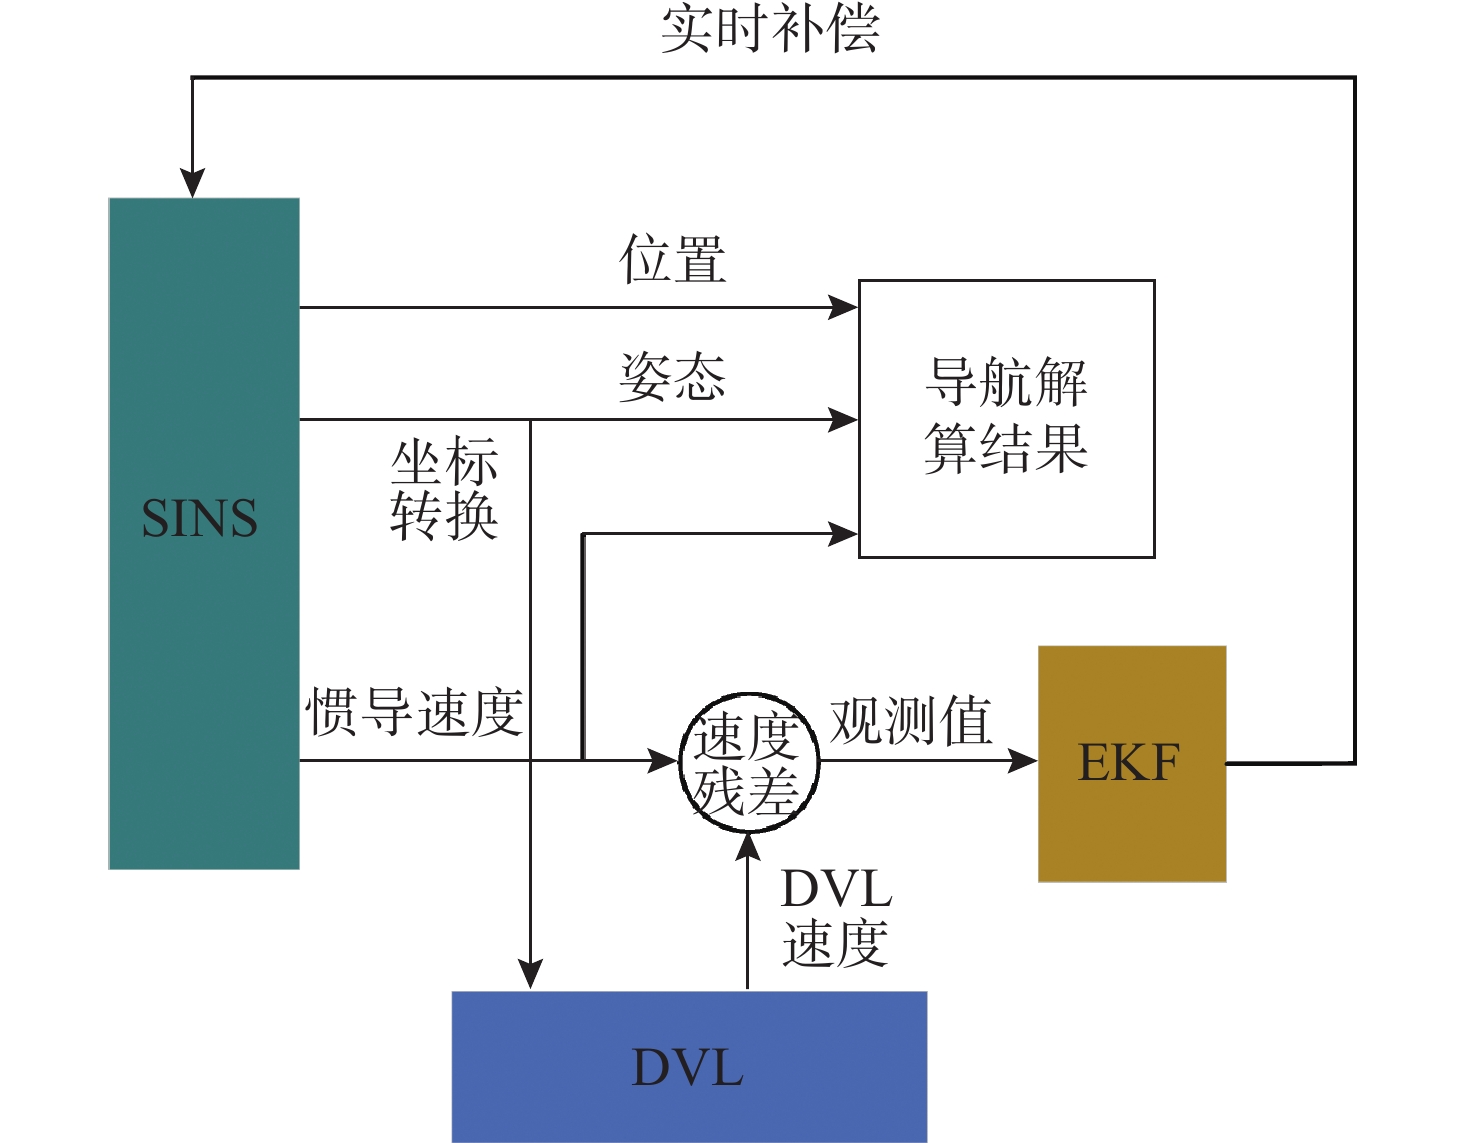
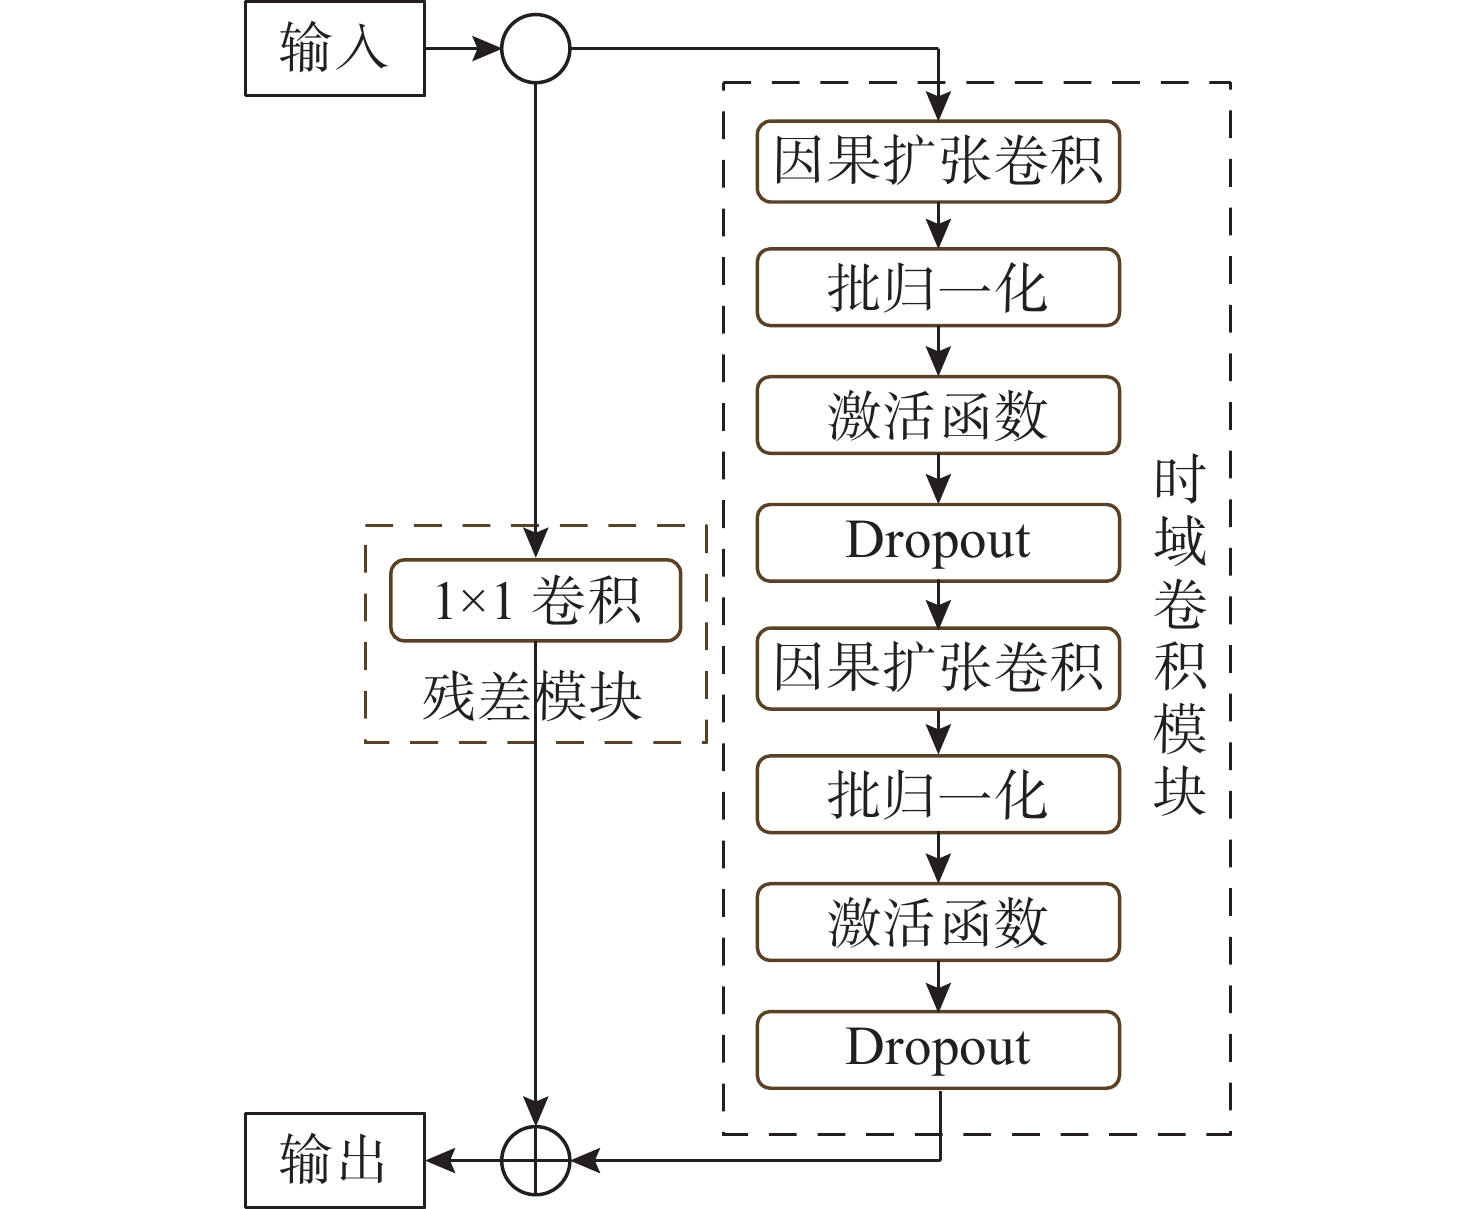
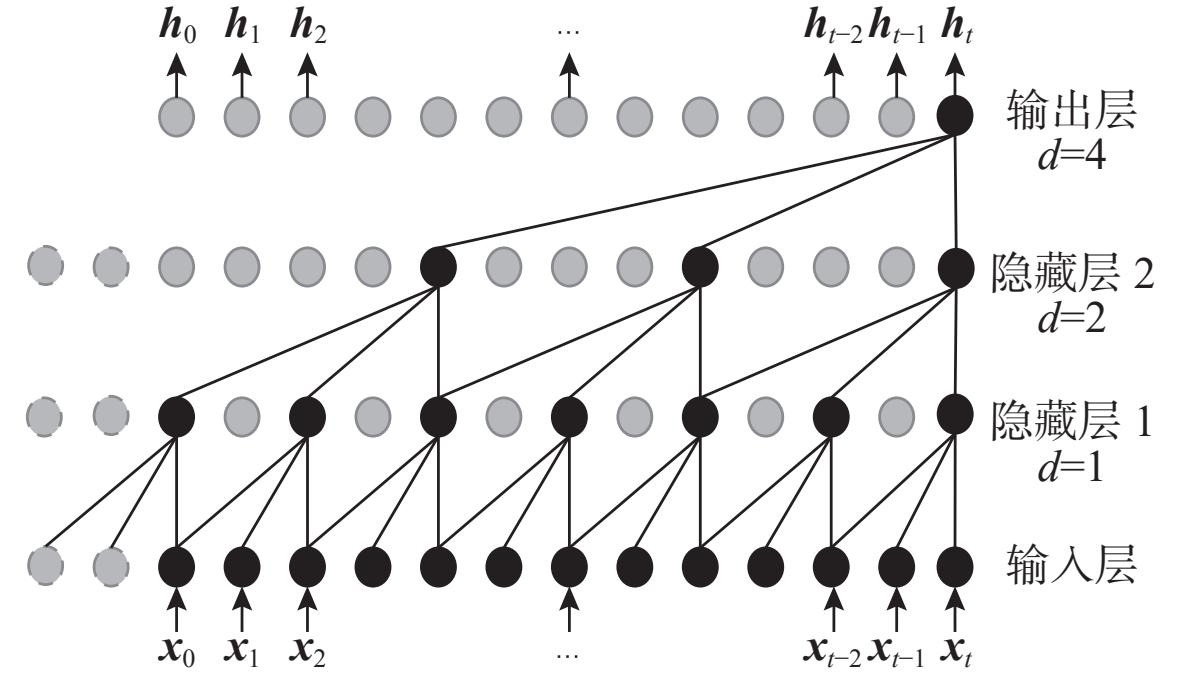
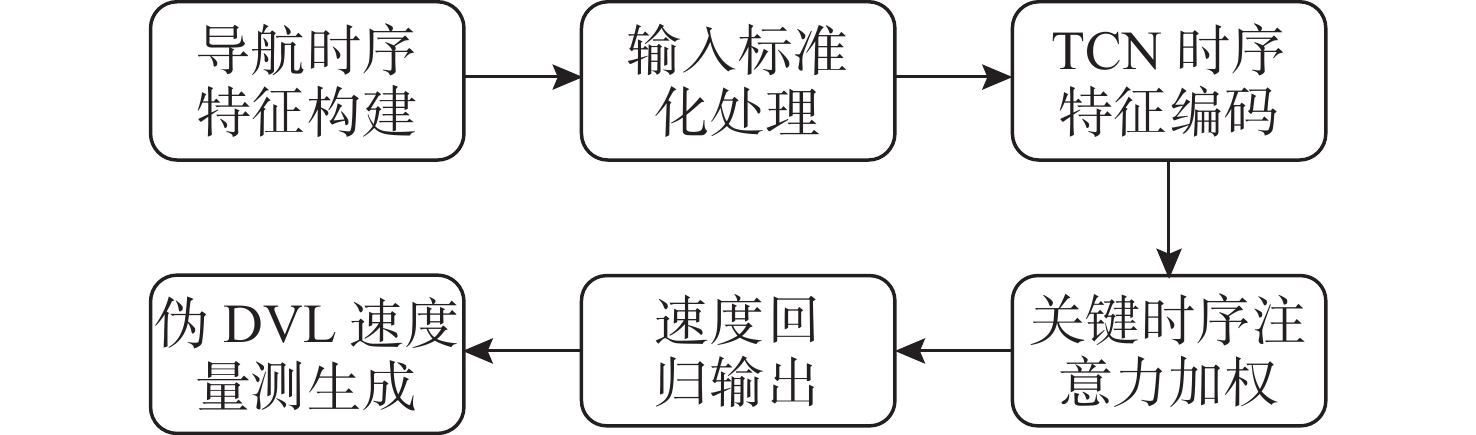
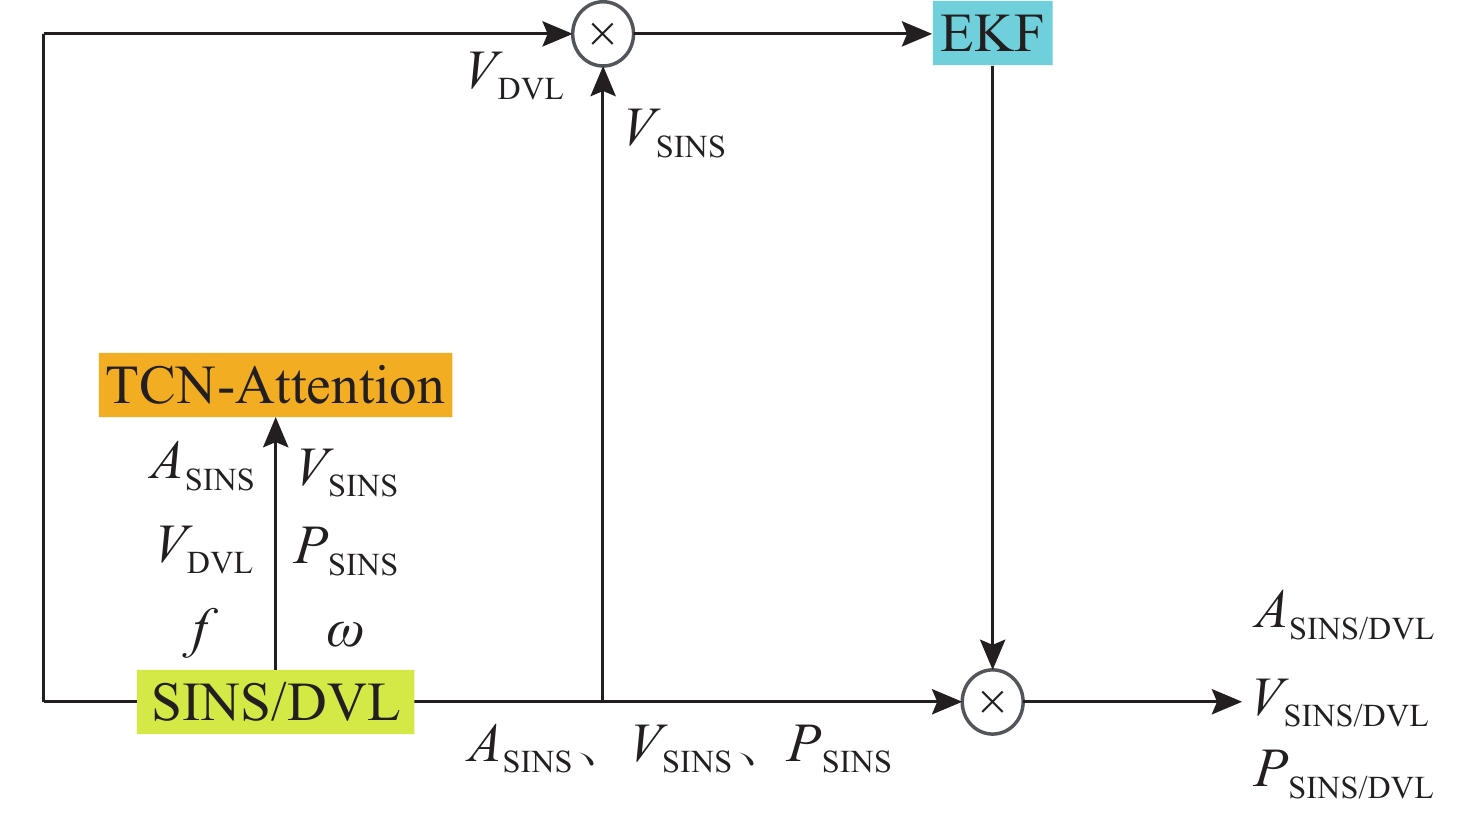
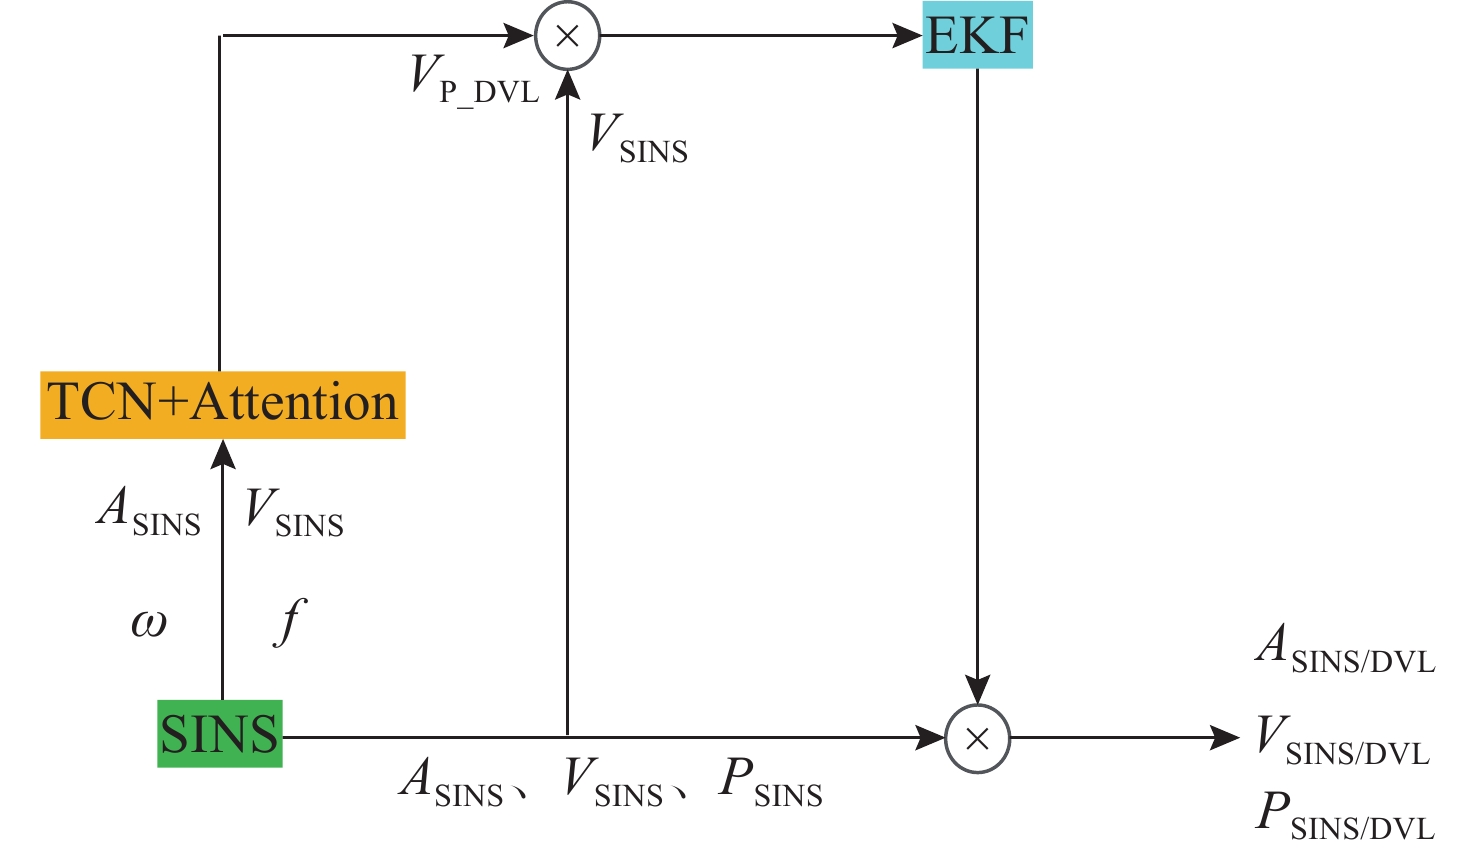
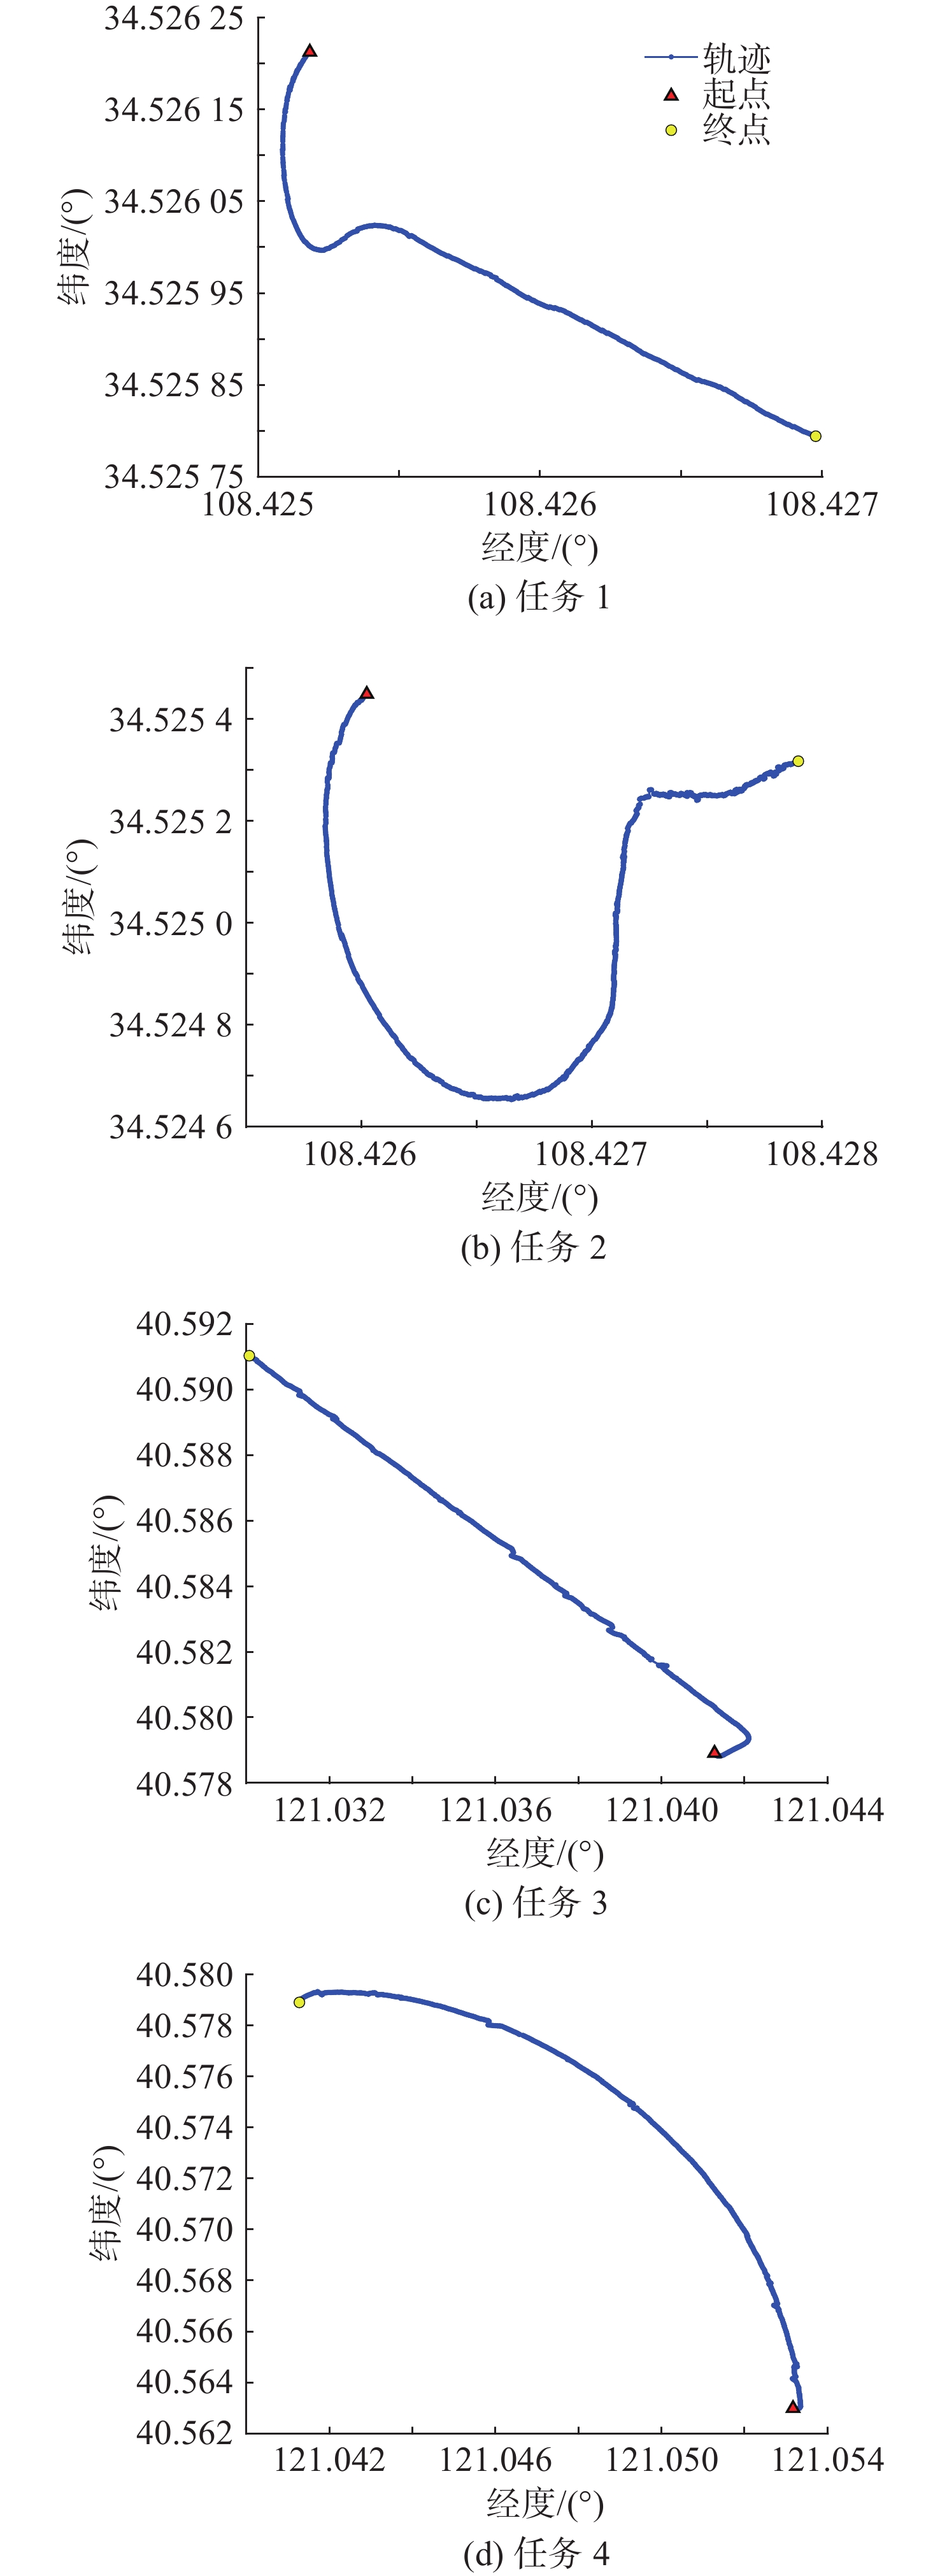
针对自主水下航行器在深水或复杂底质环境下因多普勒计程仪(DVL)不可用而导致接连惯性导航系统(SINS)/DVL松组合导航精度下降的问题, 提出一种基于时间卷积网络与注意力机制(TCN-Attention)的伪DVL速度量测生成方法。该方法以惯性测量单元的角速度、比力以及惯导解算得到的姿态、位置和速度信息构成时序输入, 在DVL可用阶段利用DVL速度构建监督样本并离线训练网络, 在DVL不可用阶段输出伪速度量测并参与扩展卡尔曼滤波更新, 以抑制惯导误差累积。模型采用因果空洞卷积提取时序特征, 并引入注意力机制增强对转弯、加减速等关键动态片段的表征能力。基于16组轨迹数据的仿真结果表明, 与时间卷积网络(TCN)和门控循环单元注意力模型(GRU-Attention)相比, 所提方法在东、北向速度误差及绝对轨迹误差等指标上均取得更优结果, 重建航迹更接近真实轨迹, 表明该方法在DVL持续失效场景下具有较好的有效性与鲁棒性。
融合声速修正与时延估计的SINS/USBL在线联合标定方法
秦洪懋, 赵文豪, 崔丰艺, 王广才, 杨帆
2026, 34(5): 836-847. doi: 10.11993/j.issn.2096-3920.2026-0084
摘要:
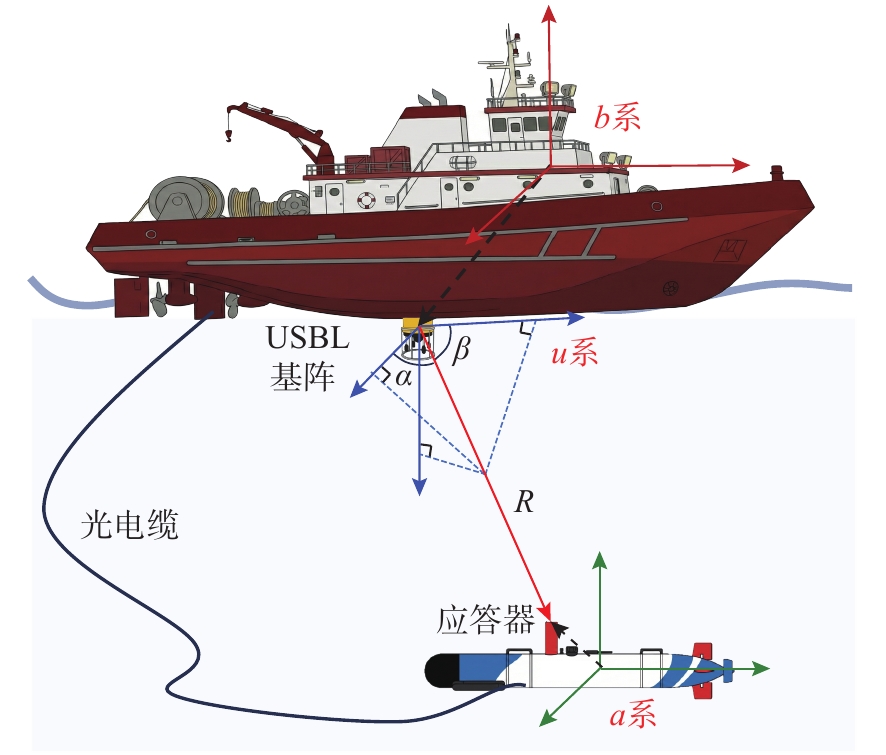
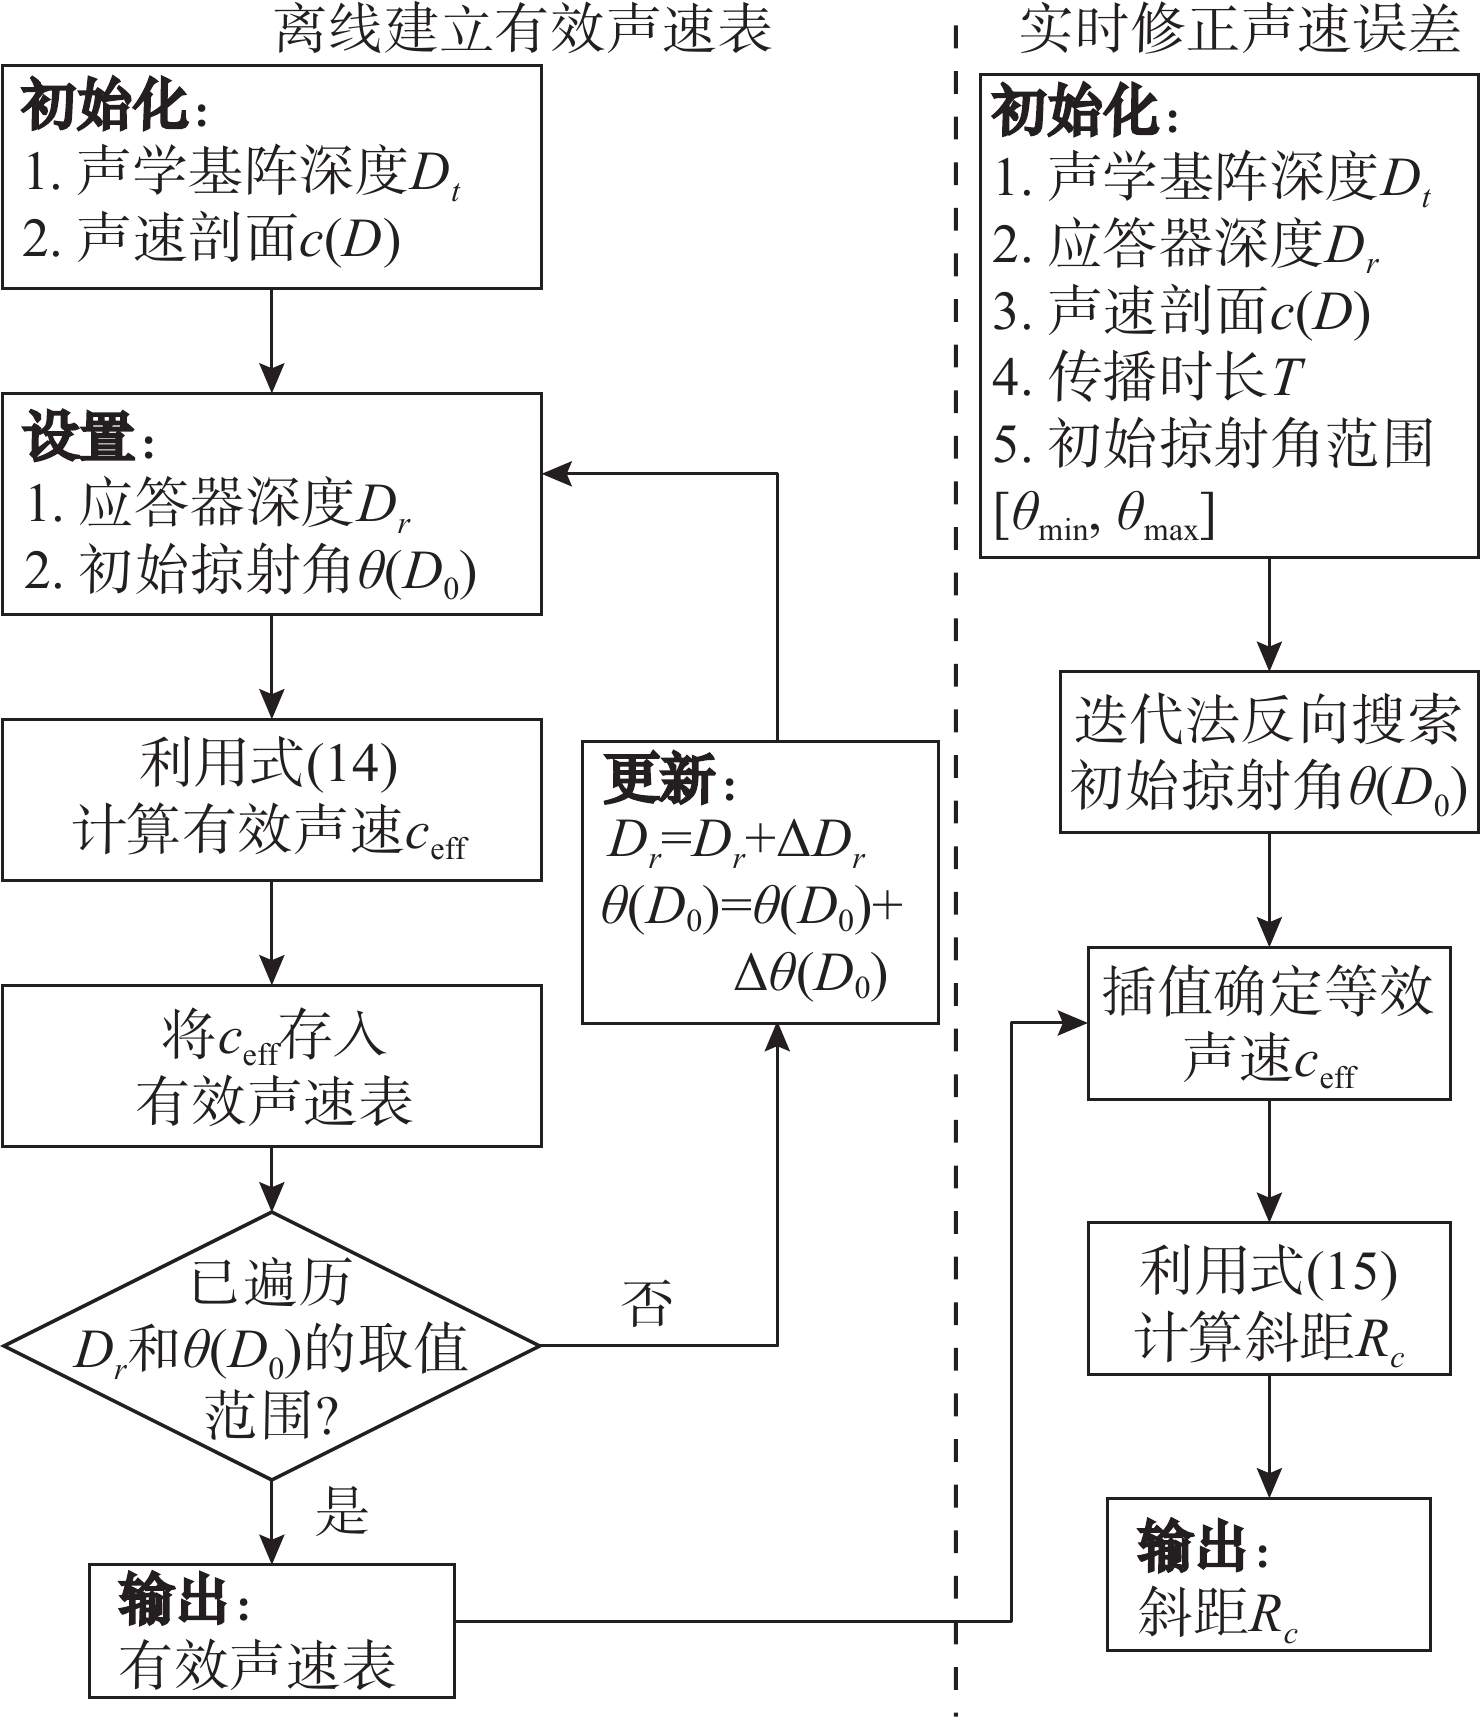
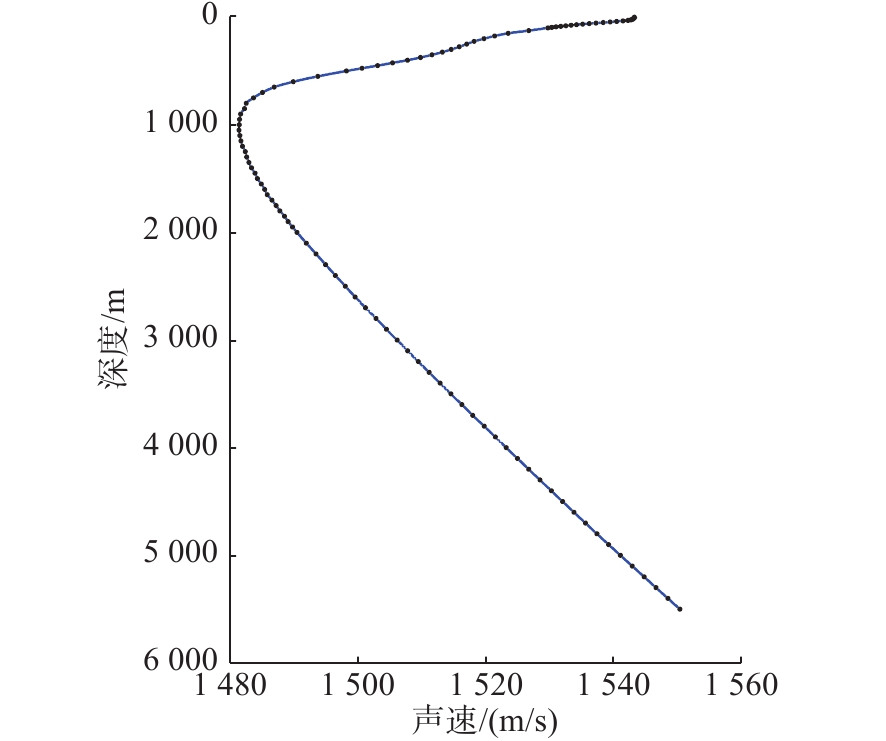
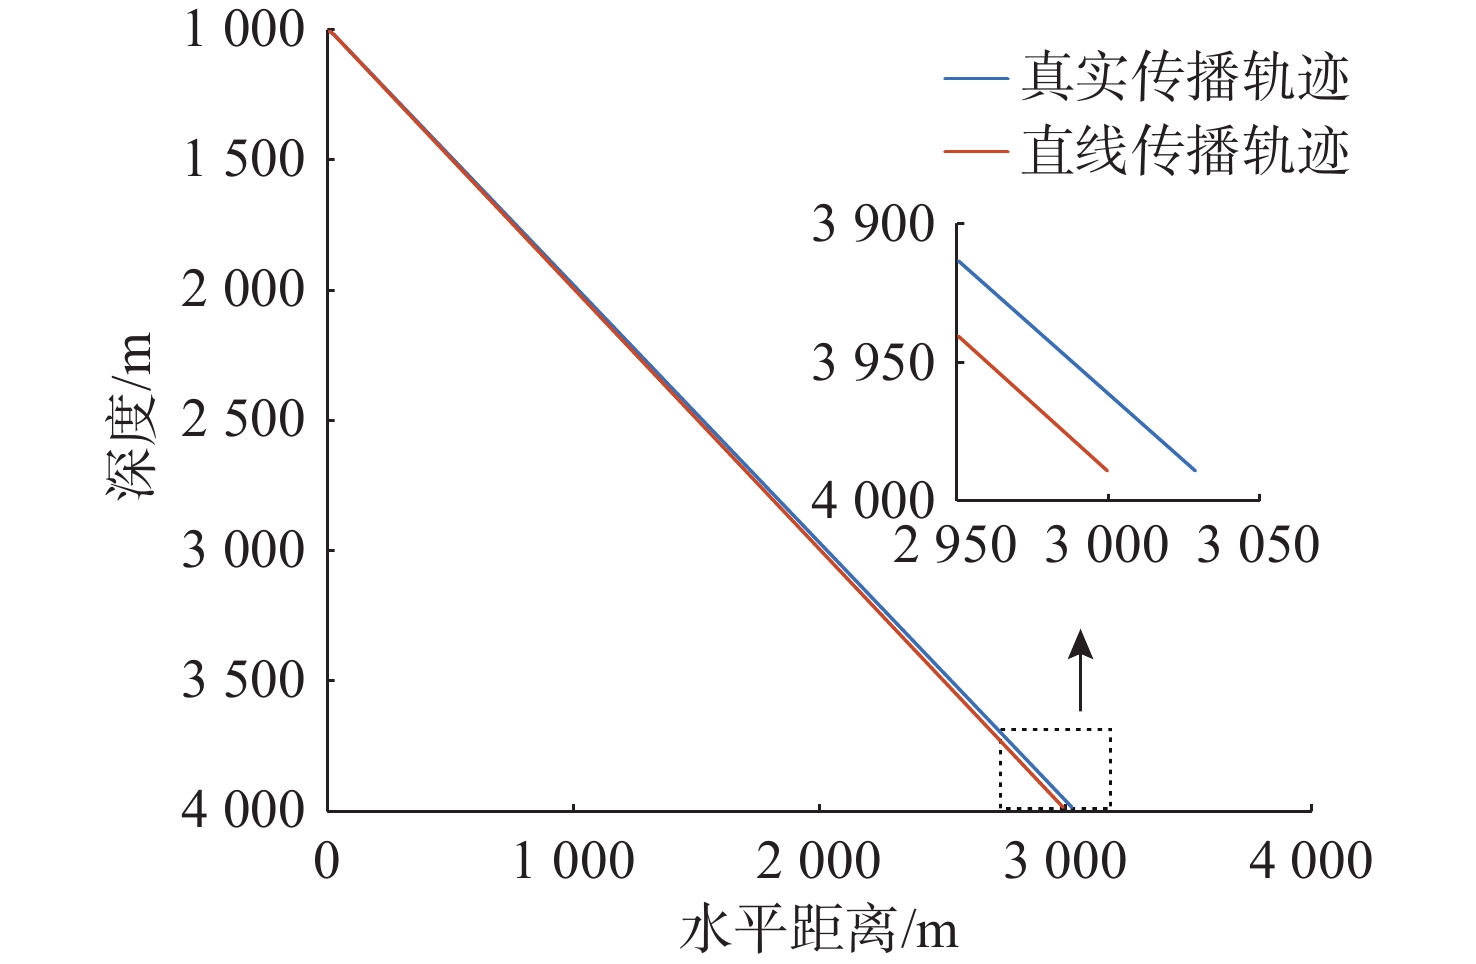
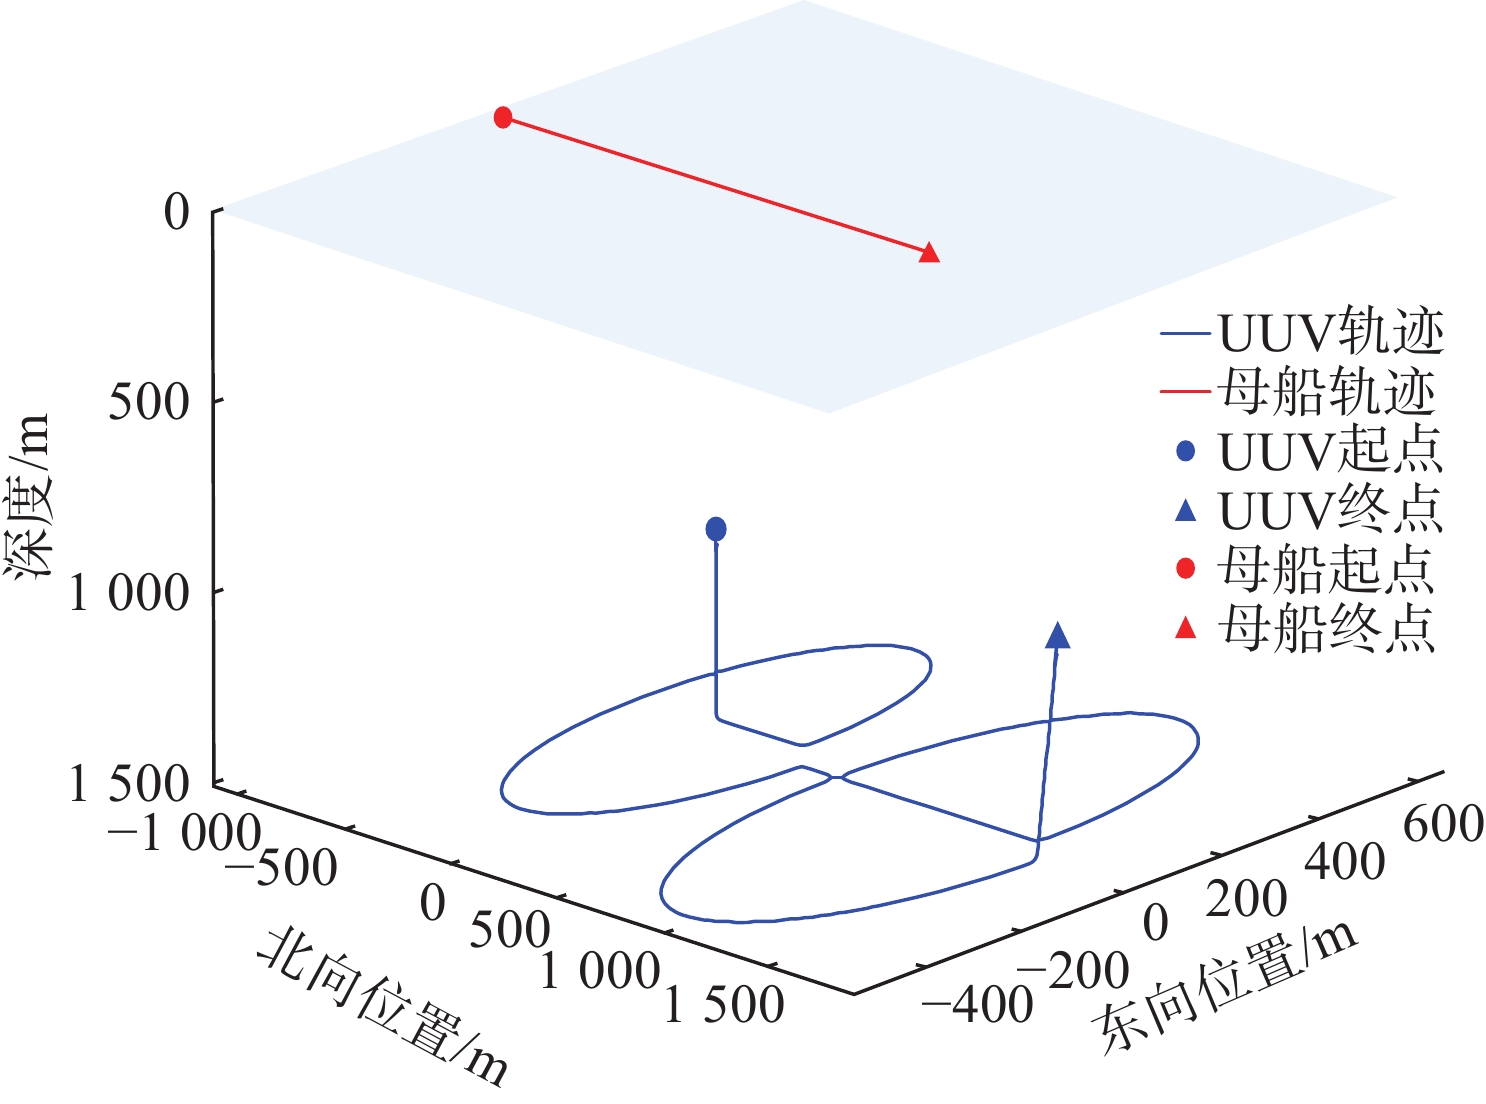
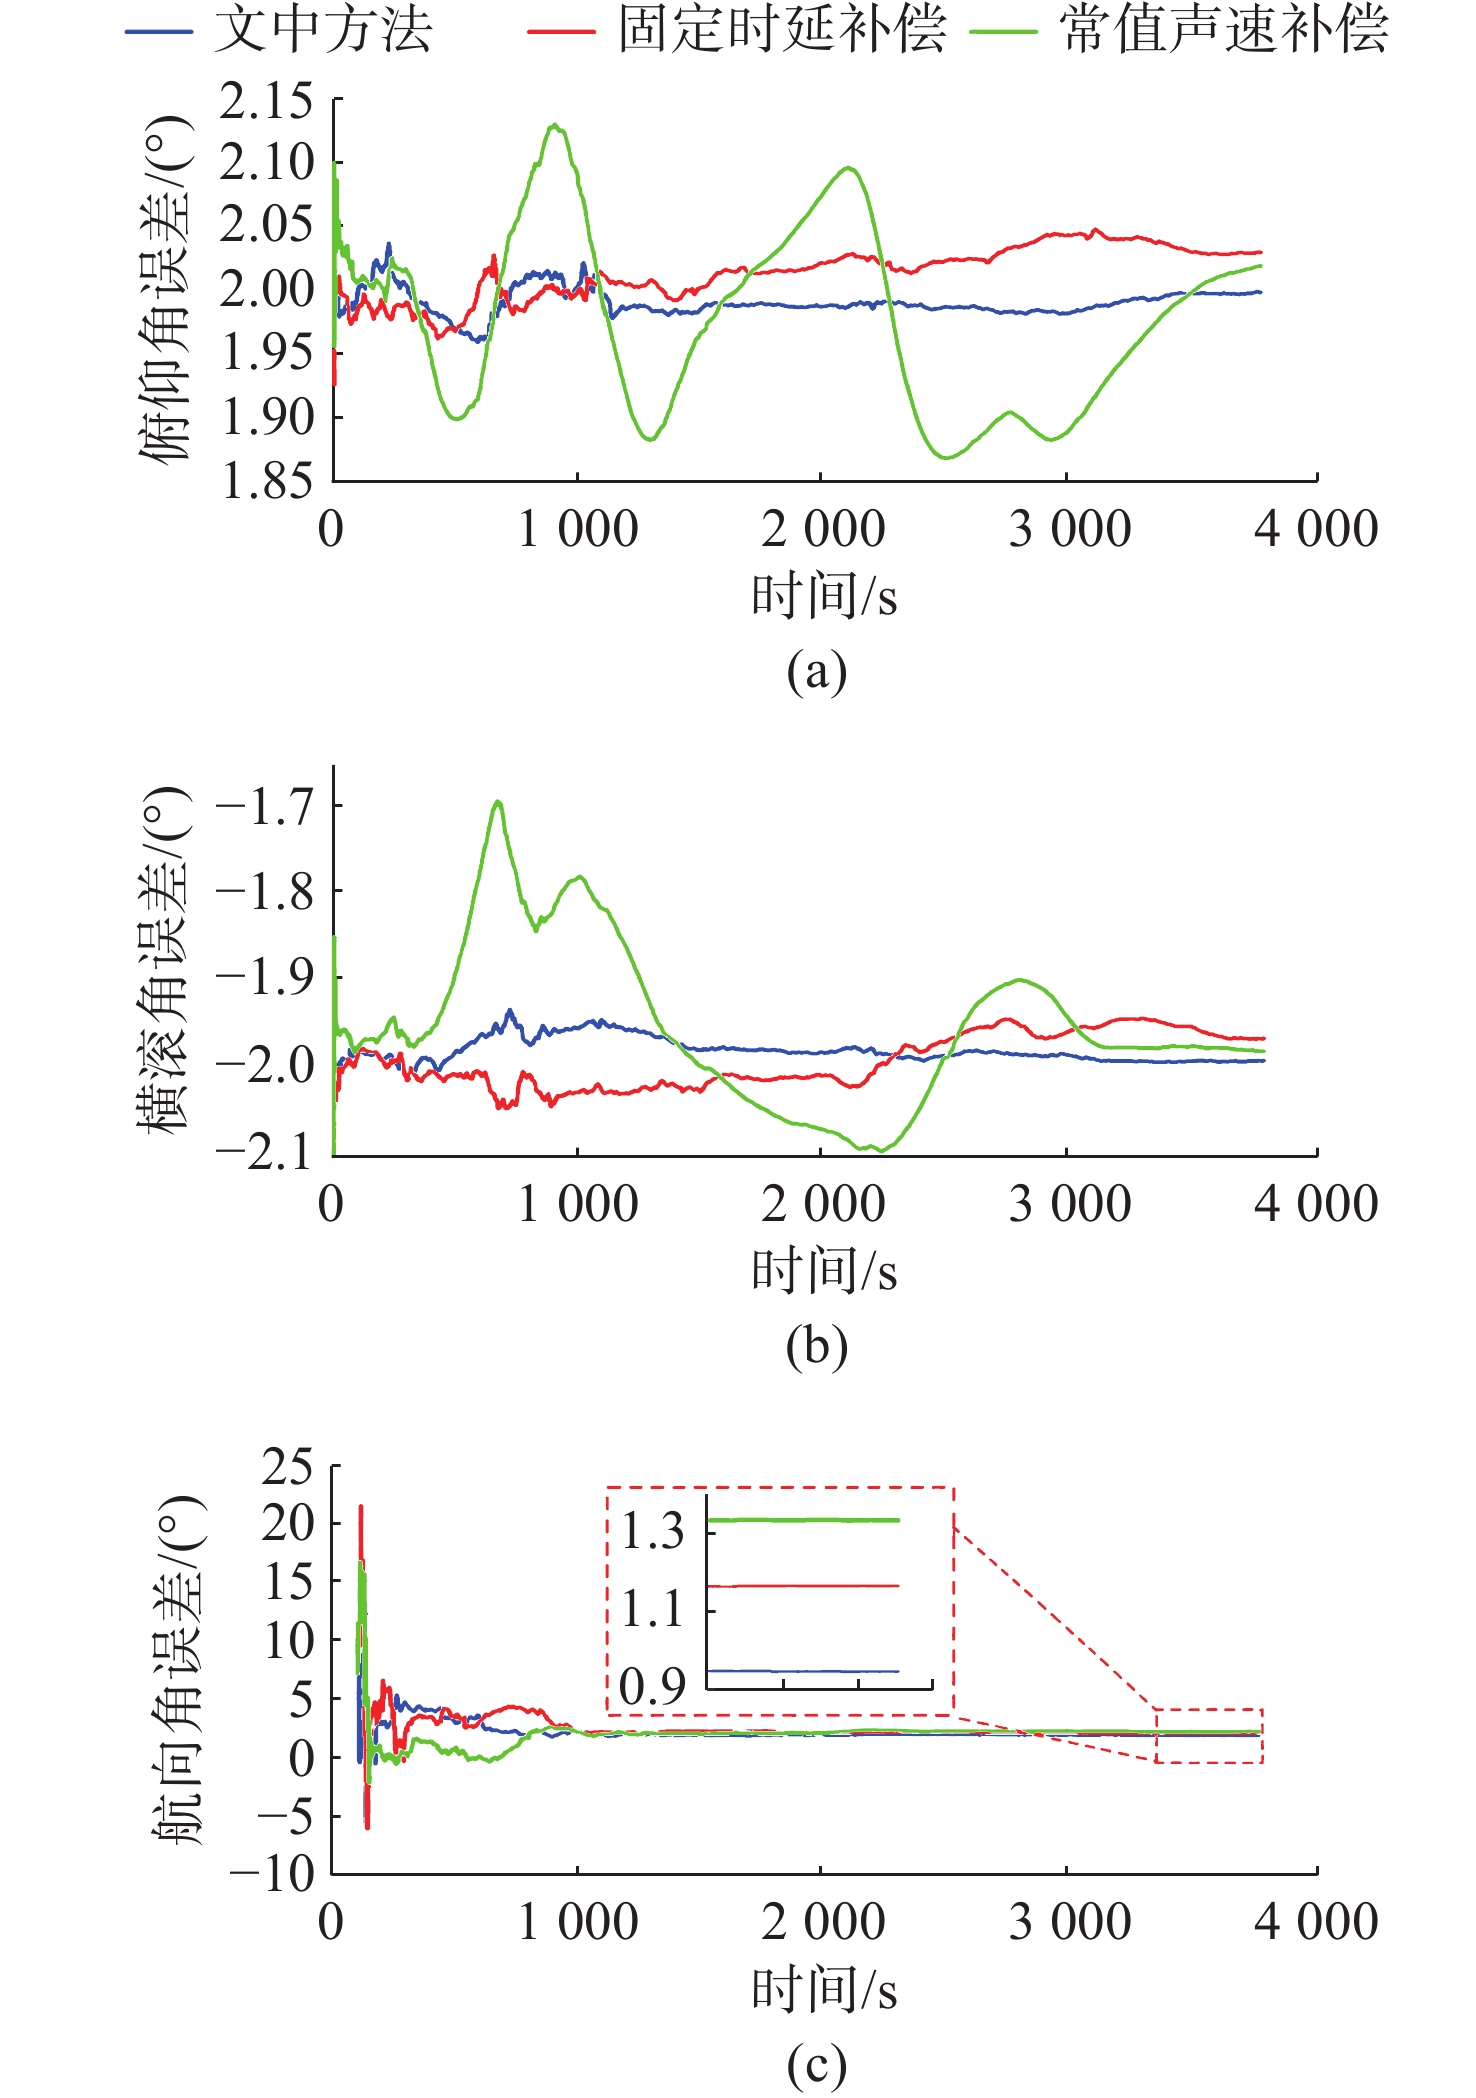
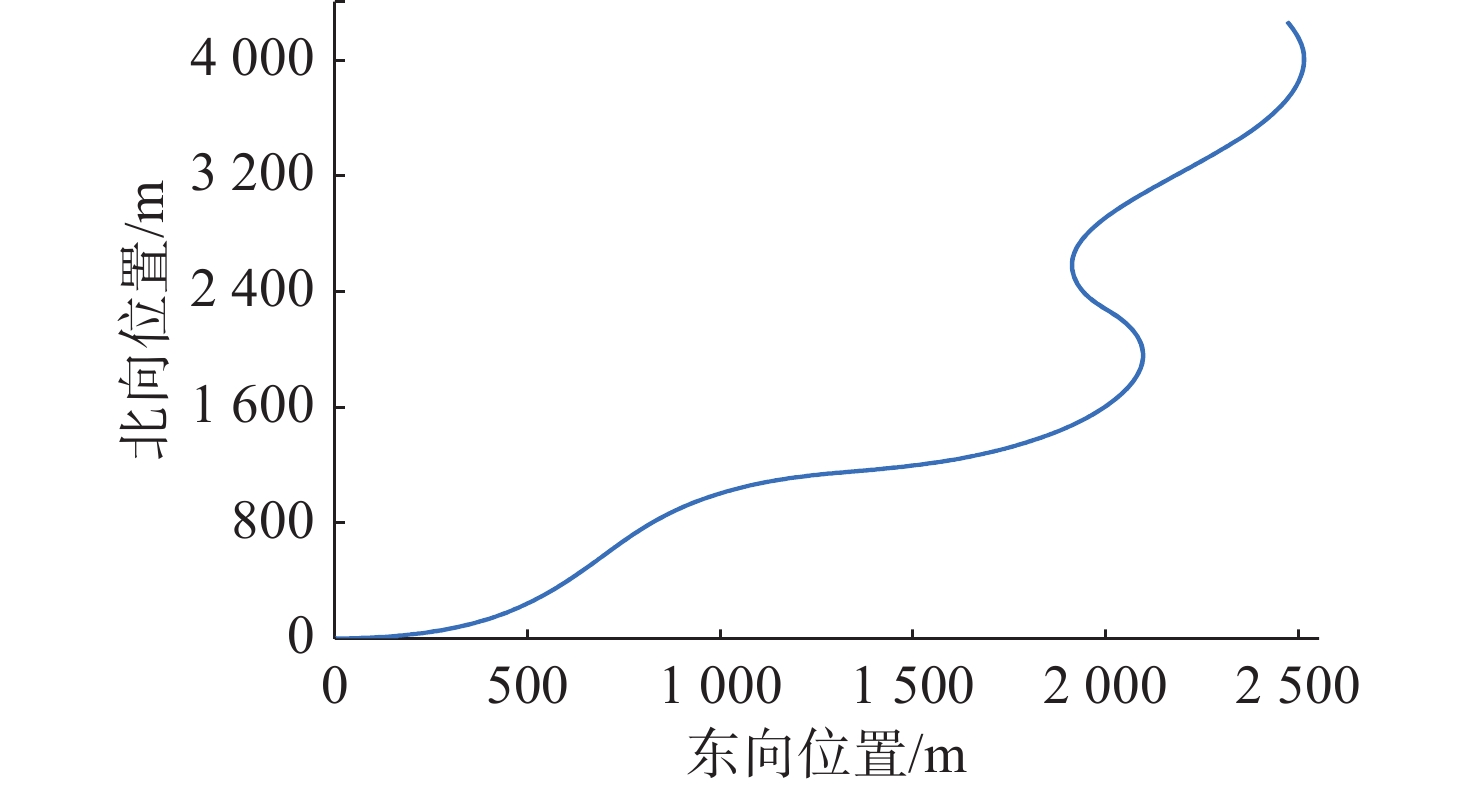
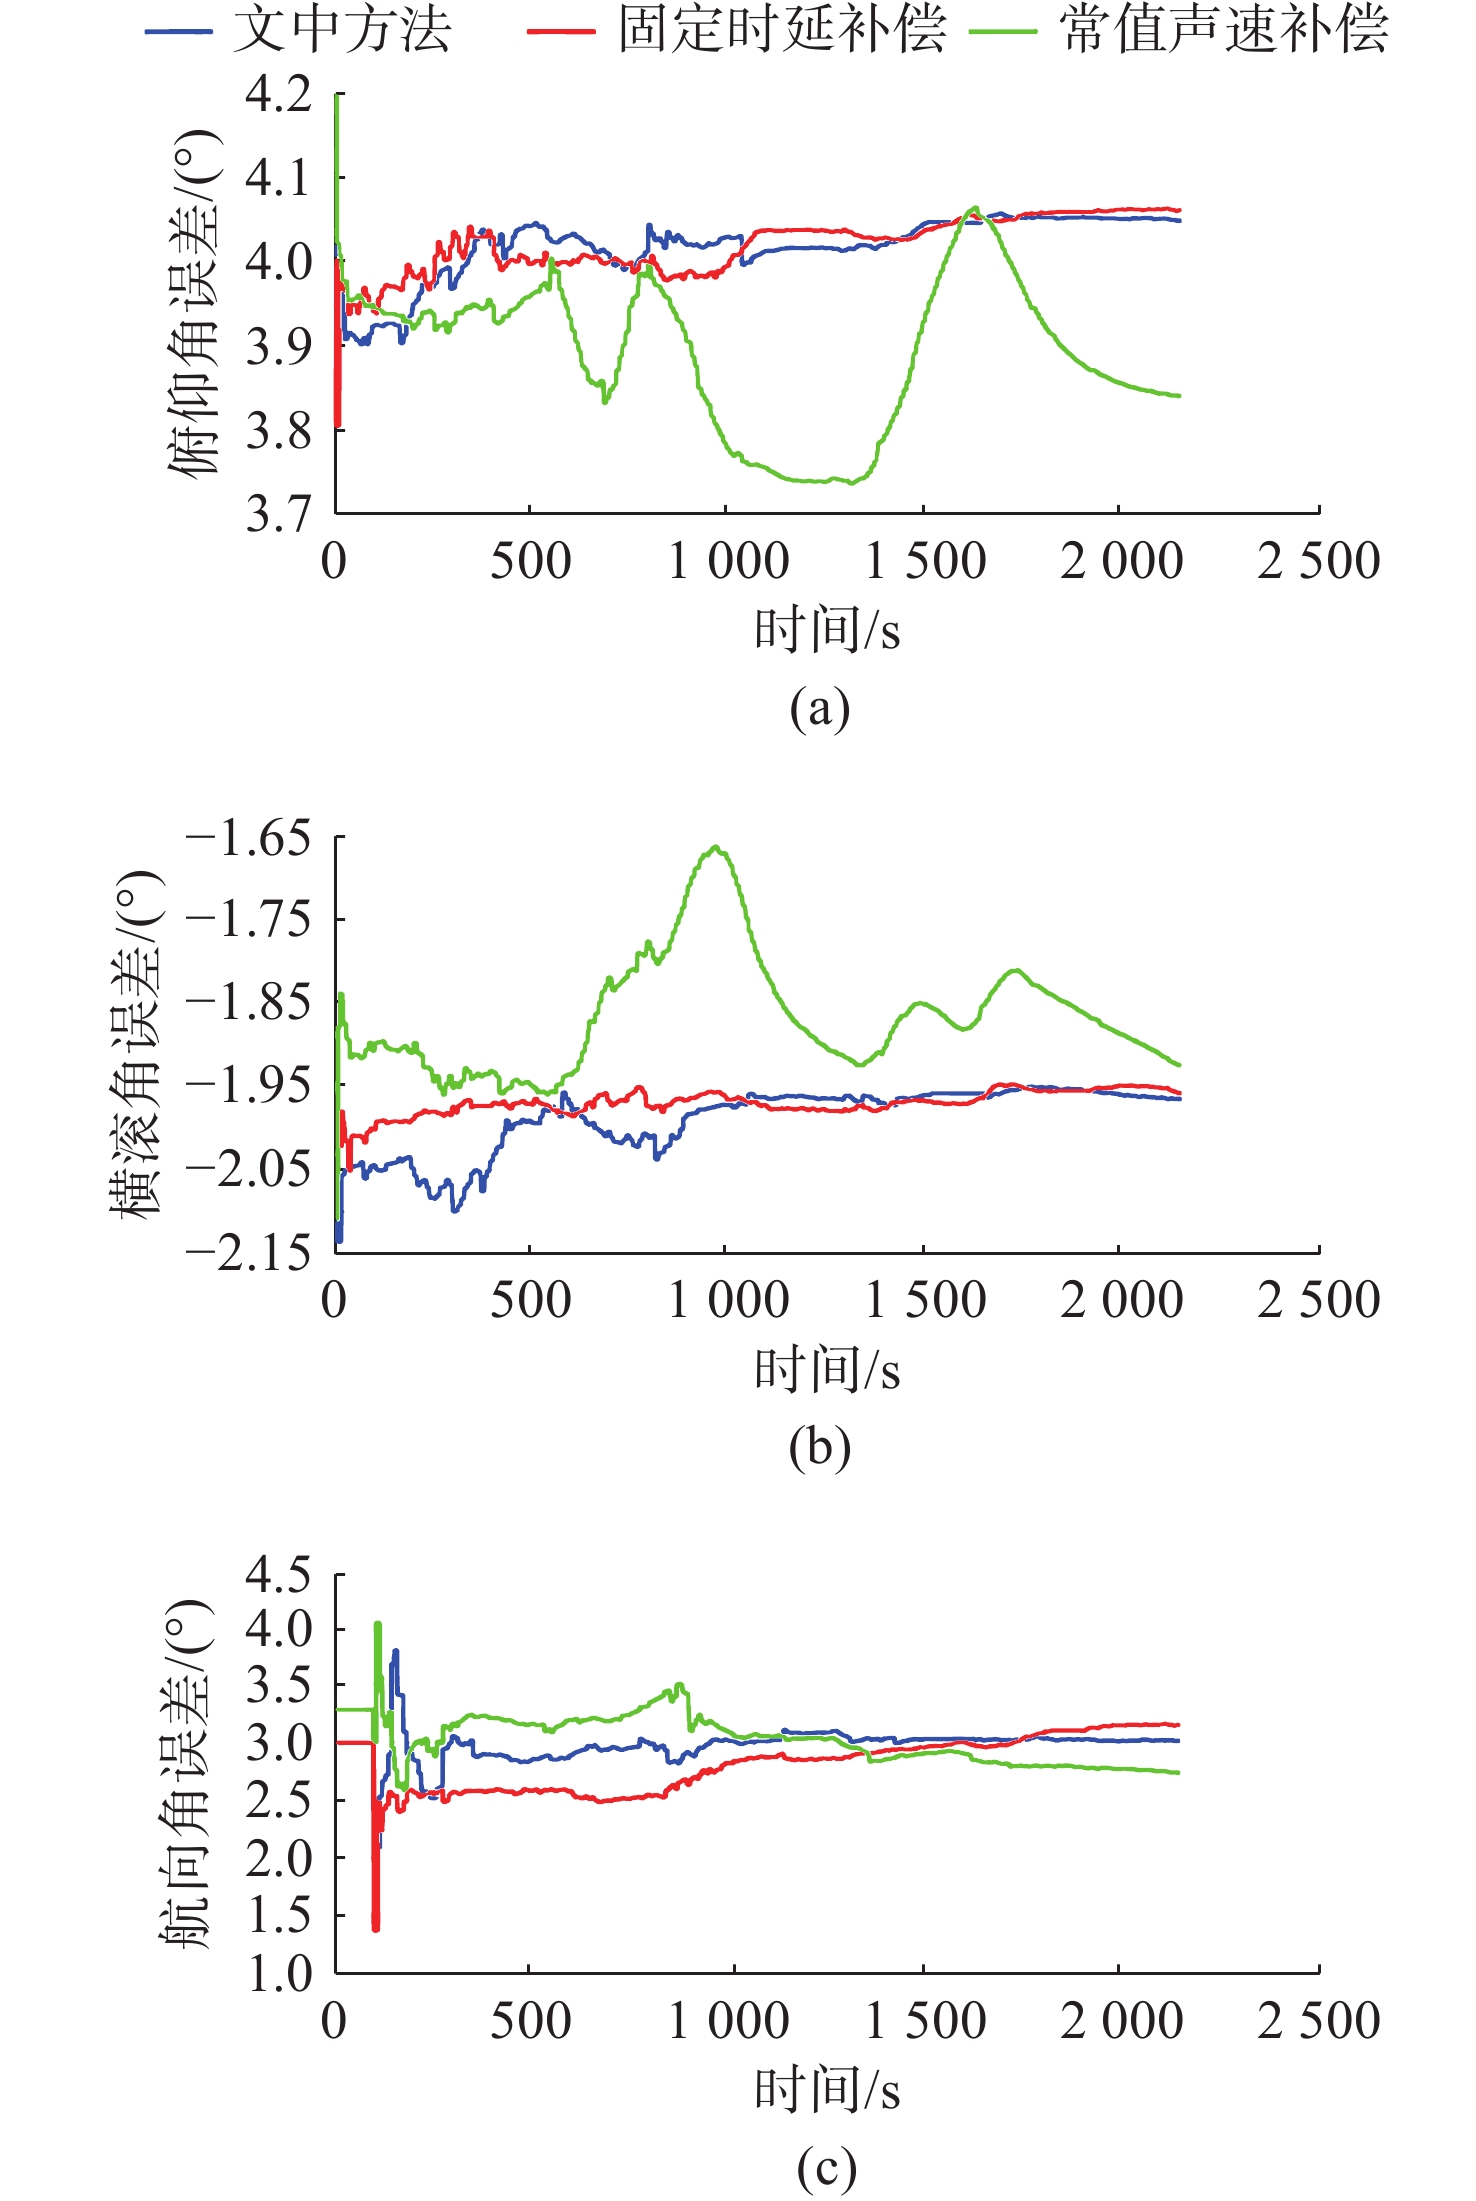
捷联惯性导航系统(SINS)与超短基线(USBL)水声定位系统组合是深海导航的主流方案, 传感器高精度标定是保障组合导航系统性能的核心前提。现有标定方法在深海声线弯曲修正过程中实时性不足, 且传统标定常忽略水声量测随机时延抖动与空间误差的强耦合特性, 导致标定精度受限, 进而制约了导航系统在深海场景的作业精度与适配性。为此, 文中提出一种融合有效声速表与时延估计的SINS/USBL在线联合标定方法。首先, 离线构建应答器深度、初始掠射角与有效声速的精细化映射表, 在线采用1阶双线性插值以规避声线跟踪的复杂迭代, 实现声速误差的实时修正; 其次, 通过时延回溯计算历史位置和姿态矩阵, 并将残余时延建模为1阶马尔可夫过程, 以补偿信息重构带来的时间抖动, 从而确保水声量测动态更新; 最后, 将声速误差修正方法与残余时延模型纳入状态估计框架, 通过多源误差联合闭环估计, 实现USBL测距畸变与安装误差角的联合校正。仿真与海试结果表明, 所提方法能够有效抑制深海声速扰动误差、削弱量测迟滞带来的负面影响, 相较于未考虑深海多源误差补偿的标定方法, 所提方法可将导航定位精度提升约90.1%。
仿鱼侧线摩擦电式水下多方向流速感知技术
刘建华, 于爱强, 王思远, 徐鹏, 徐敏义
2026, 34(5): 848-854. doi: 10.11993/j.issn.2096-3920.2026-0065
摘要:
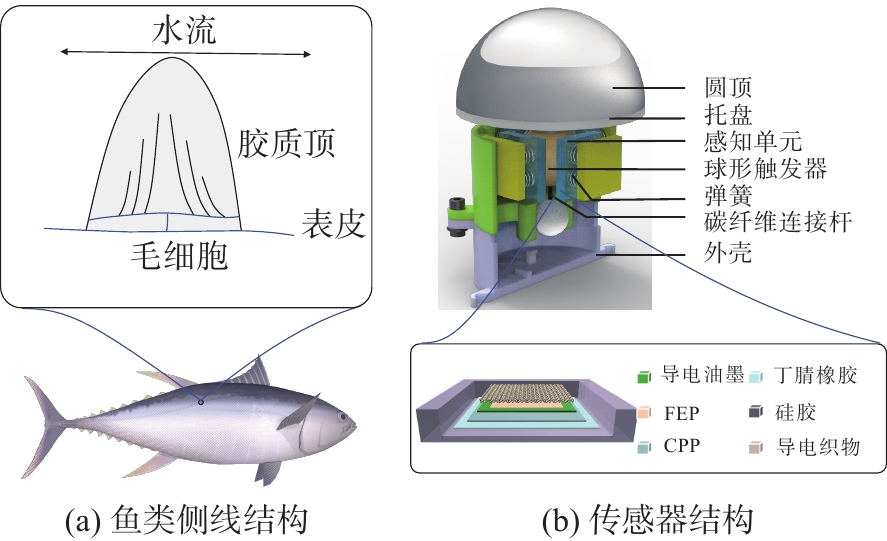
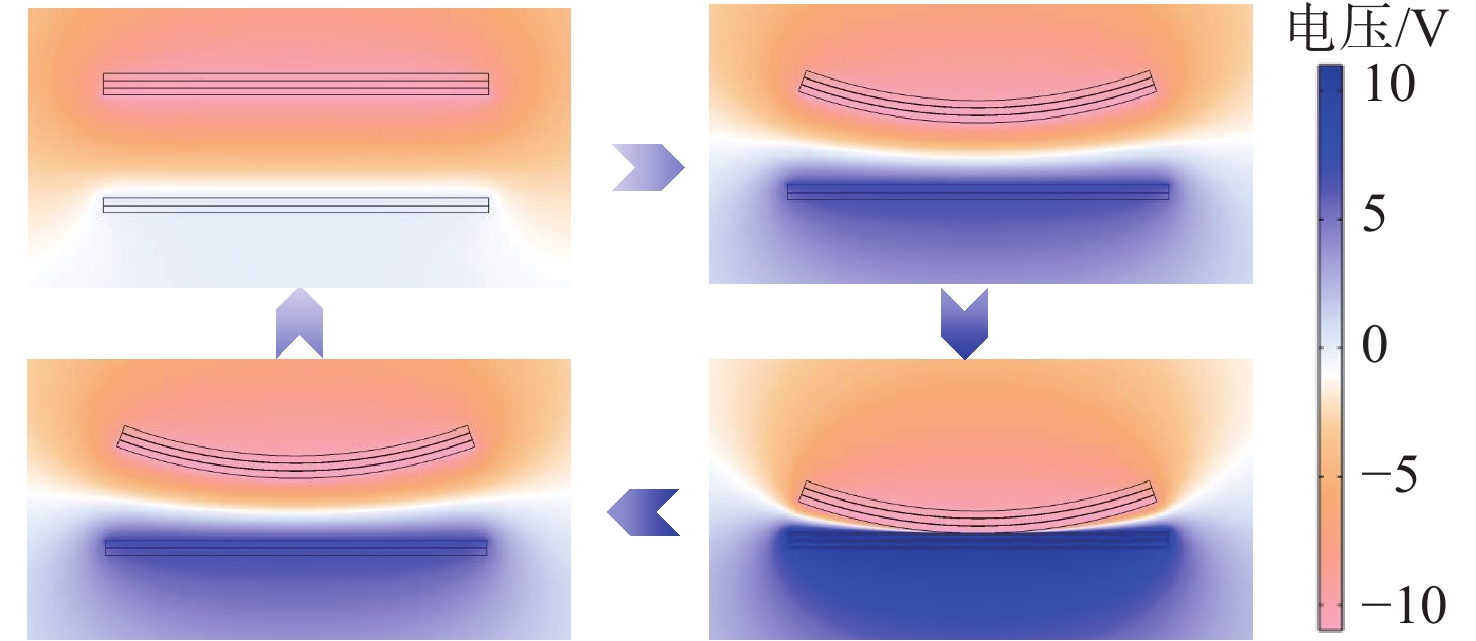
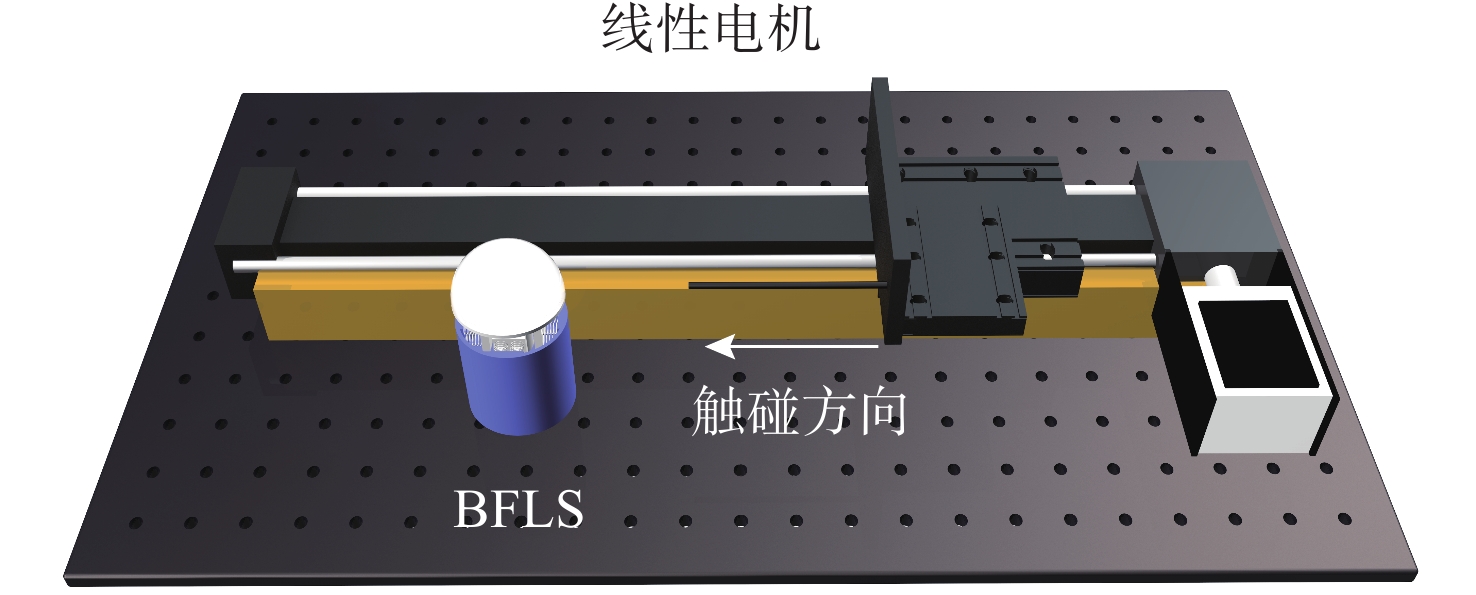
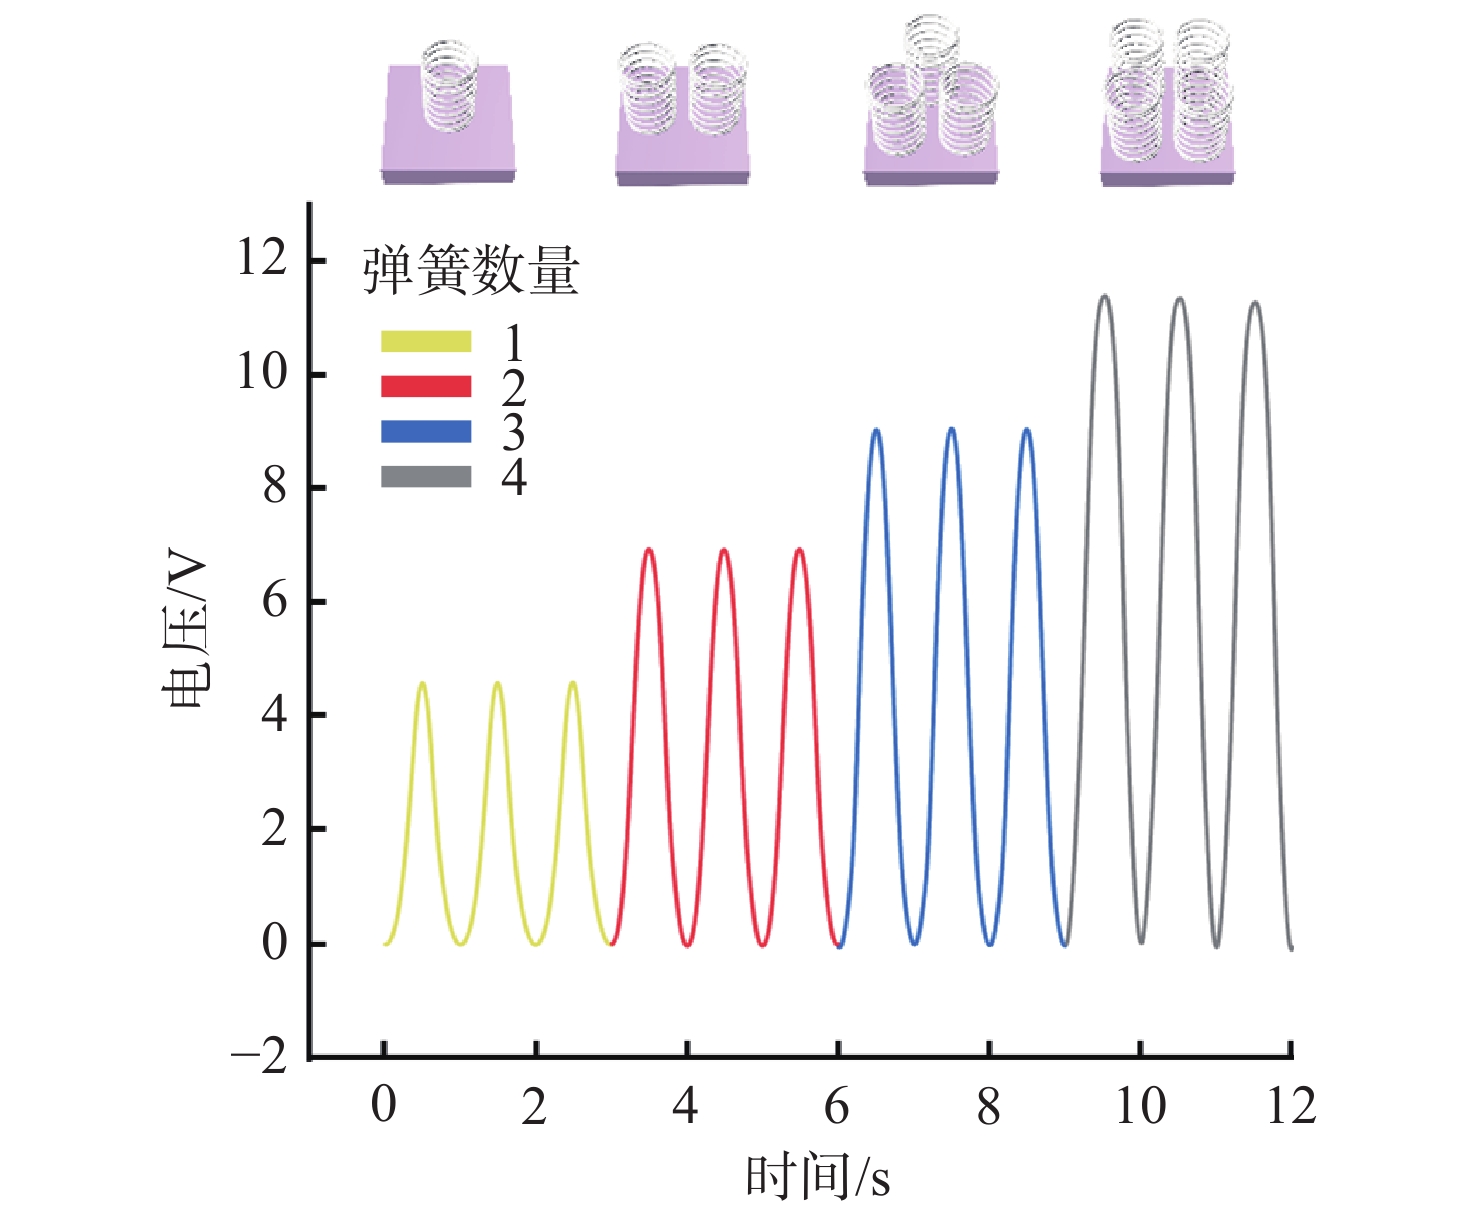
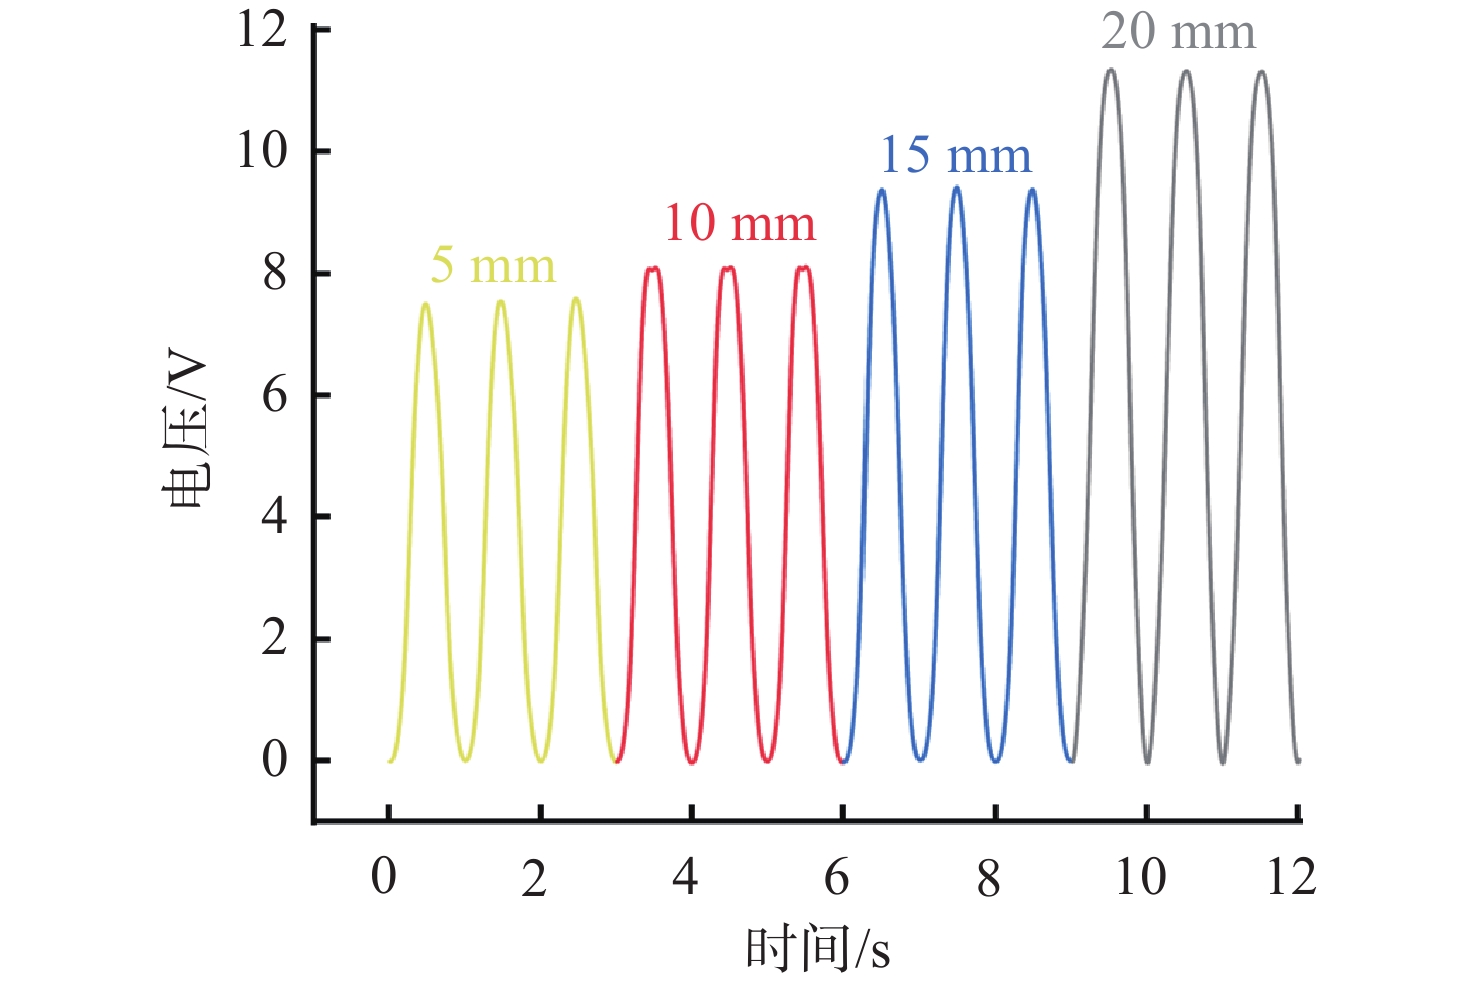
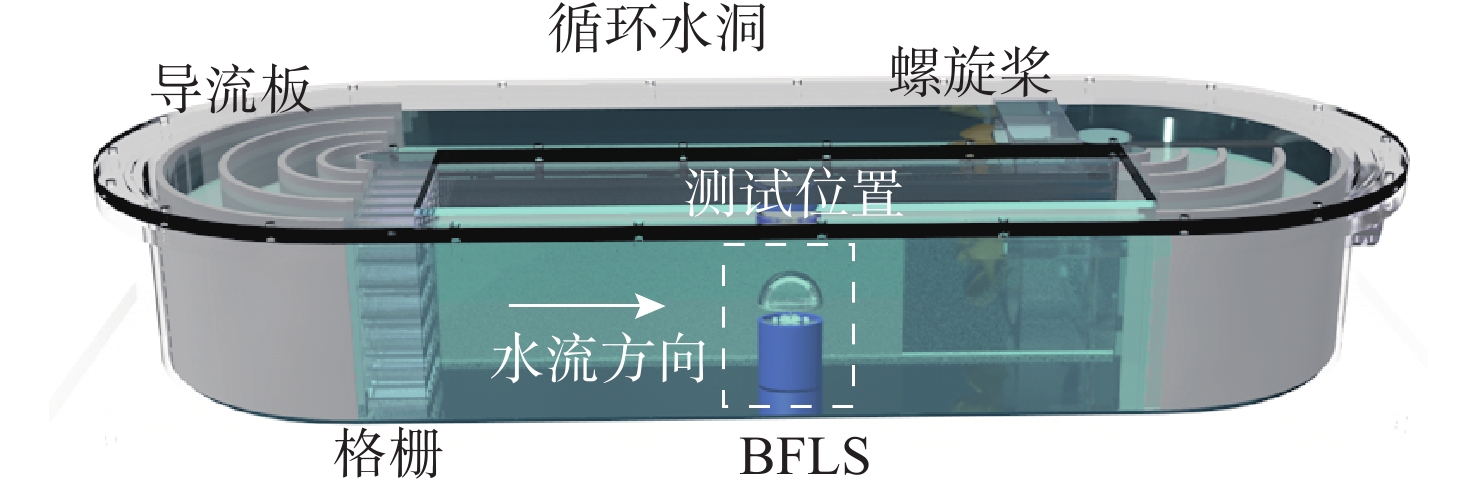
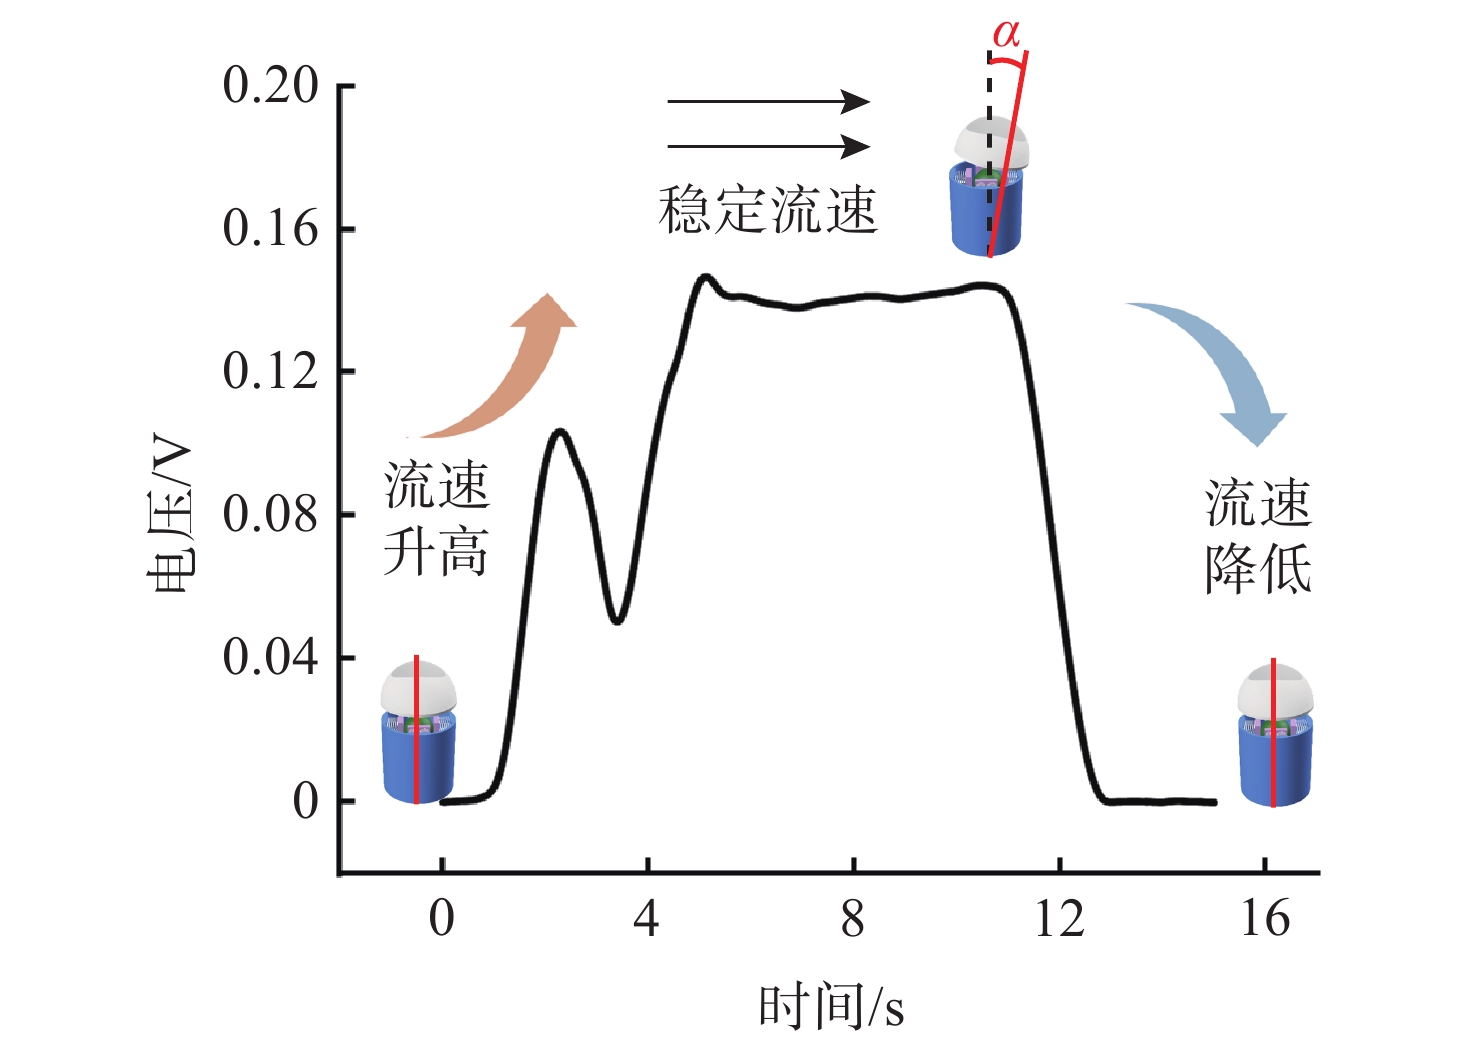
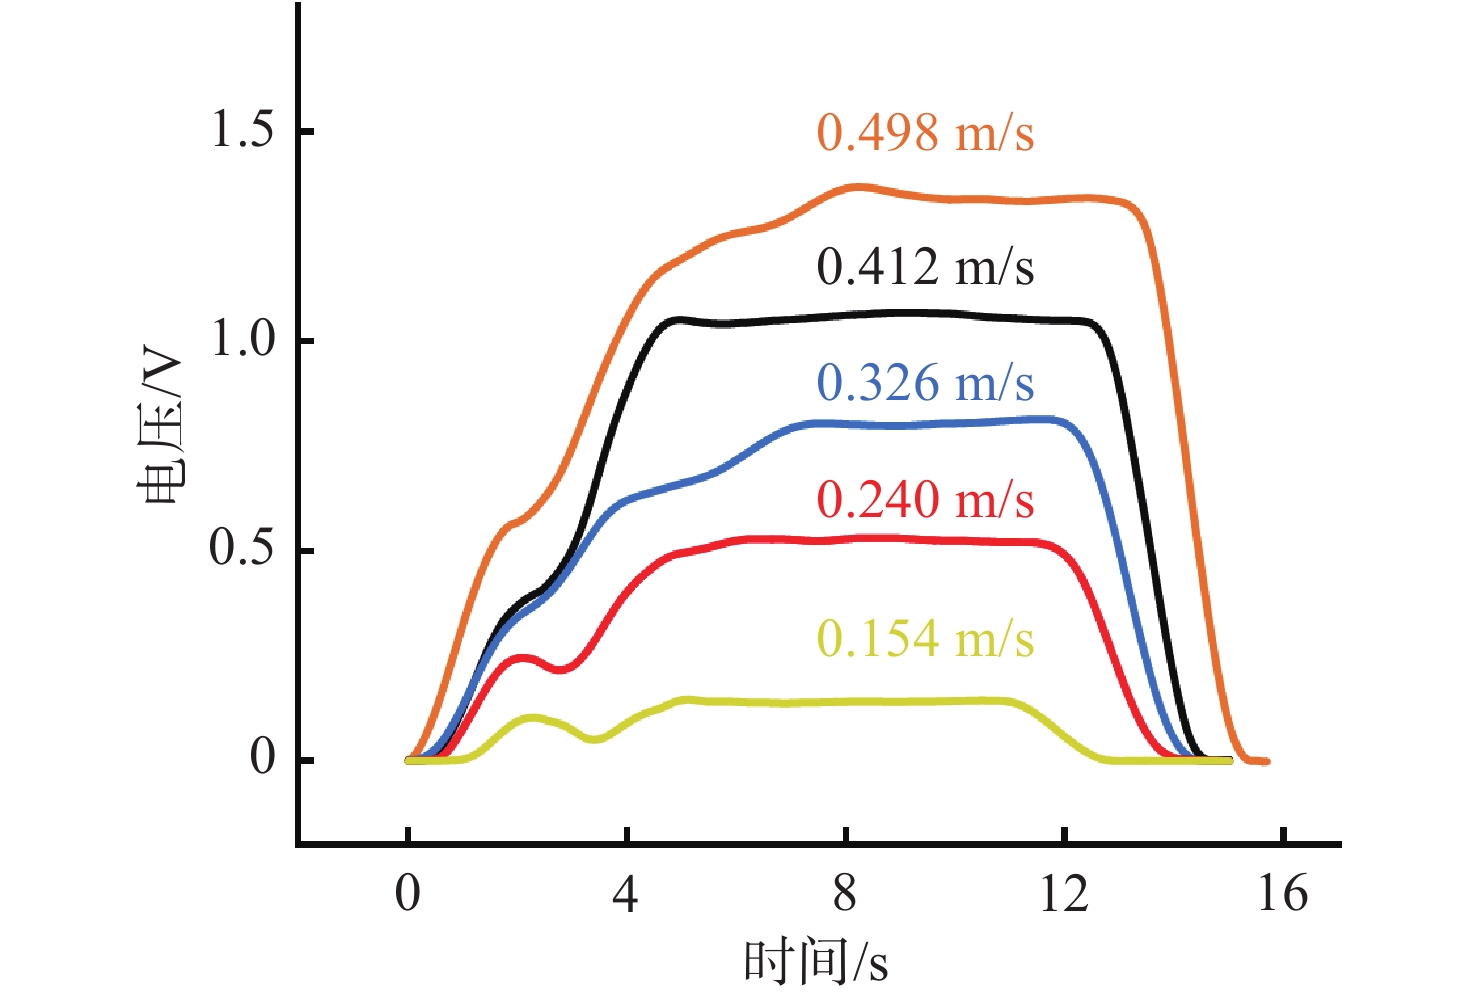
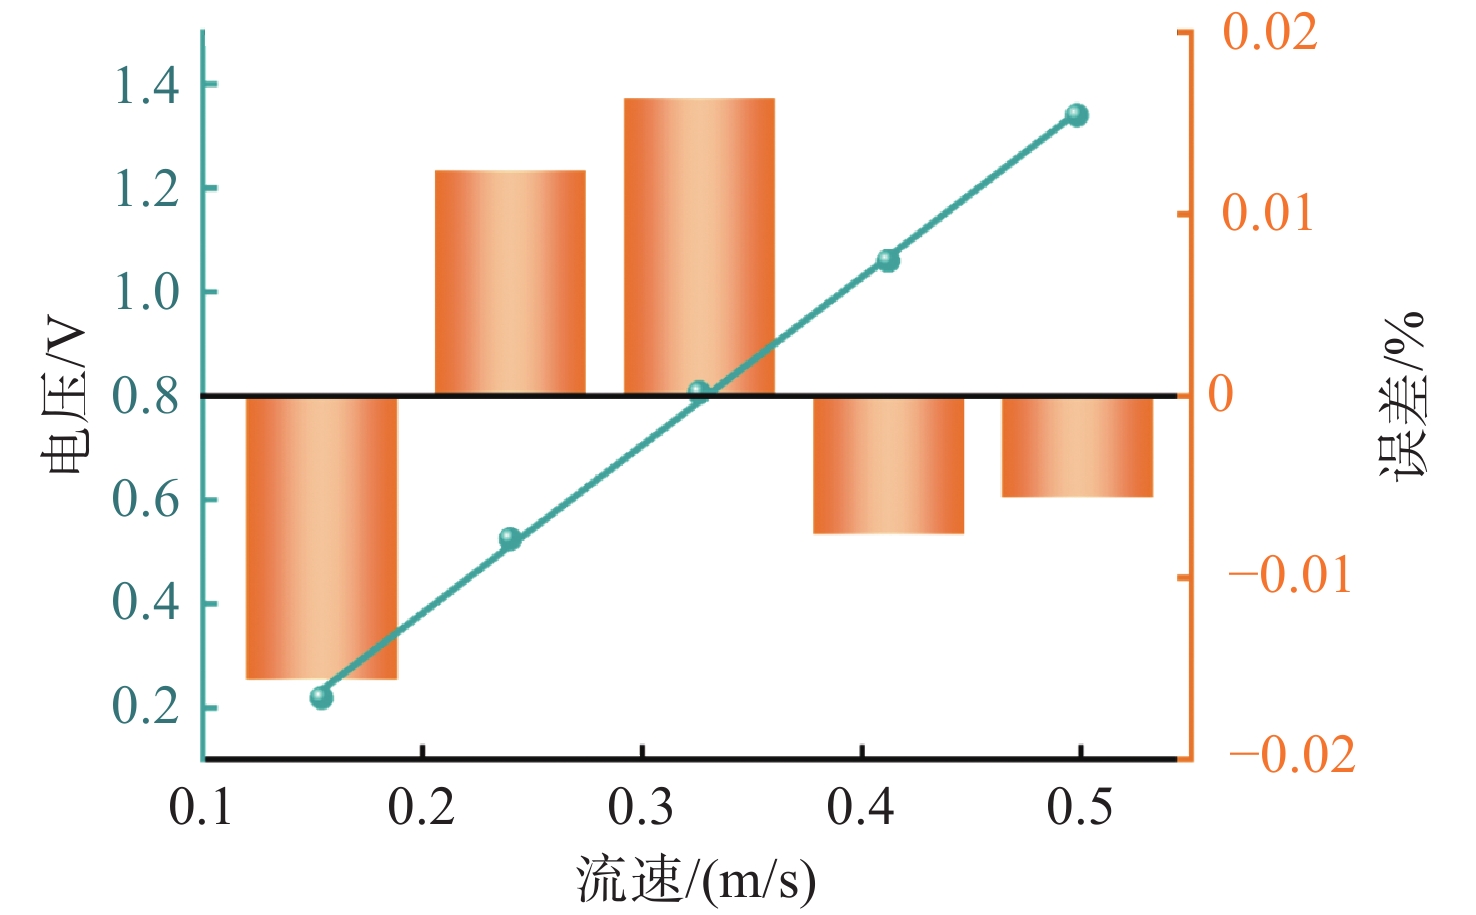
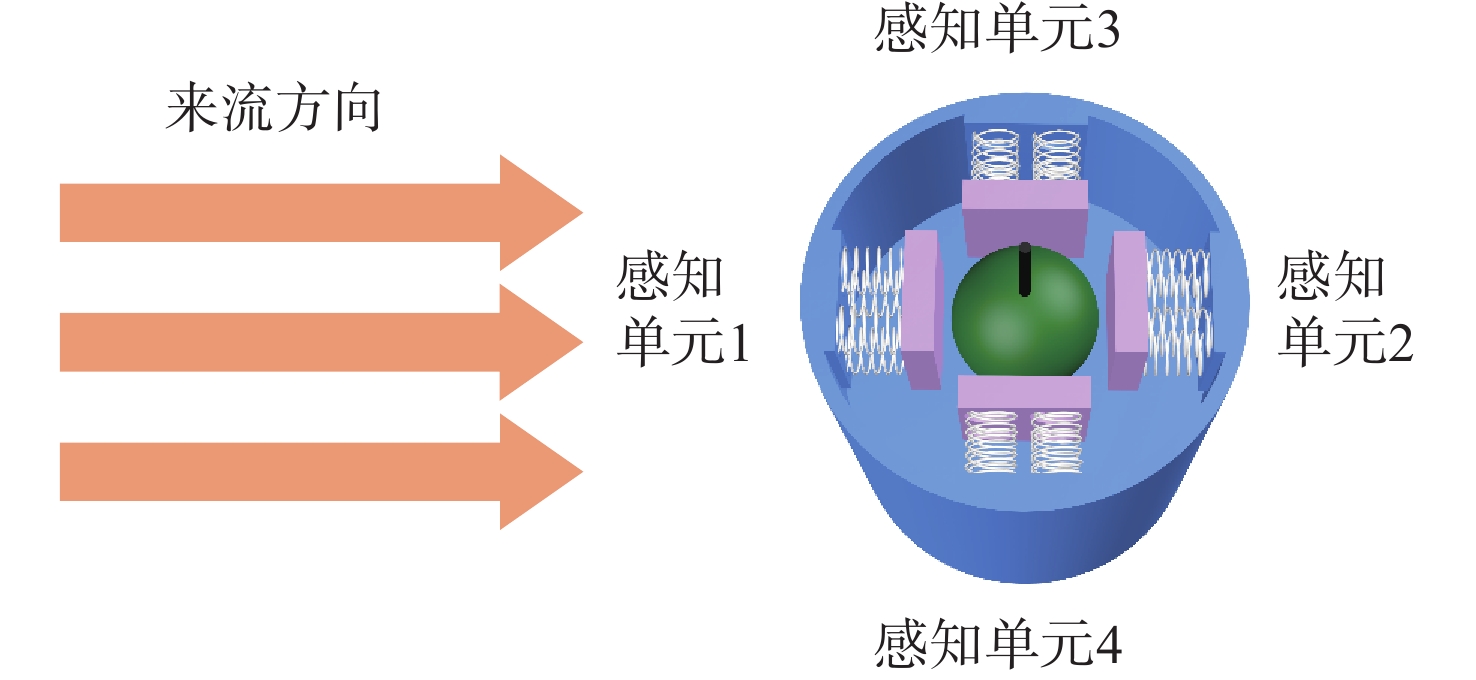
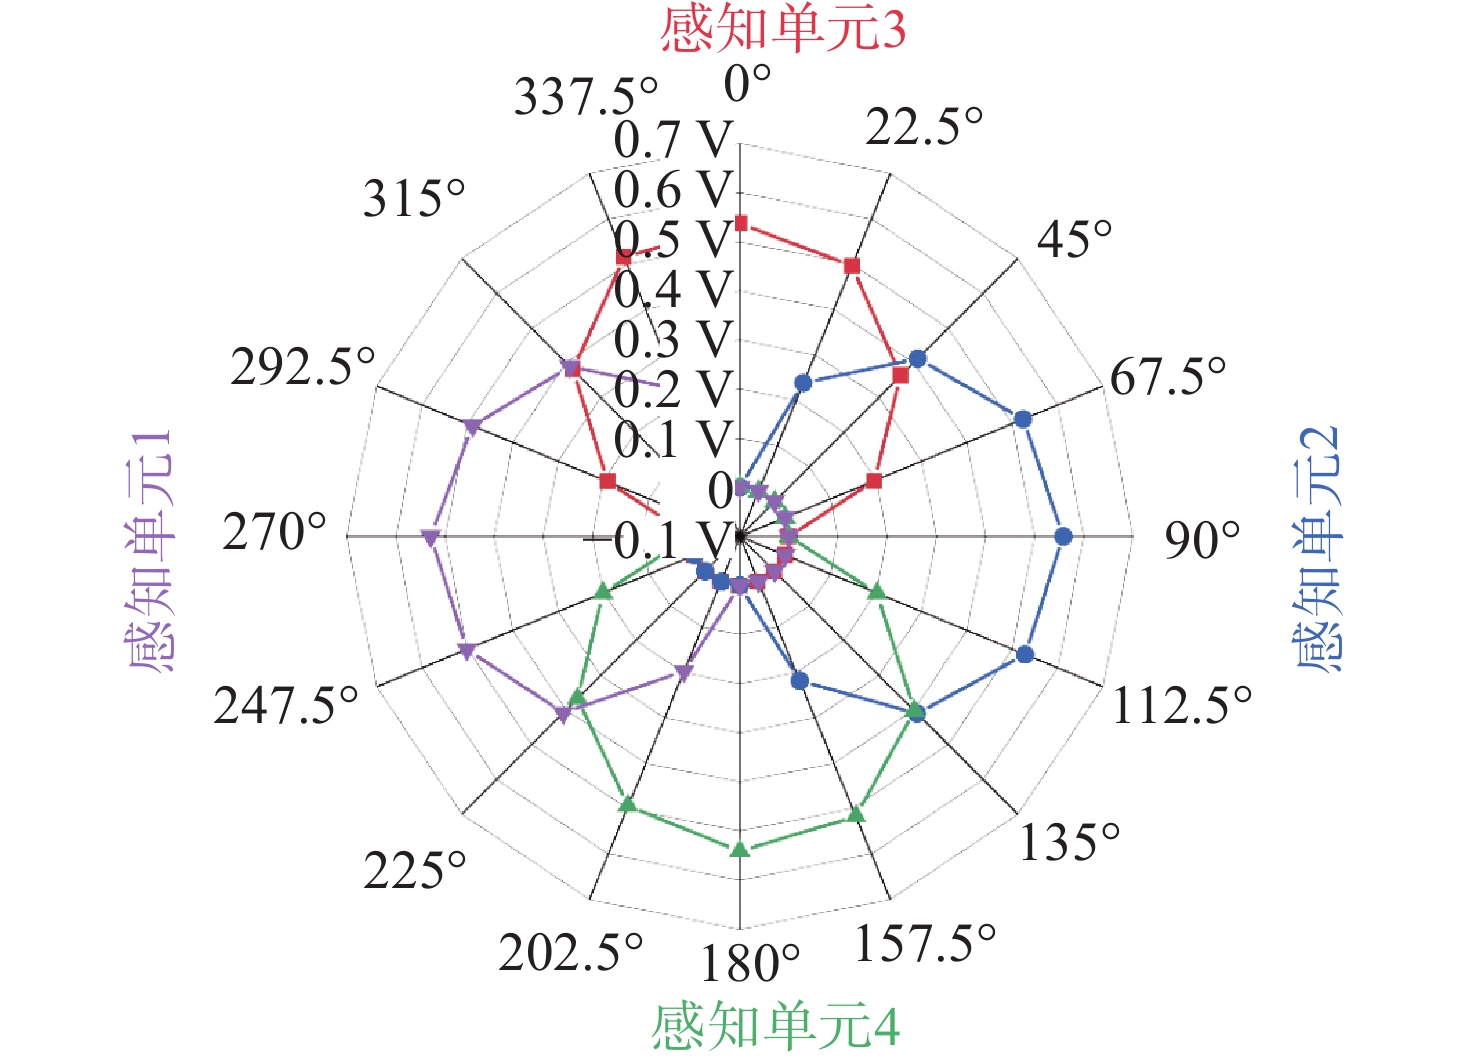
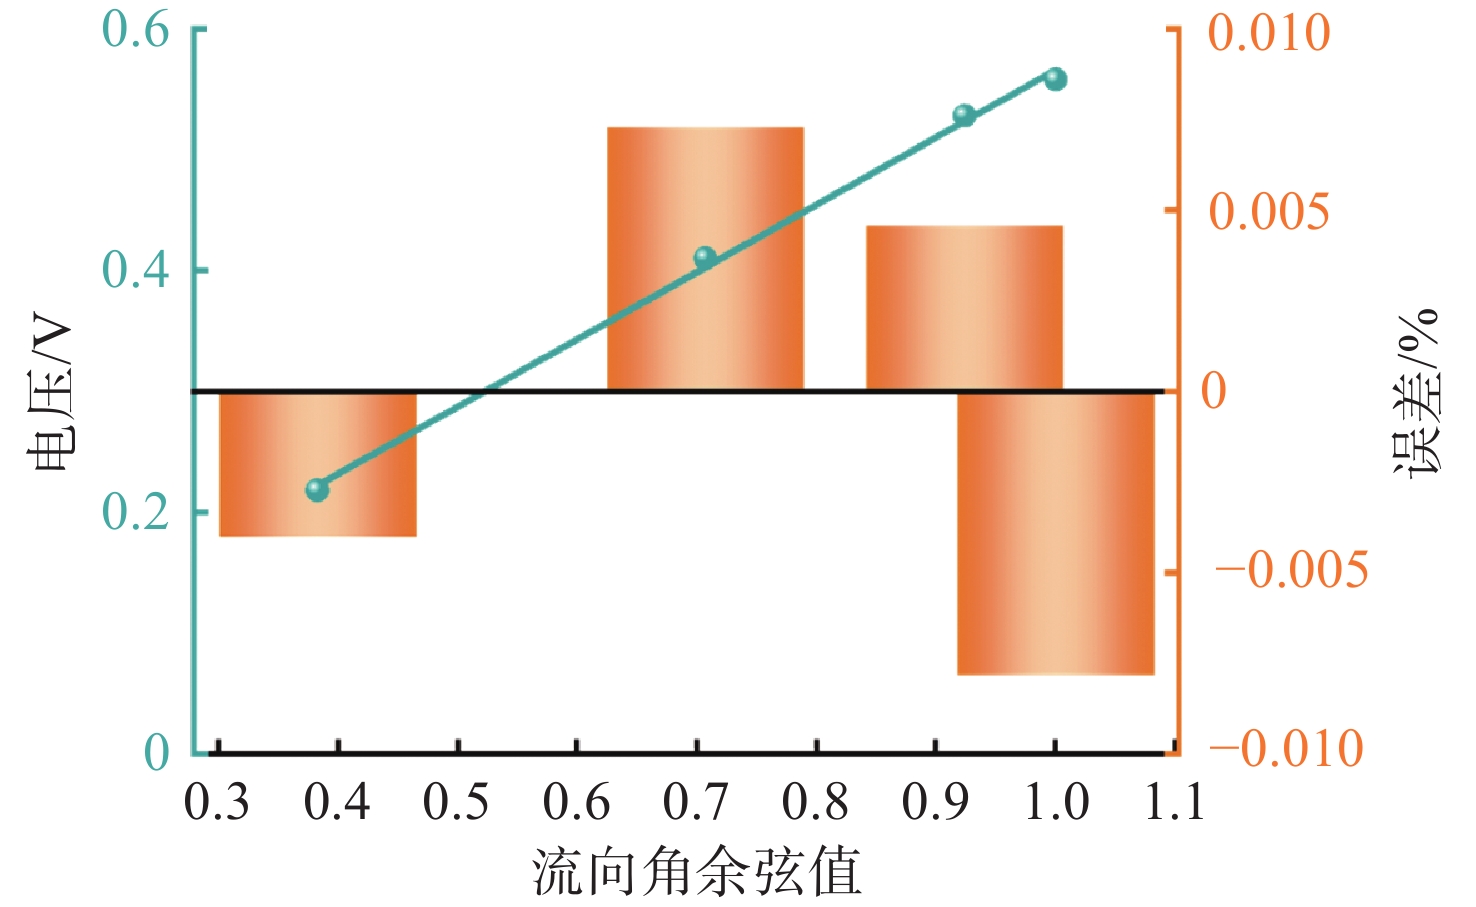
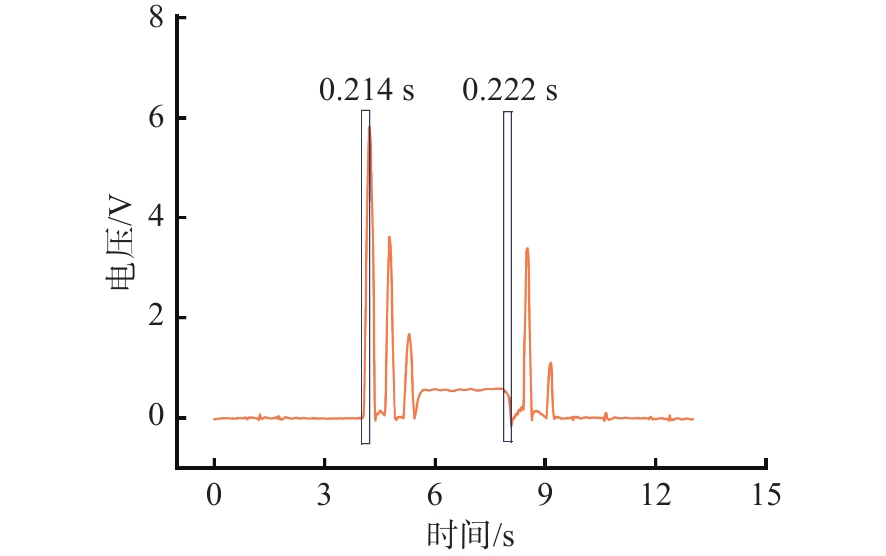
受鱼类侧线系统表皮神经丘结构与感知机理启发, 文中提出一种基于摩擦纳米发电机的仿生鱼类侧线传感器(BFLS)。外部流场作用下, 传感器圆顶结构发生偏转, 驱动内部球形触发器使感知单元中的导电织物和氟化乙烯丙烯薄膜发生接触分离运动, 从而产生对应的电信号输出。通过优化传感器碳纤维连接杆和感知单元背部弹簧数量等结构参数, 显著提升了BFLS的感知性能。水下实验结果表明, BFLS能够以22.5°为角度间隔, 实现对水下流速和流向的有效感知; BFLS的输出电信号与流速之间的线性拟合决定系数大于0.9, 流速检测灵敏度约为3.2 V/(m·s−1), 说明BFLS对水下流速具有可靠的感知能力。此外, BFLS还具有结构简单、制造成本低以及自供电等优势, 在海洋环境中的水下流场监测领域具有良好应用前景。
基于退化感知先验引导的自适应水下图像增强方法
单思遥, 王伟
2026, 34(5): 855-865. doi: 10.11993/j.issn.2096-3920.2026-0048
摘要:
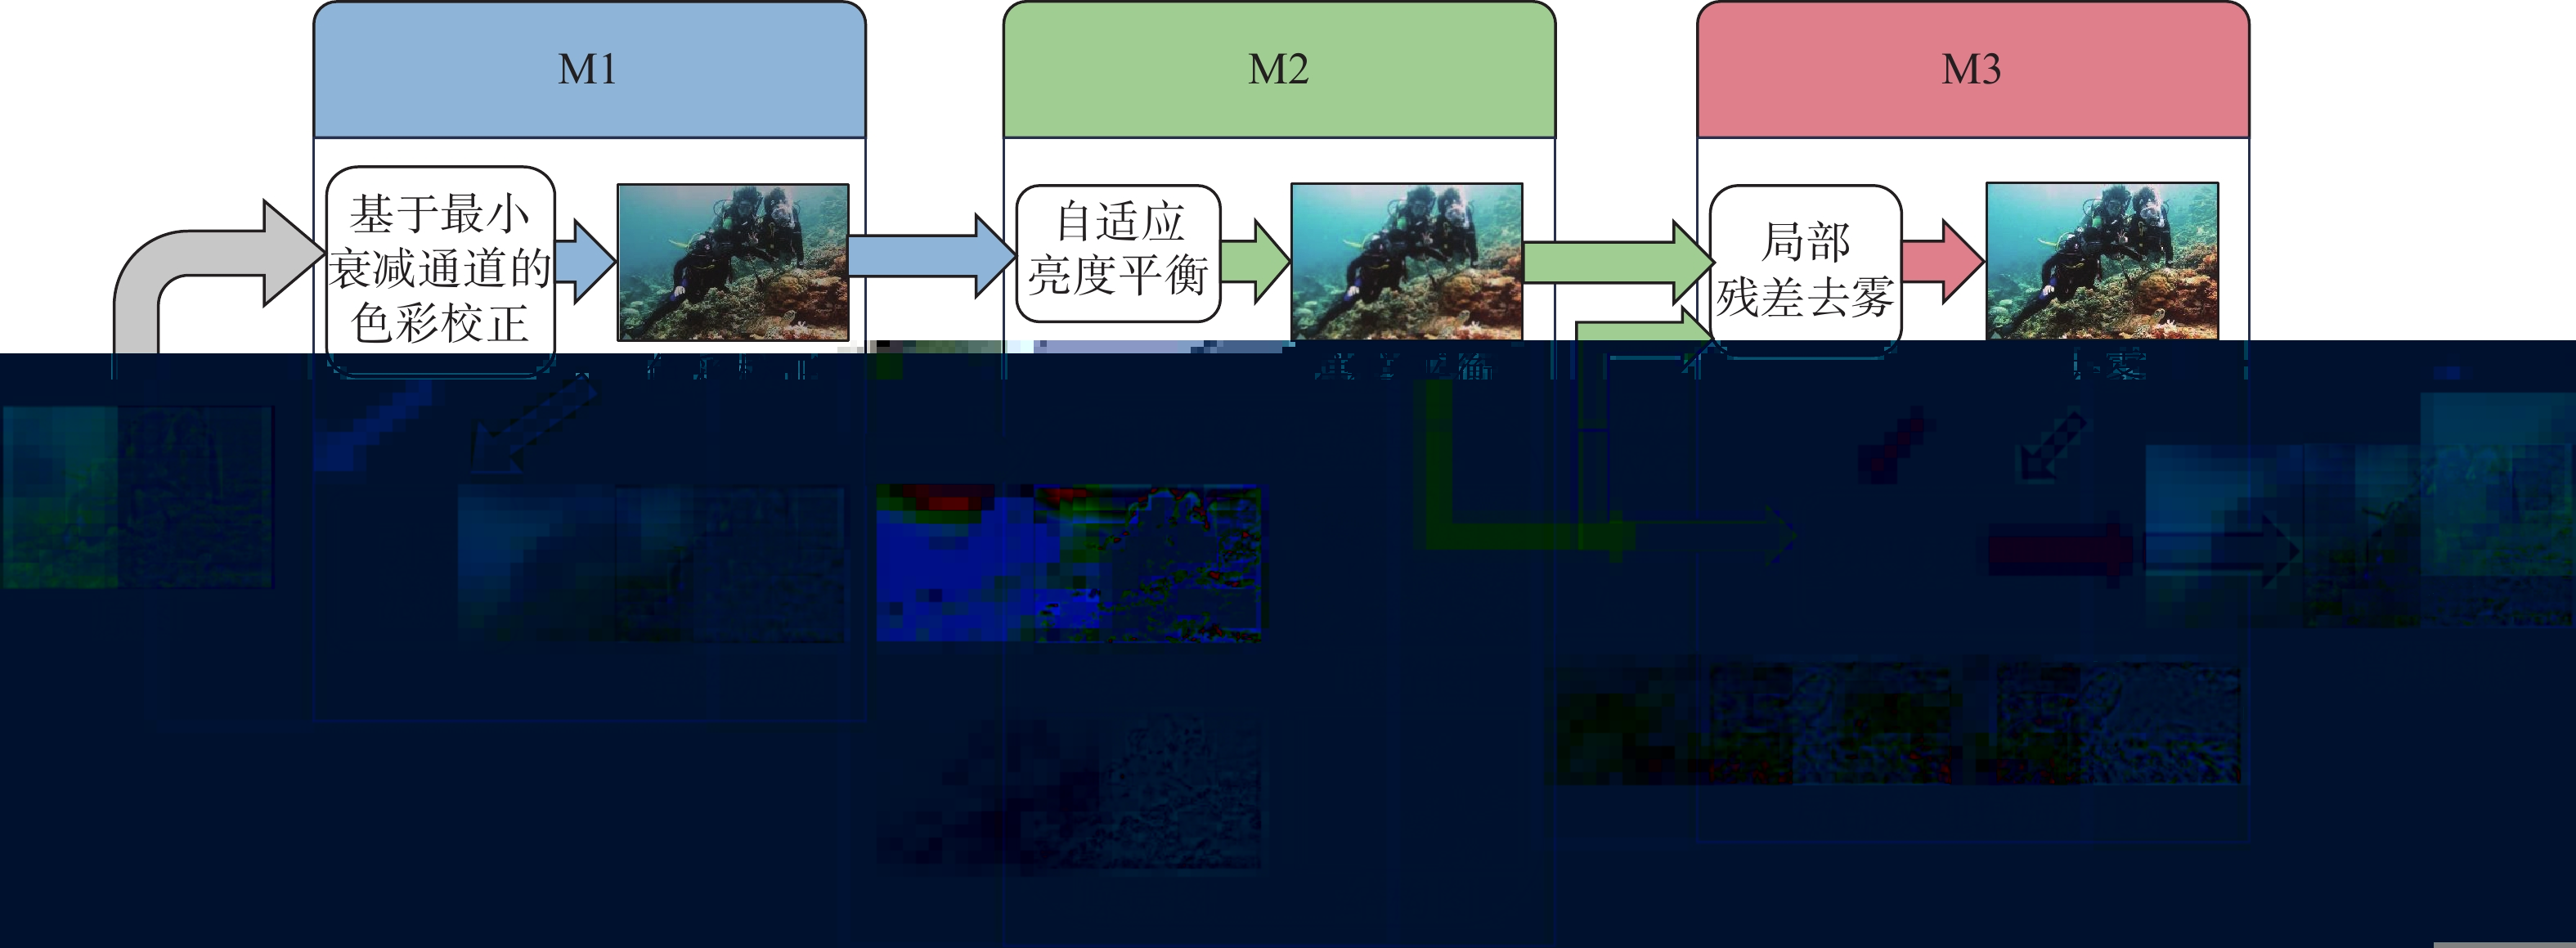
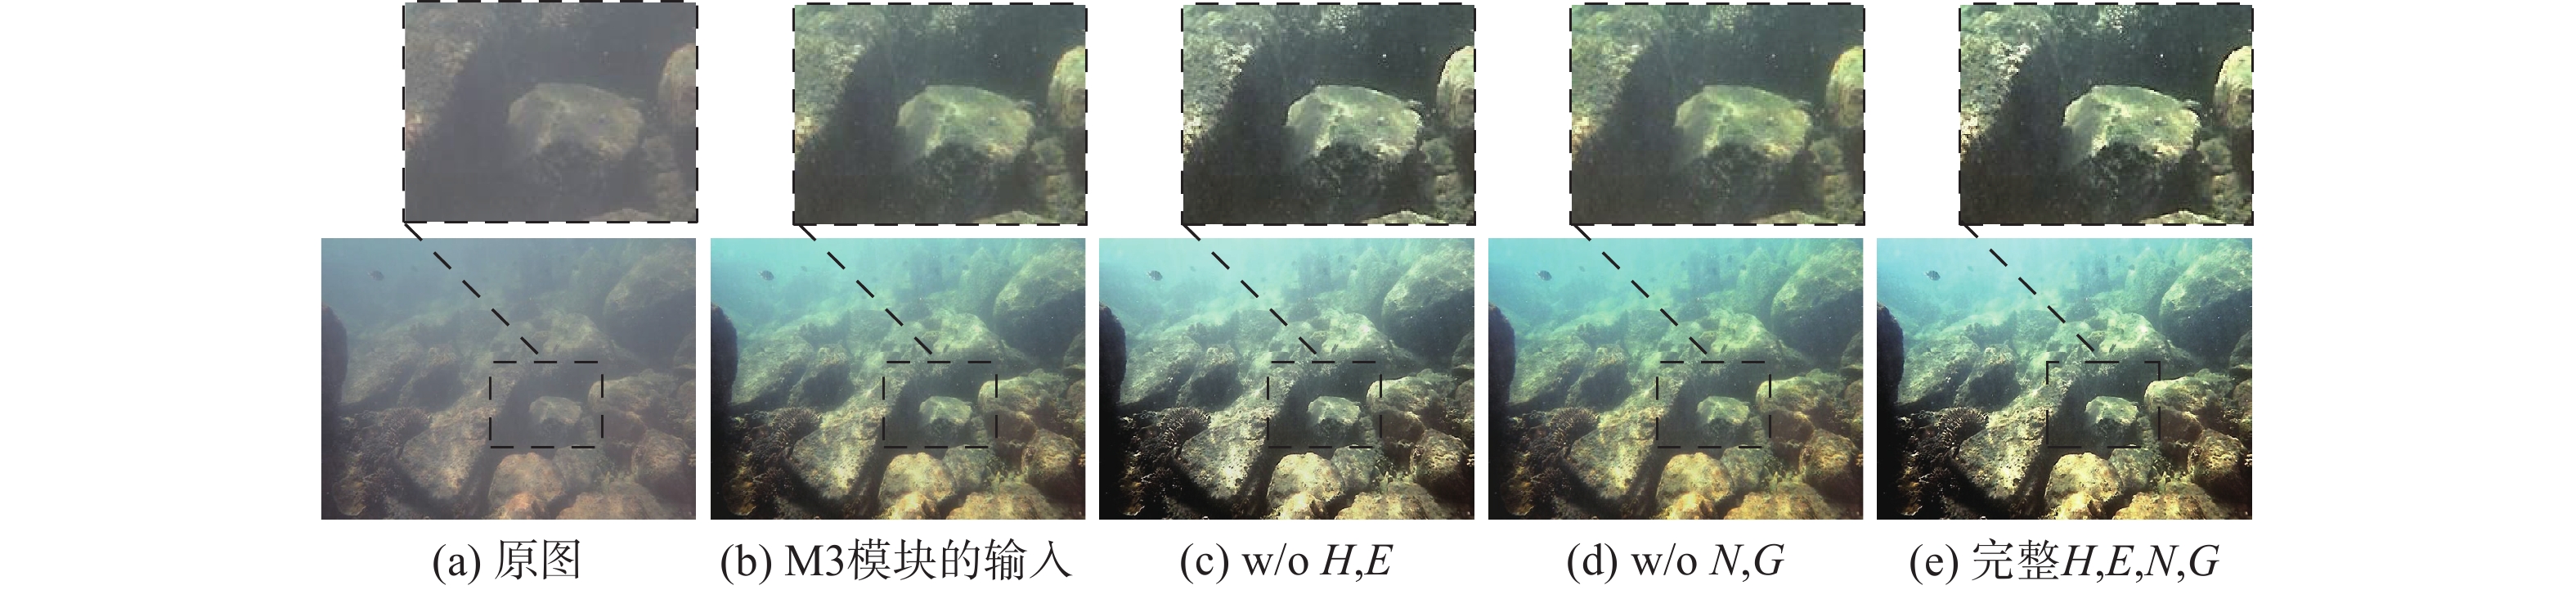
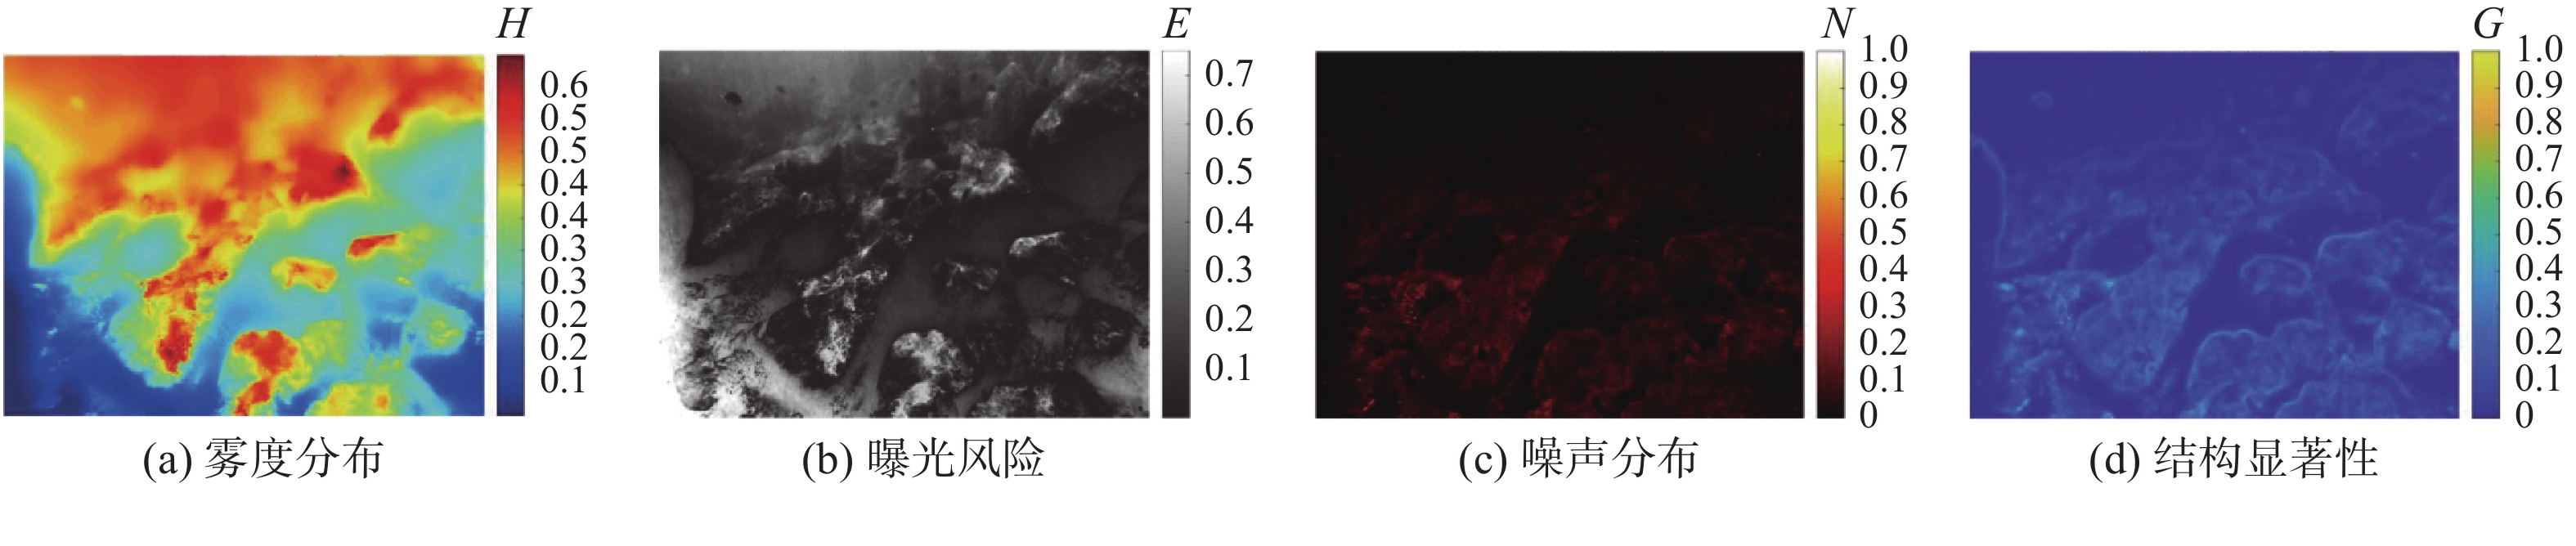
针对传统水下图像增强方法中非物理模型类方法缺乏退化机理约束、易产生欠增强或过增强, 以及物理模型方法关键参数估计稳定性受限的问题, 文中提出一种基于退化感知先验引导的自适应水下图像增强方法。该方法以图像局部统计特征为退化表征, 构建具有物理解释性的退化感知先验, 从而在不依赖目标数据集网络训练、且不显式求解完整水下成像模型参数的前提下, 保持非物理模型方法处理的灵活性并为增强过程提供退化机理约束。首先, 通过最小衰减通道策略校正色偏, 并基于引导滤波估计图像的非均匀环境光场, 实现亮度自适应均衡。随后, 针对水下退化规律将图像的局部对比度方差、环境光场偏移、局部能量统计和梯度幅值分别映射为雾度分布、曝光风险、噪声分布和结构显著性4种退化感知先验, 引导局部去雾和多尺度纹理增强。实验结果表明, 该方法在校正色偏、结构保持和细节纹理增强方面具有较好表现, 并在运行效率上有一定优势。
微型轴流式汽轮机变工况损耗演化特性分析
李祥宇, 伊进宝, 马为峰, 文孟刚, 黄启龙, 杨俊
2026, 34(5): 866-875, 886. doi: 10.11993/j.issn.2096-3920.2026-0077
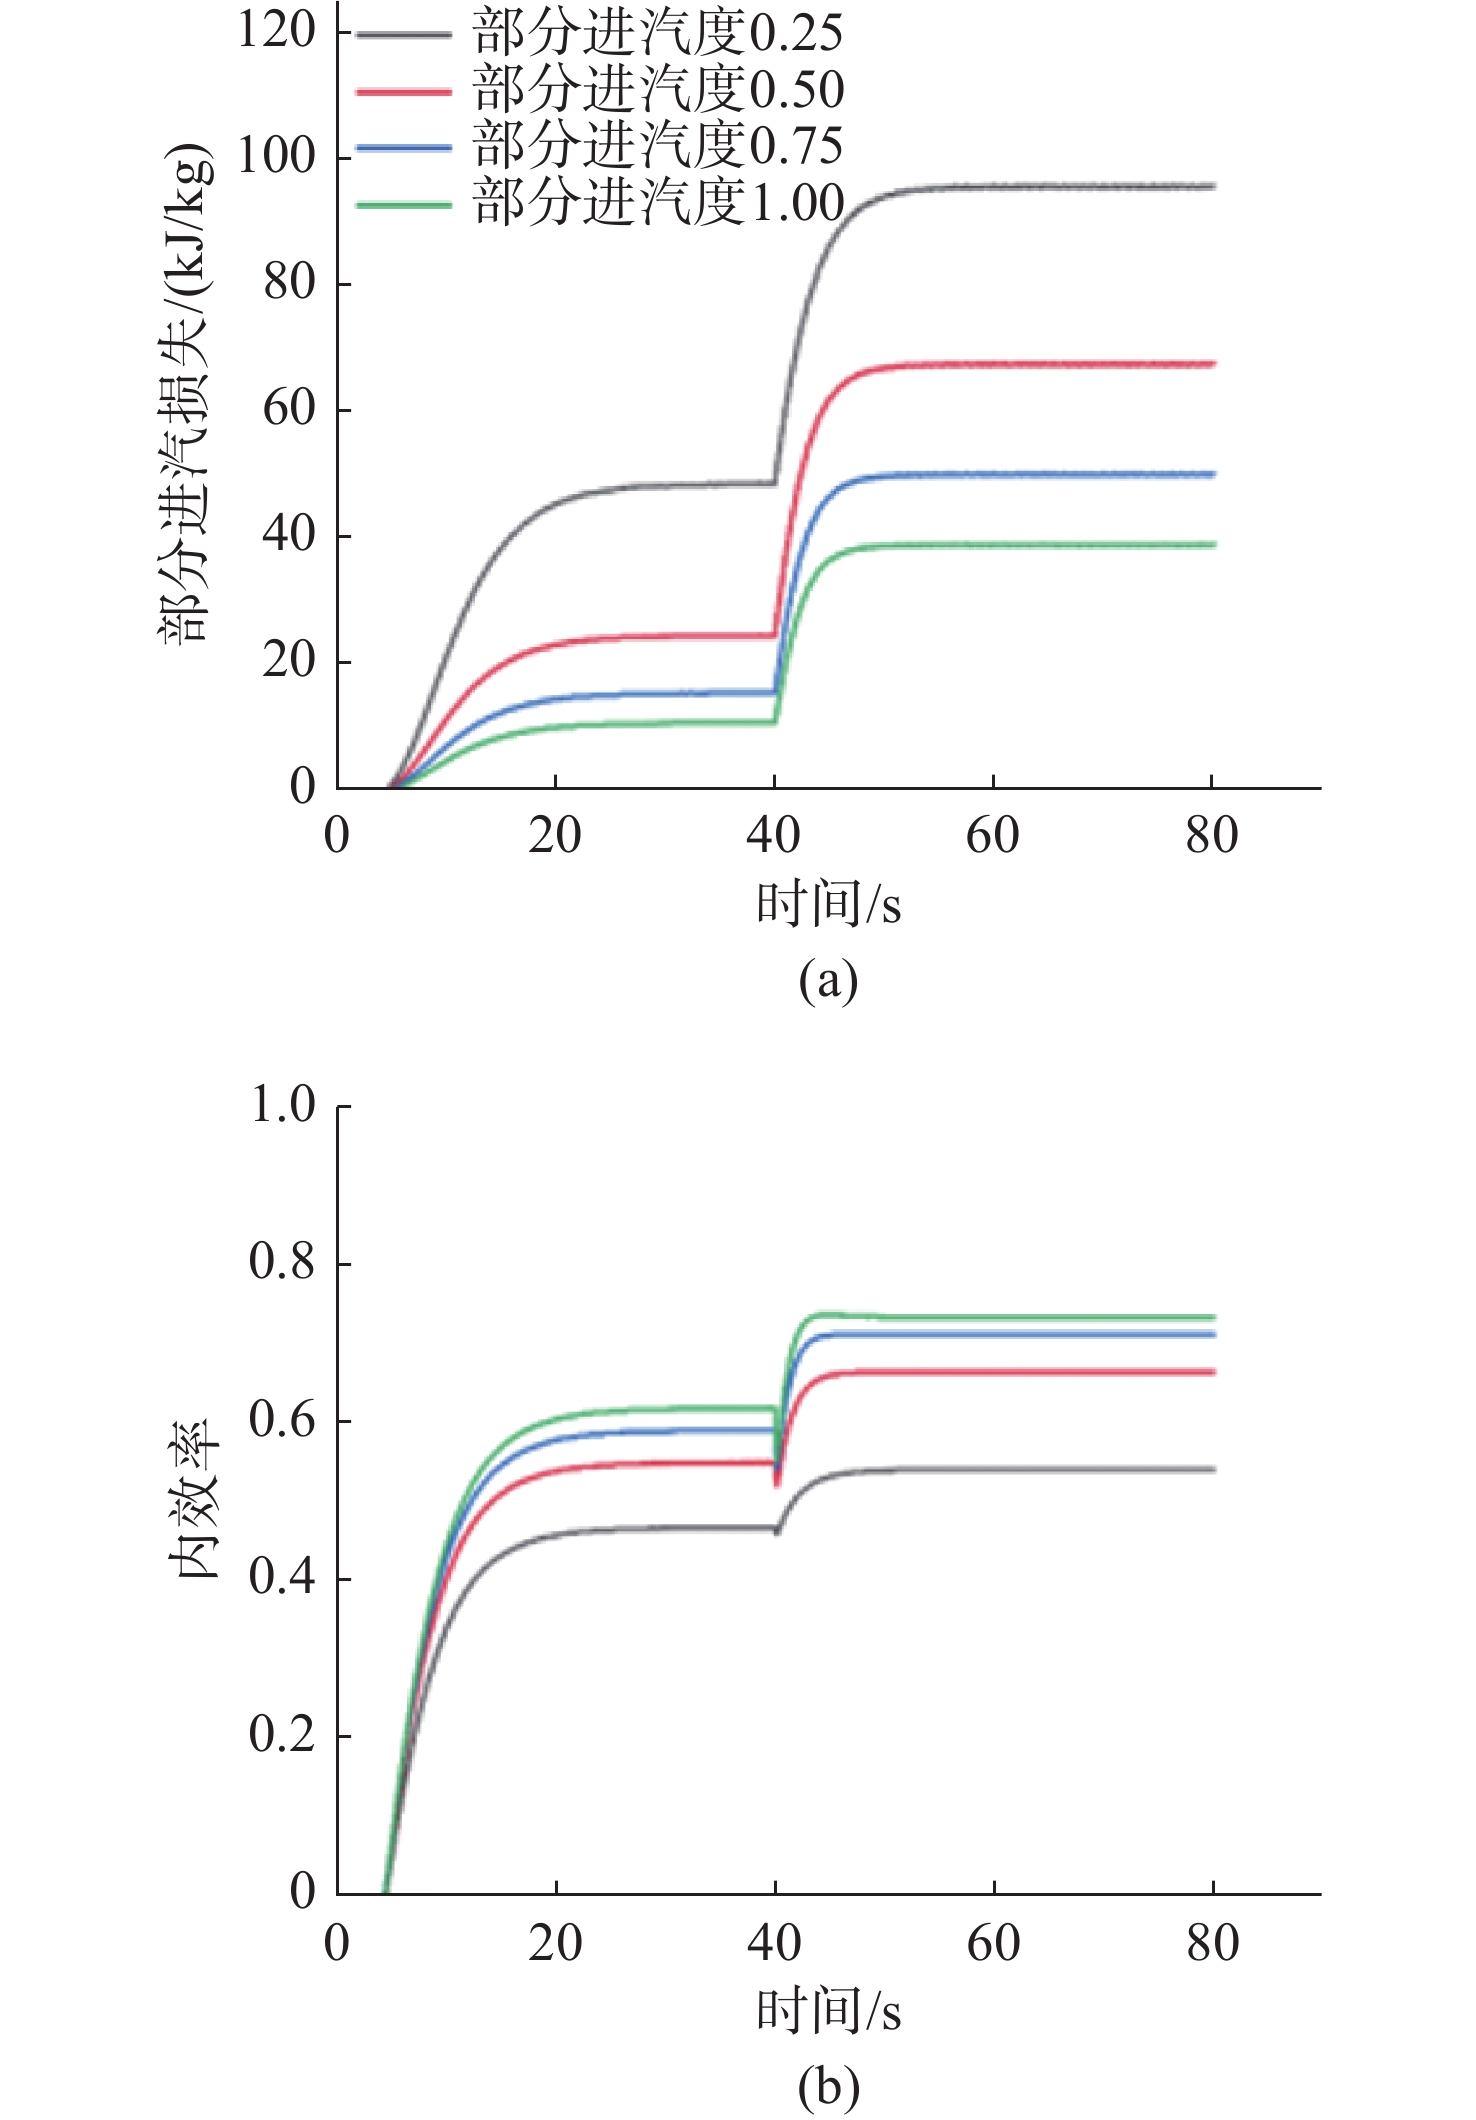
摘要:
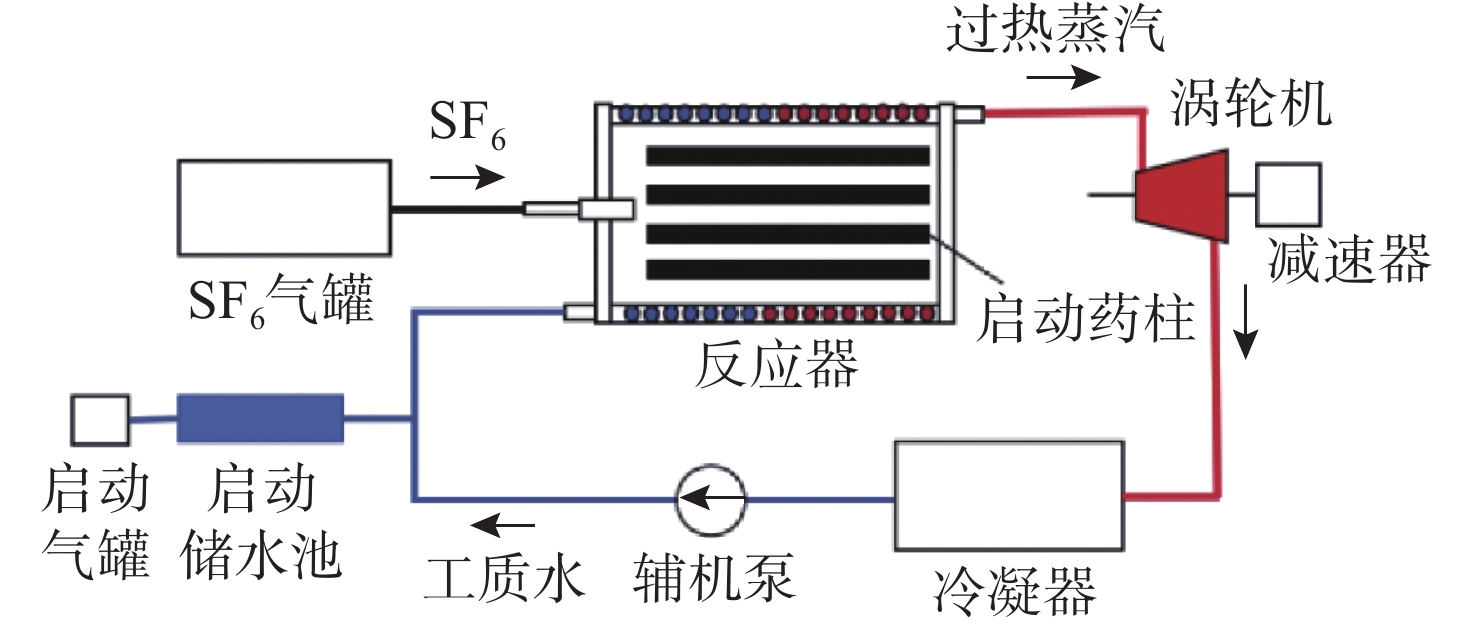
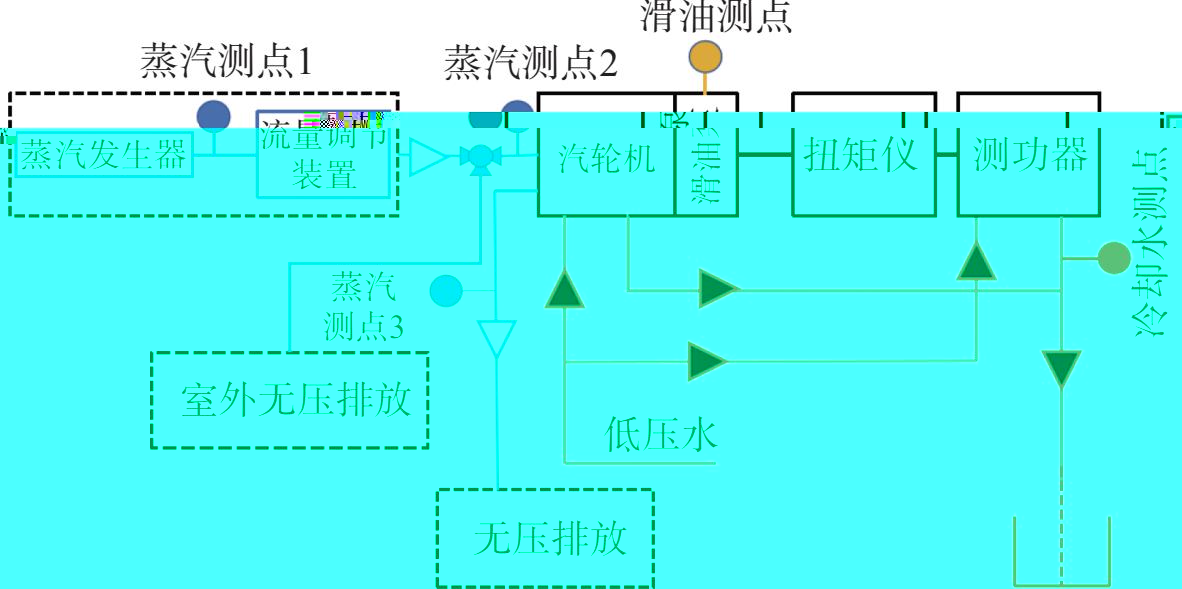
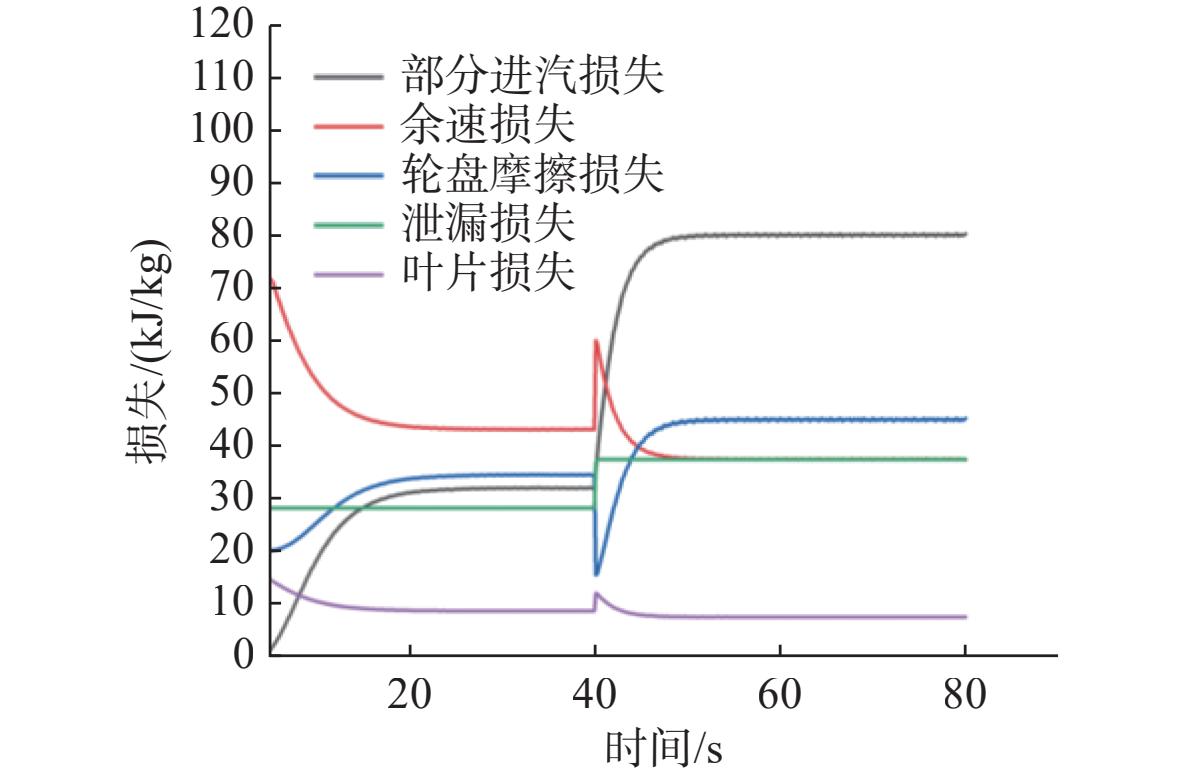
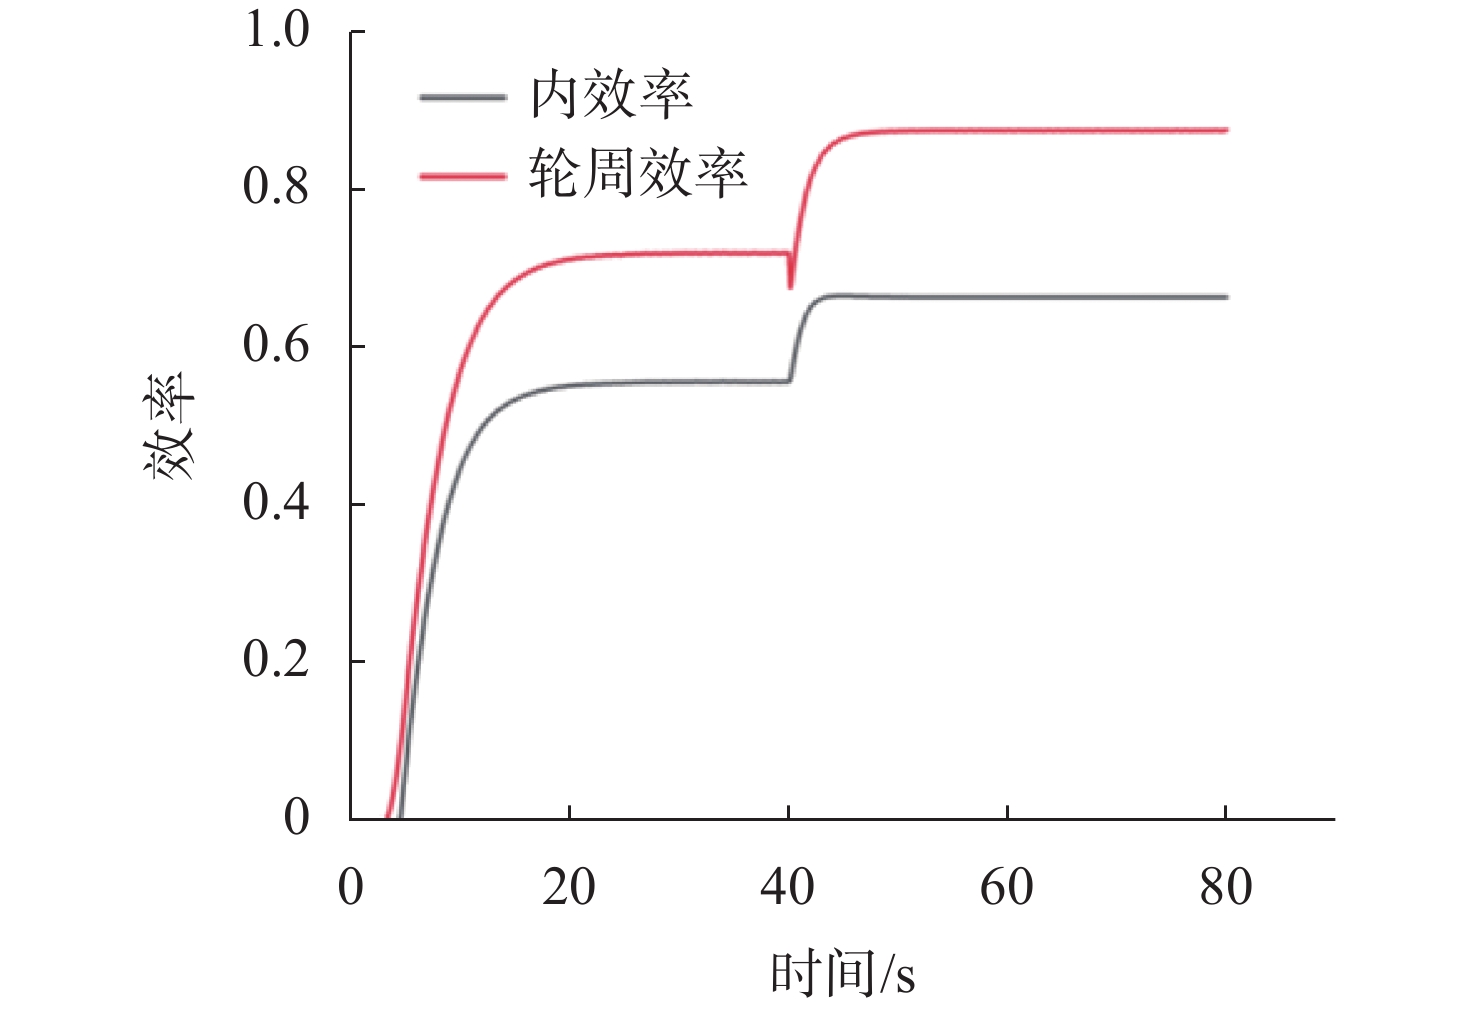
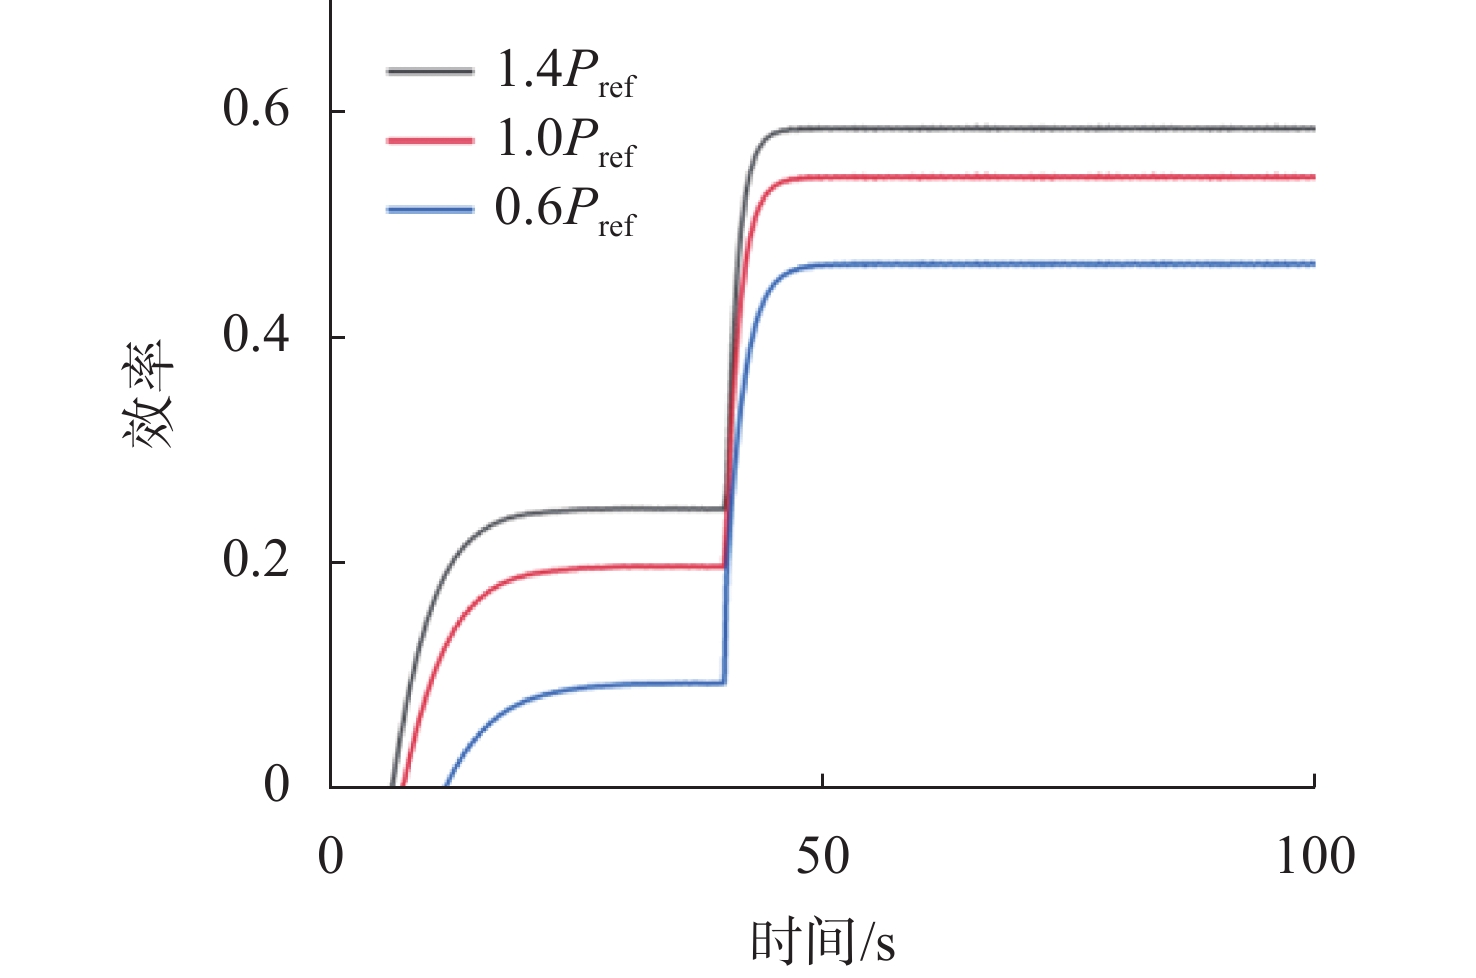
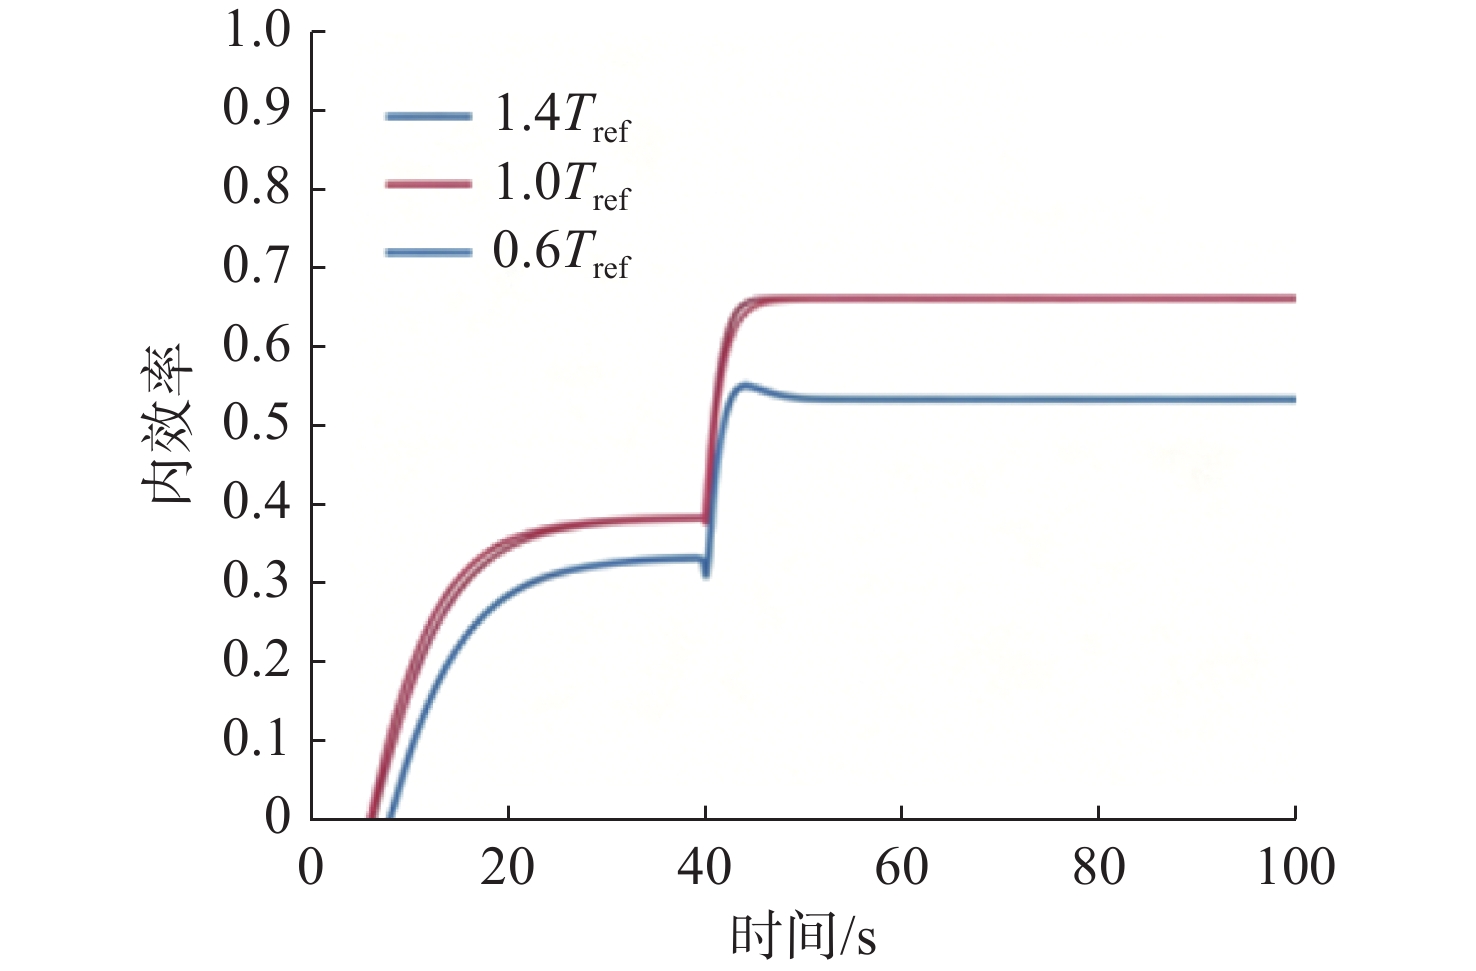
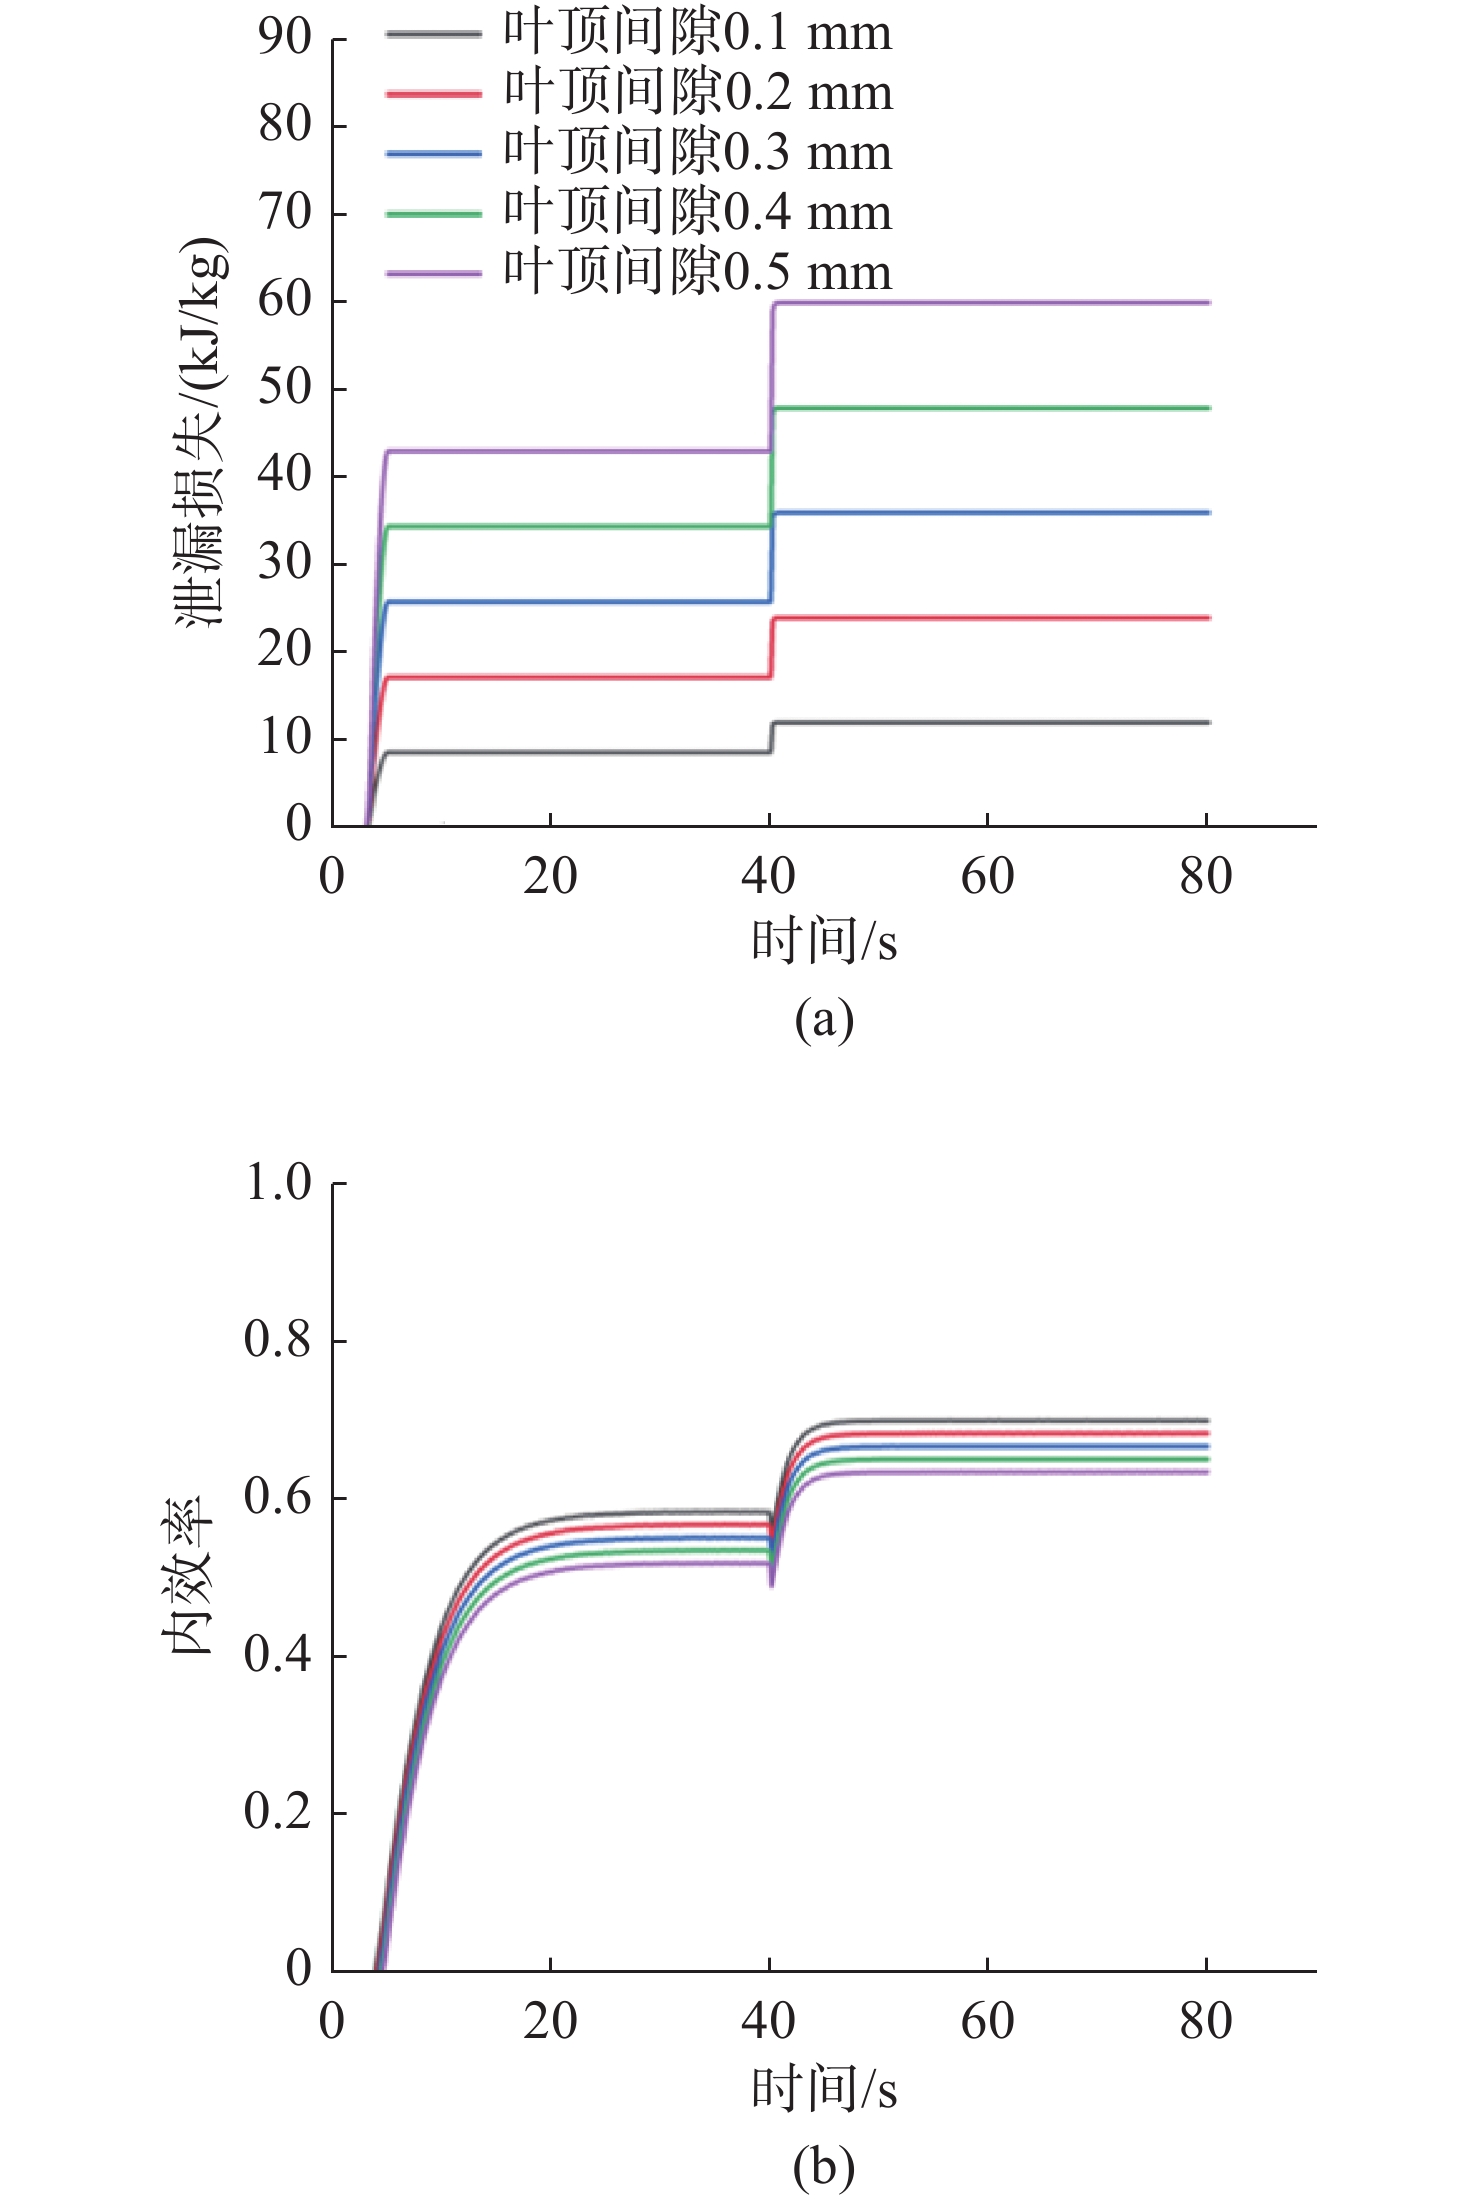
针对微型水下航行器在宽速域运行条件下微型轴流式汽轮机面临的效率问题, 开展了变工况损耗演化机理研究。基于Modelica语言构建了热-机-流多物理场耦合机理模型, 引入了轮盘摩擦损失、部分进汽损失、叶顶间隙泄漏损失及余速损失等微尺度非线性损耗修正。通过典型任务剖面的瞬态仿真与全速域参数扫描, 揭示了变工况过程中损耗机制的阶段性演变: 低速巡航阶段, 余速损失、轮盘摩擦损失与部分进汽损失占比相近, 形成三者协同主导的局面, 同时泄漏损失构成较为稳定的损耗; 高速突击阶段, 部分进汽损失与轮盘摩擦损失成为主导损耗源。进一步研究表明, 系统性能受运行参数与几何参数显著影响: 提高进口压力和进口温度可降低损耗占比, 但是要注意进口参数和气动特性的匹配; 控制叶顶间隙、适当增大部分进汽度并采用偏小的动叶出口角, 可有效抑制动能耗散与微尺度损失, 改善全工况效率。研究结果为微型动力系统的能量管理、高效运行区间界定及结构优化提供了理论依据与仿真支撑。
长脐带缆驱动水下永磁同步电机无位置传感器重载起动方法研究
赵新宇, 董航, 杨睿, 黎明
2026, 34(5): 876-886. doi: 10.11993/j.issn.2096-3920.2026-0046
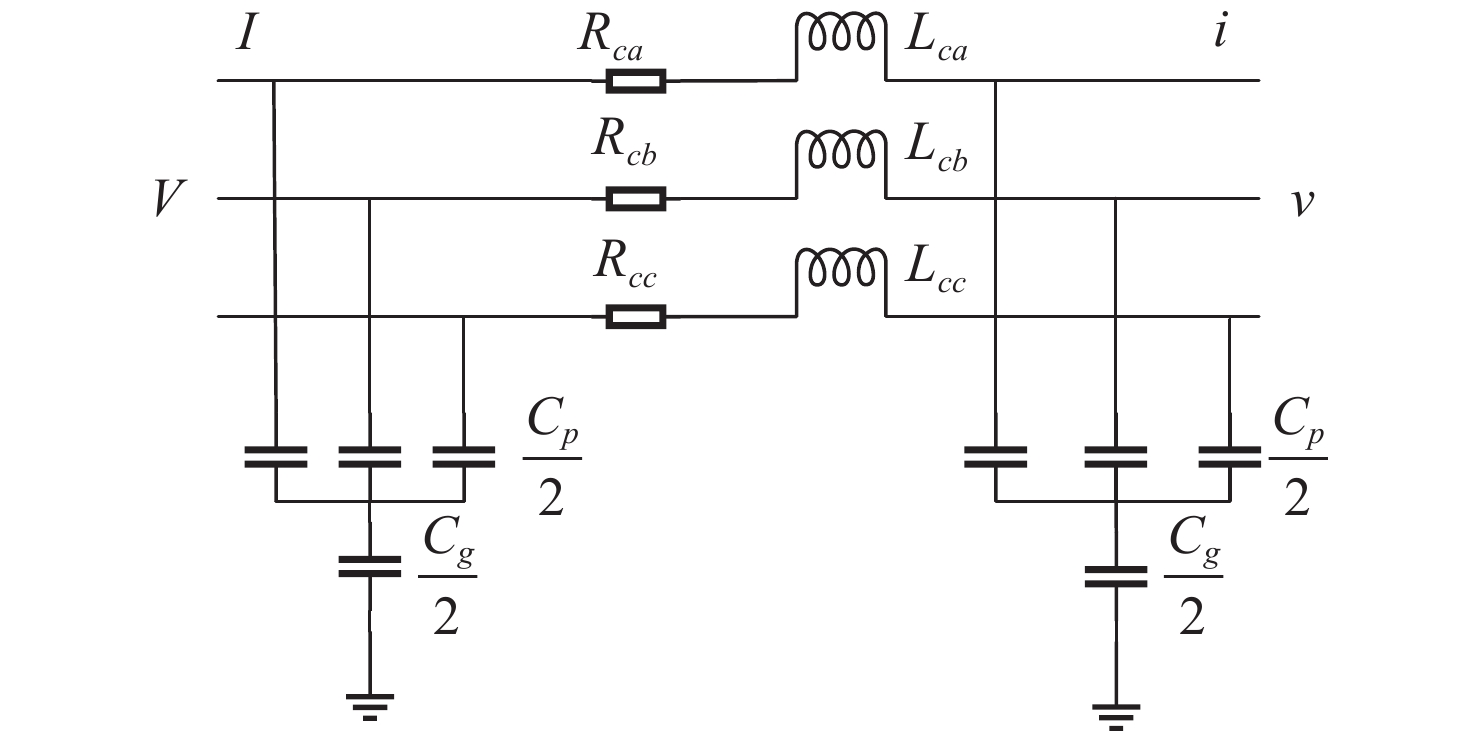
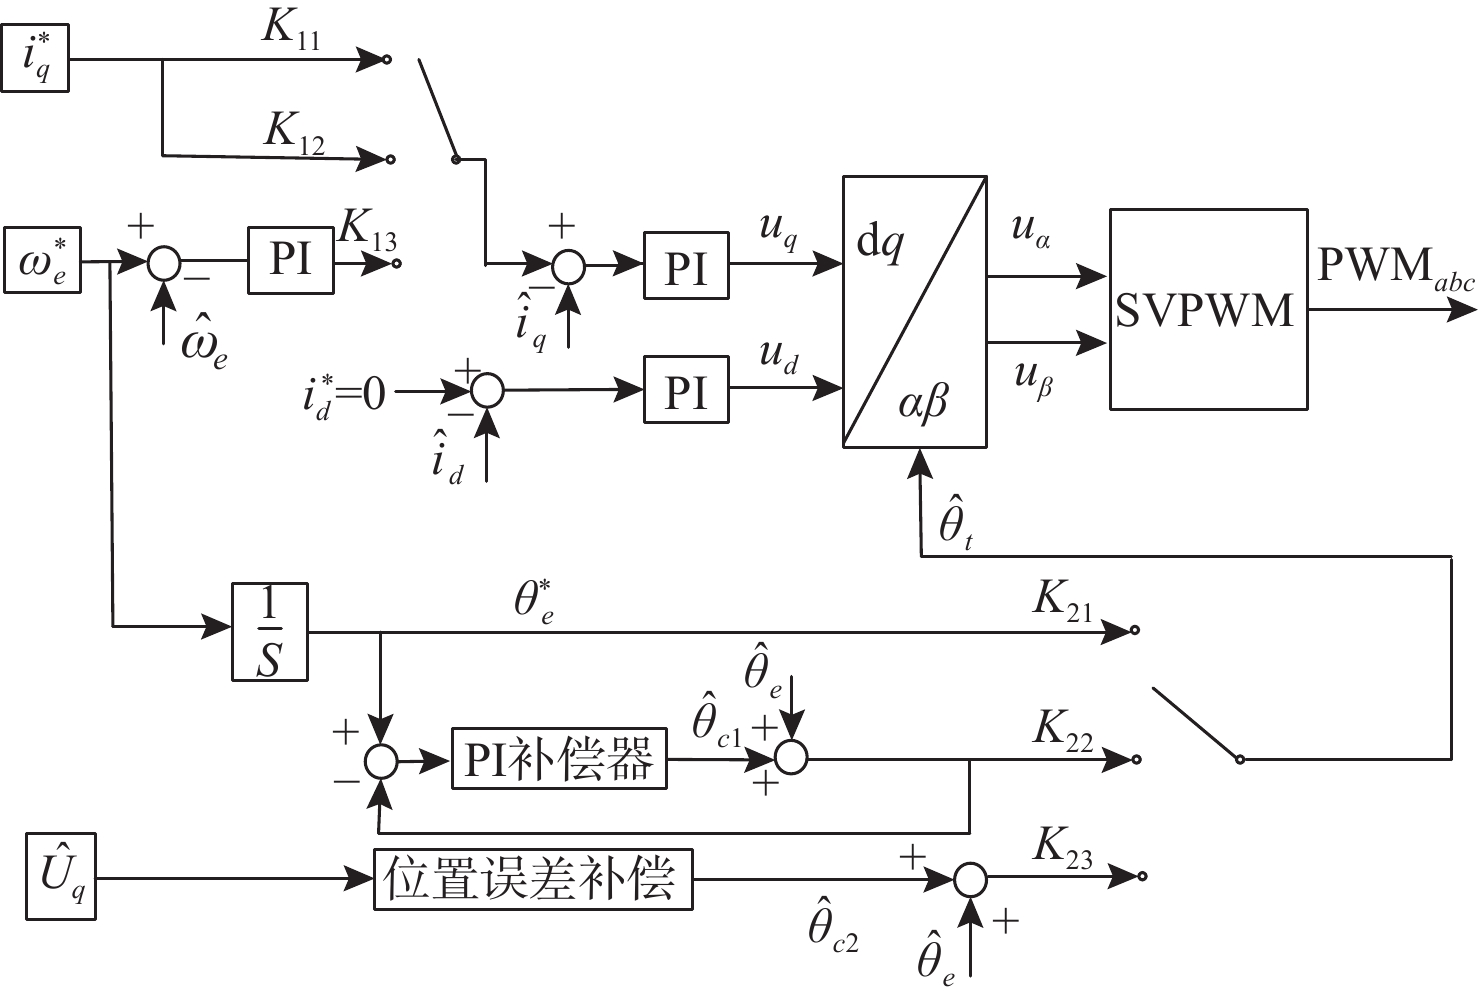
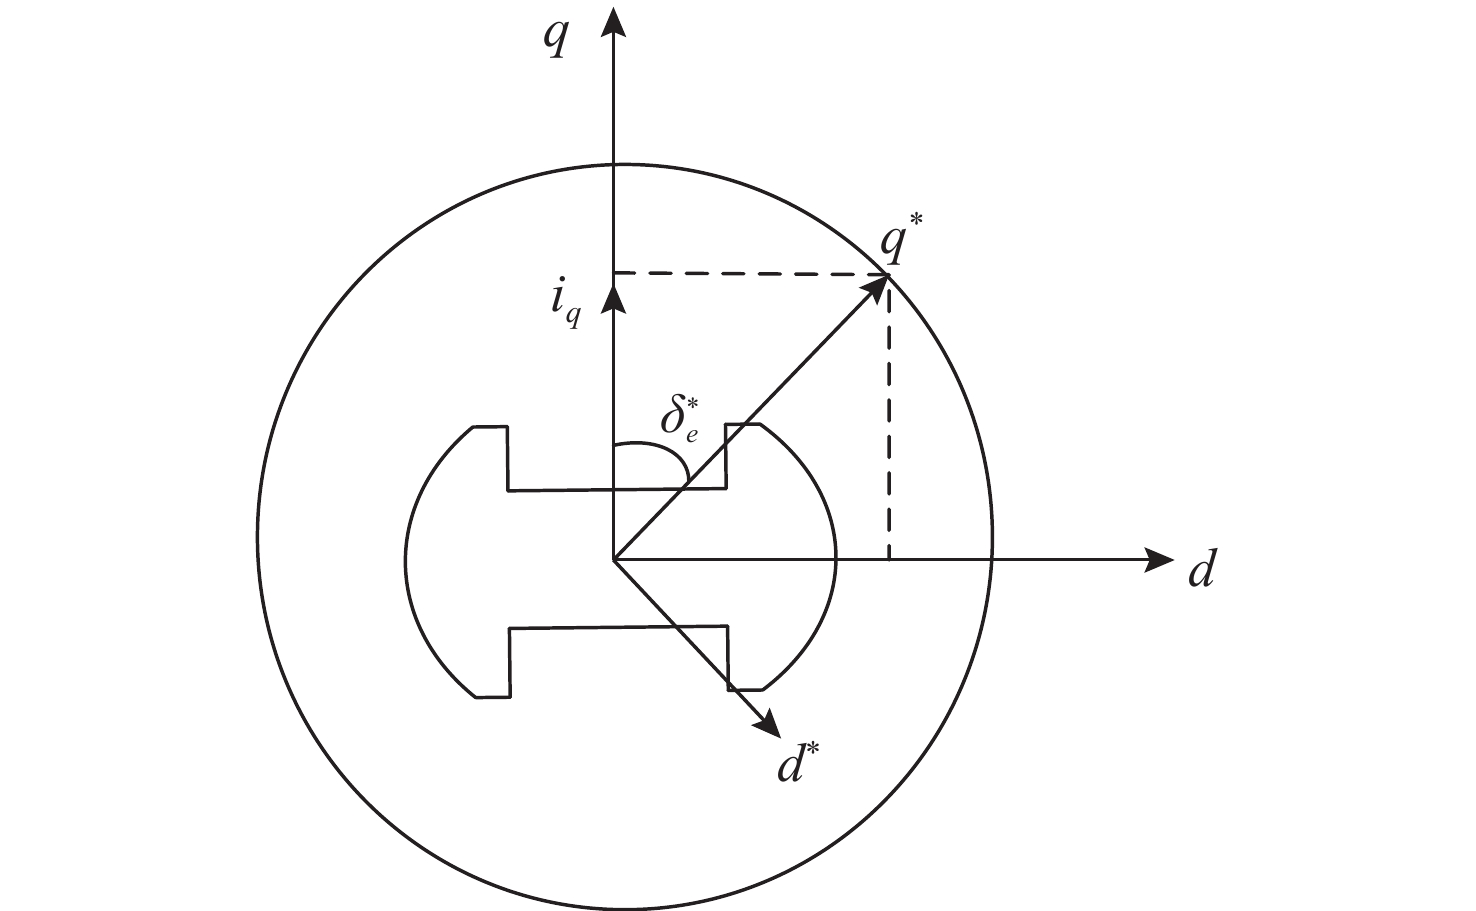
摘要:
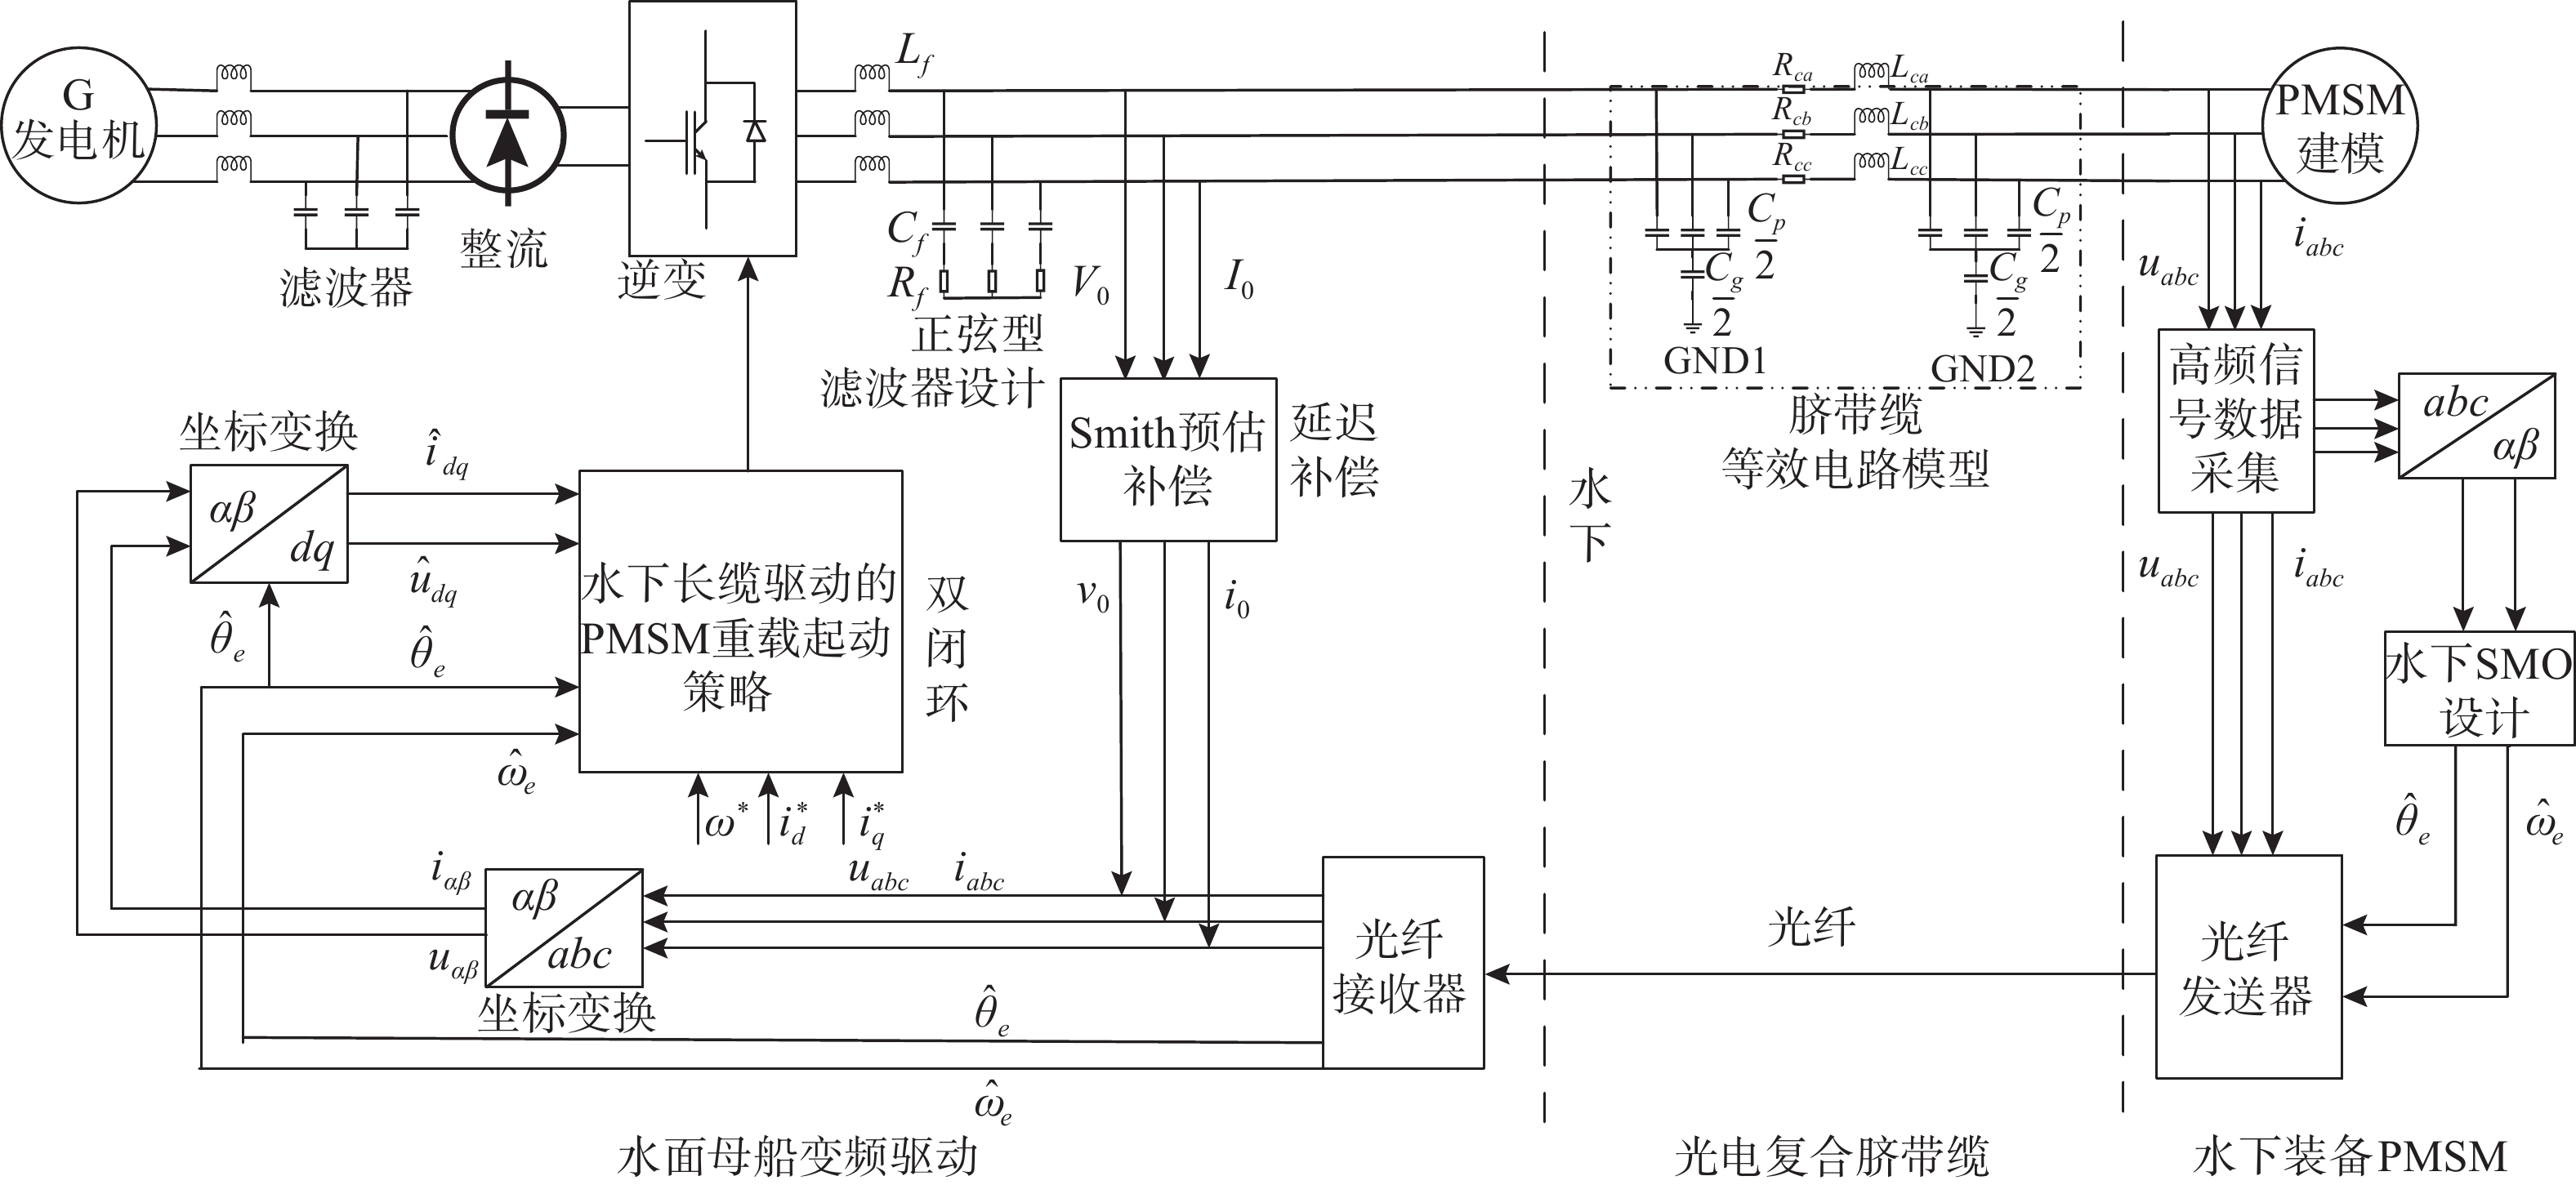
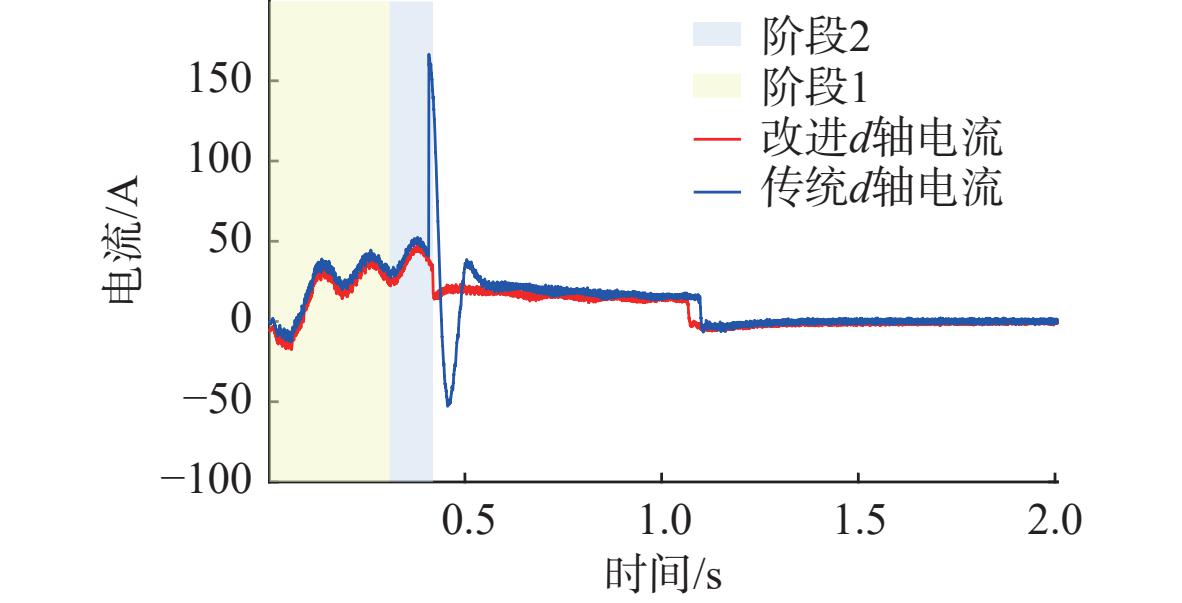
针对水面母船通过长脐带缆驱动水下永磁同步电机时存在重载起动困难和过渡过程不稳定等问题, 提出一种基于电机侧转子位置估计和三阶段平滑切换的无位置传感器控制方案。首先, 构建“水下观测-水上控制”分布式架构, 在电机端就近采集电压电流信号, 减少采样失真度, 从而提高转子位置估计精度, 同时引入Smith预估器补偿光纤通信链路传输时延; 其次, 设计包含流频比(I-f)开环加速、给定坐标系预同步及闭环误差在线补偿的三阶段起动切换方法, 实现由I-f开环向磁场定向闭环控制的无扰过渡。仿真结果表明, 相较于传统两阶段切换策略, 在重载工况下由开环I-f控制切换至闭环转速控制时, 文中方法可使转速振荡峰值和q轴电流振荡幅值分别下降83.7%和88.5%, 有效改善了长脐带缆条件电机重载起动的平稳性, 提升了系统可靠性与鲁棒性。
基于单电流传感器重构的水下推进器紧凑型无感控制方法
王钰, 孙国瑞, 徐磊, 王元奎
2026, 34(5): 887-899. doi: 10.11993/j.issn.2096-3920.2025-0174
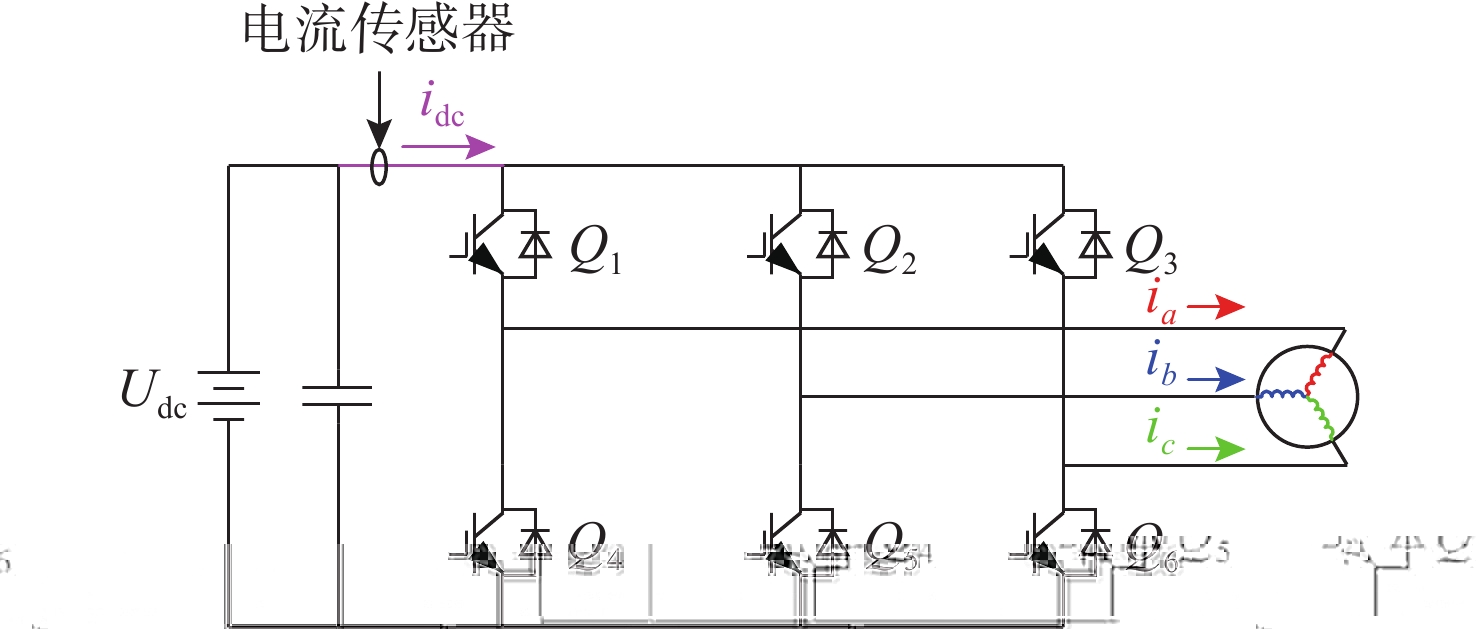
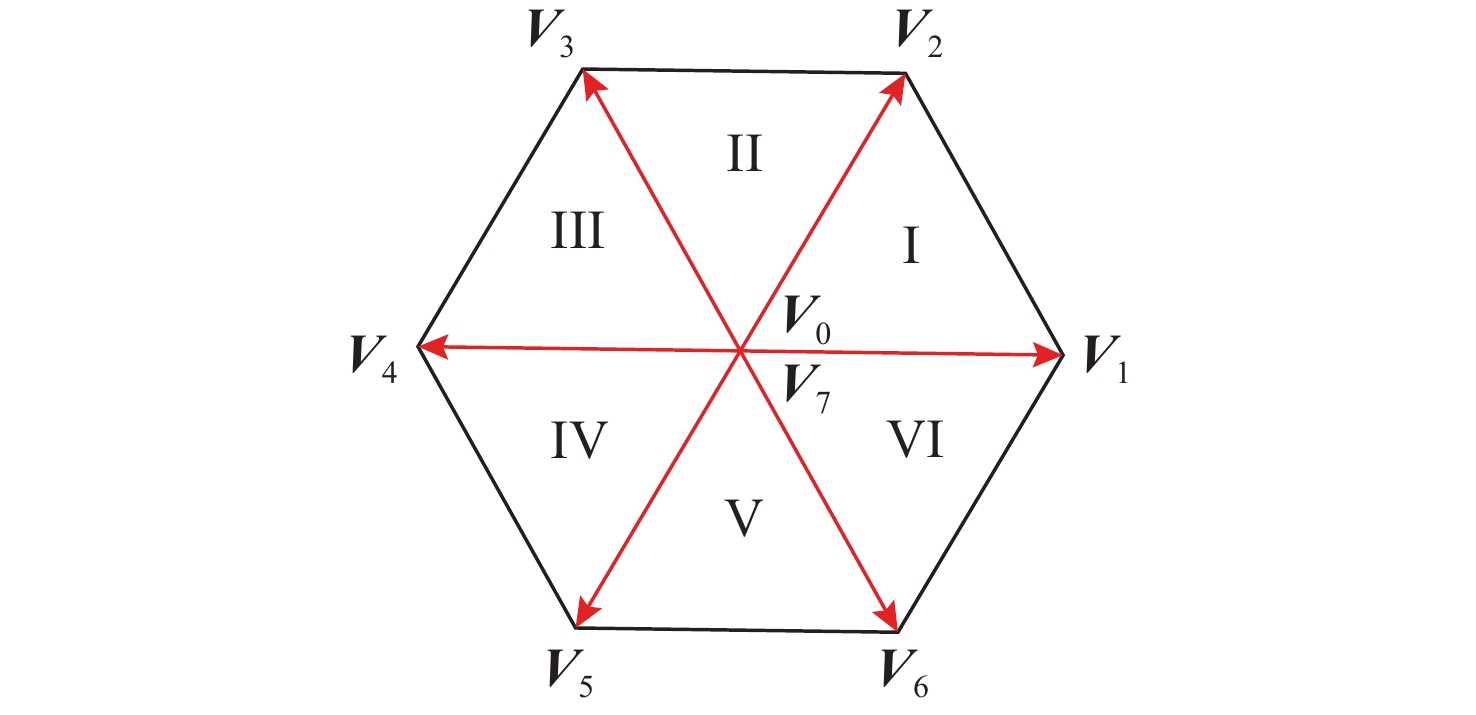
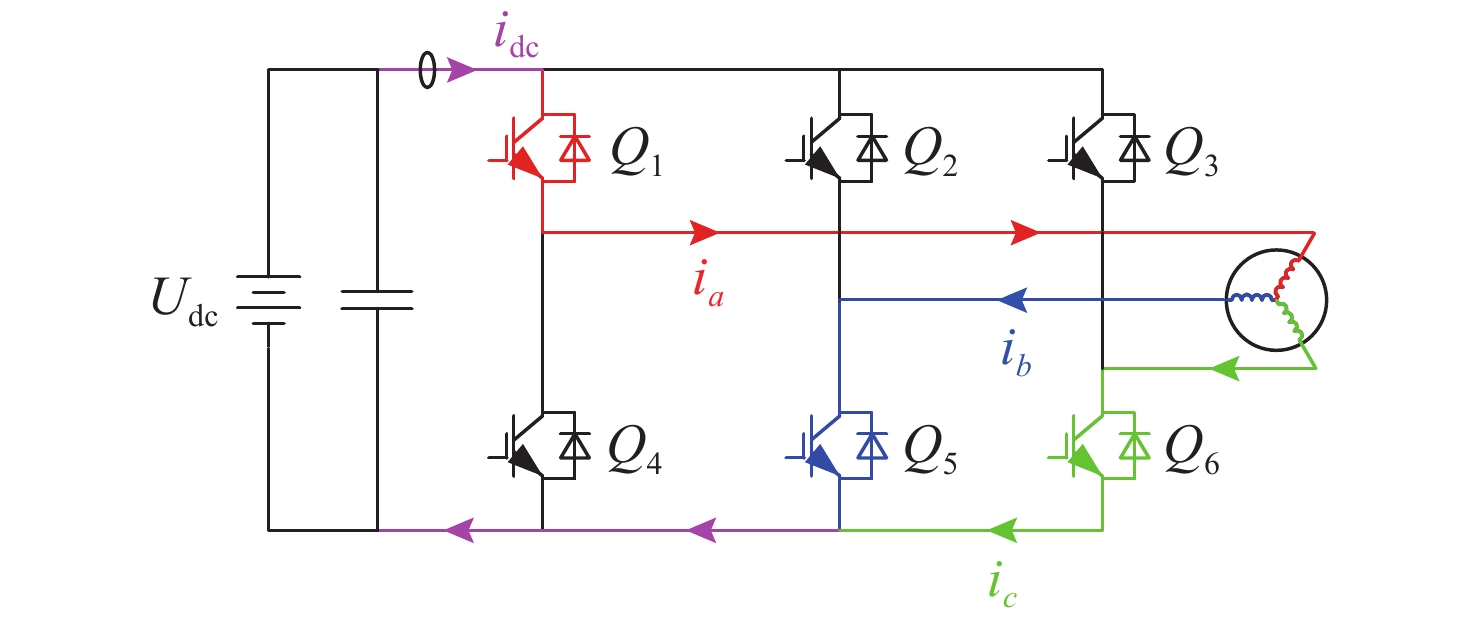
摘要:
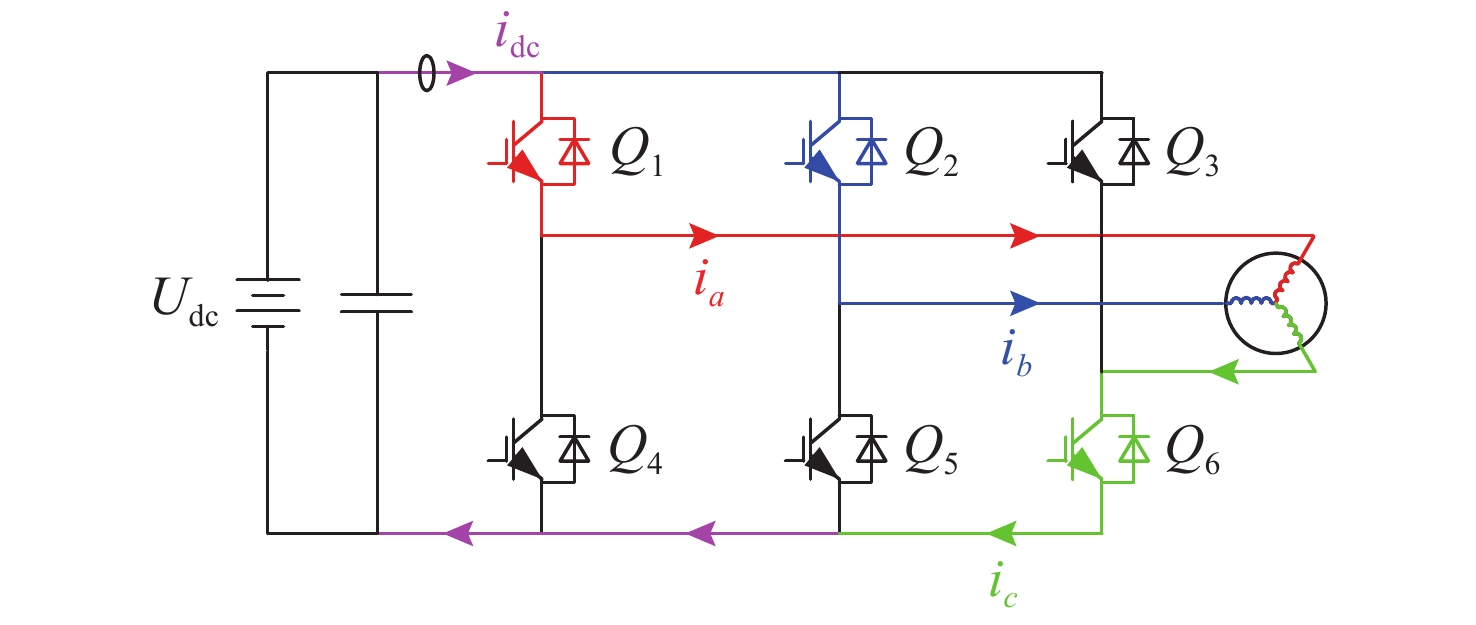
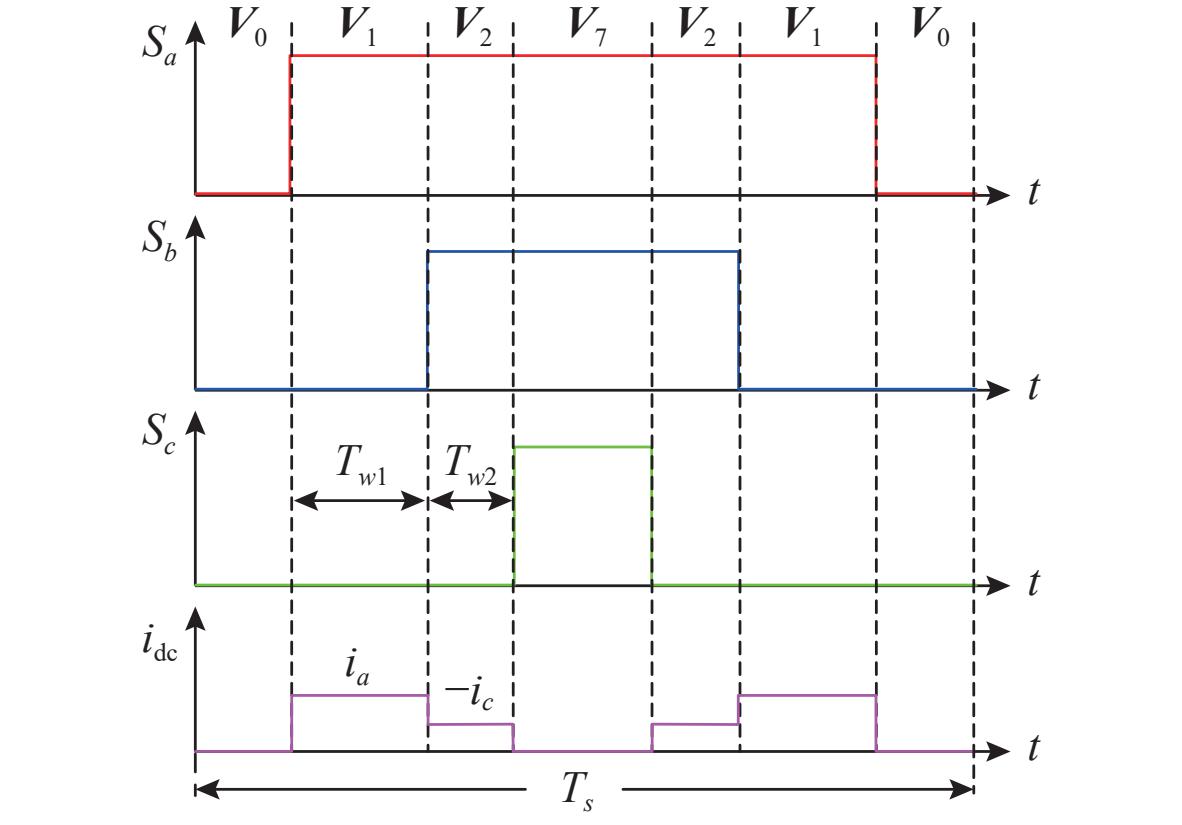
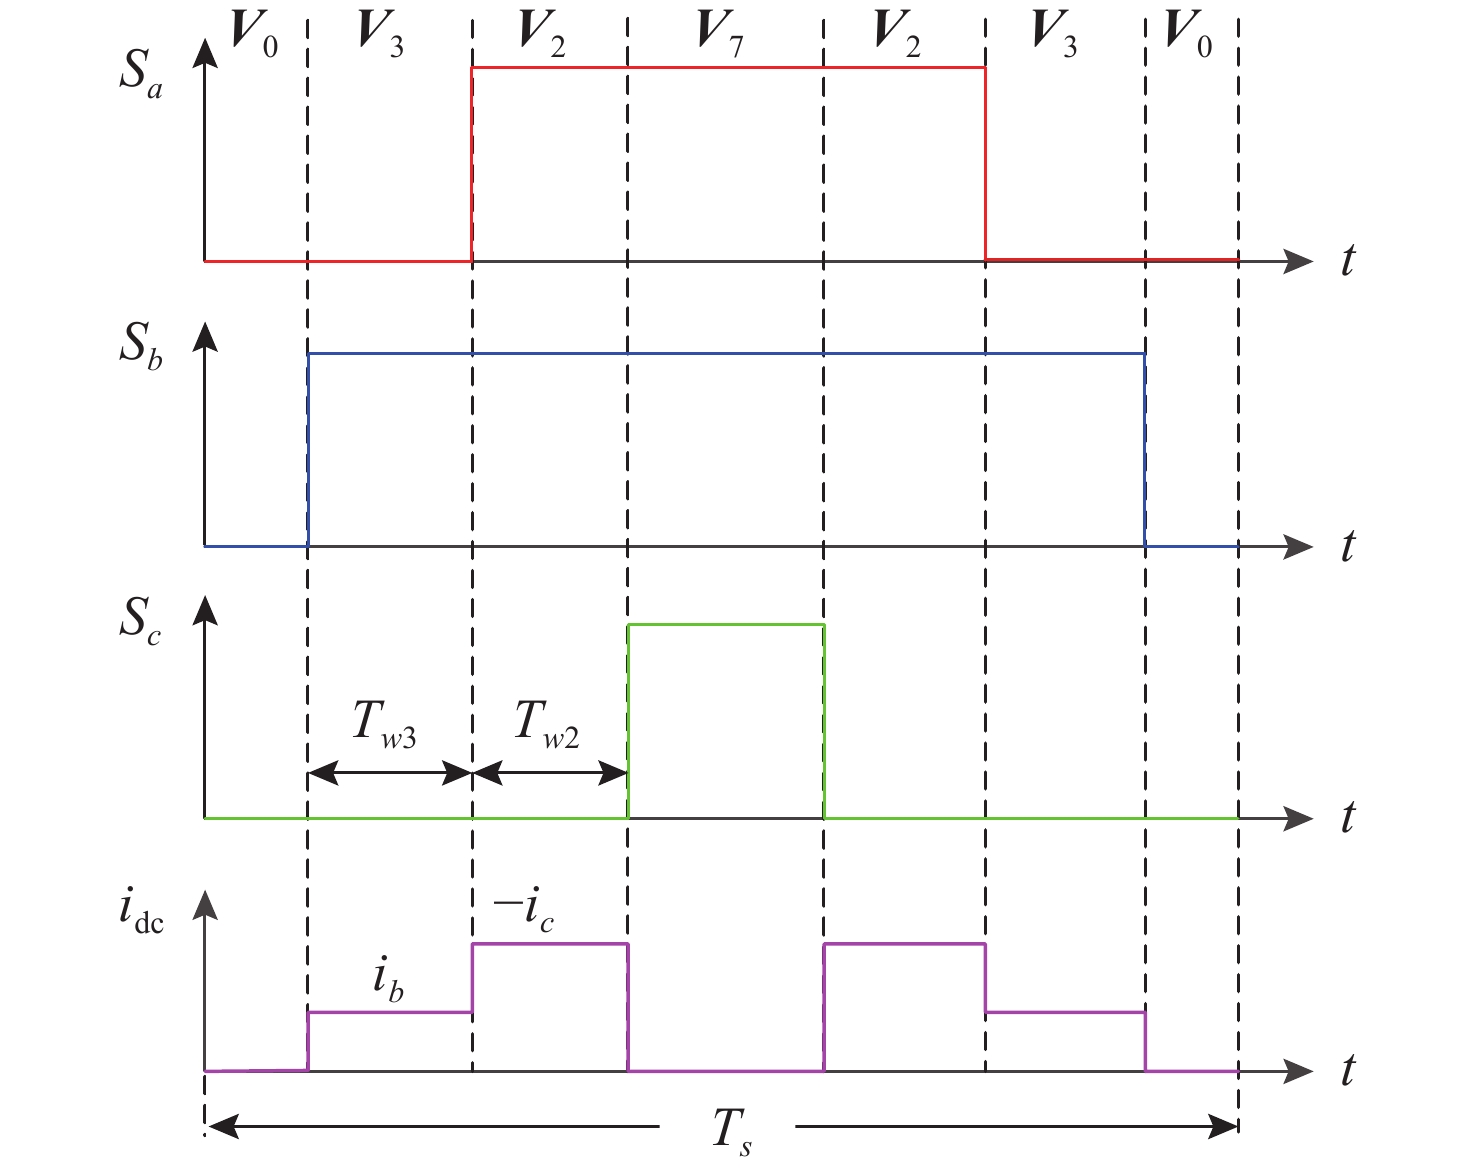
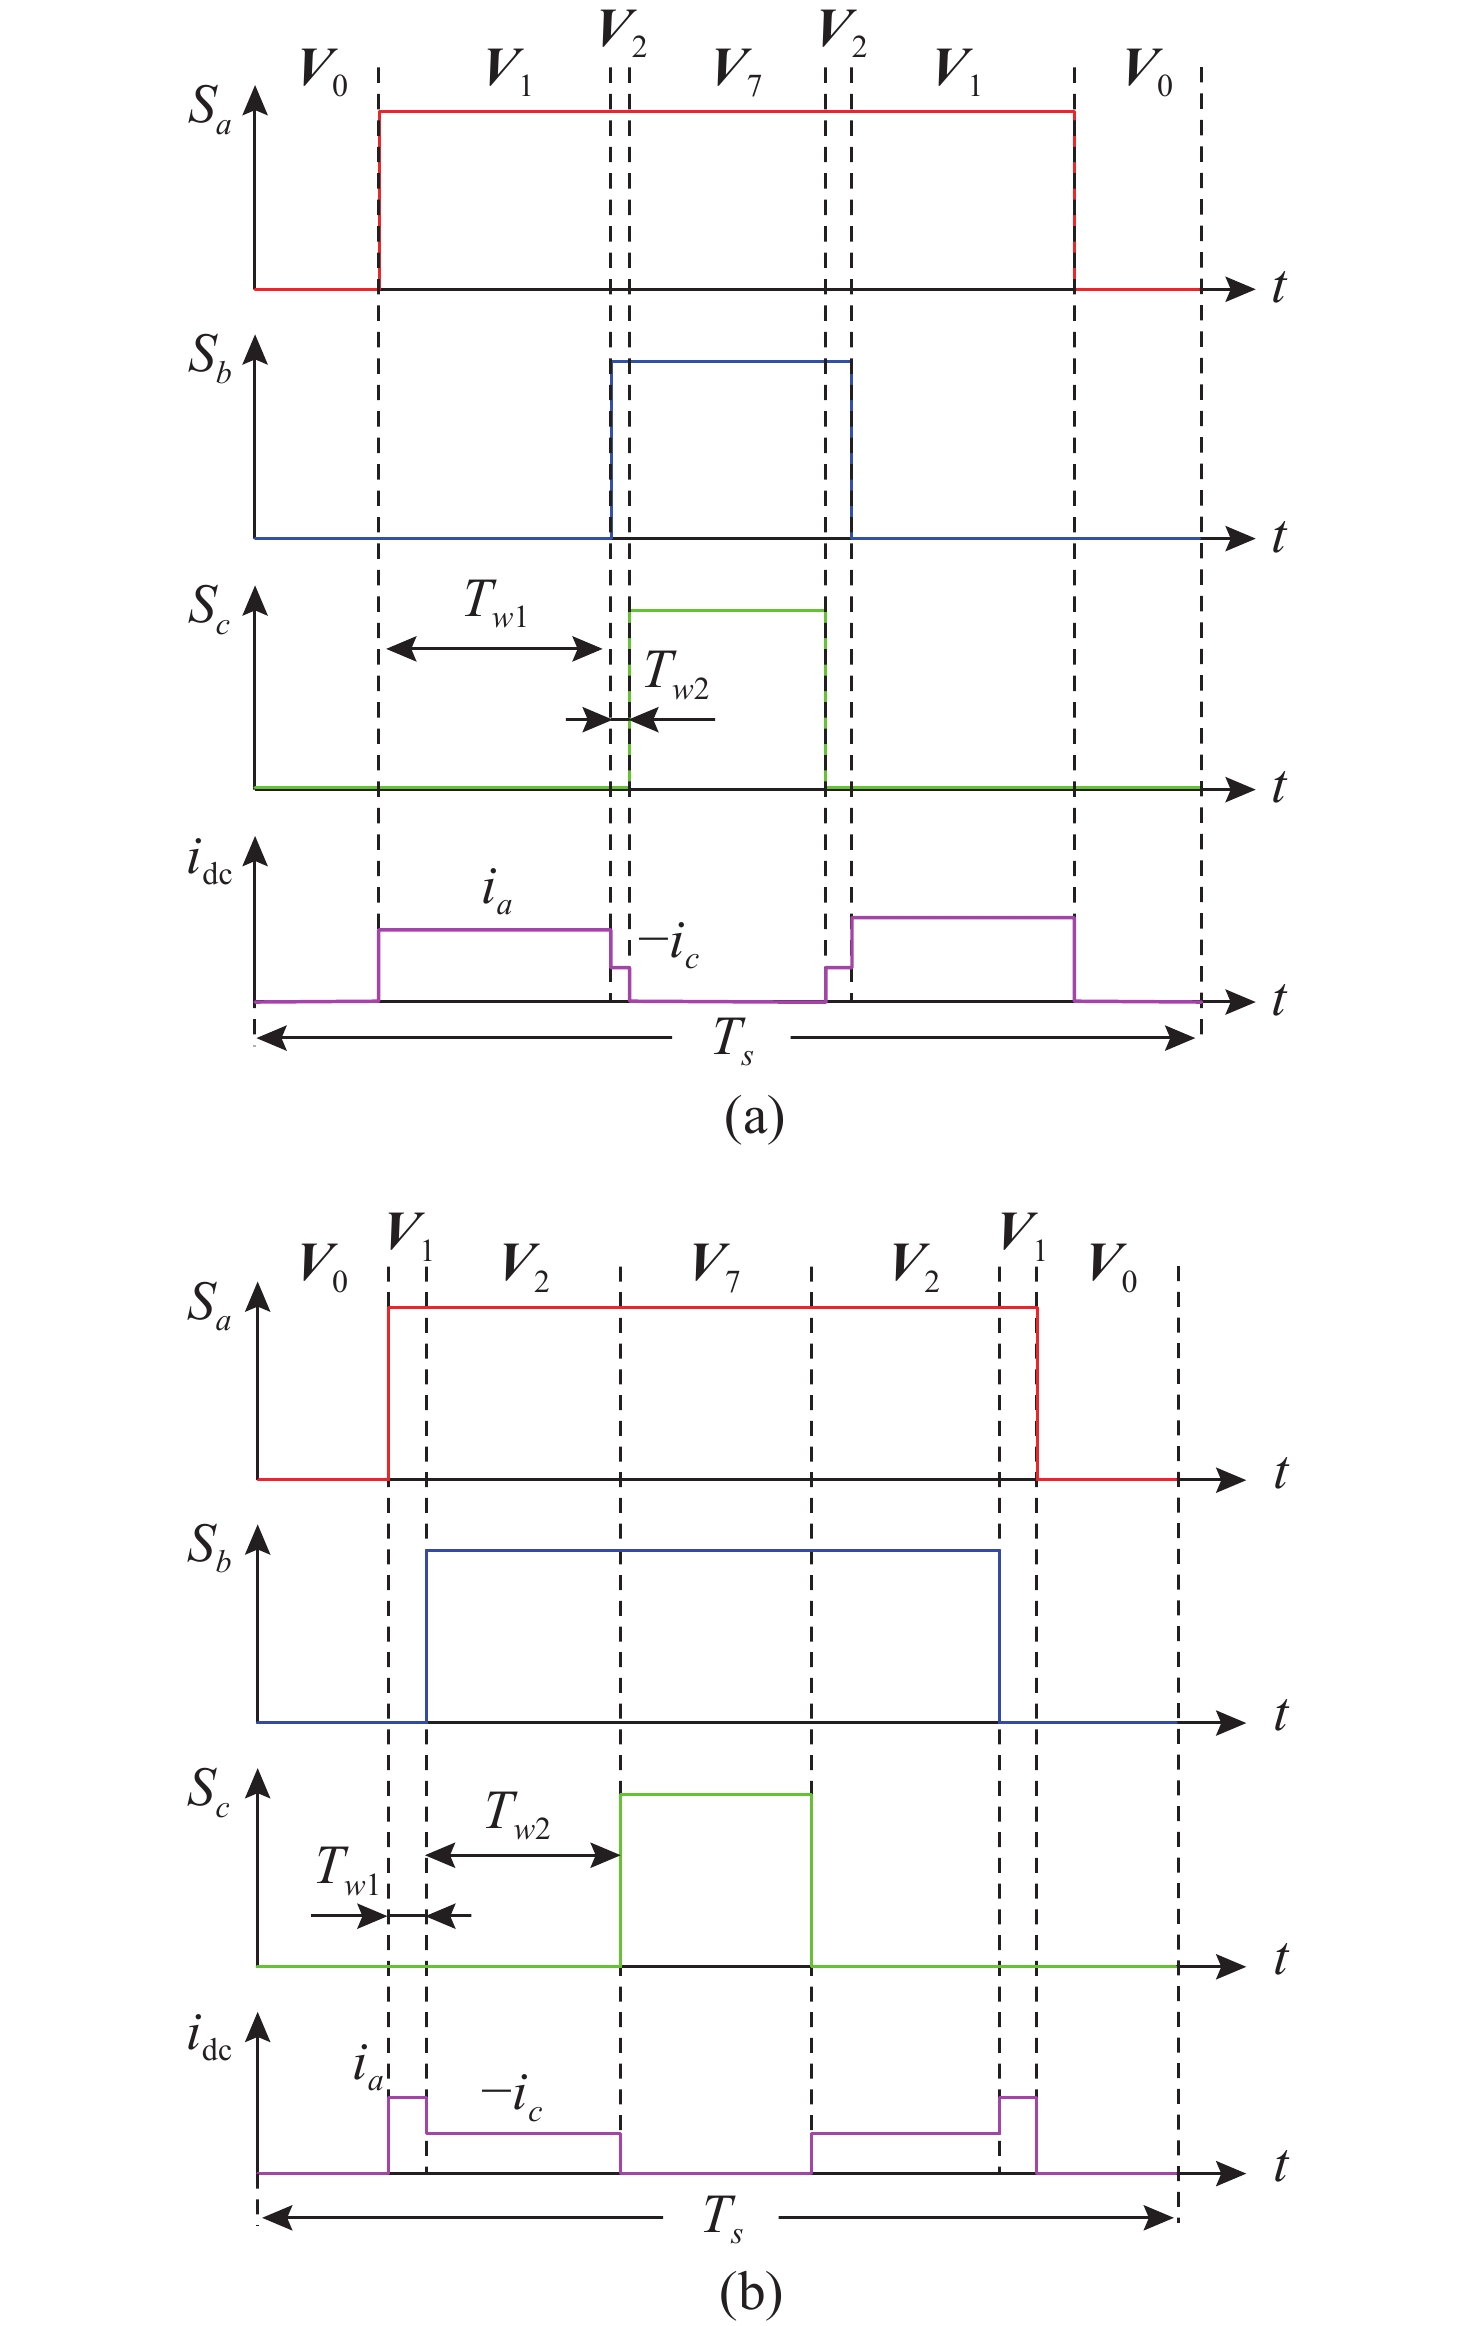
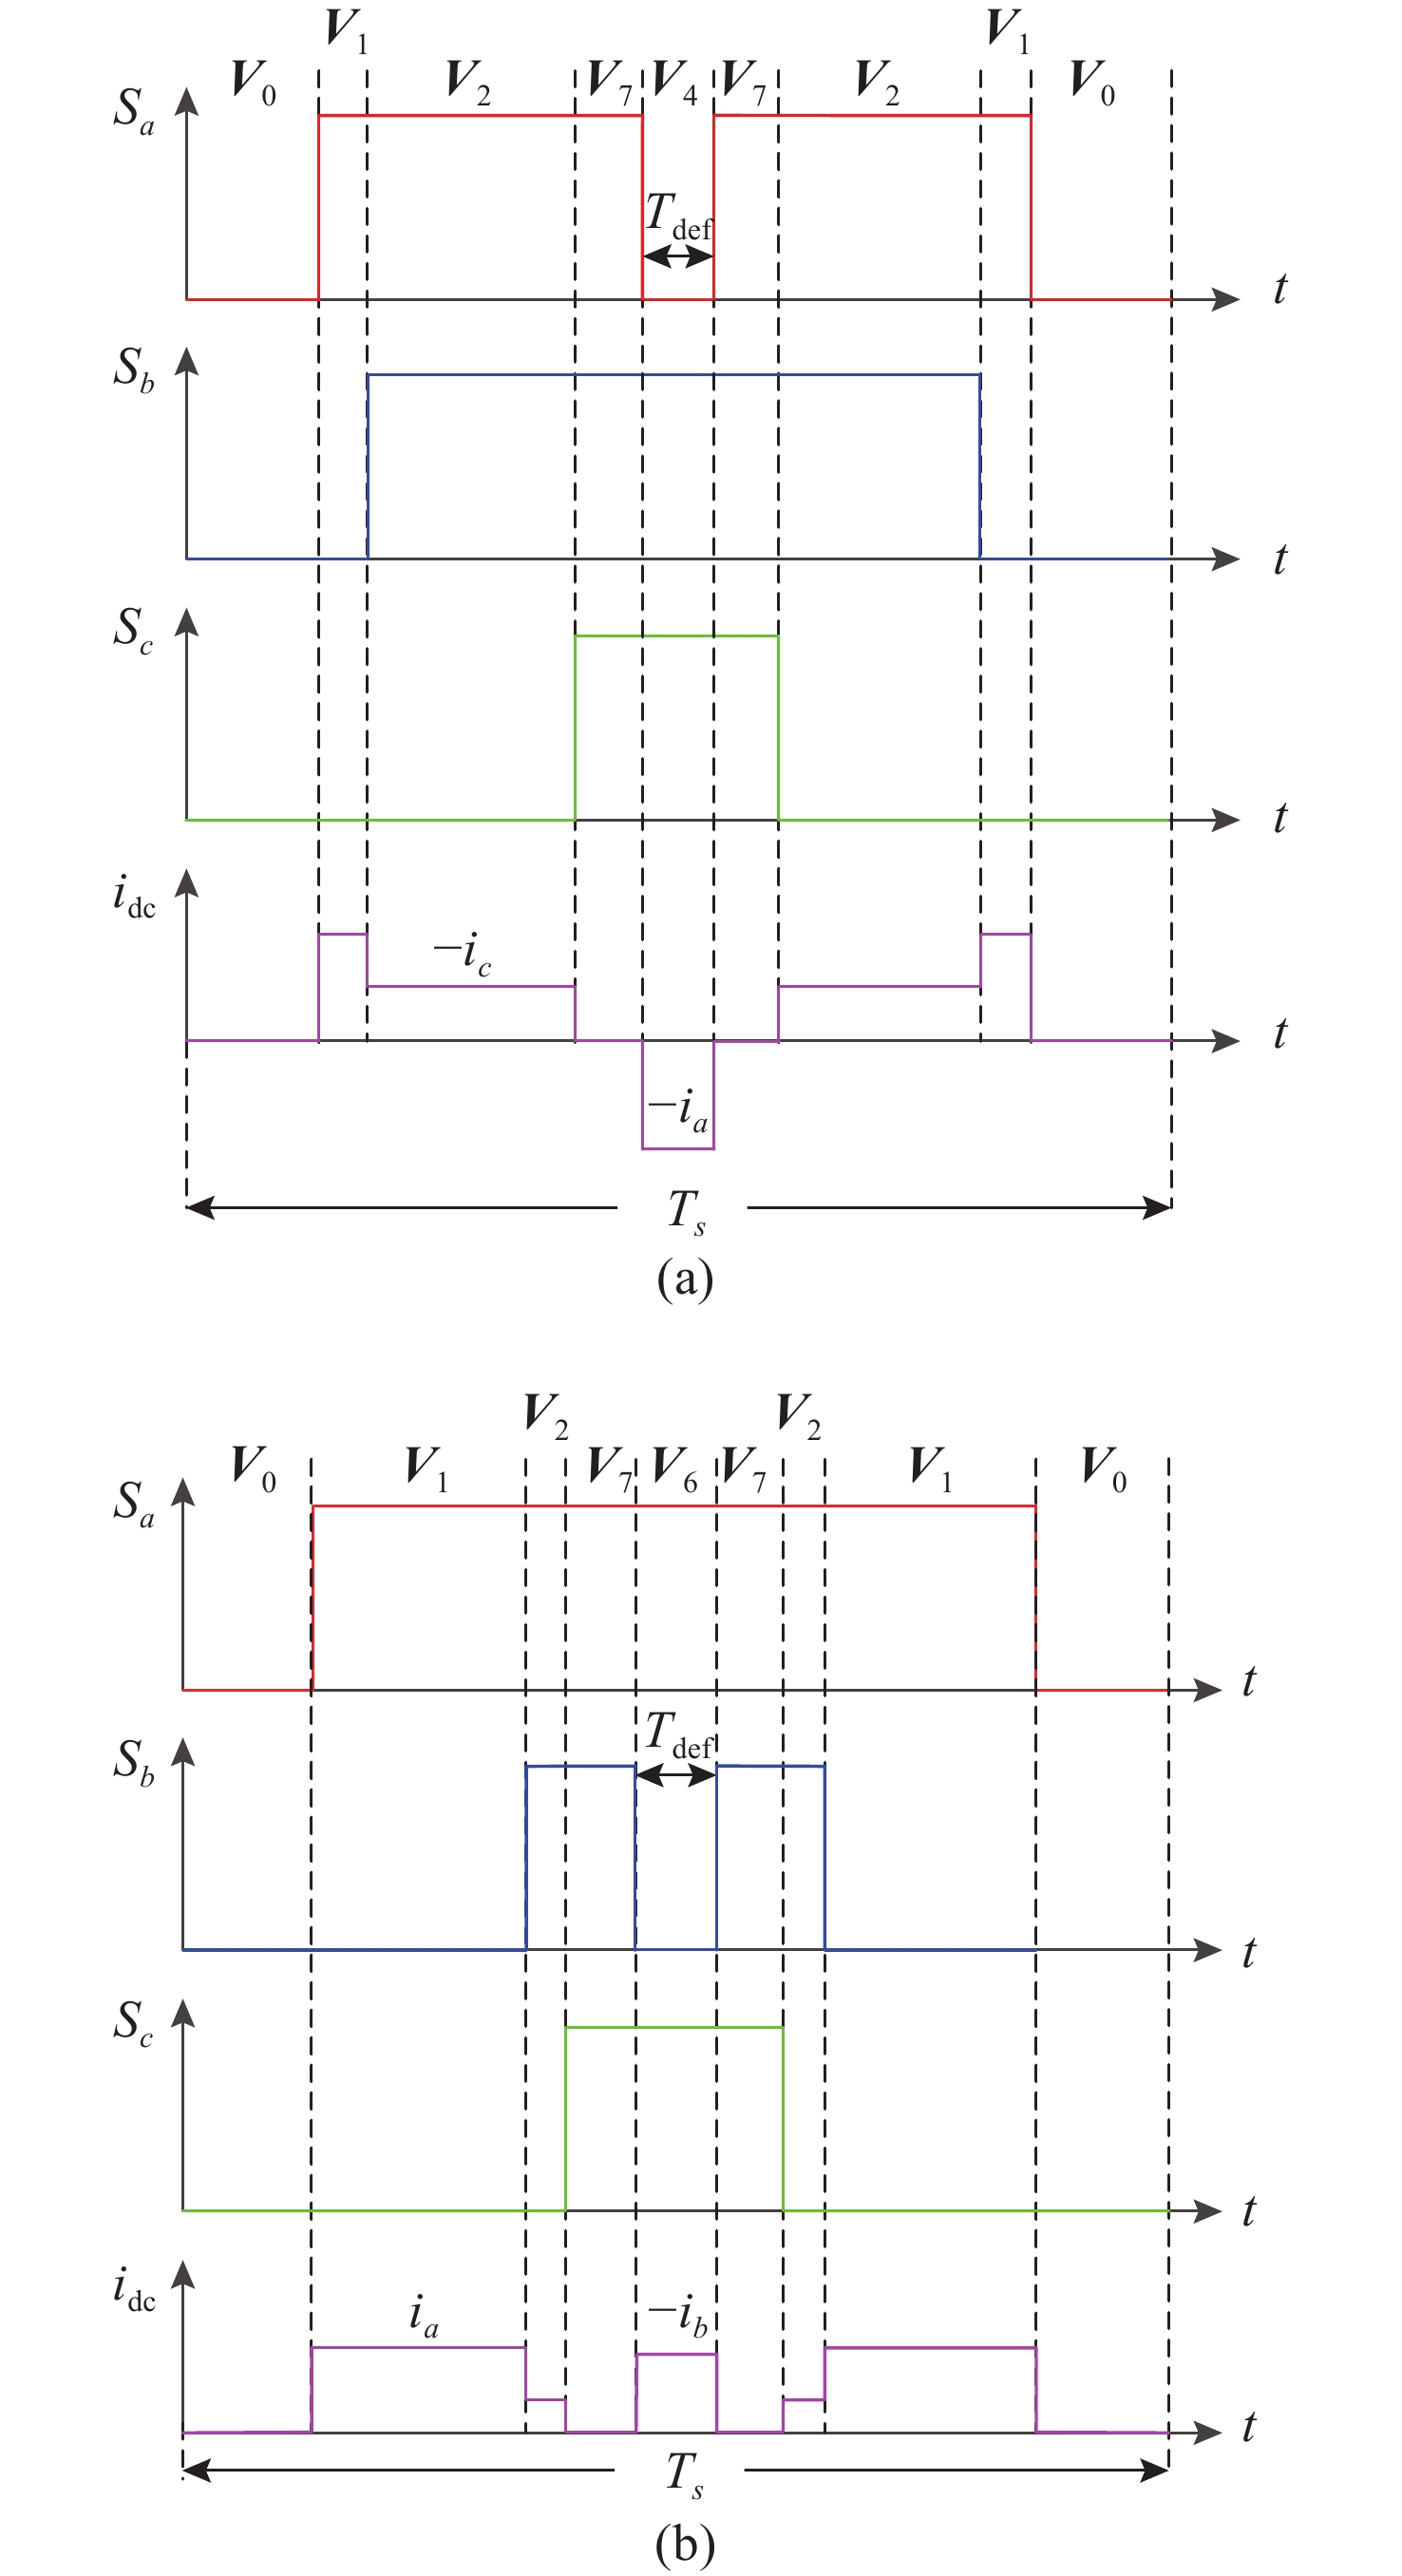
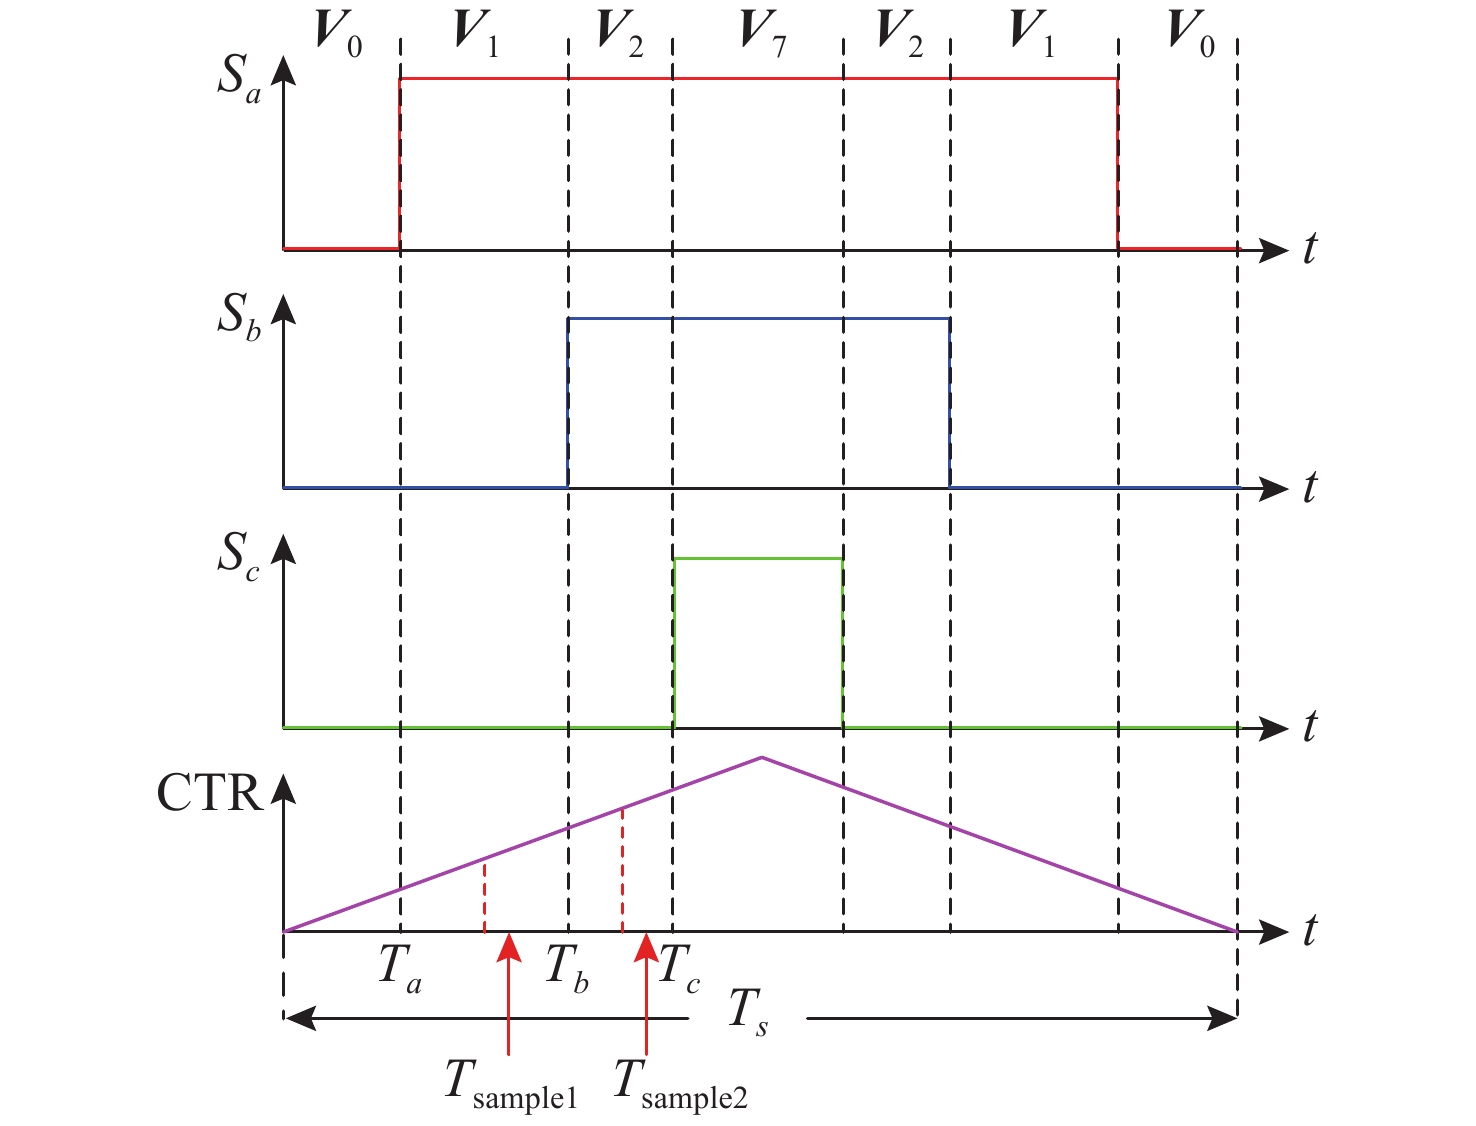
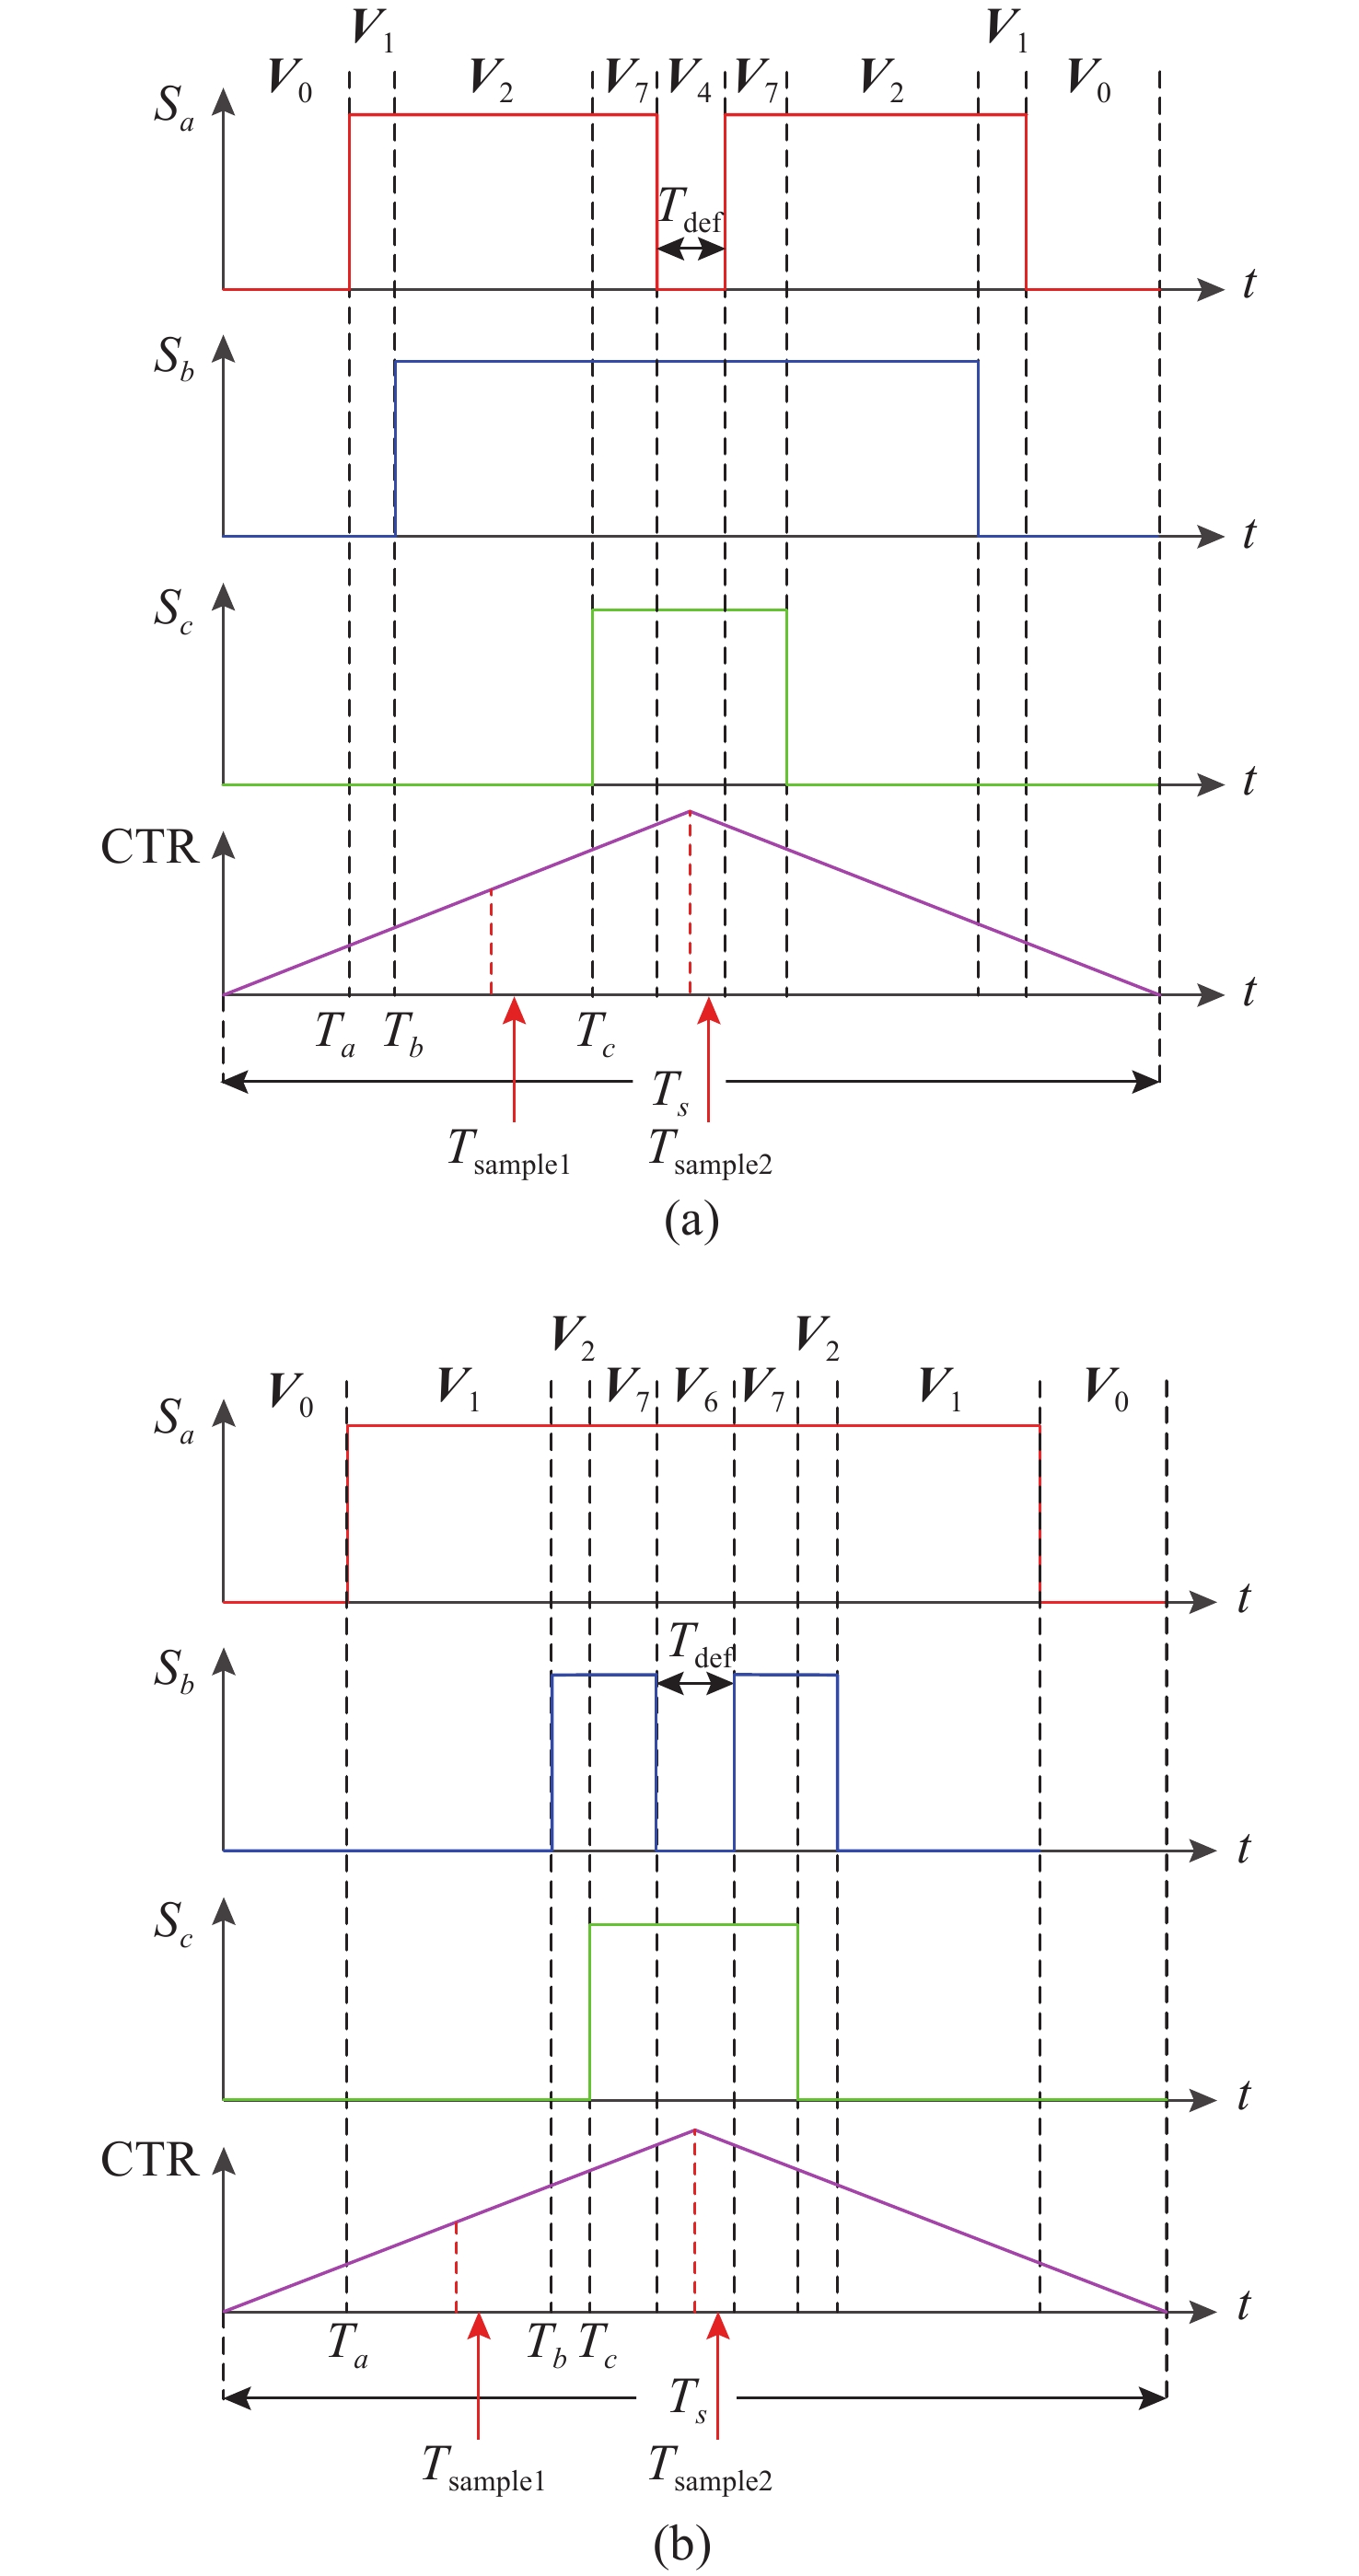
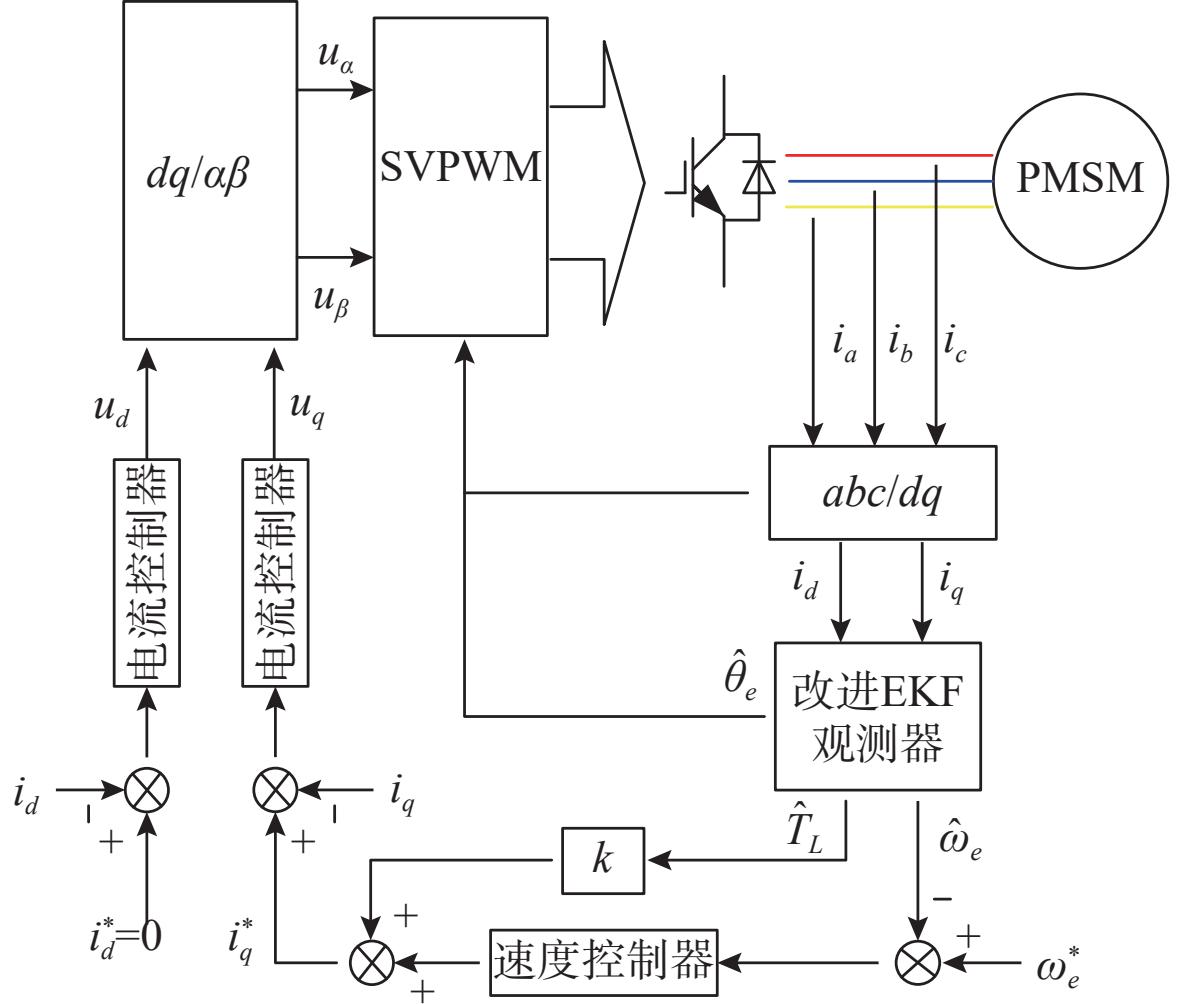
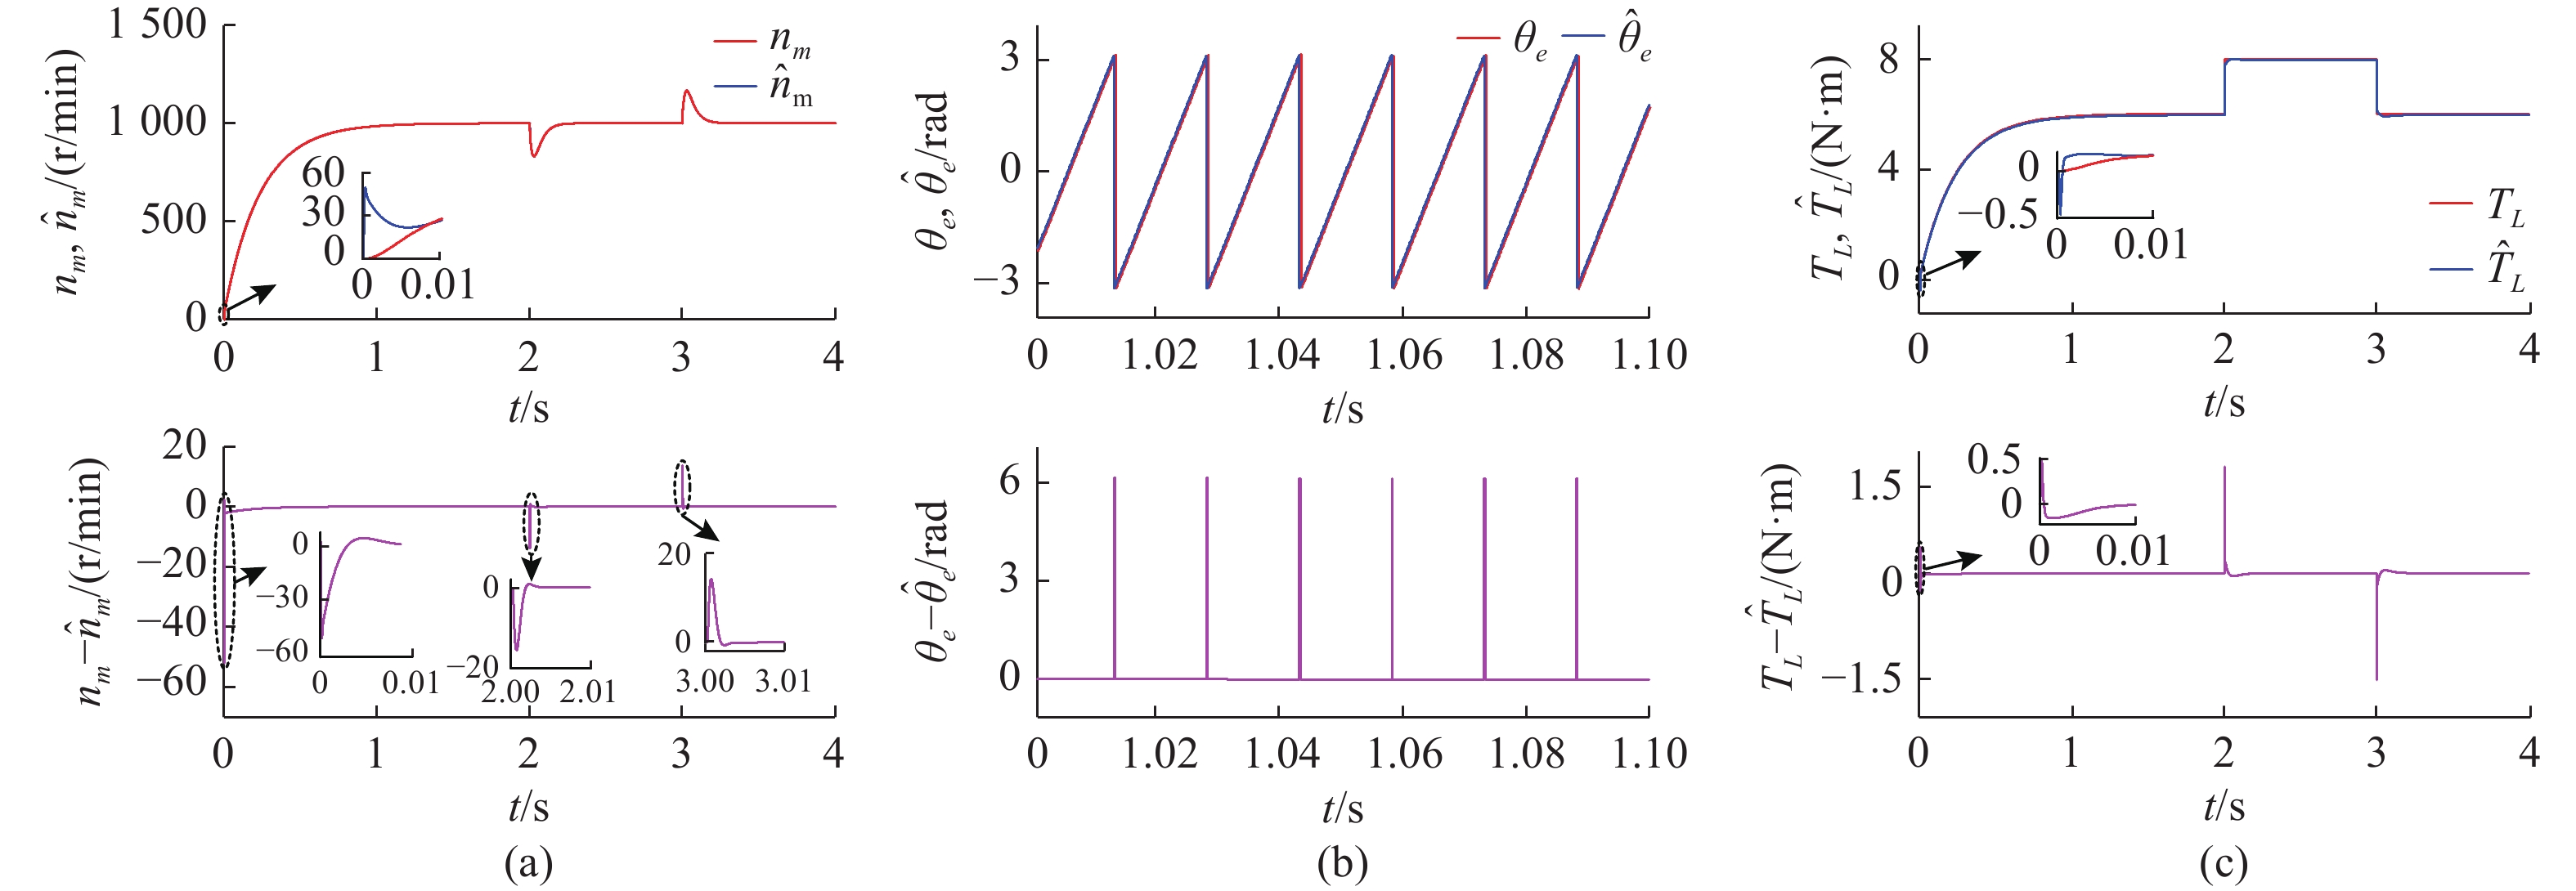
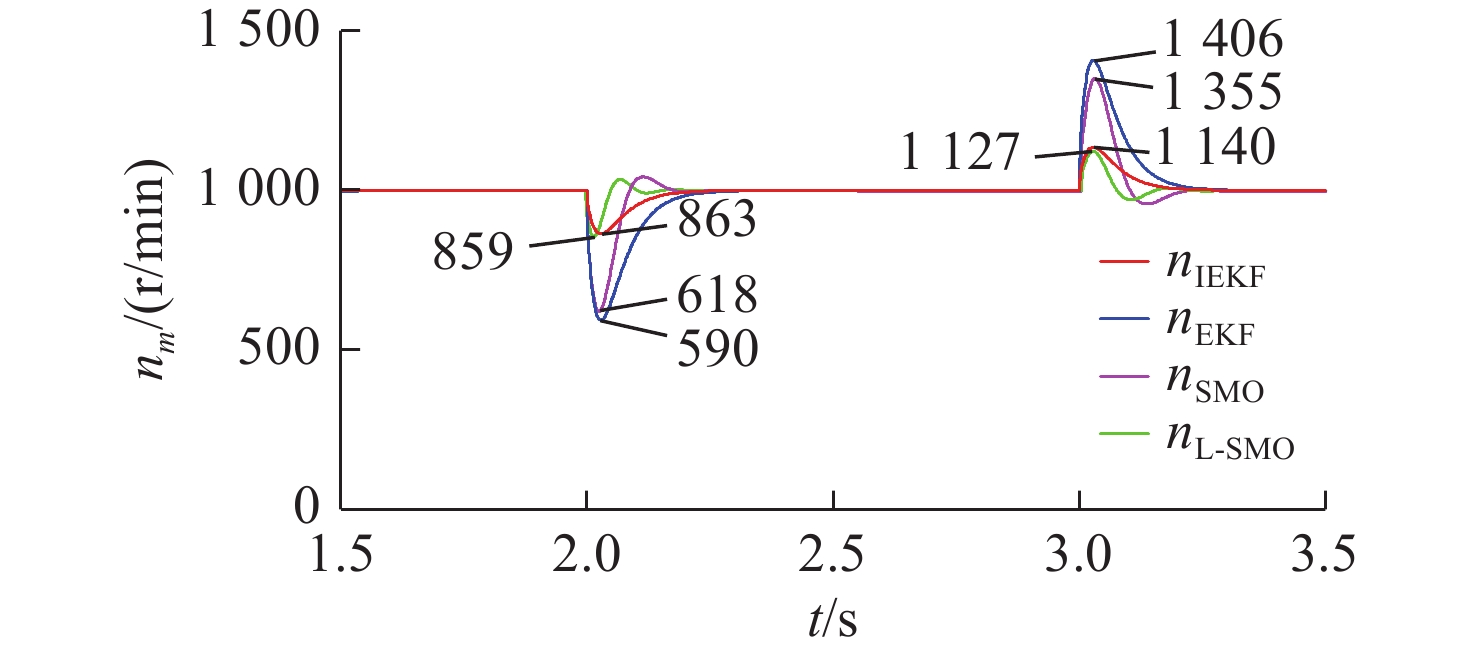
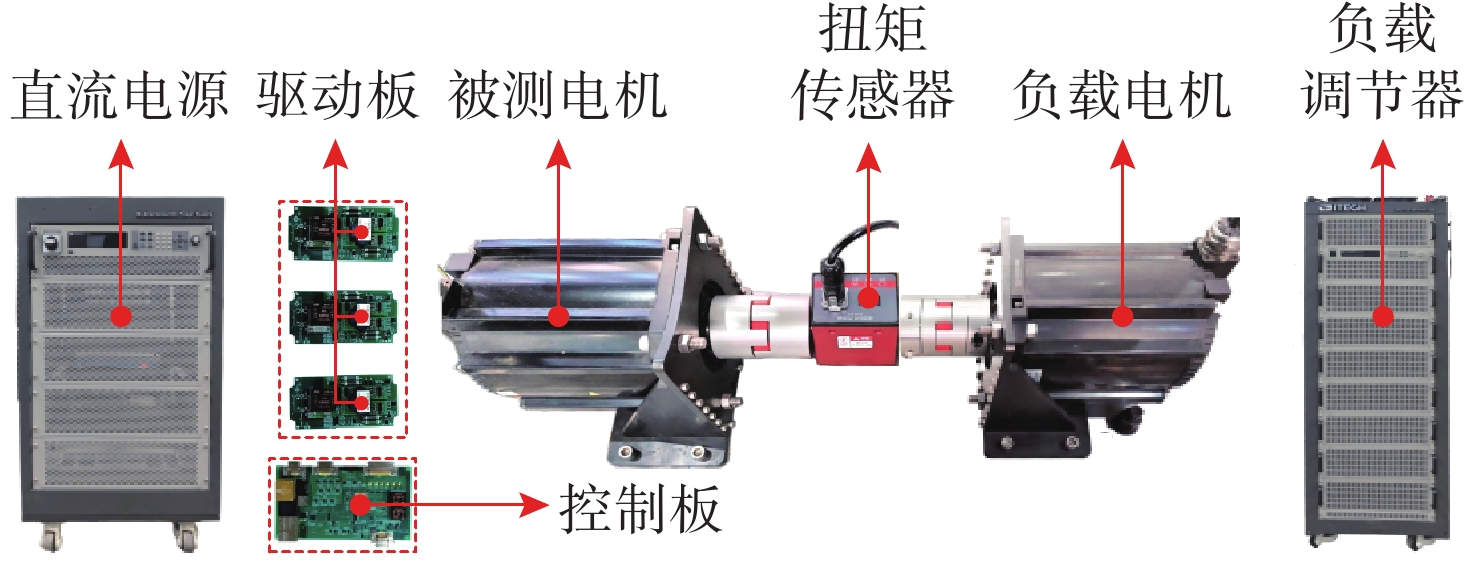
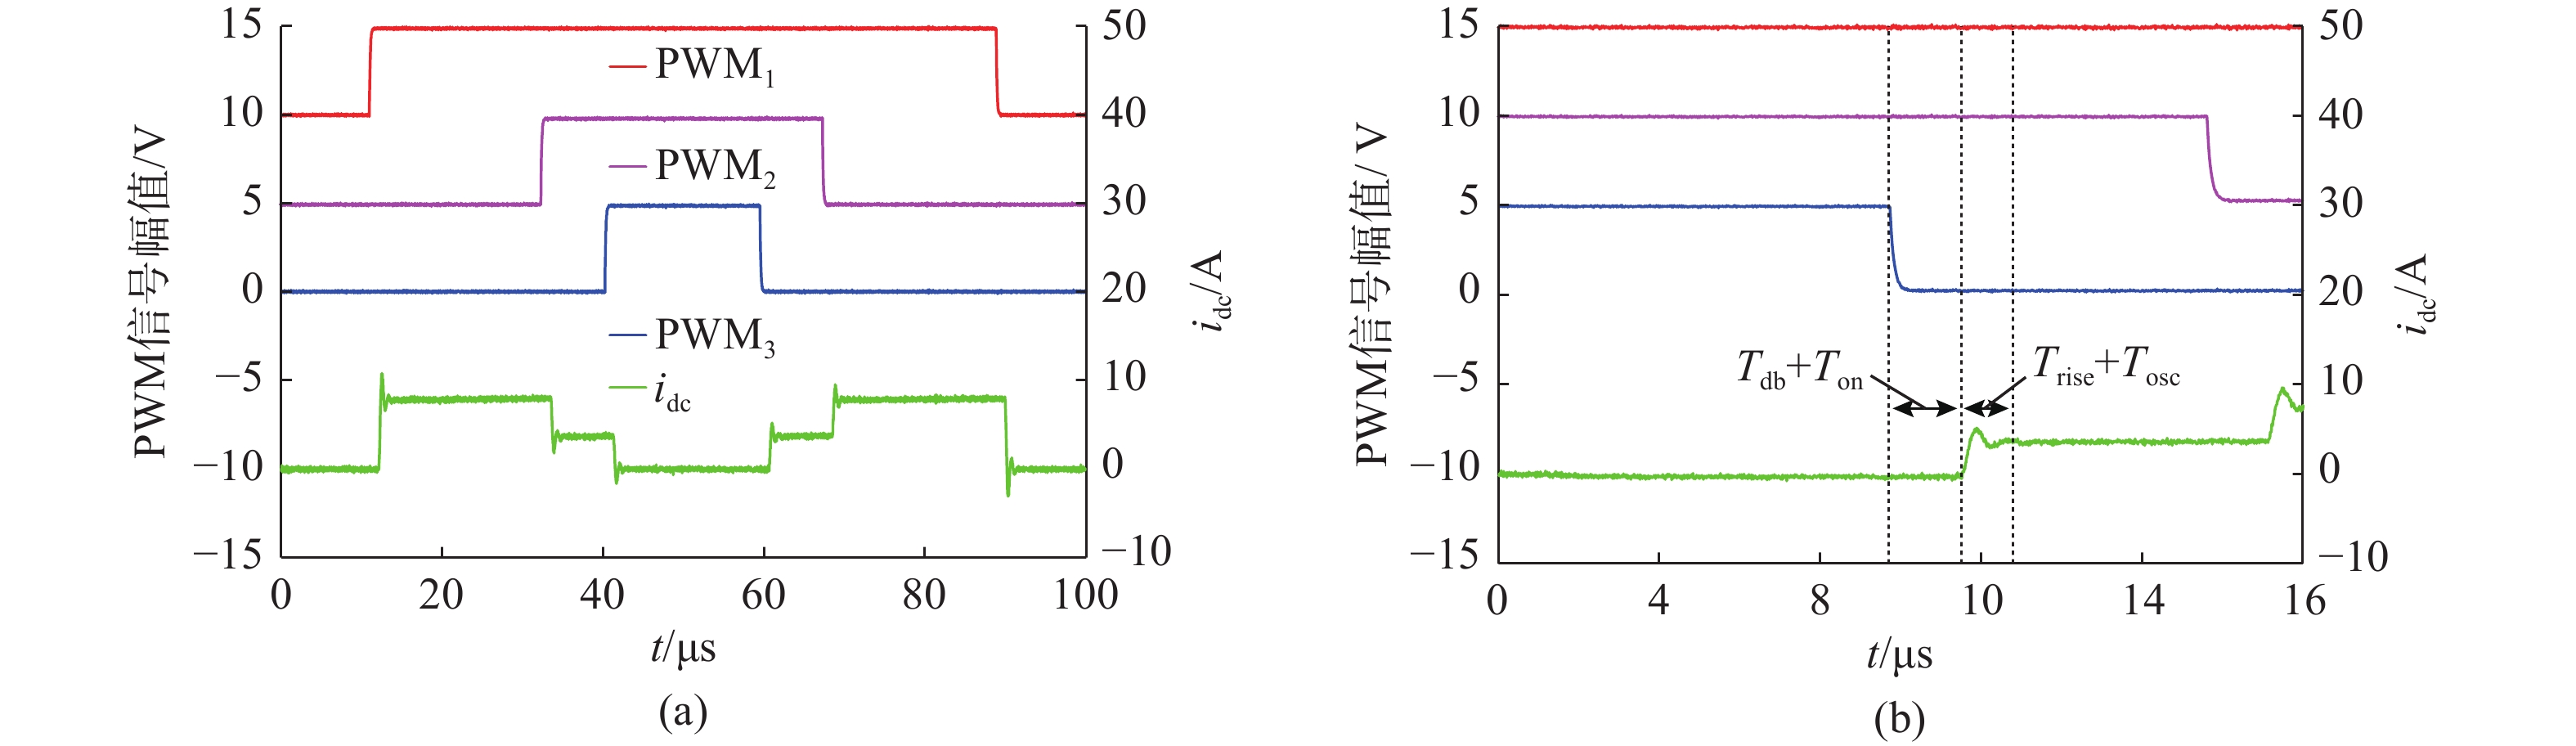
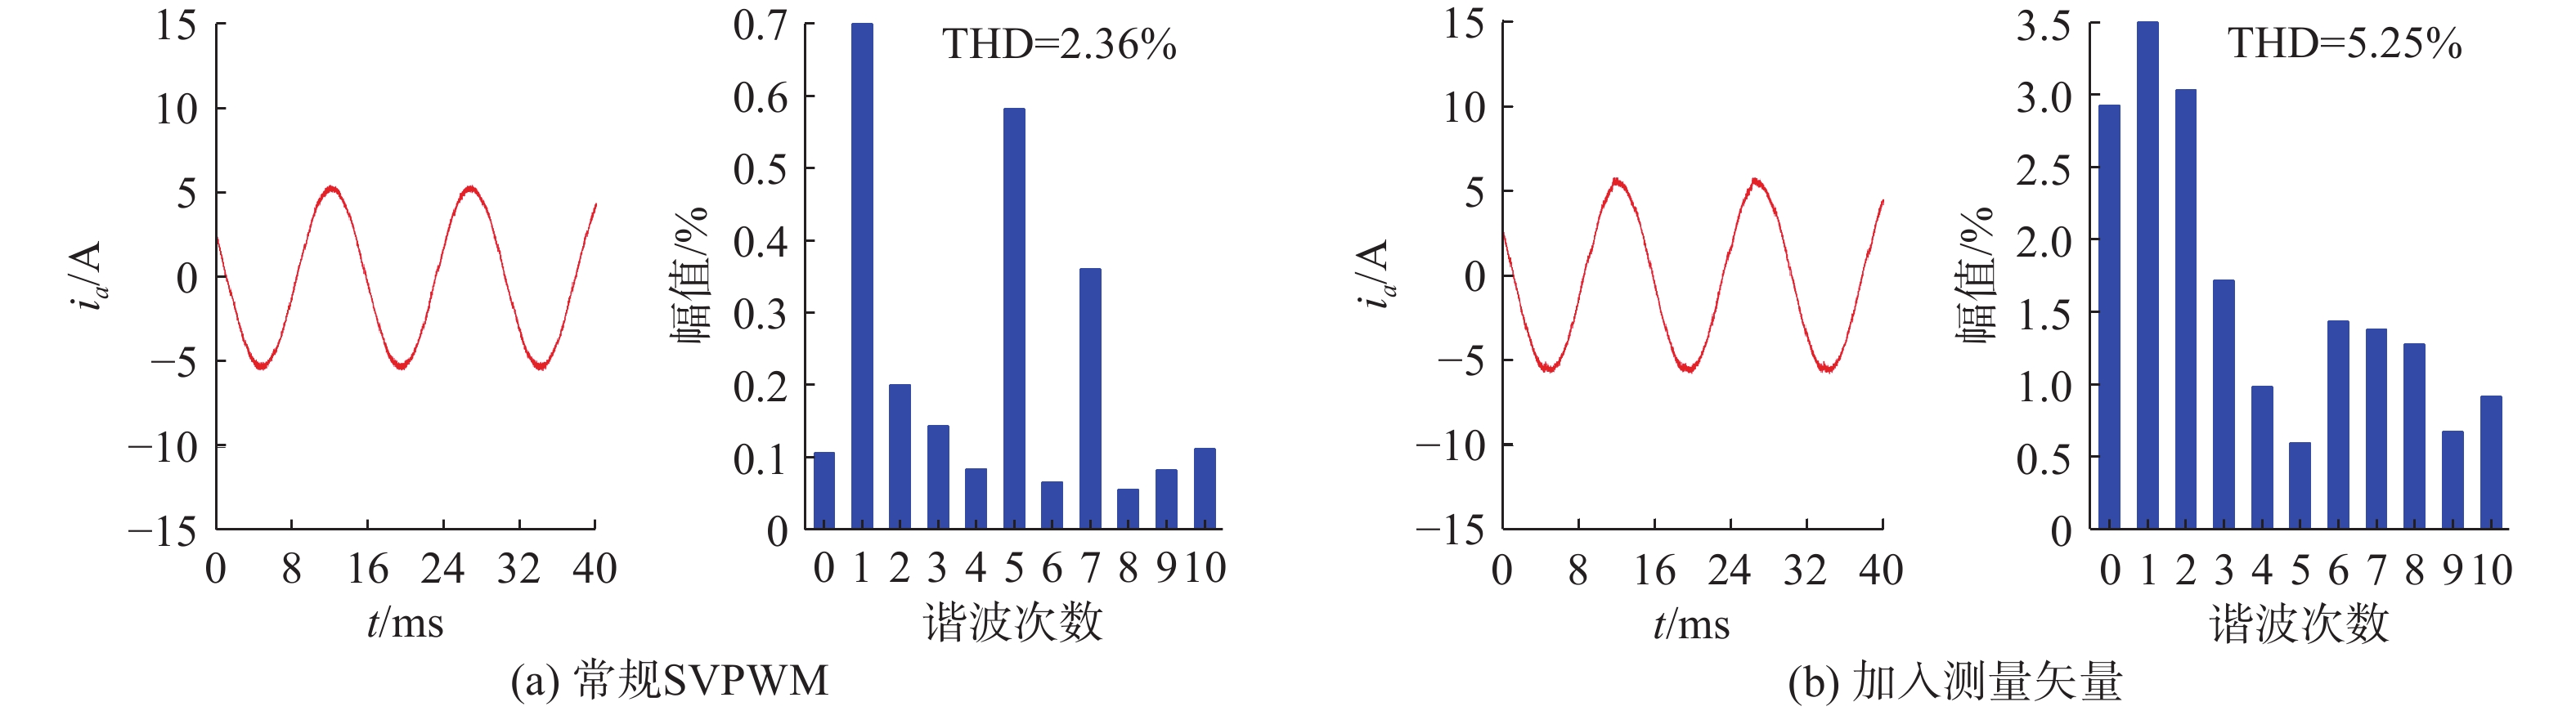
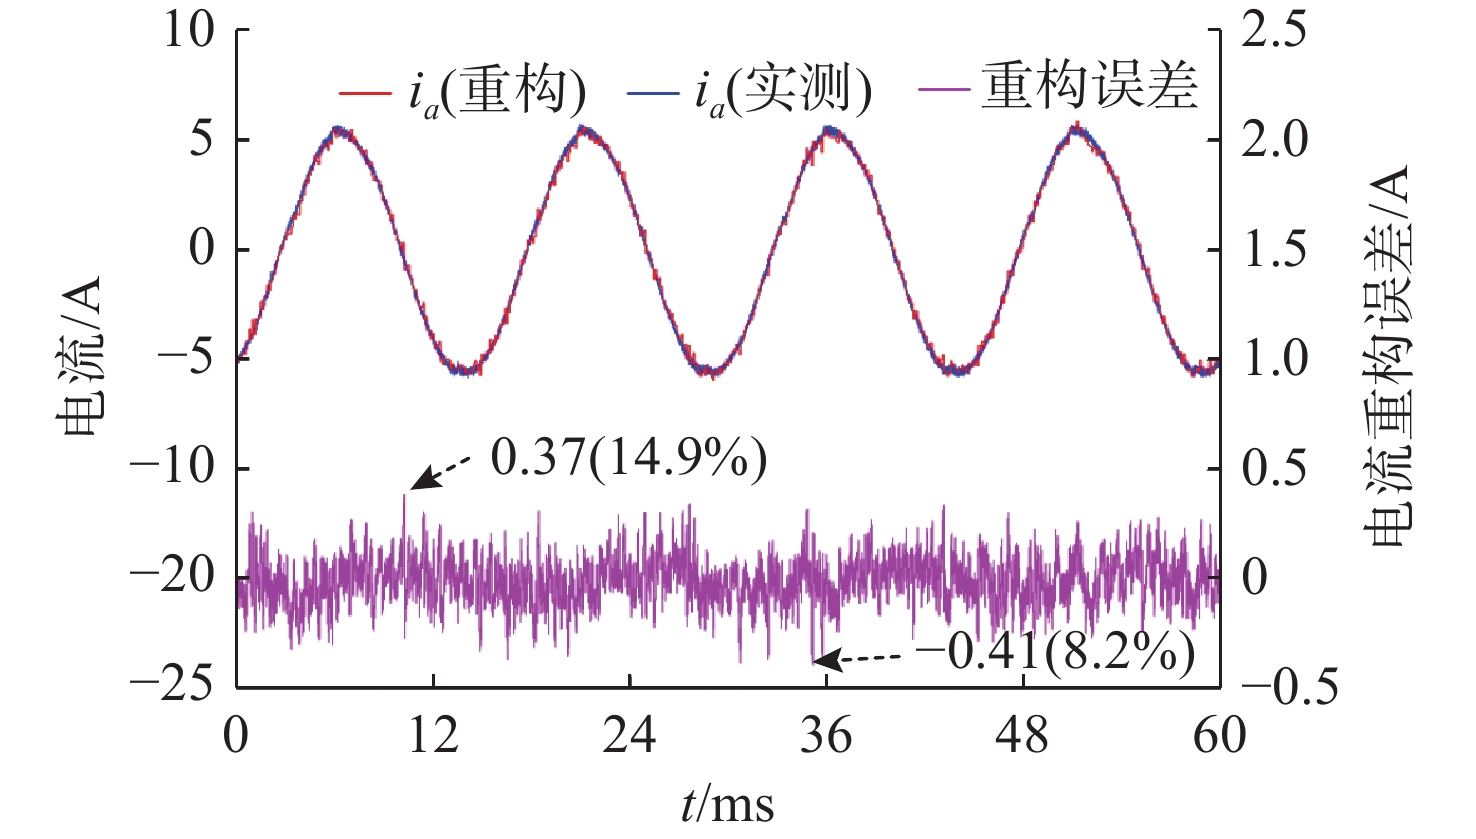
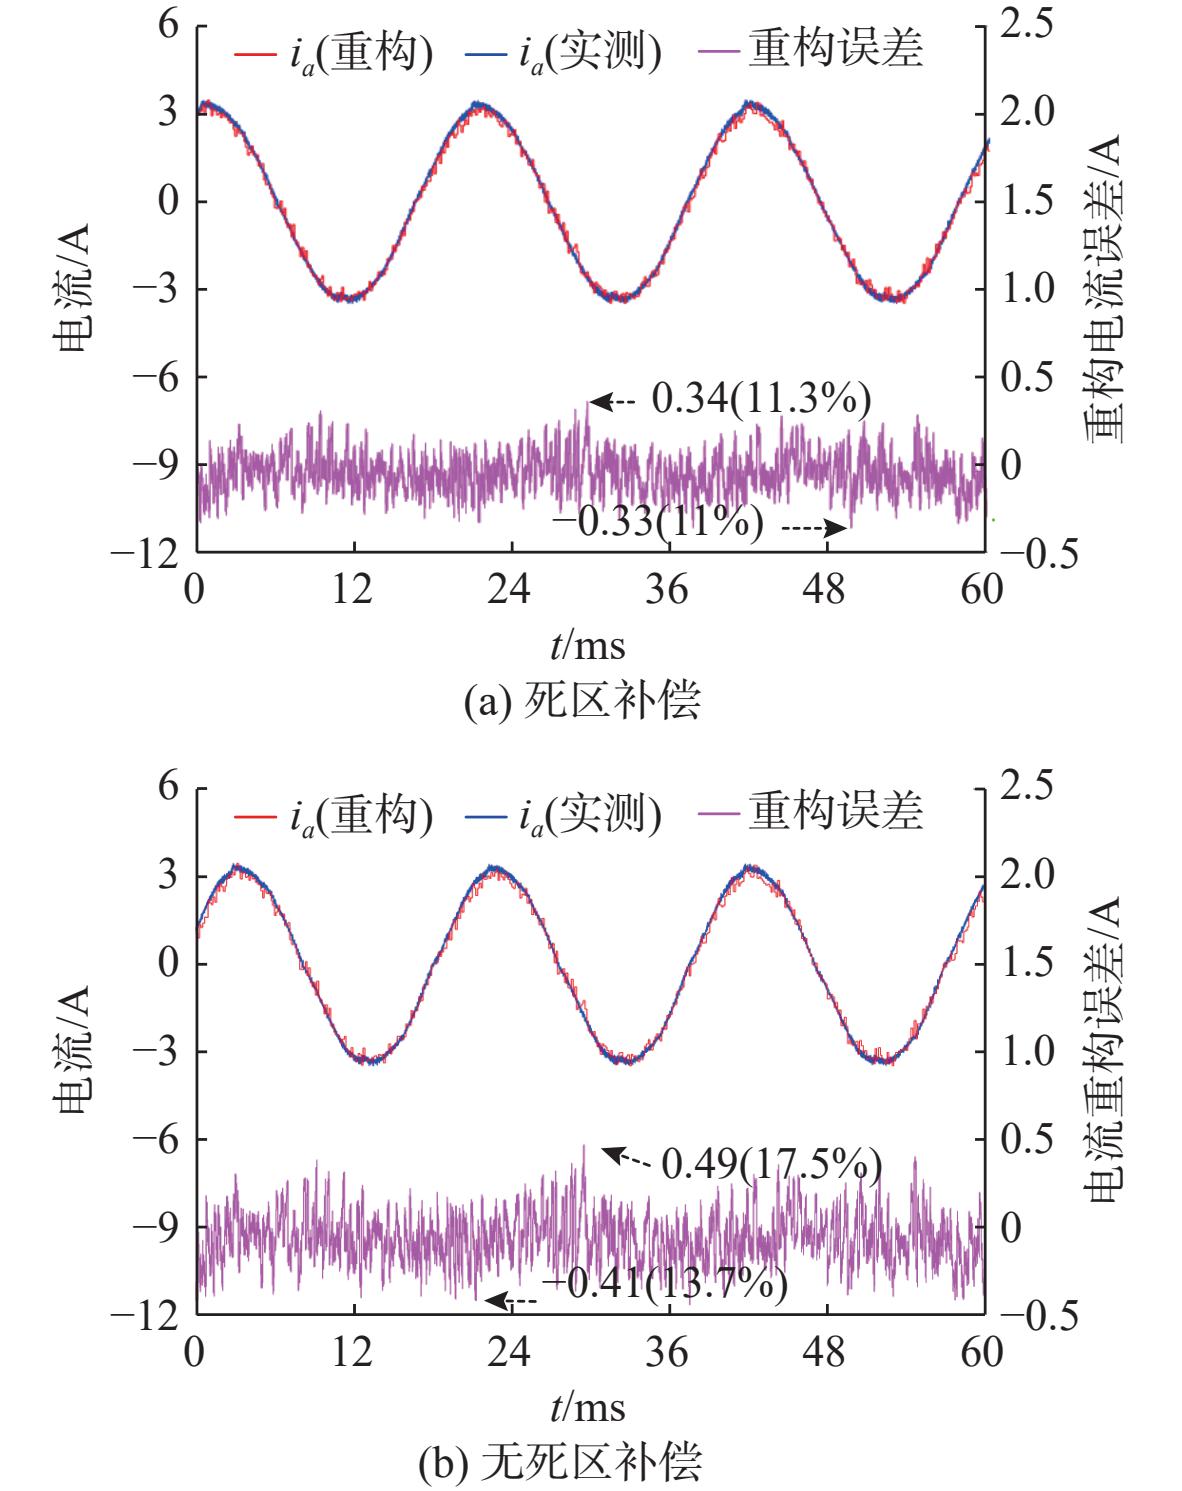
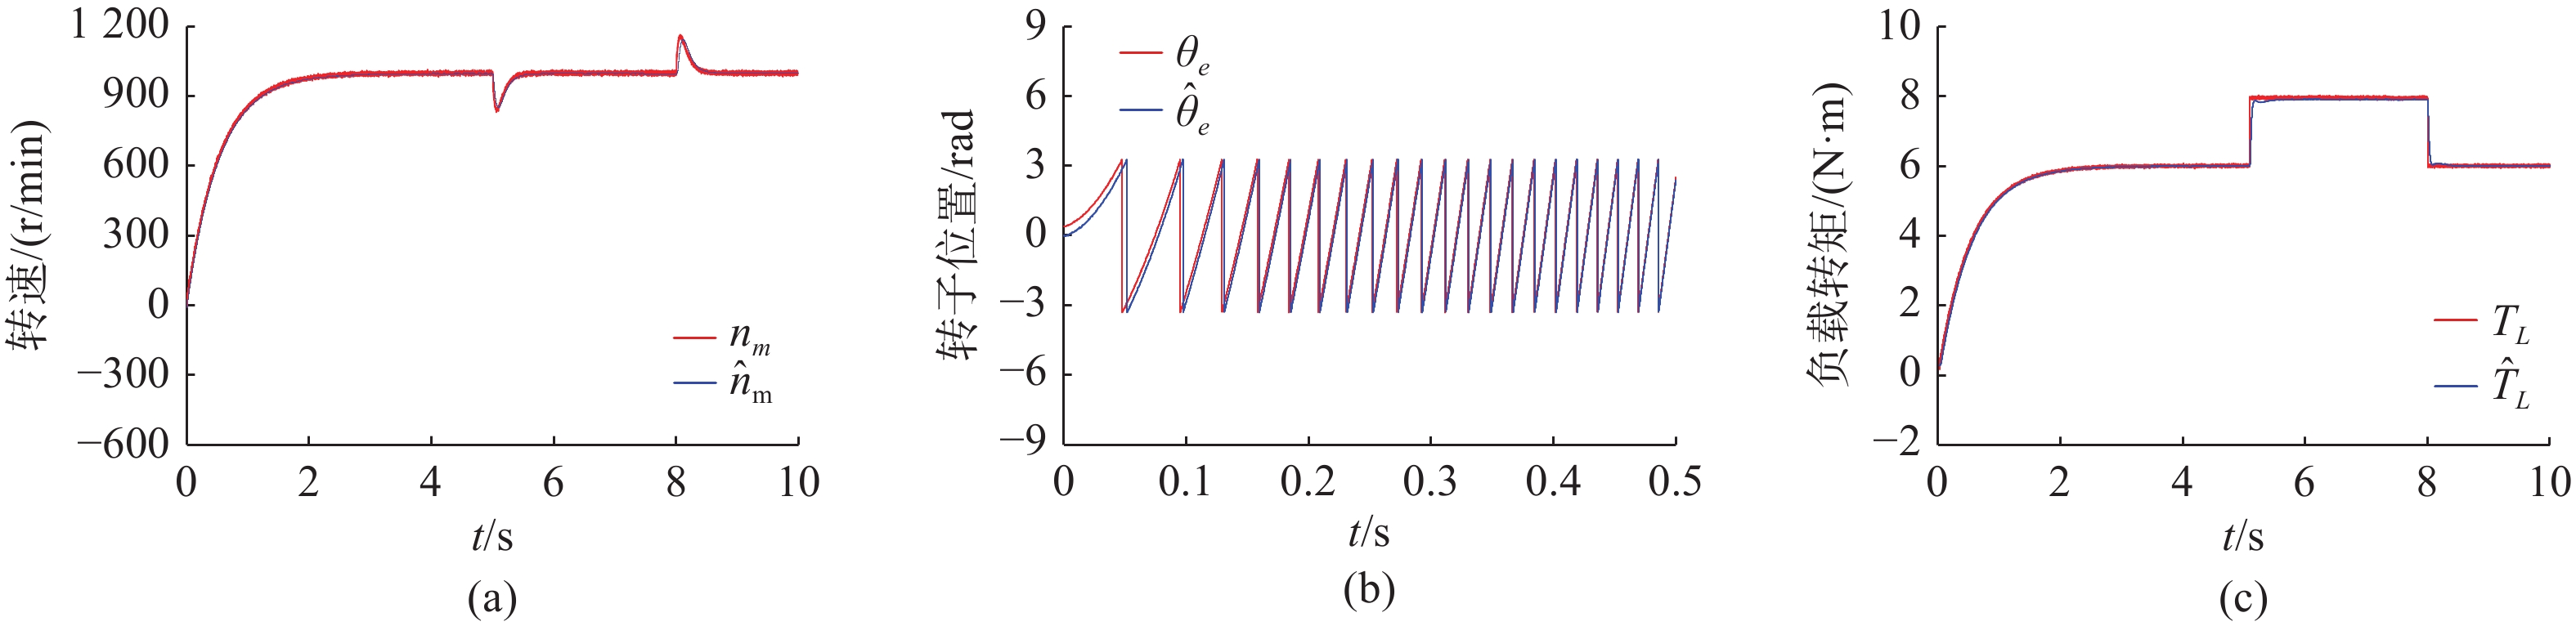
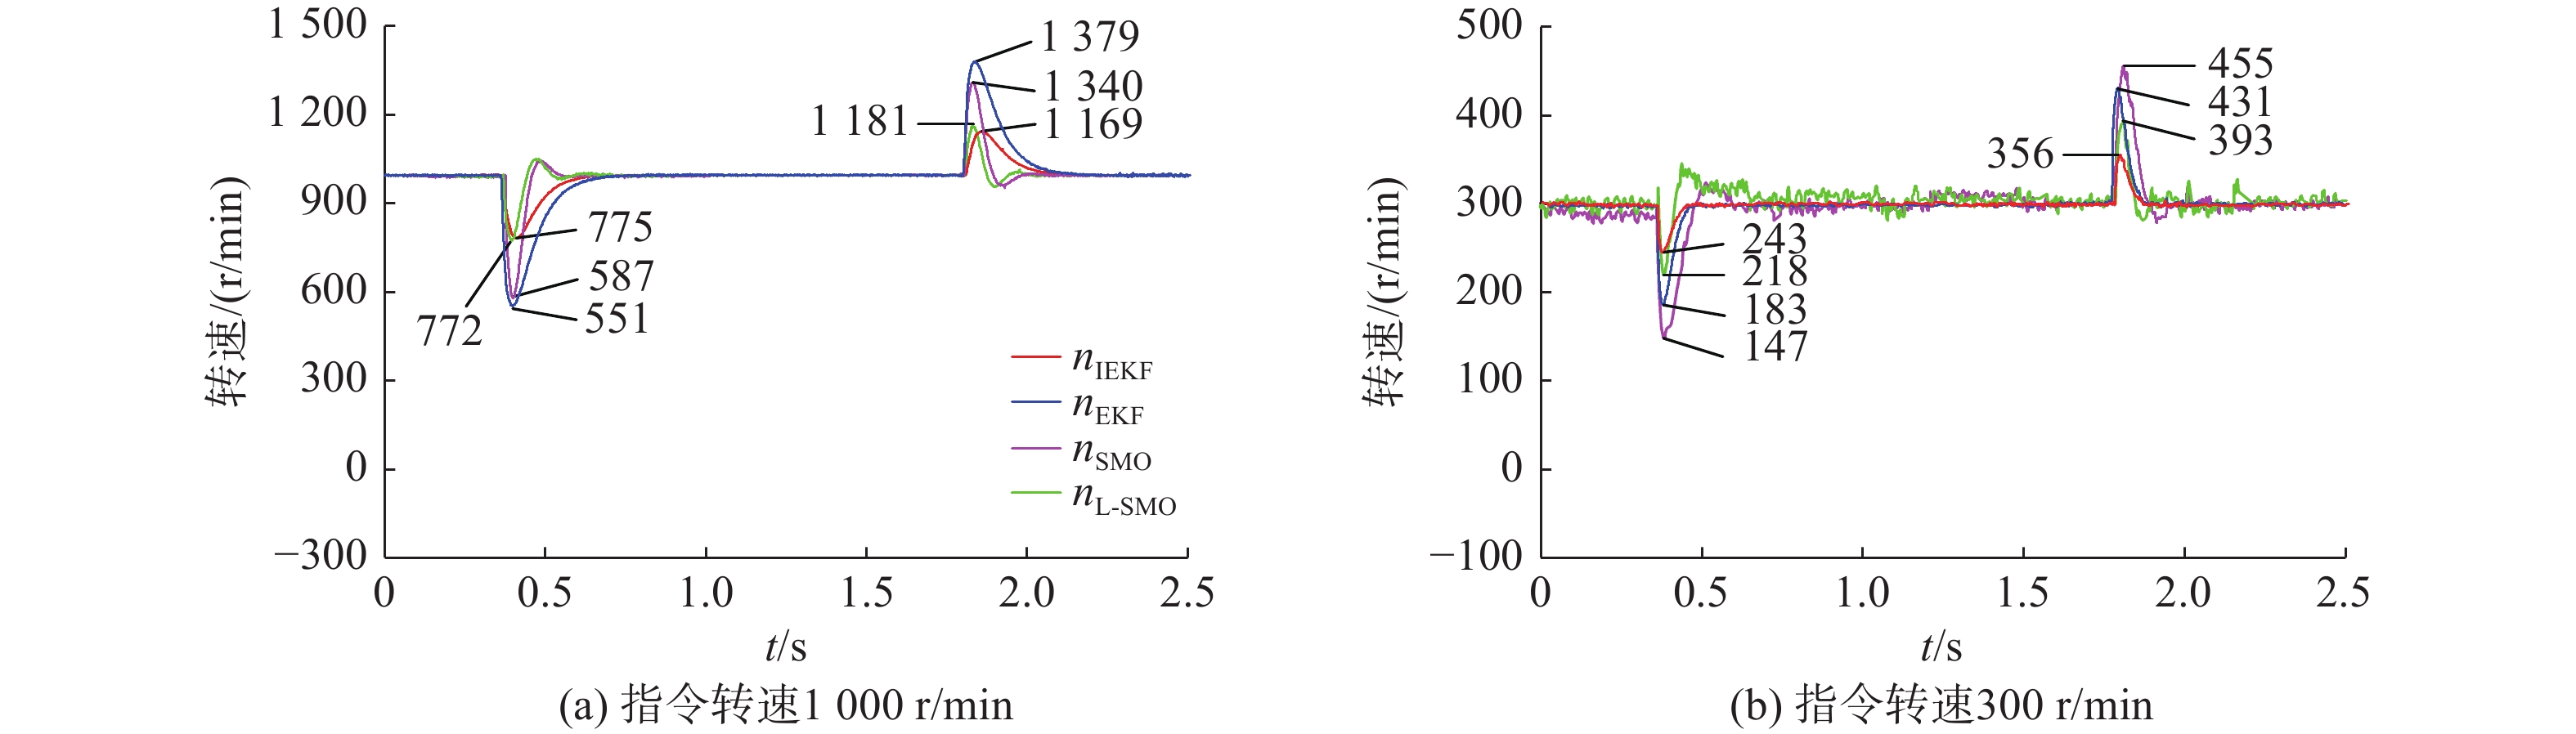
针对水下作业平台推进系统舱体空间受限, 传统永磁同步电机矢量控制系统依赖多传感器功率密度低、深海高压腐蚀环境下可靠性不足的问题, 文中提出一种紧凑型无感控制方案, 融合单电流传感器技术与改进扩展卡尔曼滤波(IEKF), 以简化系统硬件结构。针对单电流传感器技术存在的测量盲区问题, 通过优化空间矢量调制时序, 在有效电压矢量作用时间不足时主动插入专用的非零测量矢量, 以构建稳定的电流采样窗口, 从而有效改善重构相电流波形的畸变。此外, 为了提升系统在动态负载下的响应速度, 对EKF观测器进行了改进, 将负载转矩作为扩展状态变量实时辨识, 并通过前馈补偿机制增强系统对负载扰动的抑制能力。实验结果表明, 重构电流波形与实际电流波形高度吻合; 与传统EKF、滑模观测器(SMO)、龙贝格-滑模观测器(L-SMO)相比, IEKF在转速波动抑制与恢复速度上表现更优。所提方案在简化硬件结构的同时, 兼备高精度与强鲁棒性的控制性能, 适用于复杂水下作业环境。
锂贮备电池组漏电流影响因素研究
高新龙, 贾宾, 林沛, 成海超, 李学海
2026, 34(5): 900-904. doi: 10.11993/j.issn.2096-3920.2026-0083
摘要:
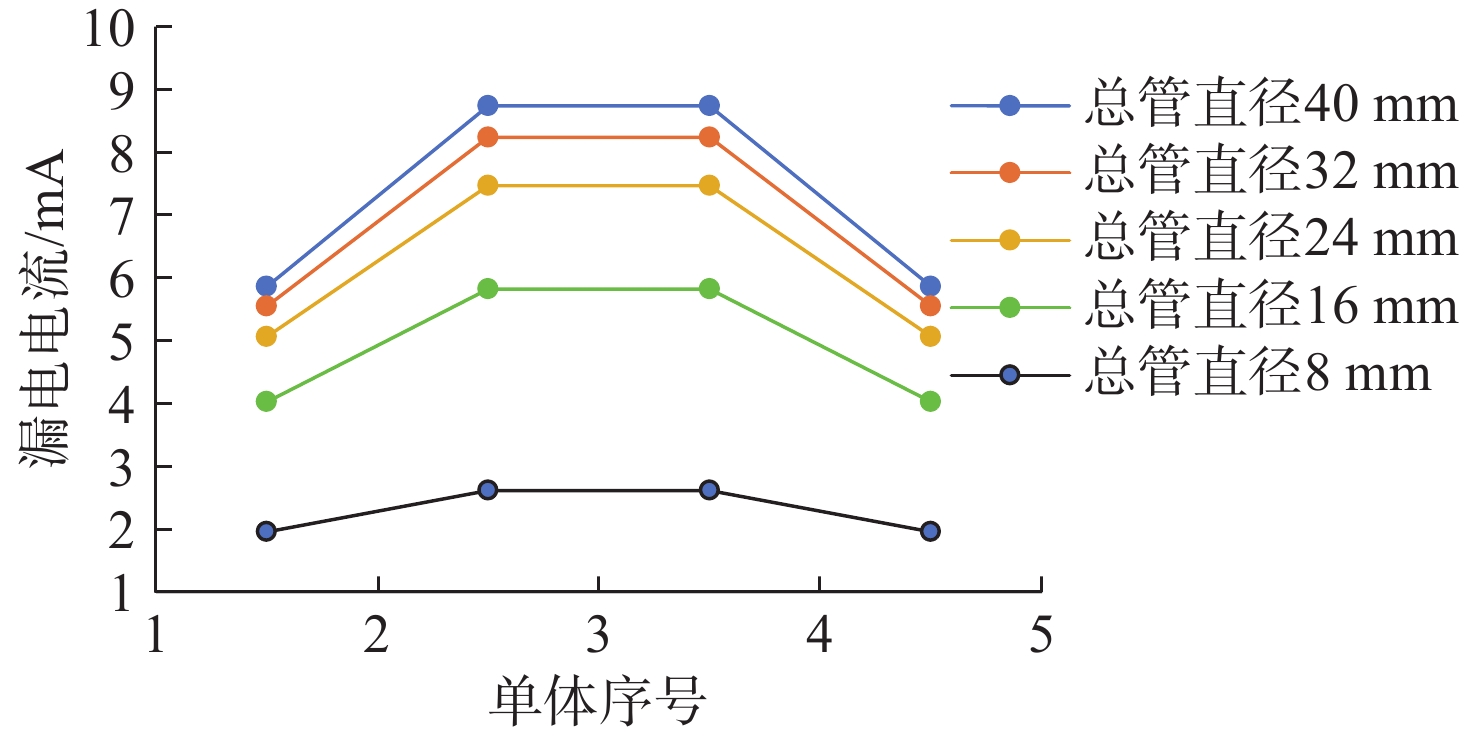
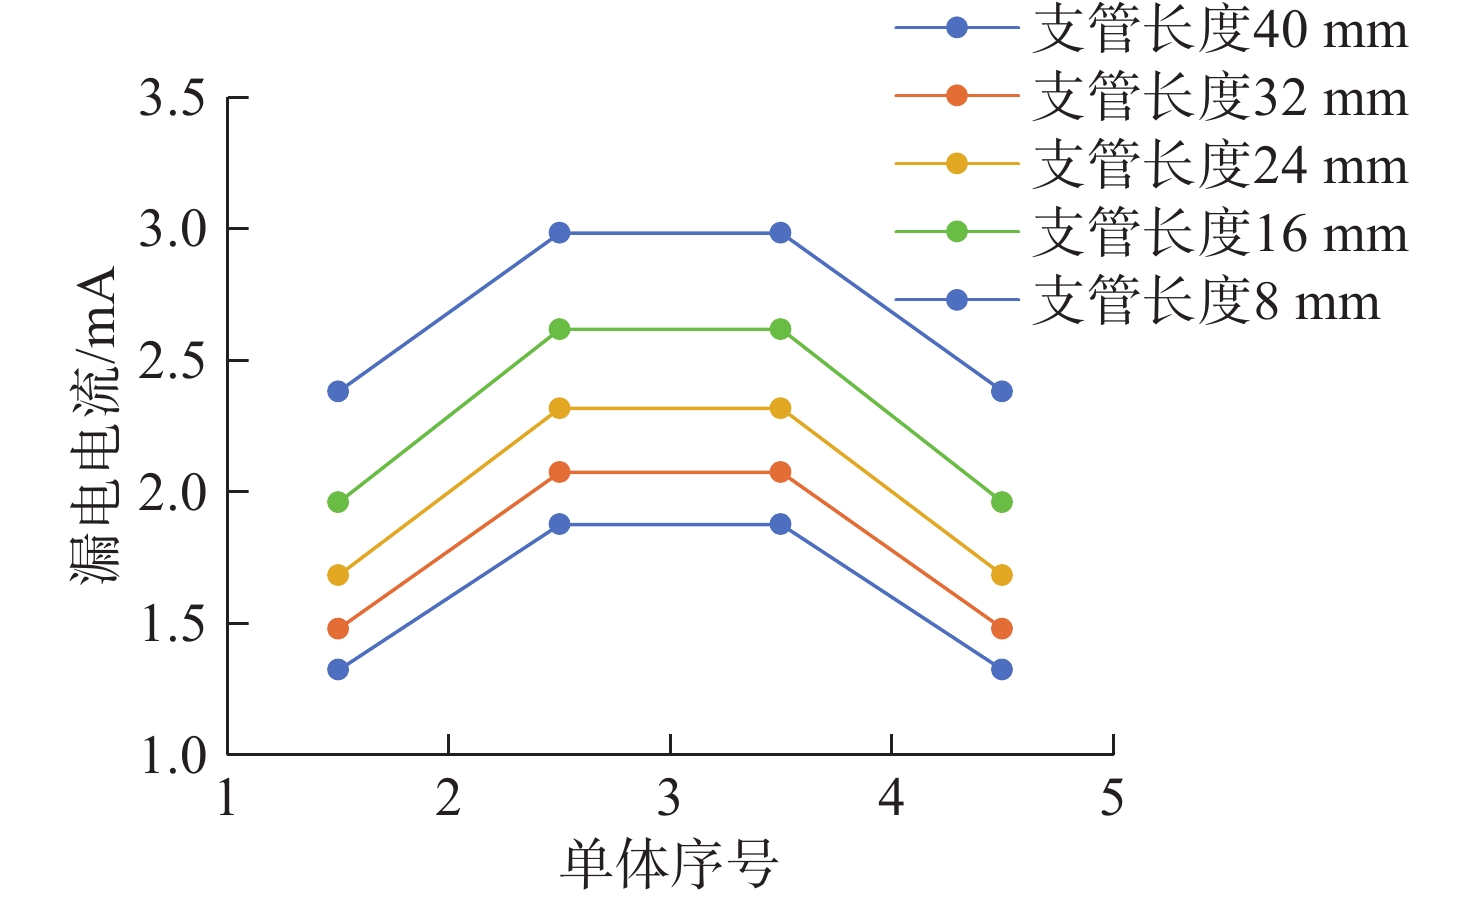
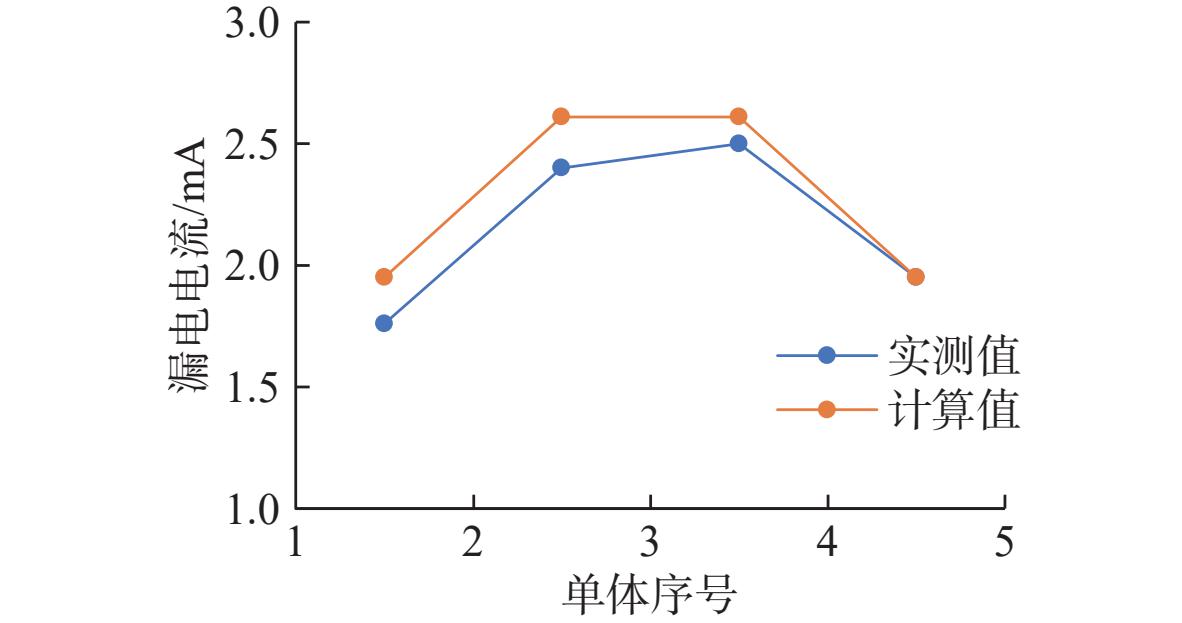
针对集中注液模式下锂贮备电池组共用电解液引发的内部漏电流问题, 采用等效电路仿真计算方法研究了电池组漏电流分布规律, 分析了串联单体数量、电解液电导率、注液管路结构特征对漏电流的影响机理。组建了电池模组漏电流实验装置, 将实测结果与仿真结果进行对比, 证实该等效电路仿真方法的合理性。研究表明: 锂贮备电池组漏电流整体处于毫安级, 漏电流分布呈中间高、两端低的抛物线形态; 可通过减小串联单体数、提升电解液液相阻抗、优化注液总管-支管阻抗匹配实现漏电流抑制, 为锂贮备电池组成组设计提供理论支撑。
面向欠驱动AUV的自适应LPV-MPC与NFTSM-ESO协同控制方法
张宇轩, 严天宏, 陈姝雯
2026, 34(5): 905-918. doi: 10.11993/j.issn.2096-3920.2026-0067
摘要:
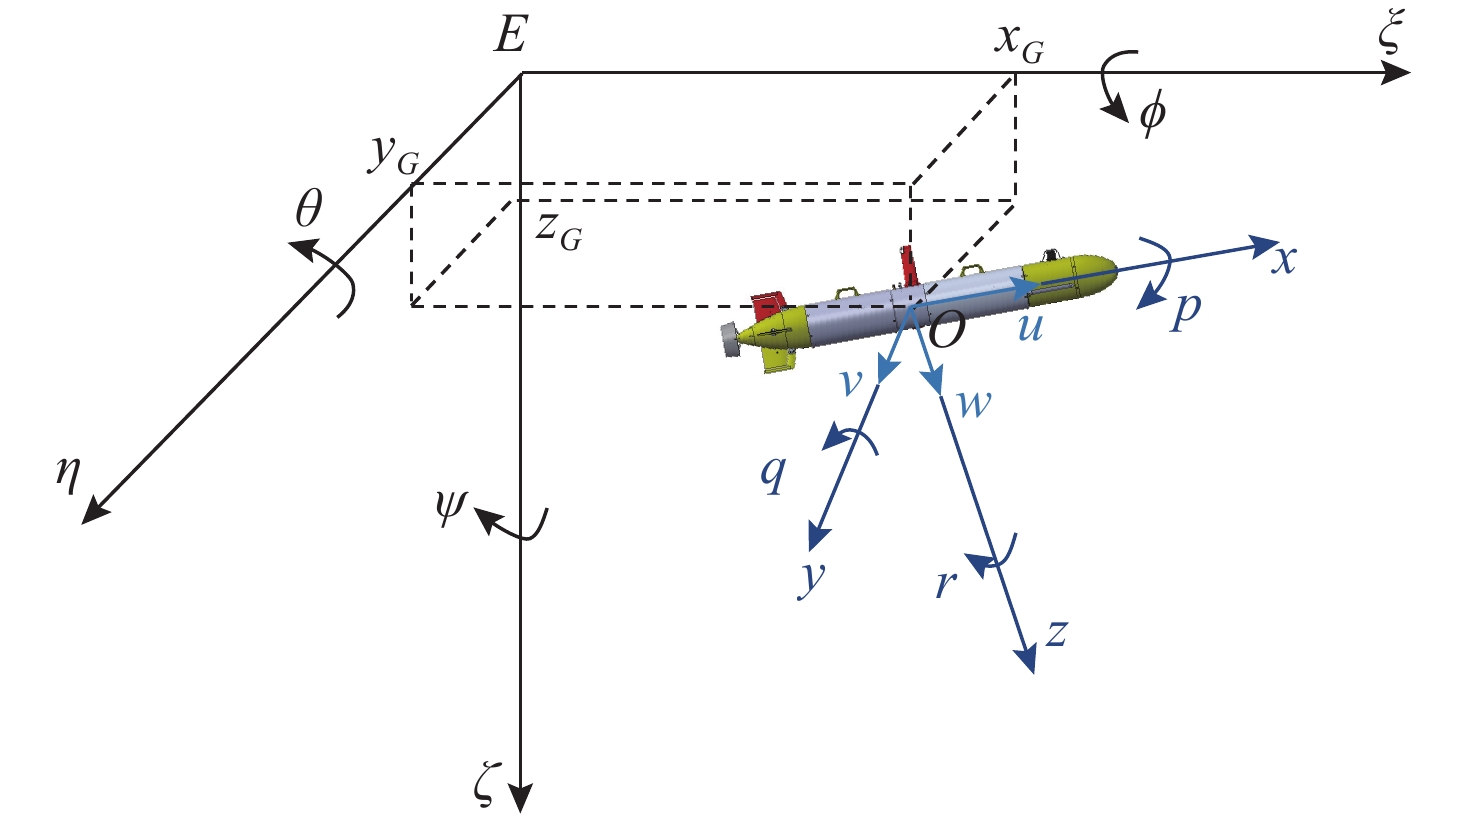
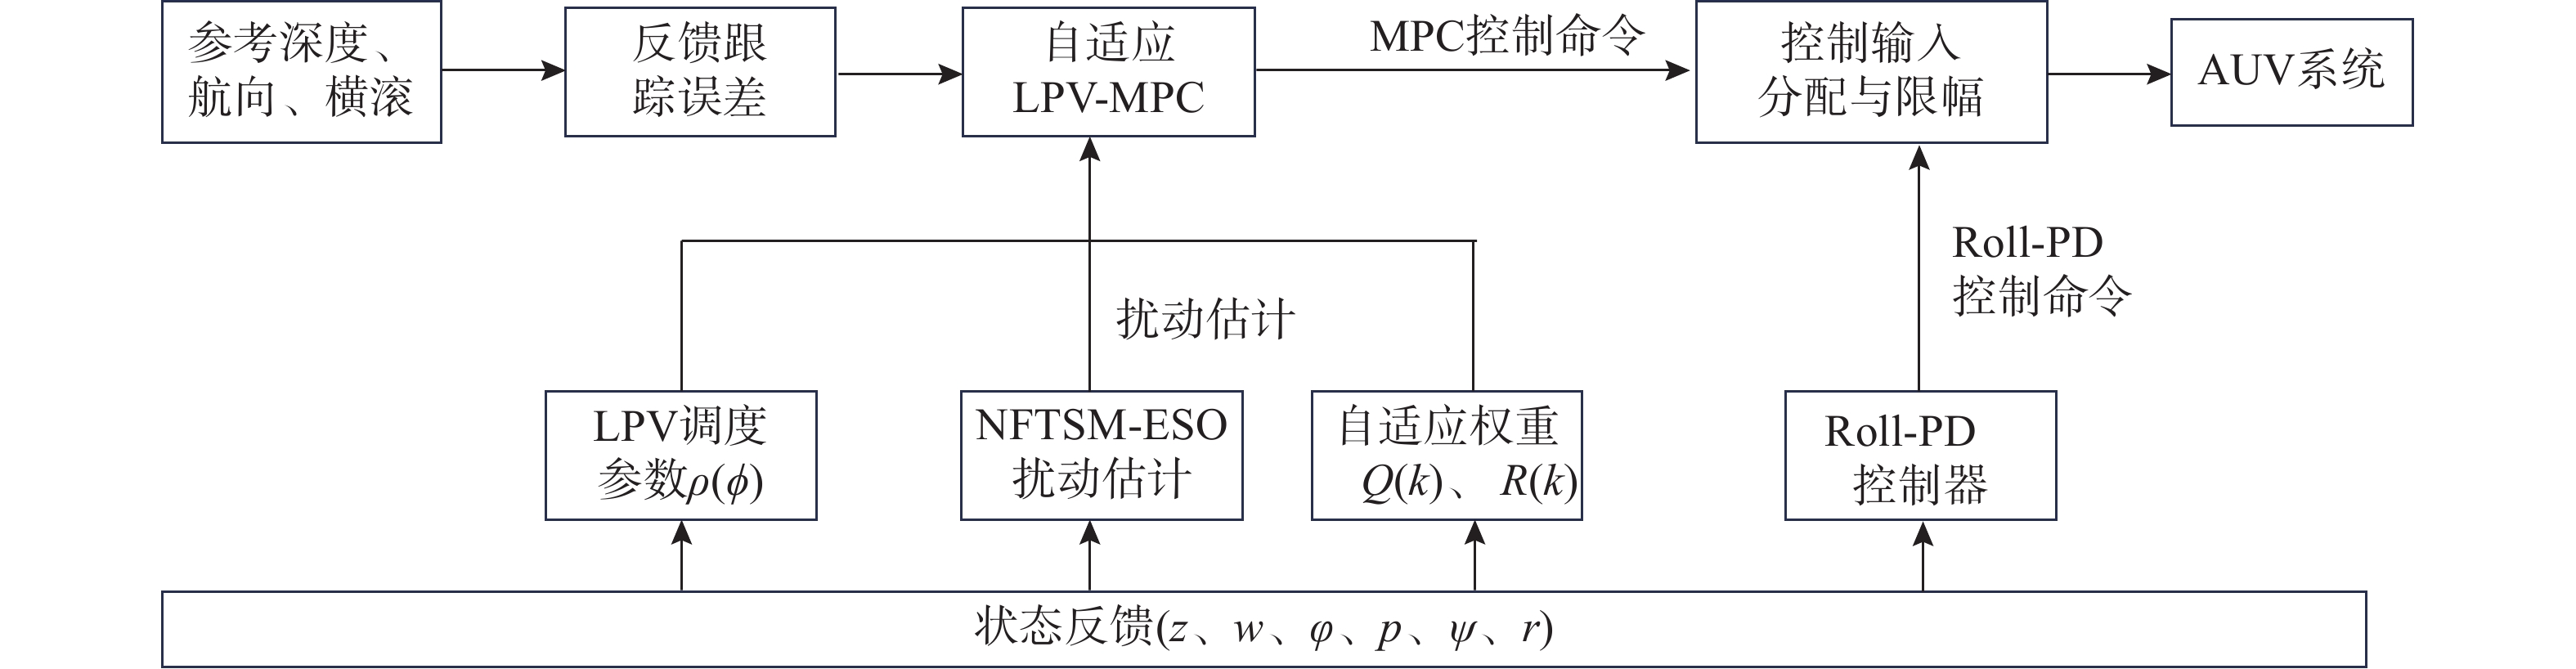
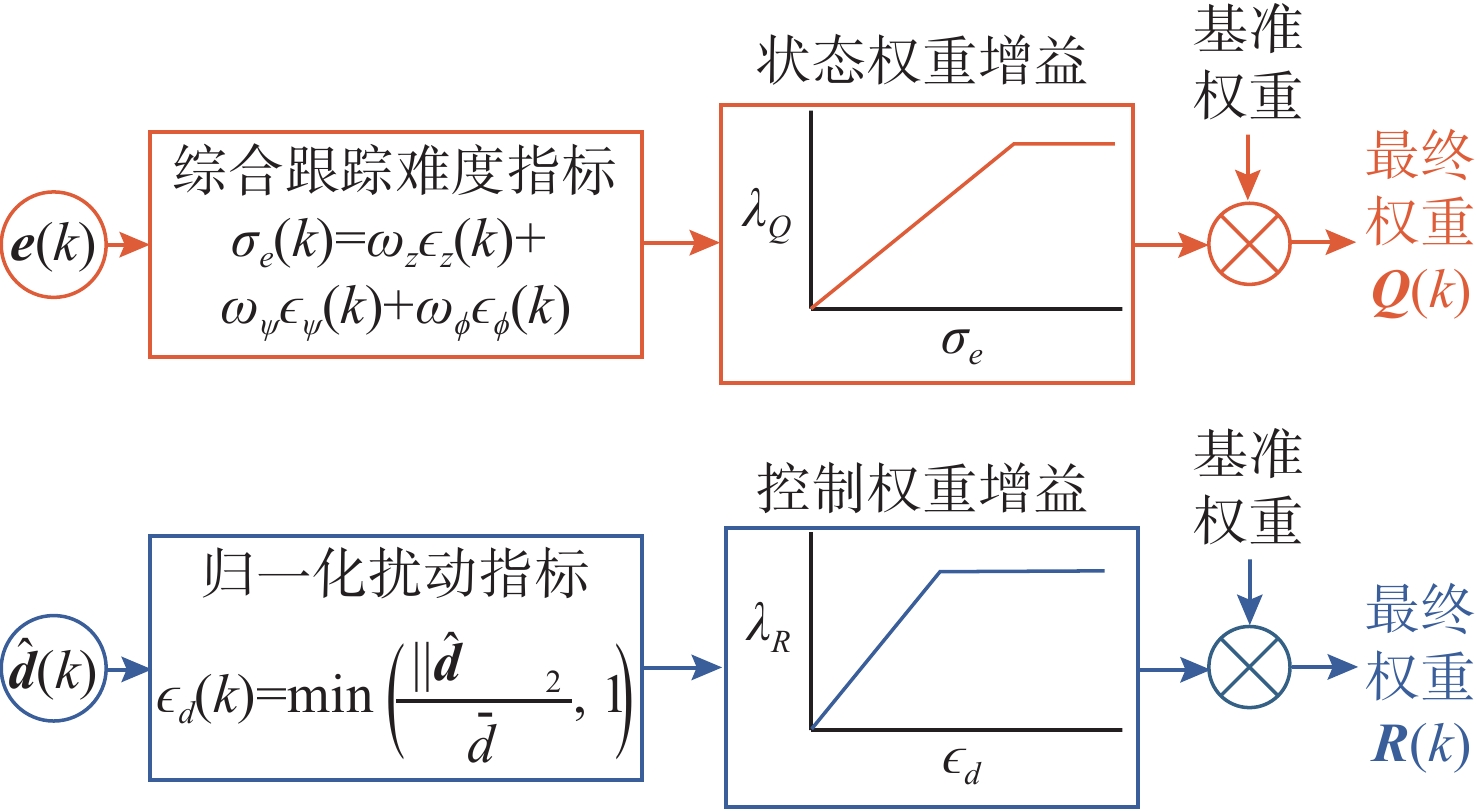
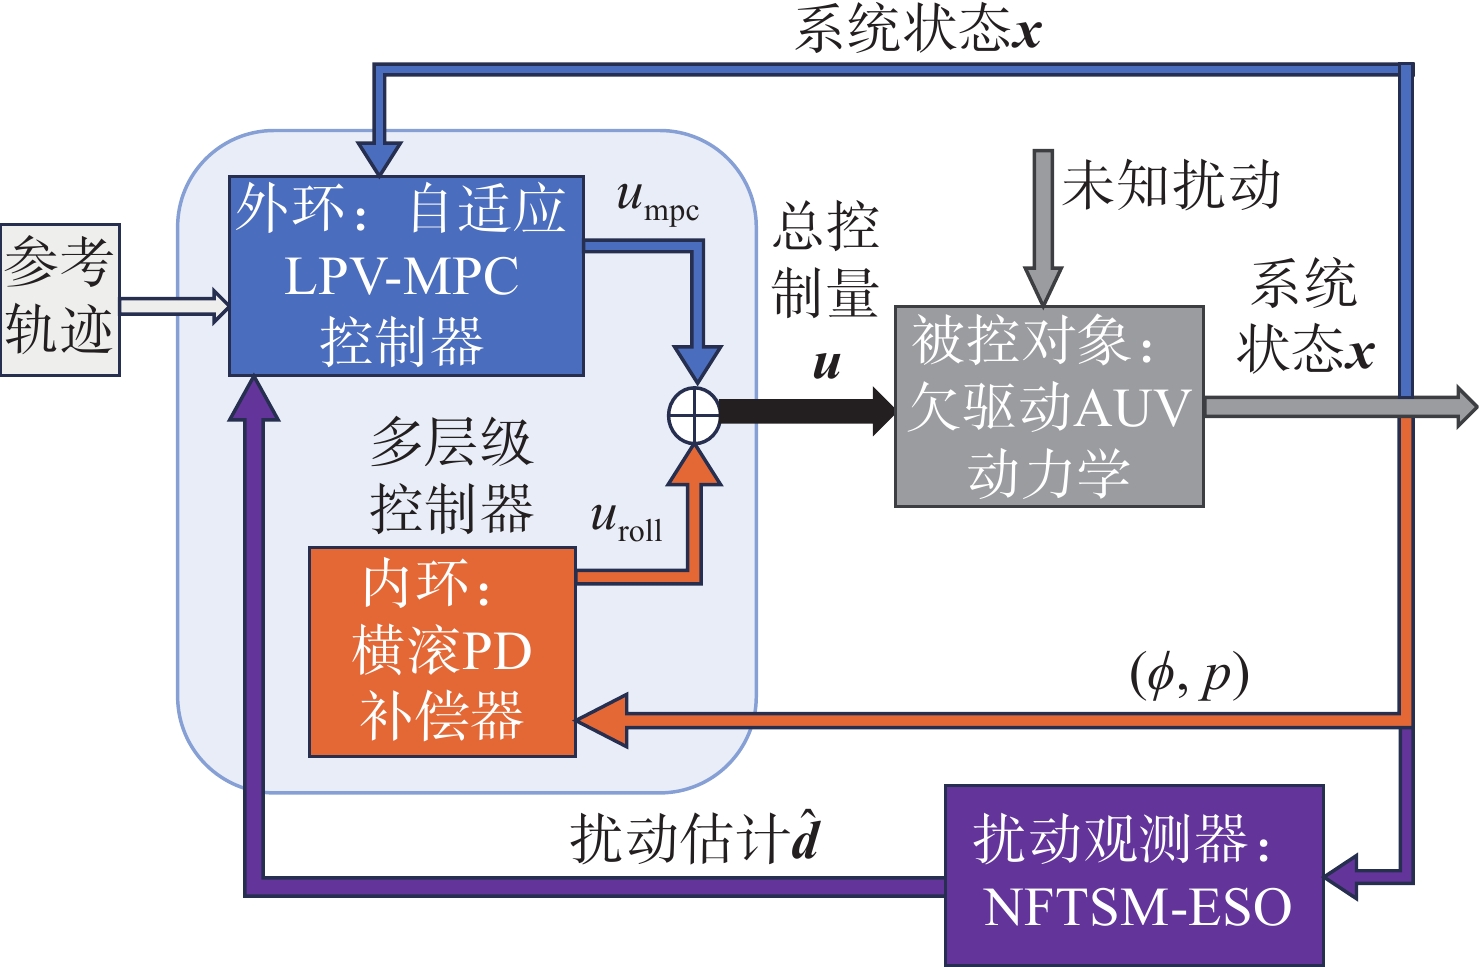
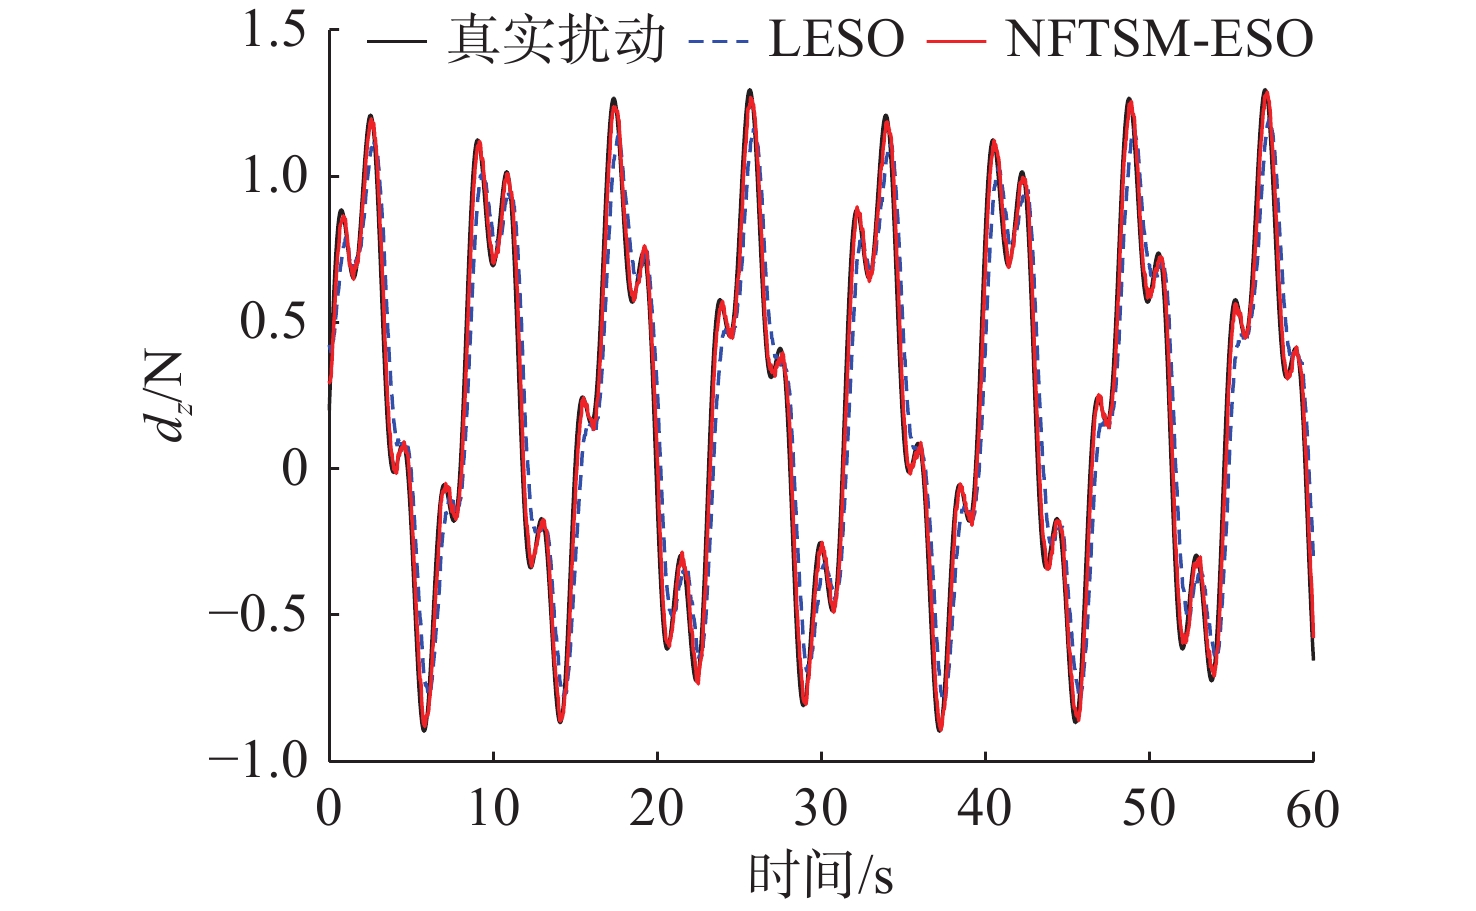
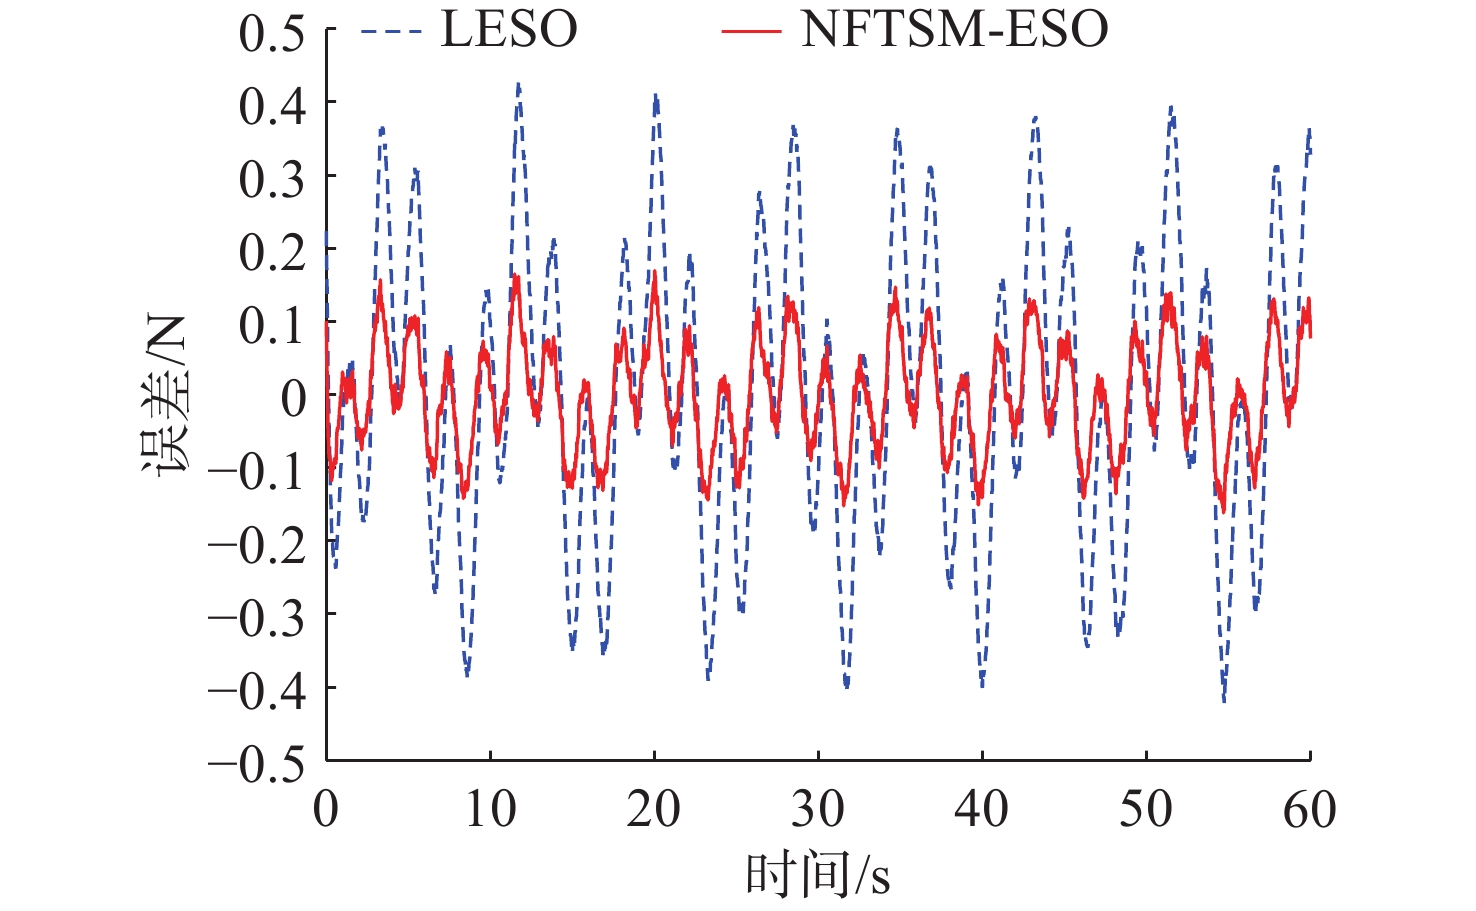
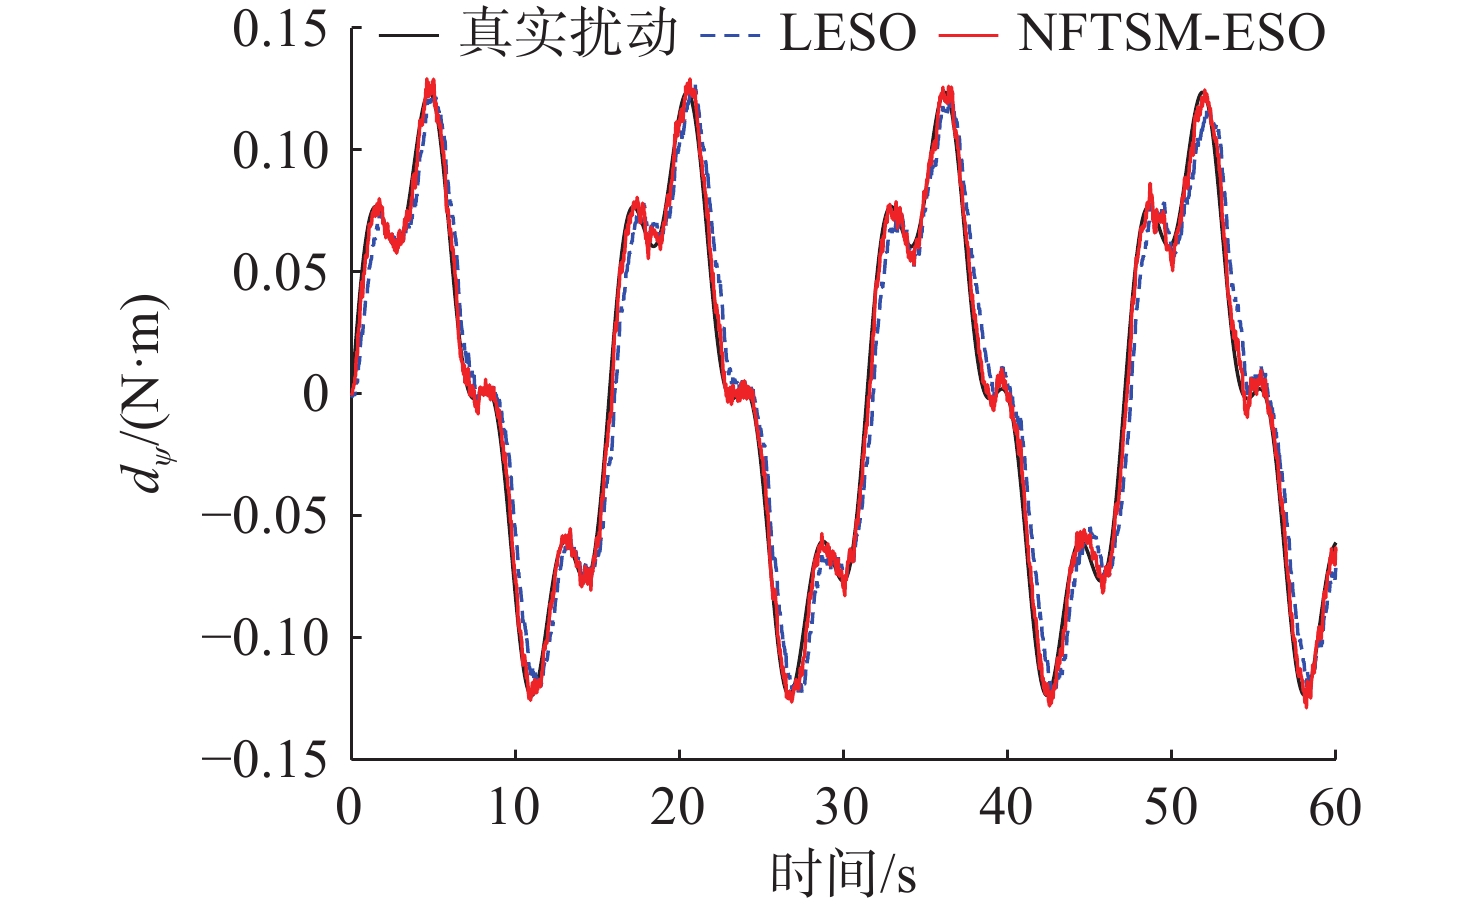
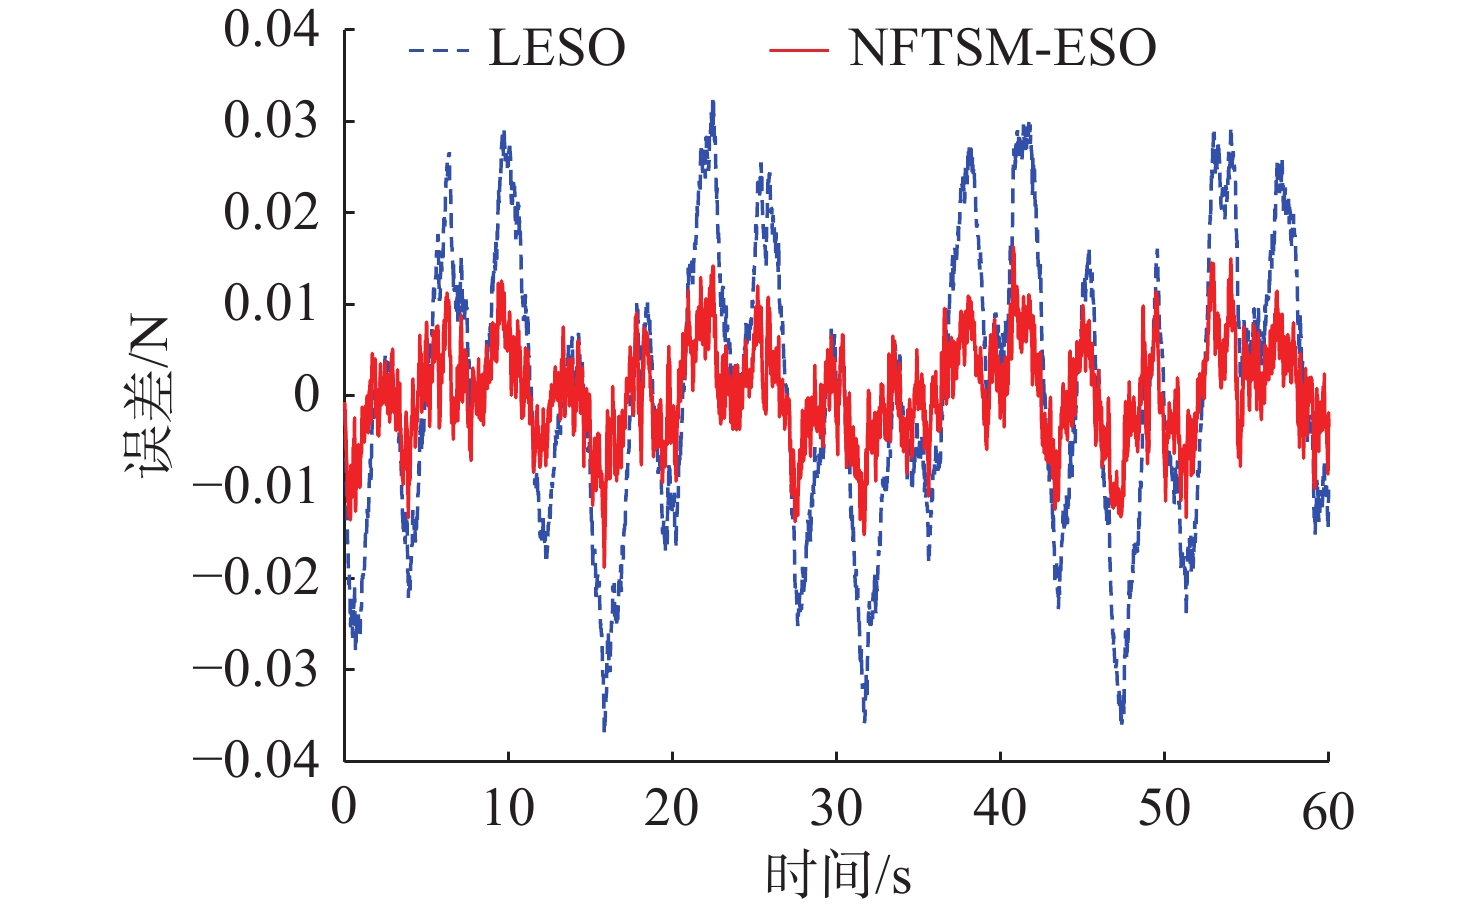
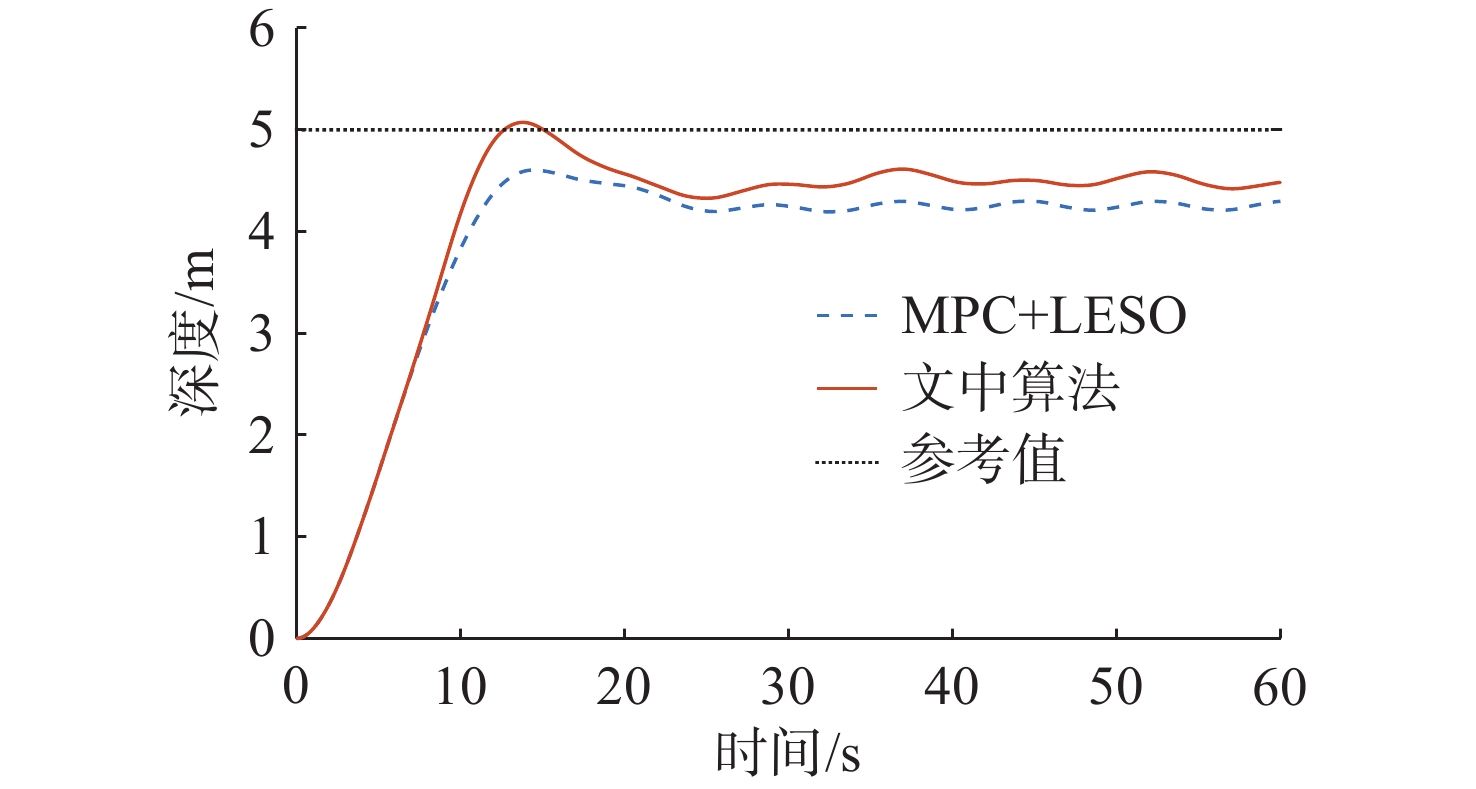
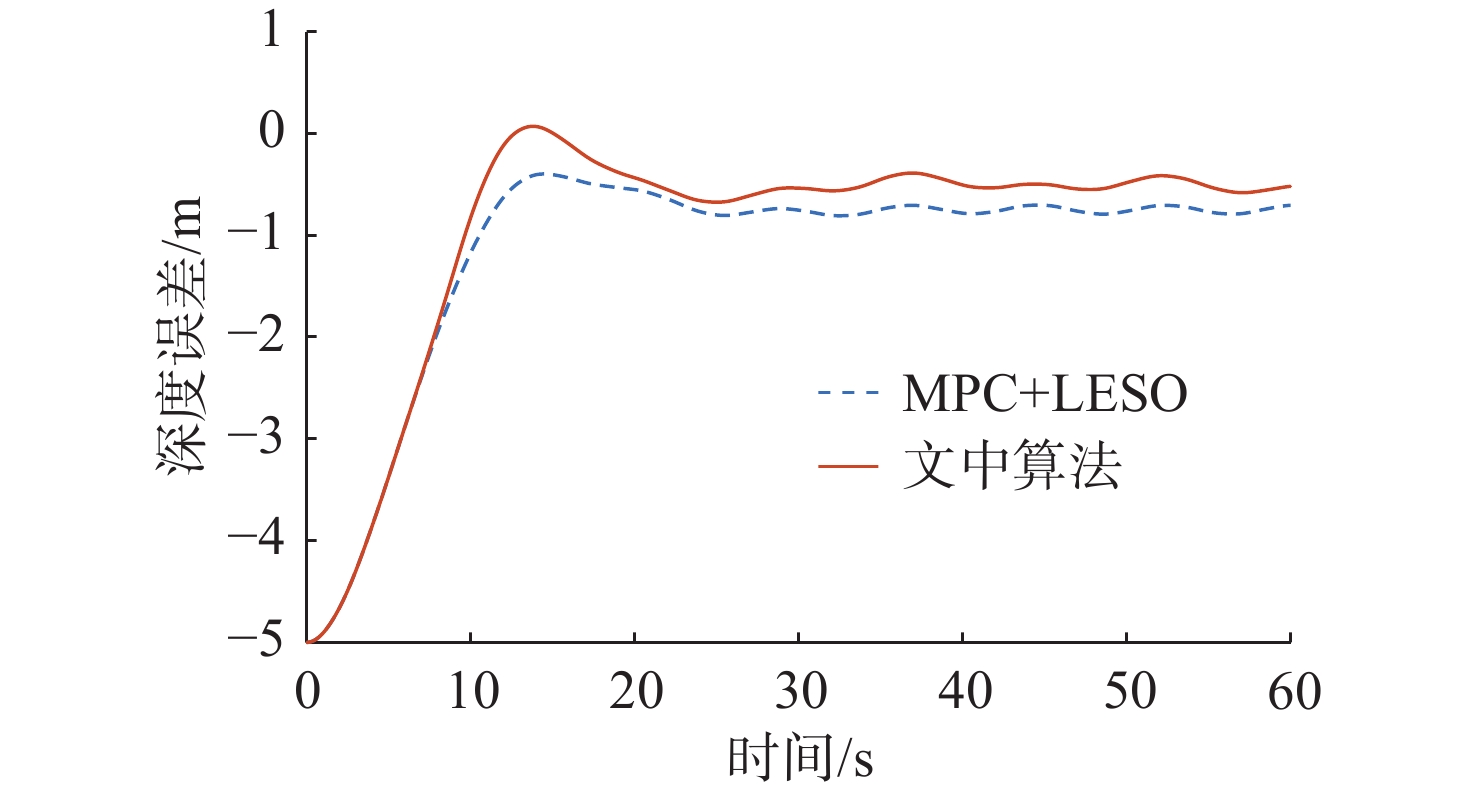
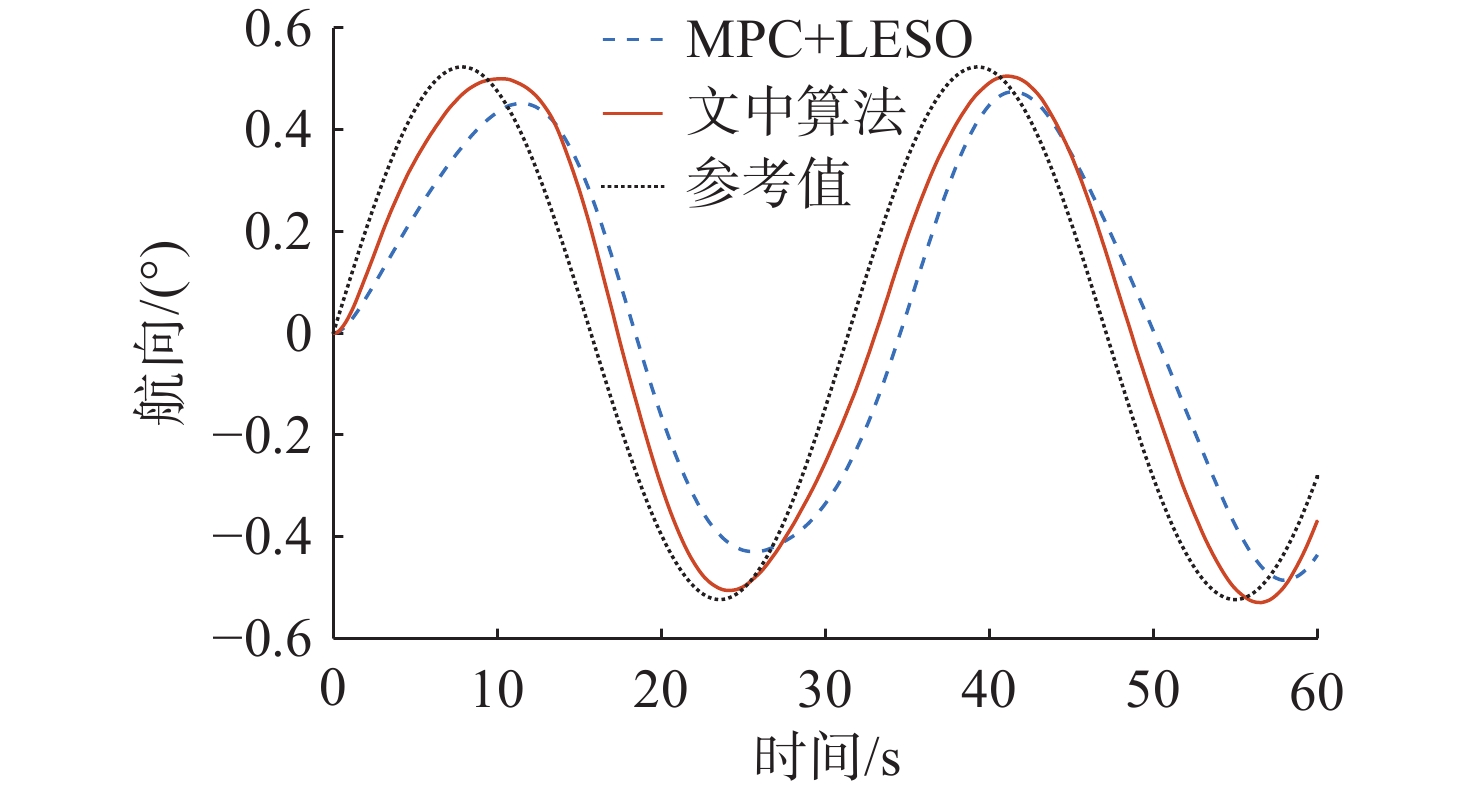
针对欠驱动自主水下航行器(AUV)在深度-航向跟踪与横滚姿态稳定过程中面临的横移/横滚无独立执行器、舵面耦合、输入约束以及时变海流扰动等问题, 提出一种融合自适应线性变参数模型预测控制(LPV-MPC)、非奇异快速终端滑模扩展状态观测器(NFTSM-ESO)与横滚-比例微分(Roll-PD)内环的协同控制方法。基于升沉舵、方向舵在横滚姿态下的有效舵效变化, 建立随横滚角调度的深度-横滚-航向LPV误差模型, 用以刻画横滚姿态对深度和航向通道的耦合影响。在此基础上, 设计误差-扰动双指标驱动的自适应LPV-MPC, 在舵角幅值、舵角变化率和横滚软约束下在线求解控制增量序列, 生成约束可行的舵角指令。进一步构造NFTSM-ESO对海流、波浪诱导力矩、水动力参数不确定性及未建模项形成的总扰动进行快速、平滑估计, 并将扰动估计作为前馈补偿与权重调度依据。Roll-PD内环在方向舵通道内提供高带宽横滚阻尼补偿, 降低横滚-航向耦合对外环预测模型的影响。仿真结果及消融实验表明, 所提方法相较于标准MPC+LESO、固定权重LPV-MPC以及无横滚内环方案, 可降低深度误差、航向误差和横滚振荡, 并保持舵角约束可行性, 为欠驱动AUV在复杂扰动环境下的深度-航向协同控制提供一种可解释、实时性较强的控制框架。
基于RRT*与改进人工势场的AUV路径规划方法
刘宇晴, 陈模江, 郝程鹏
2026, 34(5): 919-929. doi: 10.11993/j.issn.2096-3920.2026-0025
摘要:
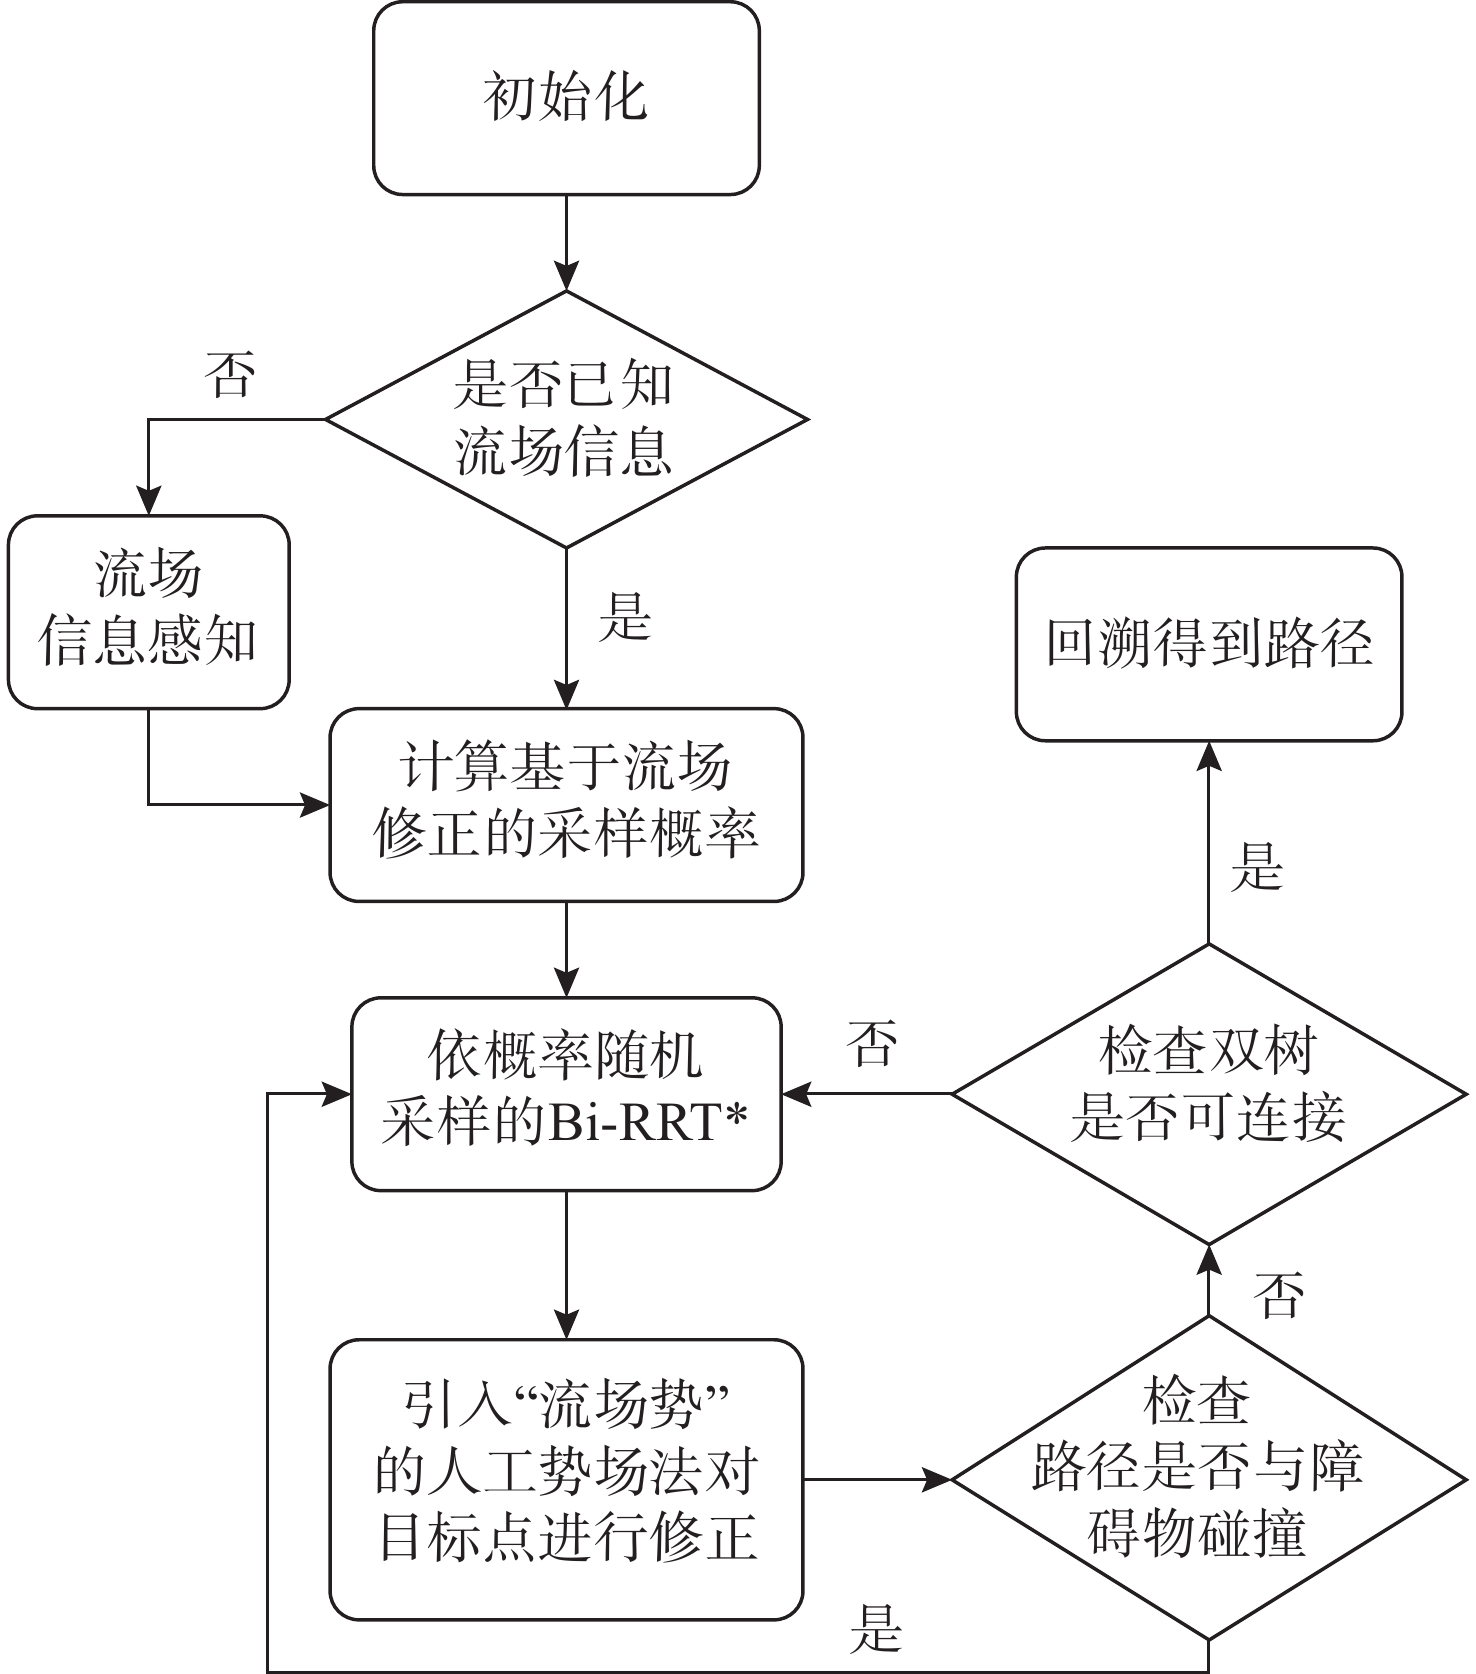
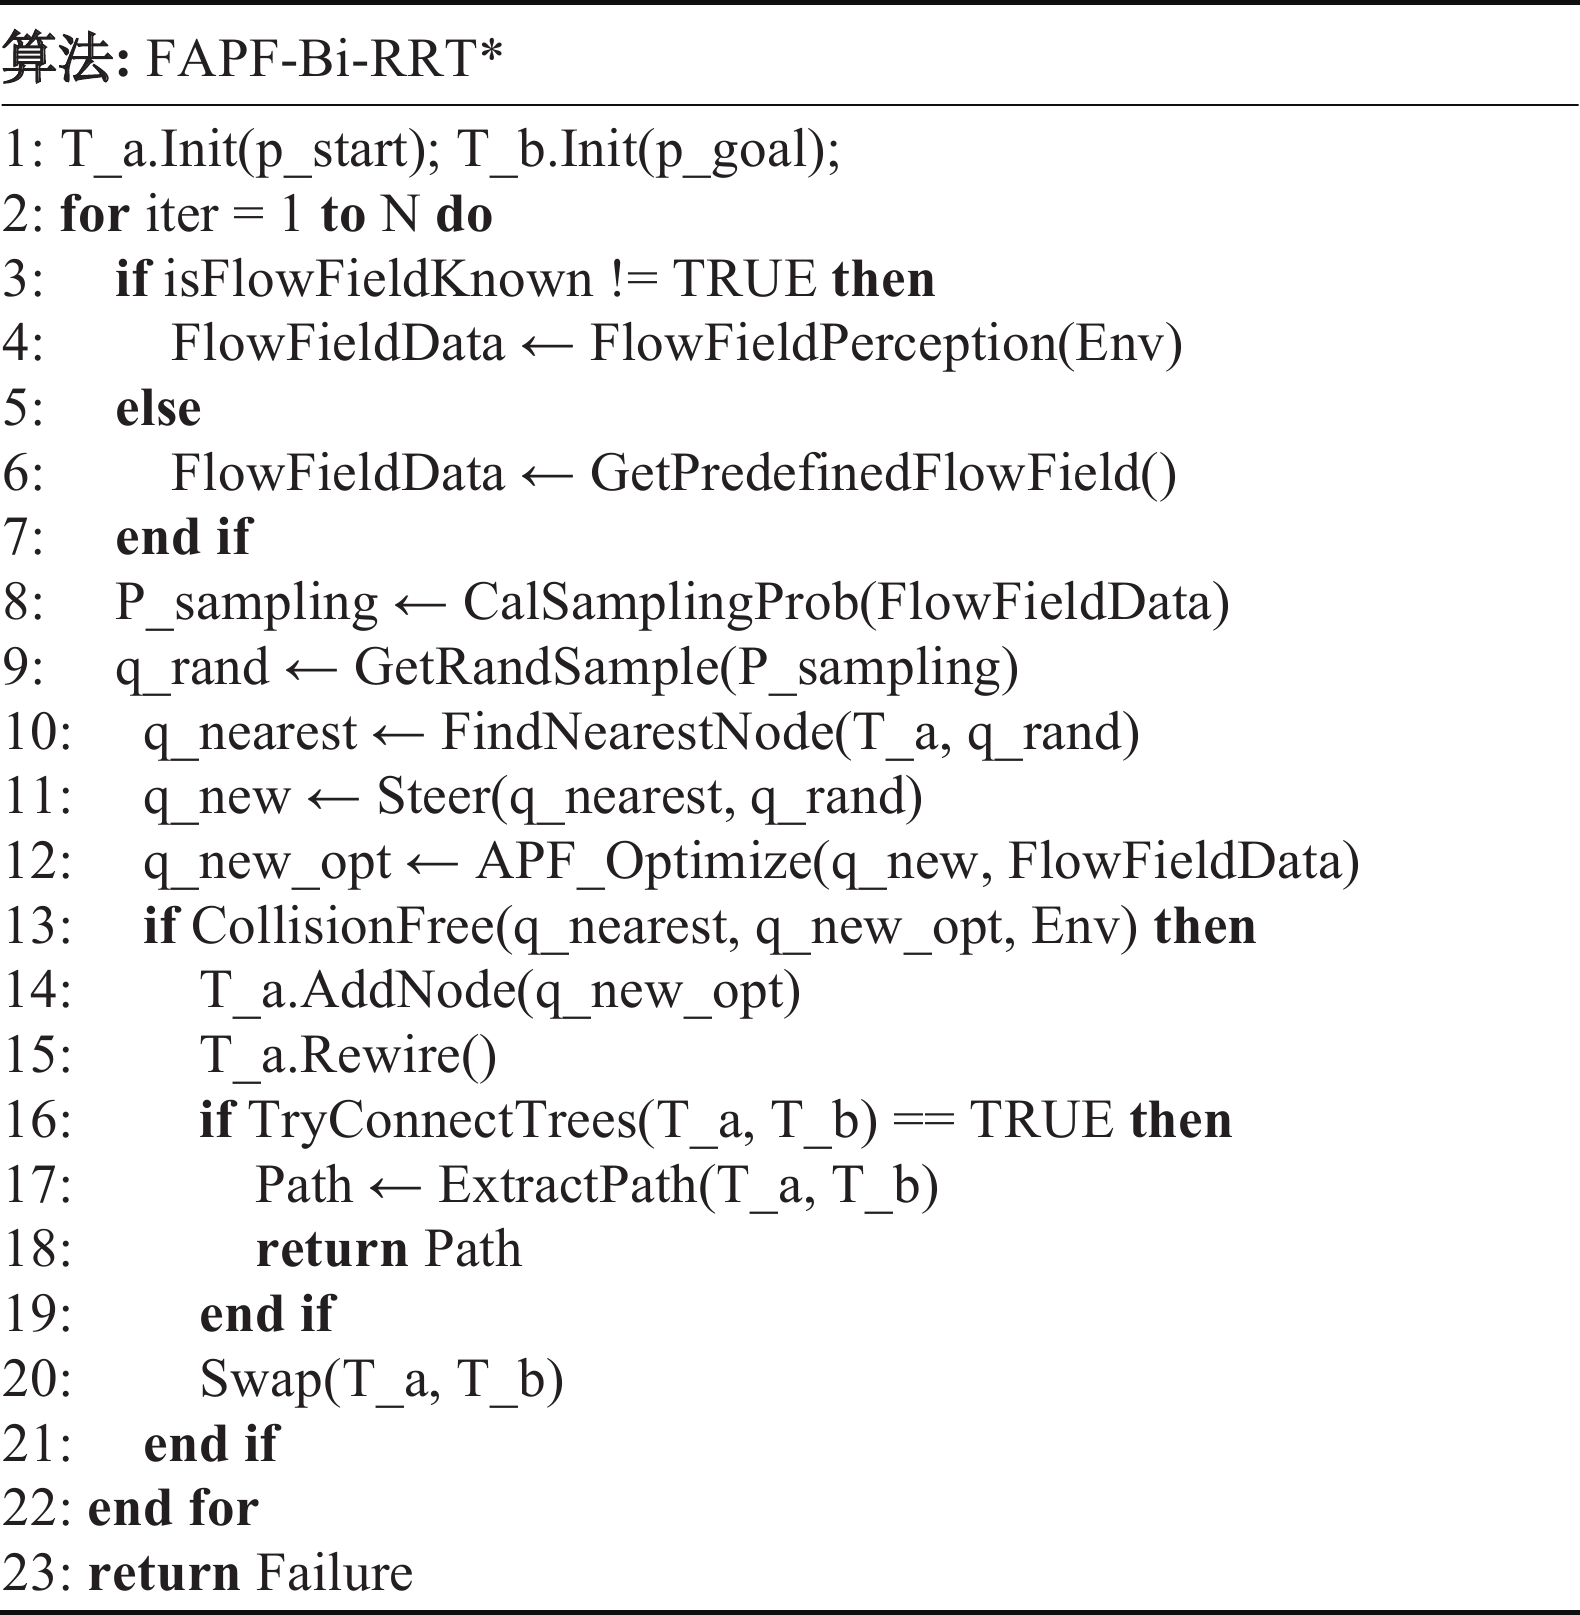
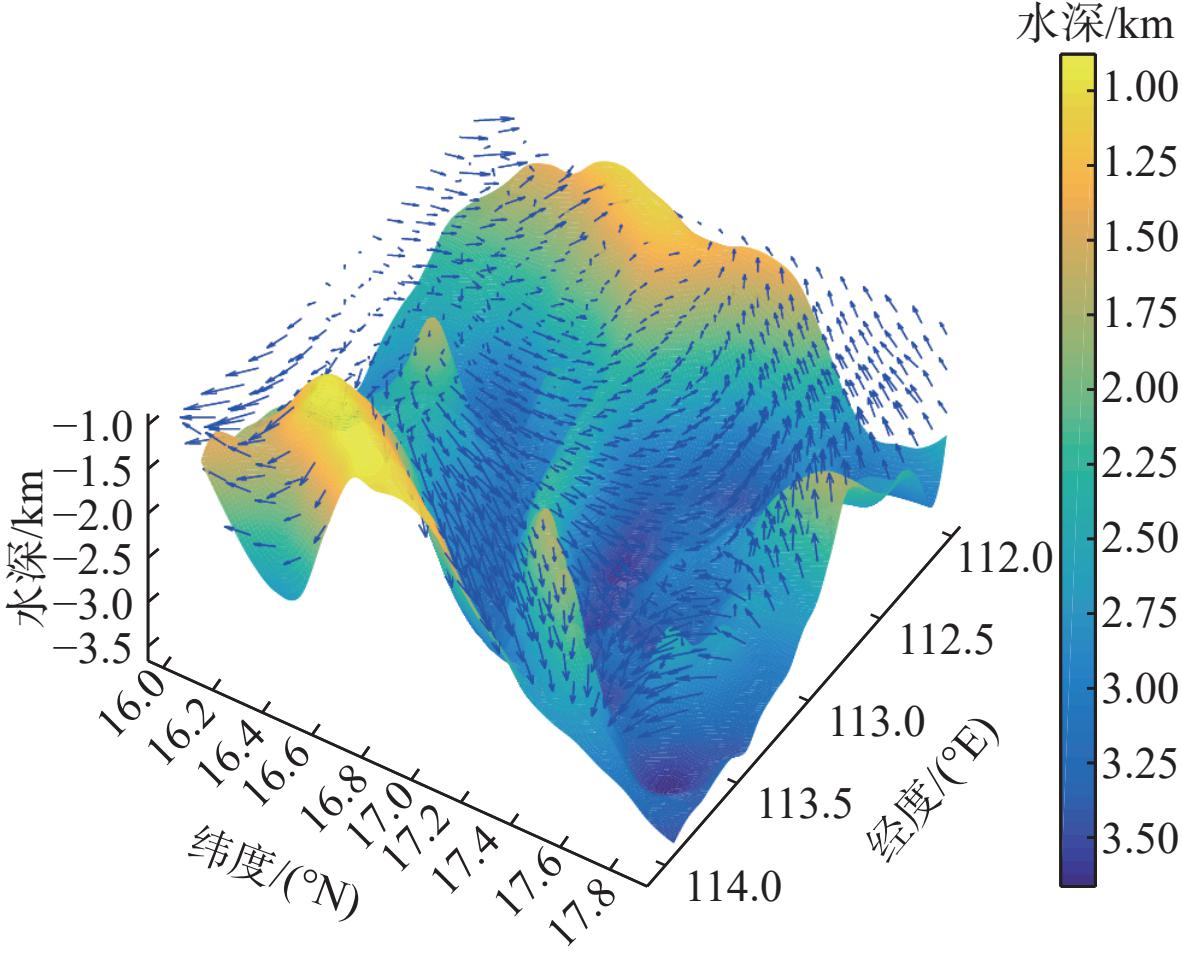
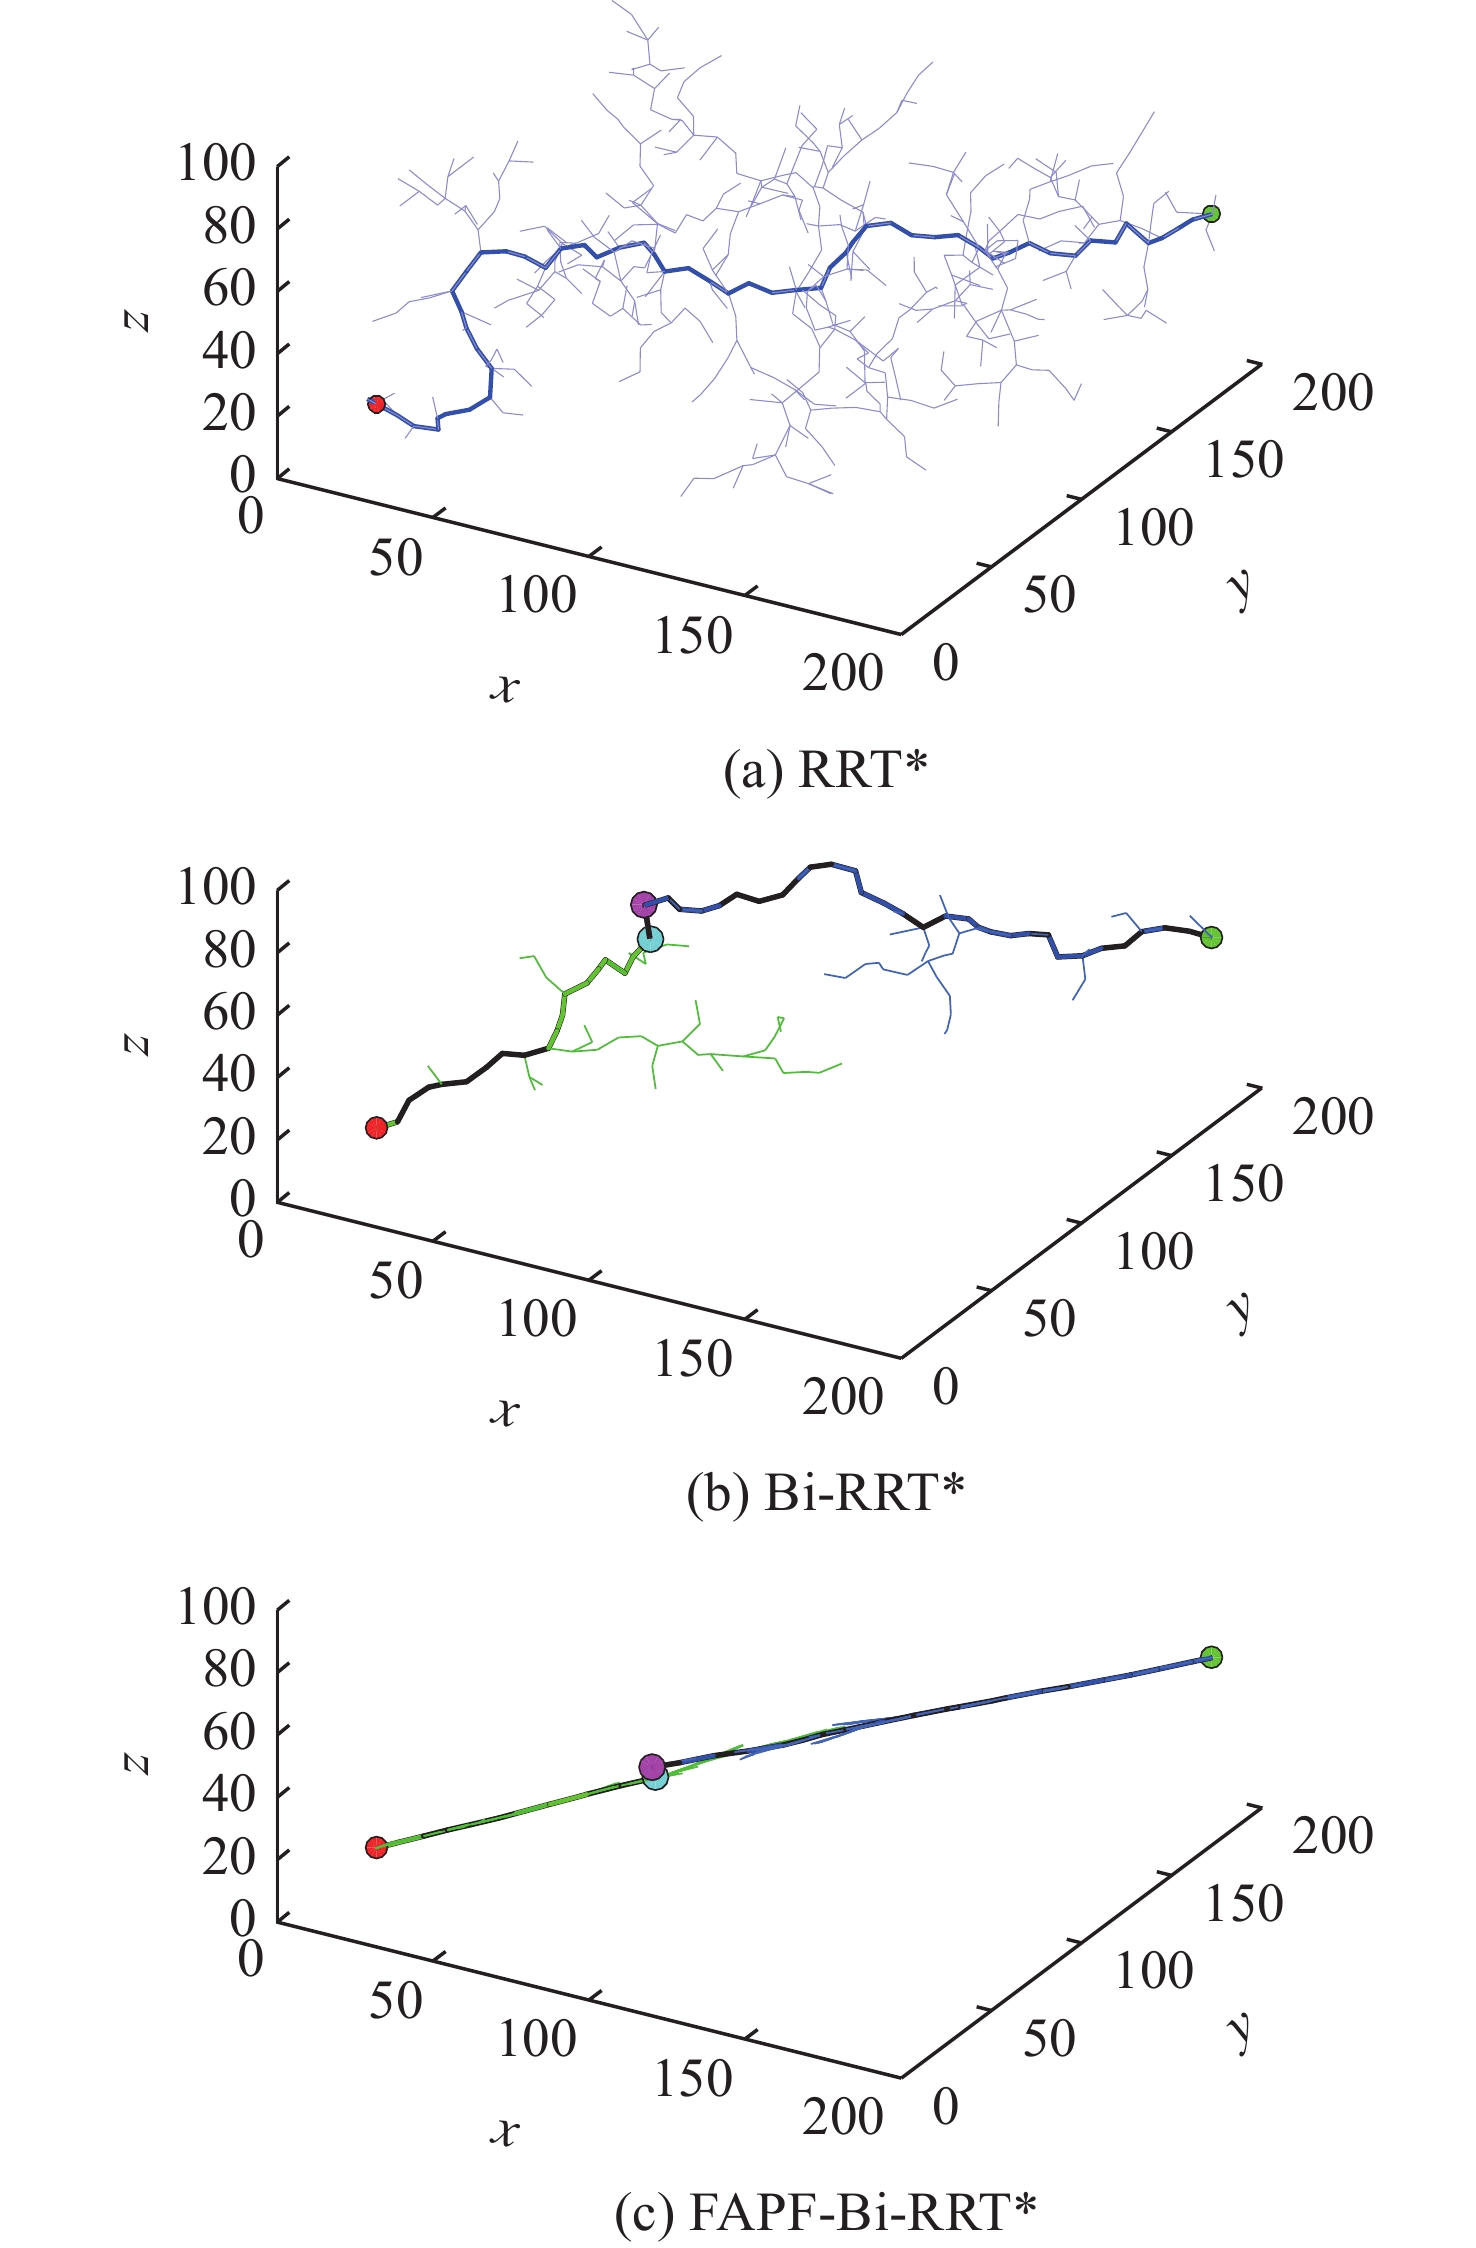
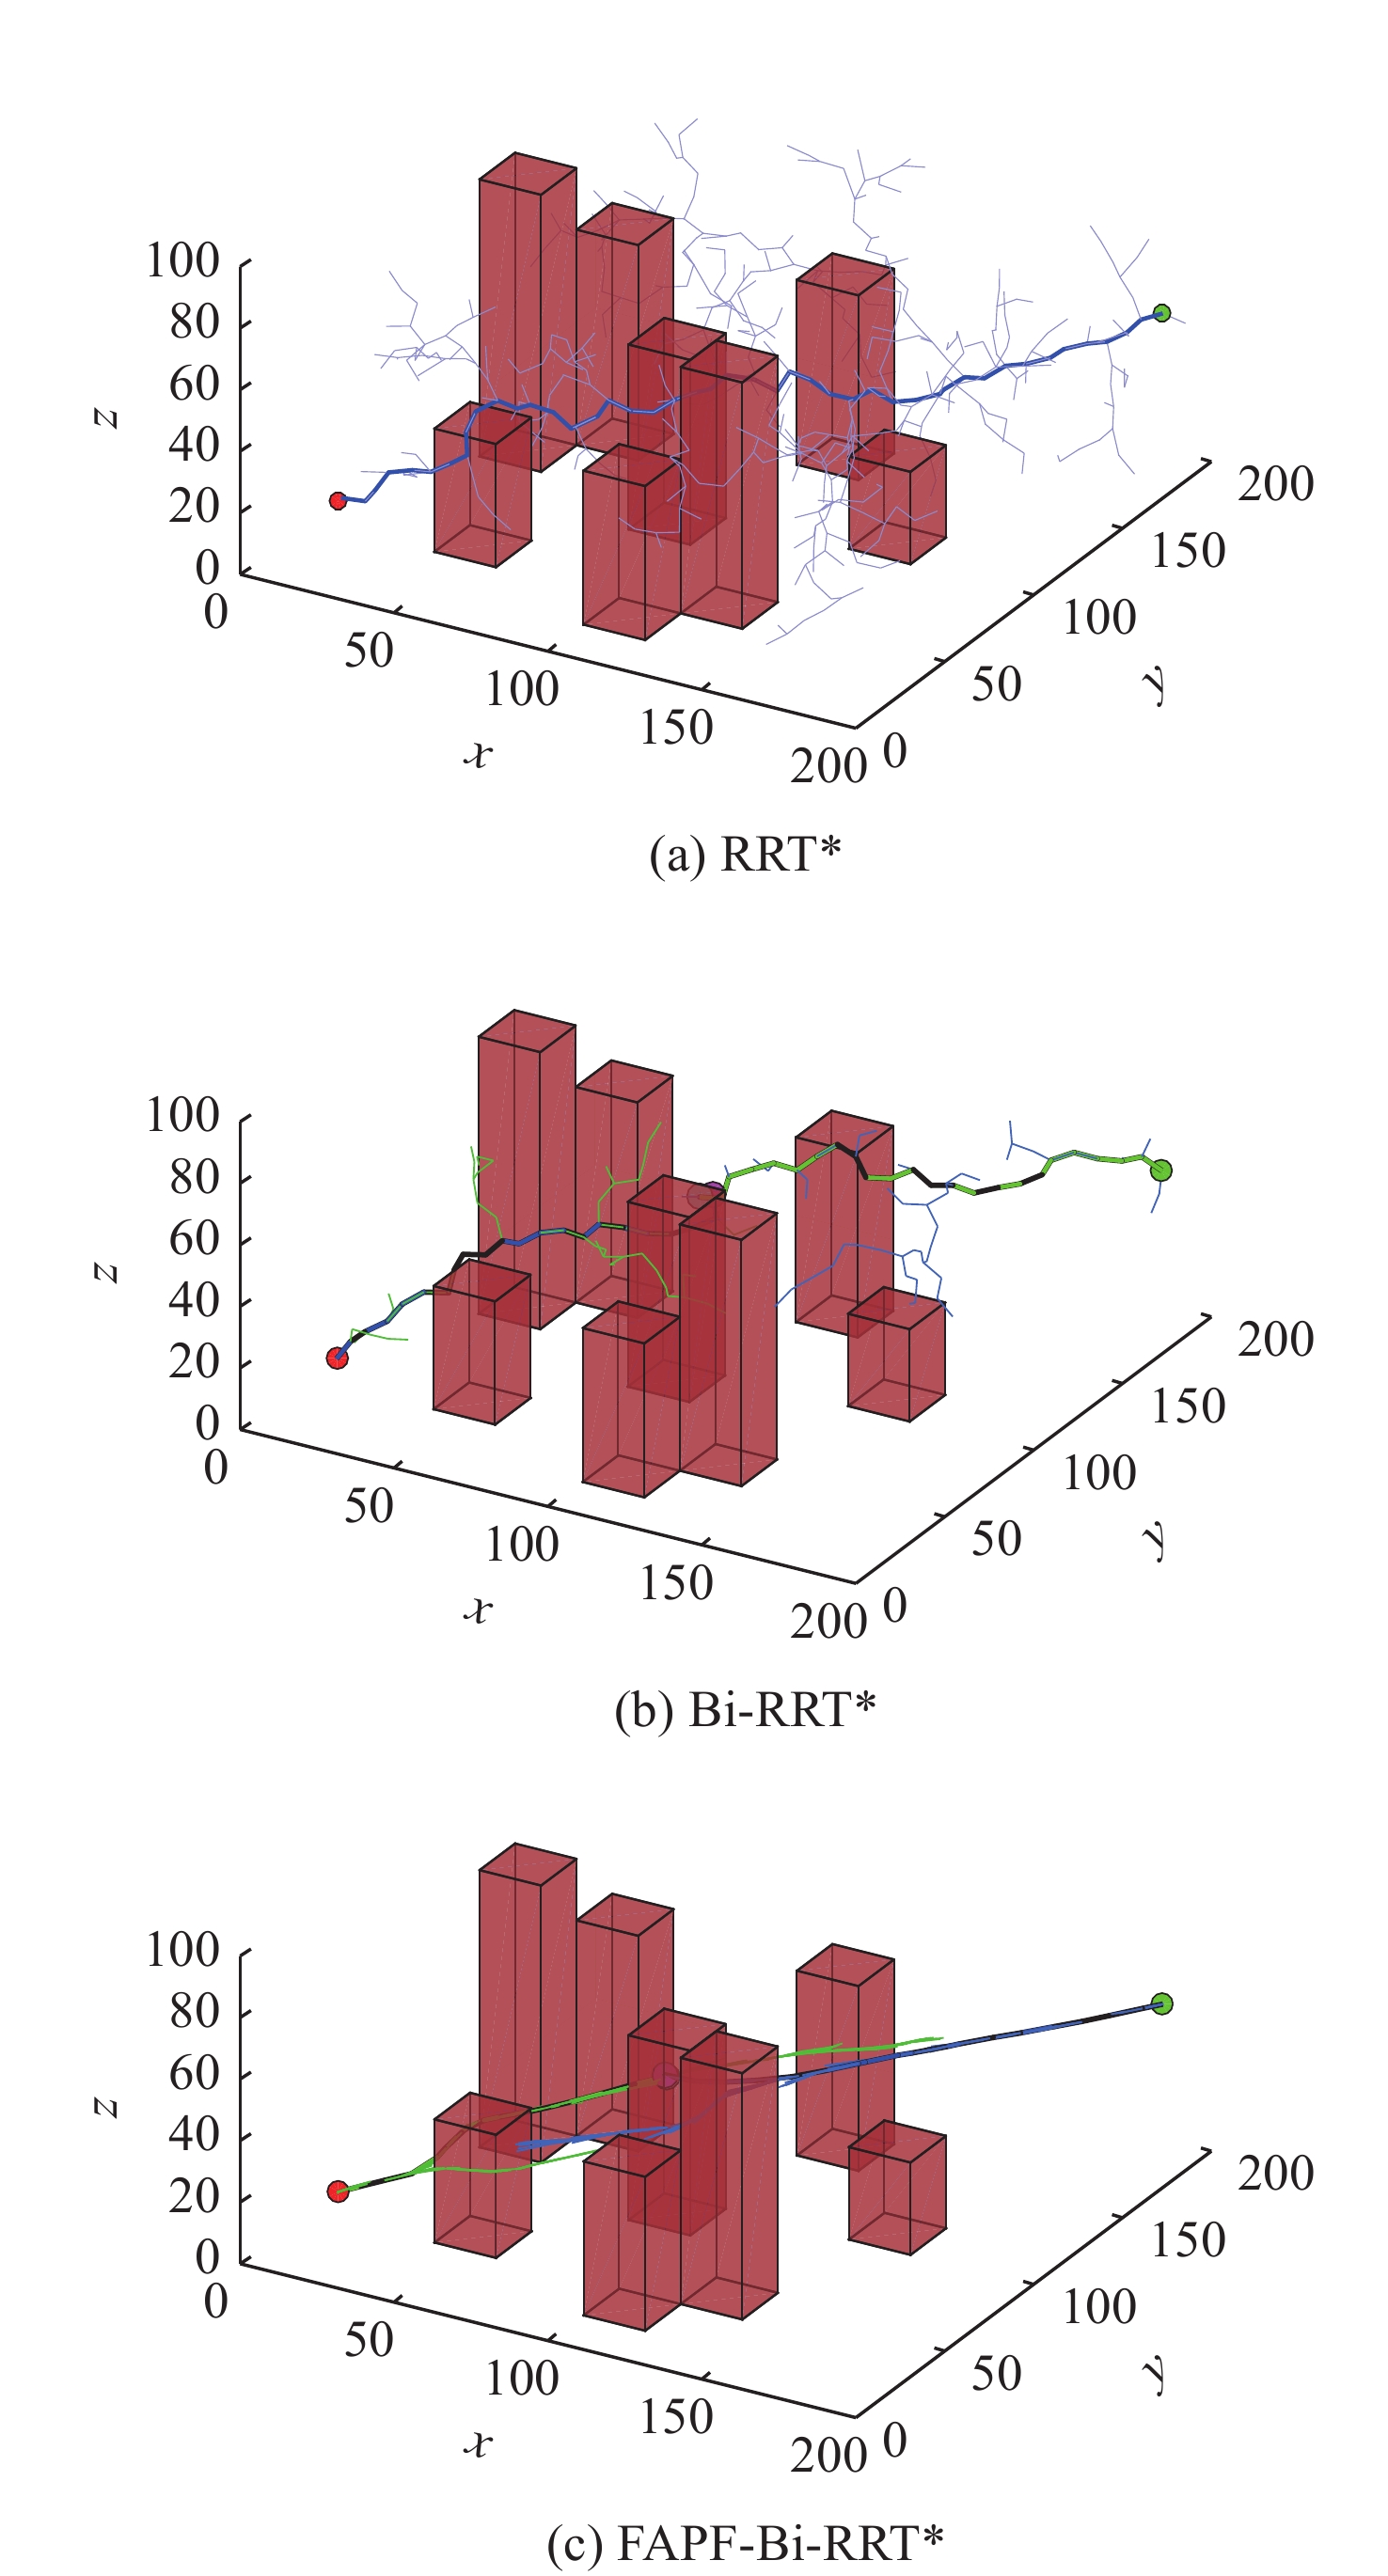
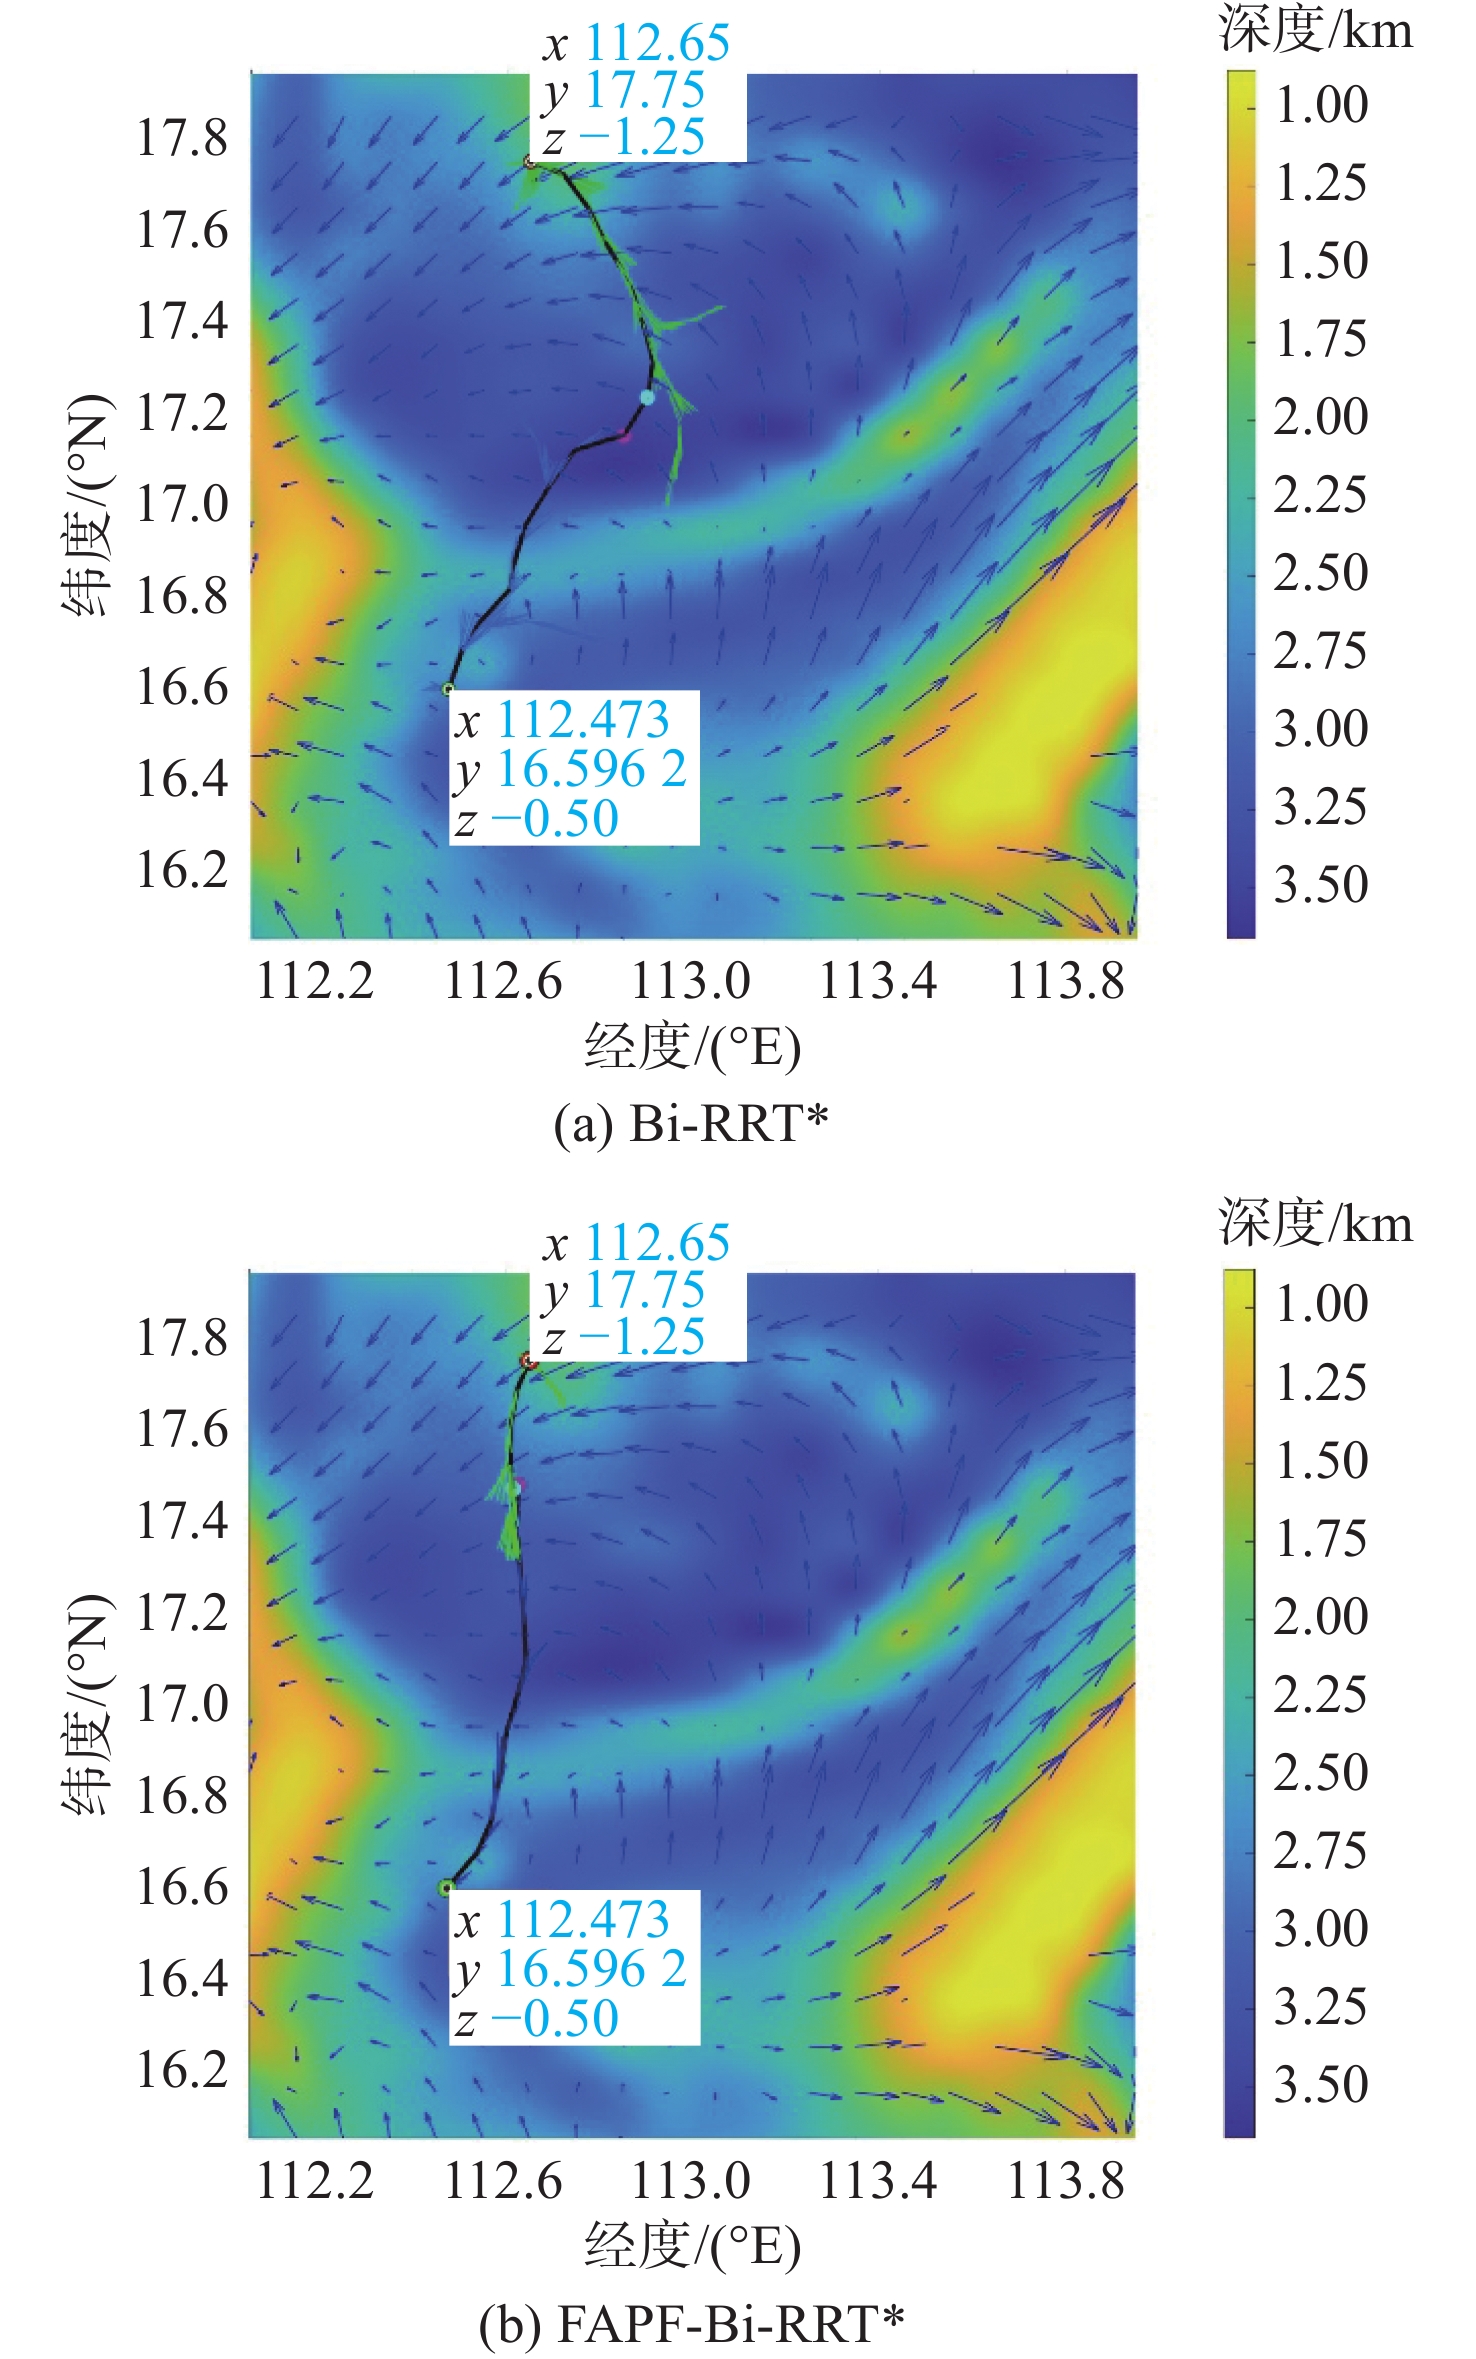
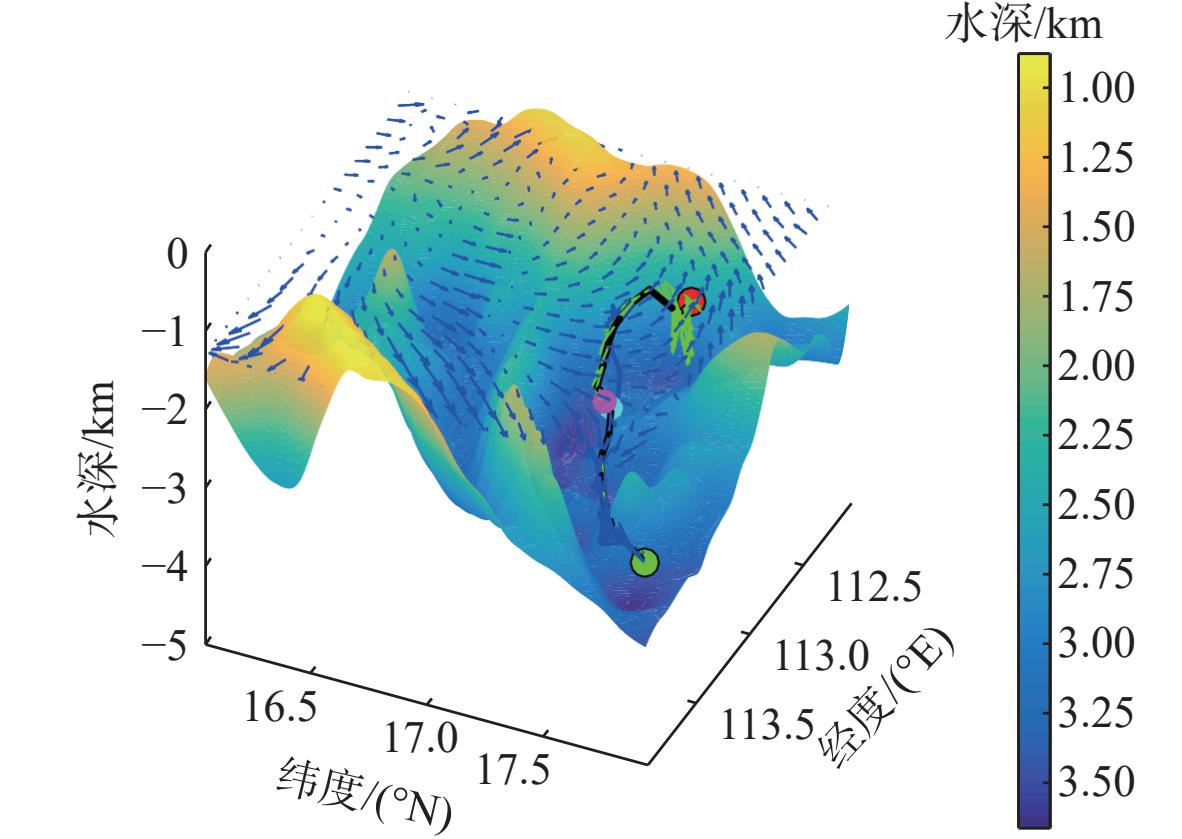
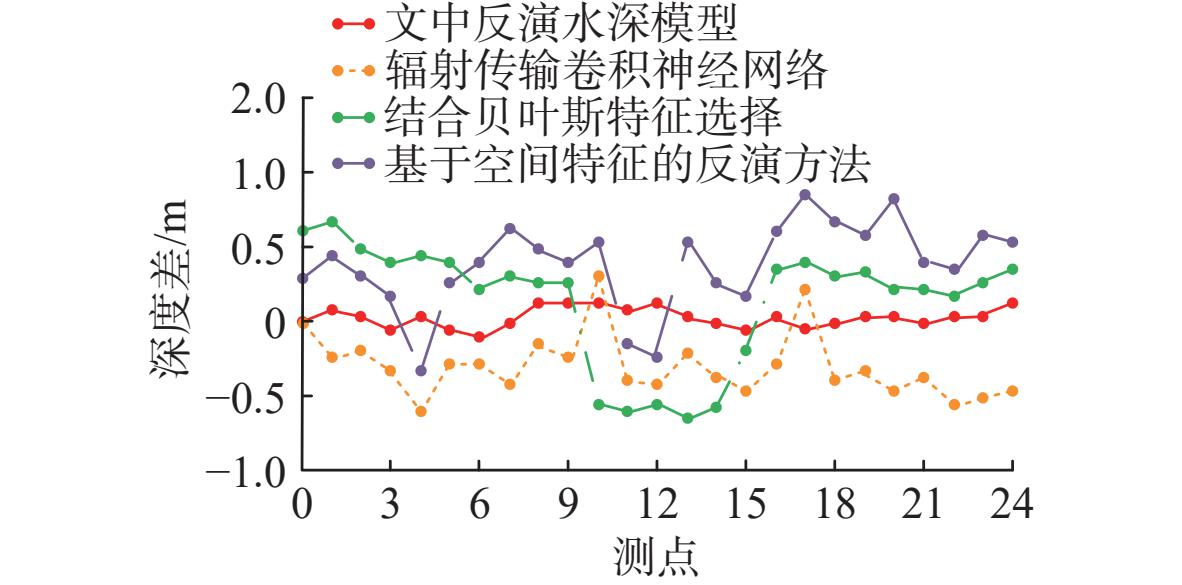
针对复杂海流环境显著影响自主水下航行器(AUV)航行效能与能源利用效率的问题, 文中提出一种融合流场导向采样的双向快速扩展随机树与改进人工势场法的能耗优化路径规划算法(FAPF-Bi-RRT*)。首先, 设计基于流场信息的多策略采样概率修正方法, 通过计算流场与目标方向的一致性度量, 动态调整采样权重, 引导随机树向顺流及低能耗区域扩展, 解决传统RRT*算法盲目搜索的问题; 其次, 建立自适应流场势场模型, 将海流的推阻作用转化为势场梯度, 并在人工势场中引入流场增益自适应调节机制, 实时辅助节点扩展与重连, 避免逆流陷阱; 最后, 构建包含路径长度与能量消耗的复合代价函数进行渐进寻优。在真实地形与流场数据下的仿真结果表明, 该算法在保证概率完备性与避障能力的同时, 在强流场环境中与传统Bi-RRT*算法相比路径长度降低约14%, 路径能耗降低约11%, 实现了复杂海洋环境下高效节能的路径规划。
基于改进蚁群算法的水下巡检机器人路径规划研究
沈兆文, 潘新峰, 黄梦诗, 杨天慈, 张文泽, 衣正尧
2026, 34(5): 930-938. doi: 10.11993/j.issn.2096-3920.2026-0066
摘要:
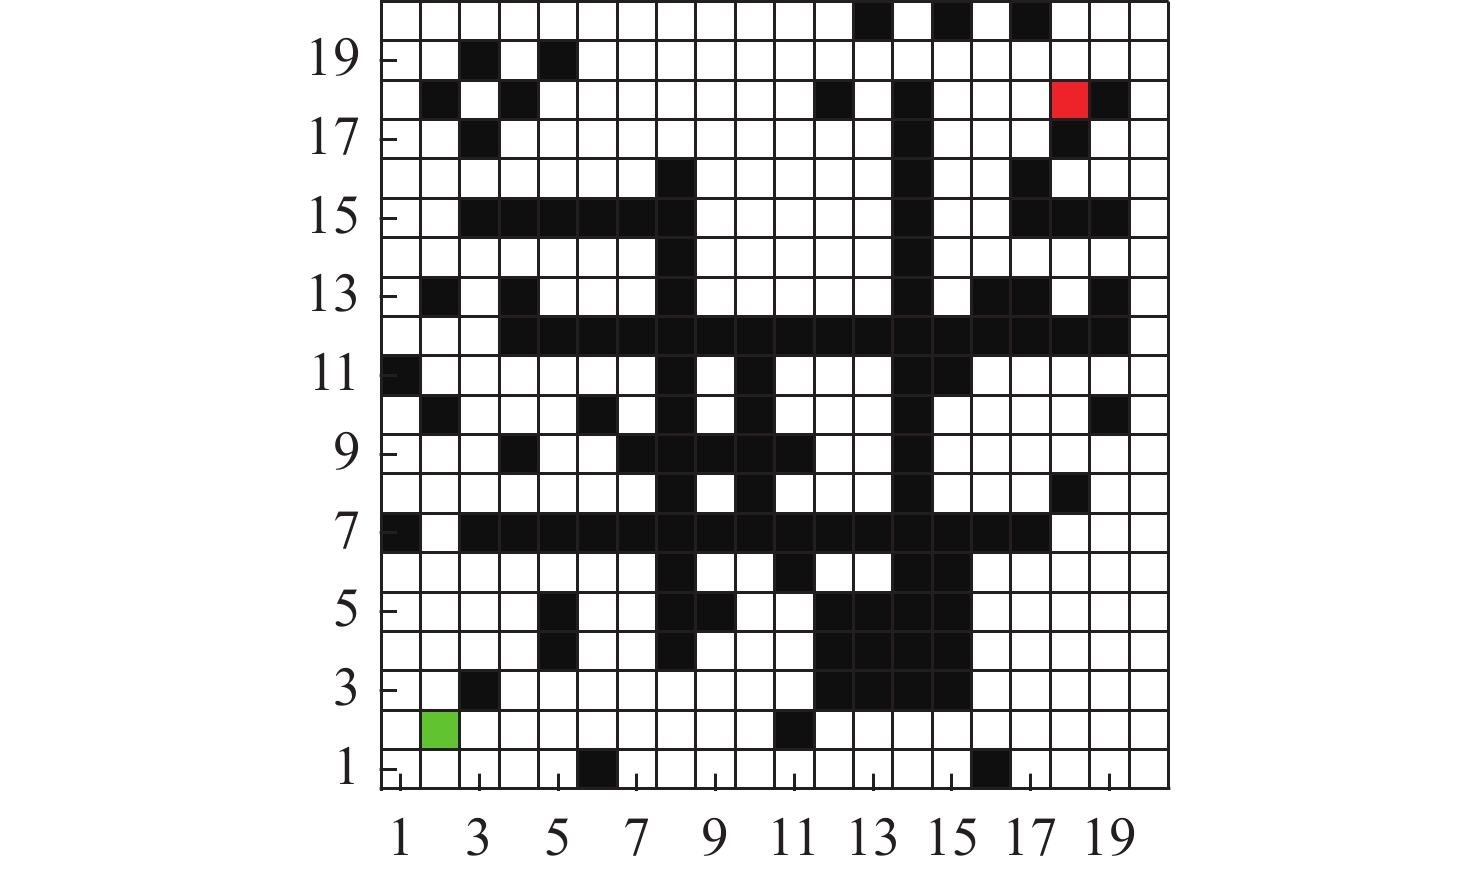
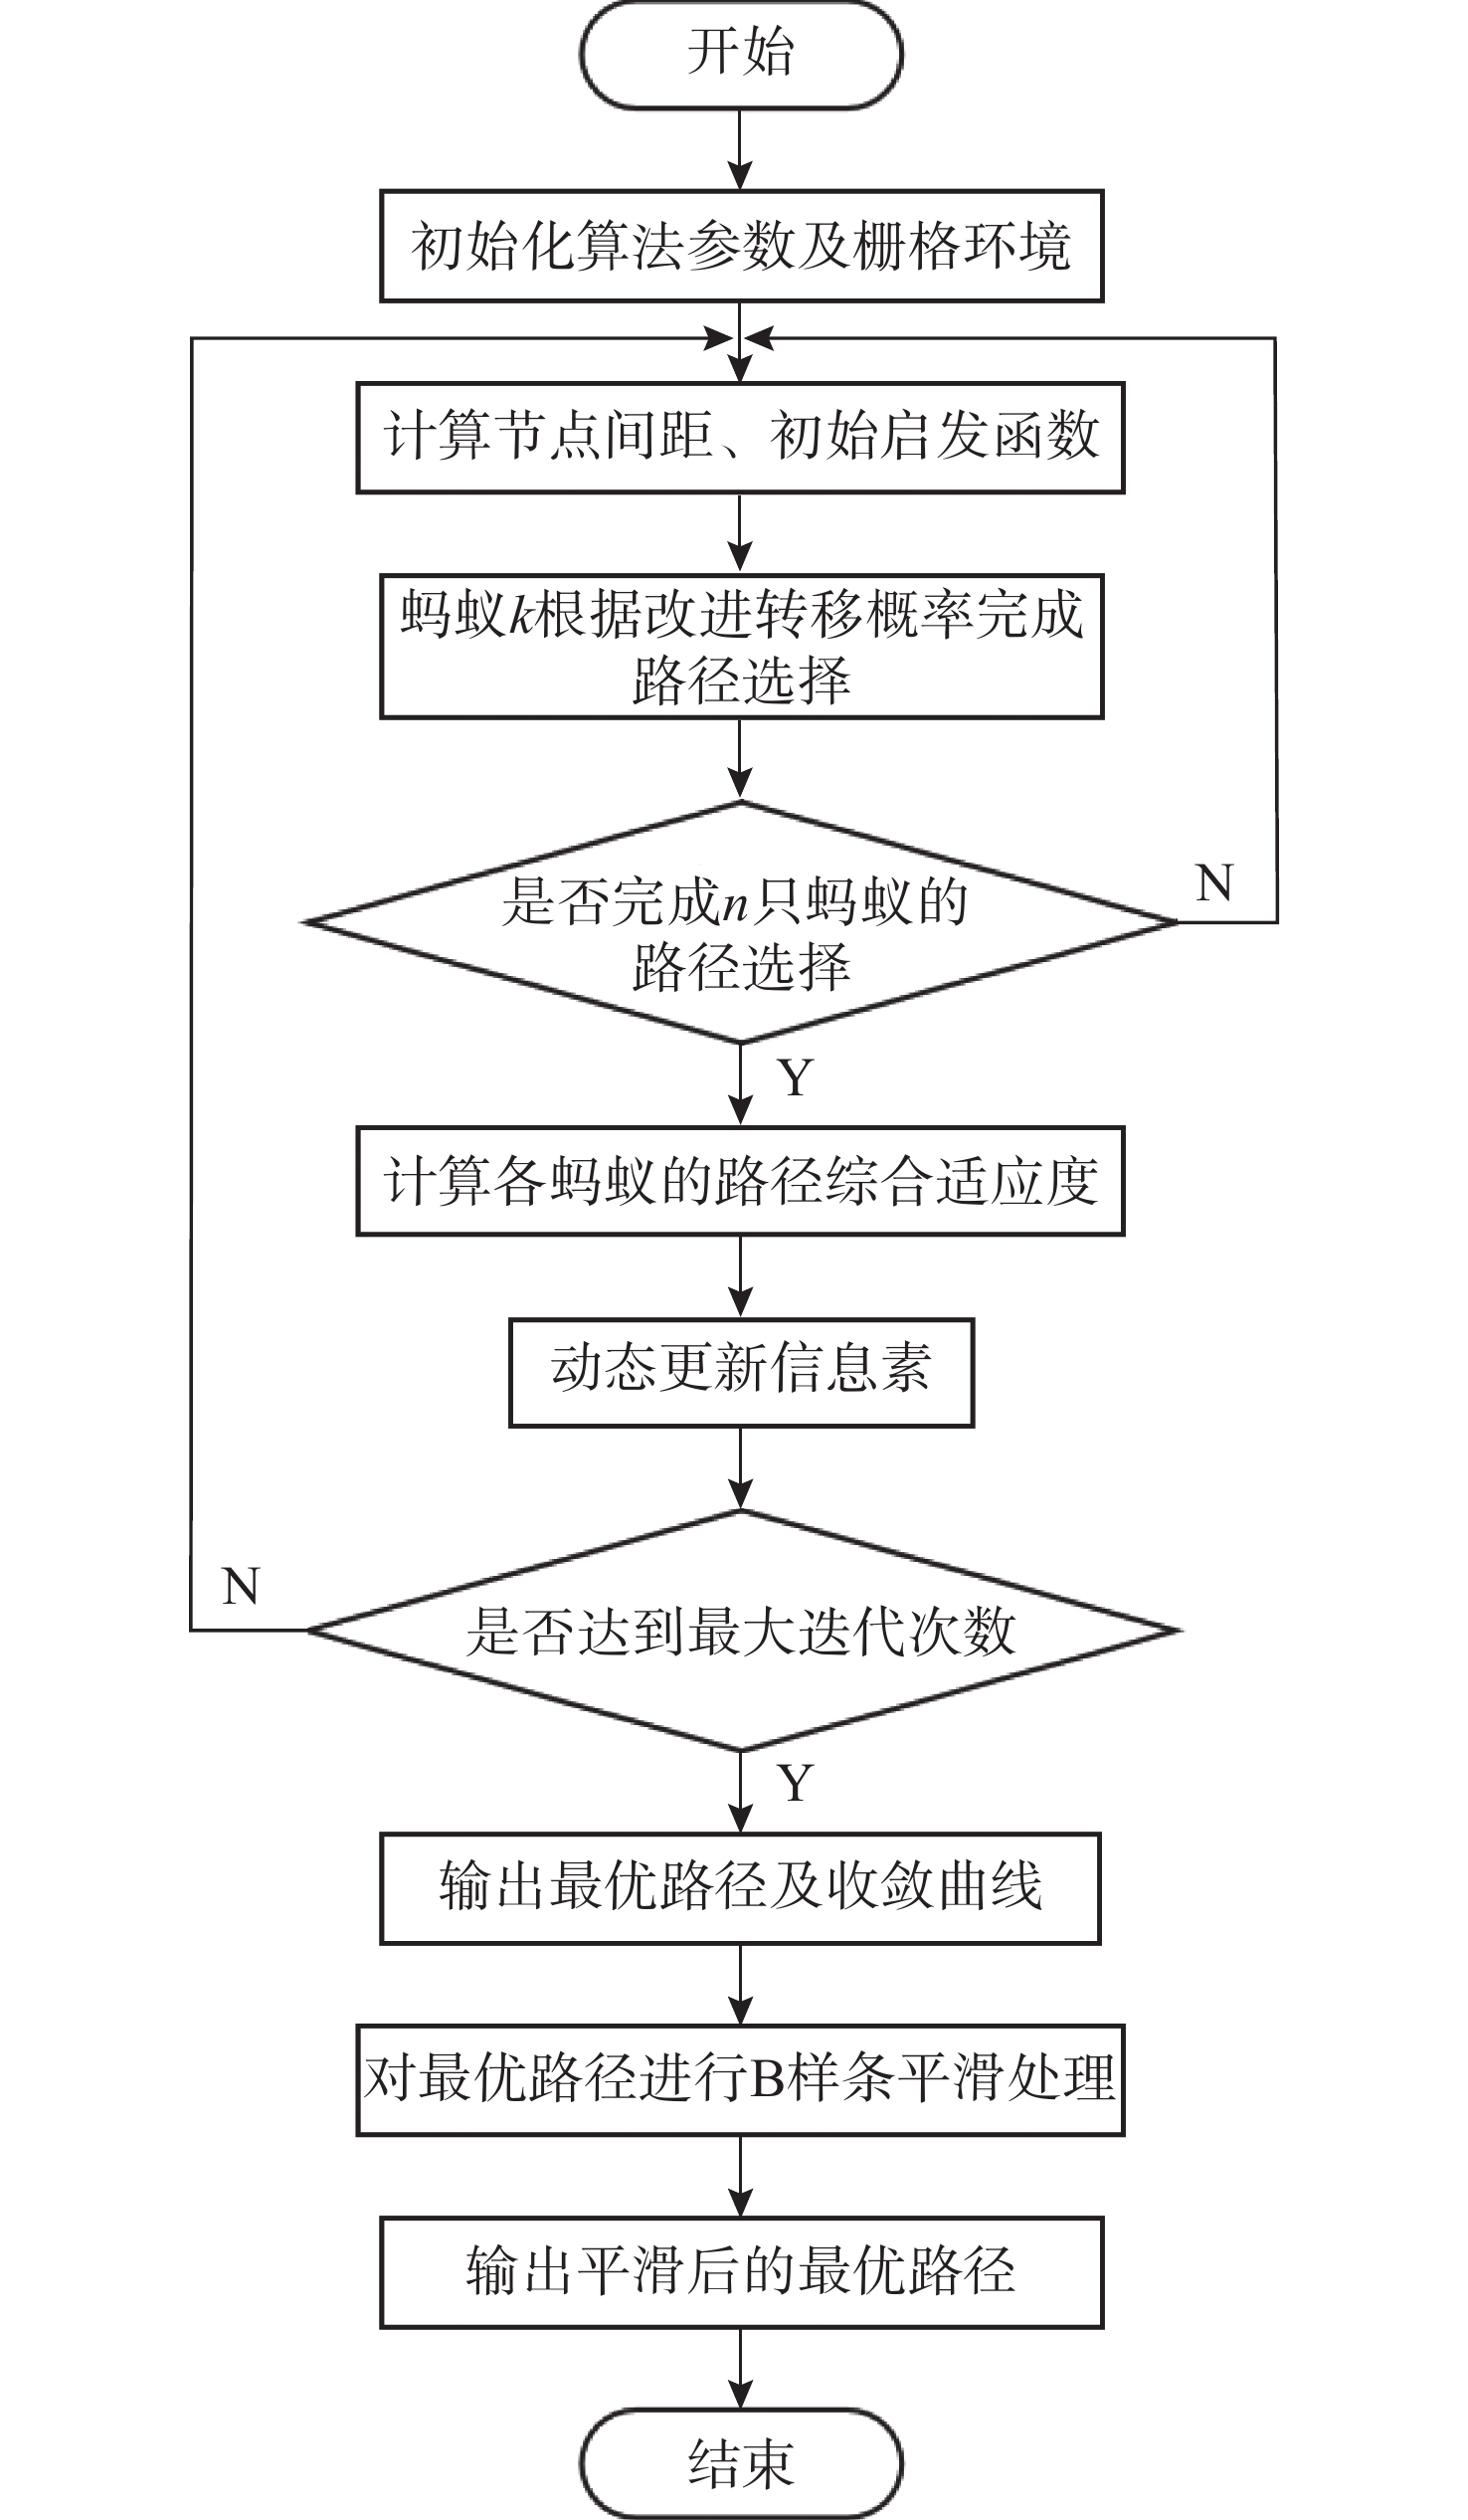
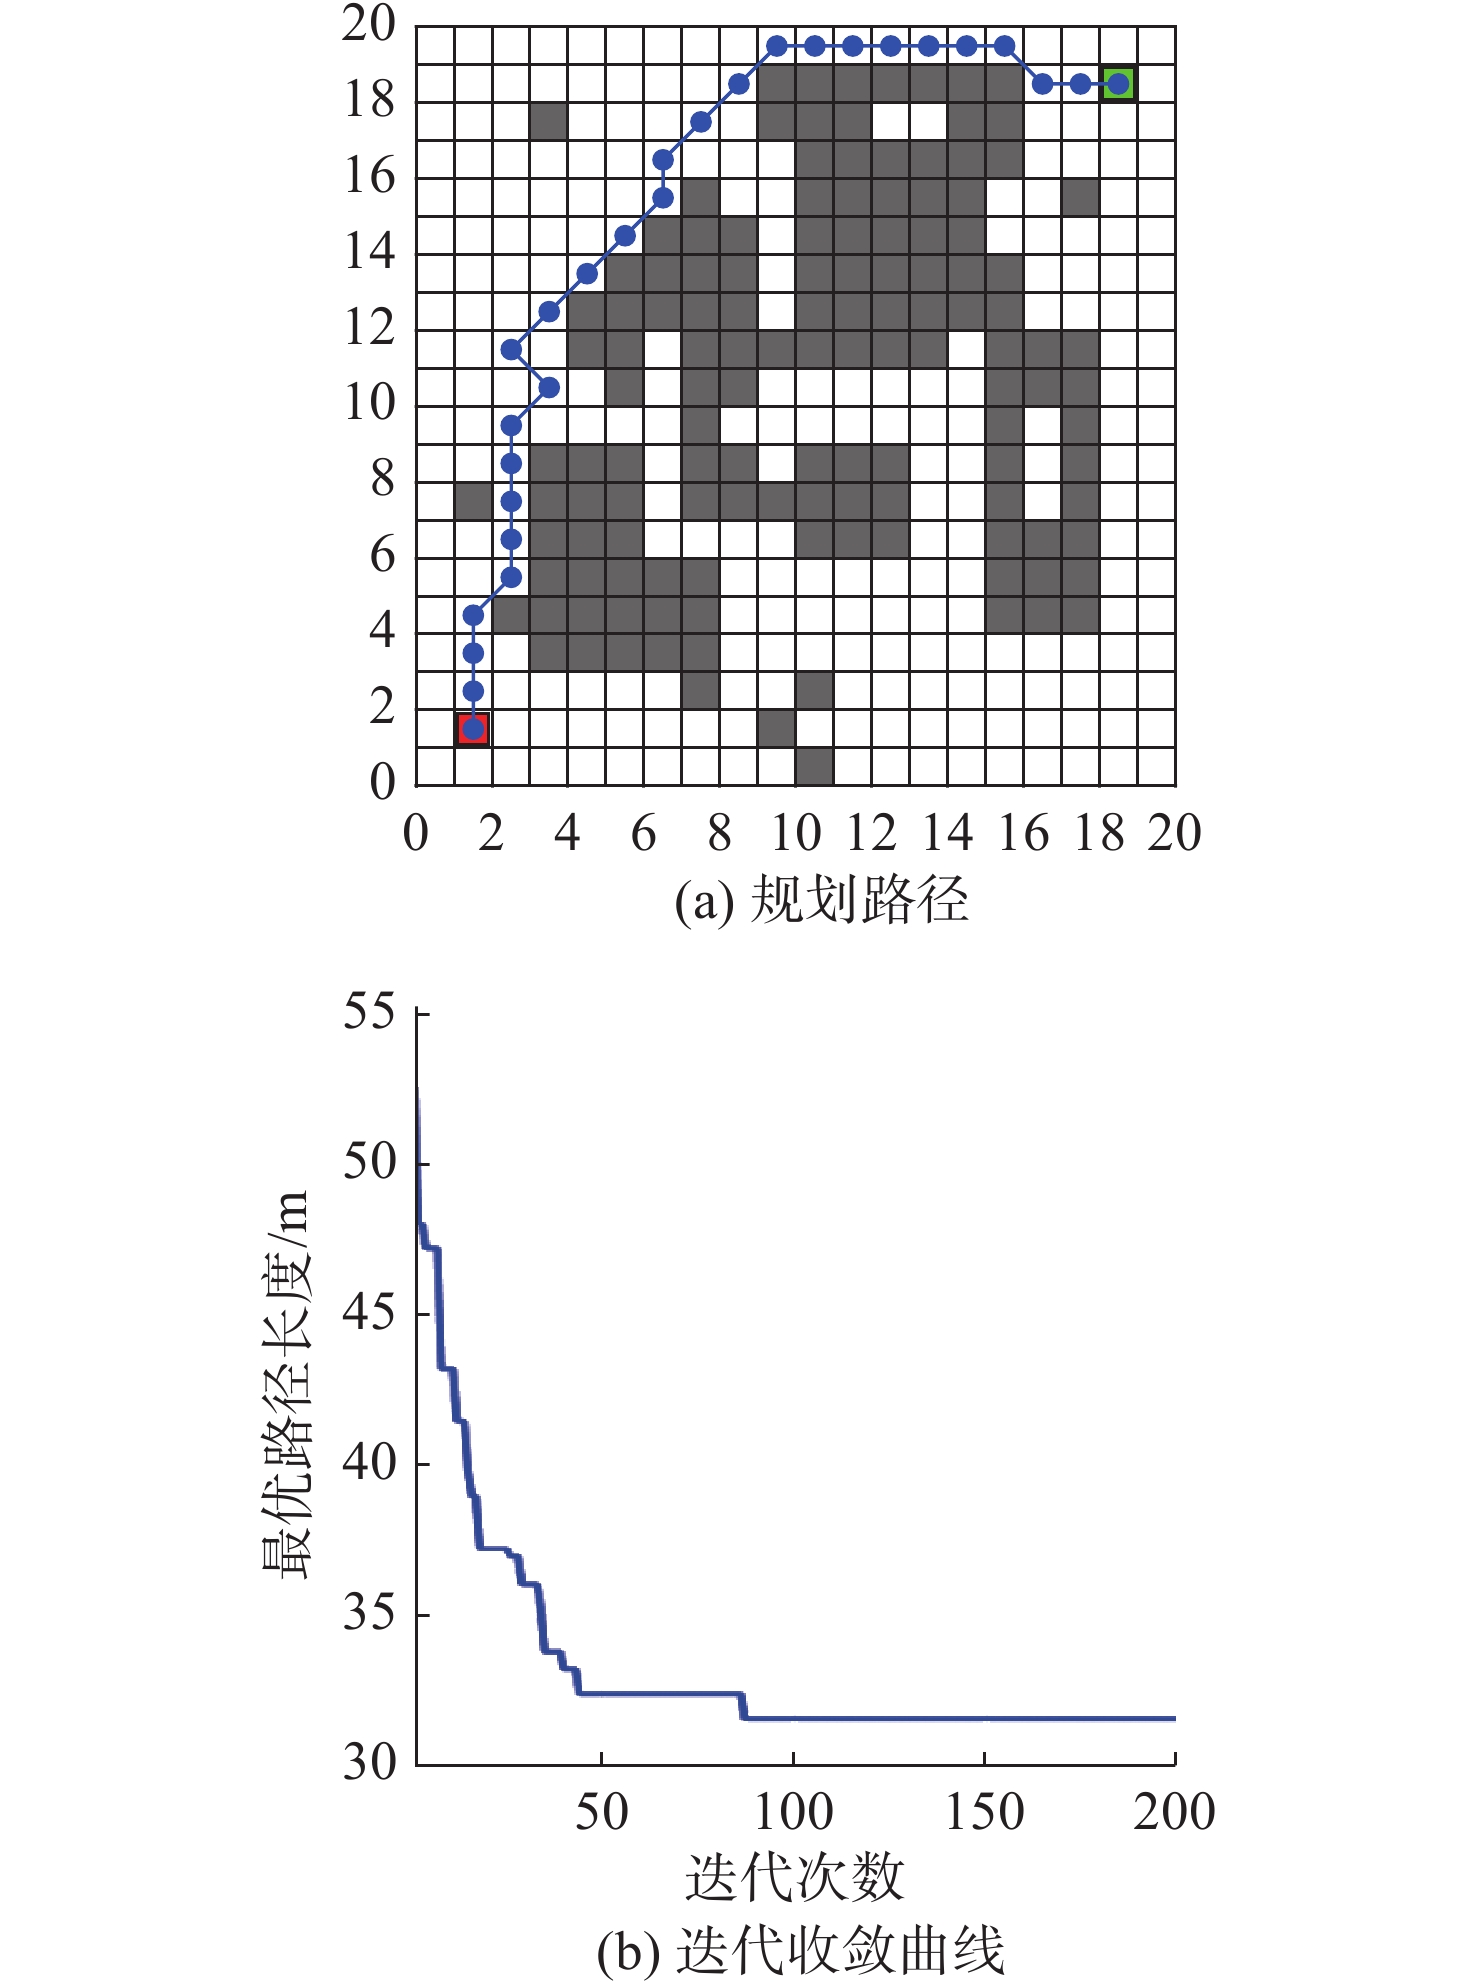
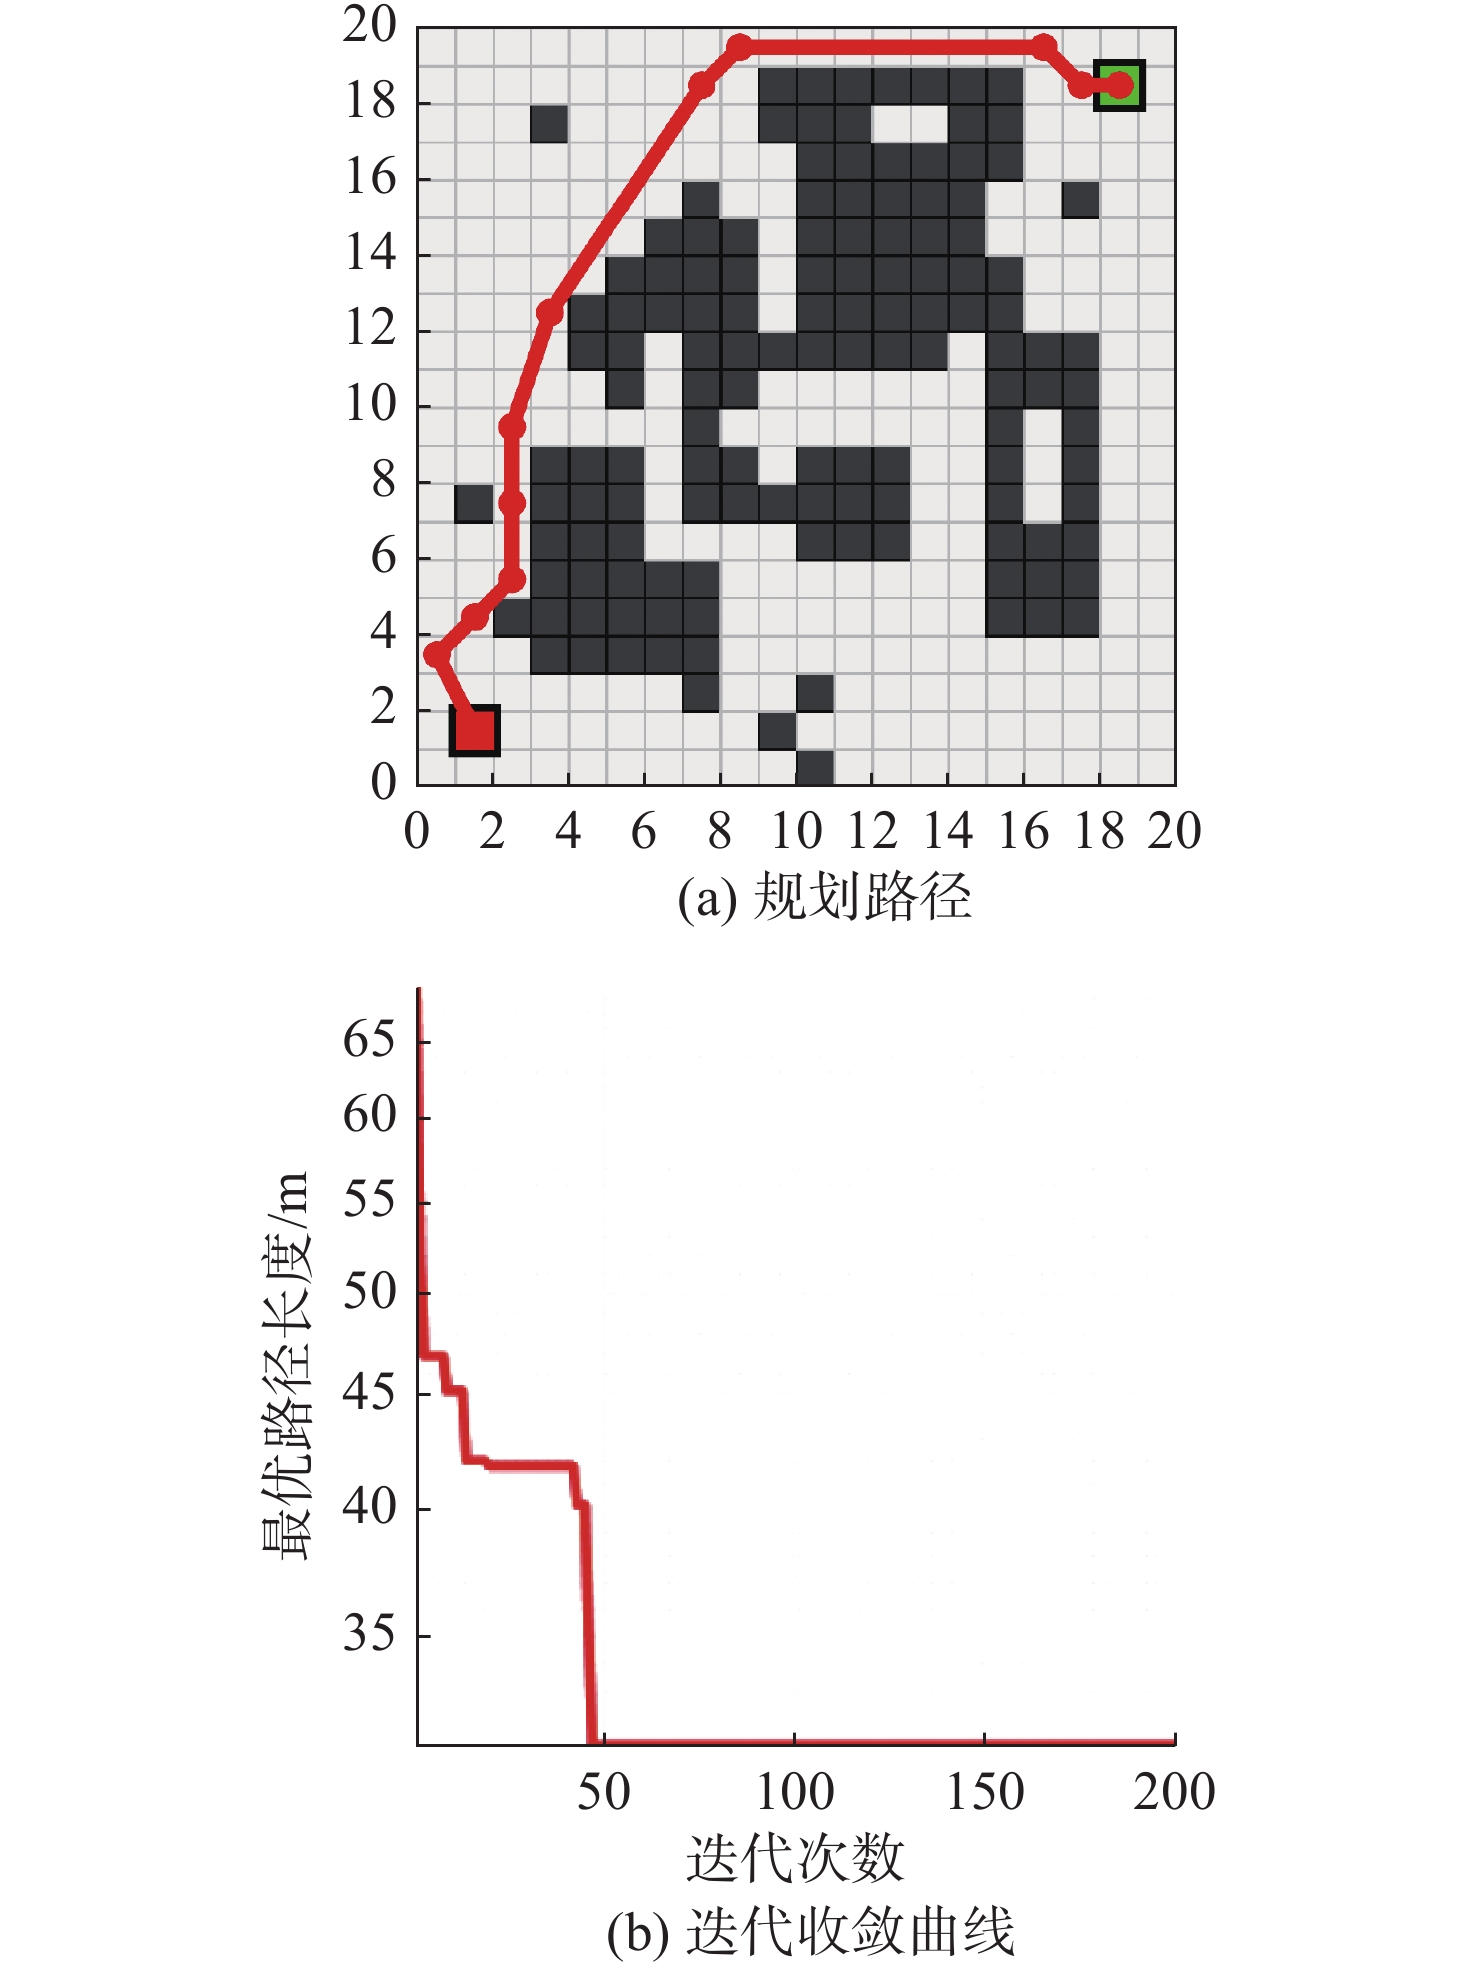
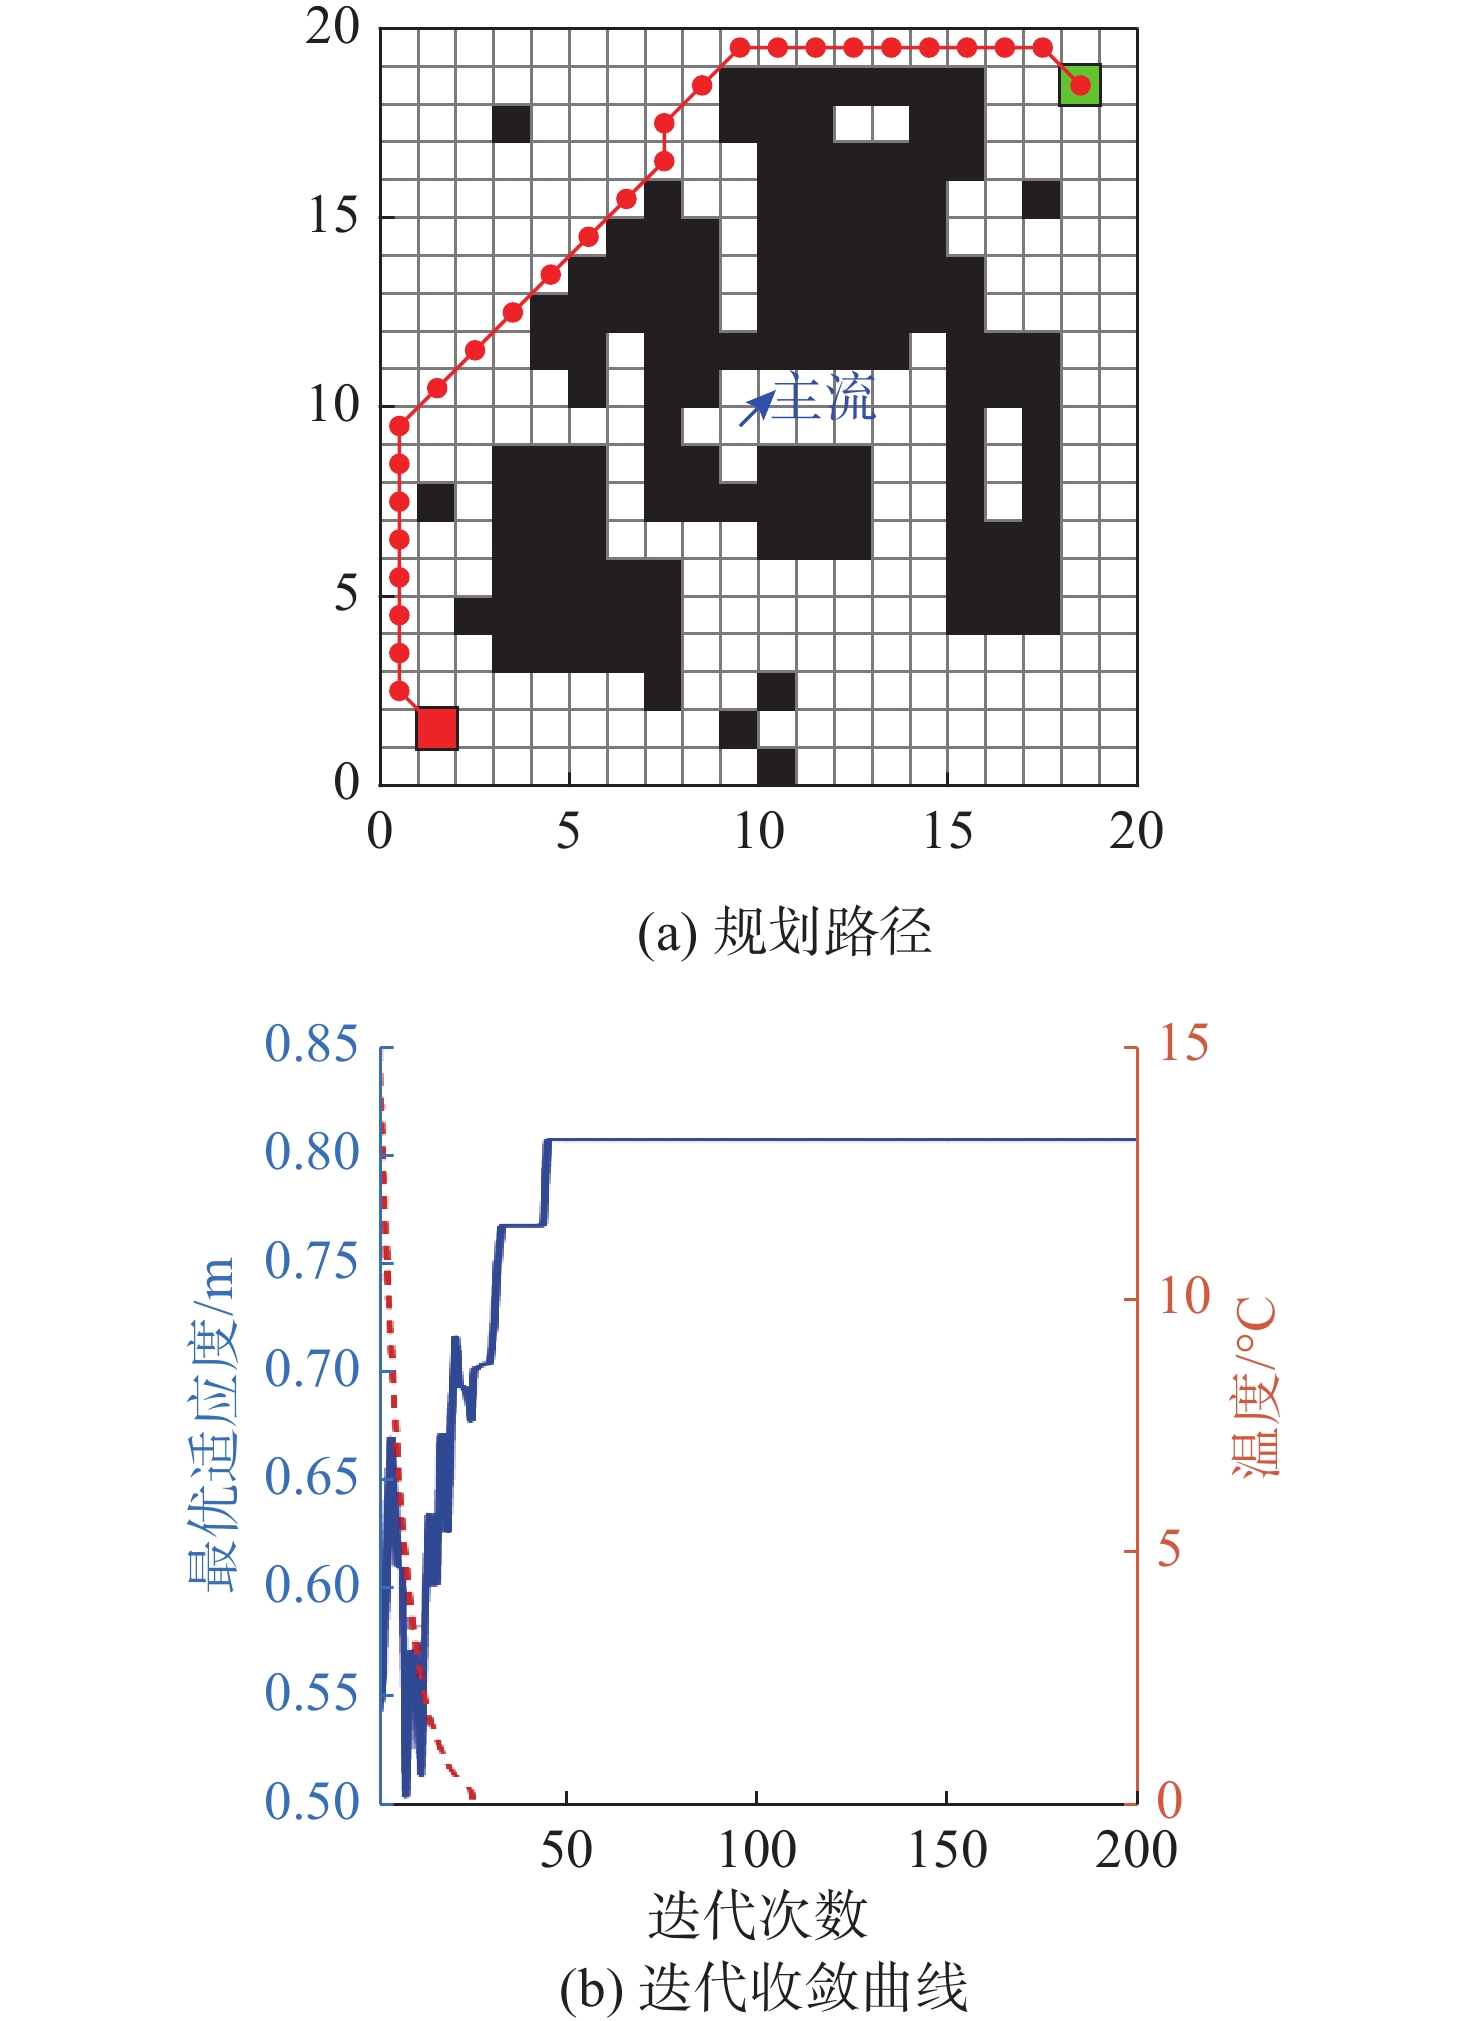
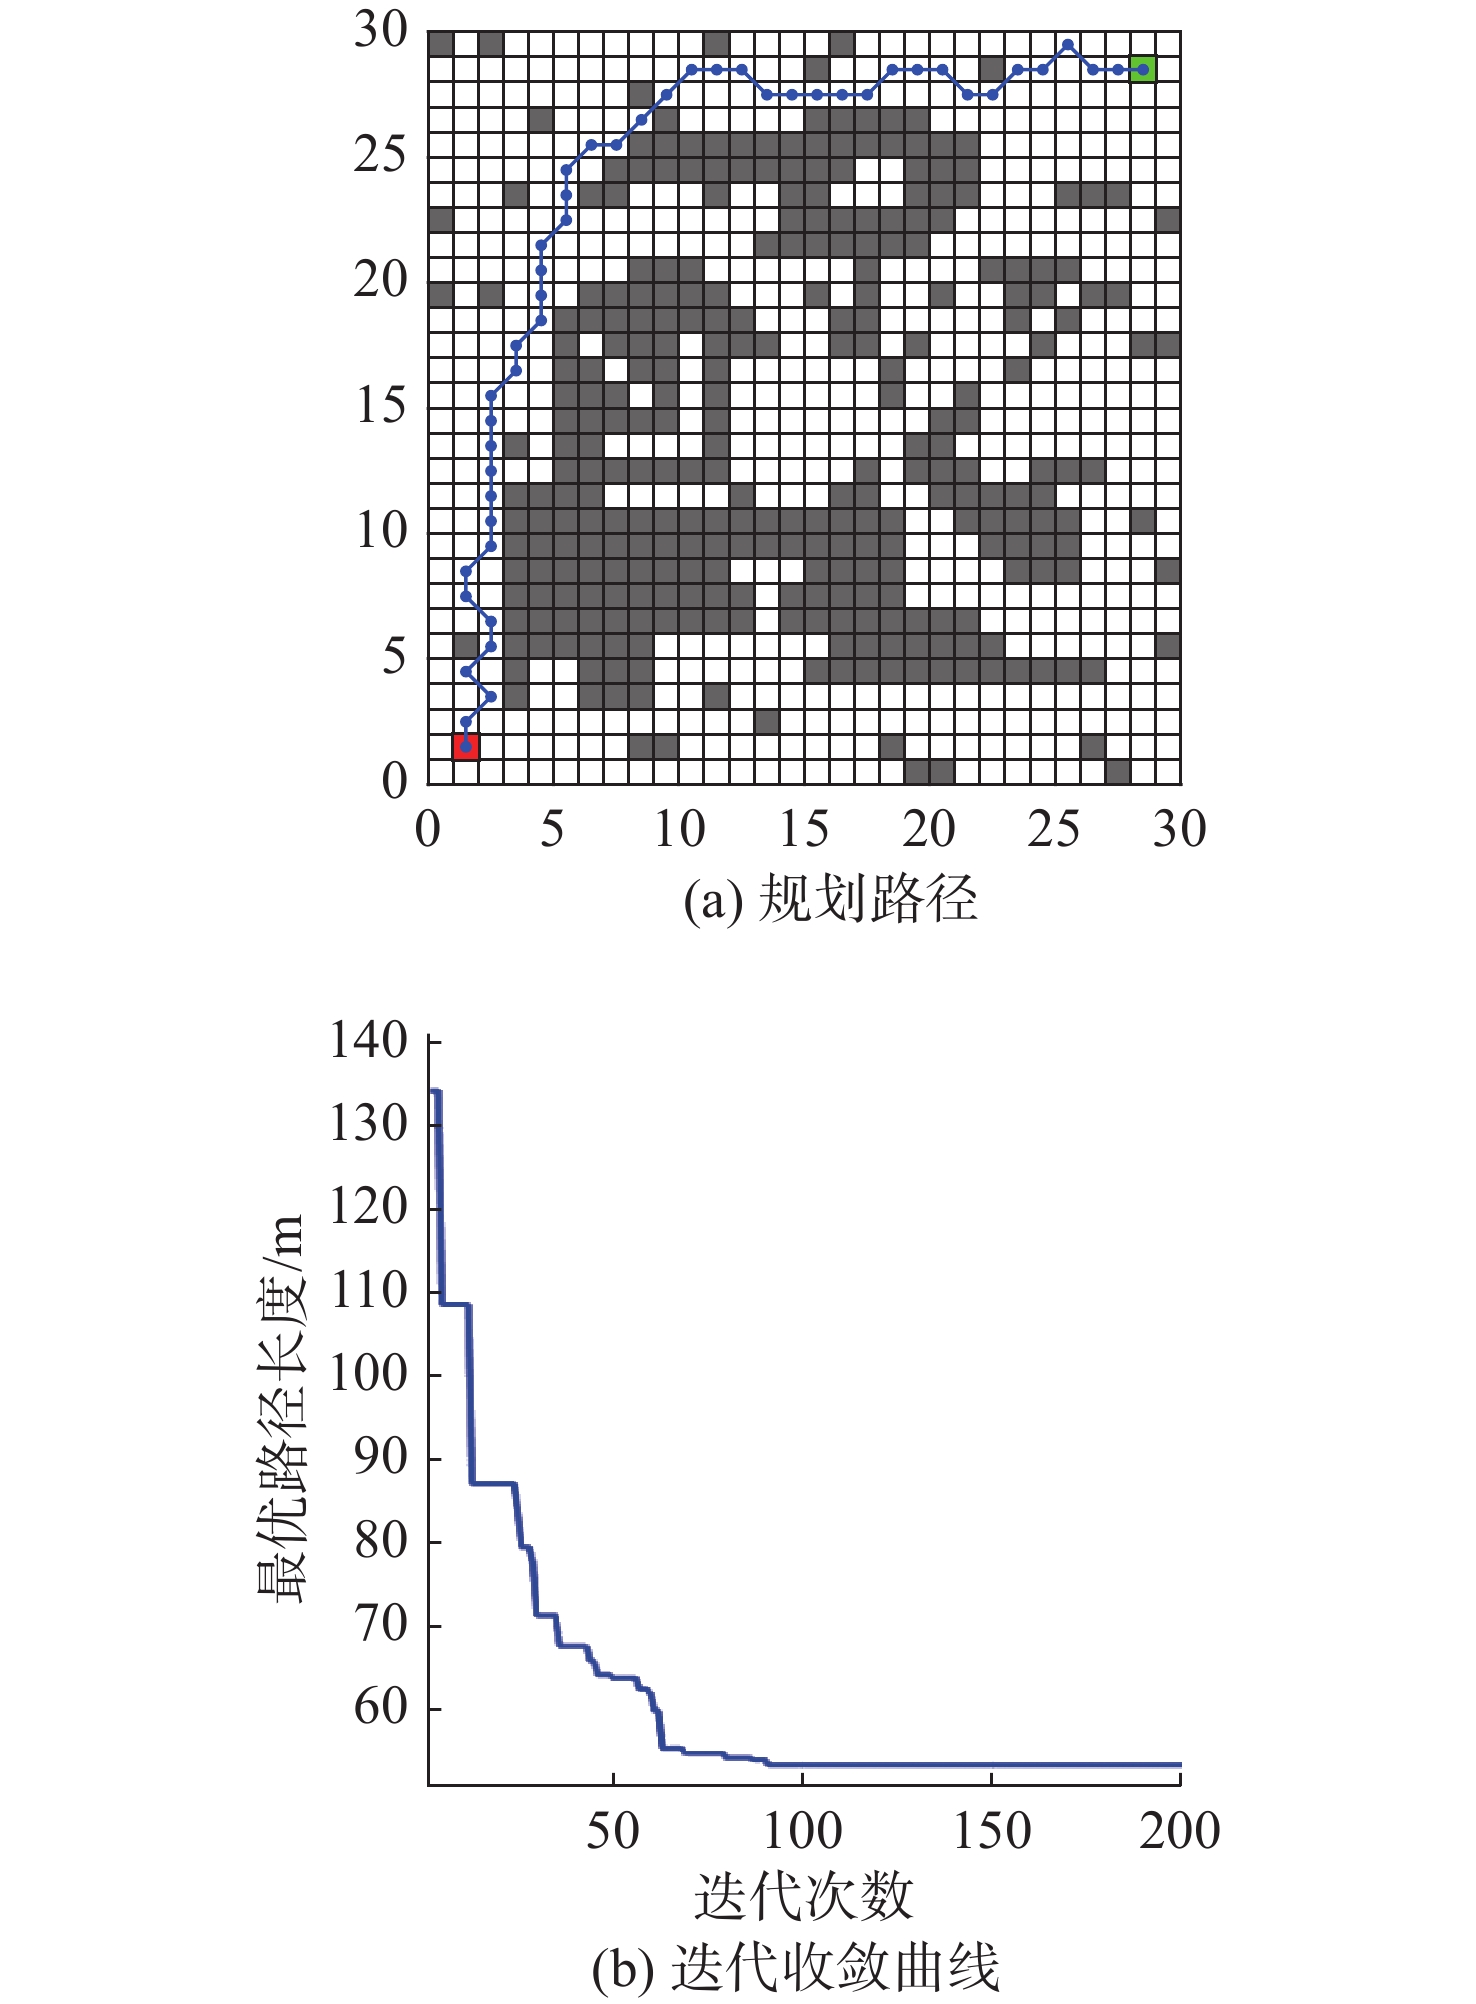
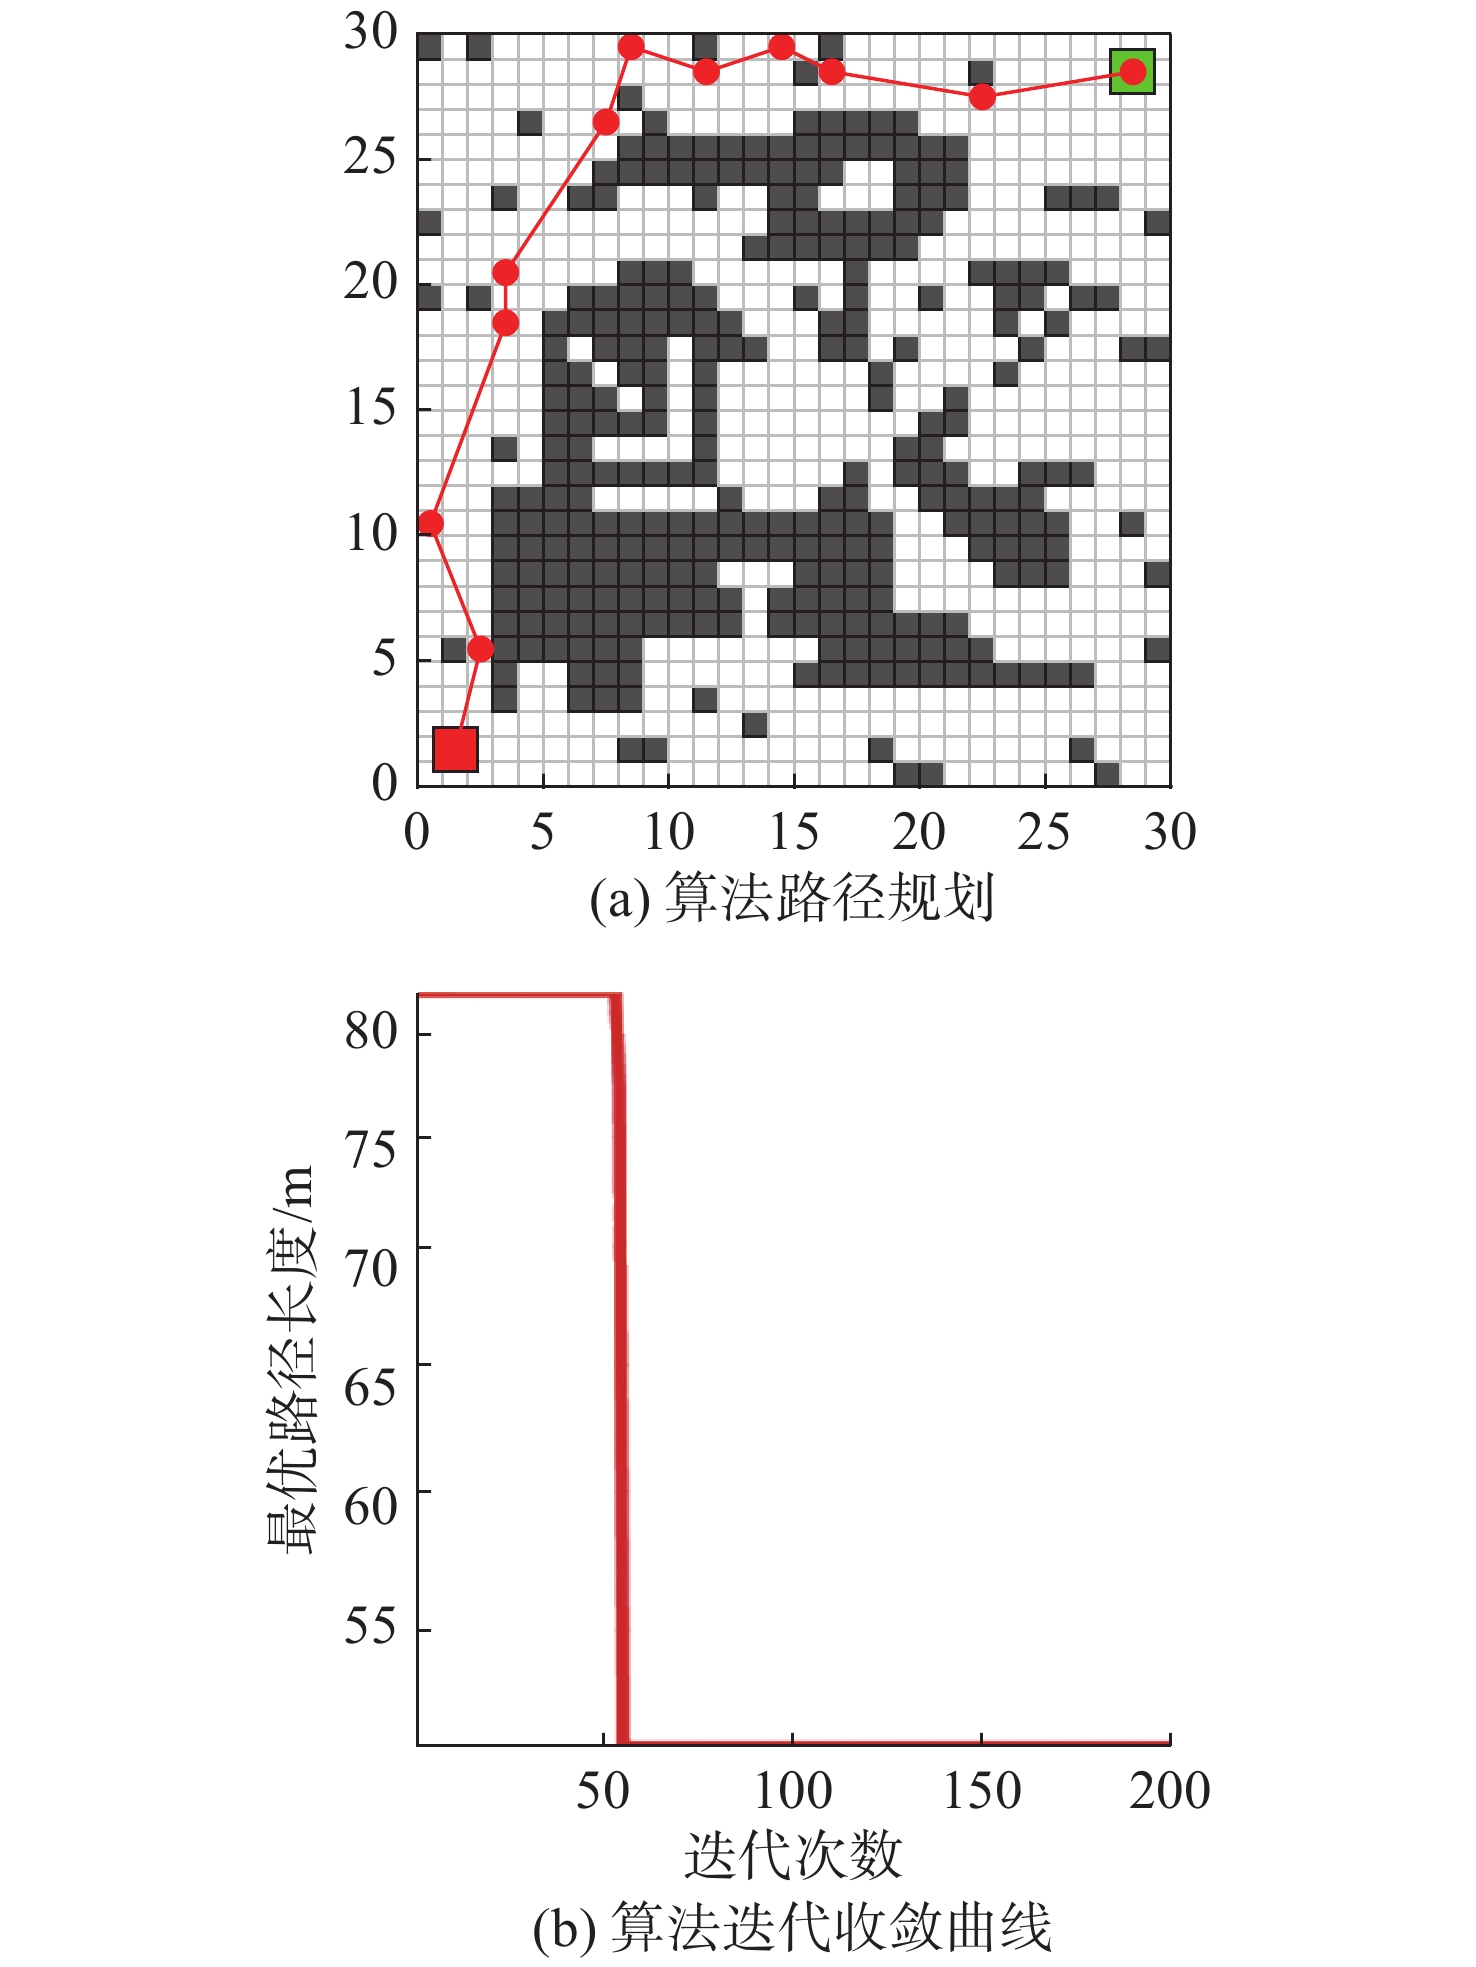
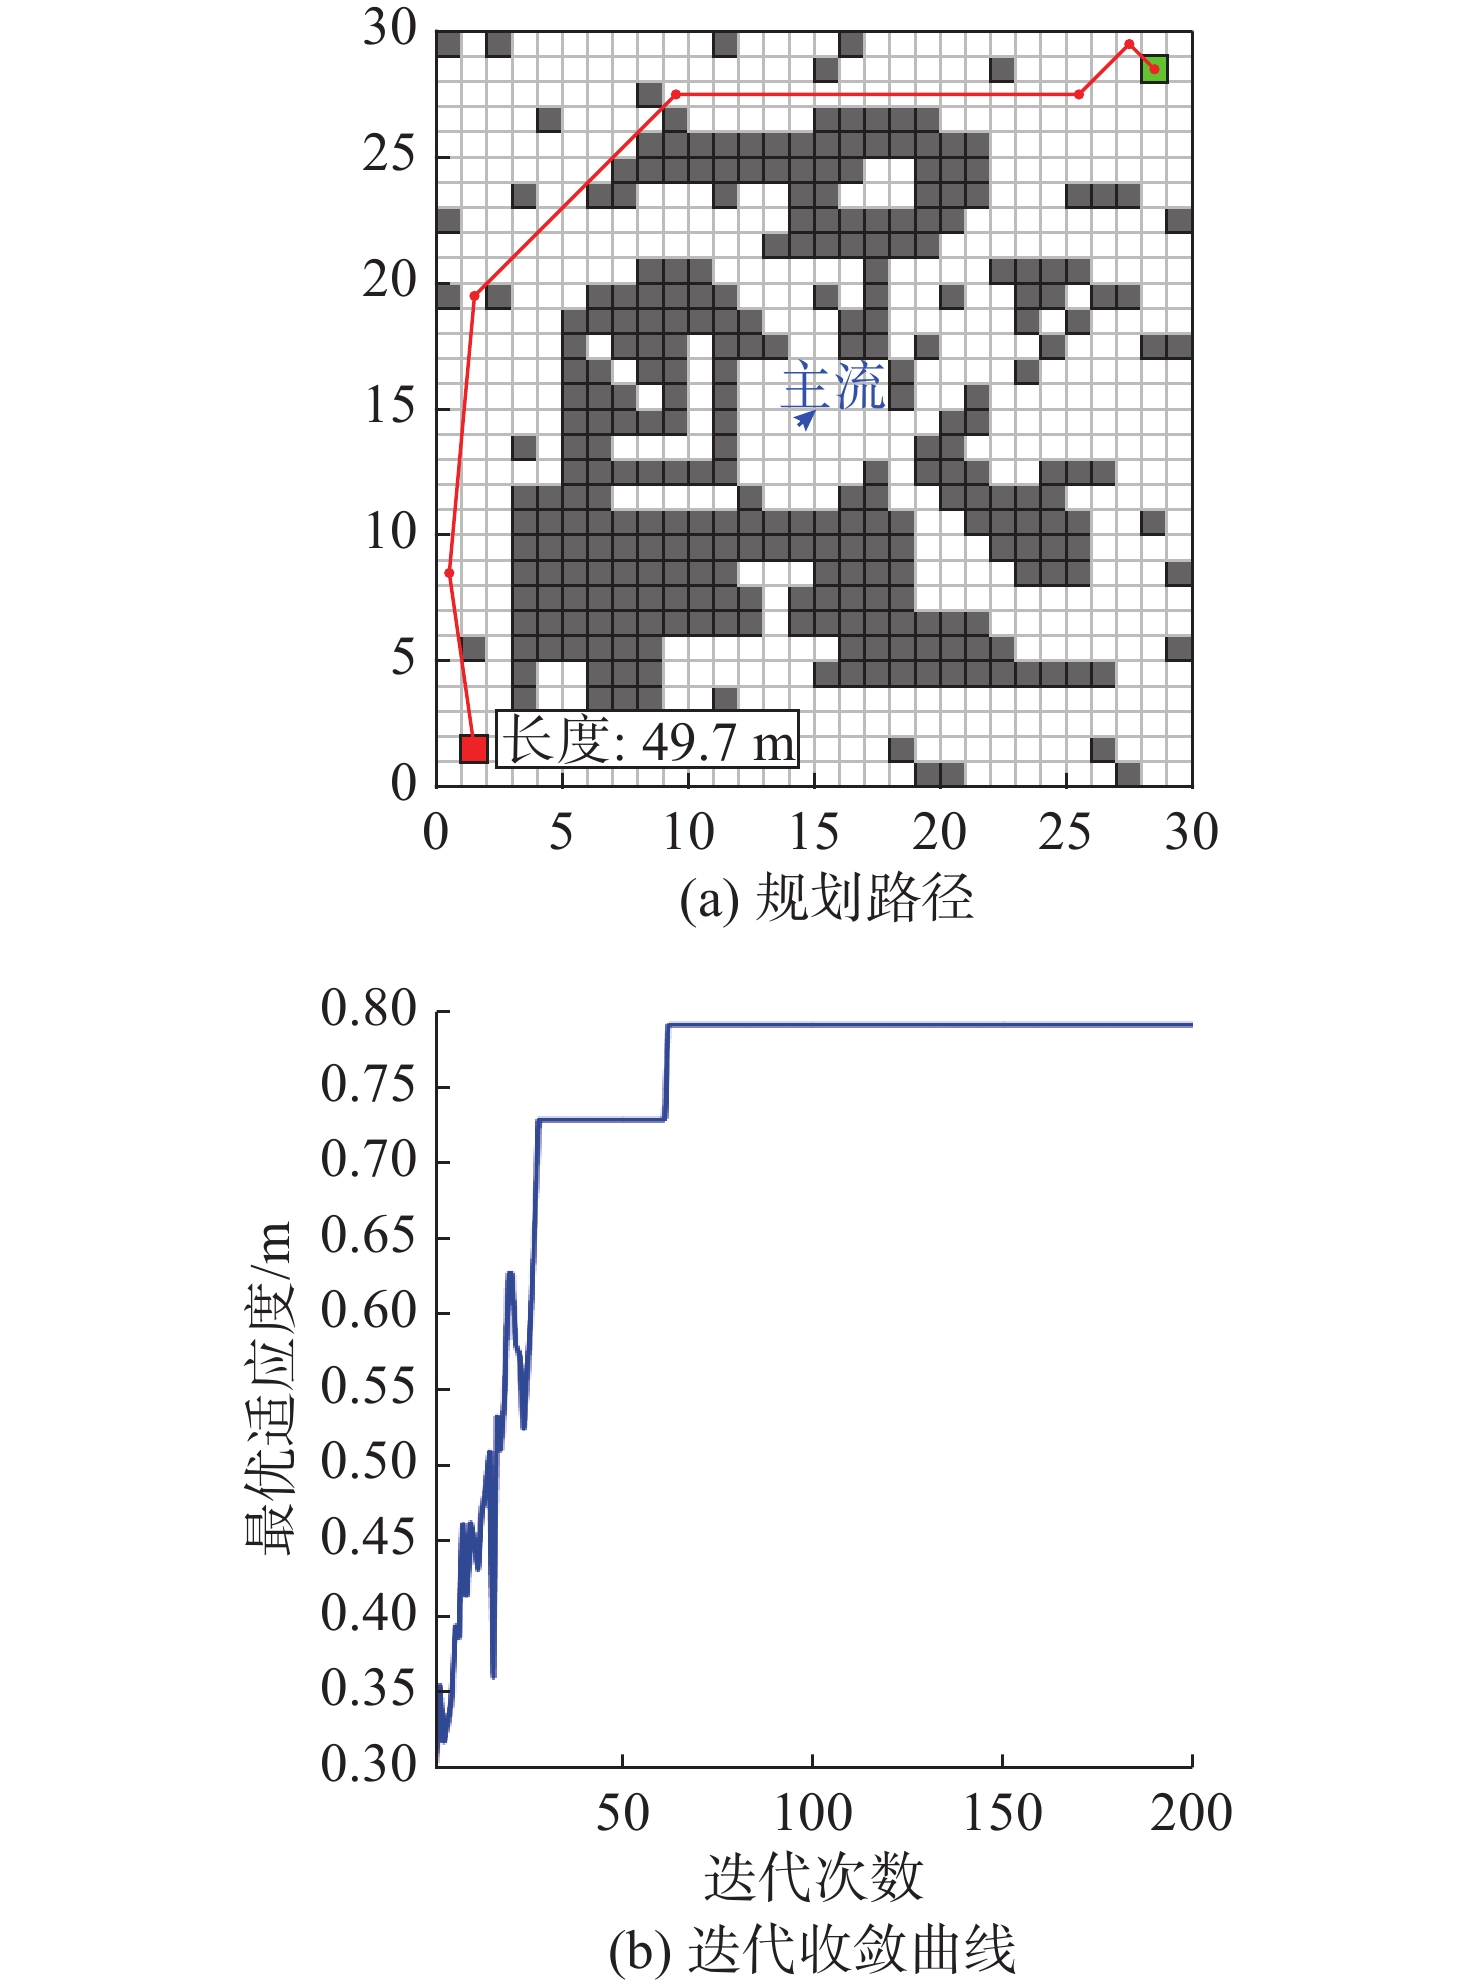
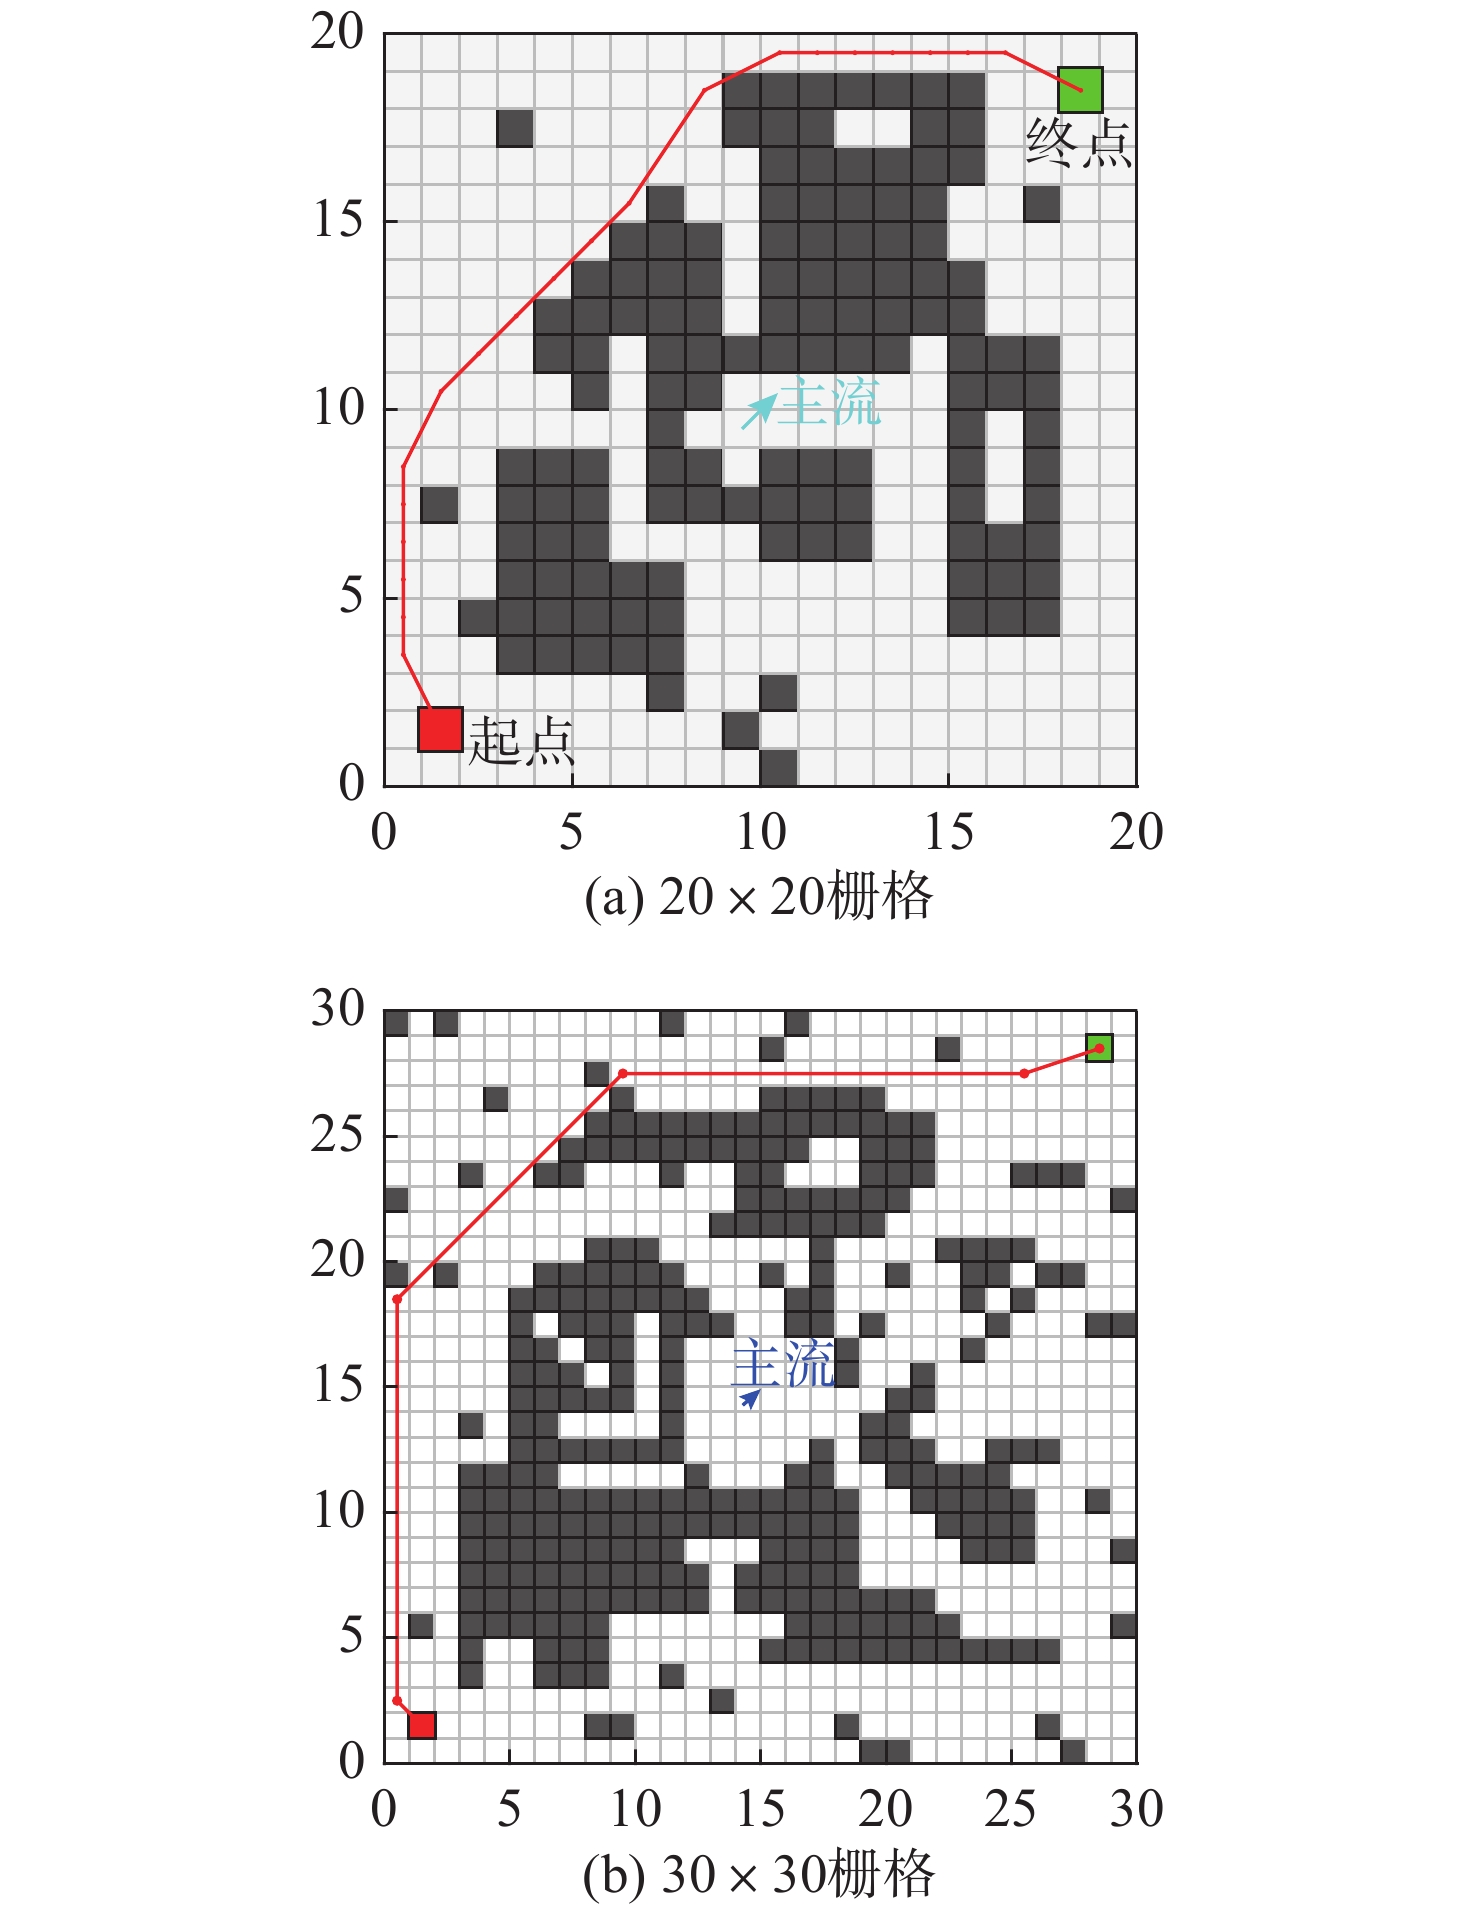
针对传统蚁群算法应用于水下巡检机器人路径规划时, 存在收敛速度慢、易陷入局部最优、对水下环境适应性差的问题, 提出一种改进蚁群算法。首先构建兼顾路径长度、安全性、平滑性与水流适配性的综合评价函数, 通过路径适应度高低动态调整信息素释放系数, 并根据迭代进度动态调整信息素挥发系数, 加快算法迭代后期收敛速度; 其次在启发函数中引入水流因子与障碍物距离因子, 引导算法选择质量更好的路径; 随后融合模拟退火机制避免算法陷入局部最优; 最后结合B样条曲线对路径做平滑性处理, 减少水下机器人的能耗。分别在20×20、30×30两种栅格仿真环境下开展对比试验, 结果表明: 相较于传统蚁群算法和参考文献算法, 文中所提改进蚁群算法能够获得更短的规划路径, 有效减少拐点数量, 收敛速度更快, 可满足水下巡检机器人无碰撞、低能耗的路径规划实际需求。
基于多模态异构传感器的UAV-USV协同水深反演模型
林子博, 赖云山, 张润达
2026, 34(5): 939-945. doi: 10.11993/j.issn.2096-3920.2026-0006
摘要:
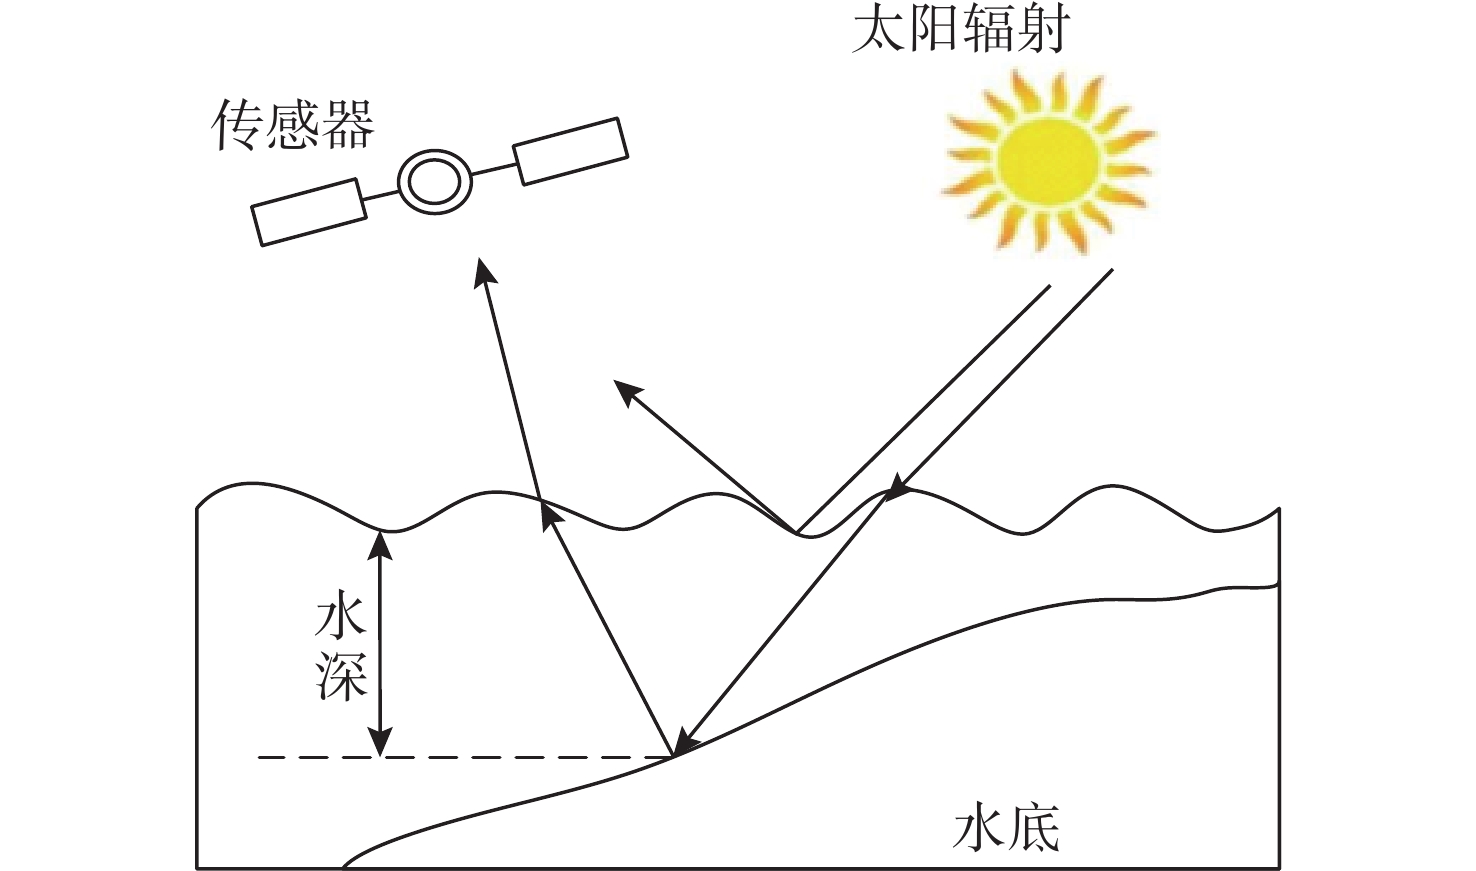
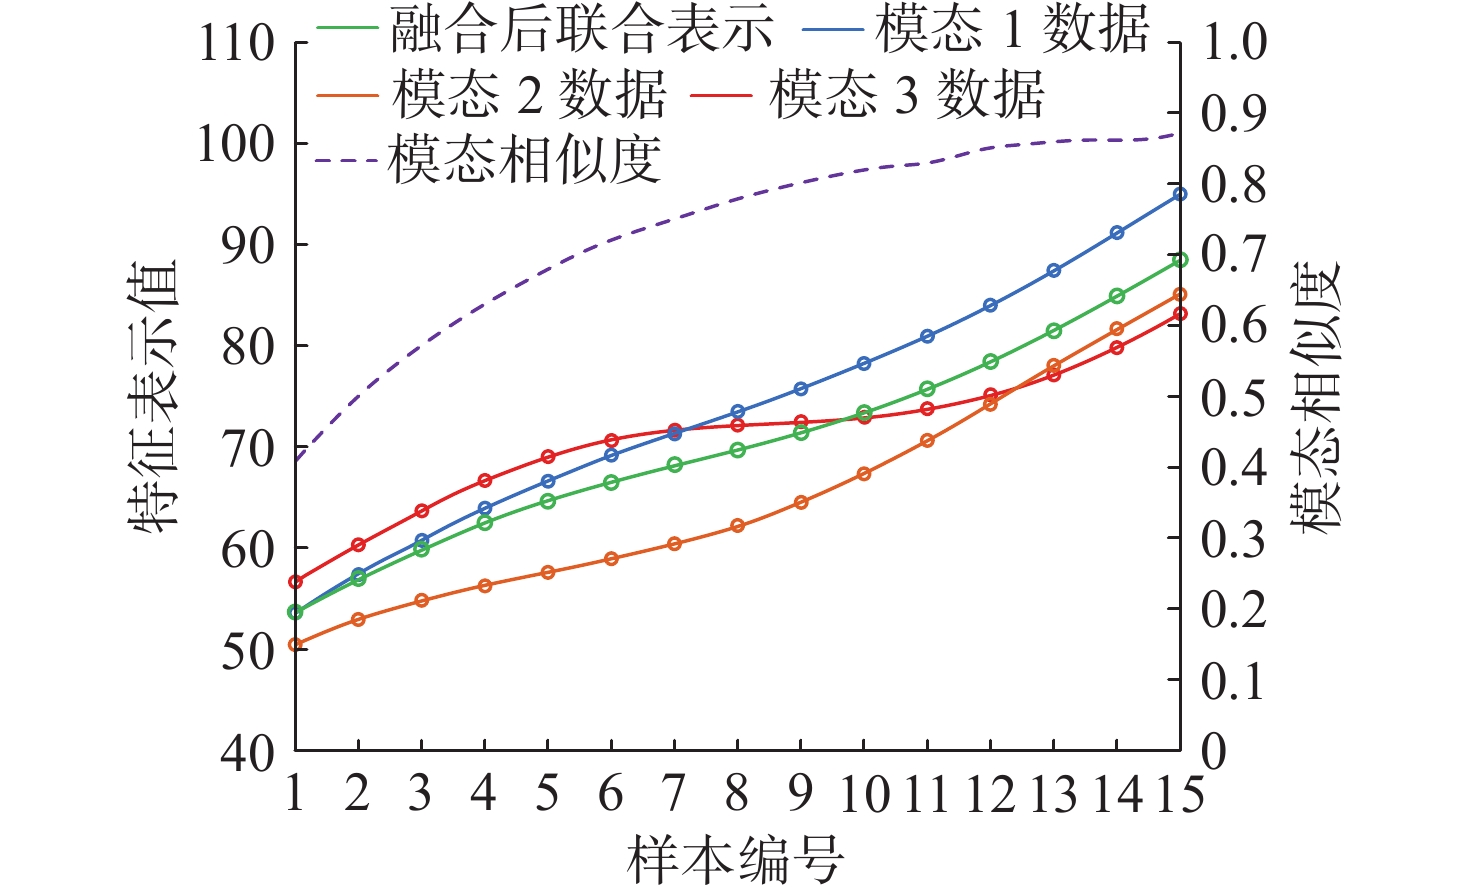
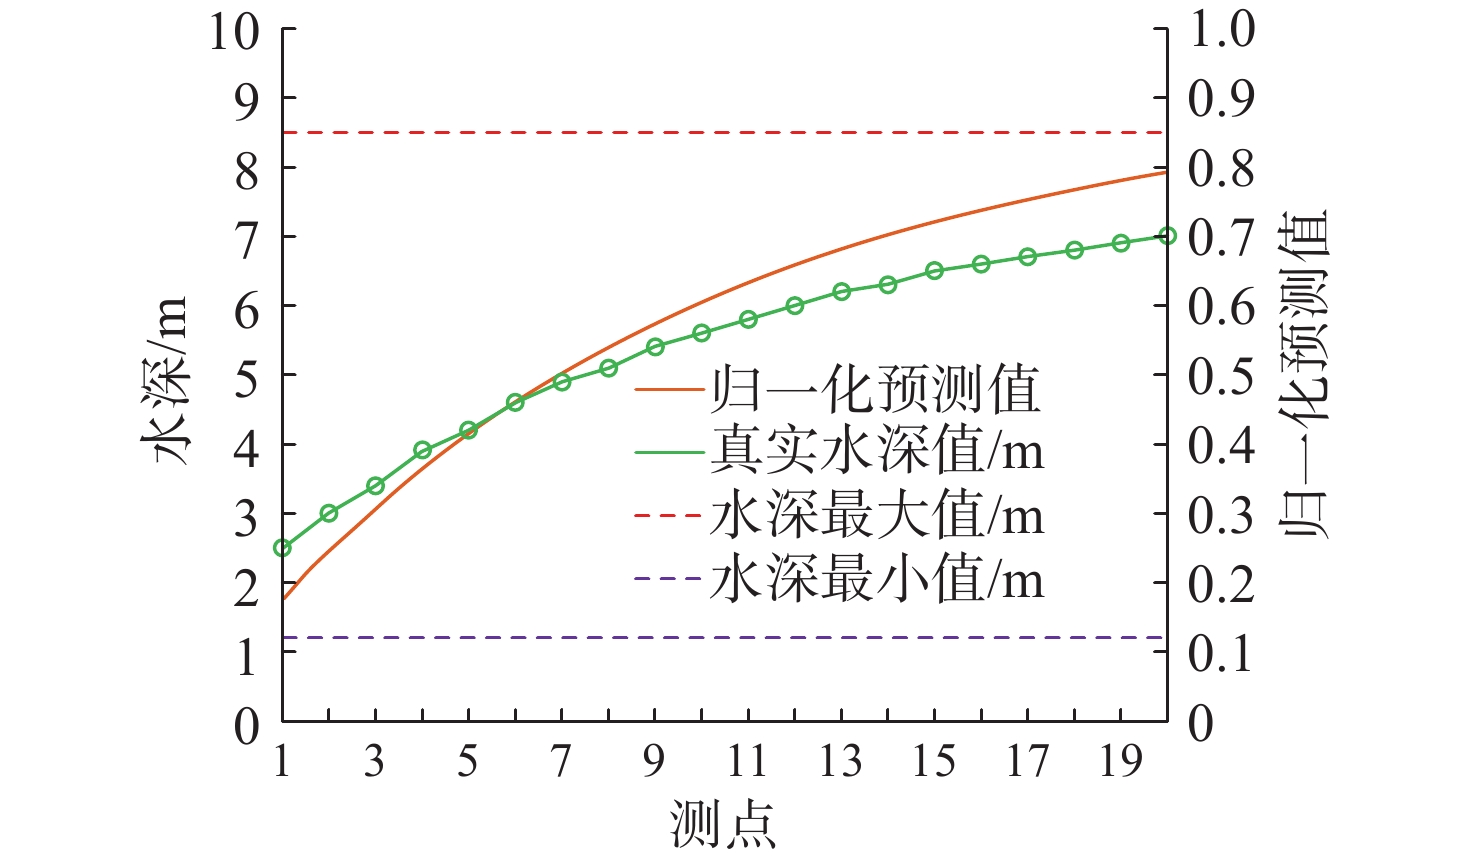
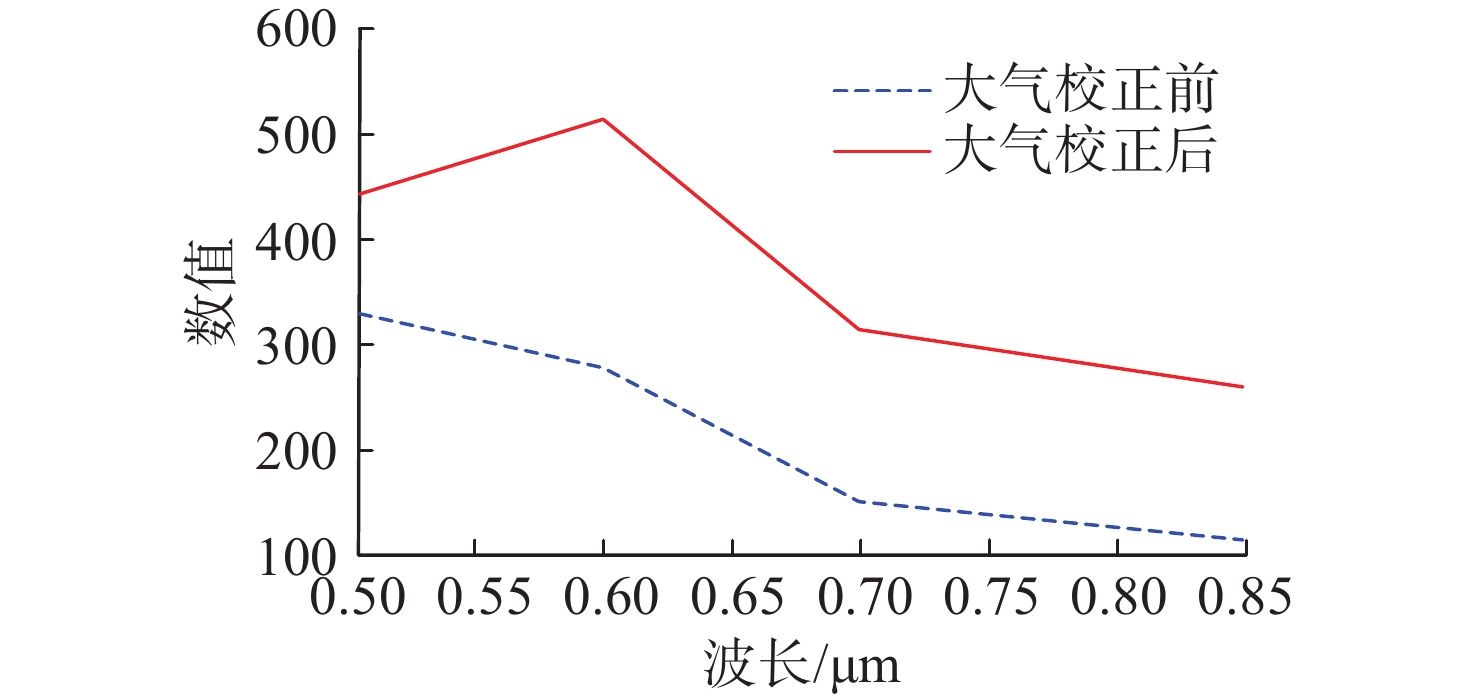
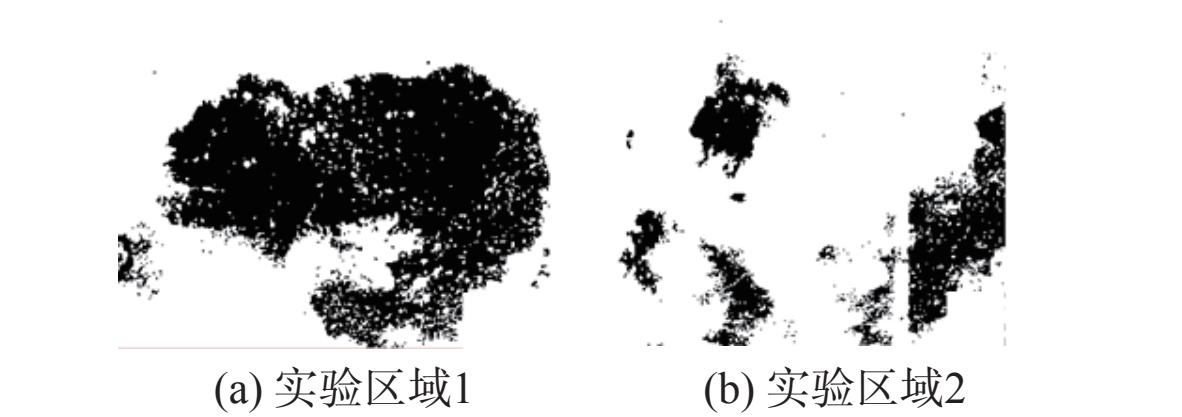
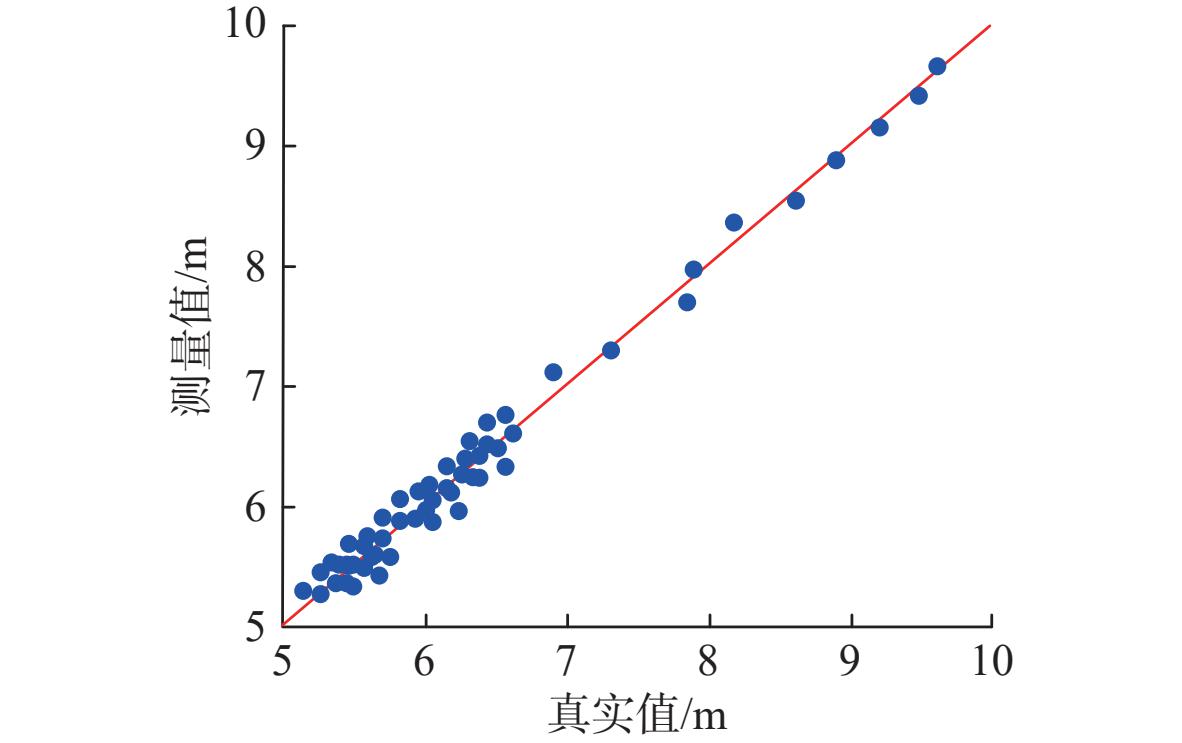
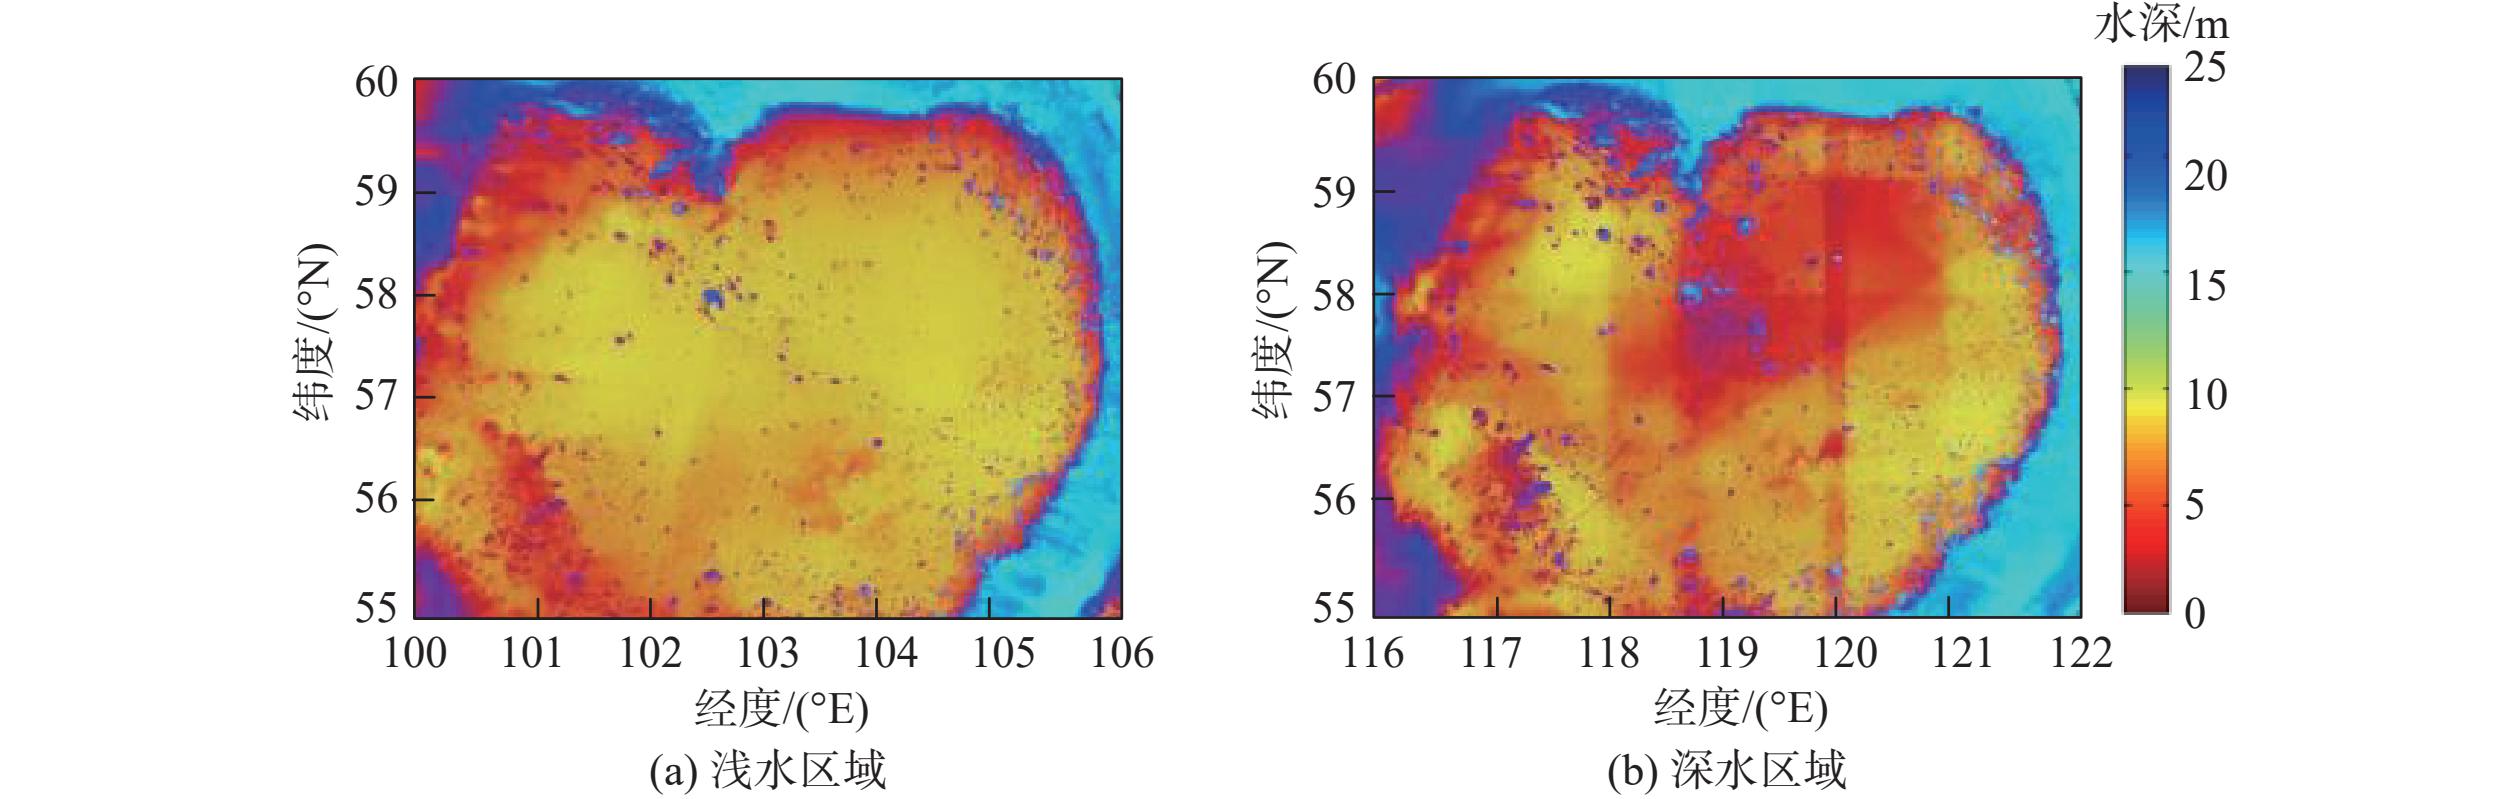
针对复杂水域环境单一遥感平台或同构数据水深反演精度低的问题, 文中提出一种基于多模态异构传感器的无人机(UAV)-无人船(USV)协同水深反演模型。该模型首先采用归一化差异水体指数联合多光谱指数完成目标水体提取, 再融合双平台多模态传感器数据, 利用梯度提升决策树挖掘特征与水深之间的非线性映射关系以反演水深。实验结果表明, 模型决定系数达0.971, 均方根误差为0.31 m, 水深反演误差波动控制在±0.2 m以内, 反演精度显著优于传统对比方法。
跨介质航行器旋翼出入水感知及损伤监测
薄夫森, 潘登, 方子怡, 付博玮, 李寒阳, 刘志海
2026, 34(5): 946-958. doi: 10.11993/j.issn.2096-3920.2026-0045
摘要:
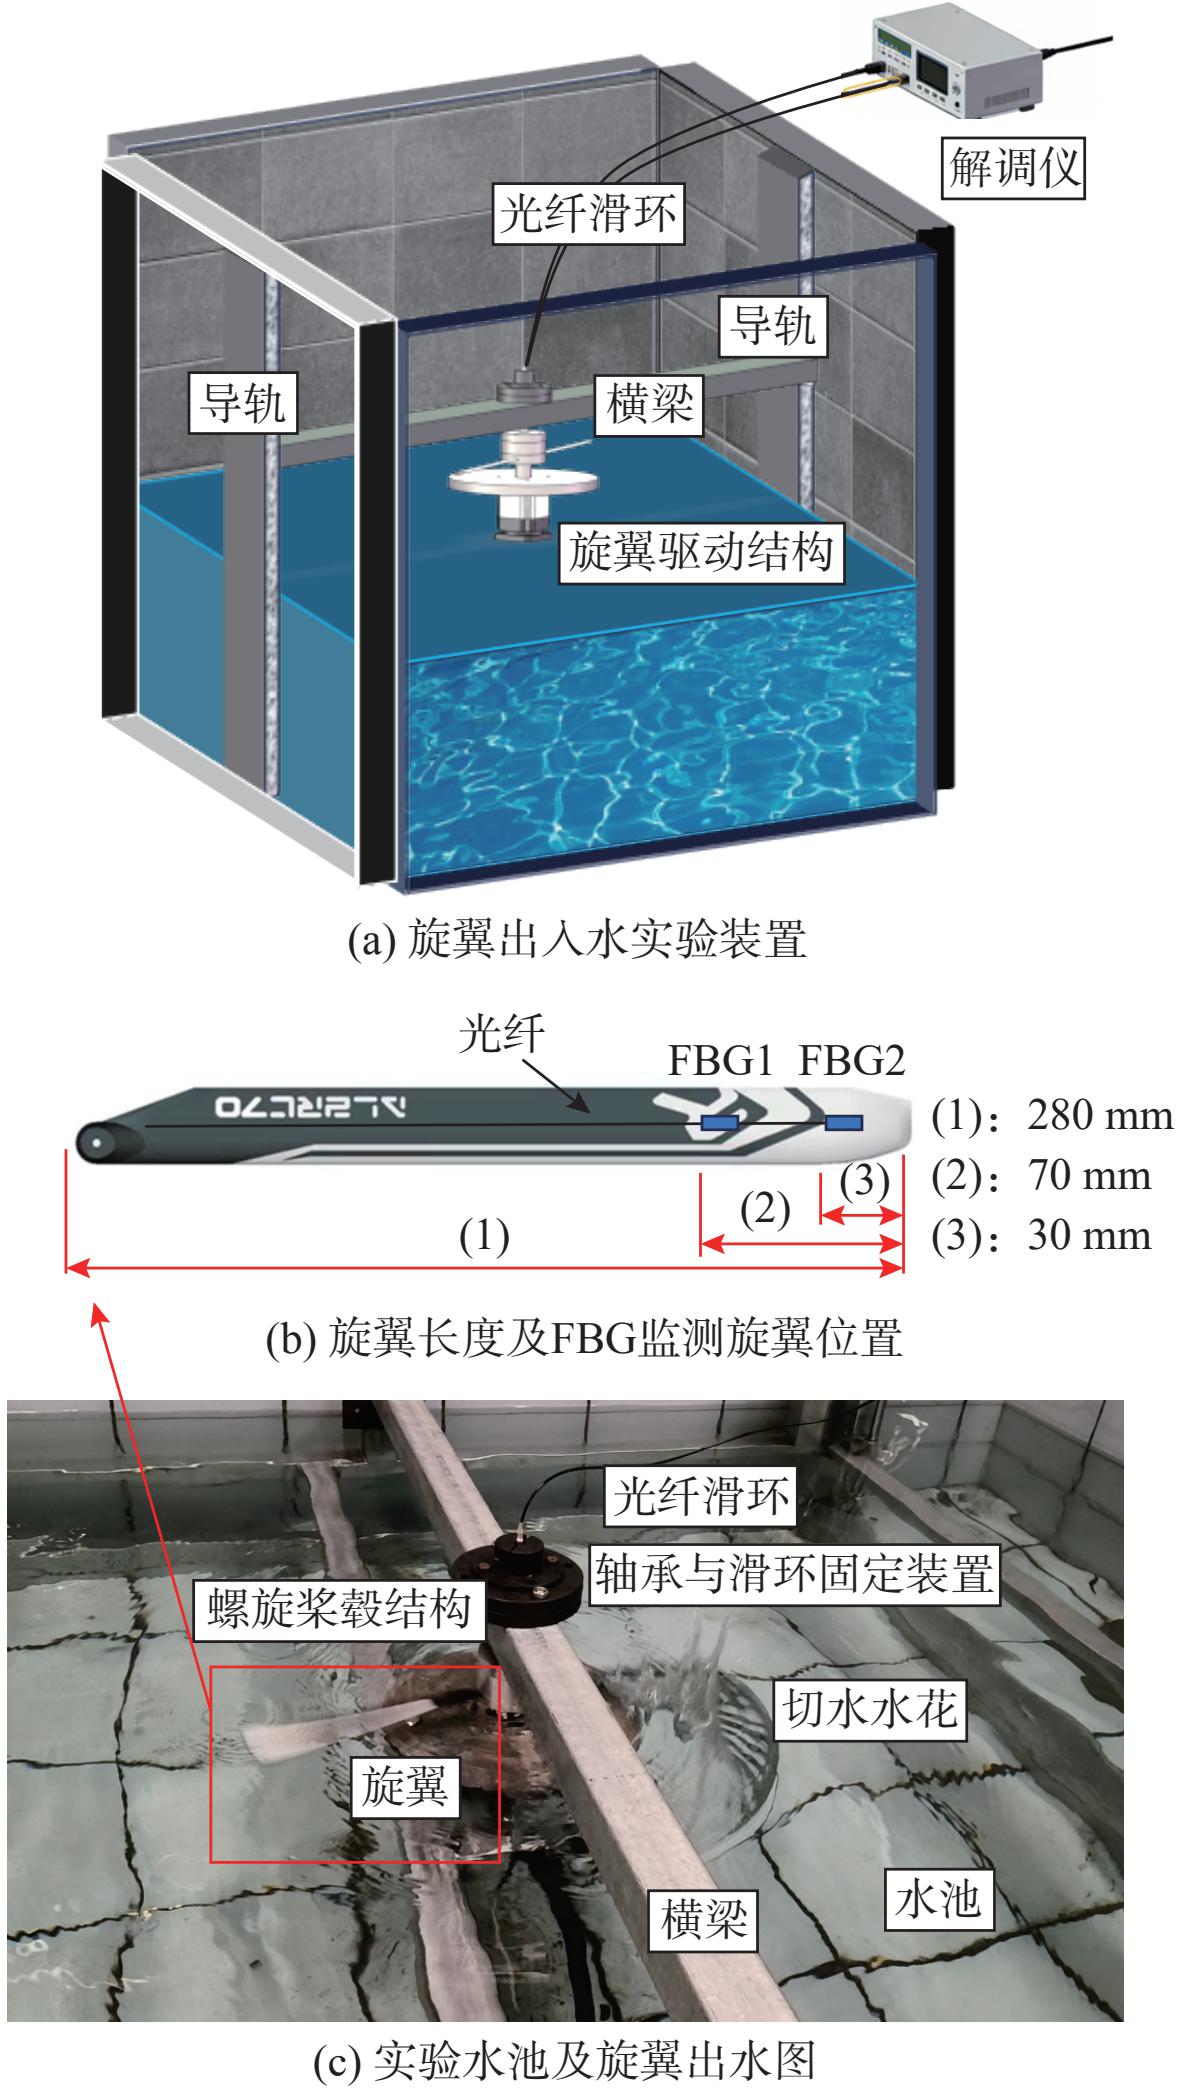
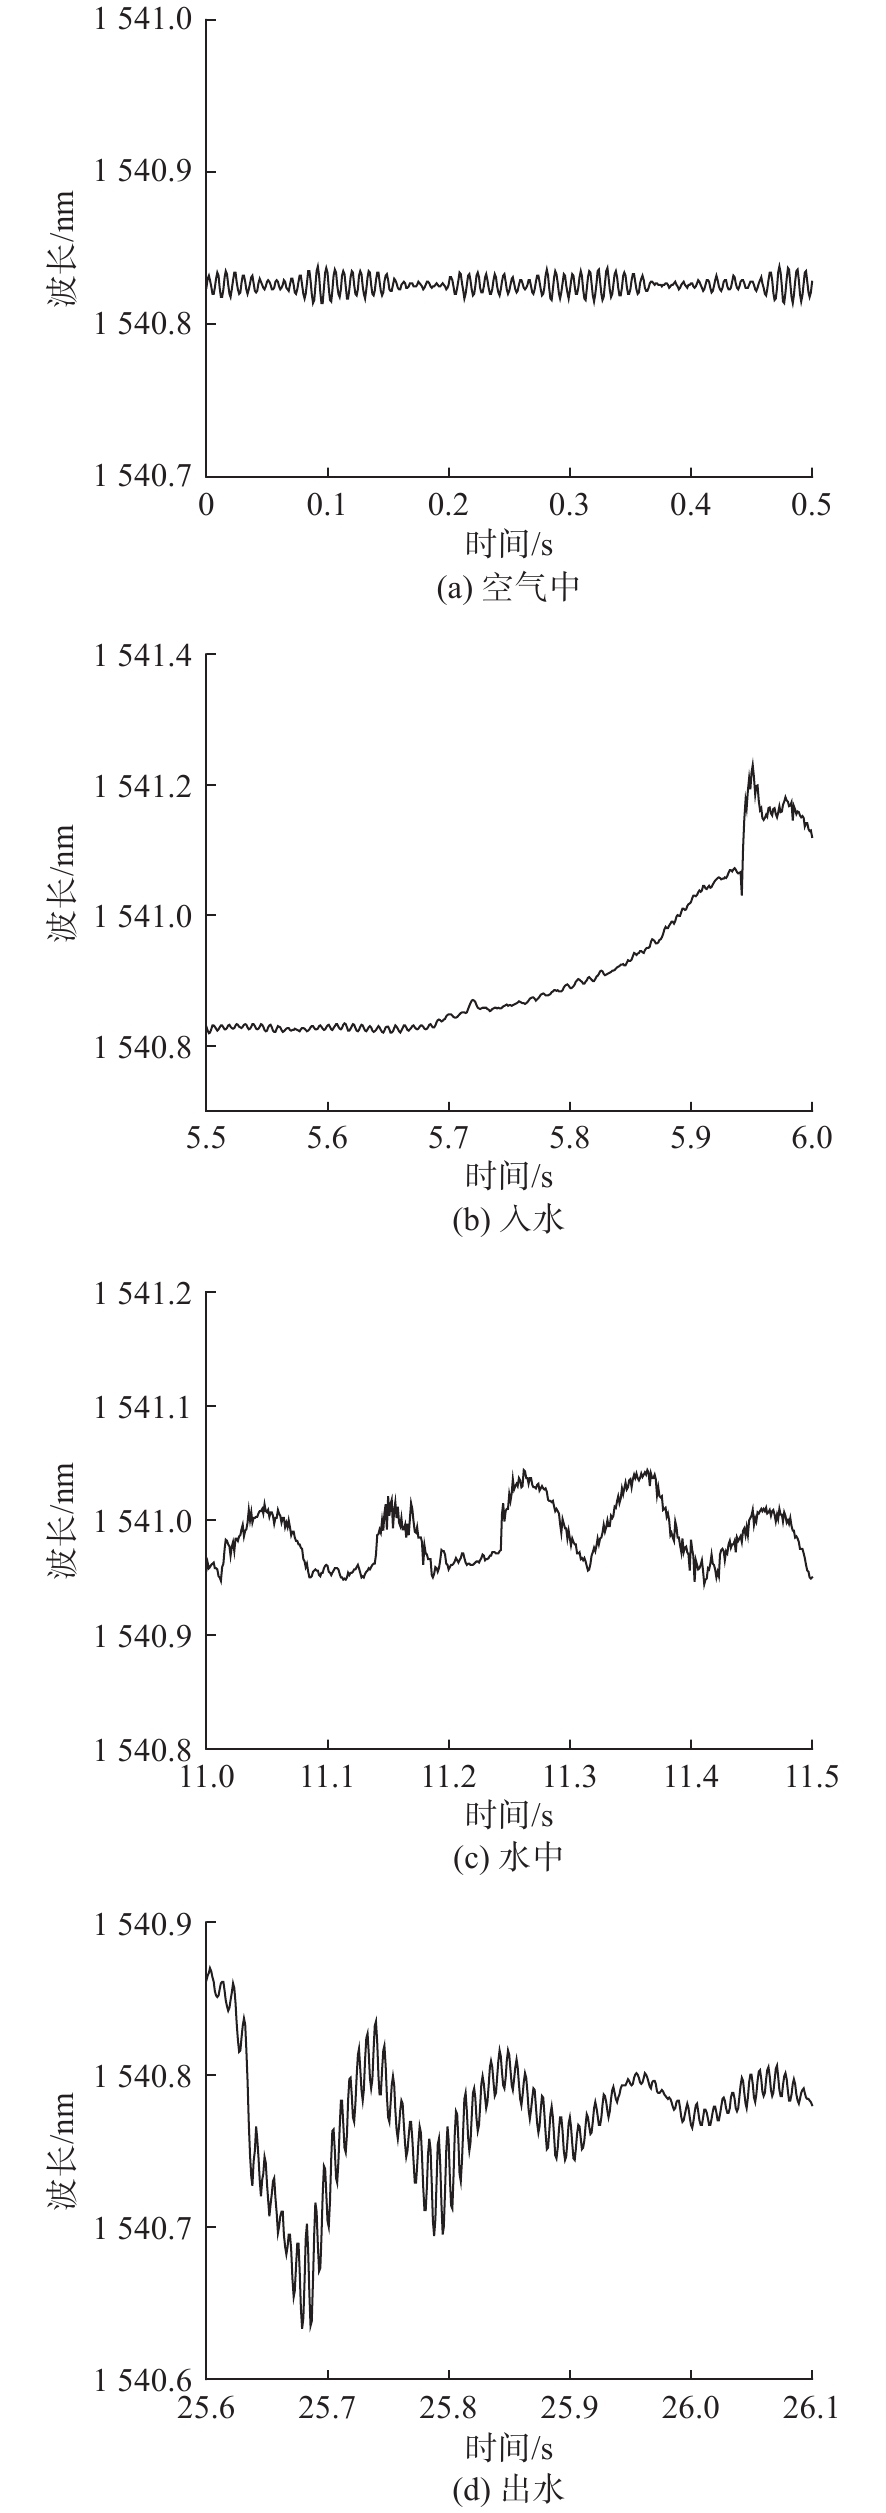
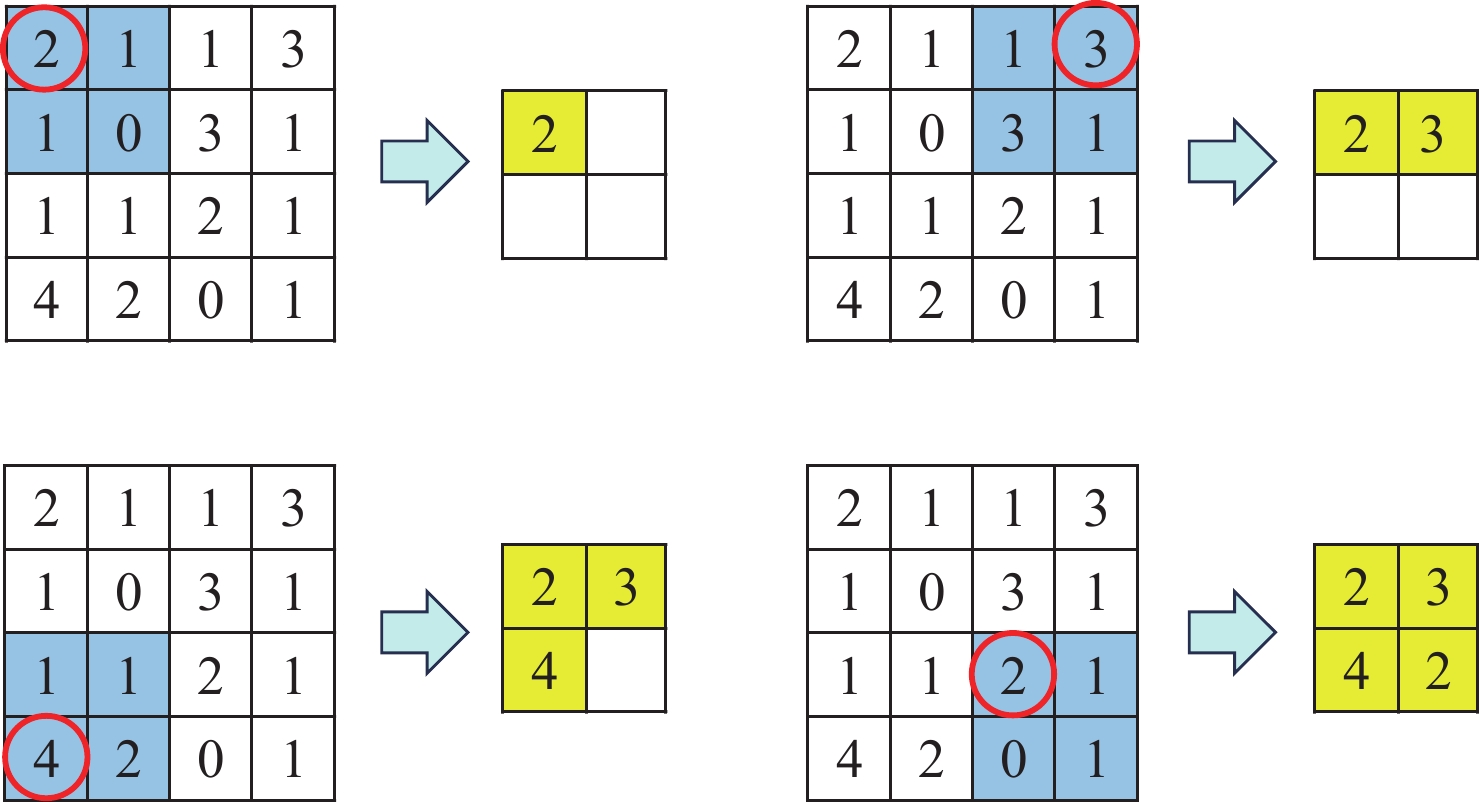
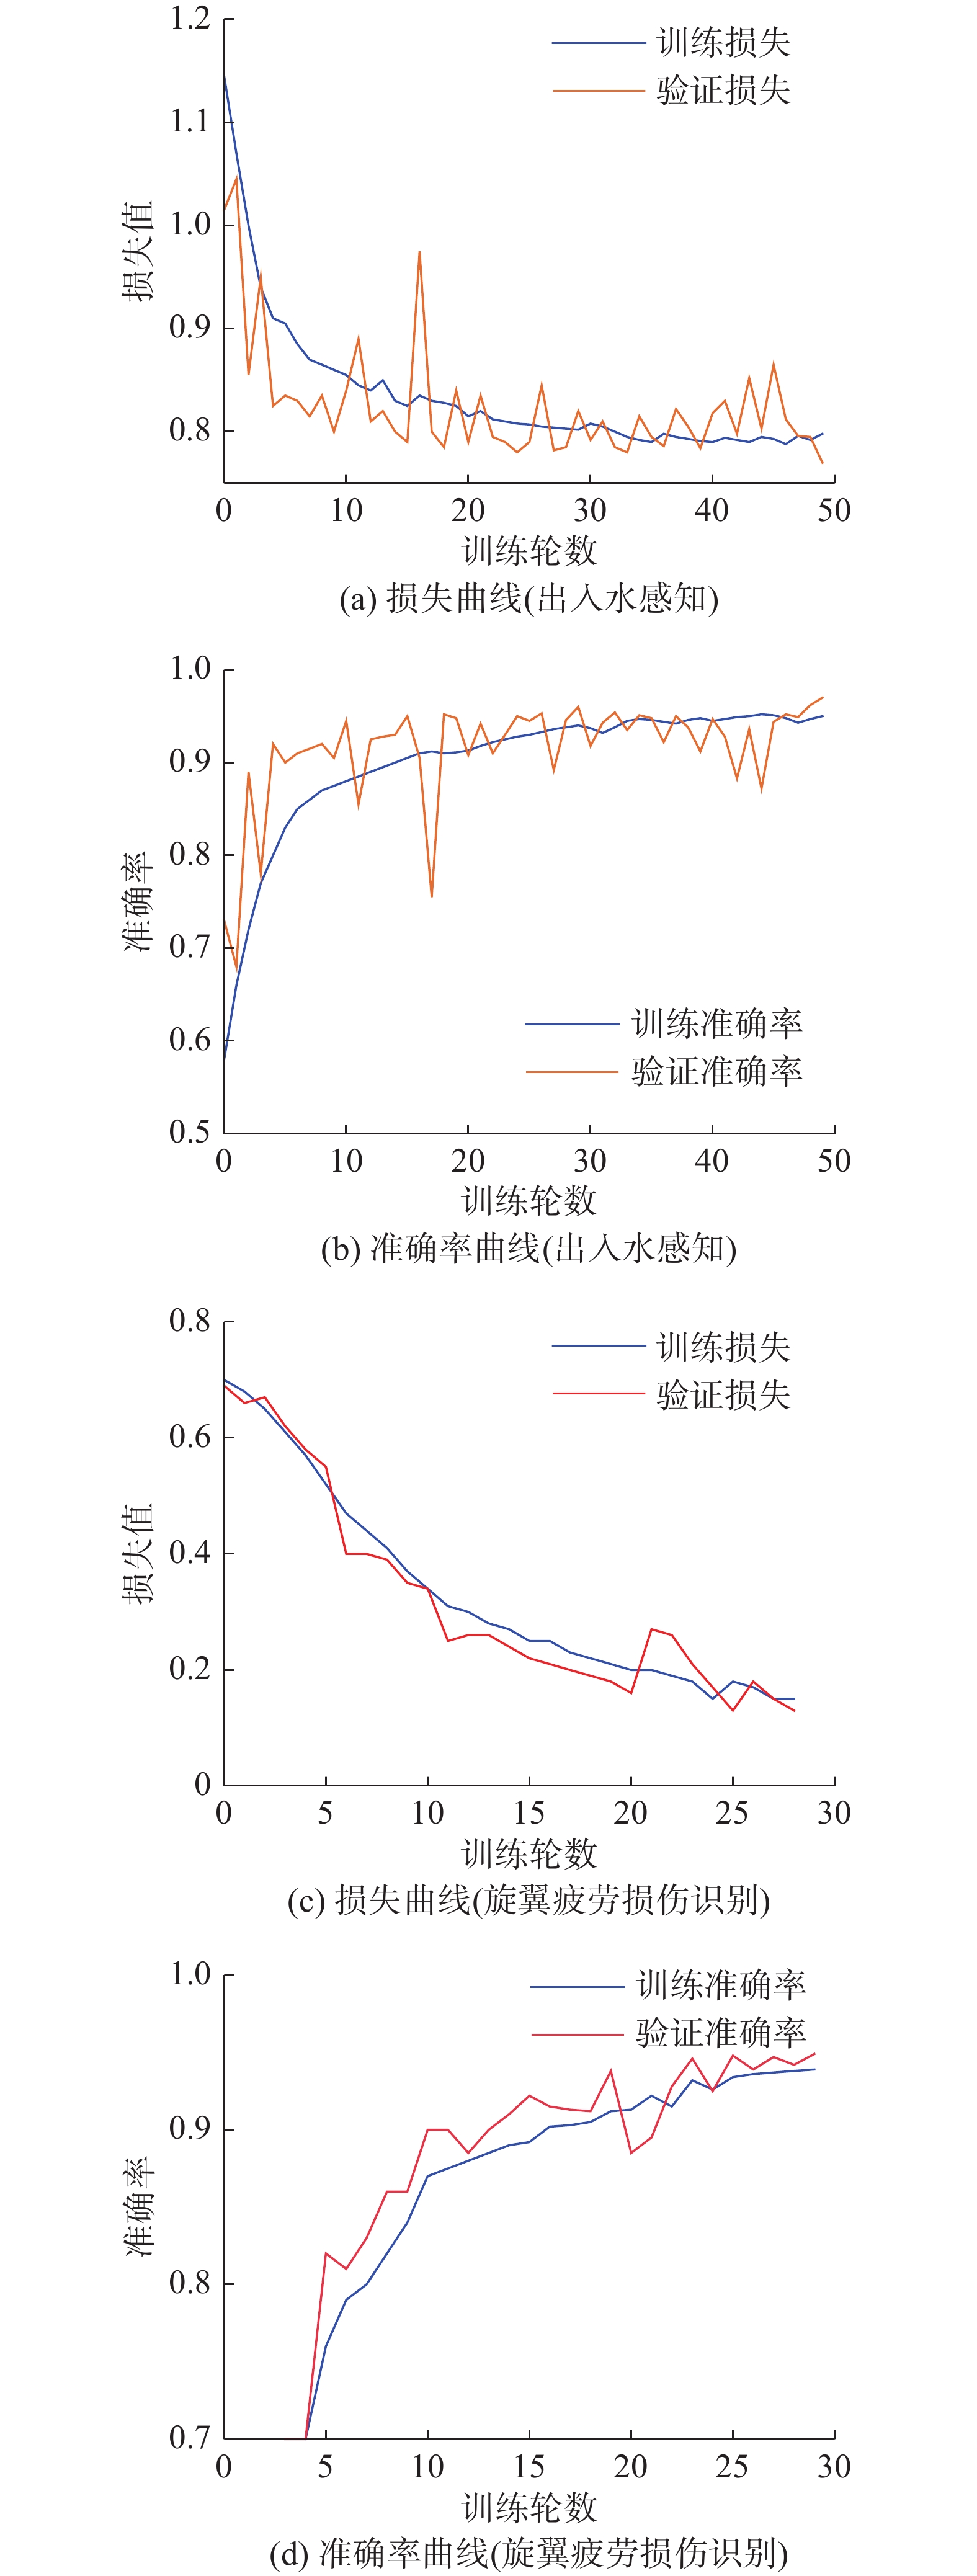
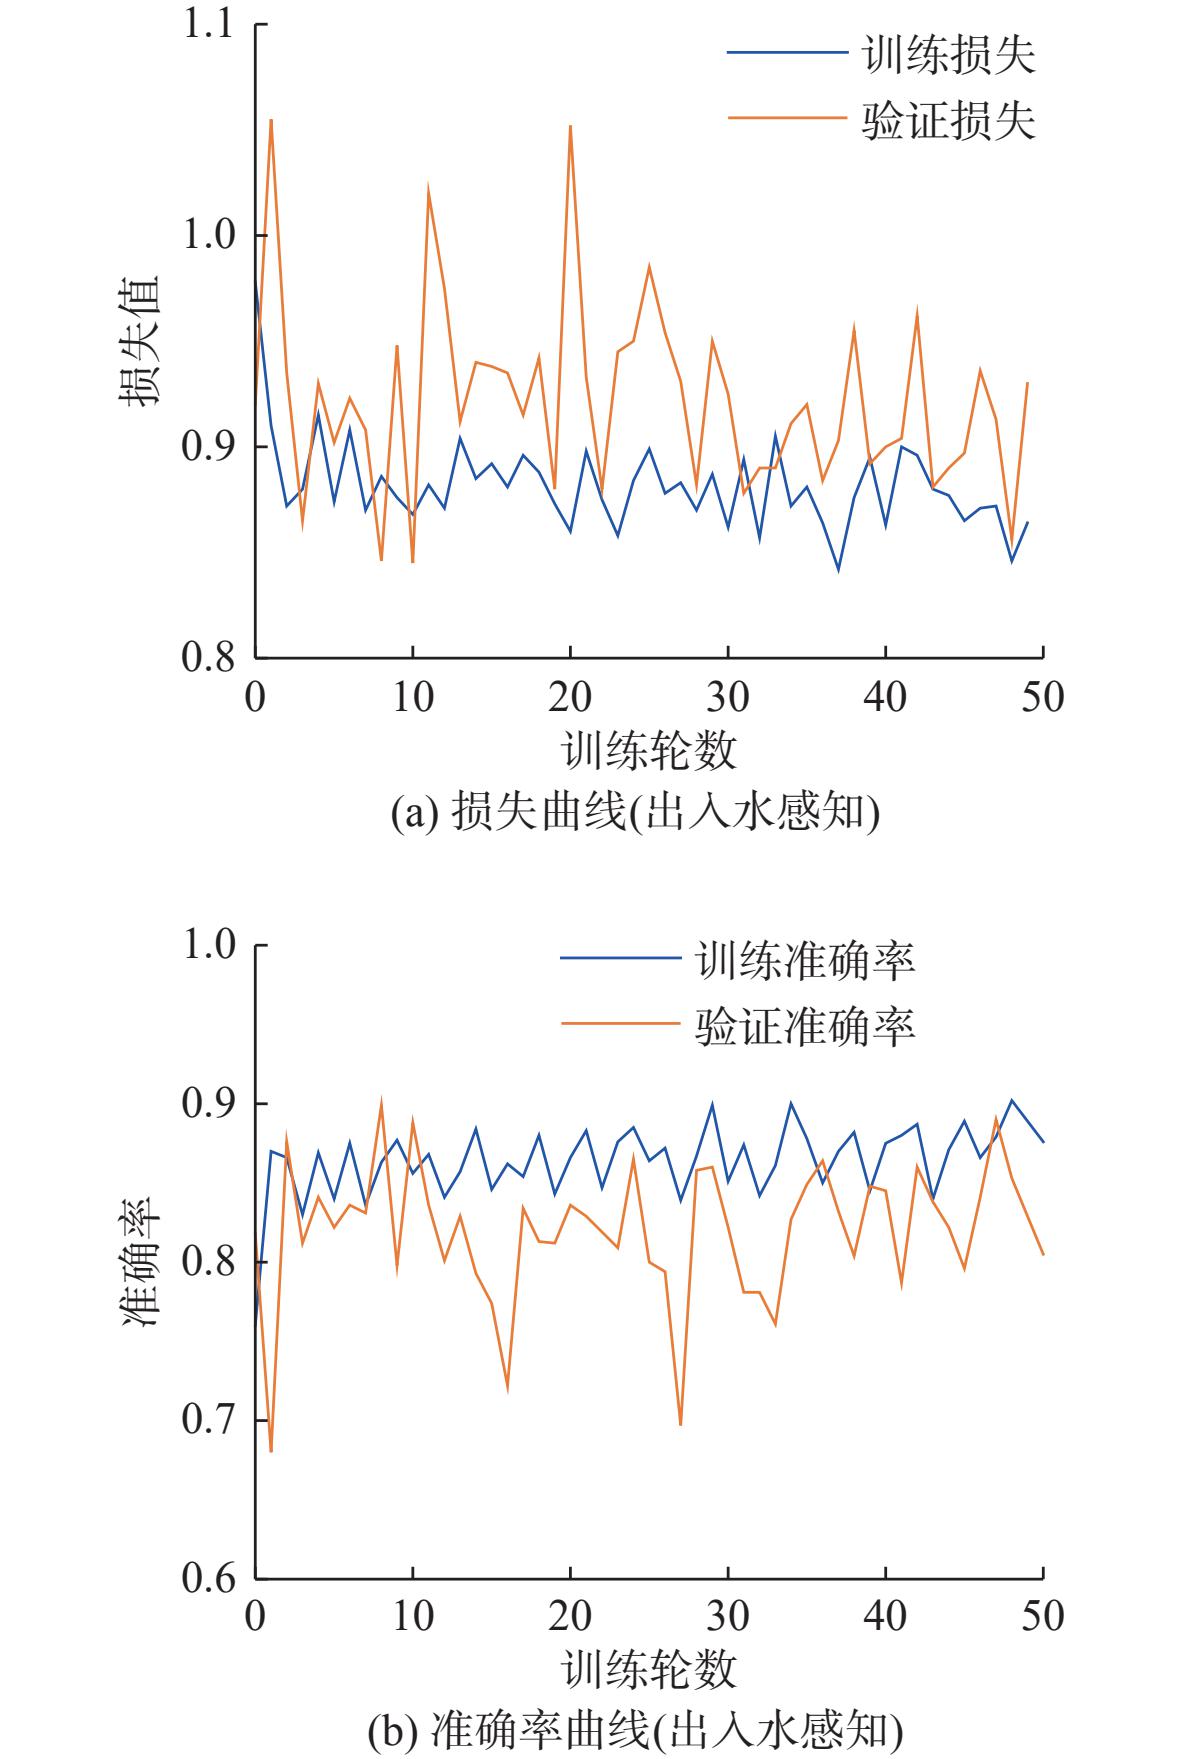
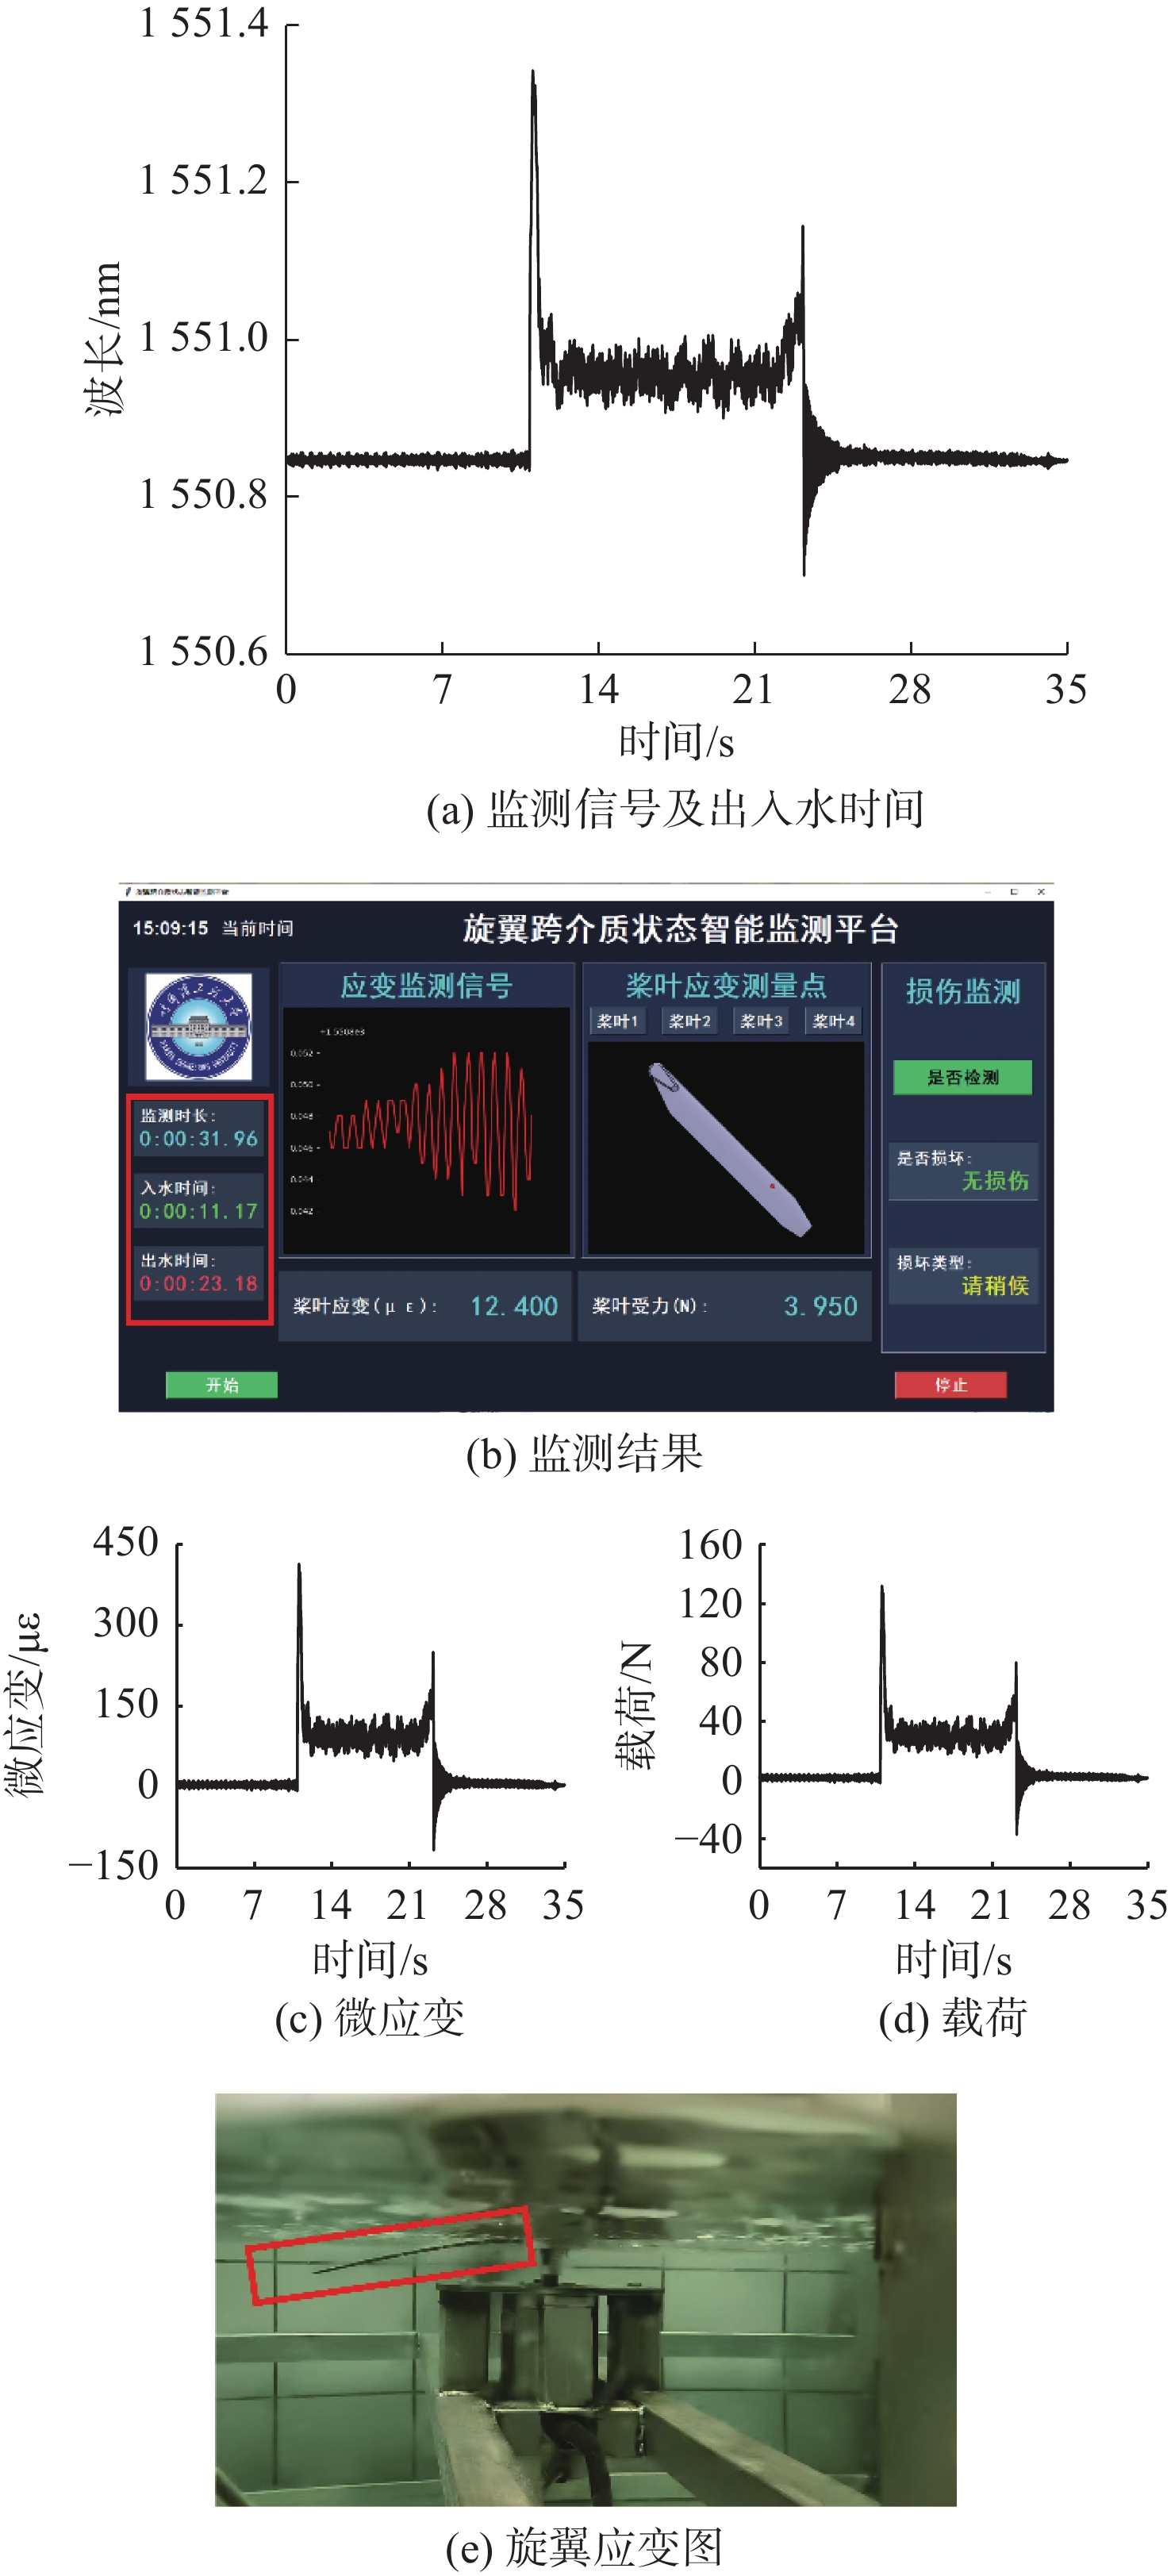
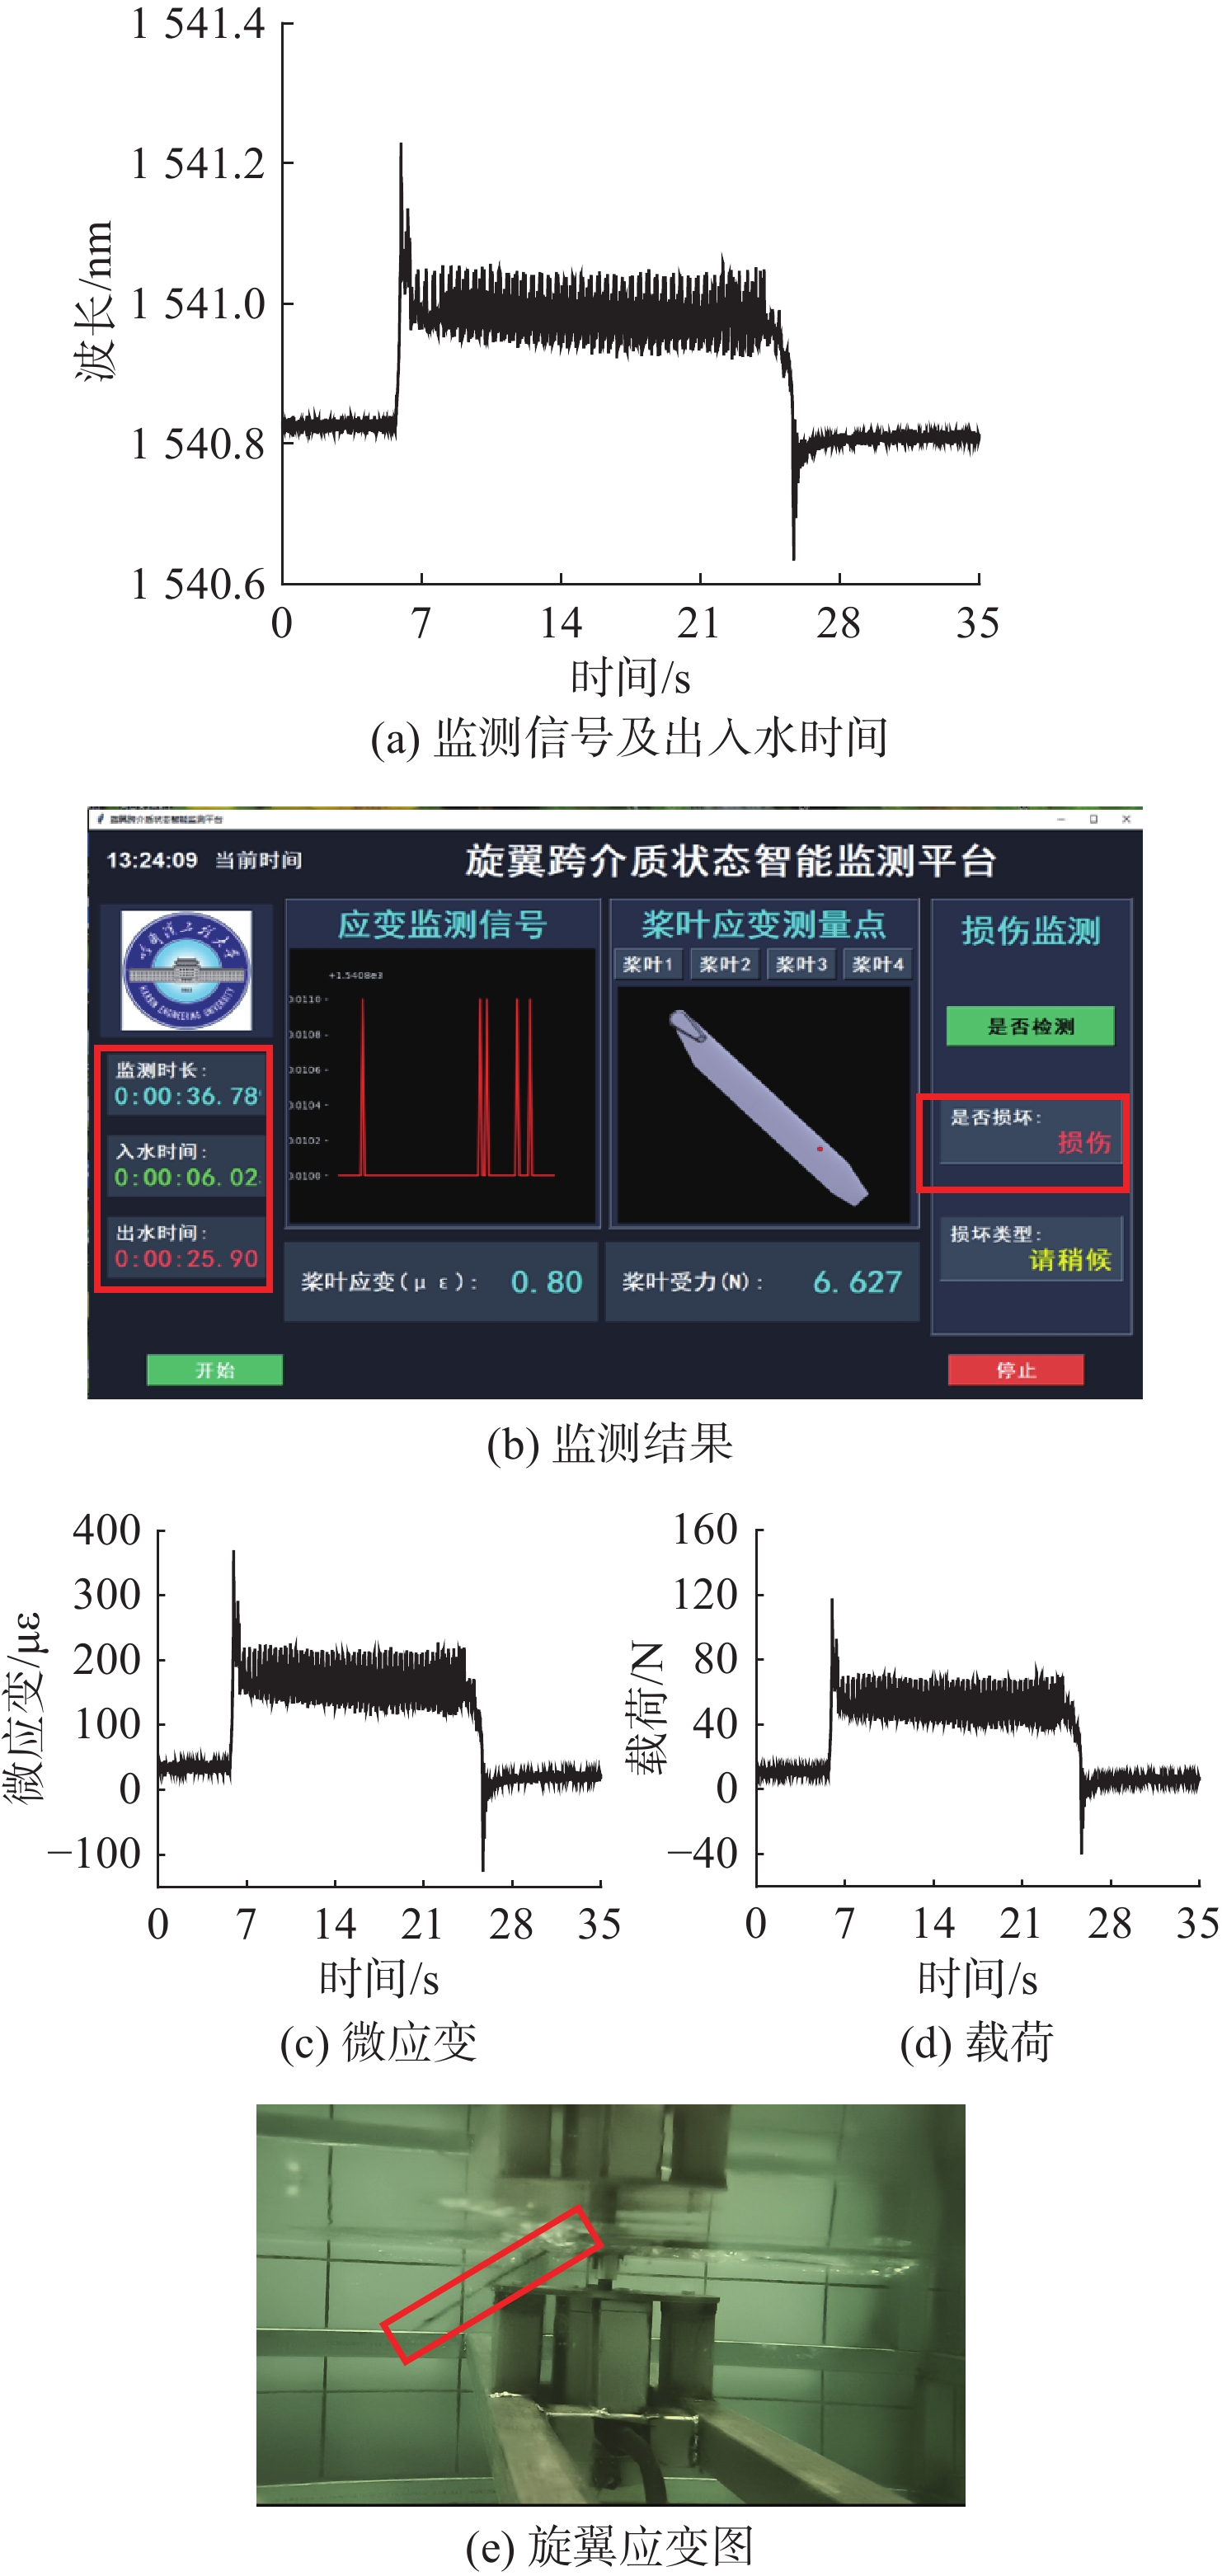
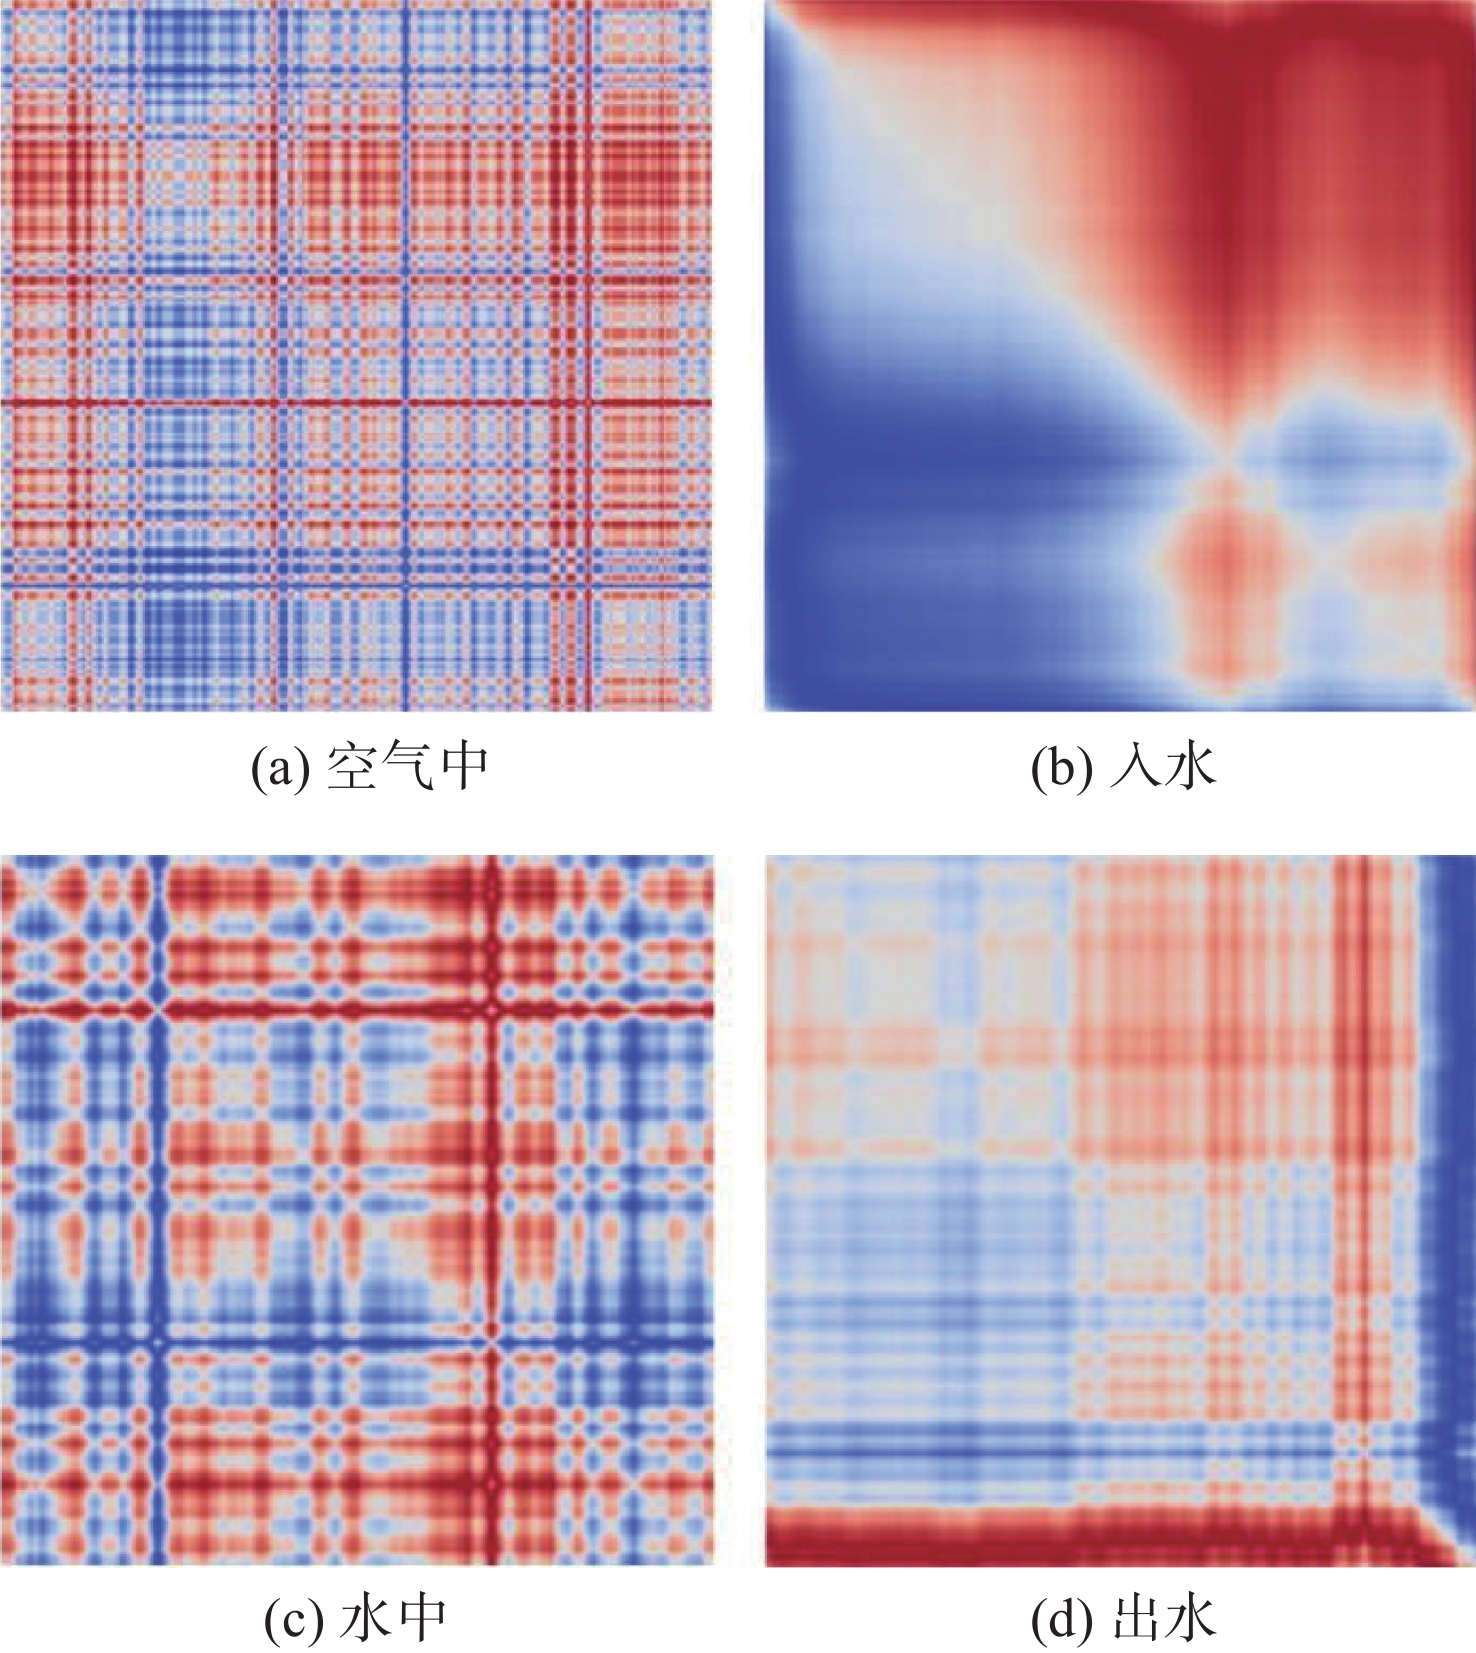
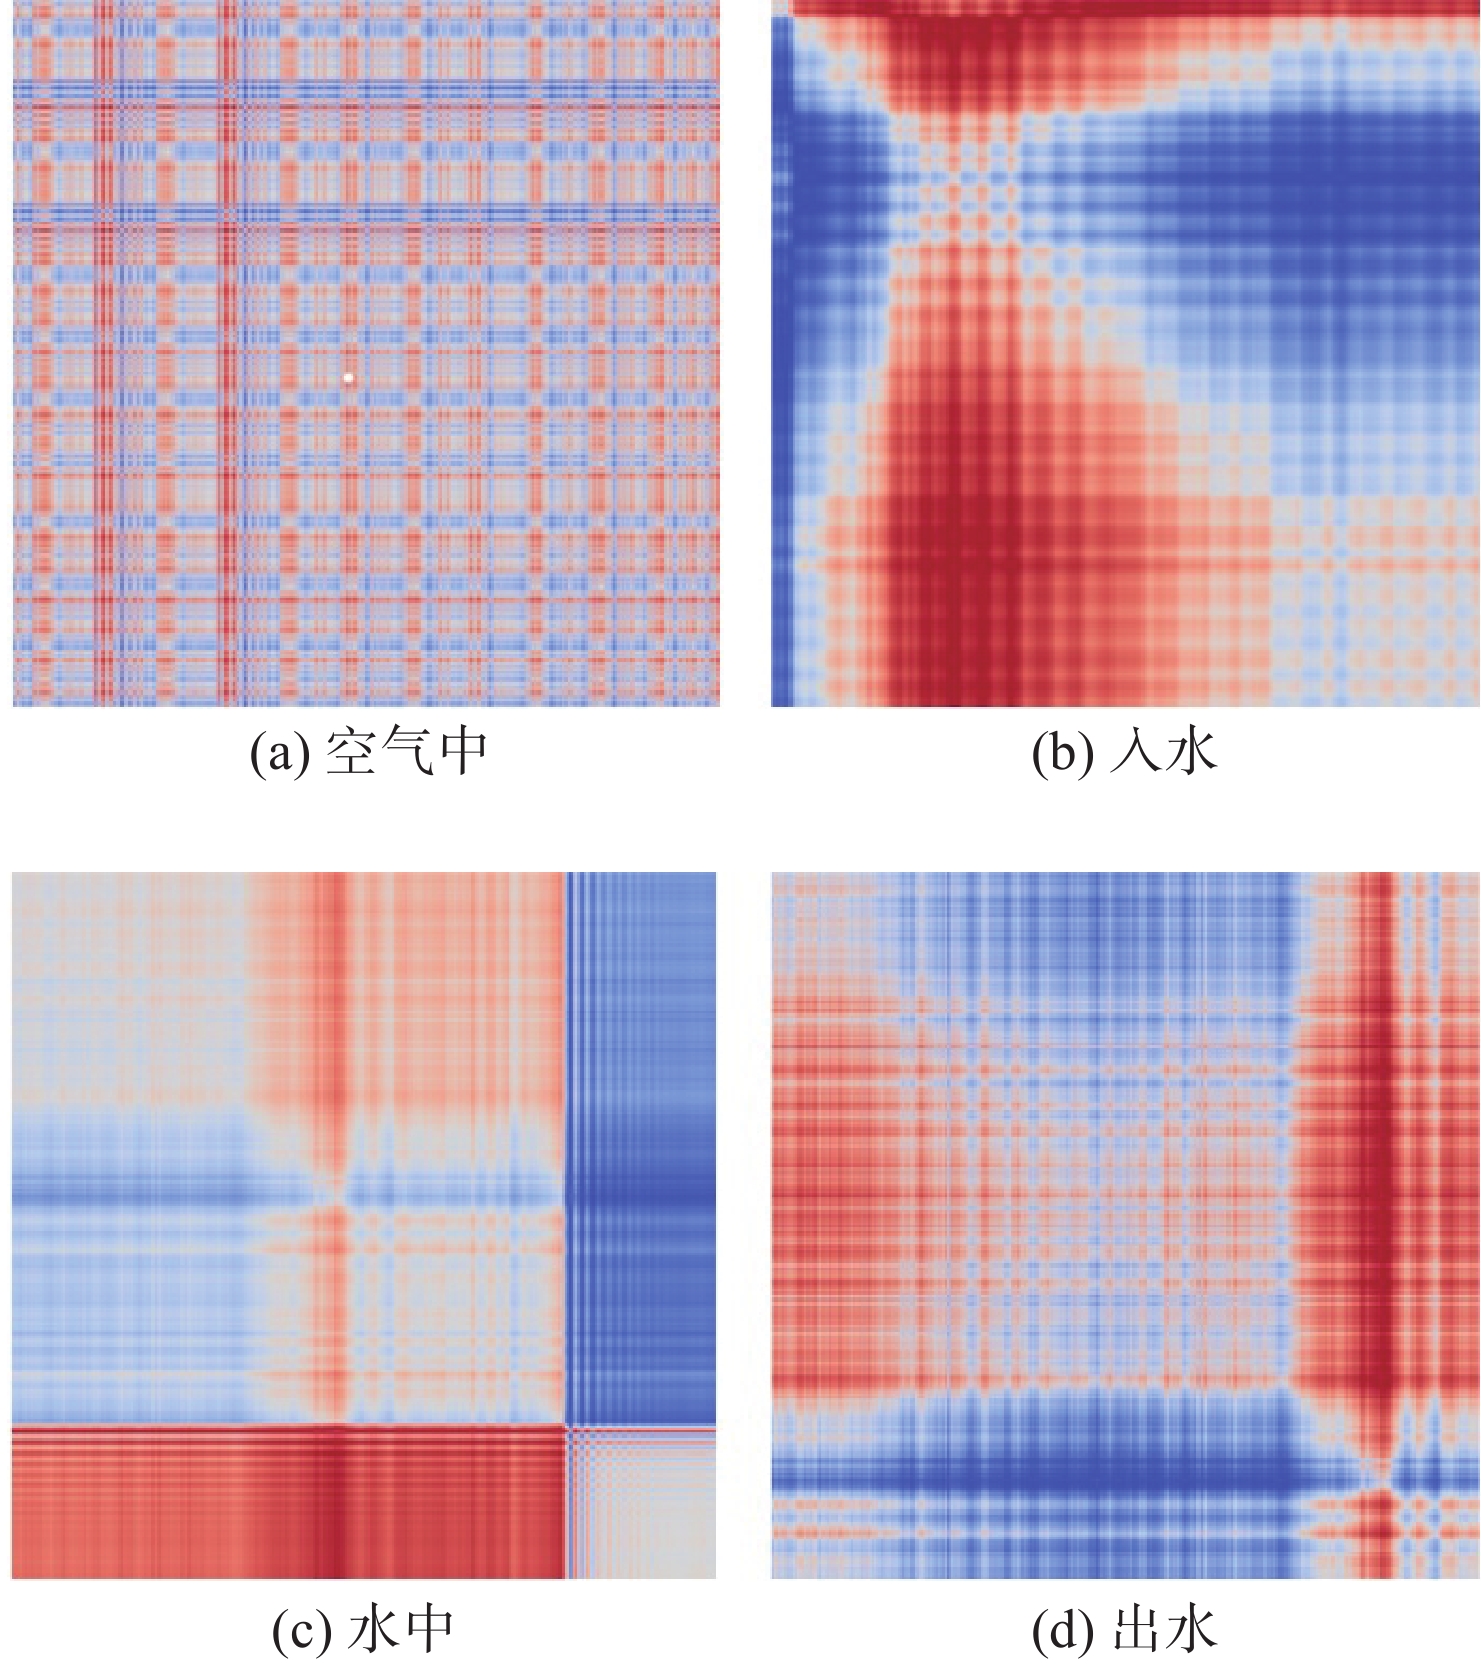
跨介质航行器旋翼在水-气介质转换过程中, 因介质物理参数突变会导致复杂瞬时应变, 长期交变载荷易造成桨叶微裂纹萌生、扩展甚至断裂, 严重威胁航行器运行可靠性与任务连续性。针对旋翼出入水状态感知及损伤监测核心难题, 文中构建信号采集—处理—特征提取—模型训练—状态感知的完整技术体系: 搭建旋翼出入水实验平台, 通过导轨控制旋翼驱动结构完成出入水运动, 利用光纤布拉格光栅解调仪实时采集旋翼出入水全过程信号; 选取奇异点剔除法识别并剔除异常数据点, 完整保留入水、水中及出水信号特征; 通过格拉姆角场将一维时序转换为二维图像, 保留时间戳与幅度信息, 增强时间相关性特征并消除冗余; 而后将预处理特征信号和转换图像用于模型训练。实验结果表明, 训练模型可实现跨介质航行器旋翼出入水状态的精准识别与实时损伤预警, 为航行器航线调整提供决策支持, 有效提升其智能感知与突防能力, 同时推动光学监测技术在跨介质航行器领域的深入应用。
不同海况下北斗信标浮体运动及系泊载荷特性研究
赵晓伟, 刘念, 张耀锐, 张立, 舒航, 李春宝
2026, 34(5): 959-966. doi: 10.11993/j.issn.2096-3920.2026-0102
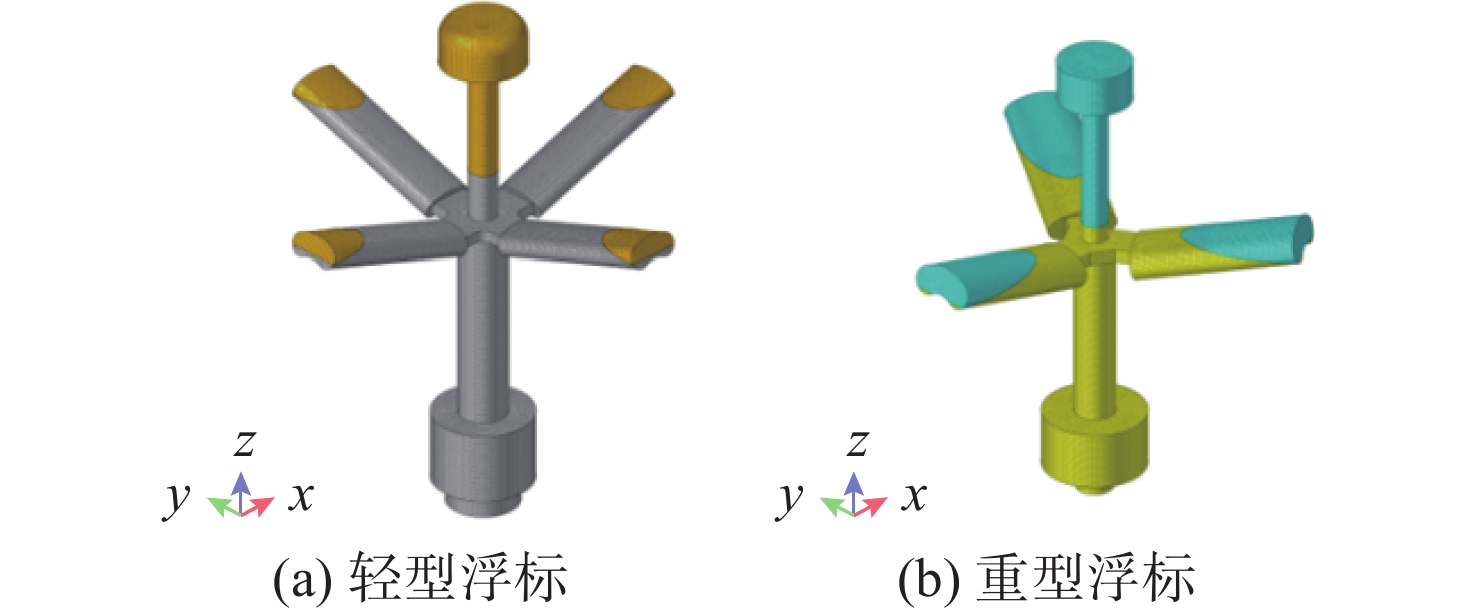
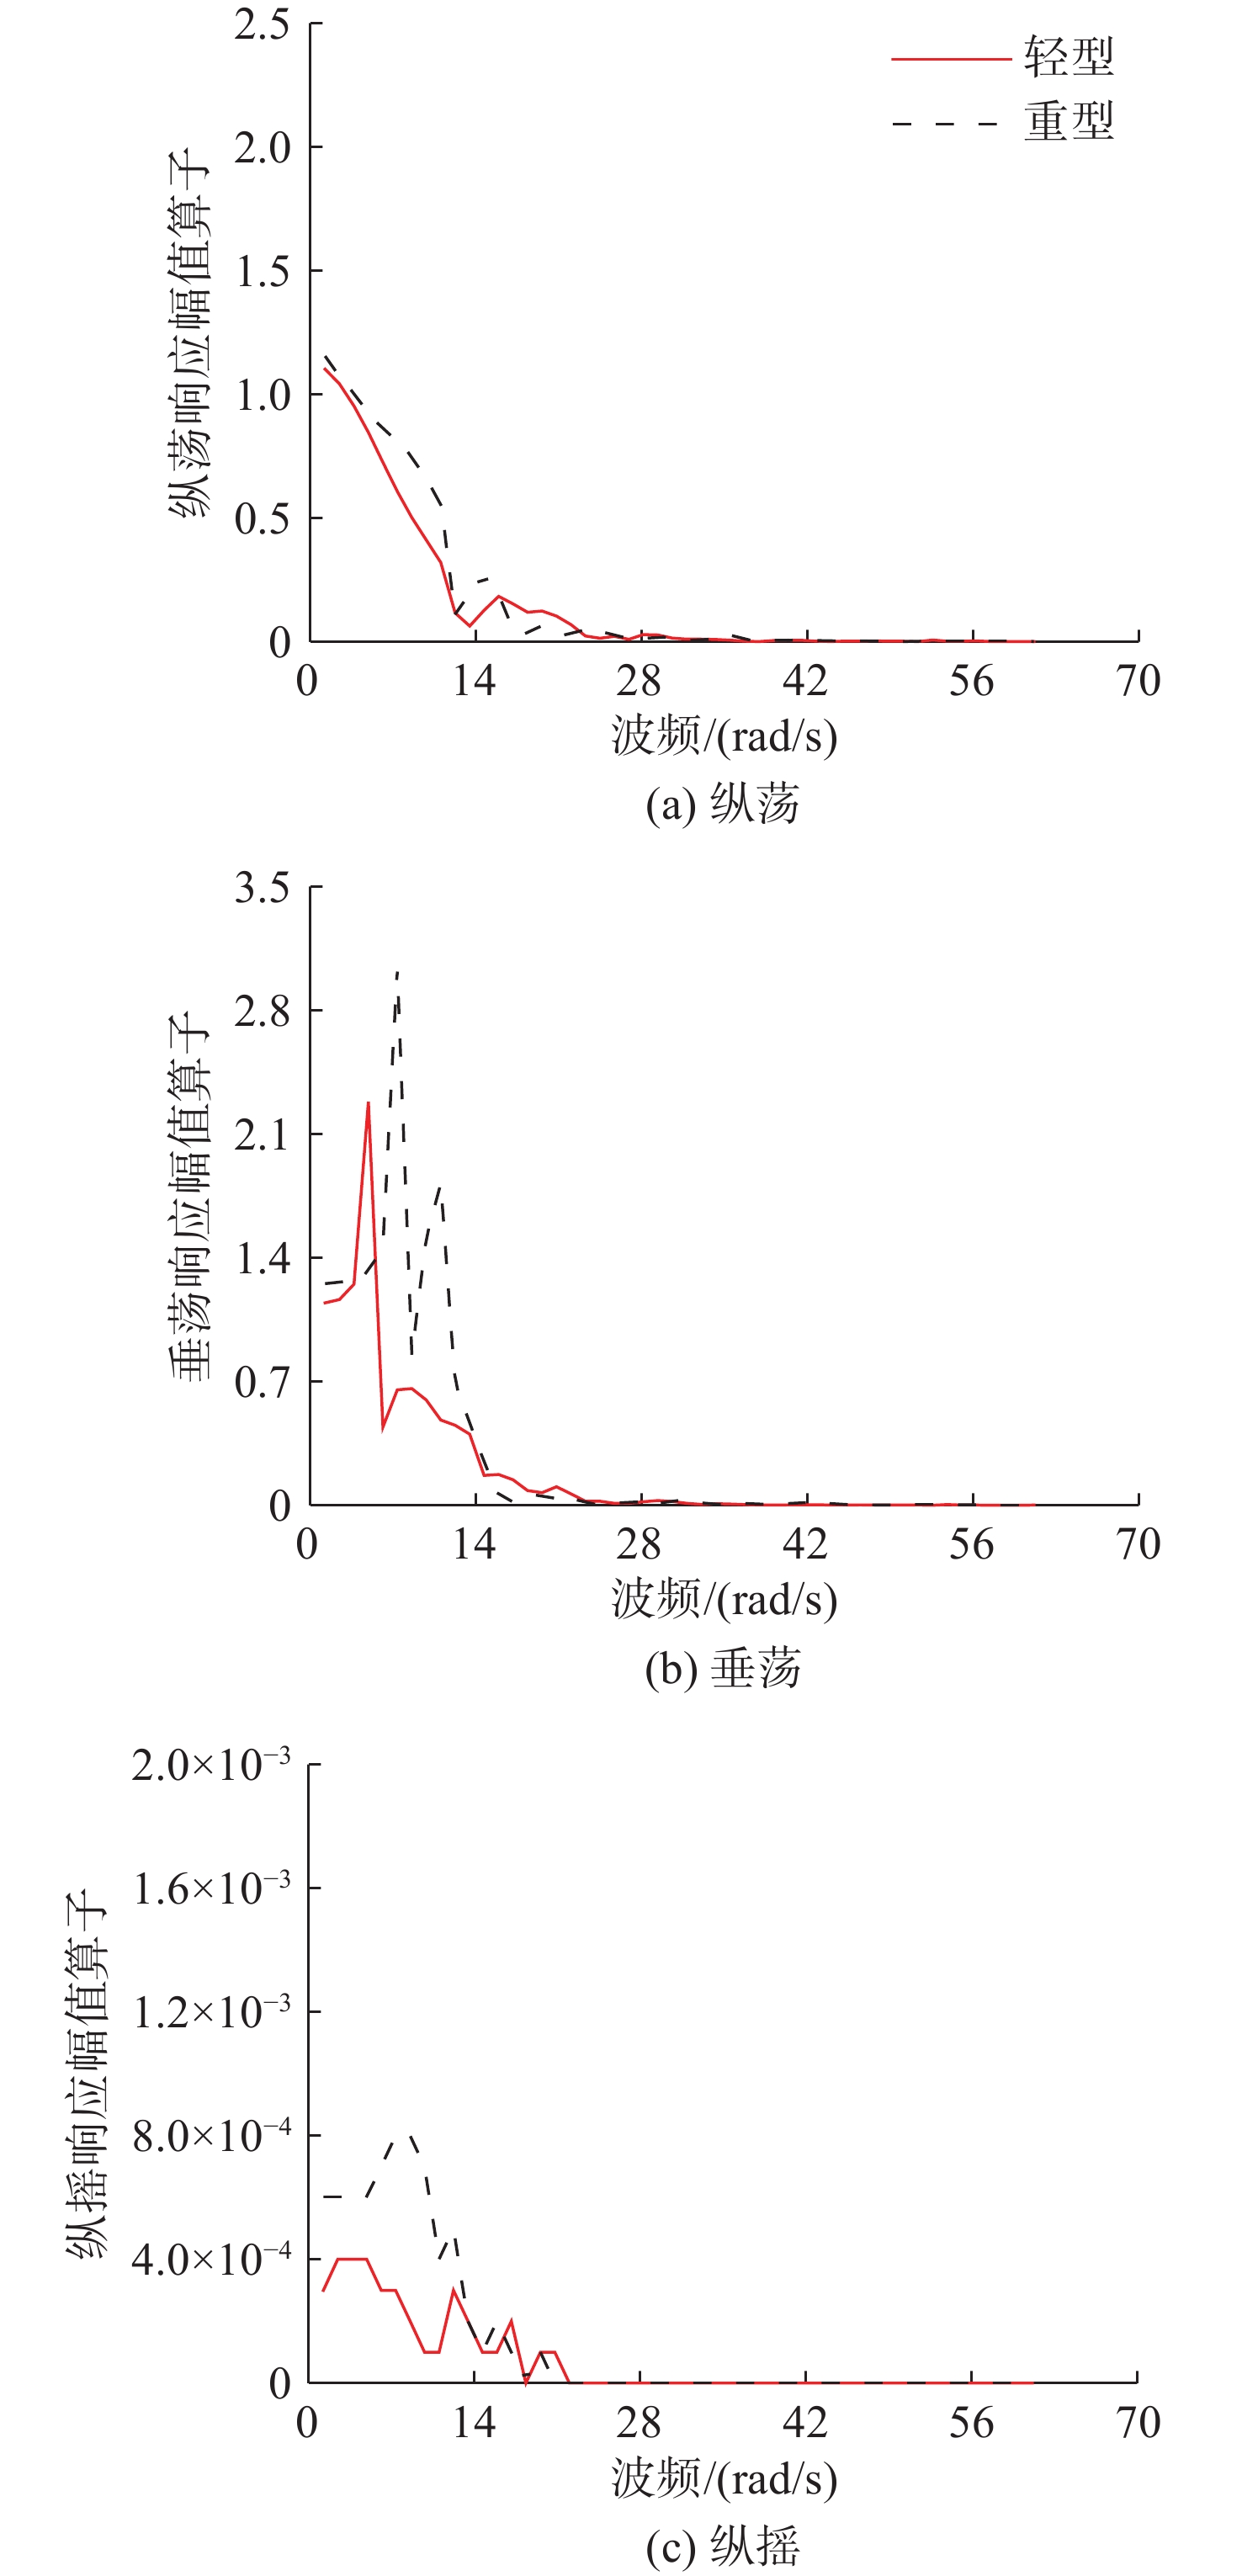
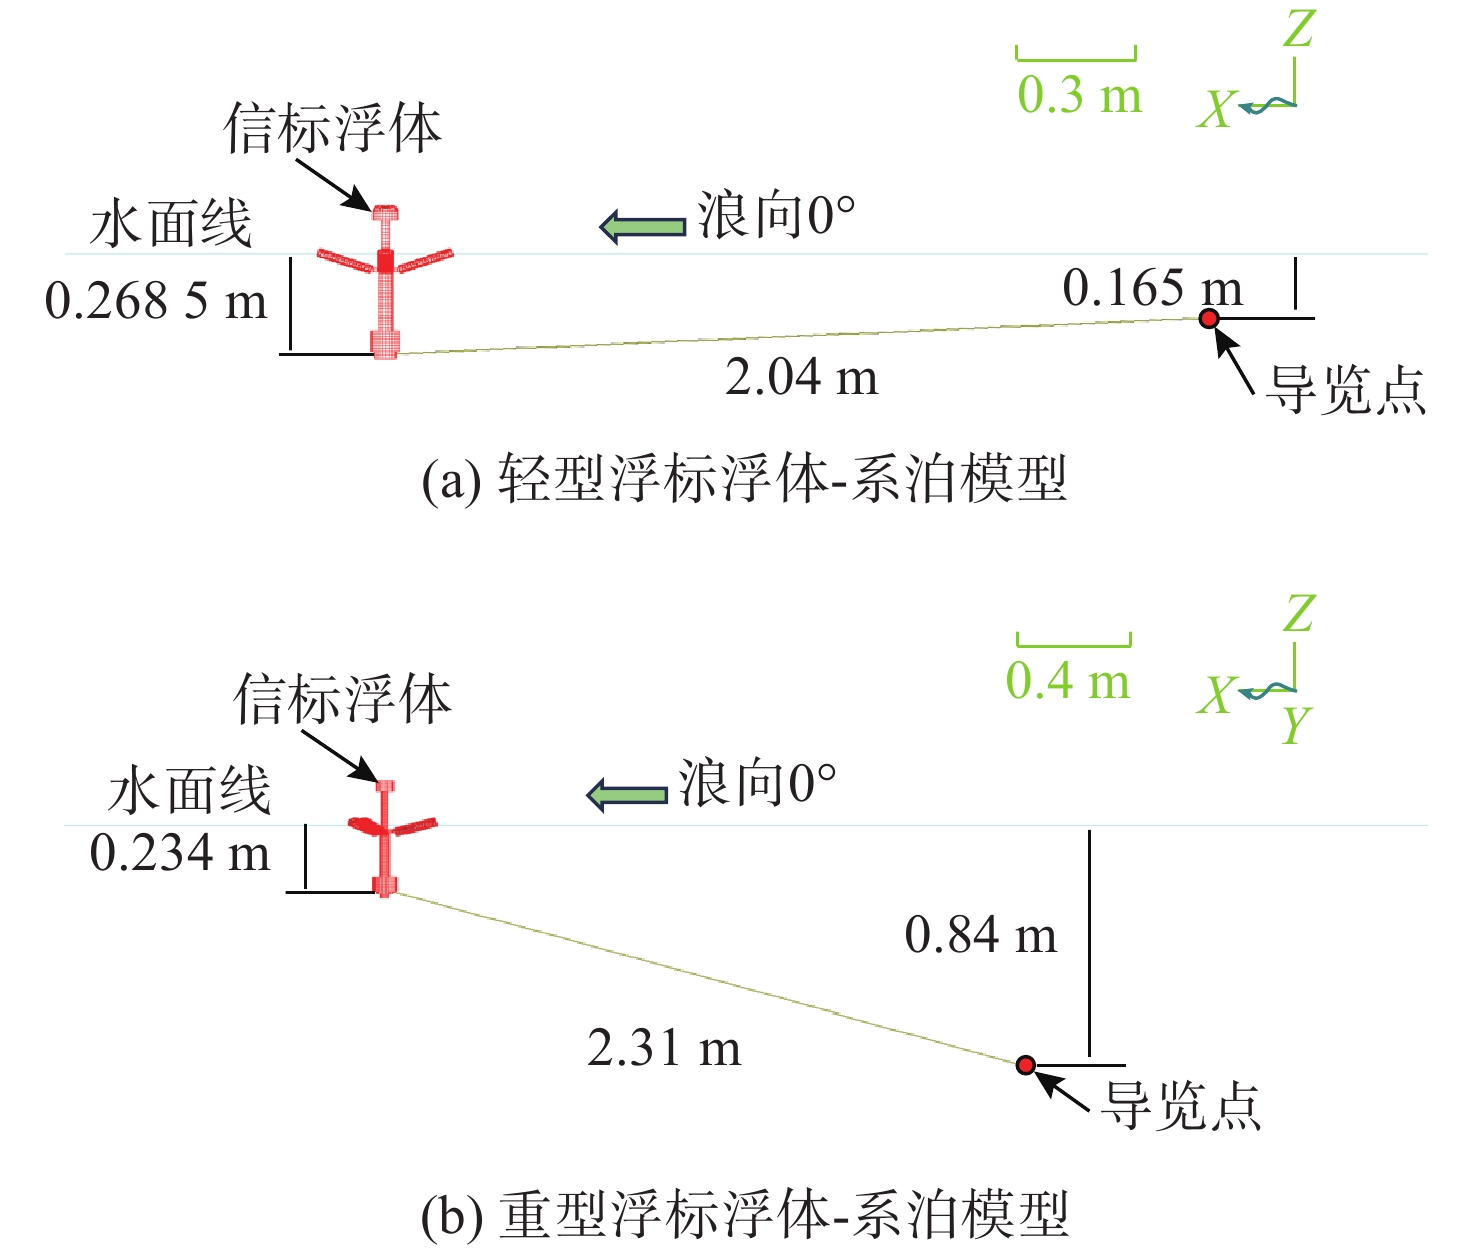
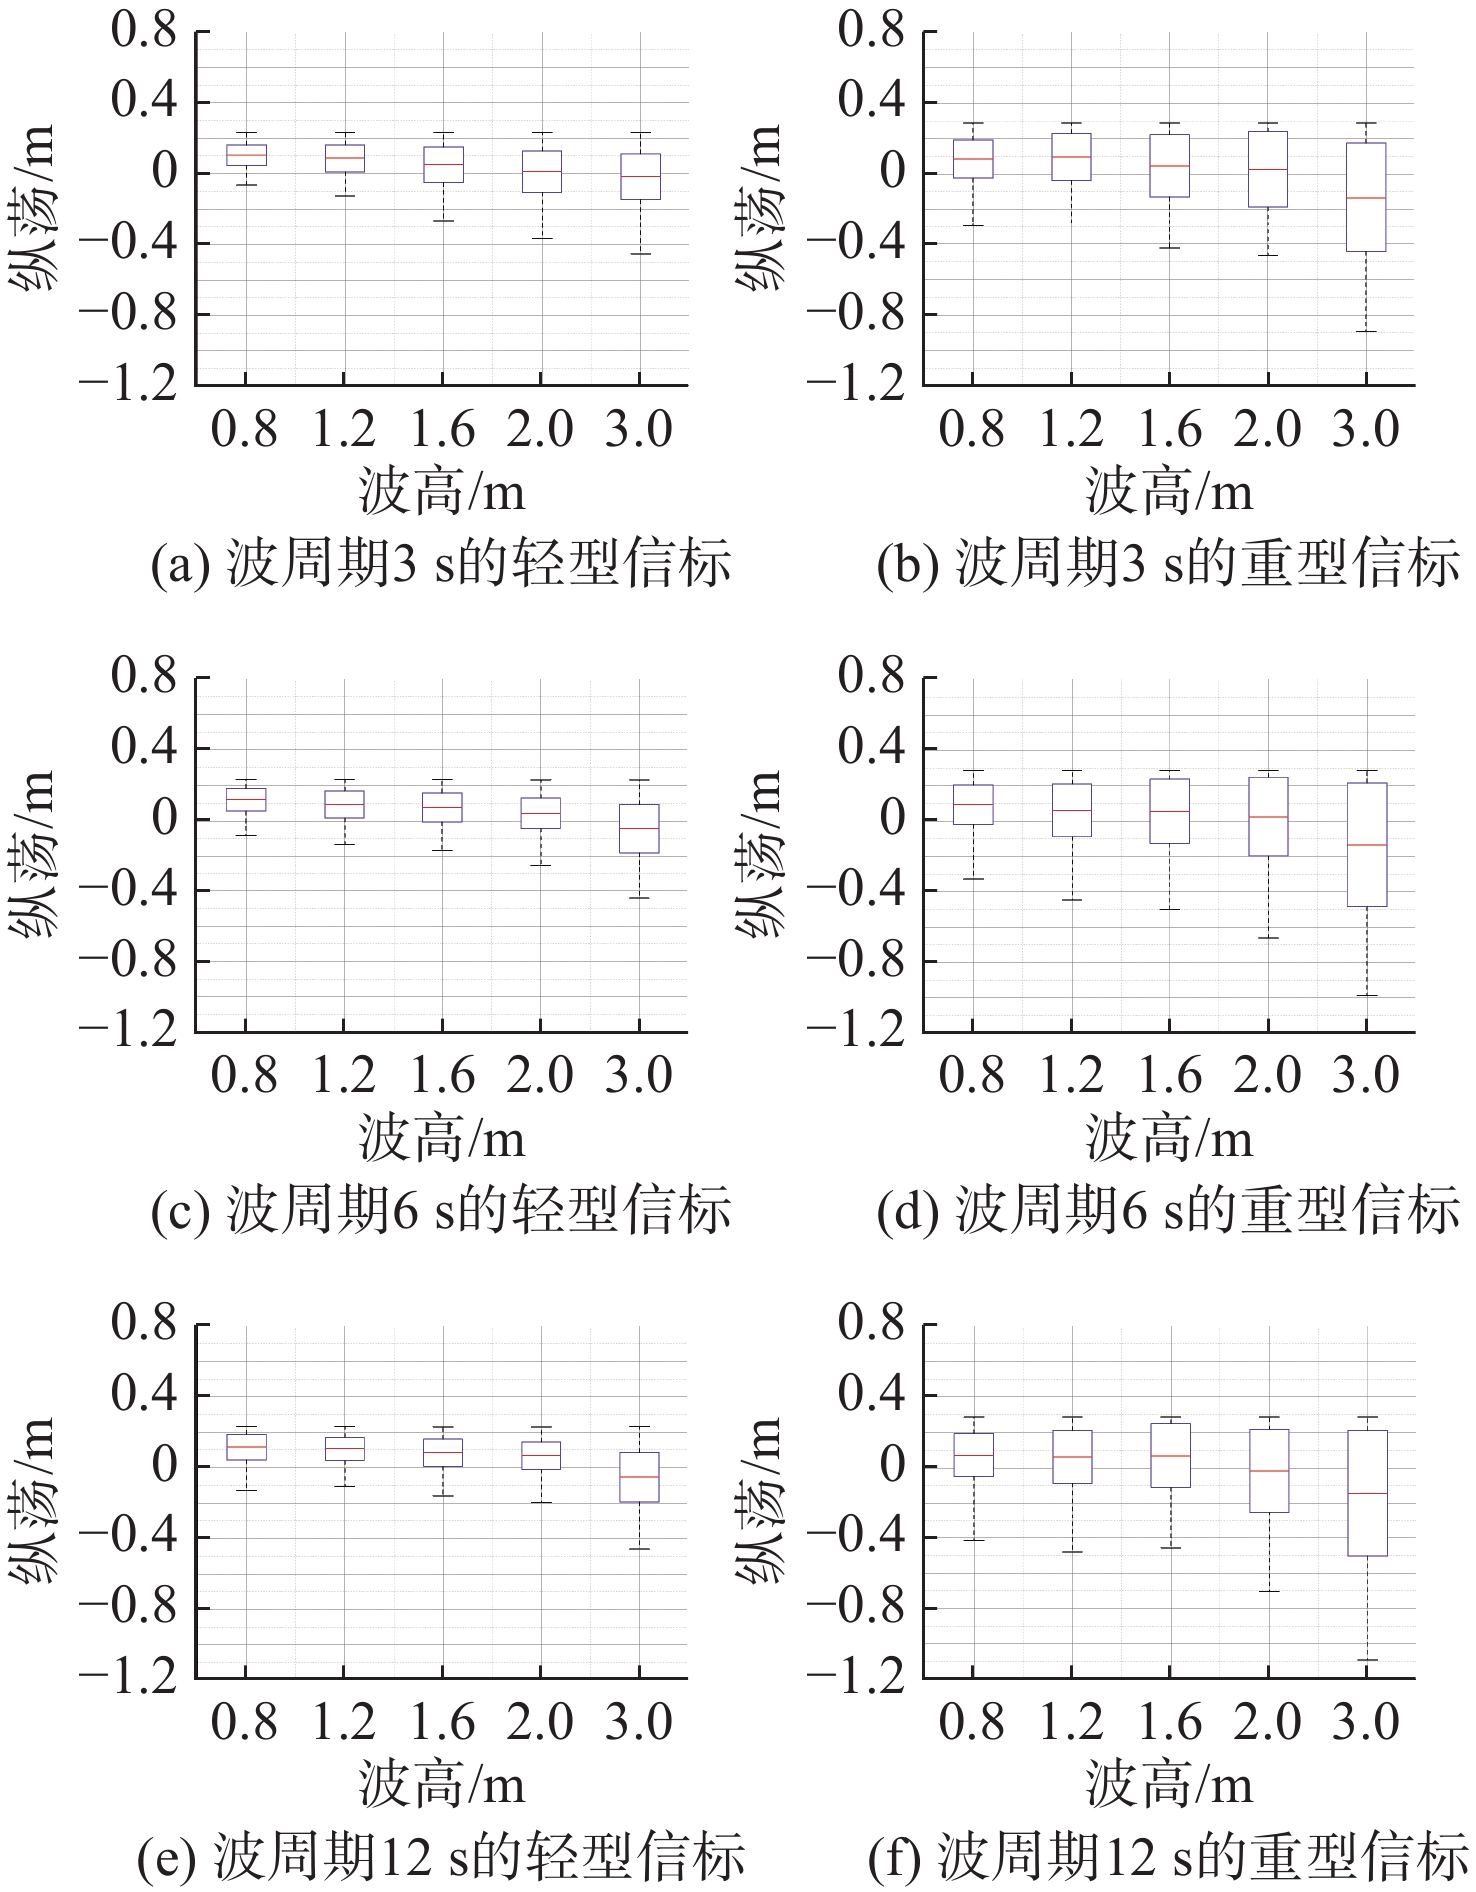
摘要:
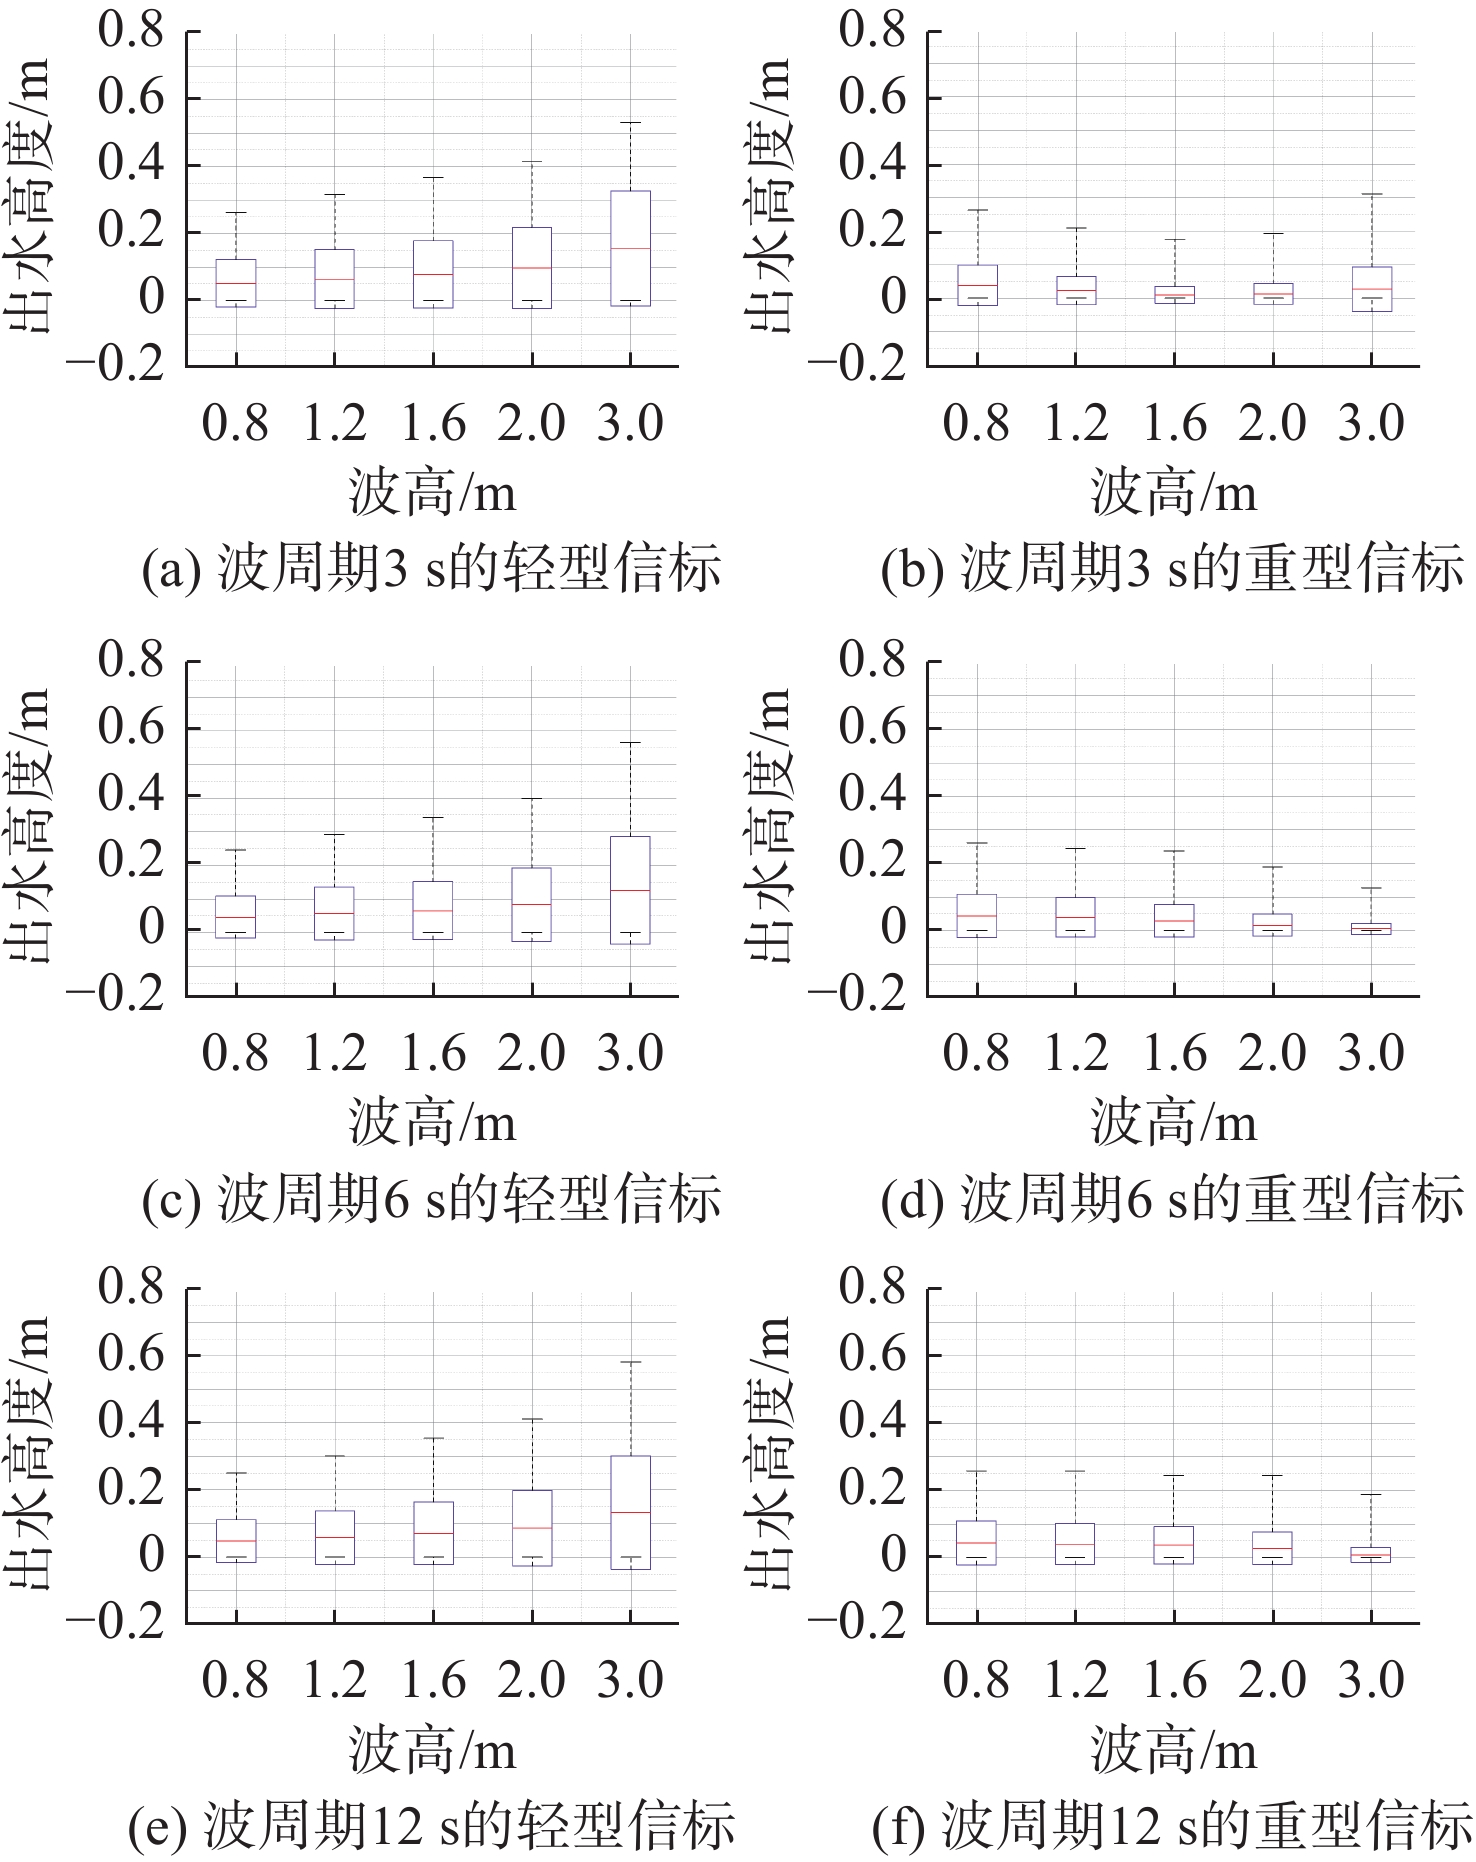
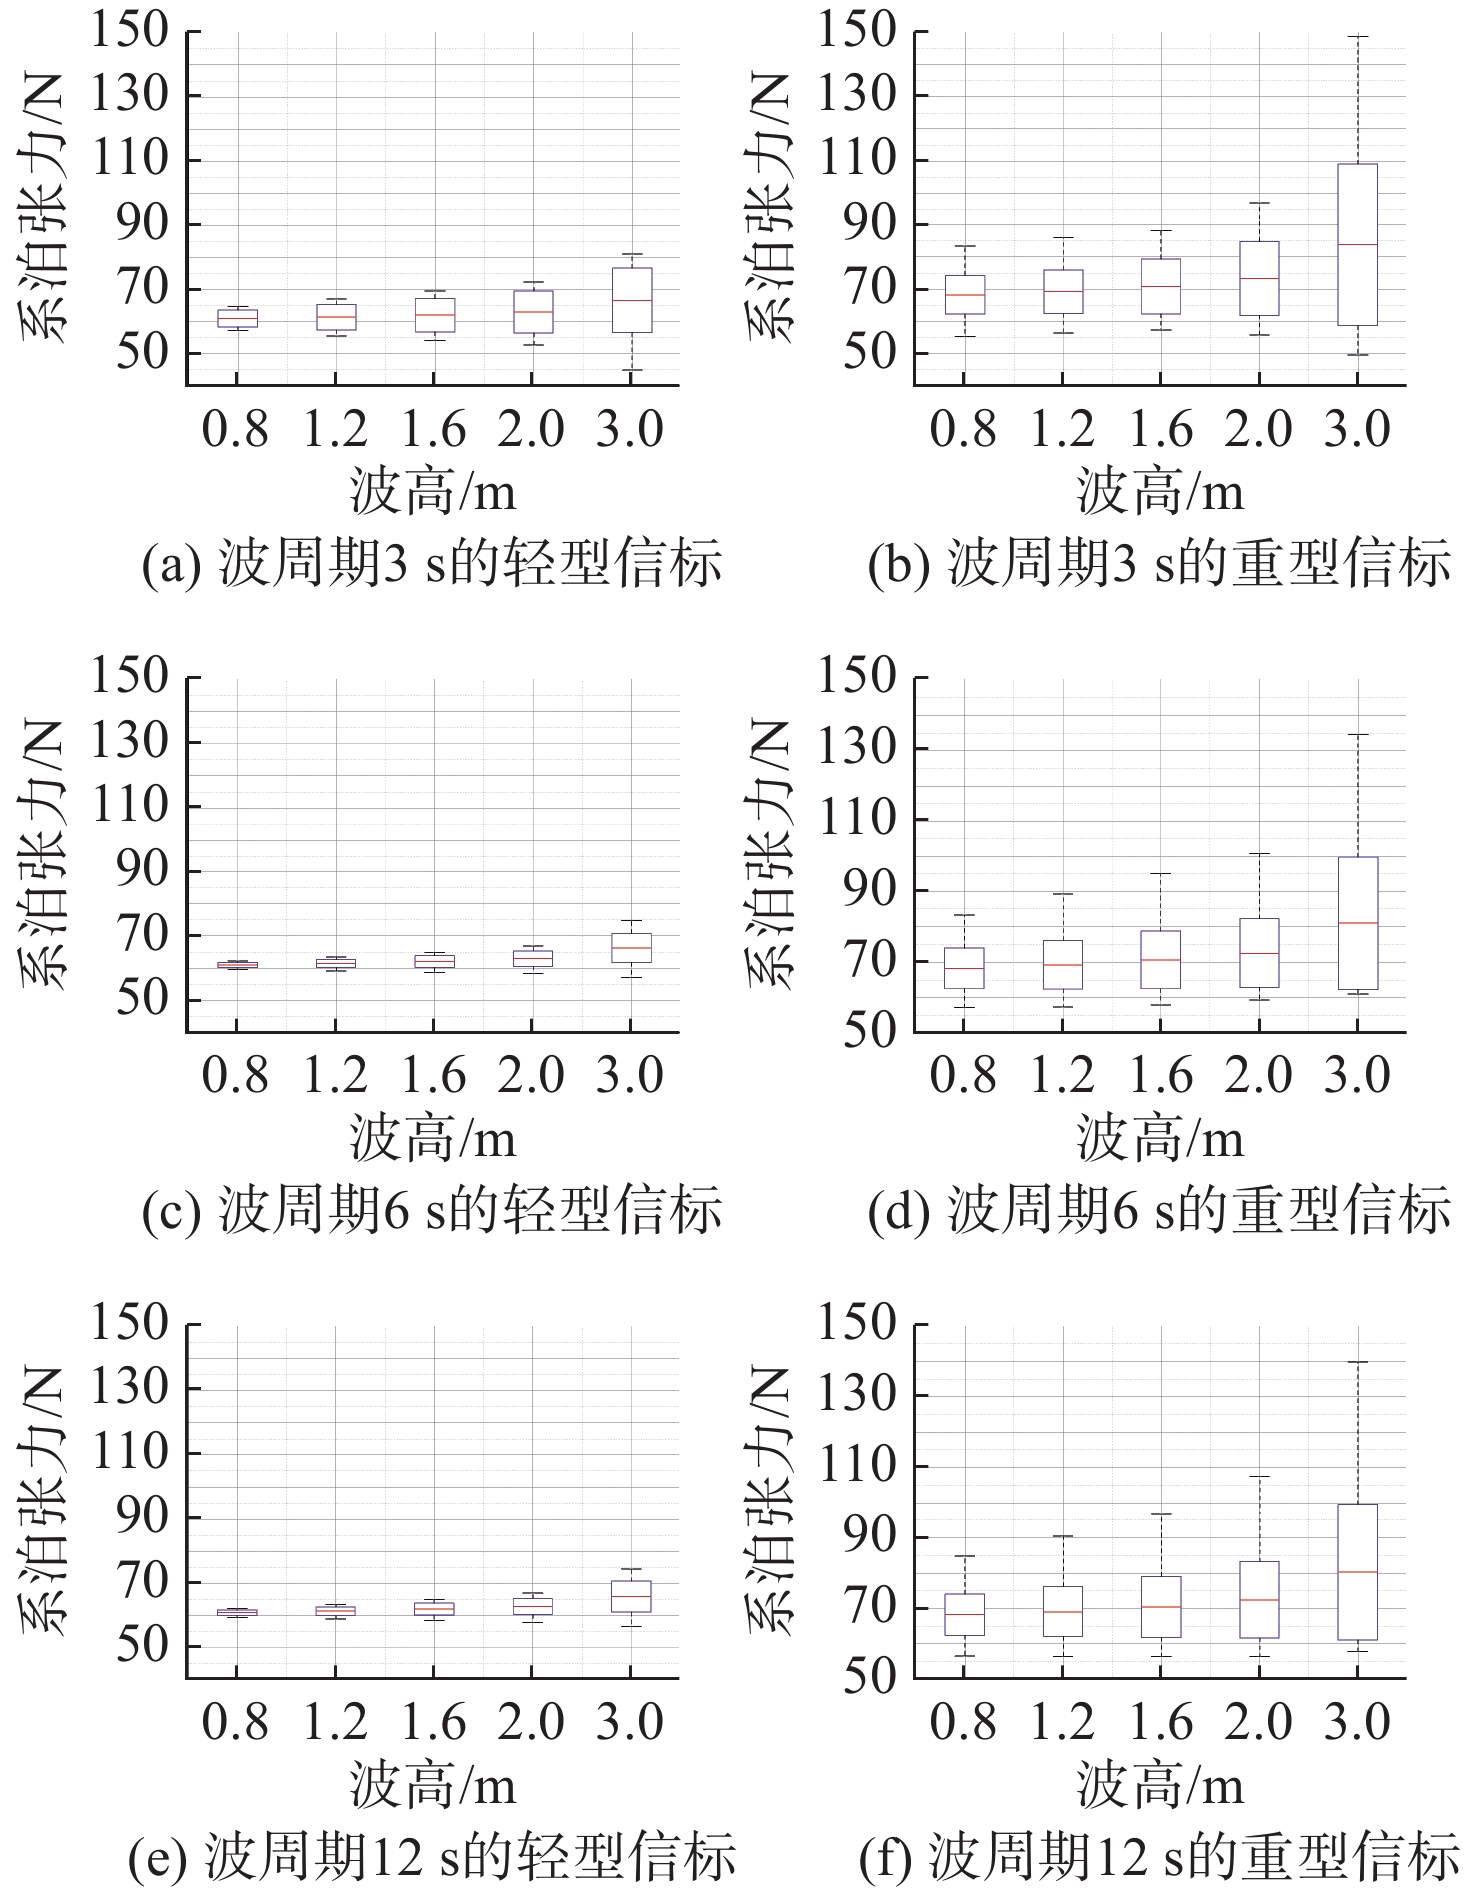
针对北斗信标浮体在复杂海况下的运动可靠性与系泊系统安全性问题, 准确评估其运动及载荷响应特性至关重要。文中采用AQWA-OrcaFlex耦合数值仿真方法, 建立了轻型与重型信标浮体的时域运动响应模型。基于系泊方箱试验数据对建模方法进行了初步验证, 确保了数值仿真方法及结果的可靠性和合理性。在此基础上, 针对典型海况, 系统分析了信标的纵荡、天线出水高度及系泊张力统计特性。研究表明, 波高是主导信标各项响应的关键因素。重型信标在各项响应上均显著高于轻型信标, 尤其在高波高长周期海况下, 其响应最为剧烈。文中研究了北斗信标浮体在不同海况下的运动与载荷规律, 为信标的结构优化设计、系泊系统配置提供了参考。
引入末制导机制的水下航行器终点作用效能分析
蔡一, 马峰, 朱炜, 贾曦雨, 薛建敏
2026, 34(5): 967-978. doi: 10.11993/j.issn.2096-3920.2026-0037
摘要:
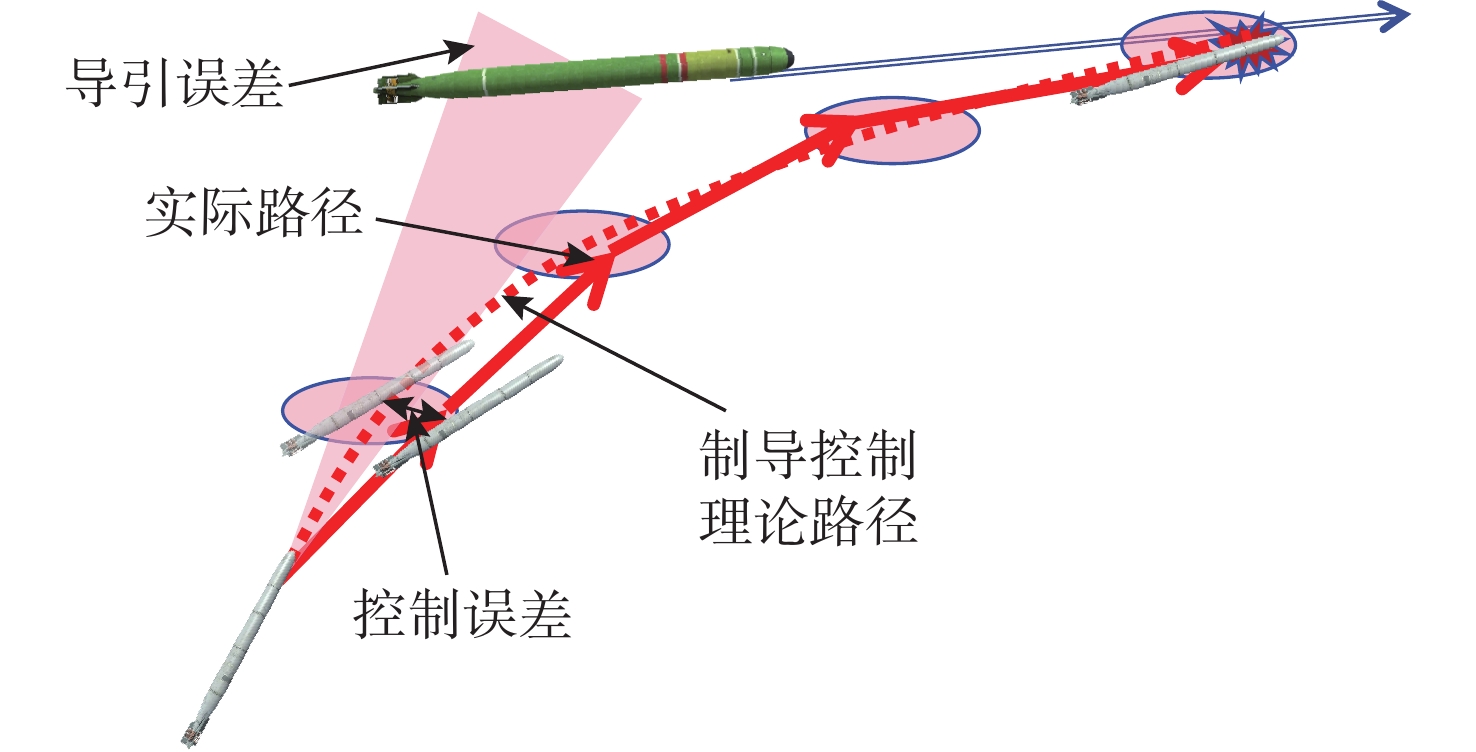
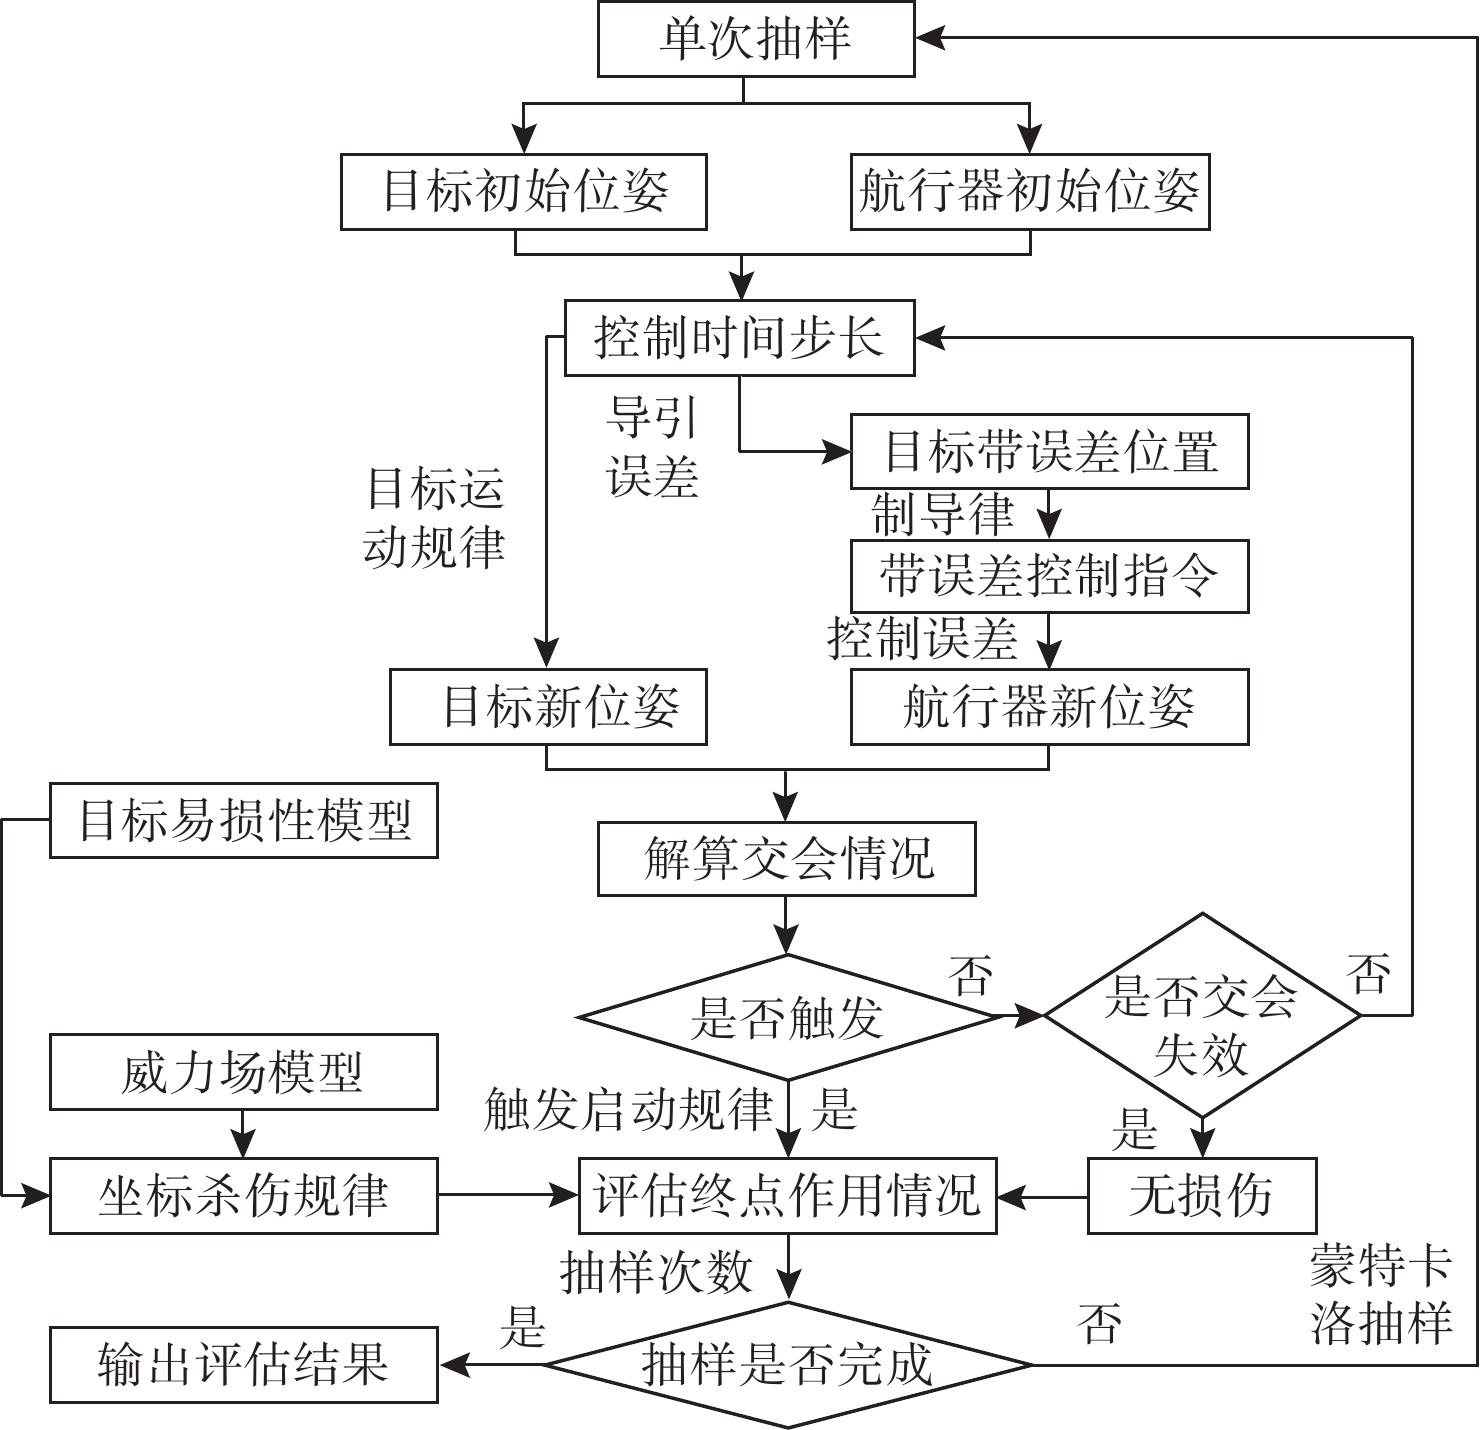
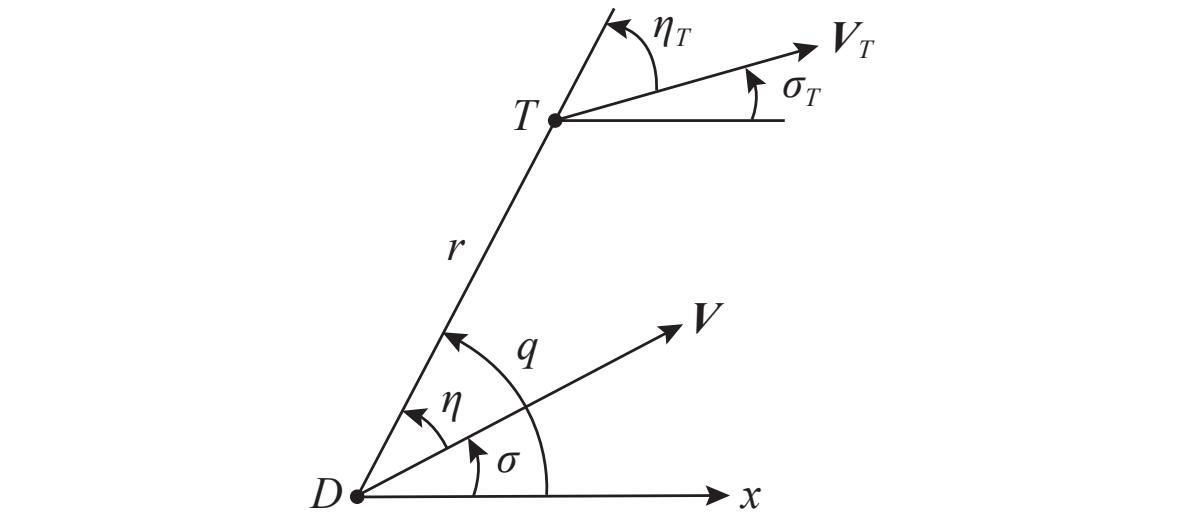
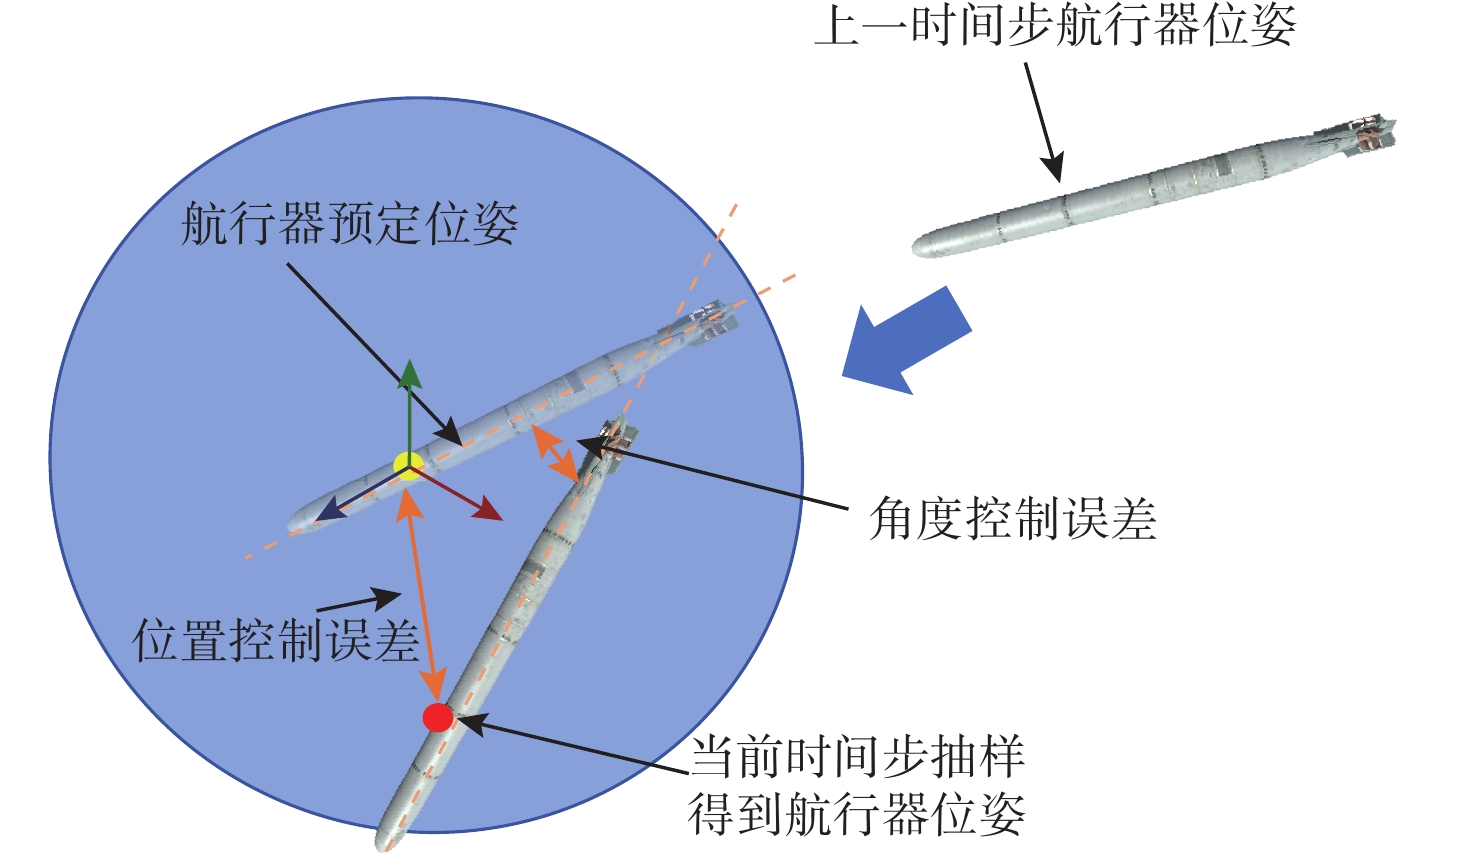
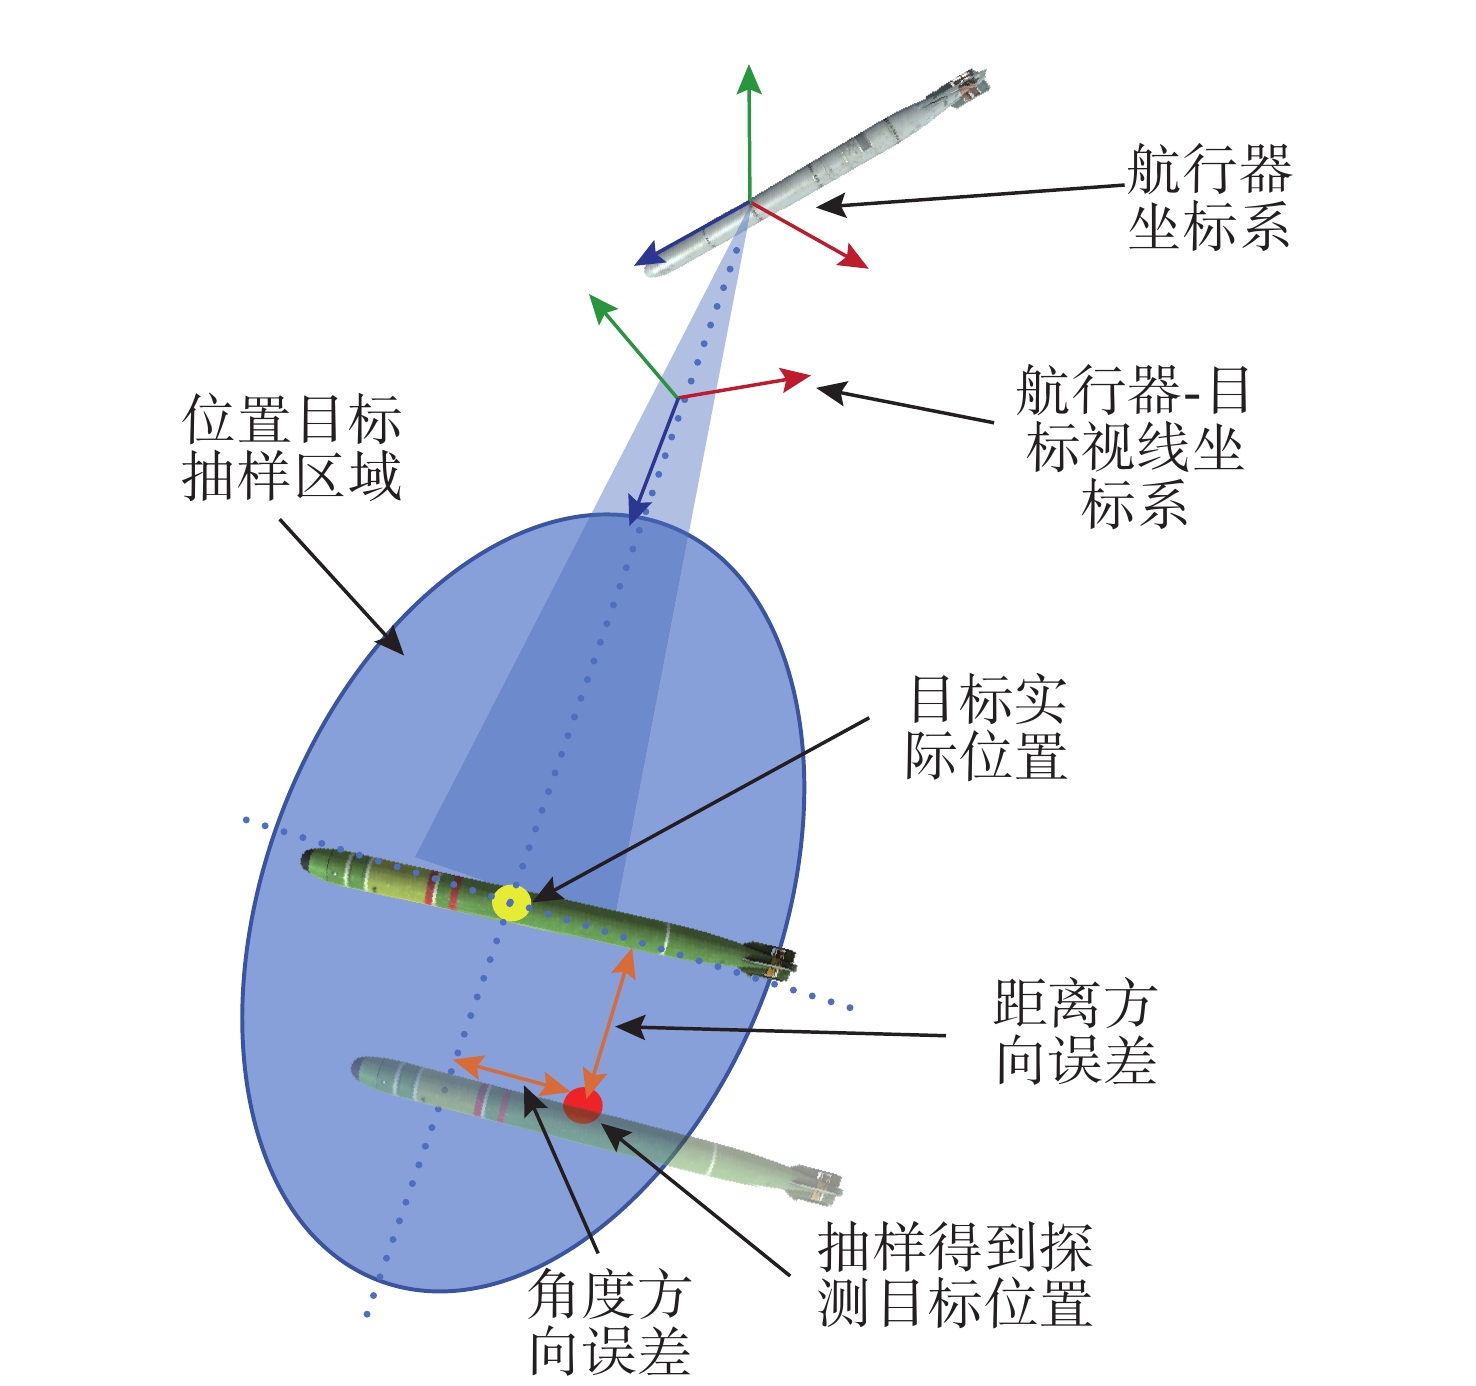
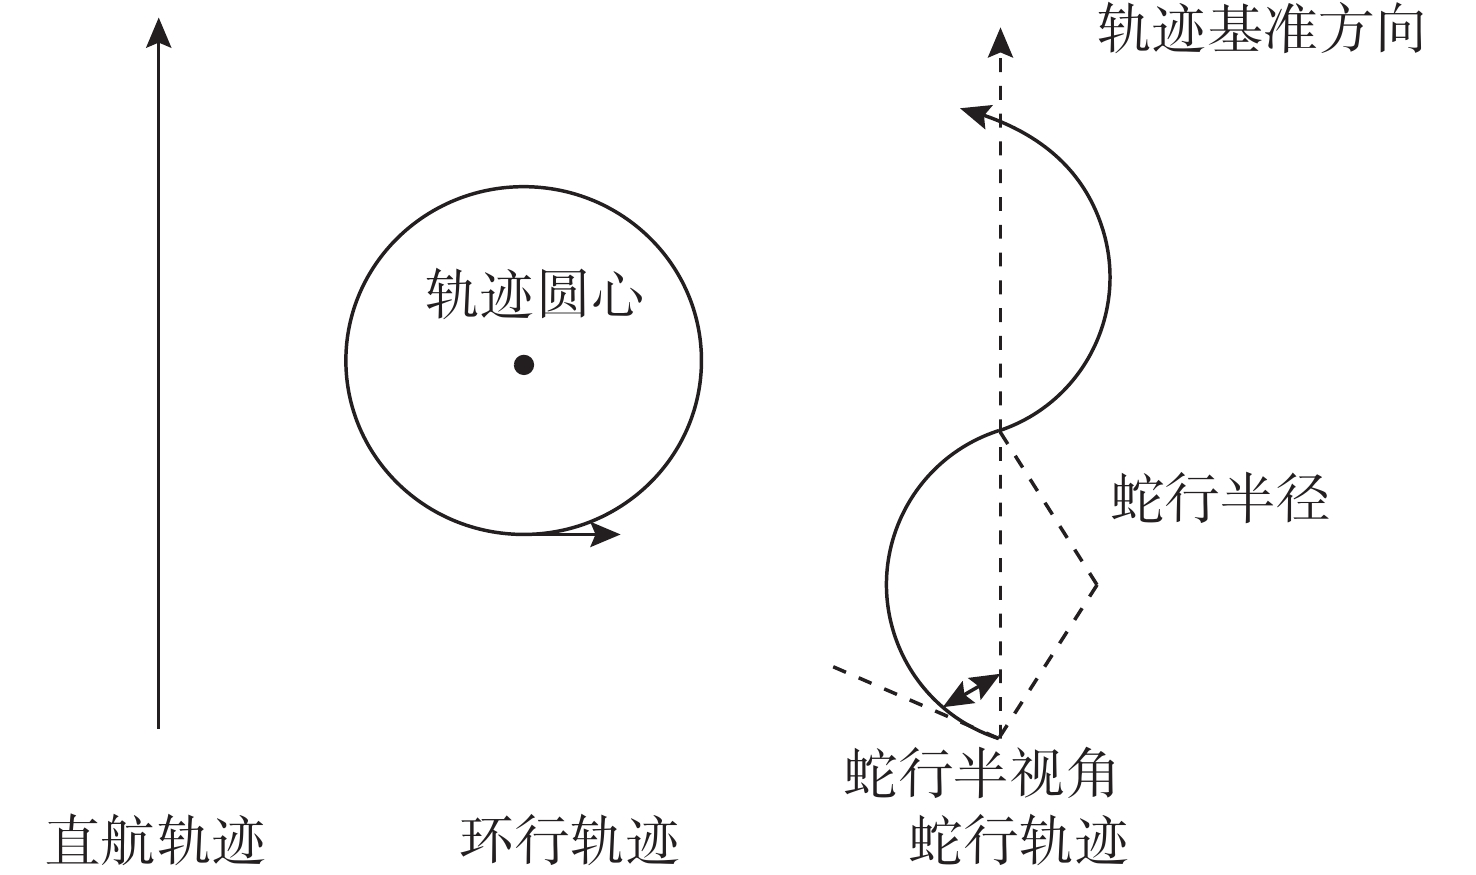
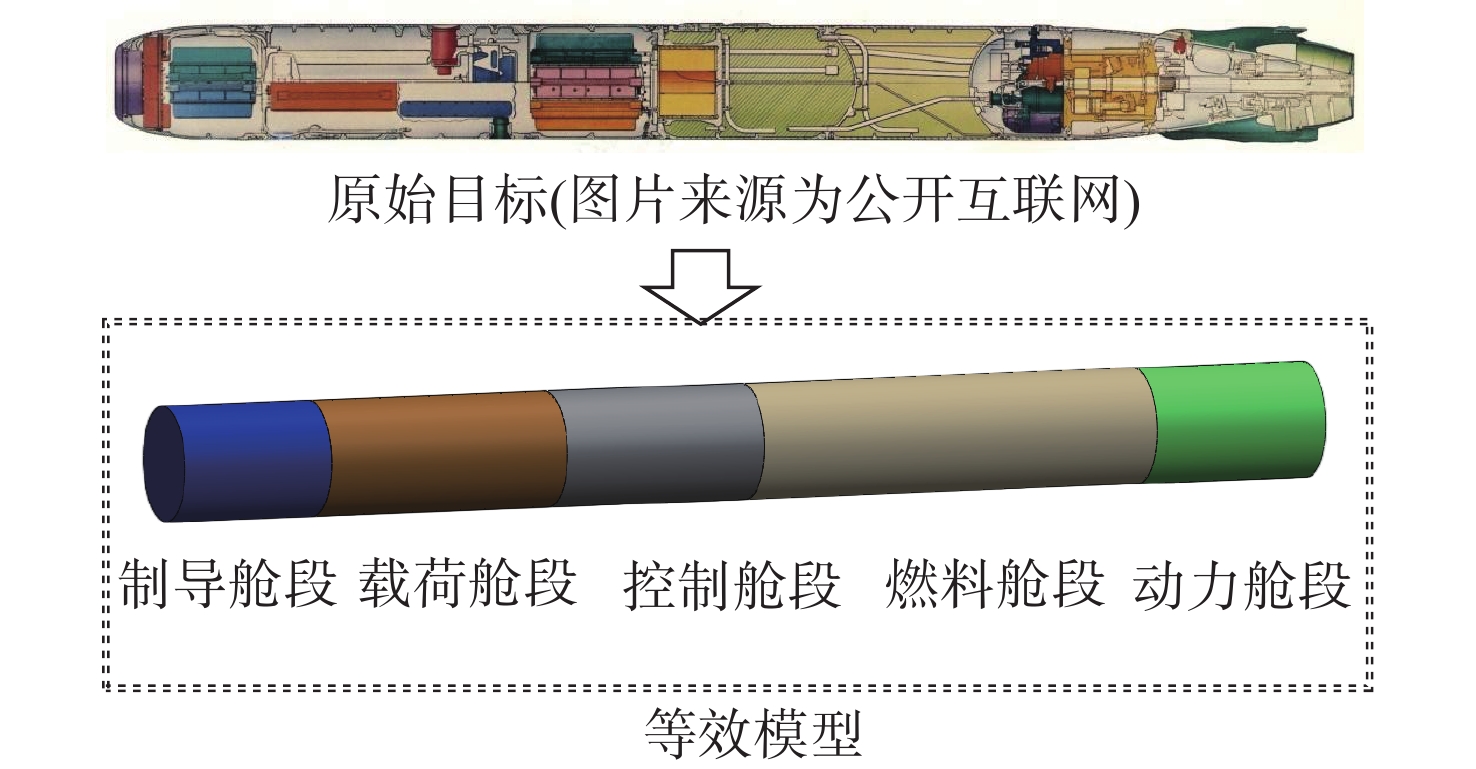
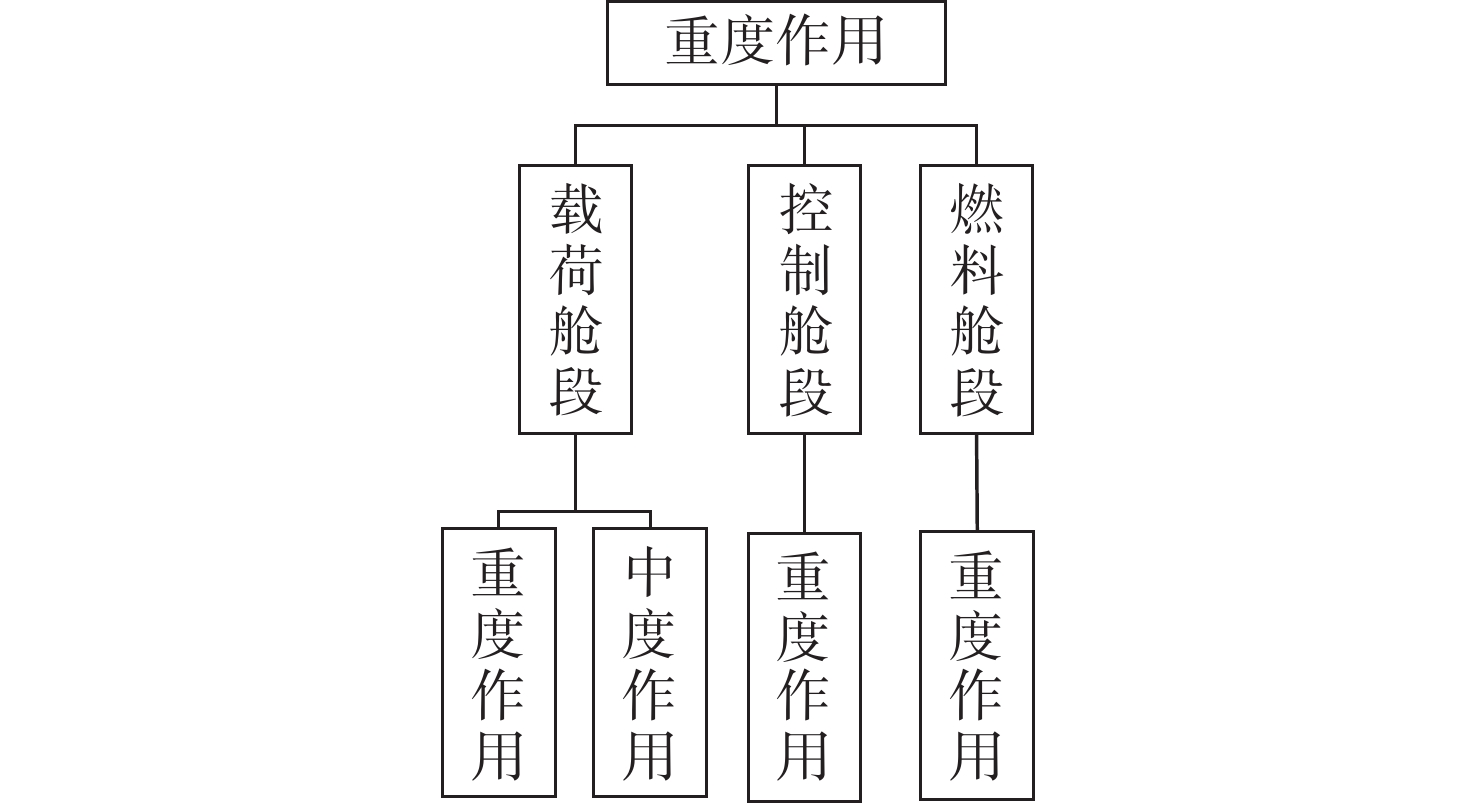
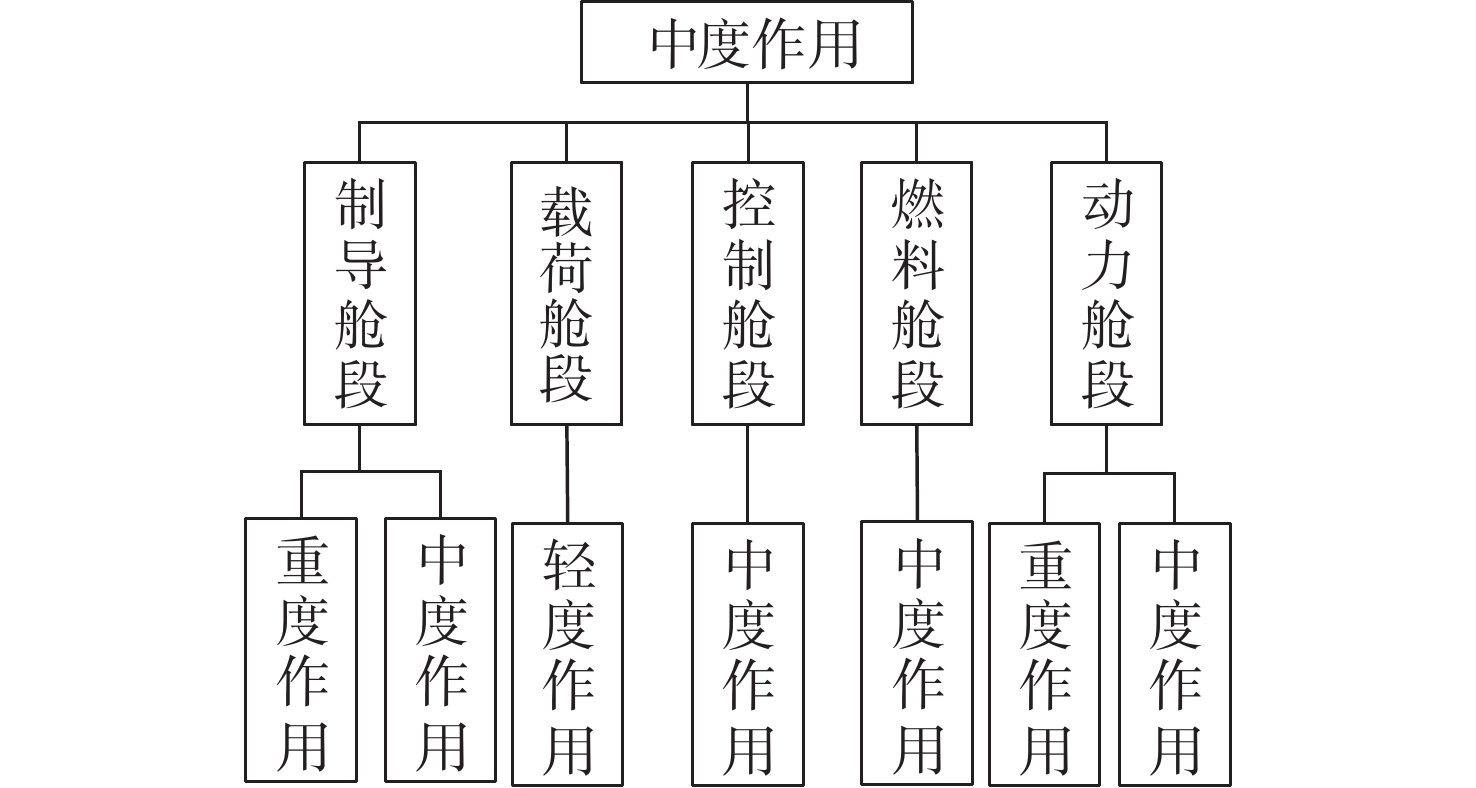
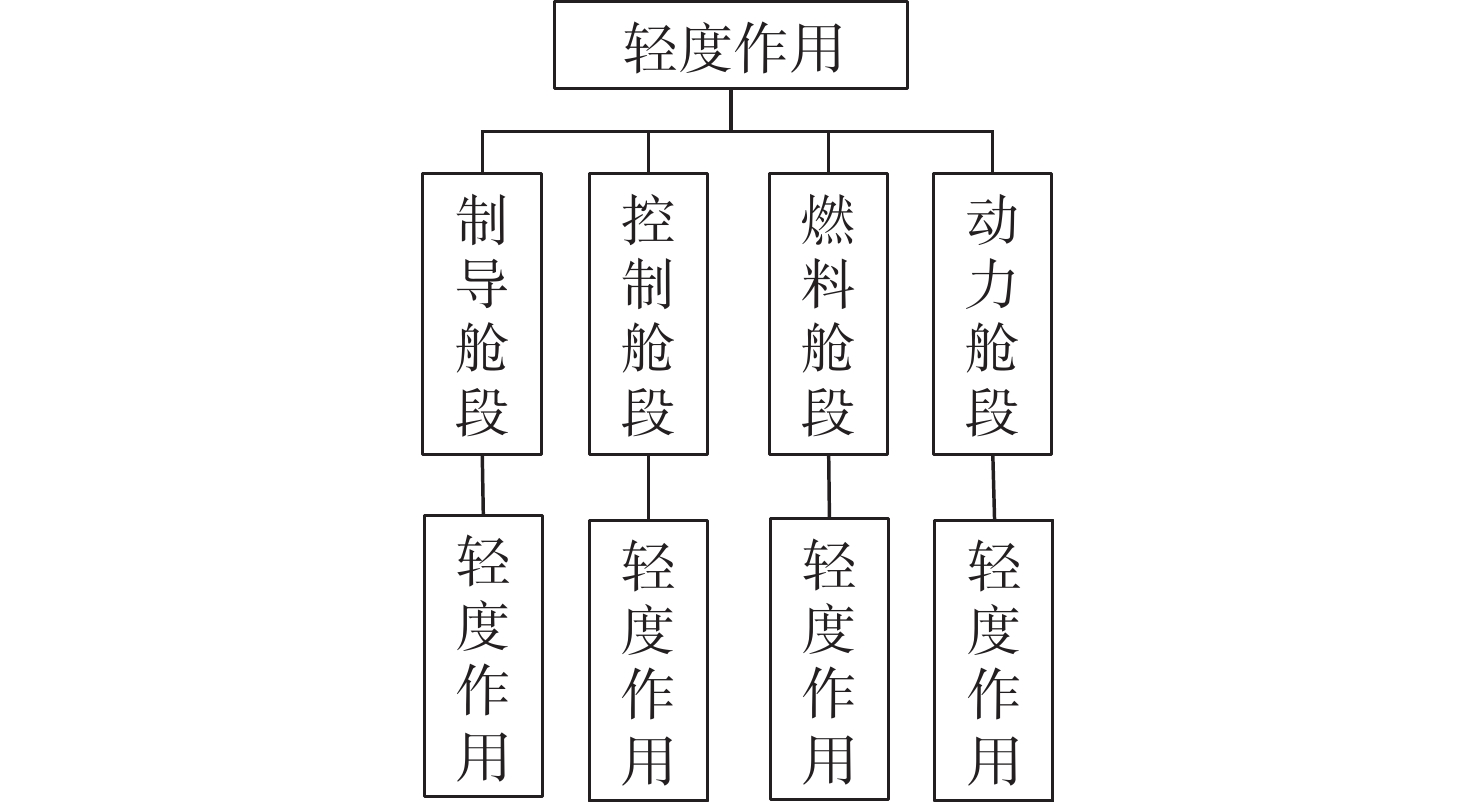
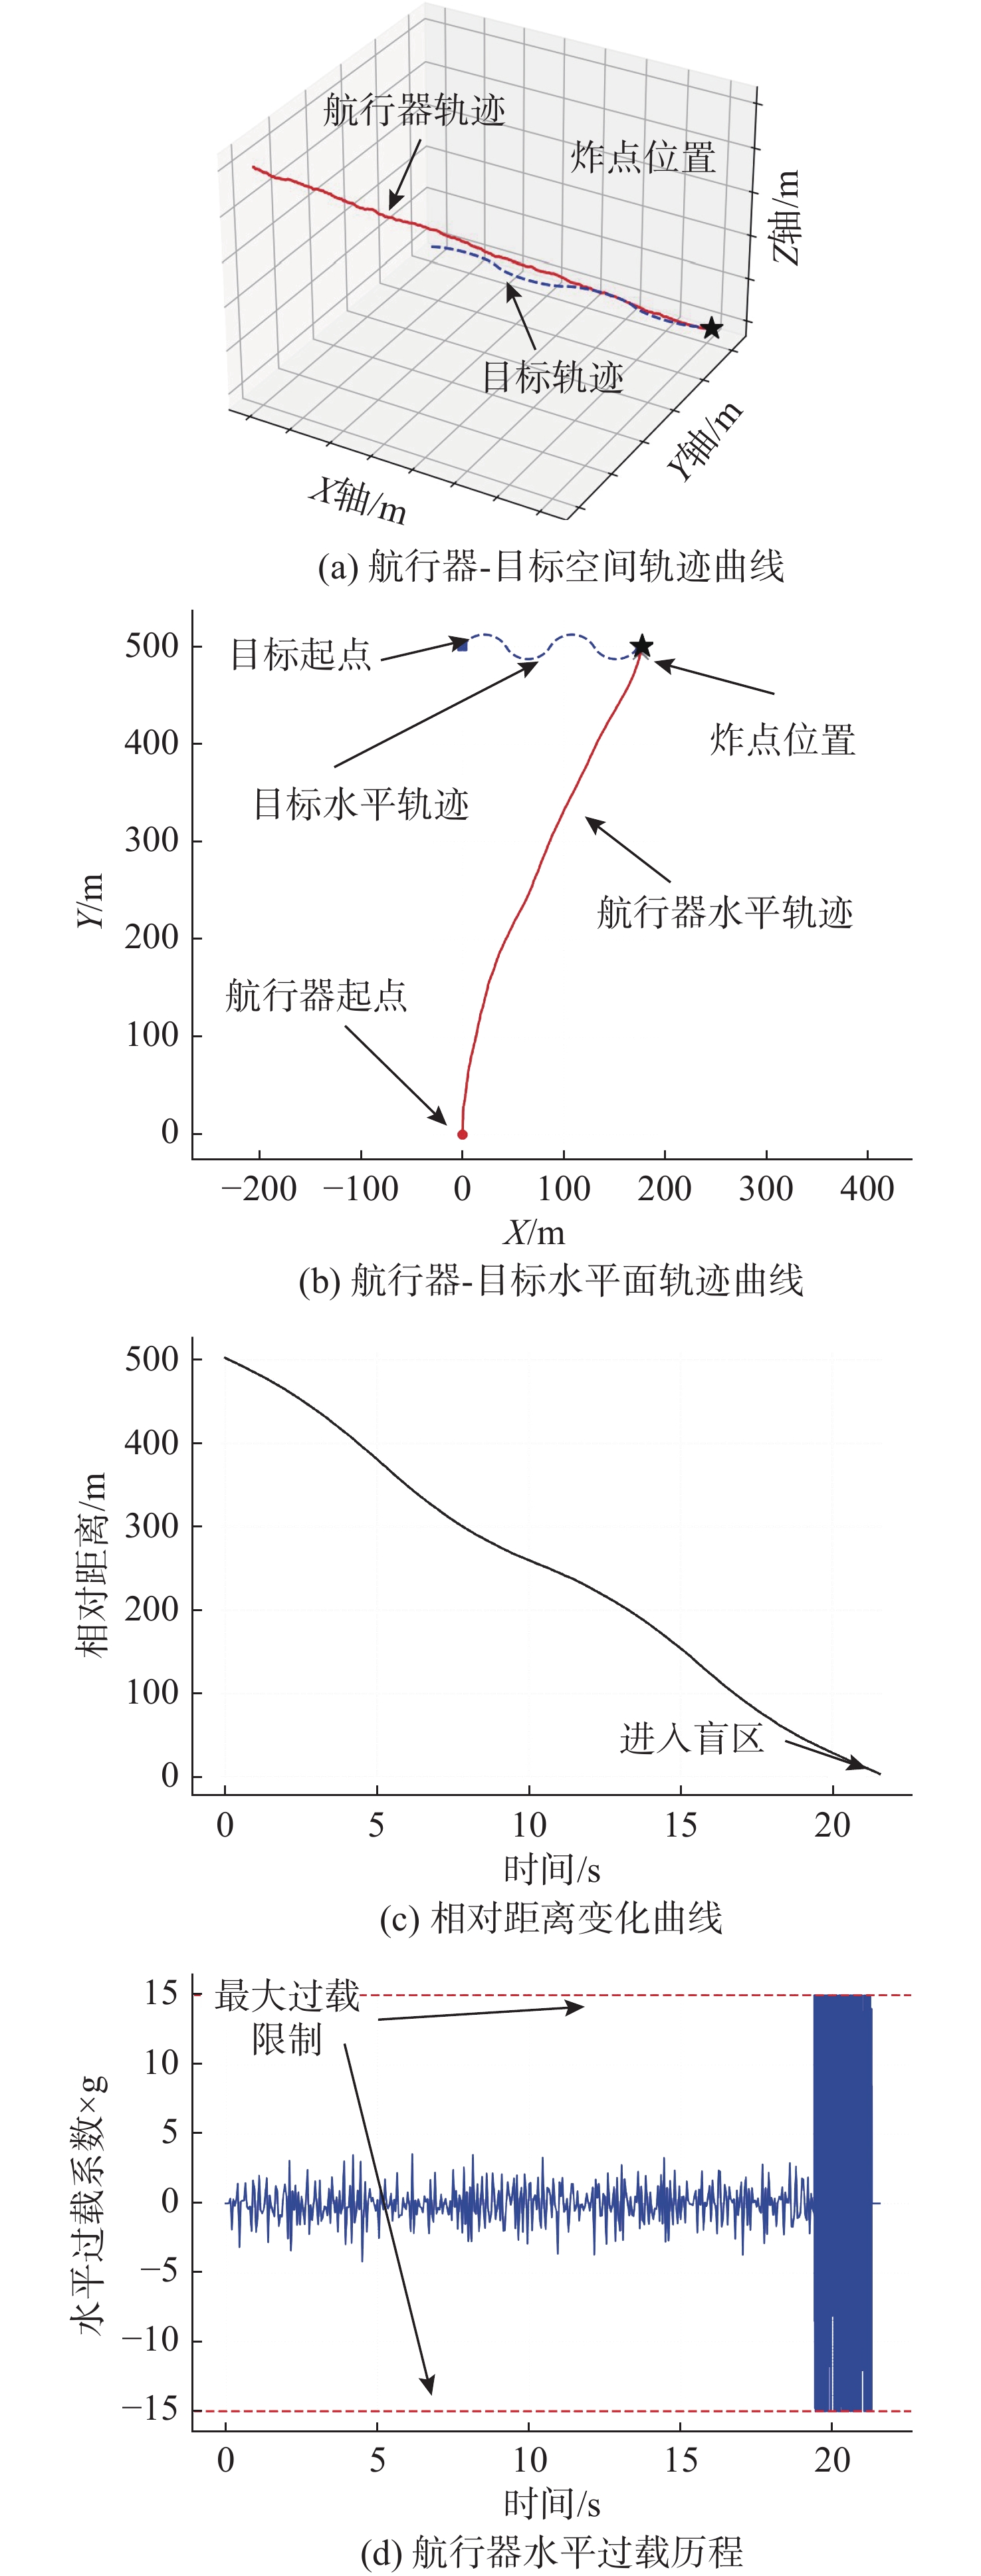
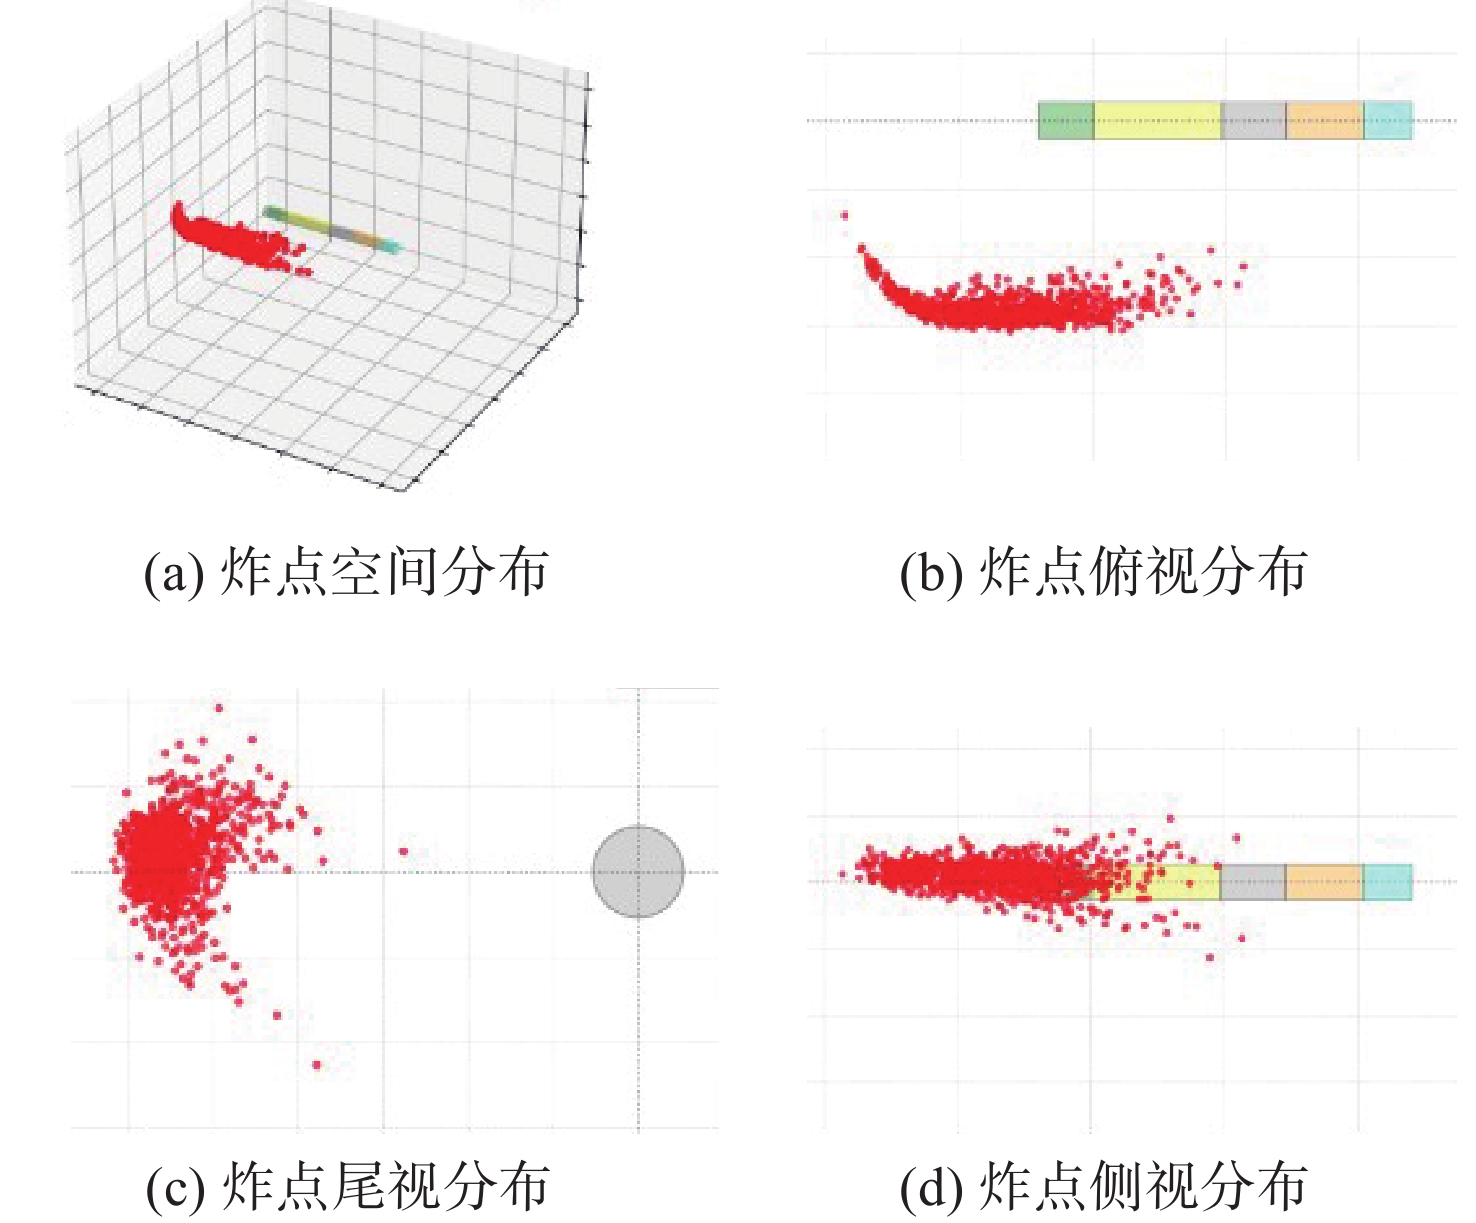
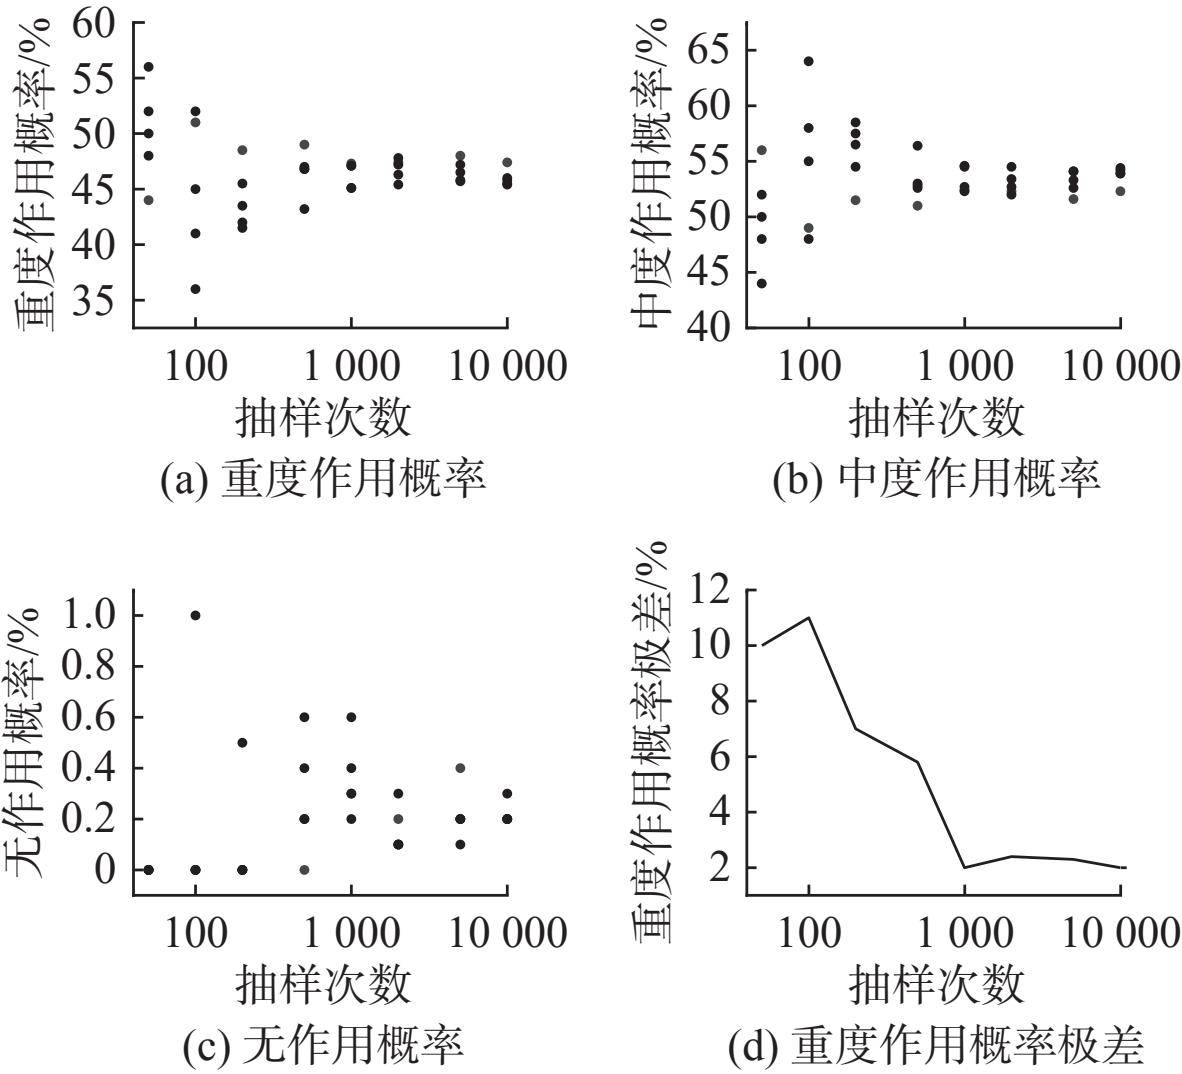
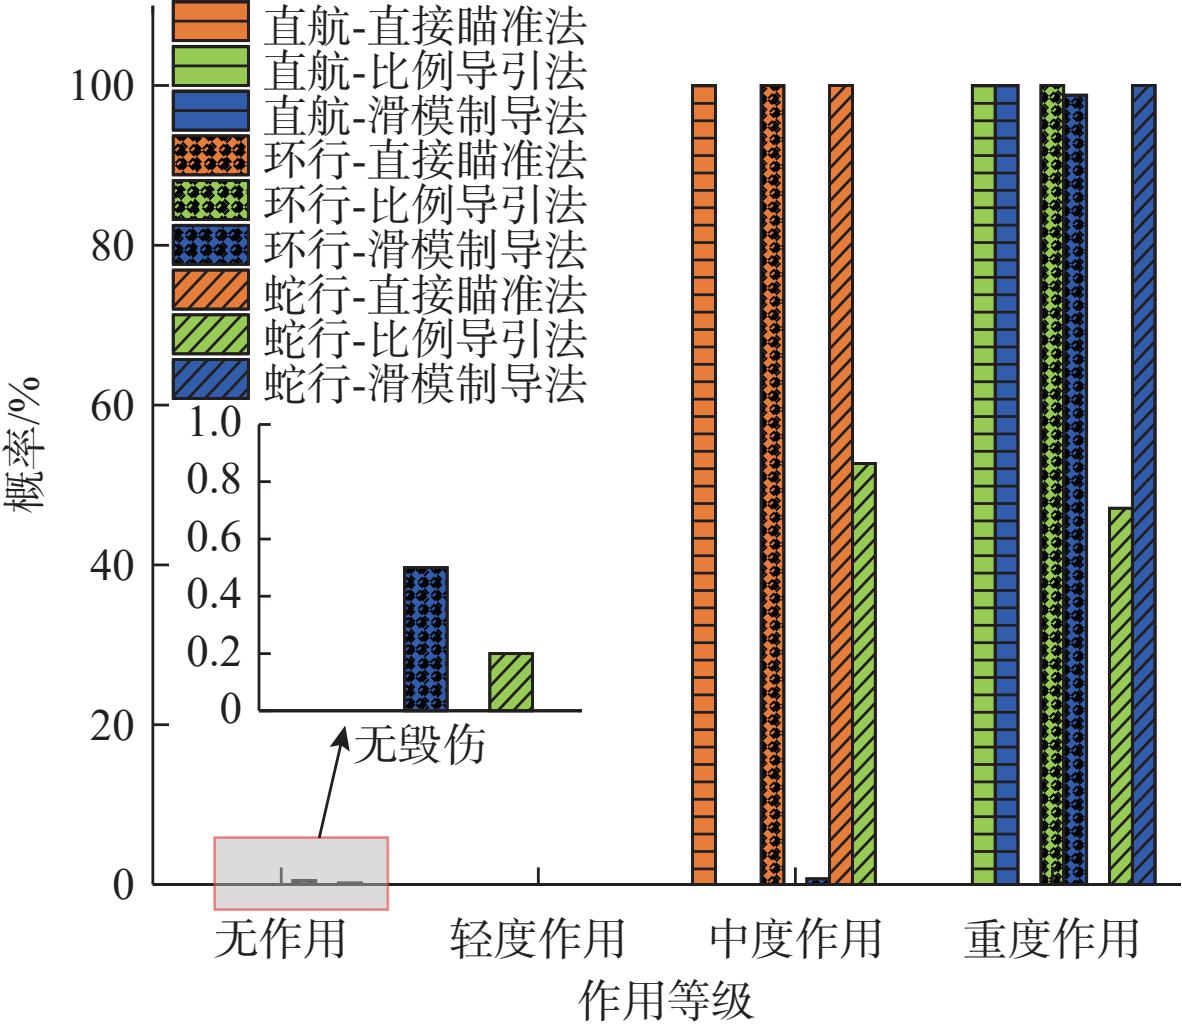
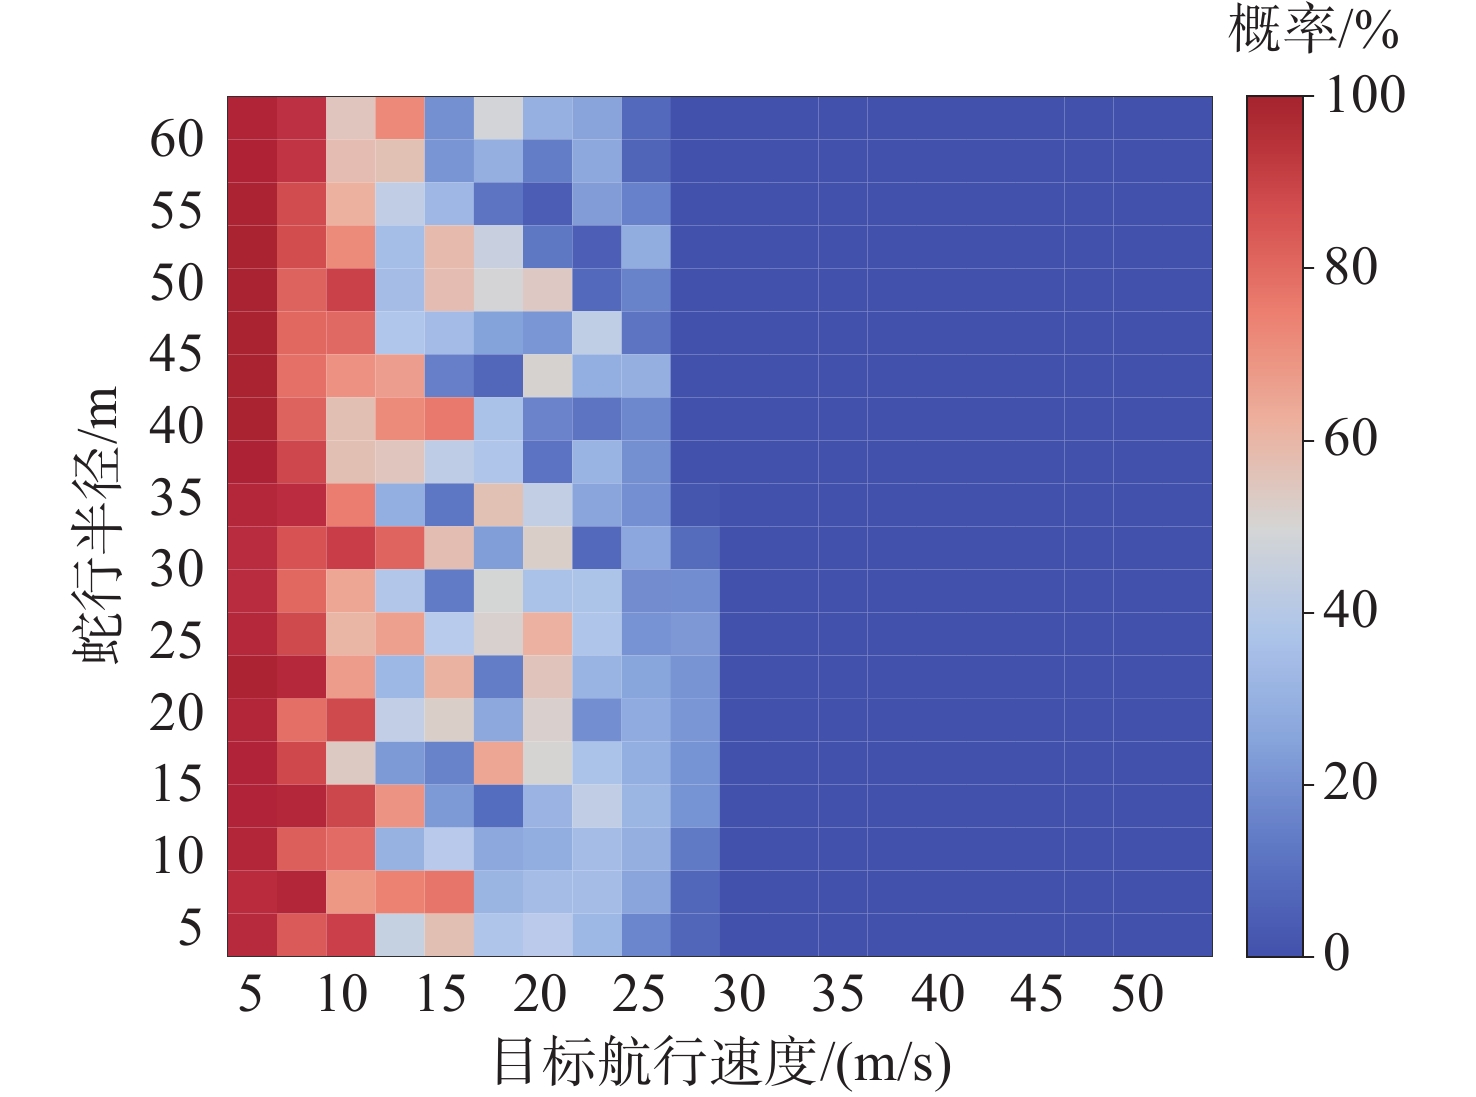
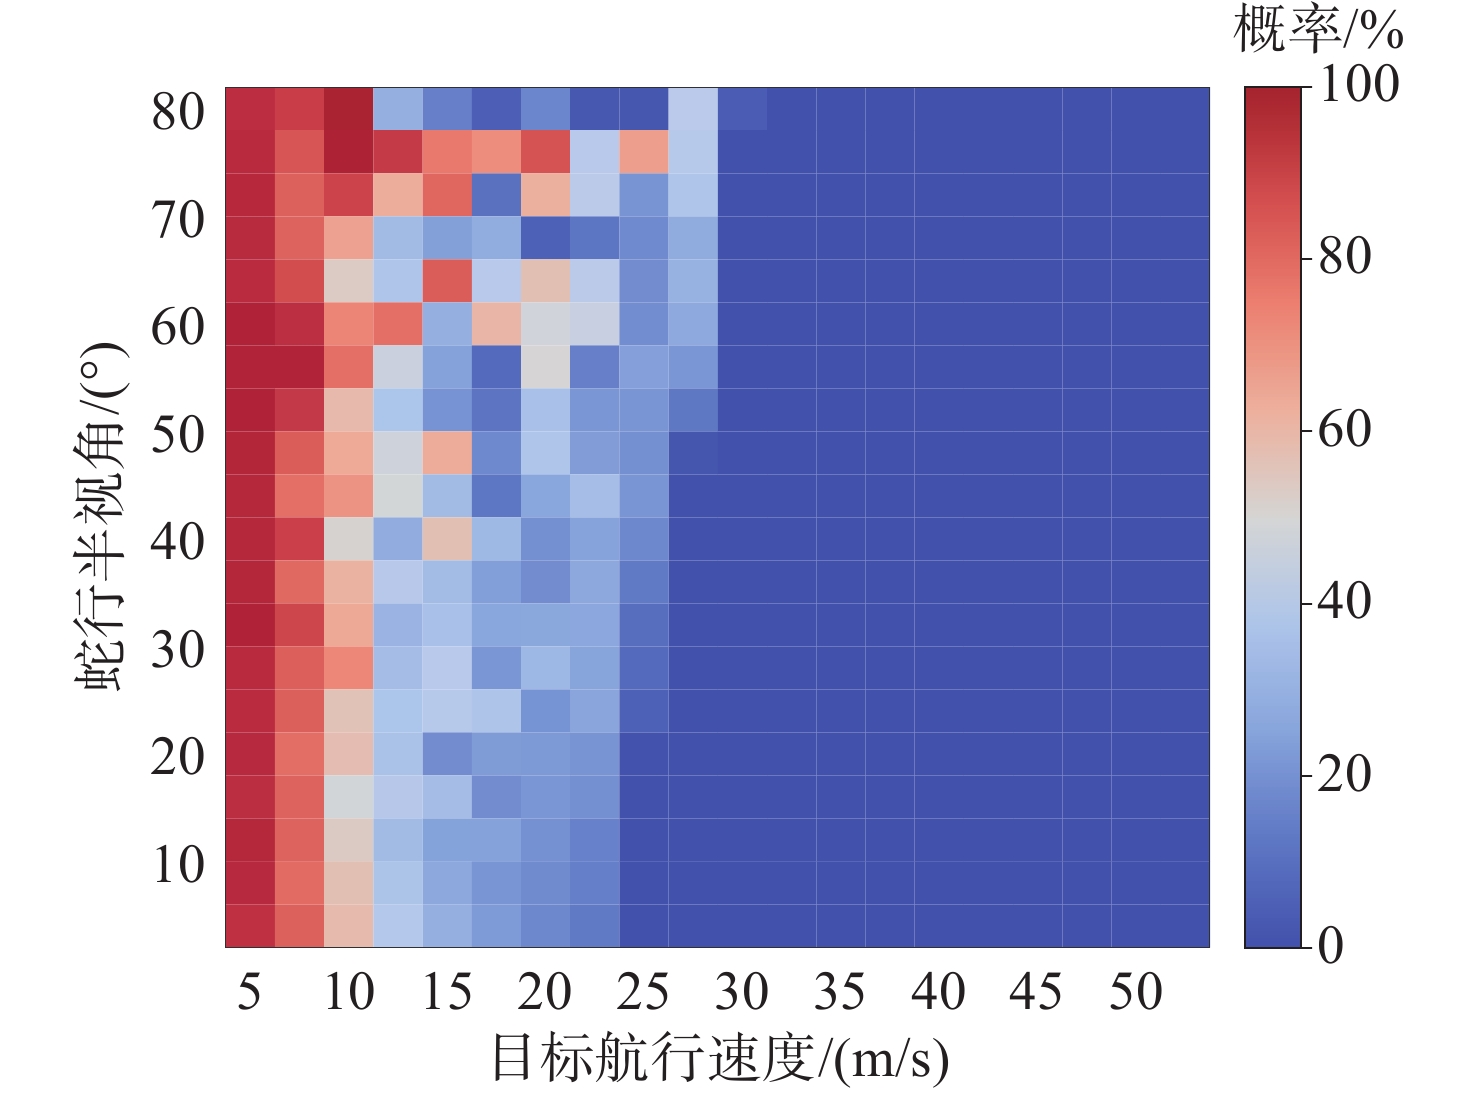
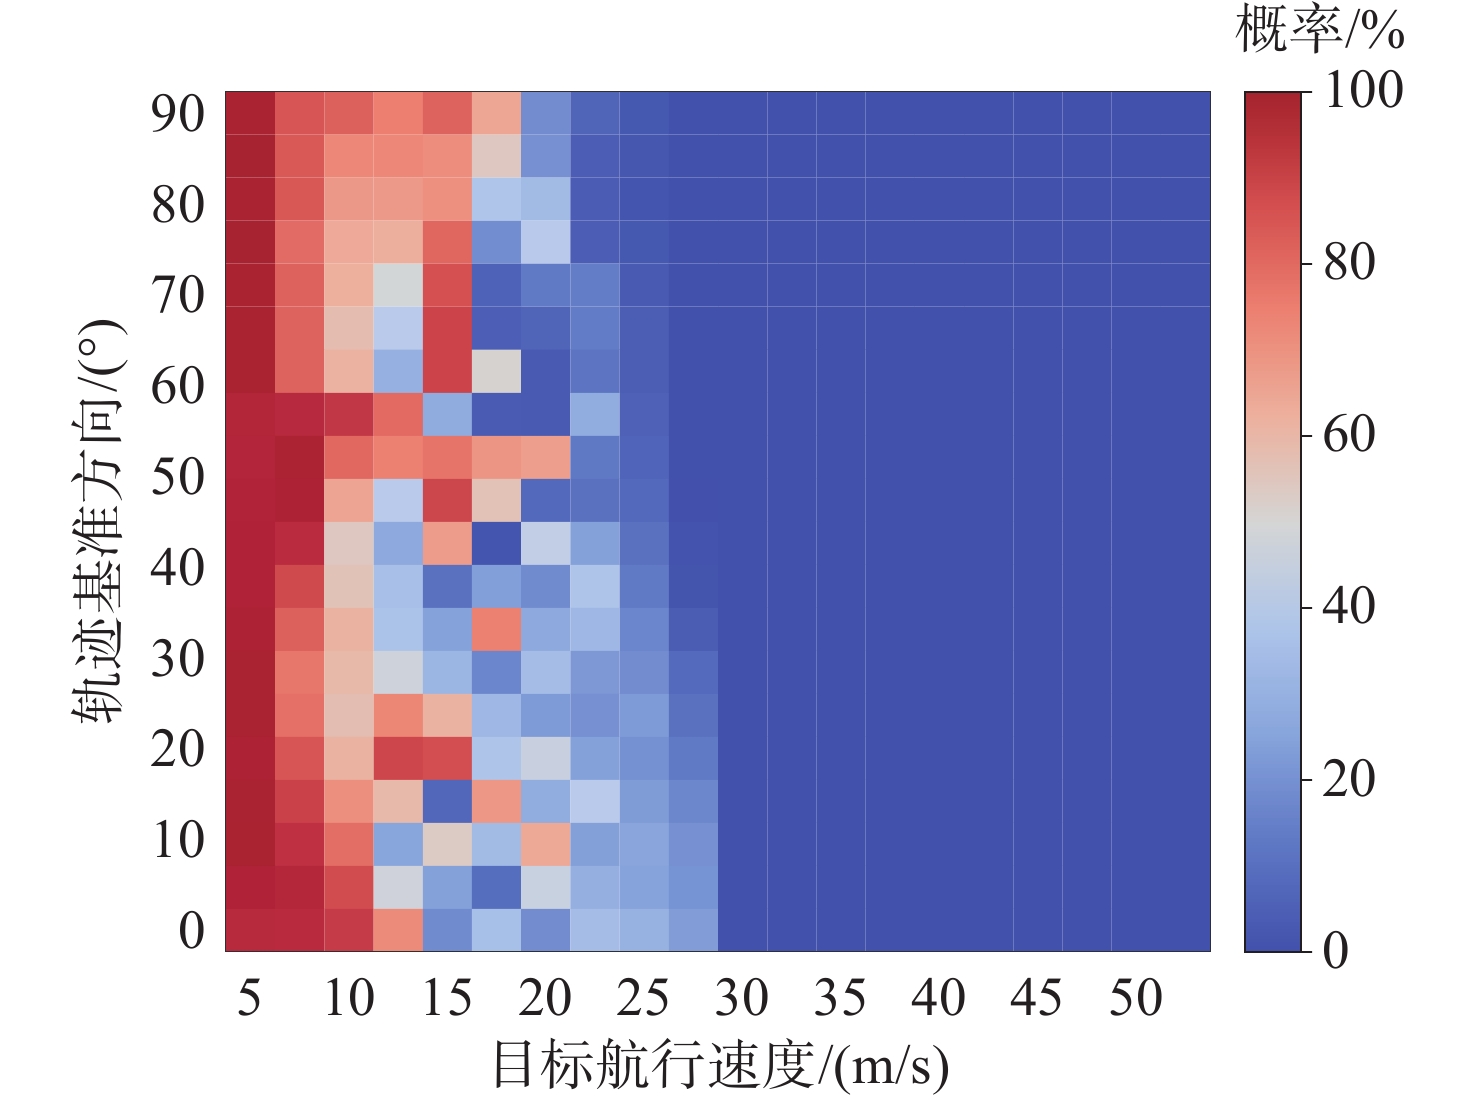
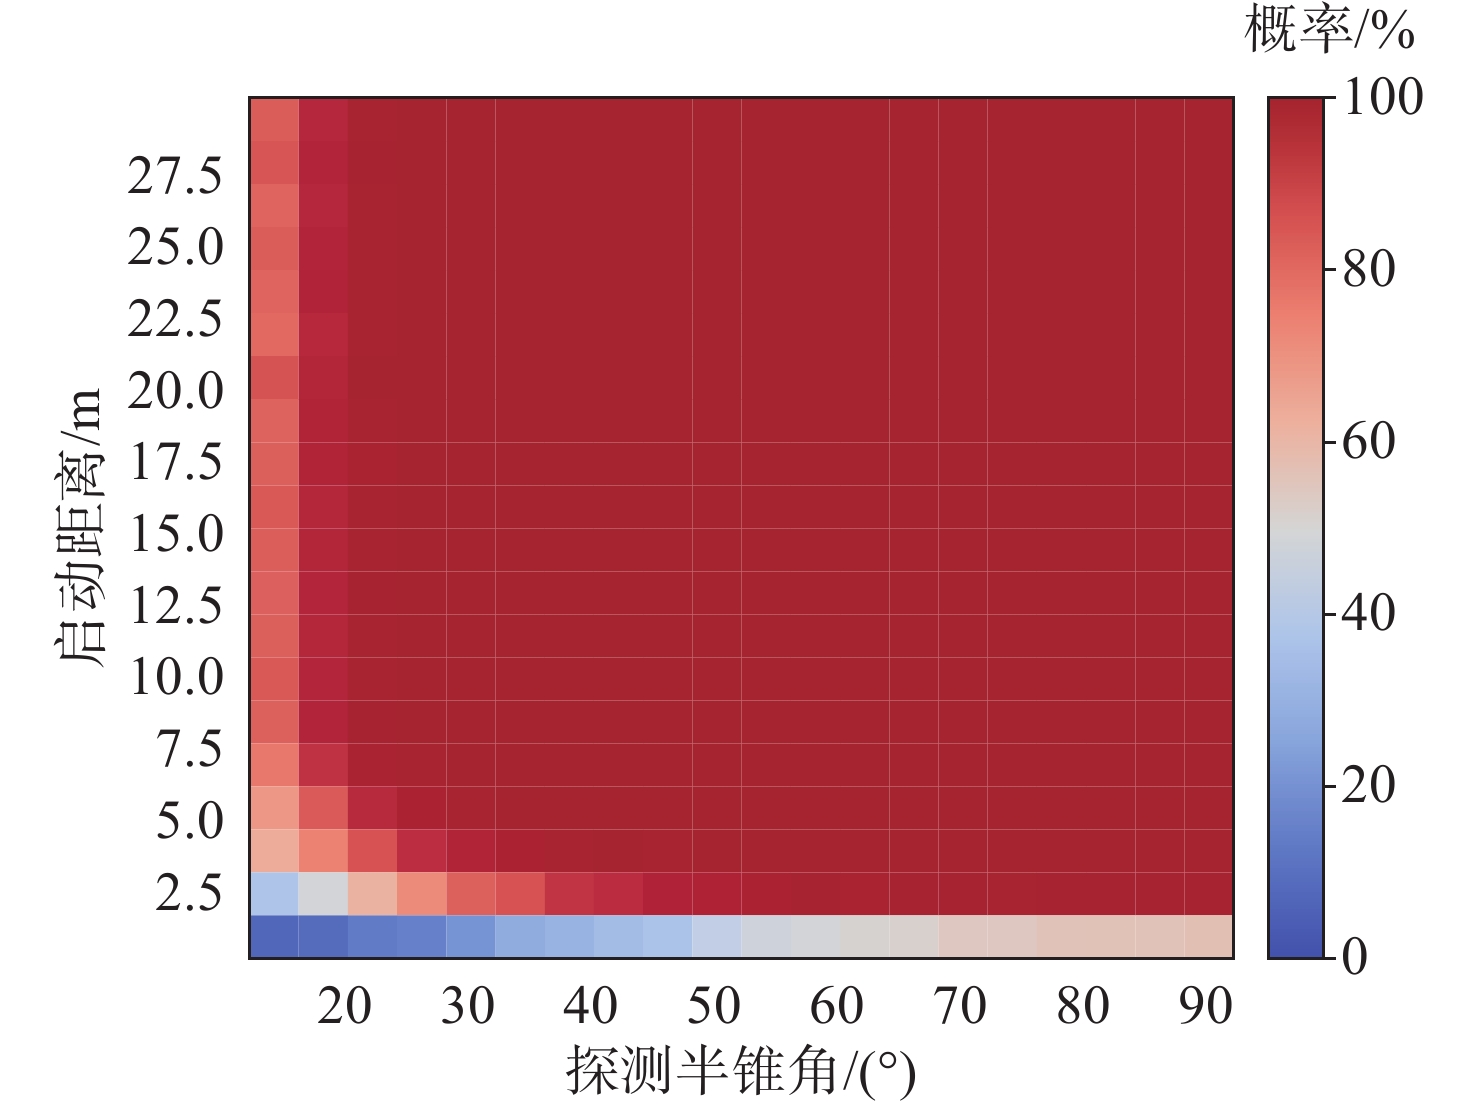
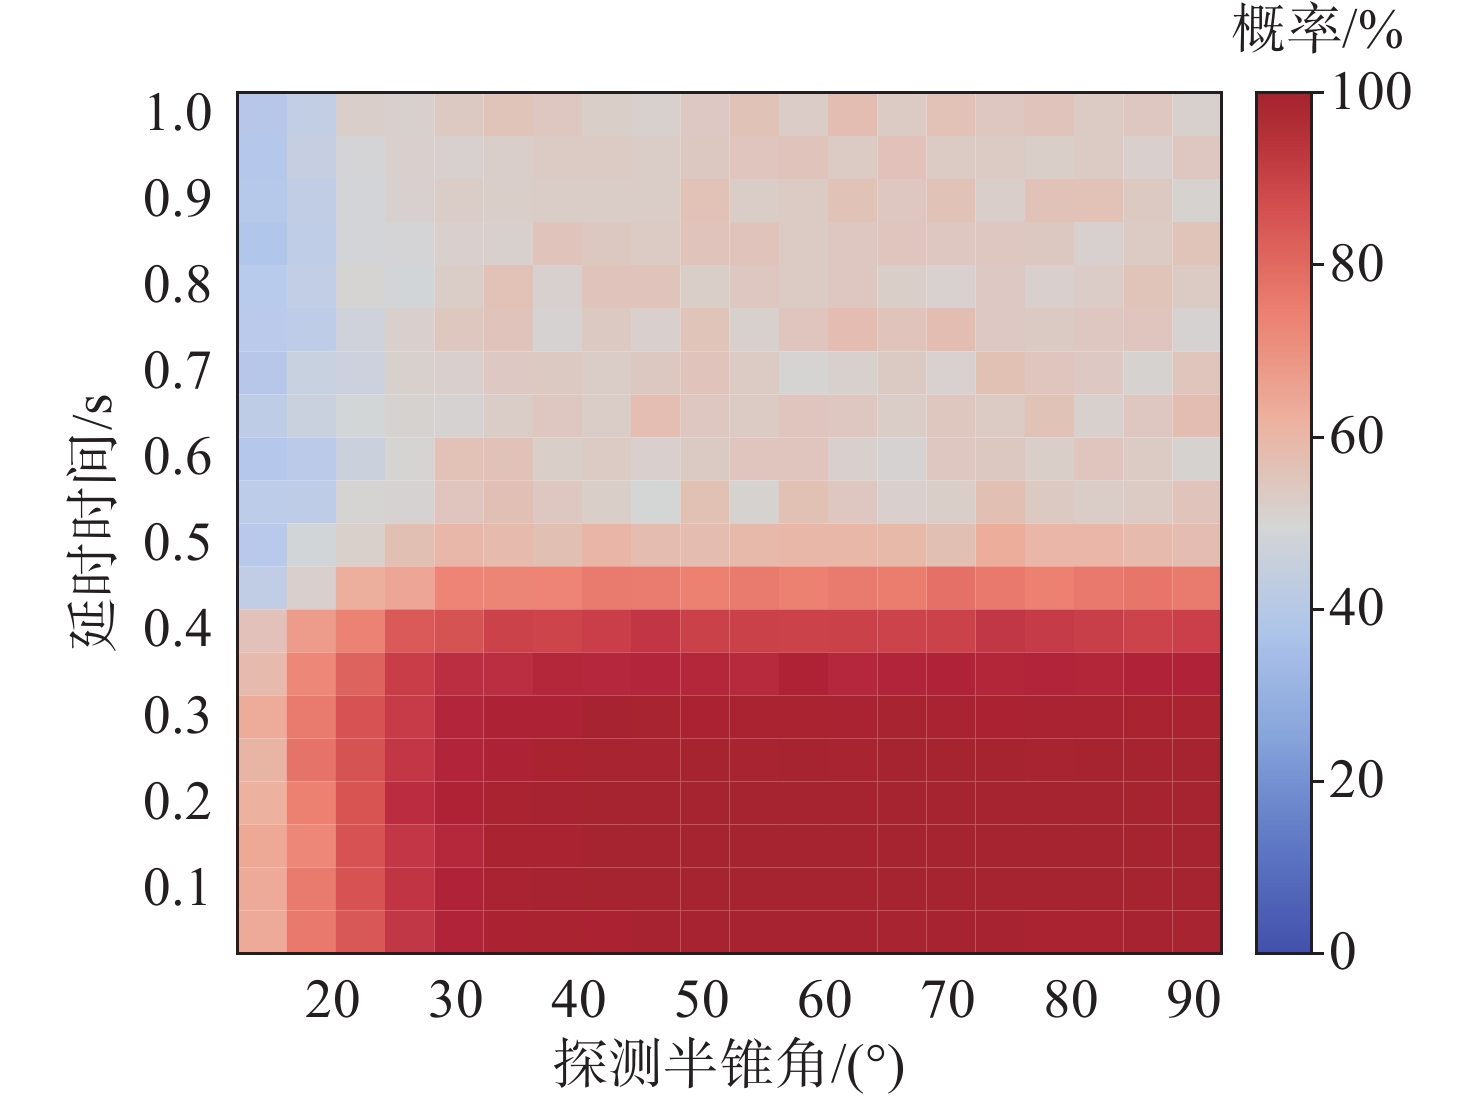
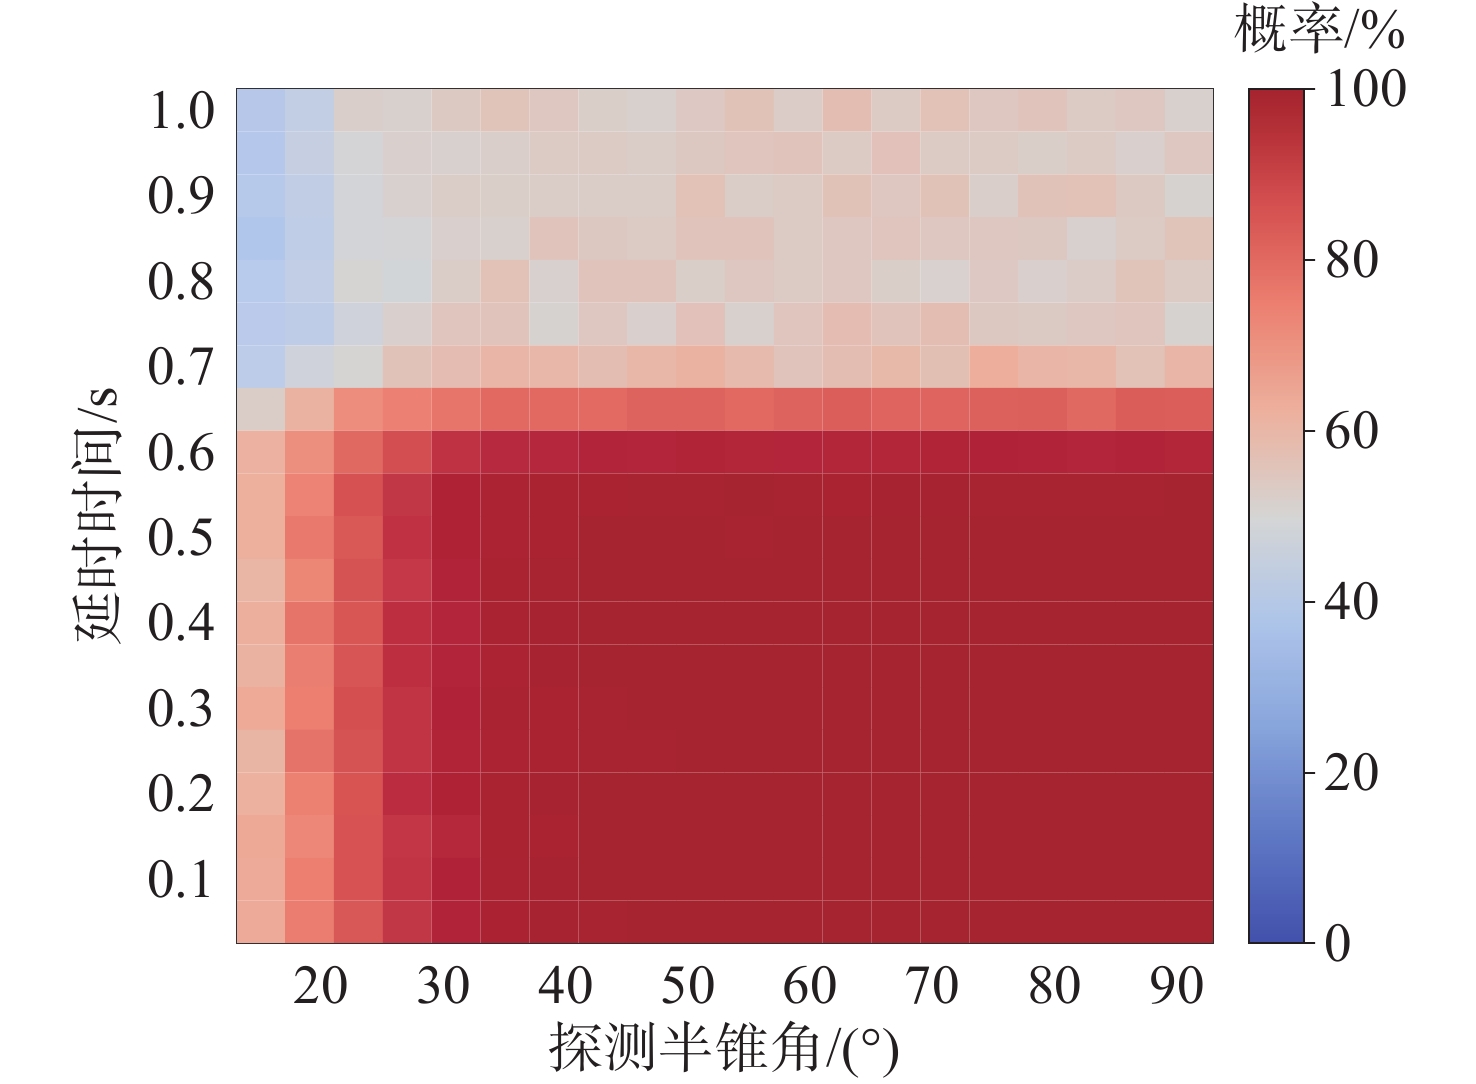
在水下精准高效终点作用技术发展背景下, 对机动目标的终点作用效能评估需要更为全面地考量制导、近场触发机构及终点作用单元等多分系统参数综合作用。文中提出了一种引入末制导机制的水下航行器终点作用效能评估方法。该方法通过回溯末制导机制, 并引入控制与导引2类误差模型, 对随机弹道进行蒙特卡洛抽样以获取近场触发点位置。选取3种典型制导律构建末弹道模型, 实现机动条件下的终点作用效能分析。算例分析表明, 相比于直接瞄准法, 滑模制导律跟踪交会机动目标的重度终点作用概率更高, 文中还以比例引导法跟踪交会蛇行目标为例, 分析了多项耦合参数对最终终点作用效能的影响, 结果表明, 为实现稳定高效的作用, 航行器需达2~3倍目标速度、1.5以上的导引系数, 较为理想的近场触发机构启动距离为2.5~4 m, 较为理想的延迟时间为0.4 s以下。文中方法综合考虑制导-近场触发机构-终点作用单元多分系统参数, 能够更准确全面地反映机动条件下参数对终点作用结果的影响, 可为相关装备的优化设计与运用提供参考。
基于贝叶斯优化BP神经网络的水下航行器任务效能评估
蒲实, 王佳荣, 贾玉山, 付学志
2026, 34(5): 979-985. doi: 10.11993/j.issn.2096-3920.2026-0039
摘要:
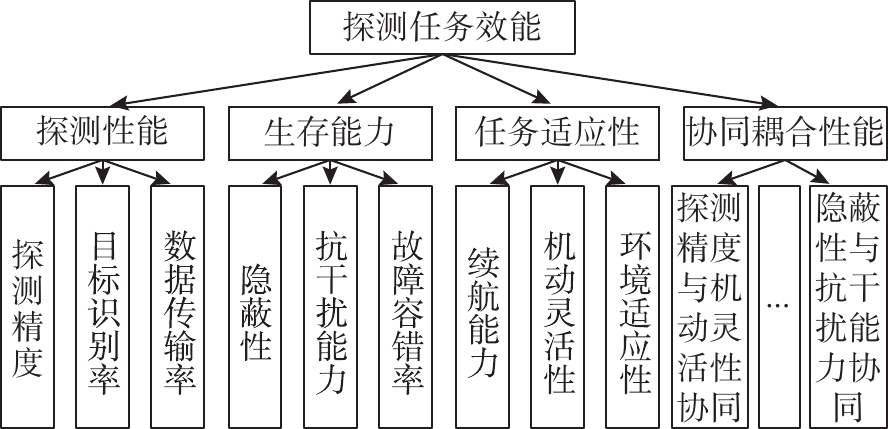
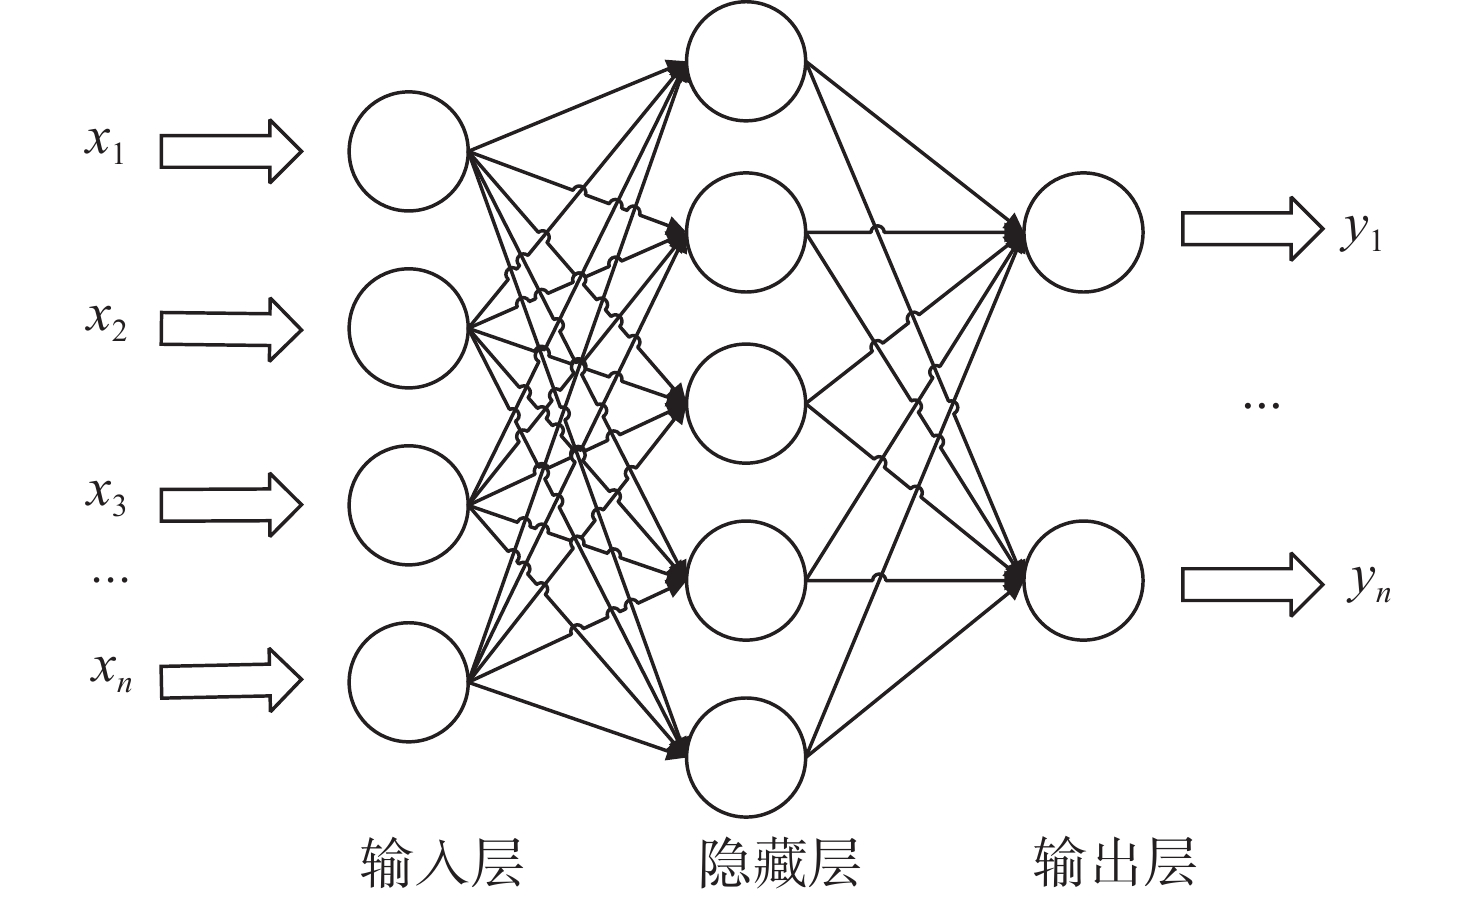
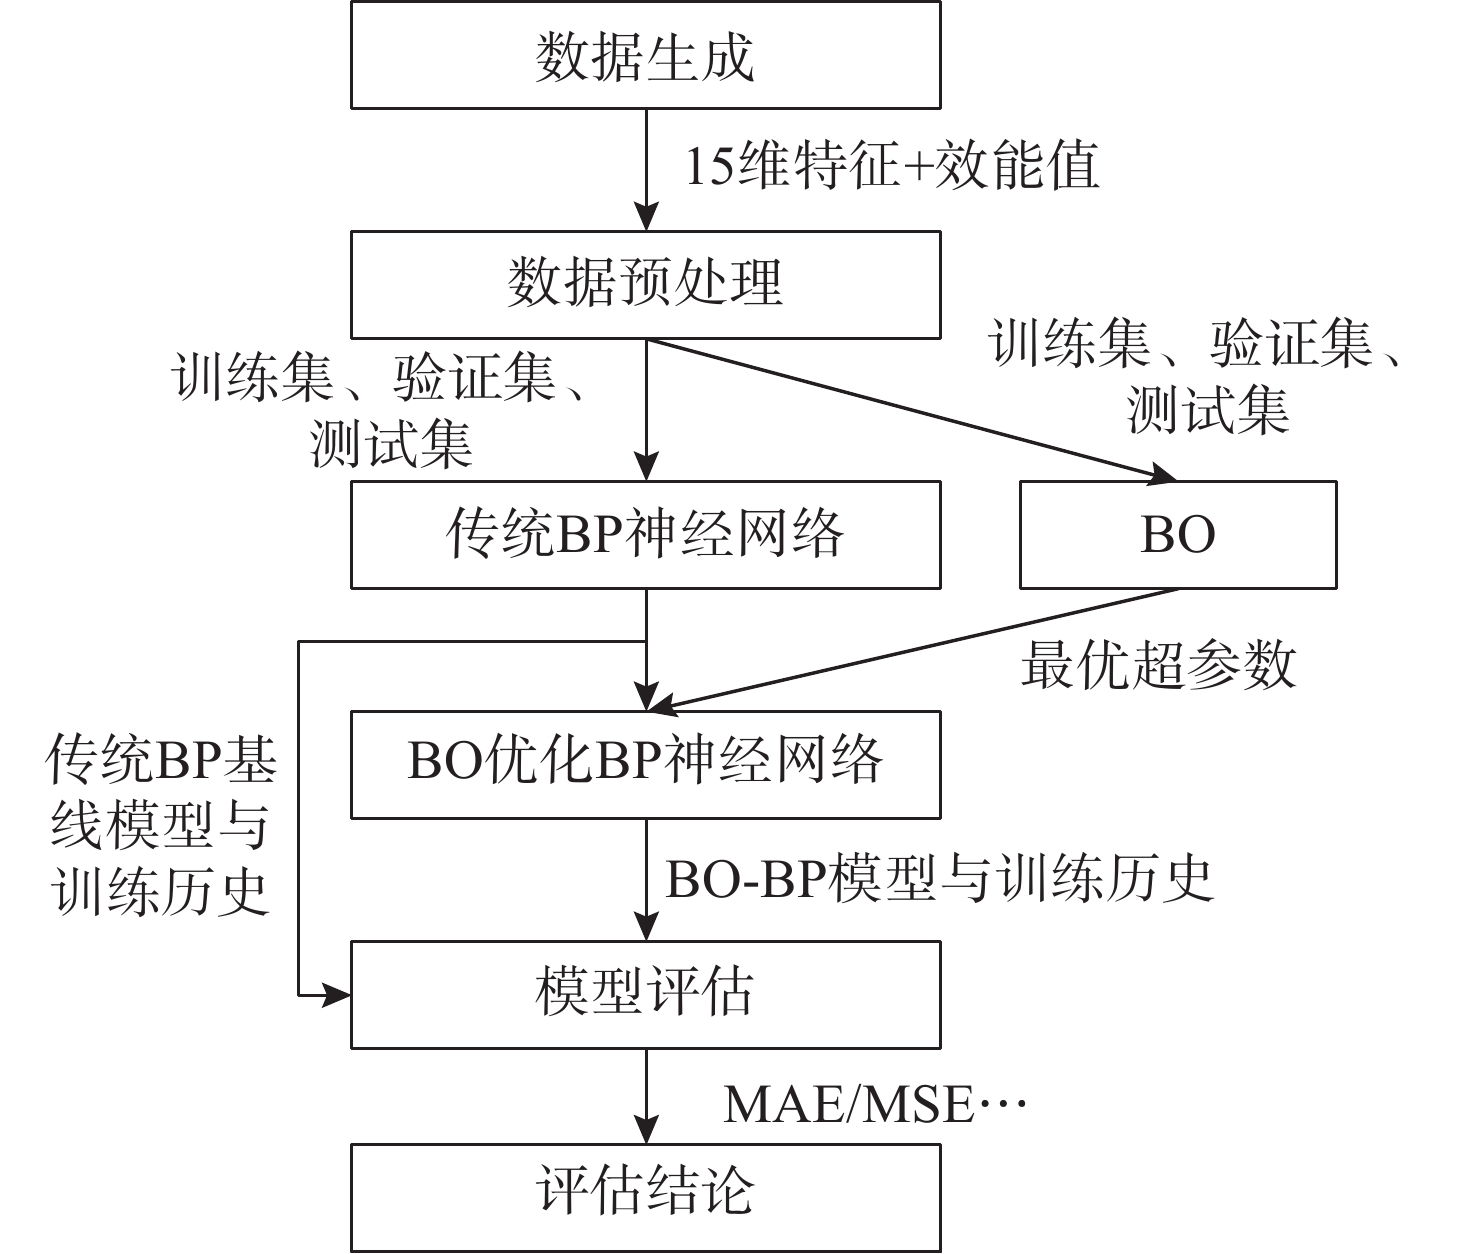
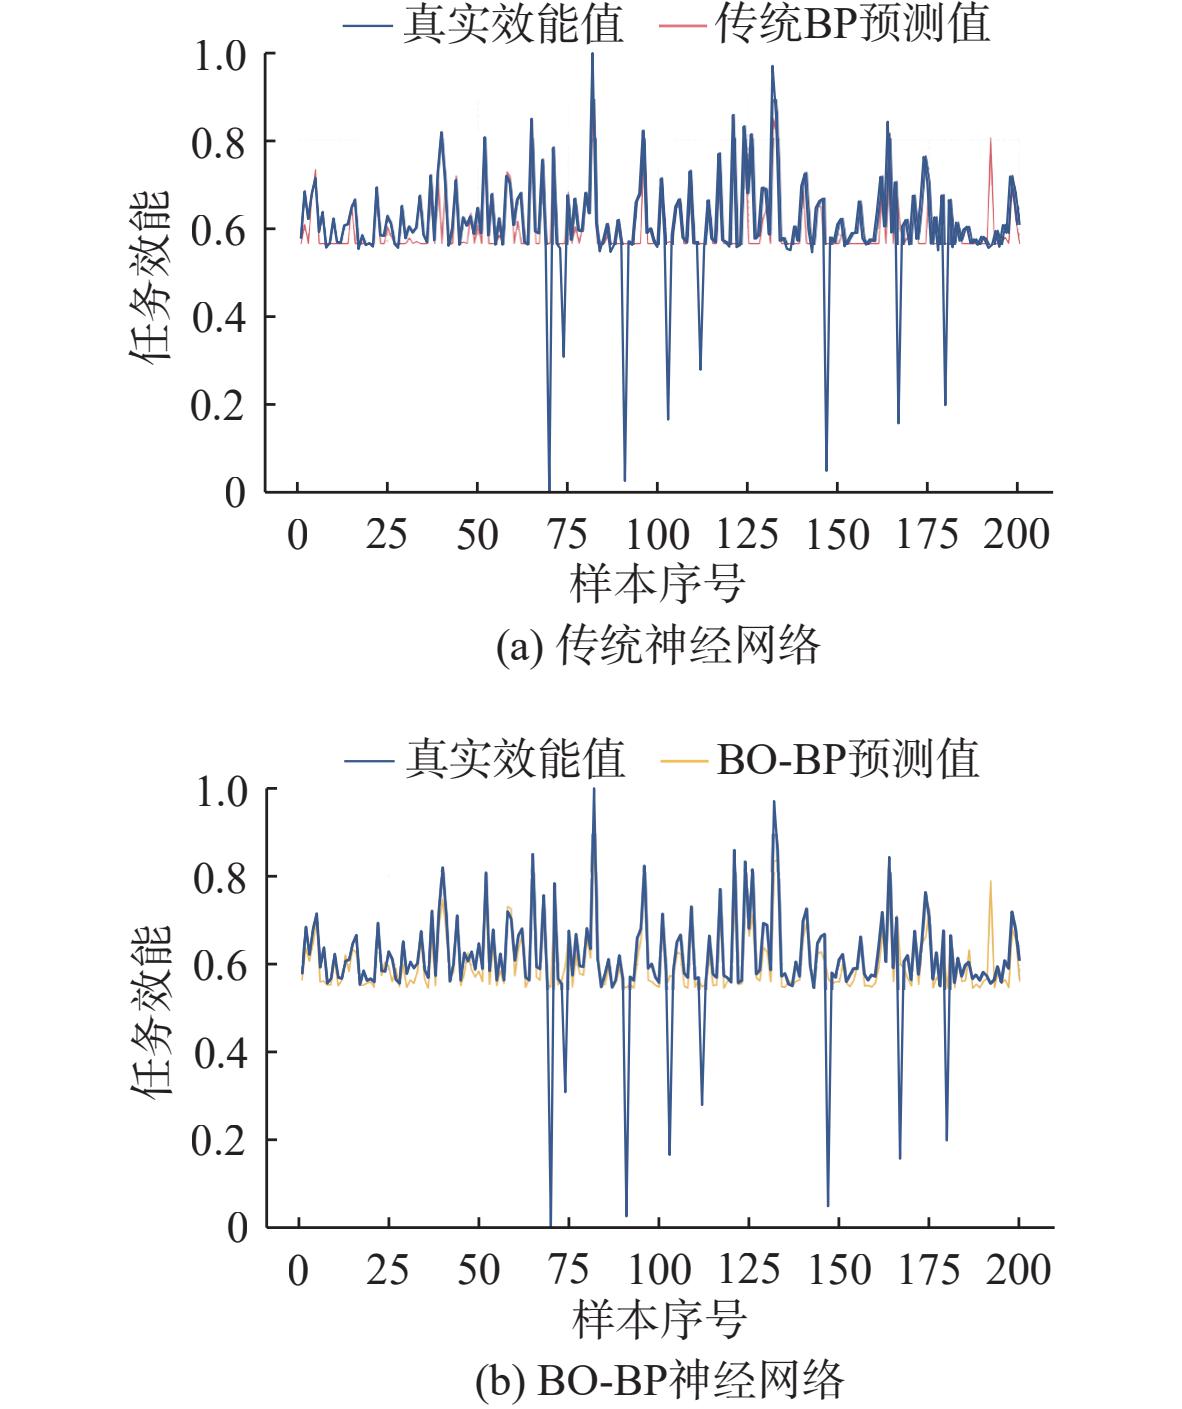
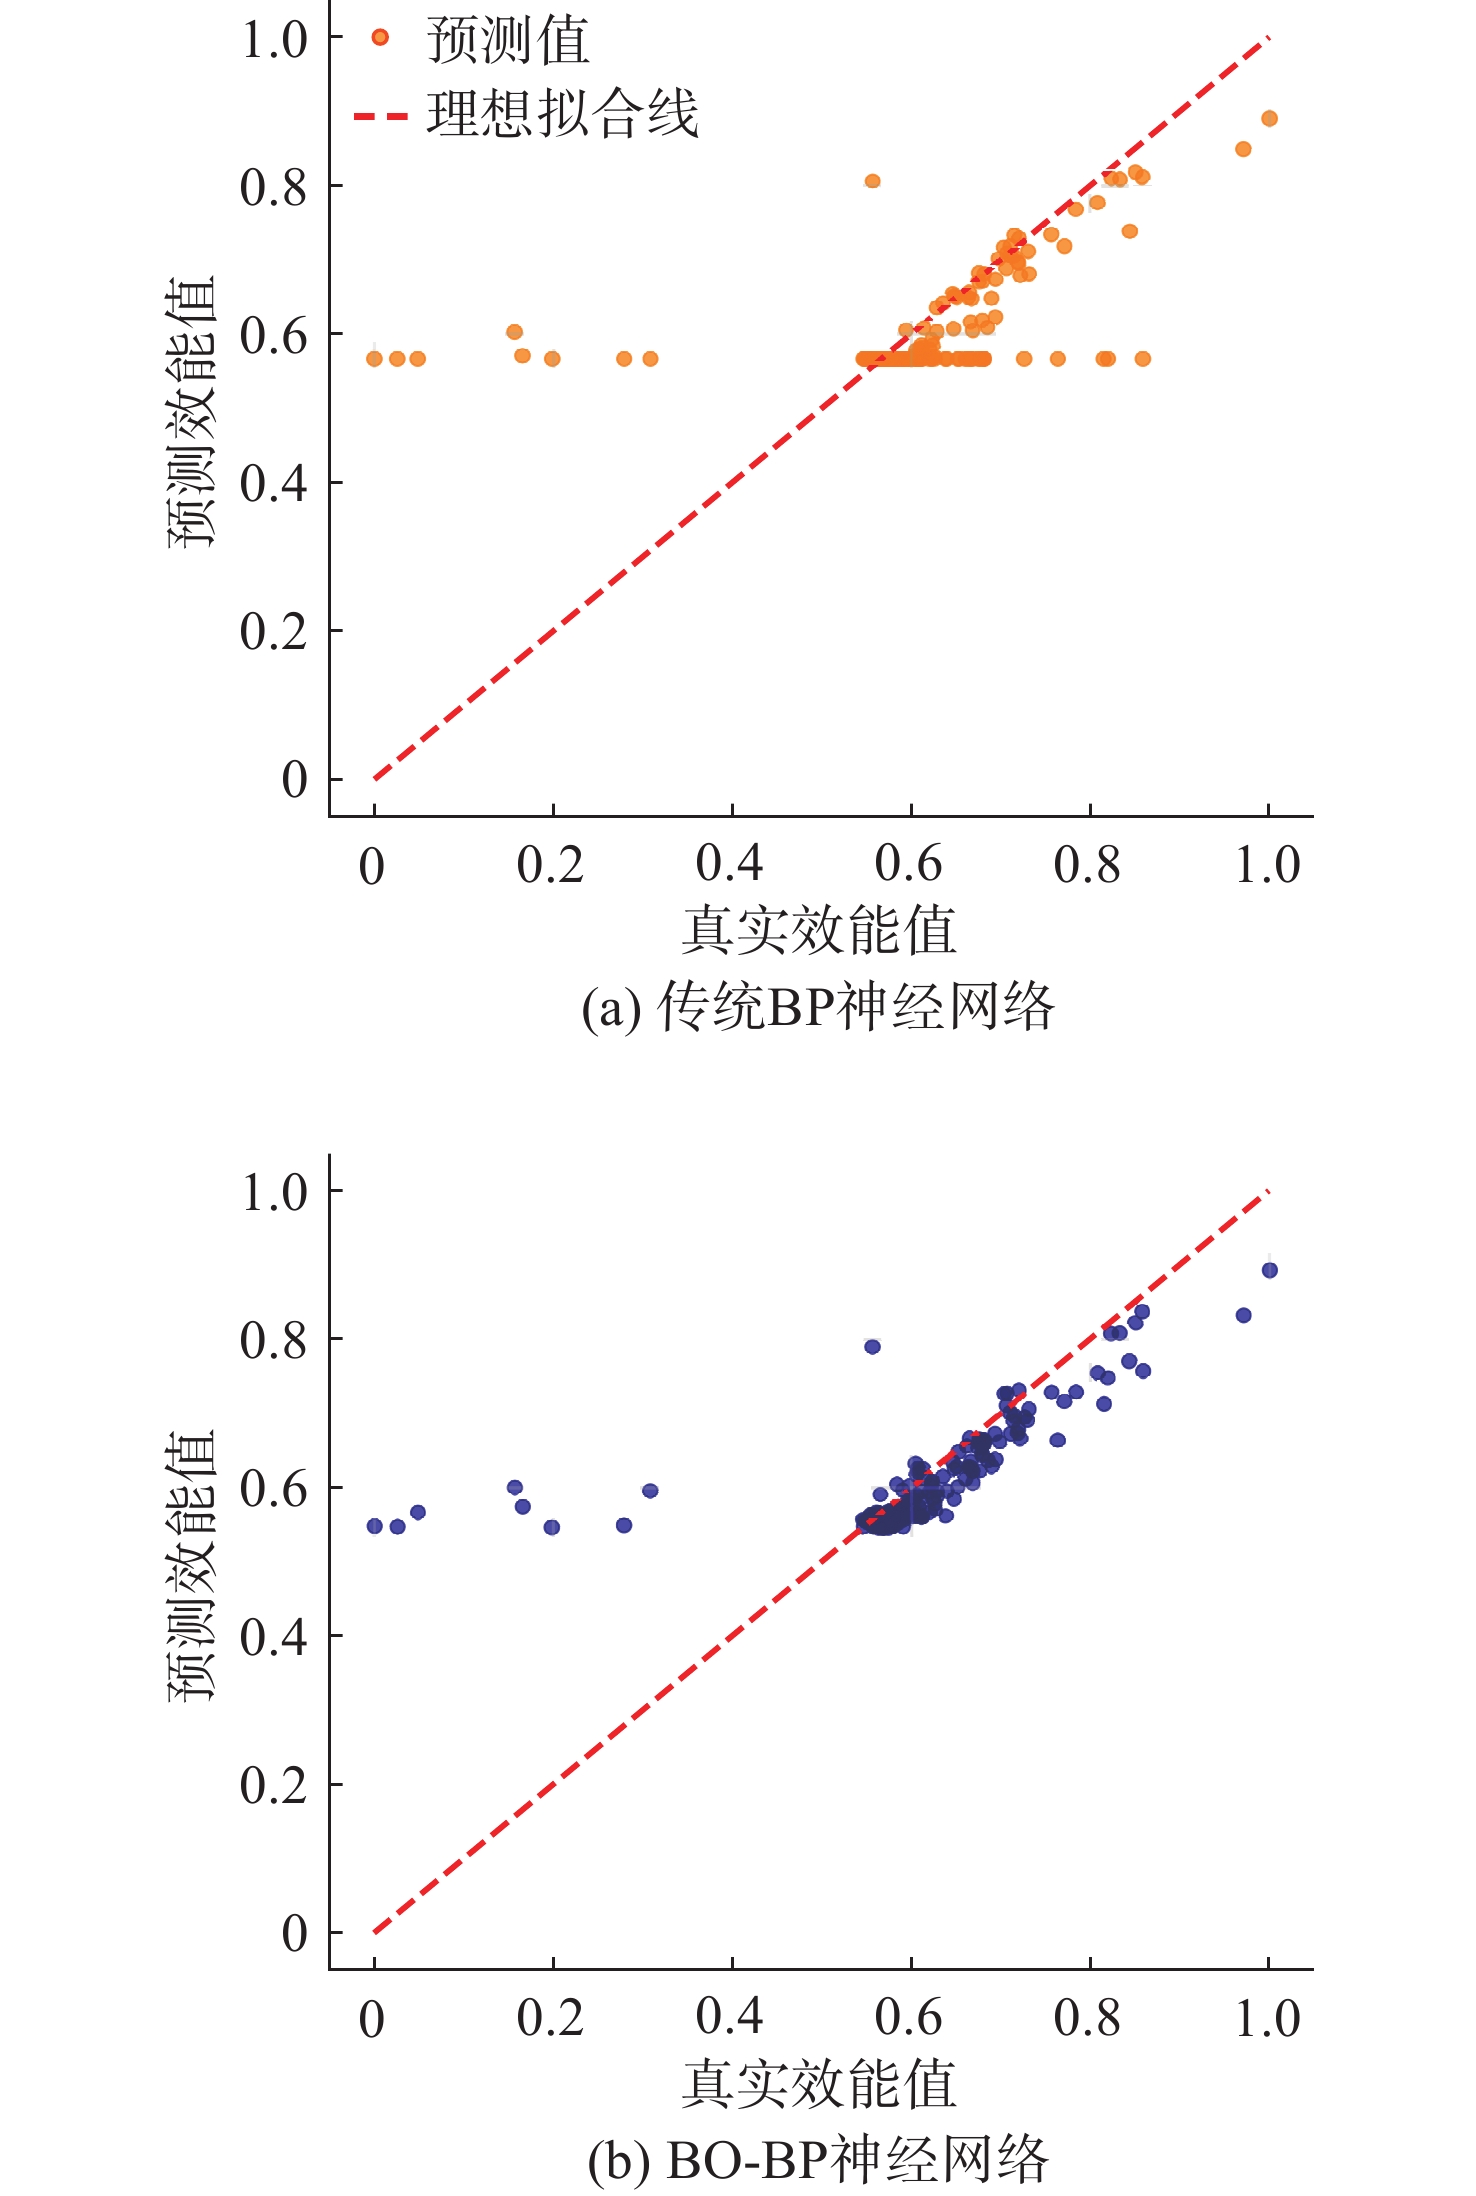
针对水下航行器任务效能评估问题, 构建了包含9项核心指标与6项非线性交互指标的水下航行器探测任务效能评估指标体系。传统反向传播(BP)神经网络在评估任务效能时易陷入局部最优, 因此采用贝叶斯优化(BO)对BP神经网络进行超参数寻优, 构建基于BO-BP神经网络的任务效能评估模型, 并利用Python完成模型的仿真验证。仿真计算结果表明: 文中所构建的任务效能评估指标体系与工程化适配方案能够更准确地反映水下航行器真实任务效能, 可为水下航行器装备论证、任务部署与改装升级提供实际应用参考依据。相较于通用化评估方案, 该方法在场景贴合度、评估精准度与工程实用价值上均得到明显提升。
车载工业CT检测与识别系统及其在水下无人装备上的应用
马军利, 王帅, 刘文彬, 高浩洋, 李晨辉, 张稀桐, 苏成海
2026, 34(5): 986-996. doi: 10.11993/j.issn.2096-3920.2025-0171
摘要:
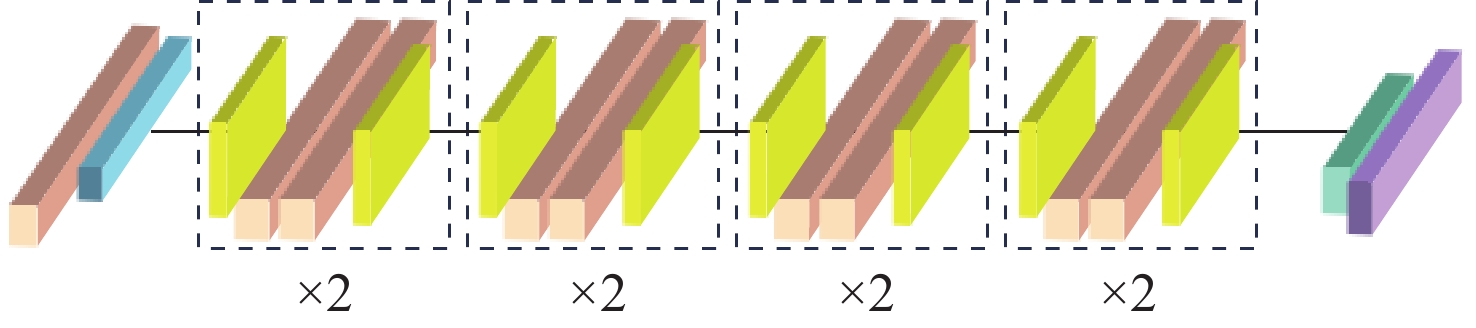
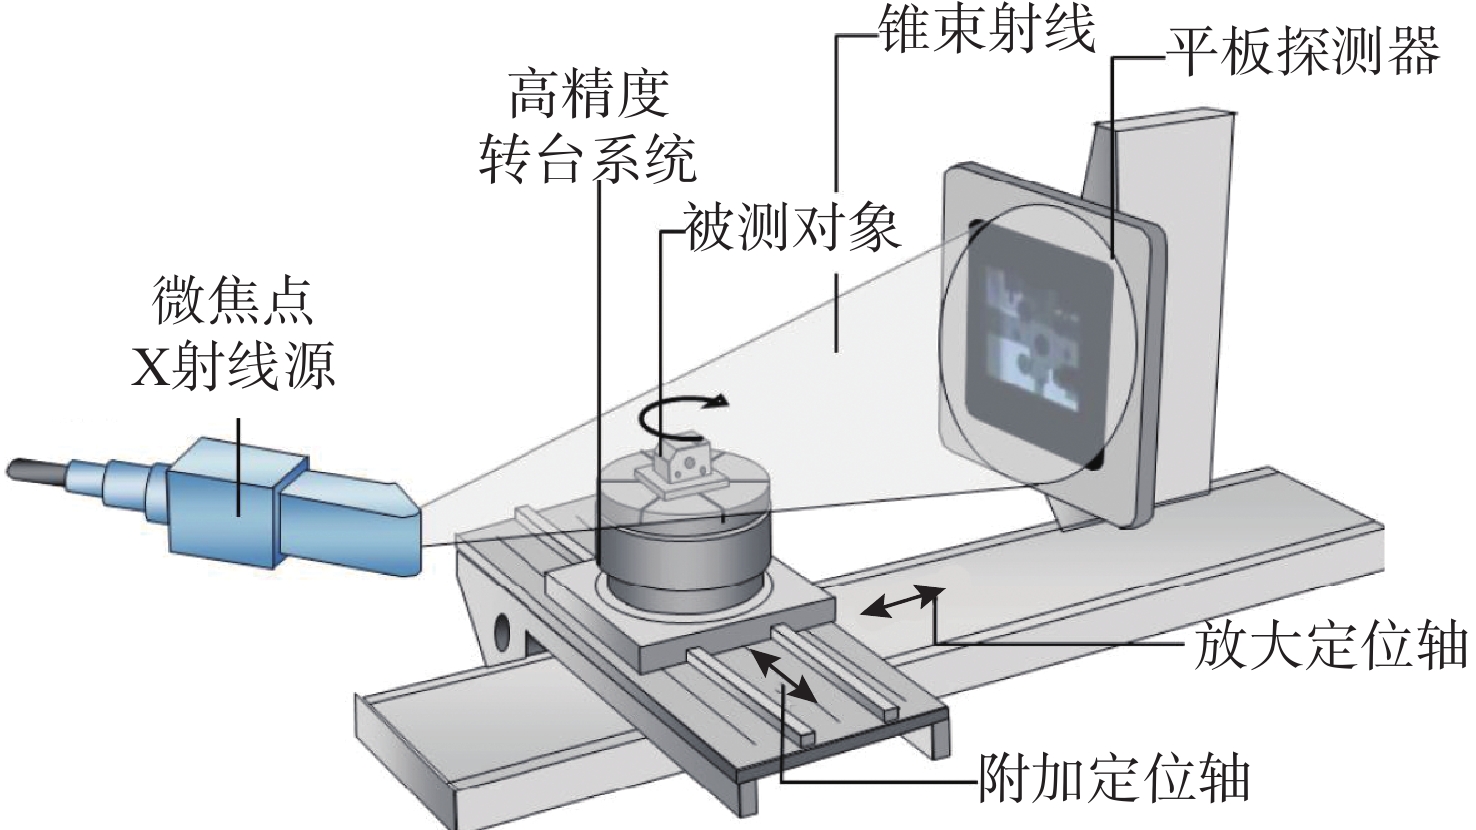
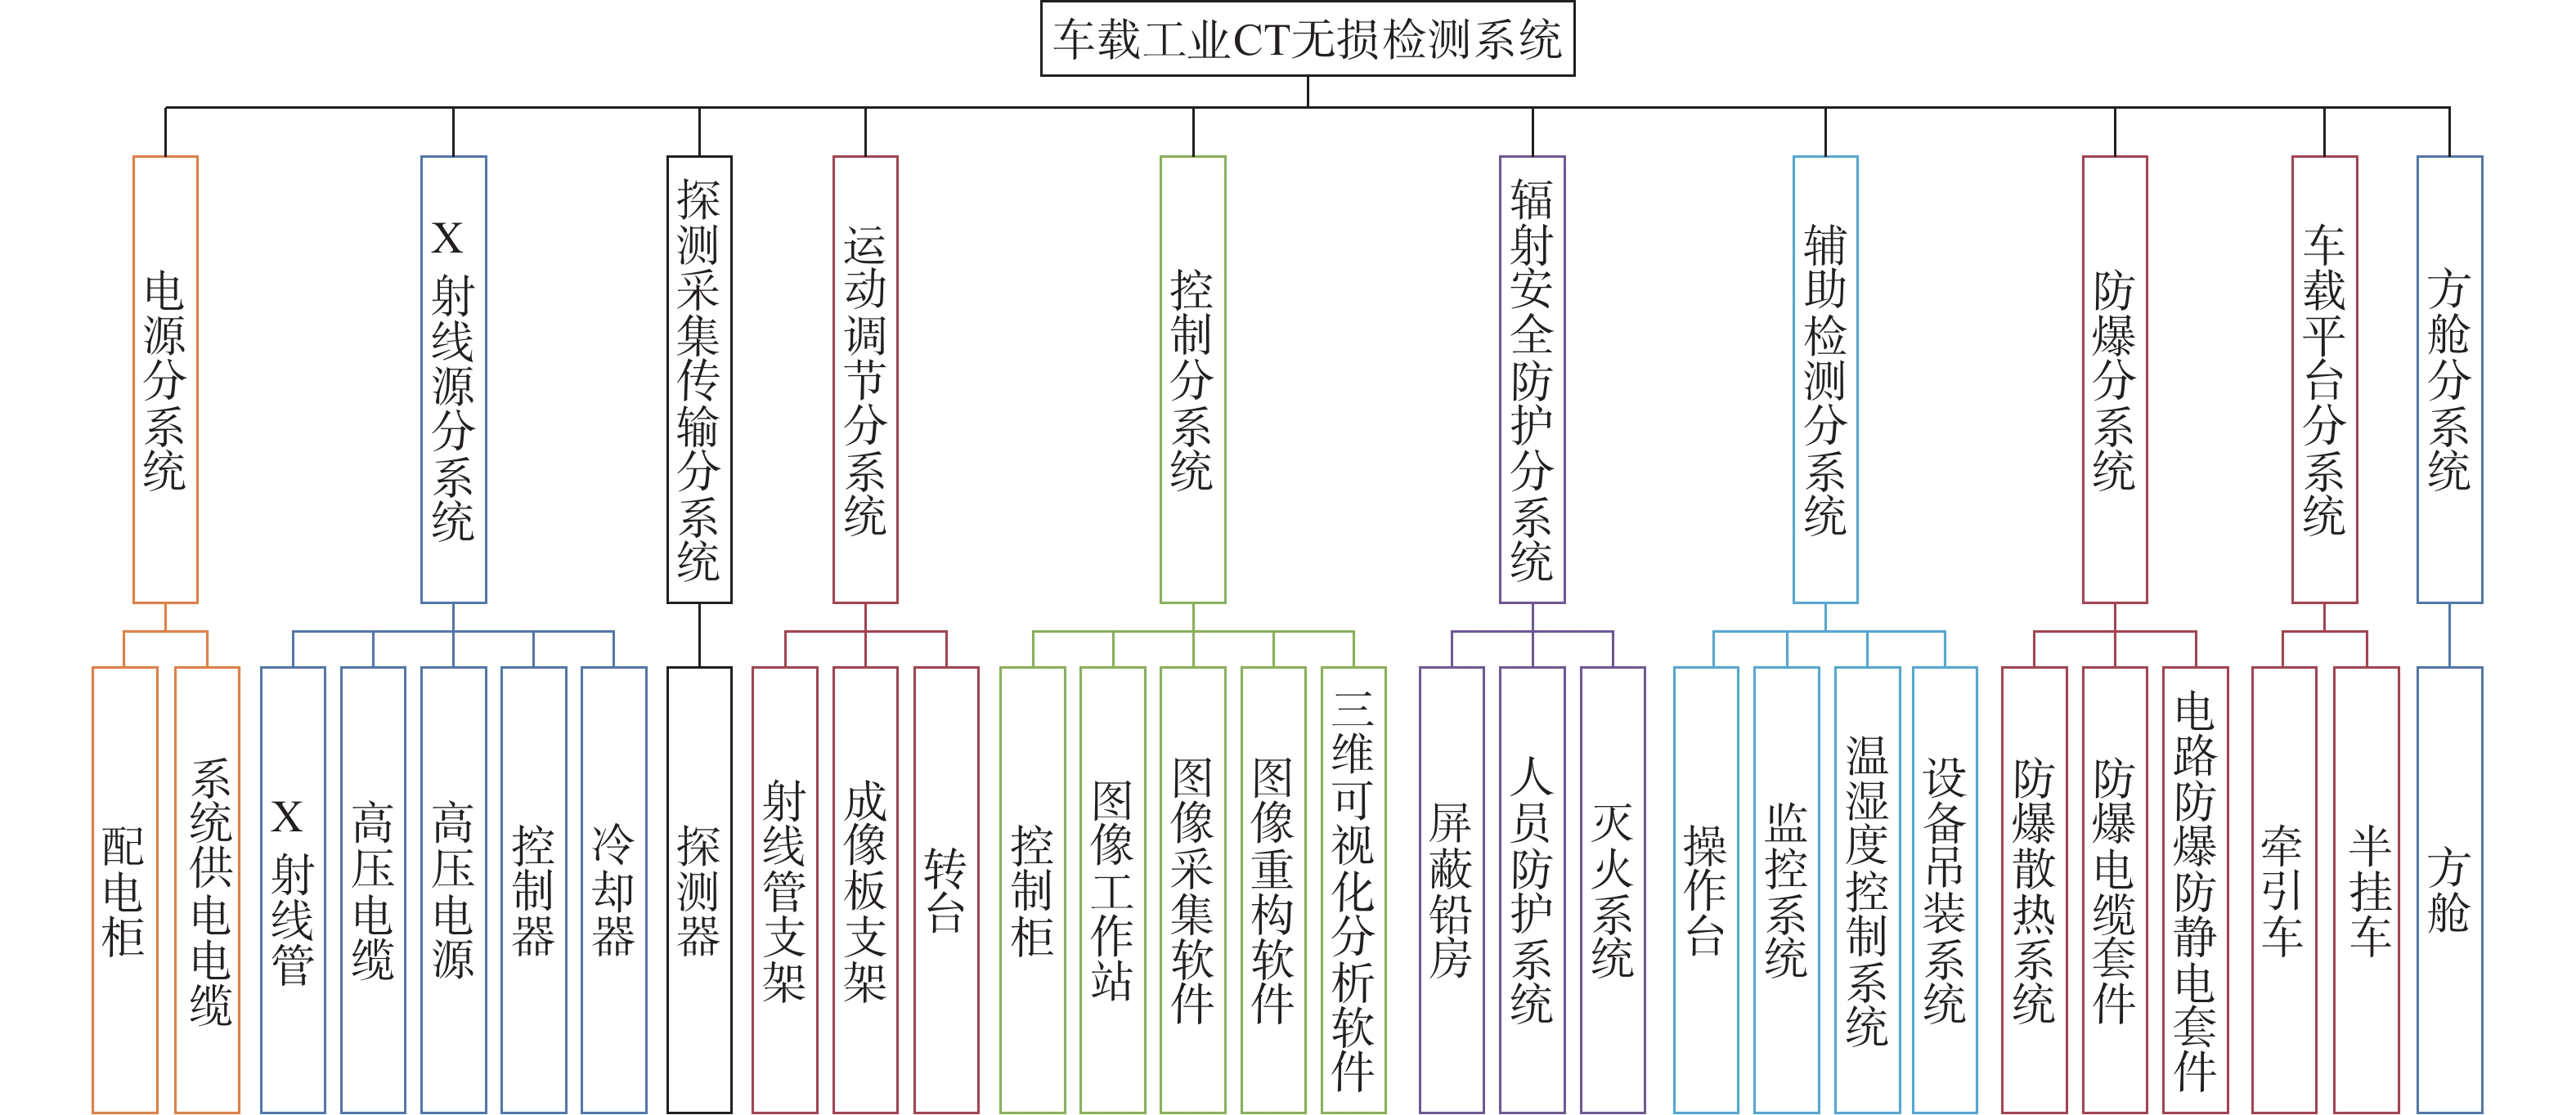
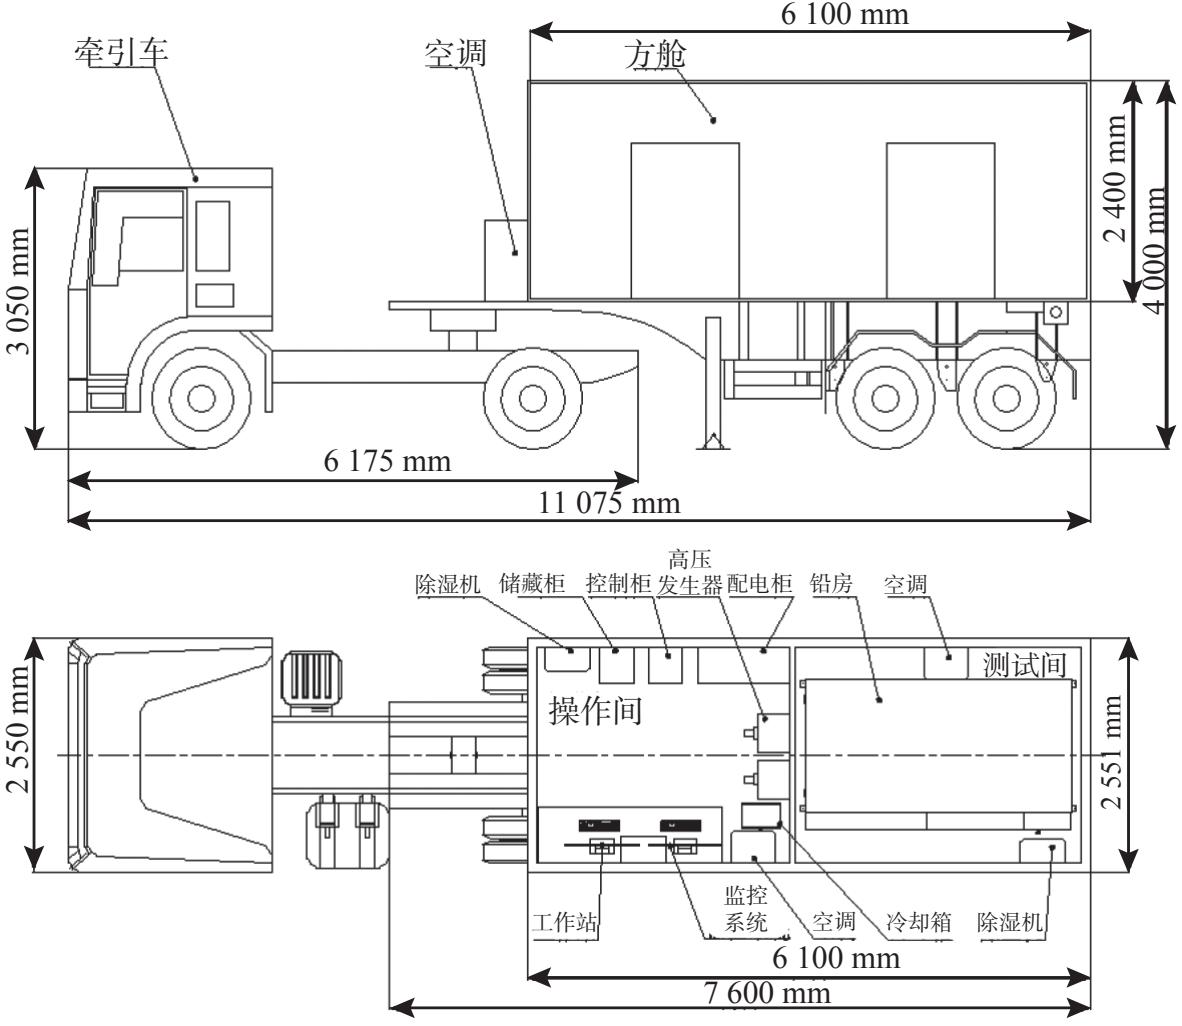
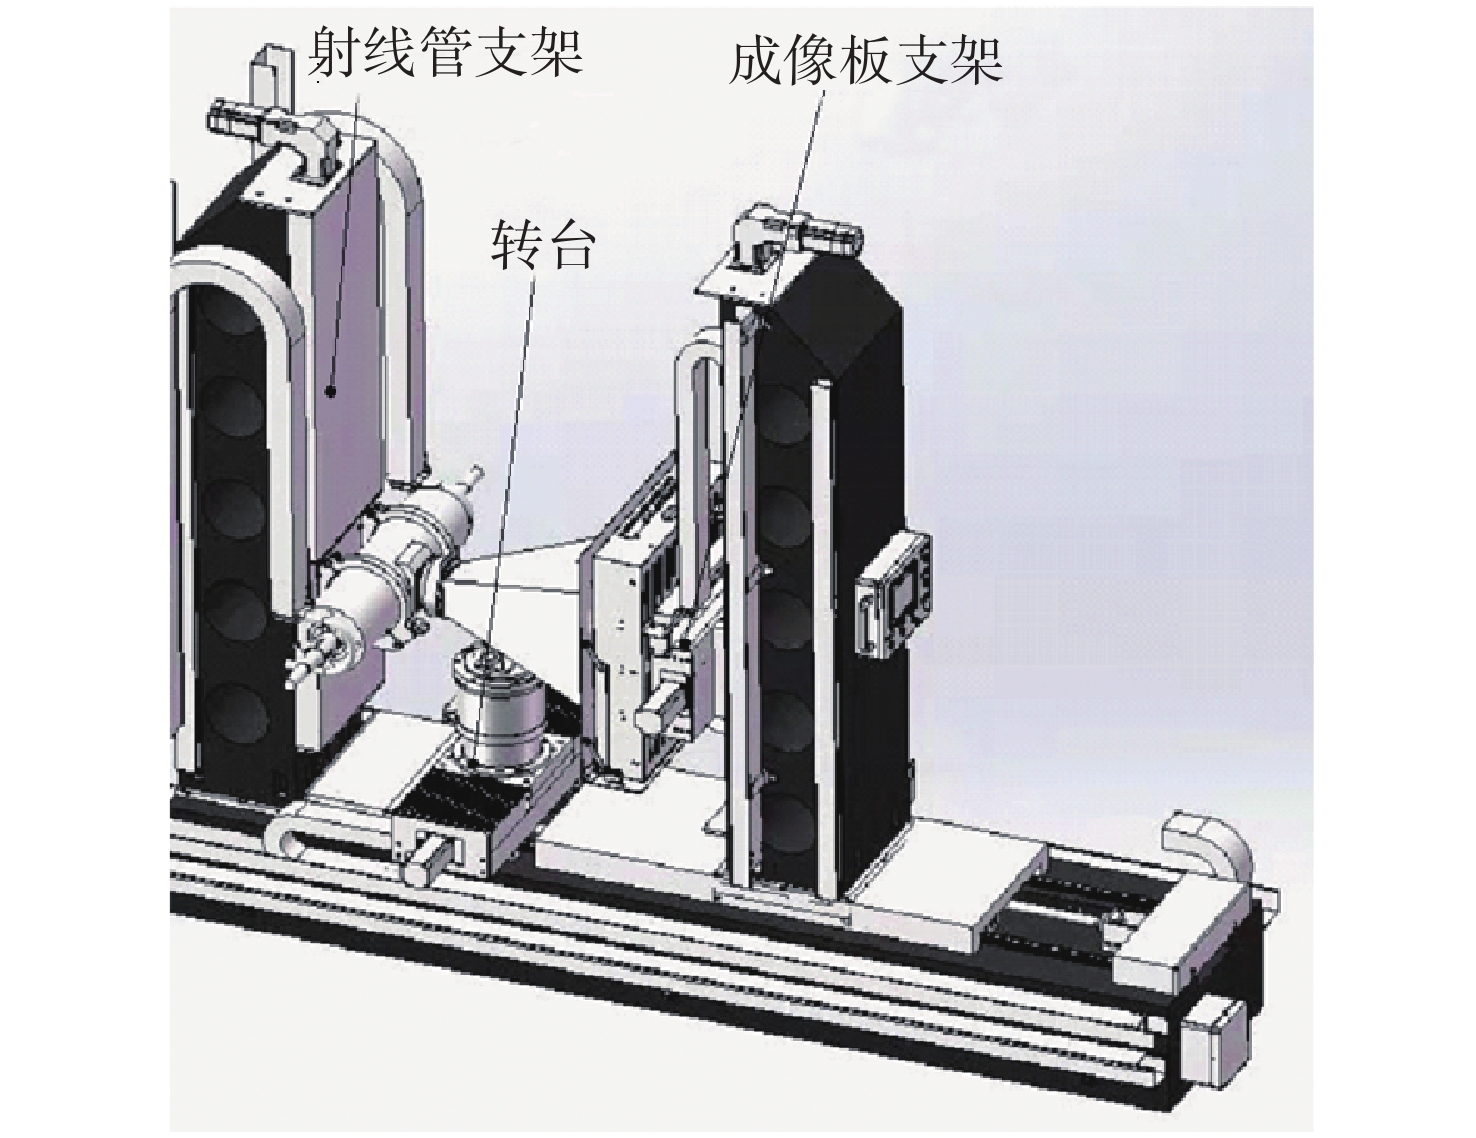
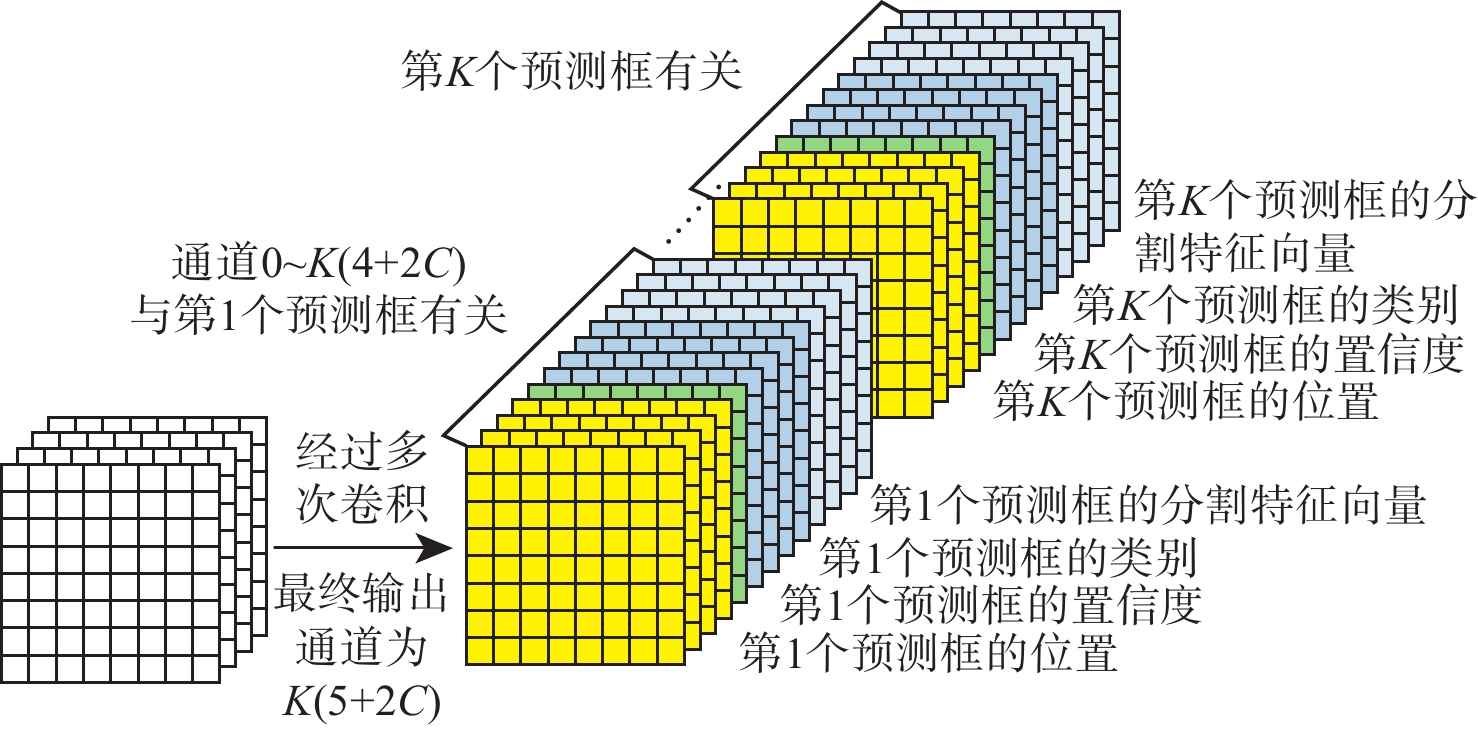
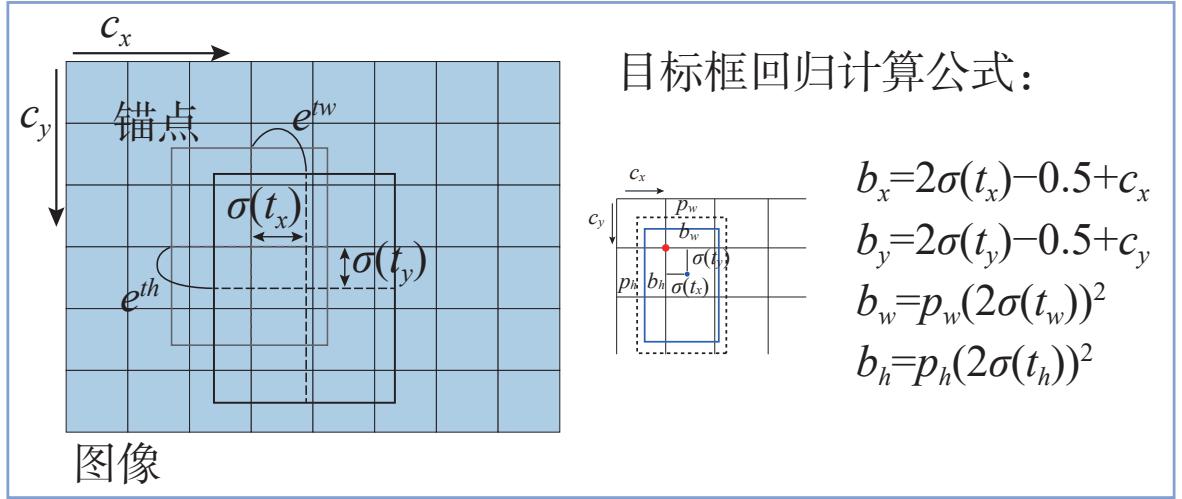
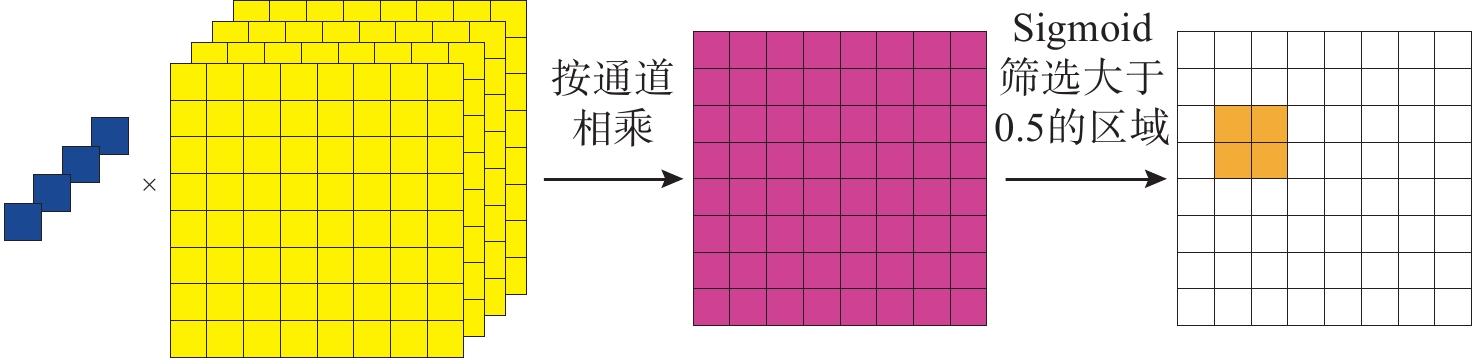
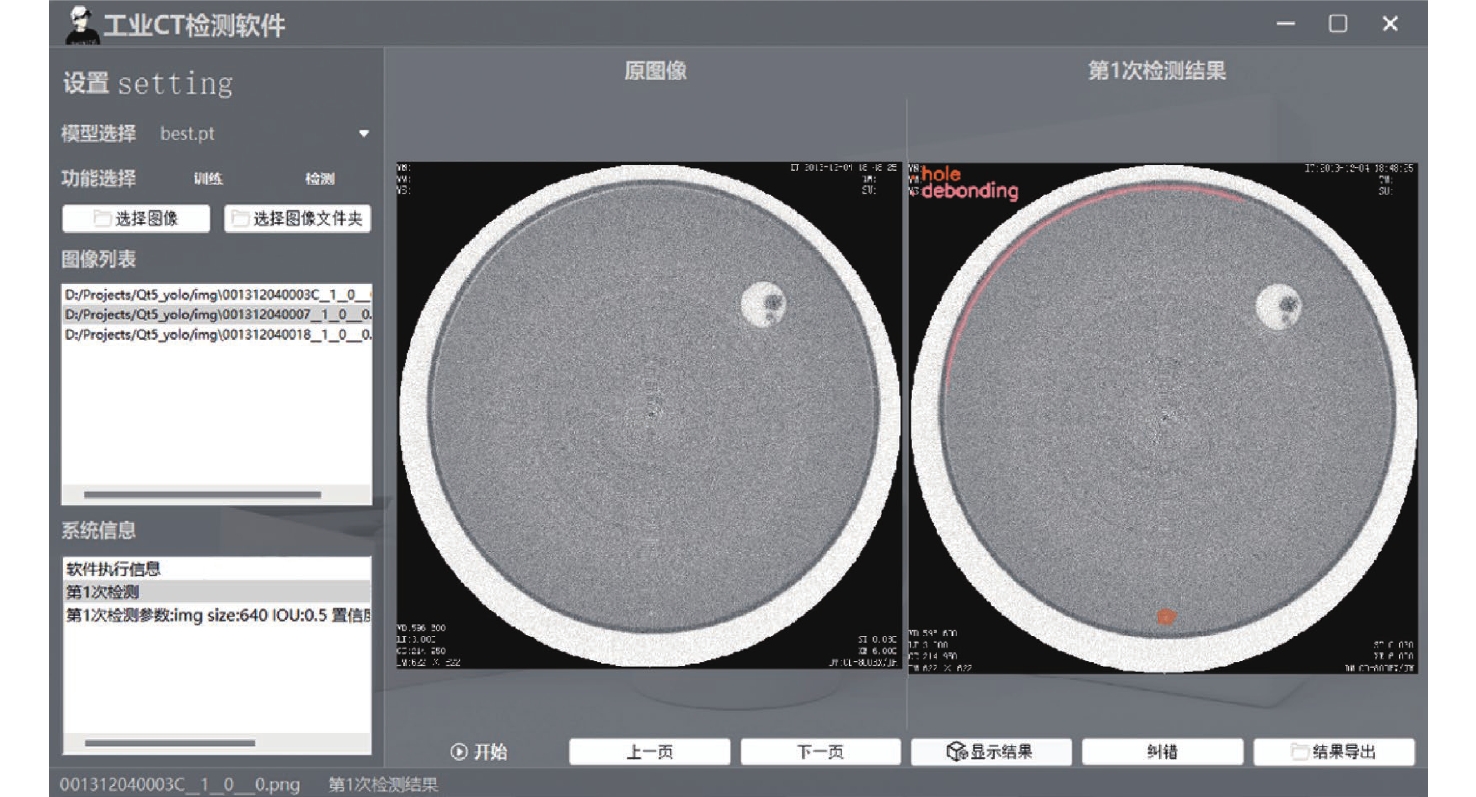
针对存放地域偏远、不宜频繁运输、难以集中检测的水下无人装备检测需求, 文中基于电源分系统、X射线源分系统、探测采集传输分系统等硬件设备搭建了车载工业计算机断层成像(CT)无损缺陷检测及识别系统, 并结合深度神经网络研制了工业CT检测产品缺陷图像识别软件, 实现对检测图像处理及产品内部缺陷的识别和标识。经实际检测测试, 该系统能够较好地检测和识别水下无人装备内部高能填充物的孔洞、裂隙、脱粘等缺陷, 成像准确率超过98%, 缺陷识别漏检率和虚警率均不超过5%; 且能够适应不同材料、外形结构以及工作环境, 具有较好的应用前景。
服务号
订阅号