
优先发表
优先发表栏目展示本刊经同行评议确定正式录用的文章,这些文章目前处在编校过程,尚未确定卷期及页码,但可以根据DOI进行引用。
显示方式:
, 最新更新时间 , doi: 10.11993/j.issn.2096-3920.2026-0155
摘要:
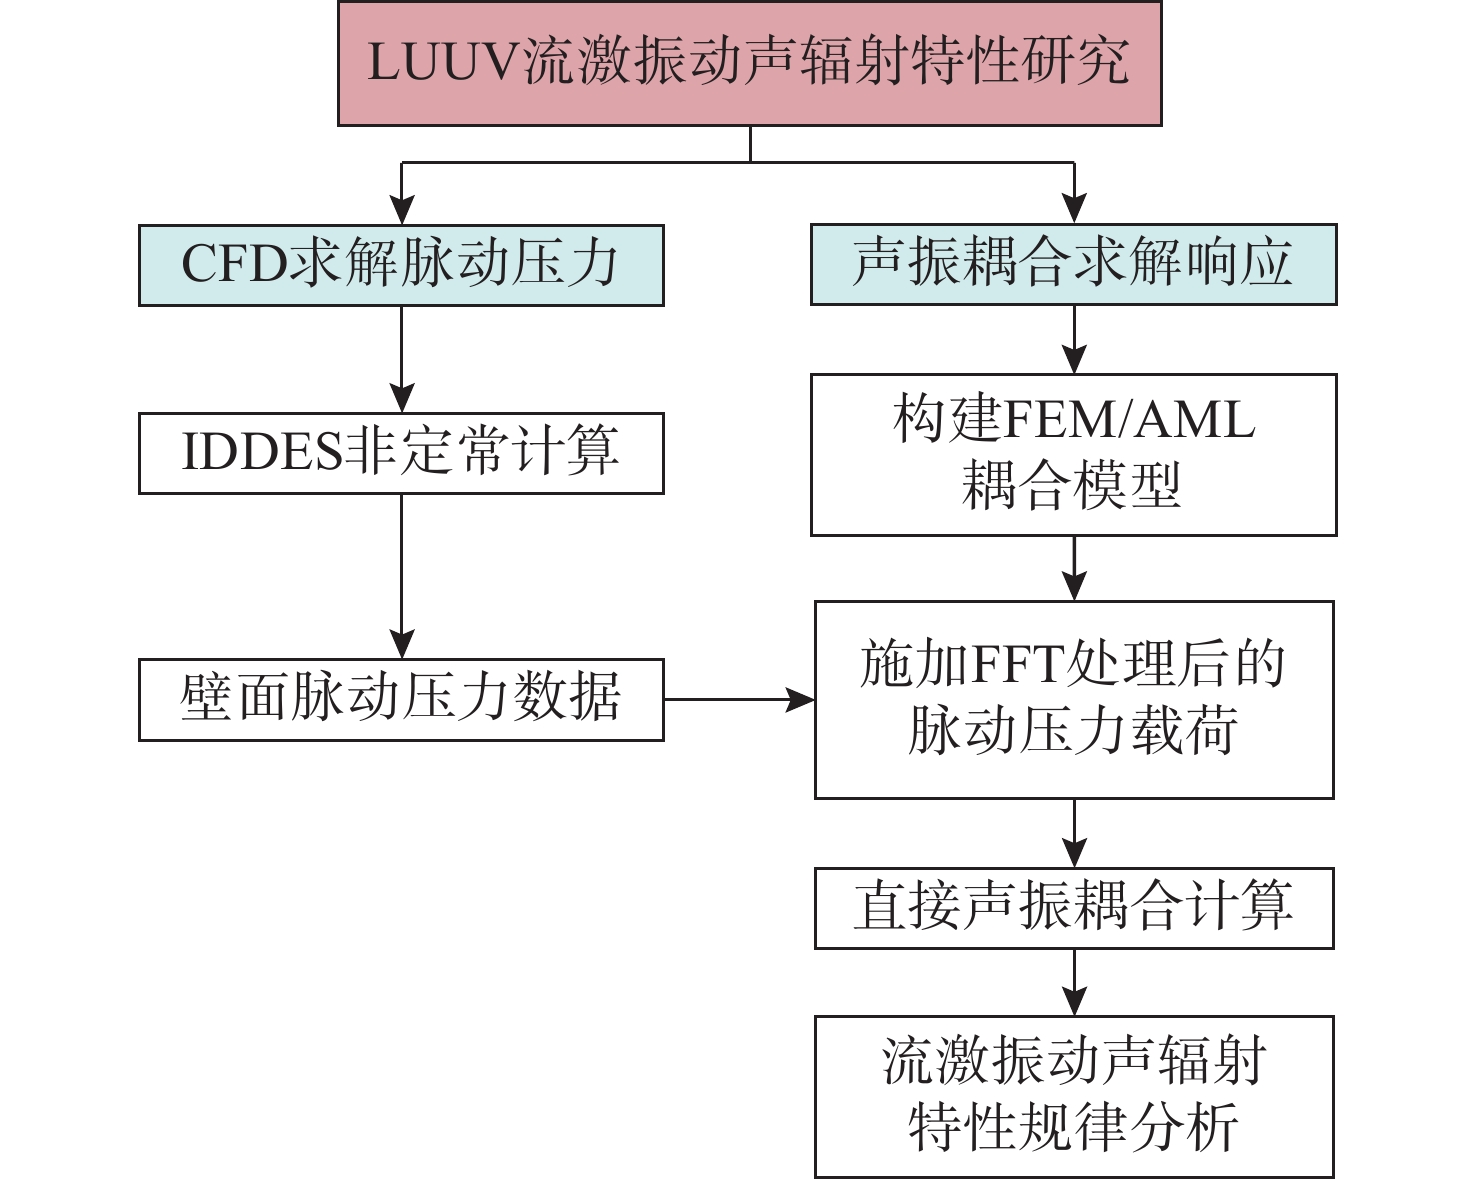
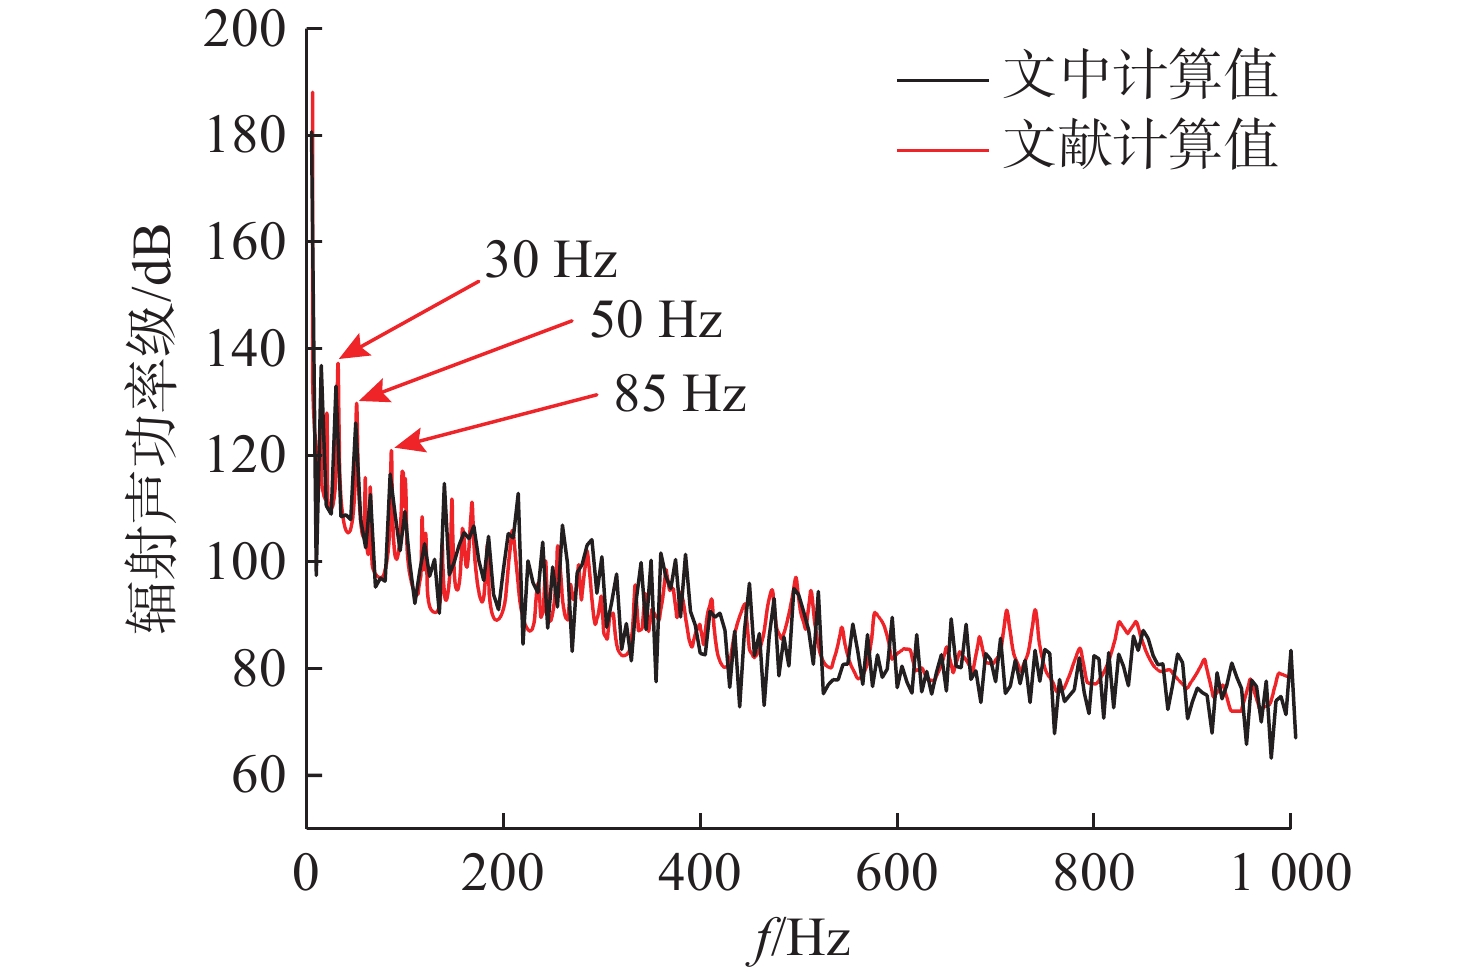
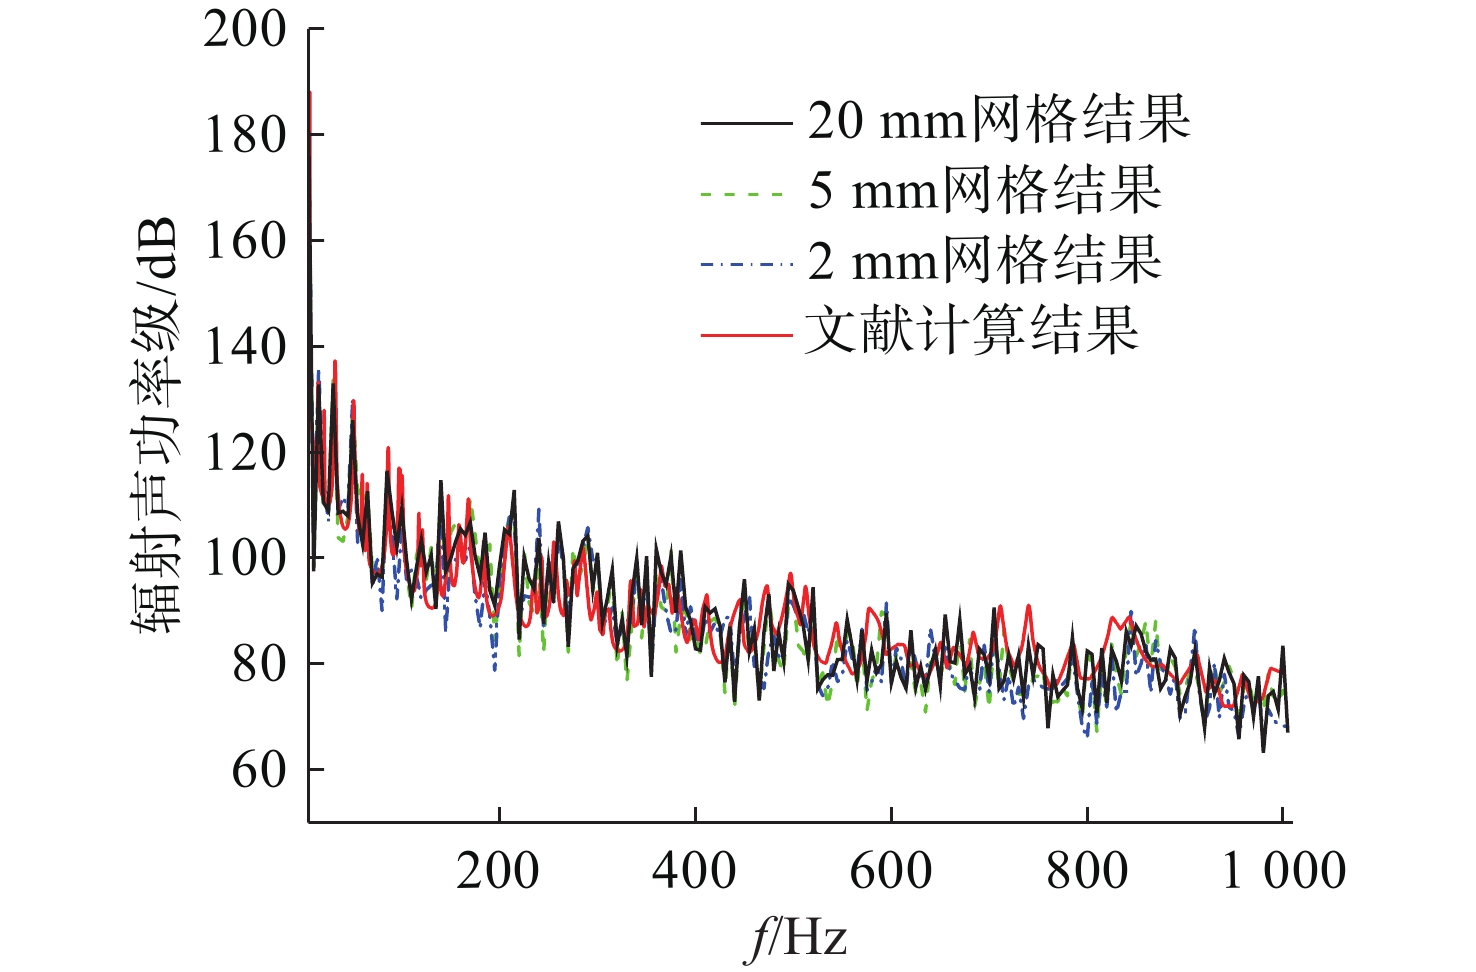
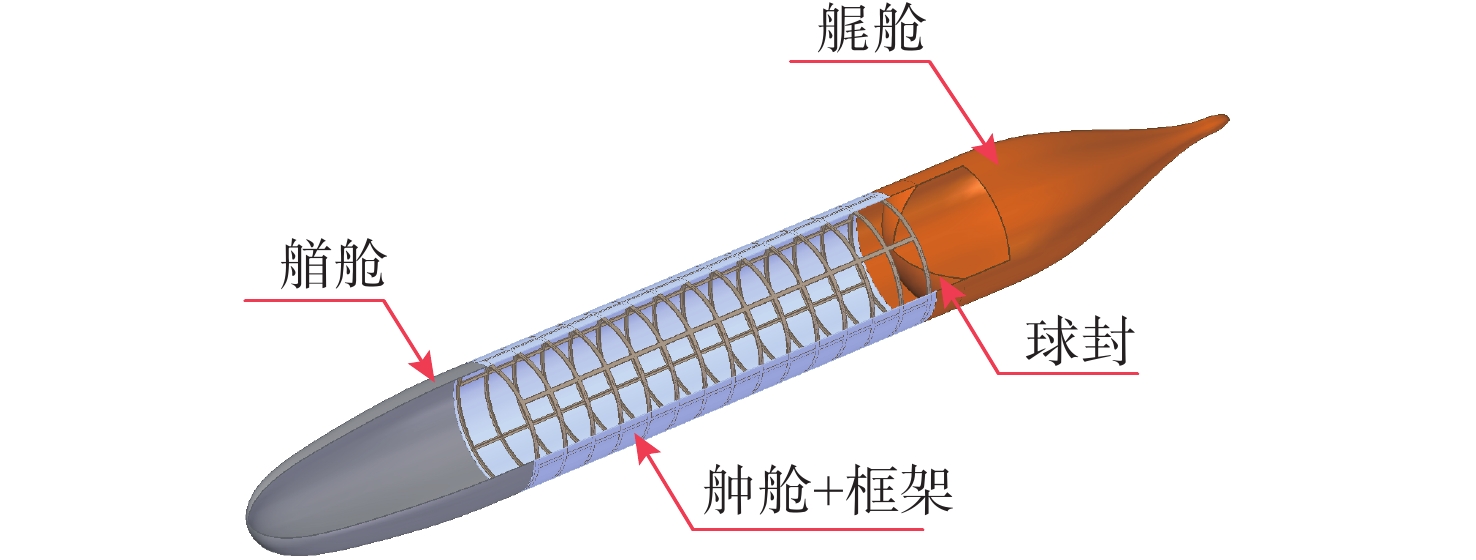
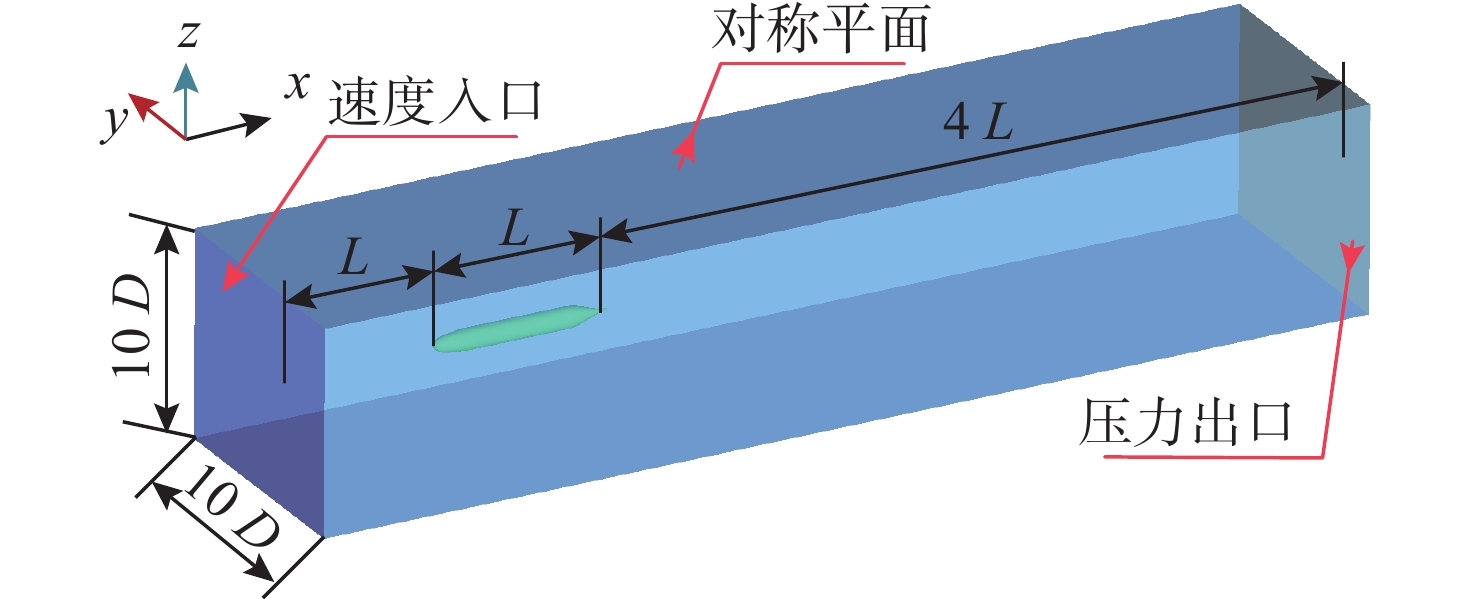
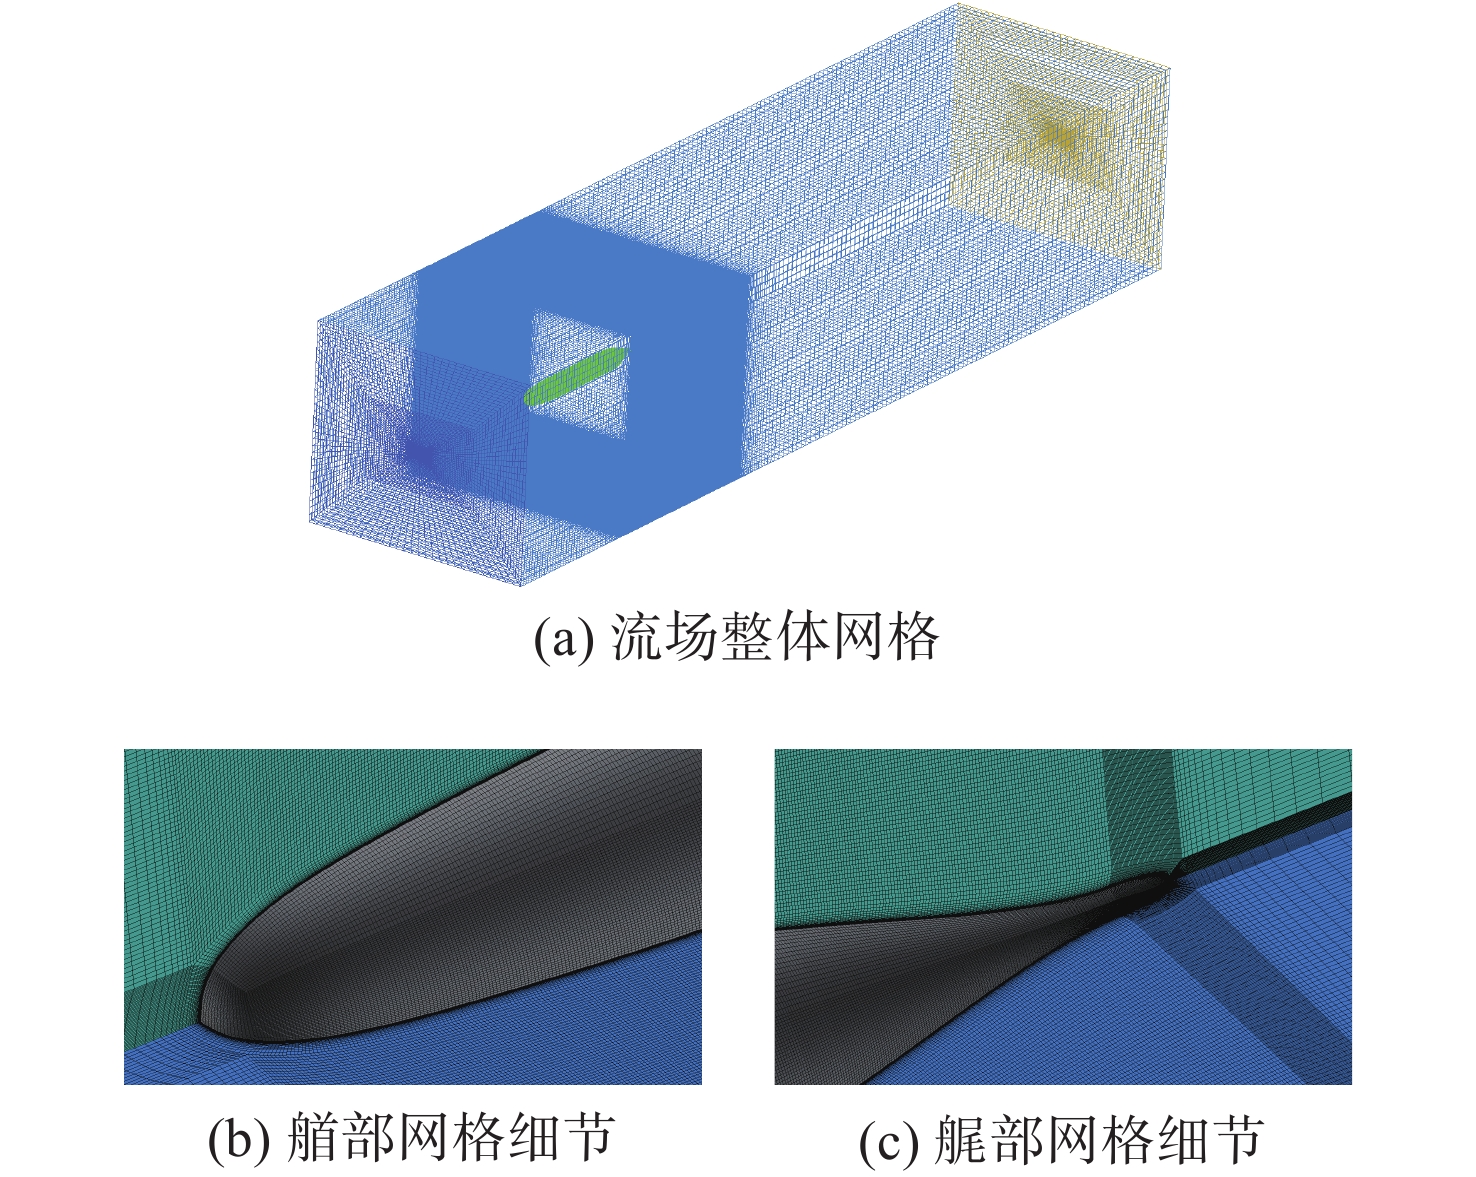
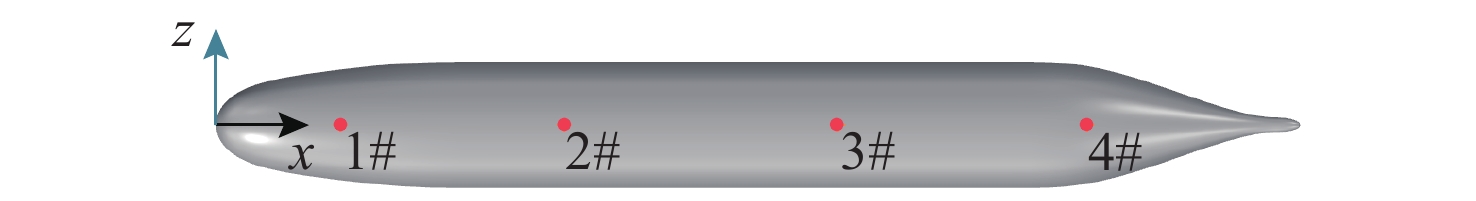
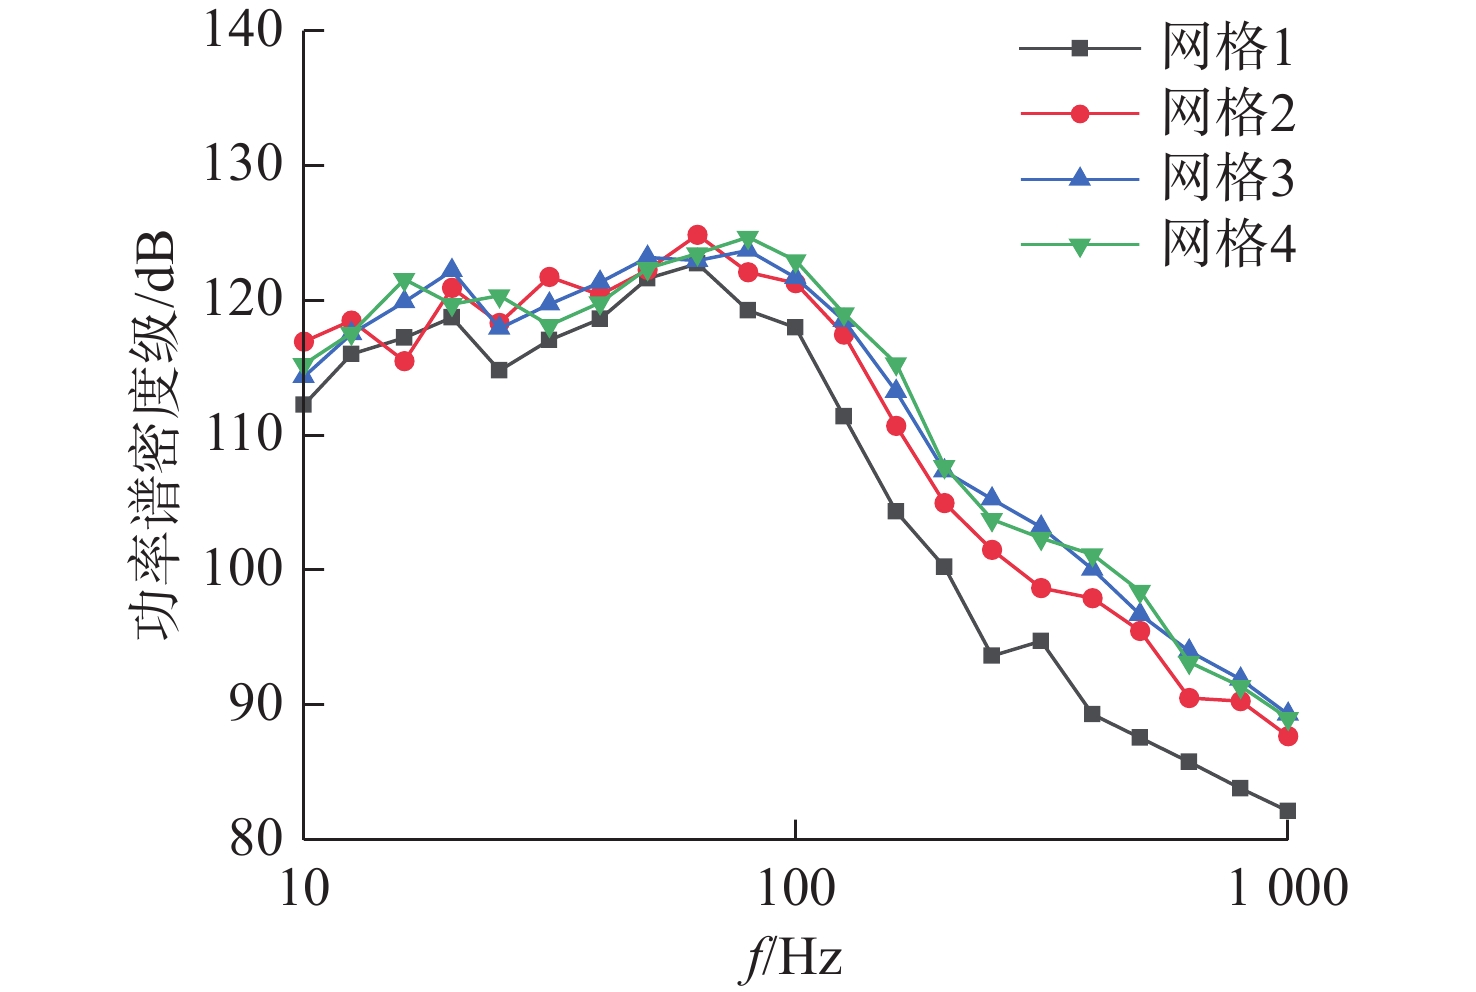
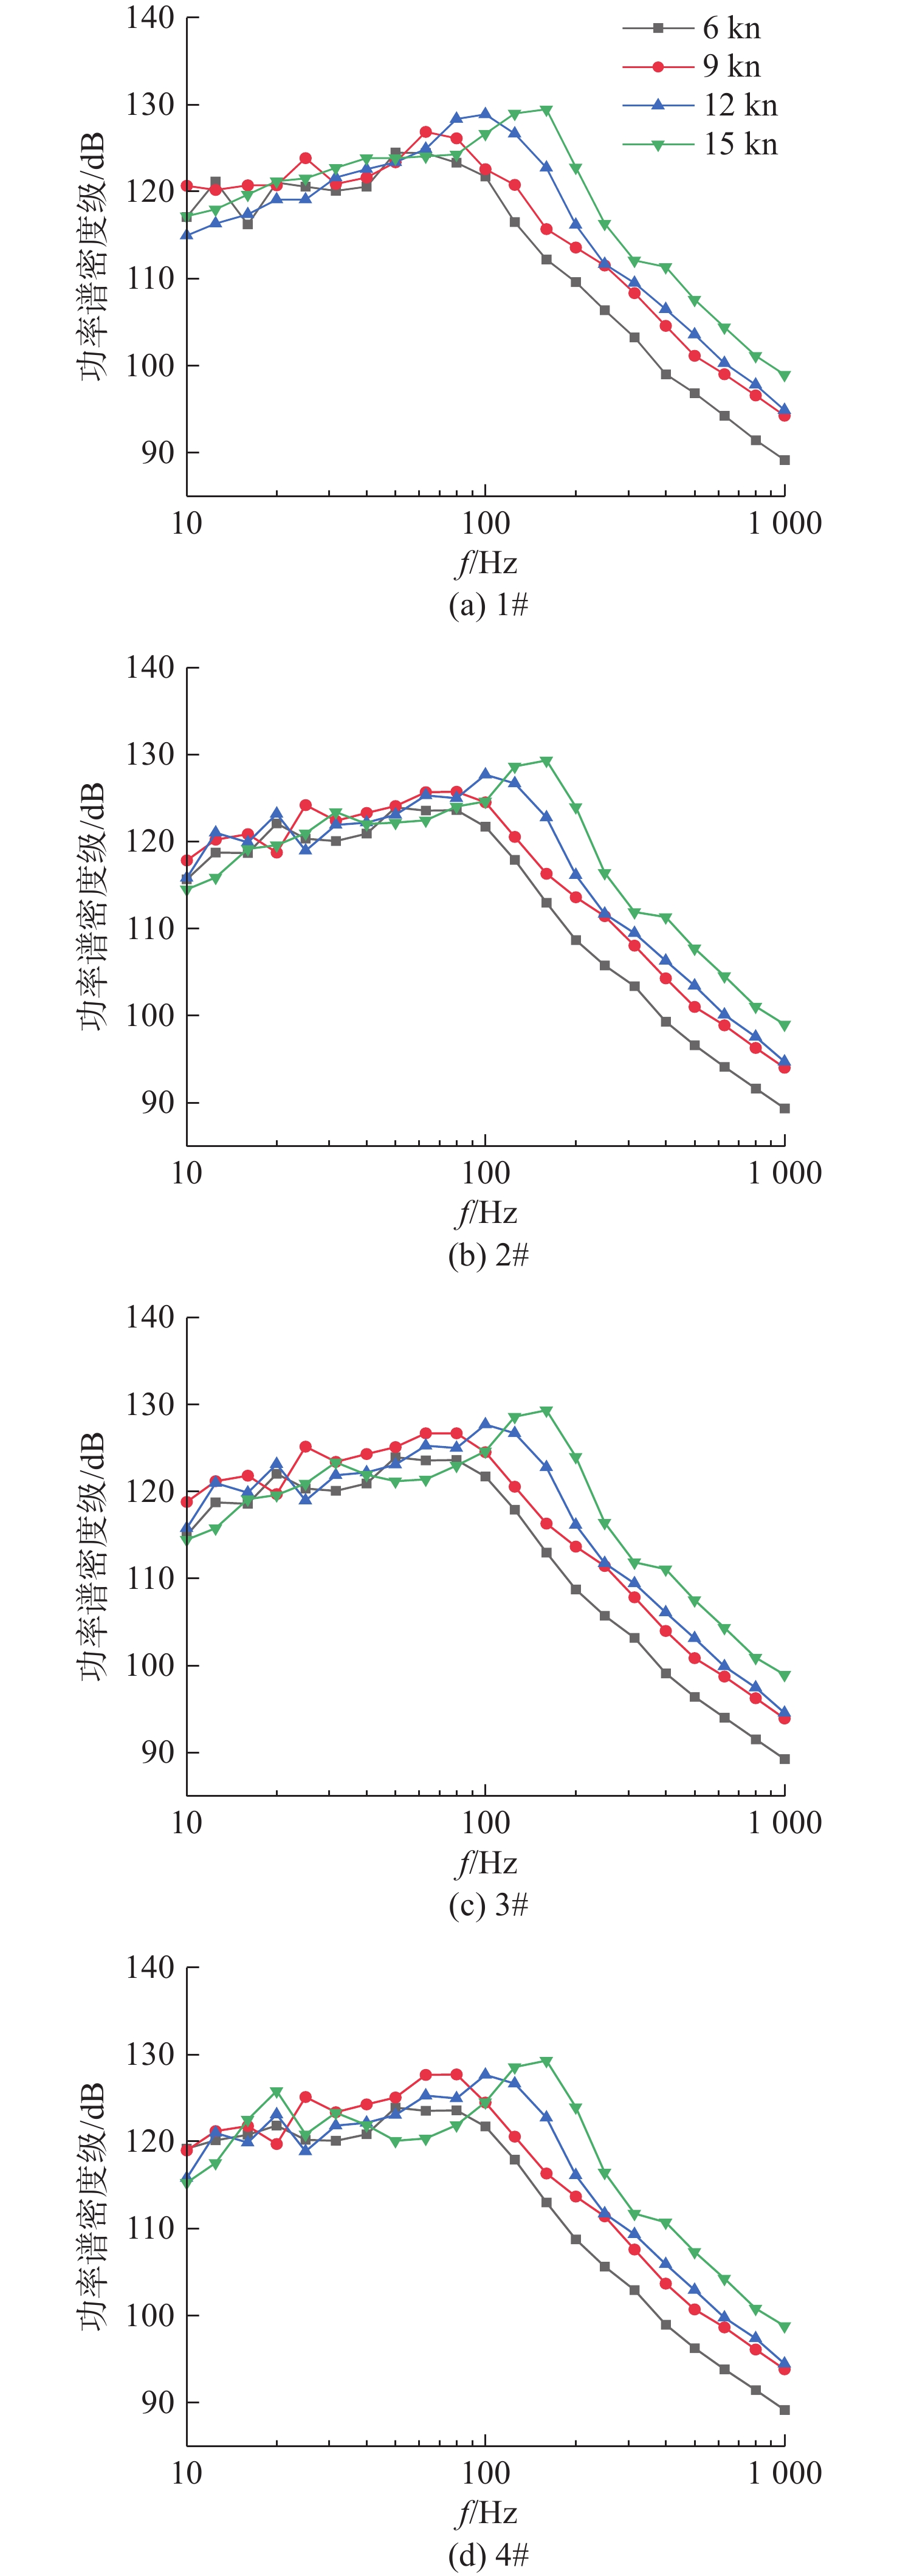
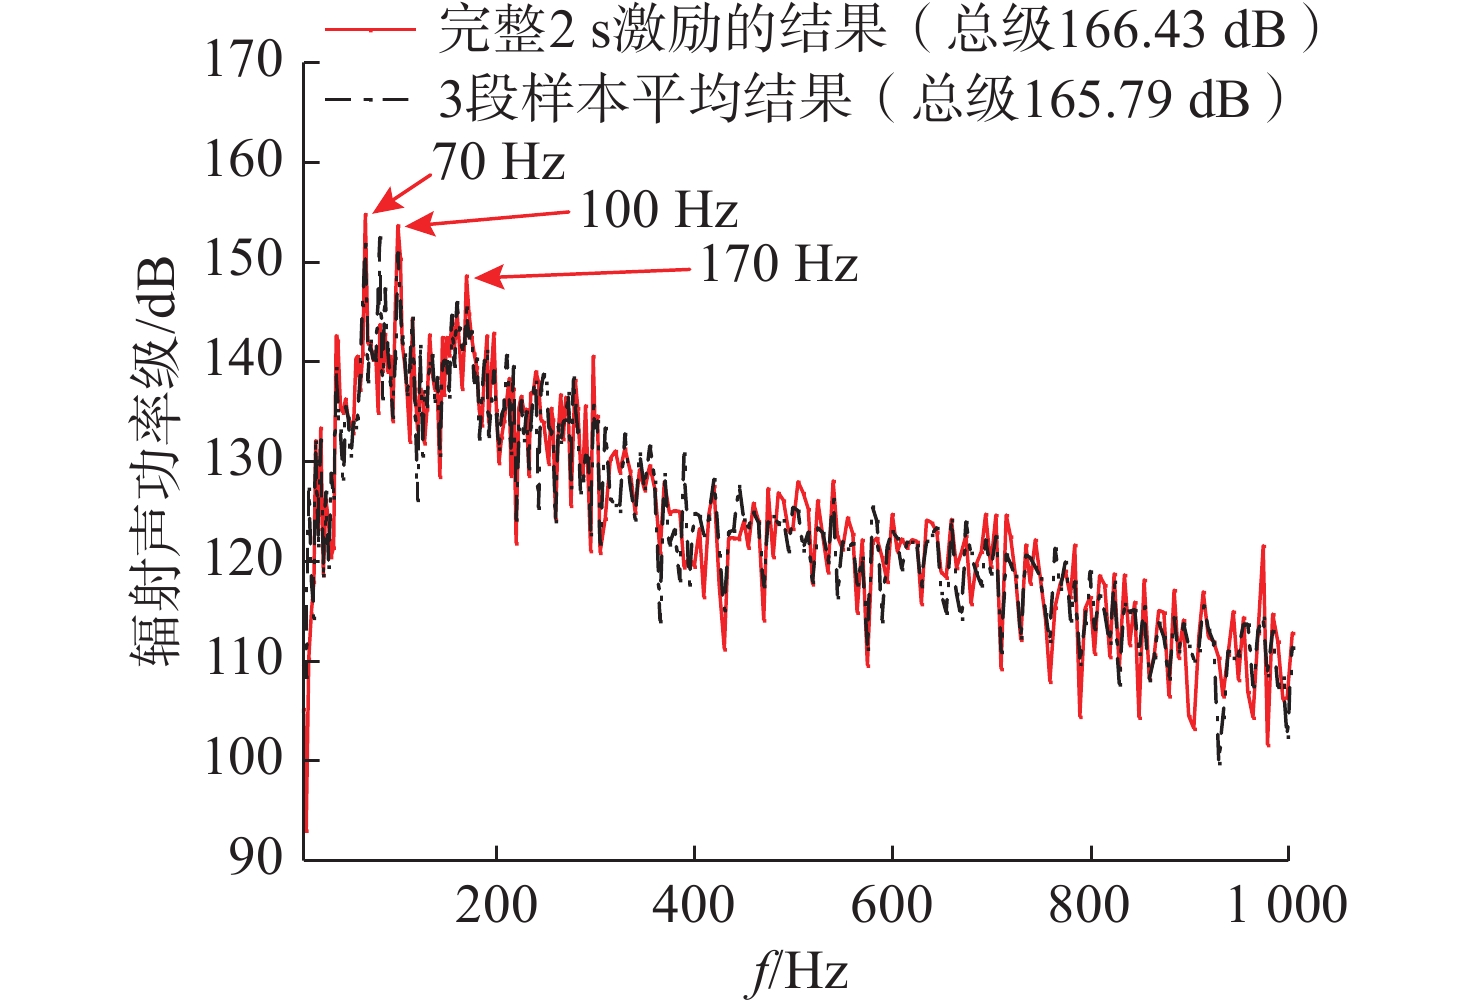
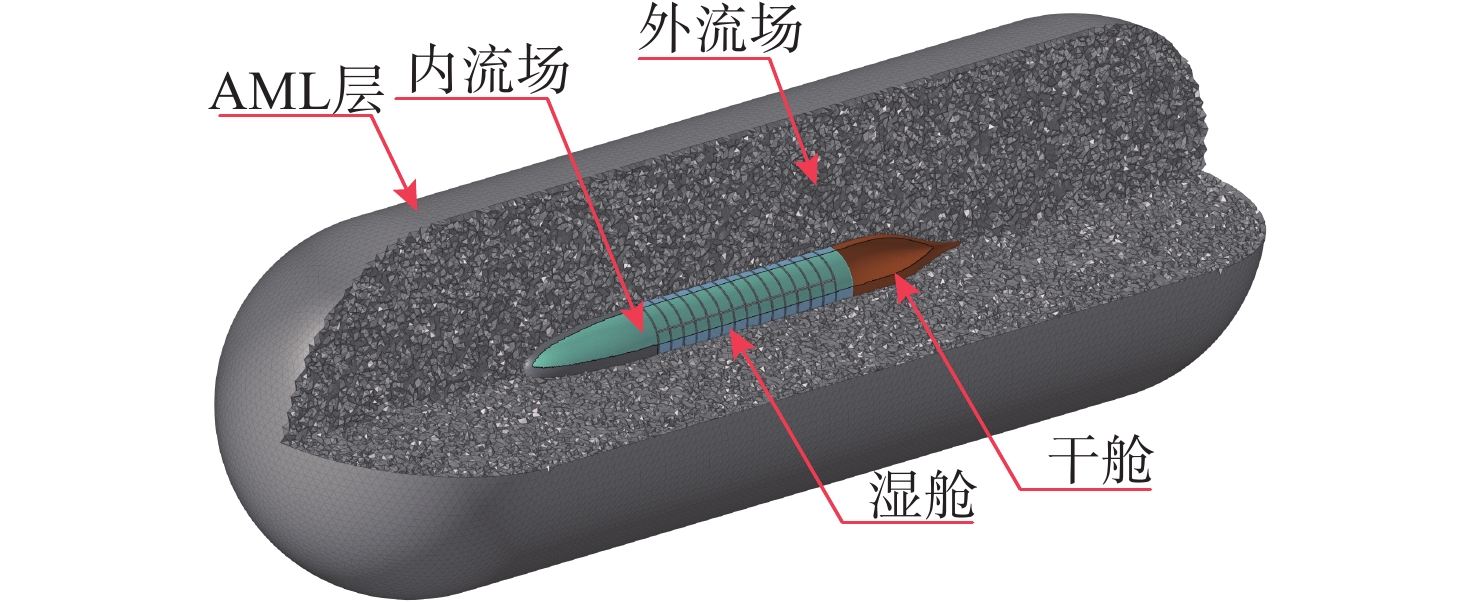
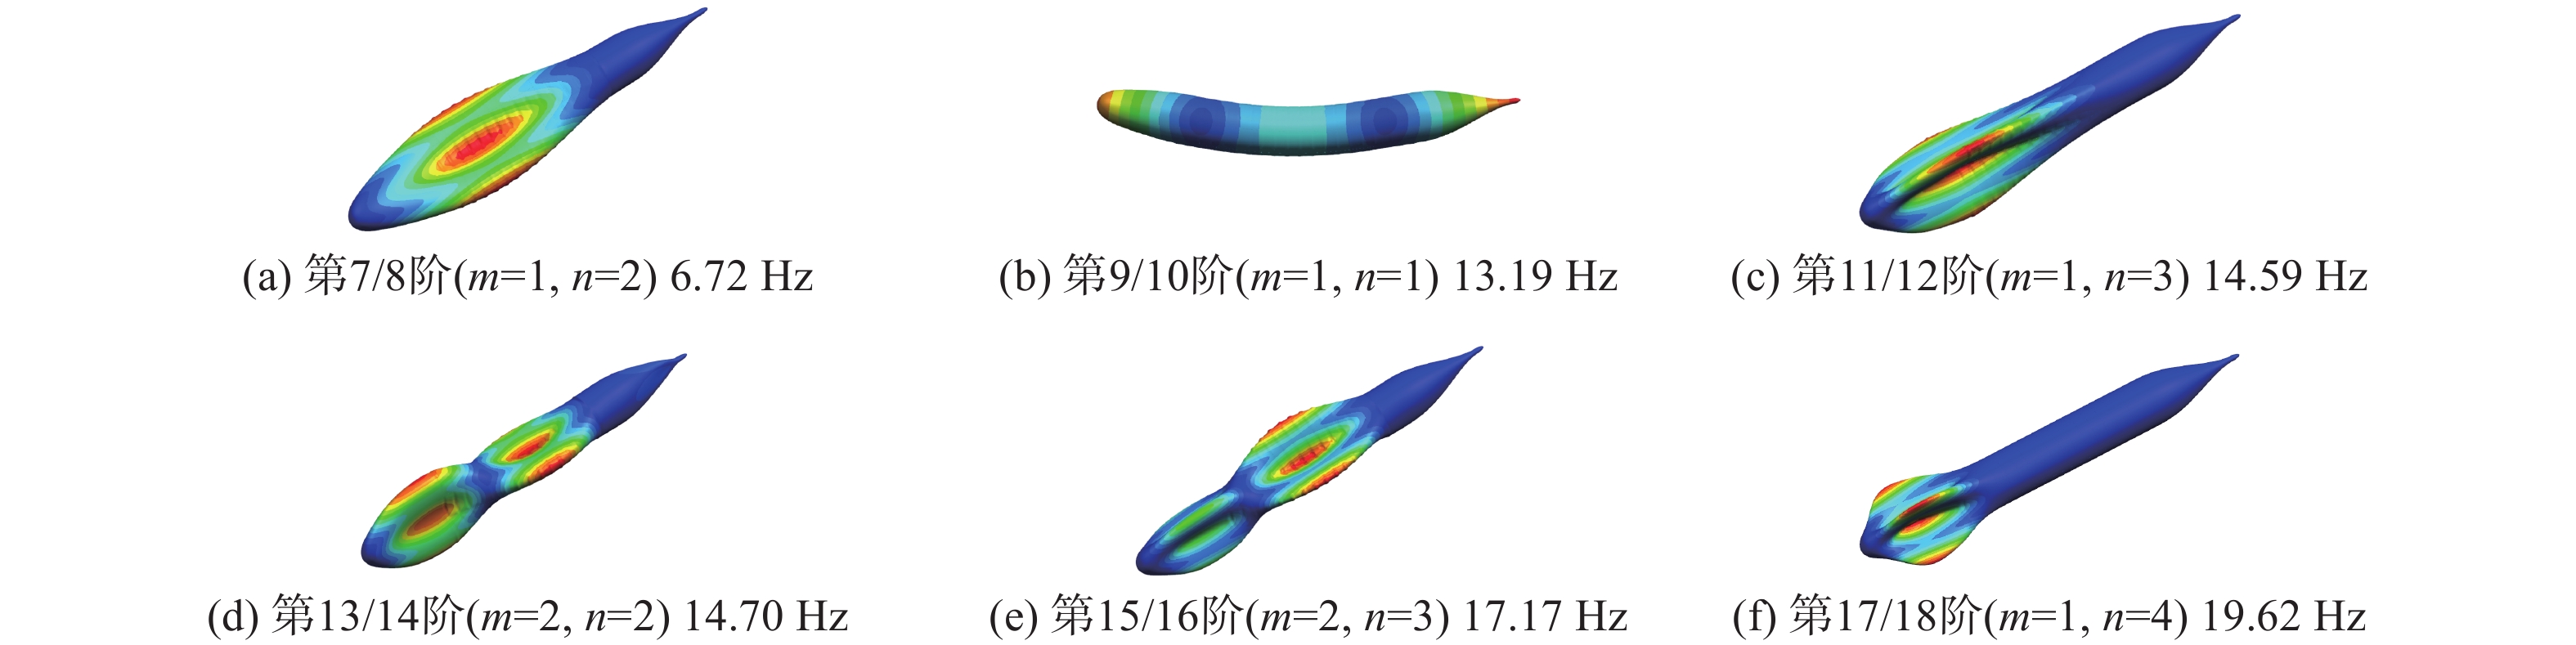
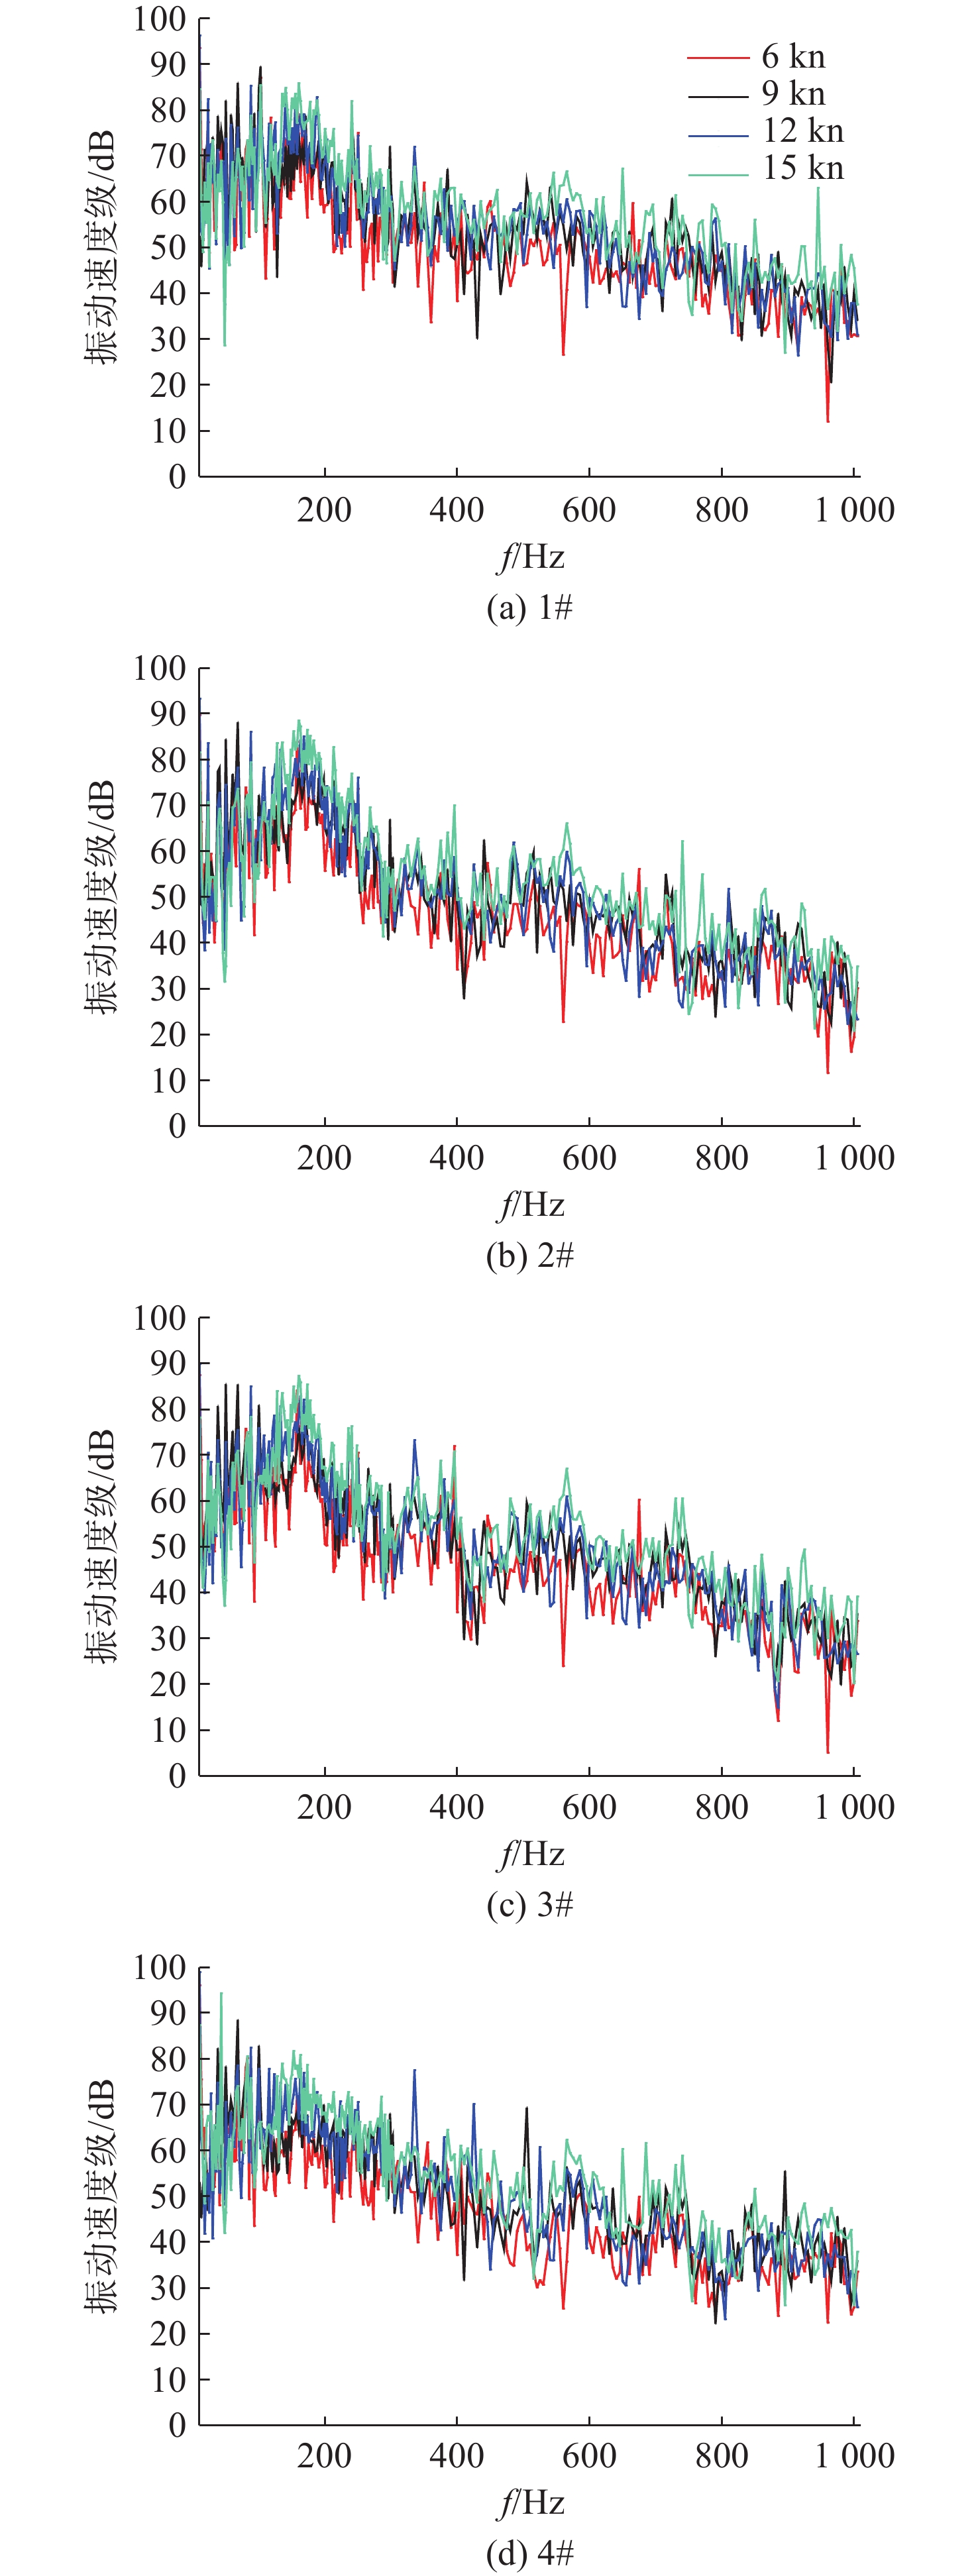
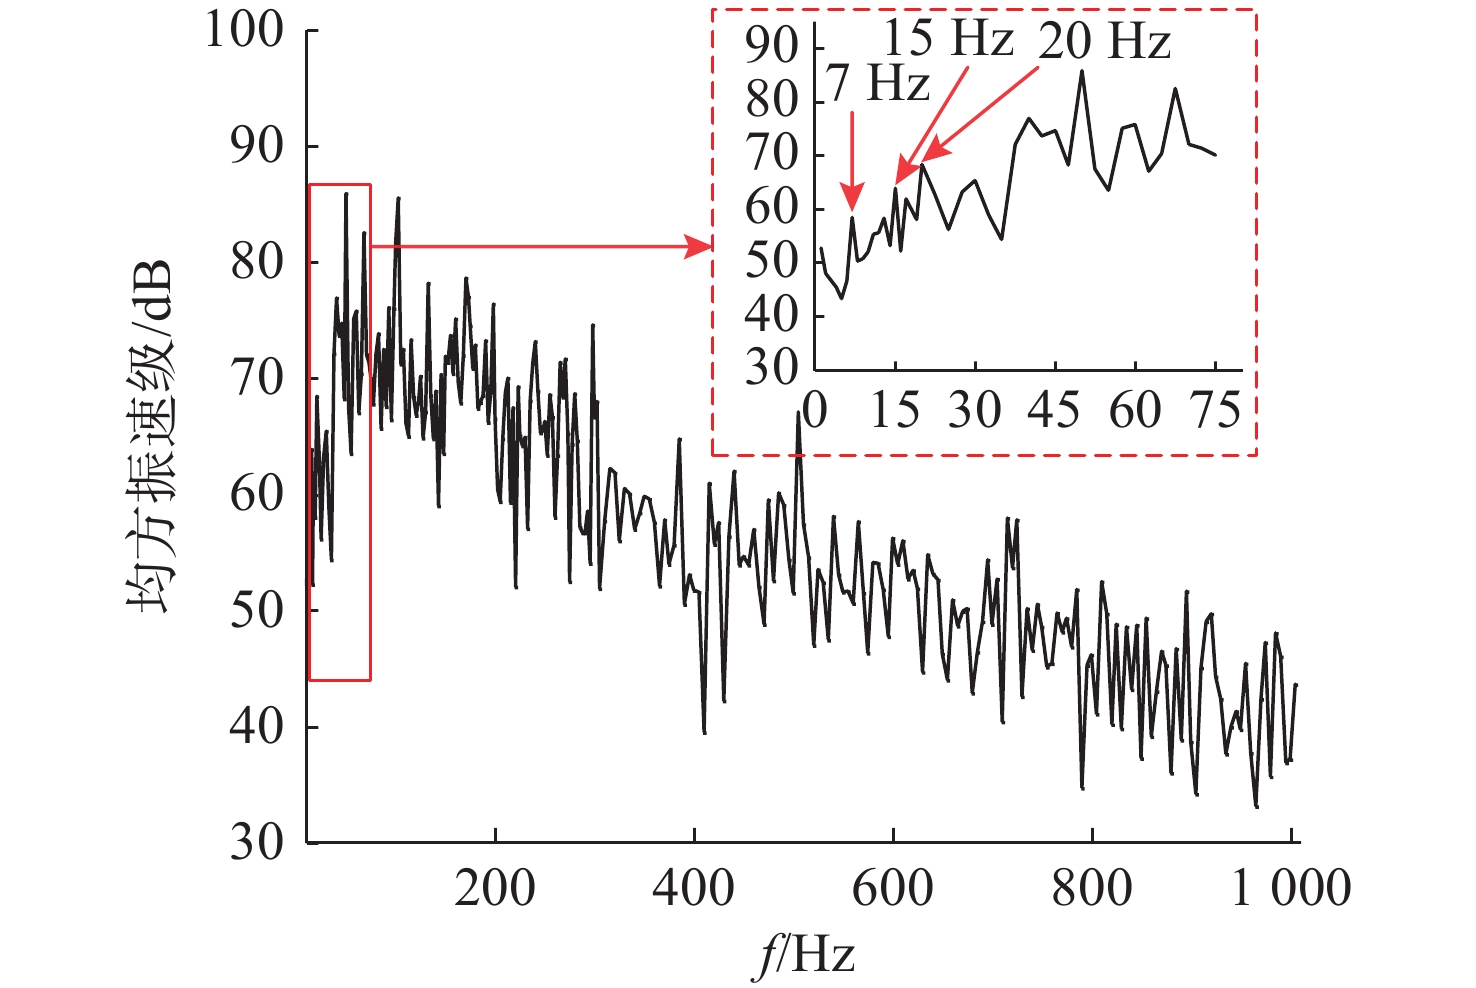
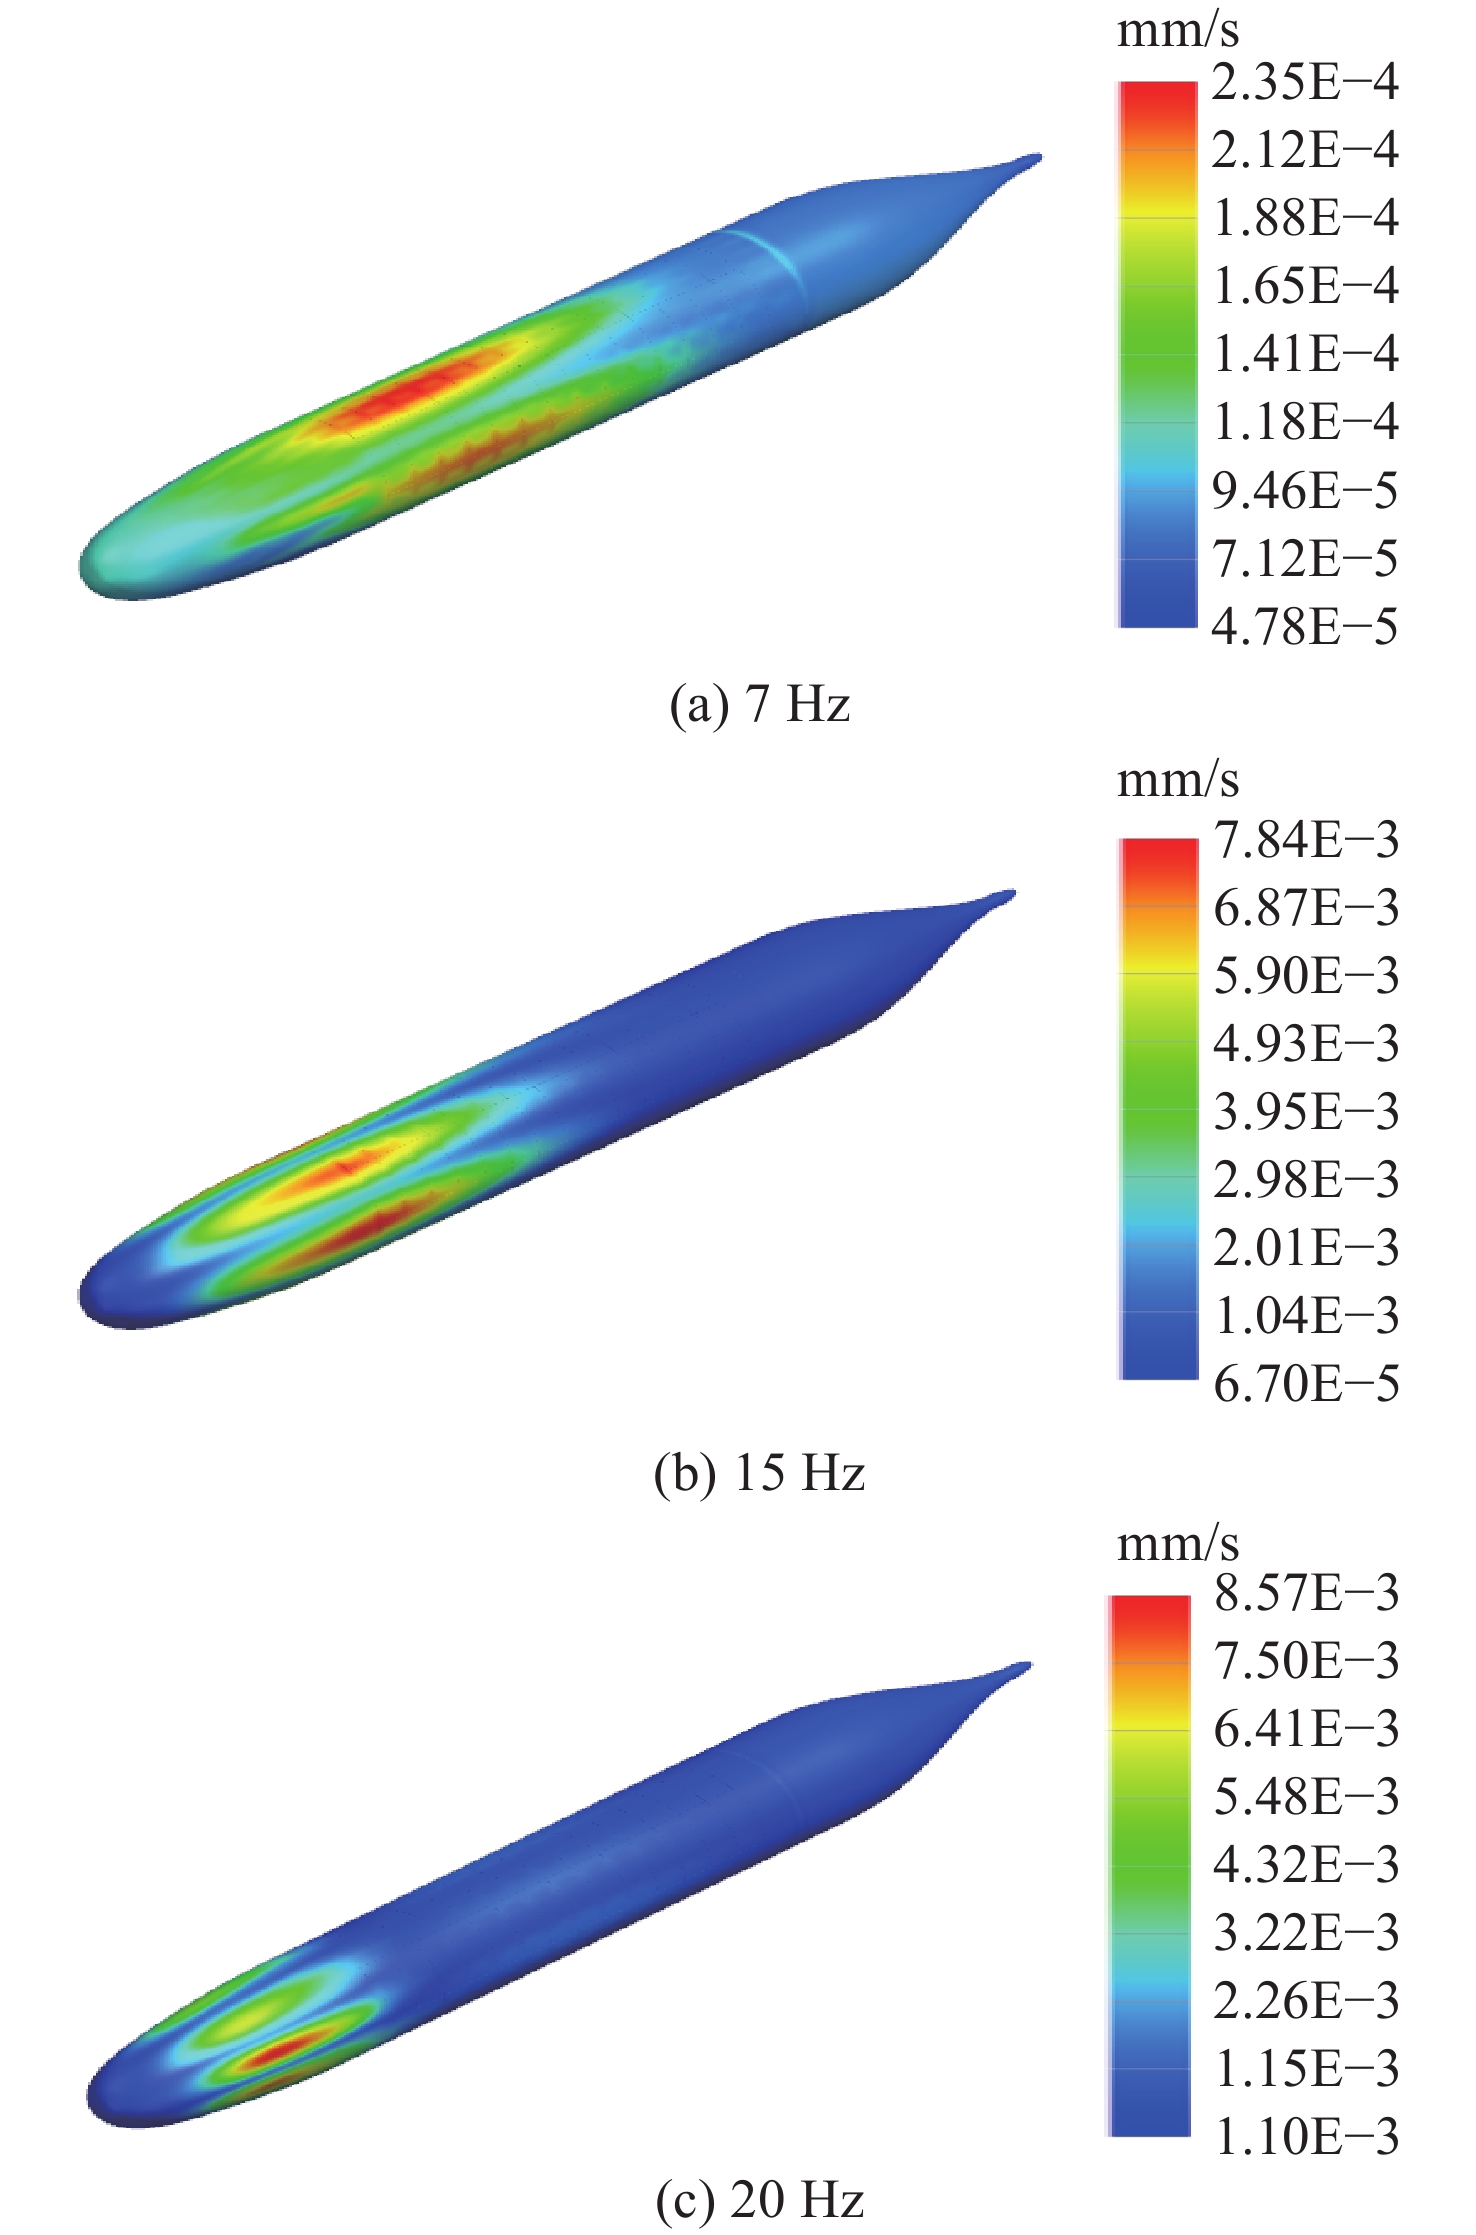
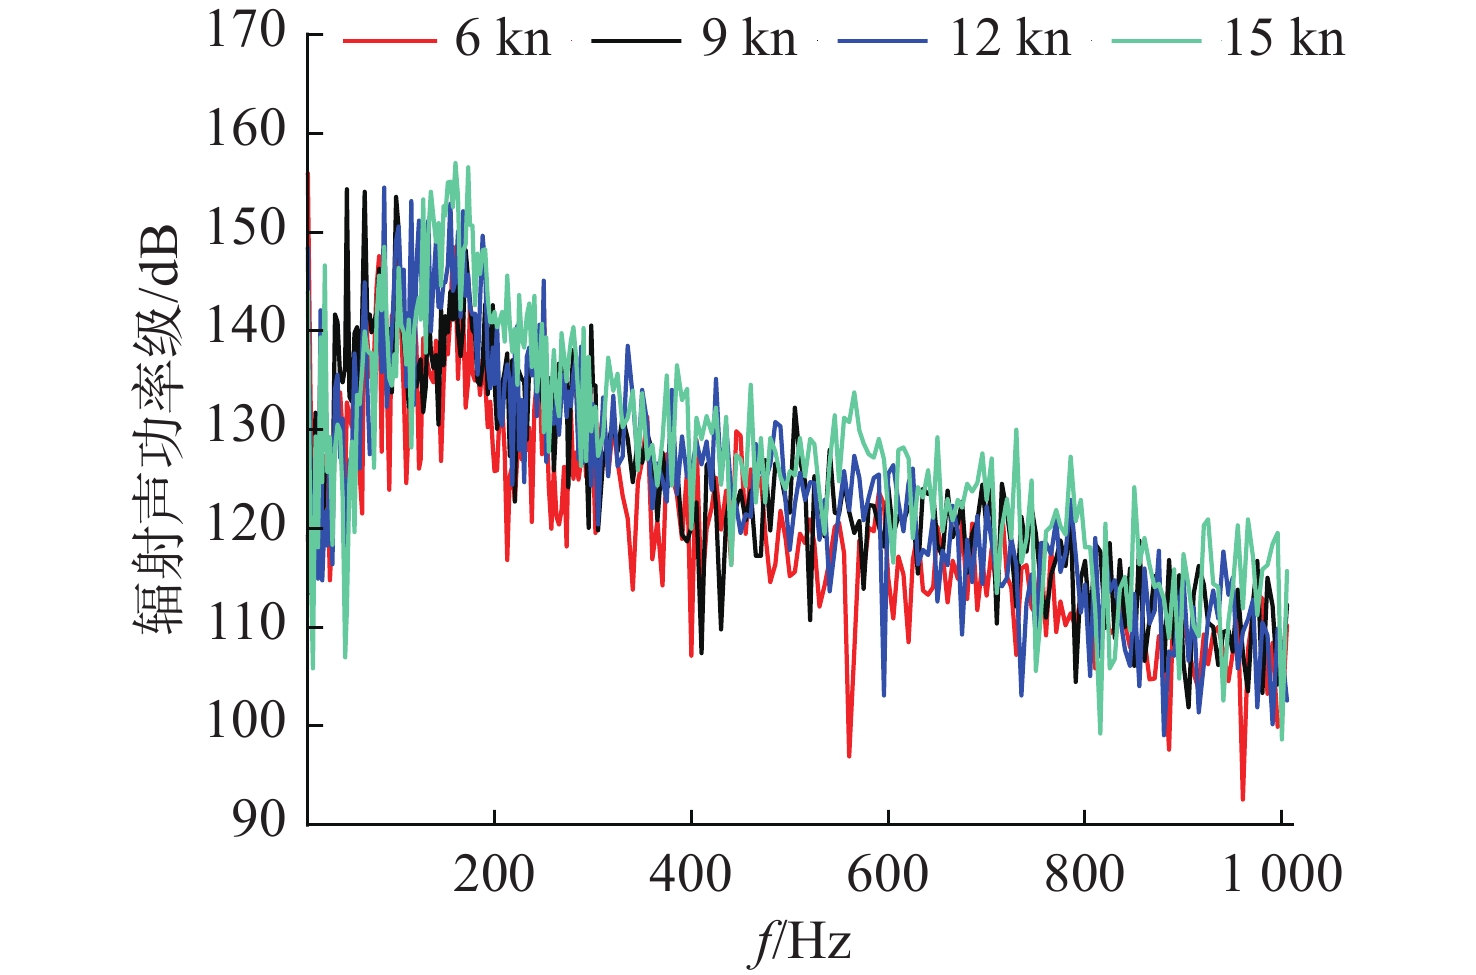
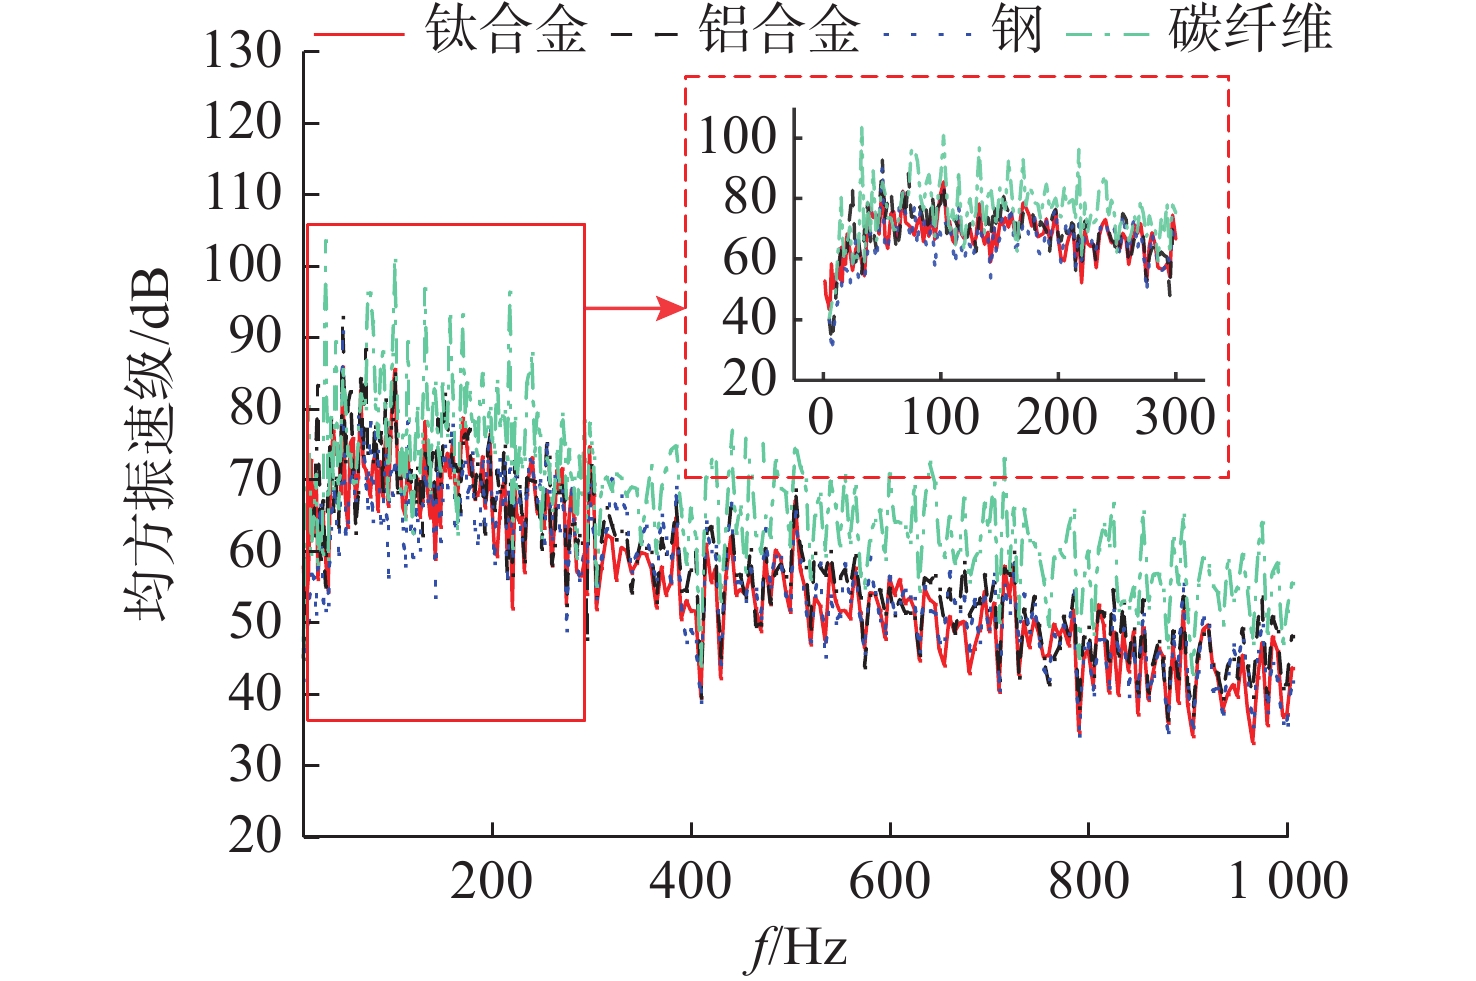
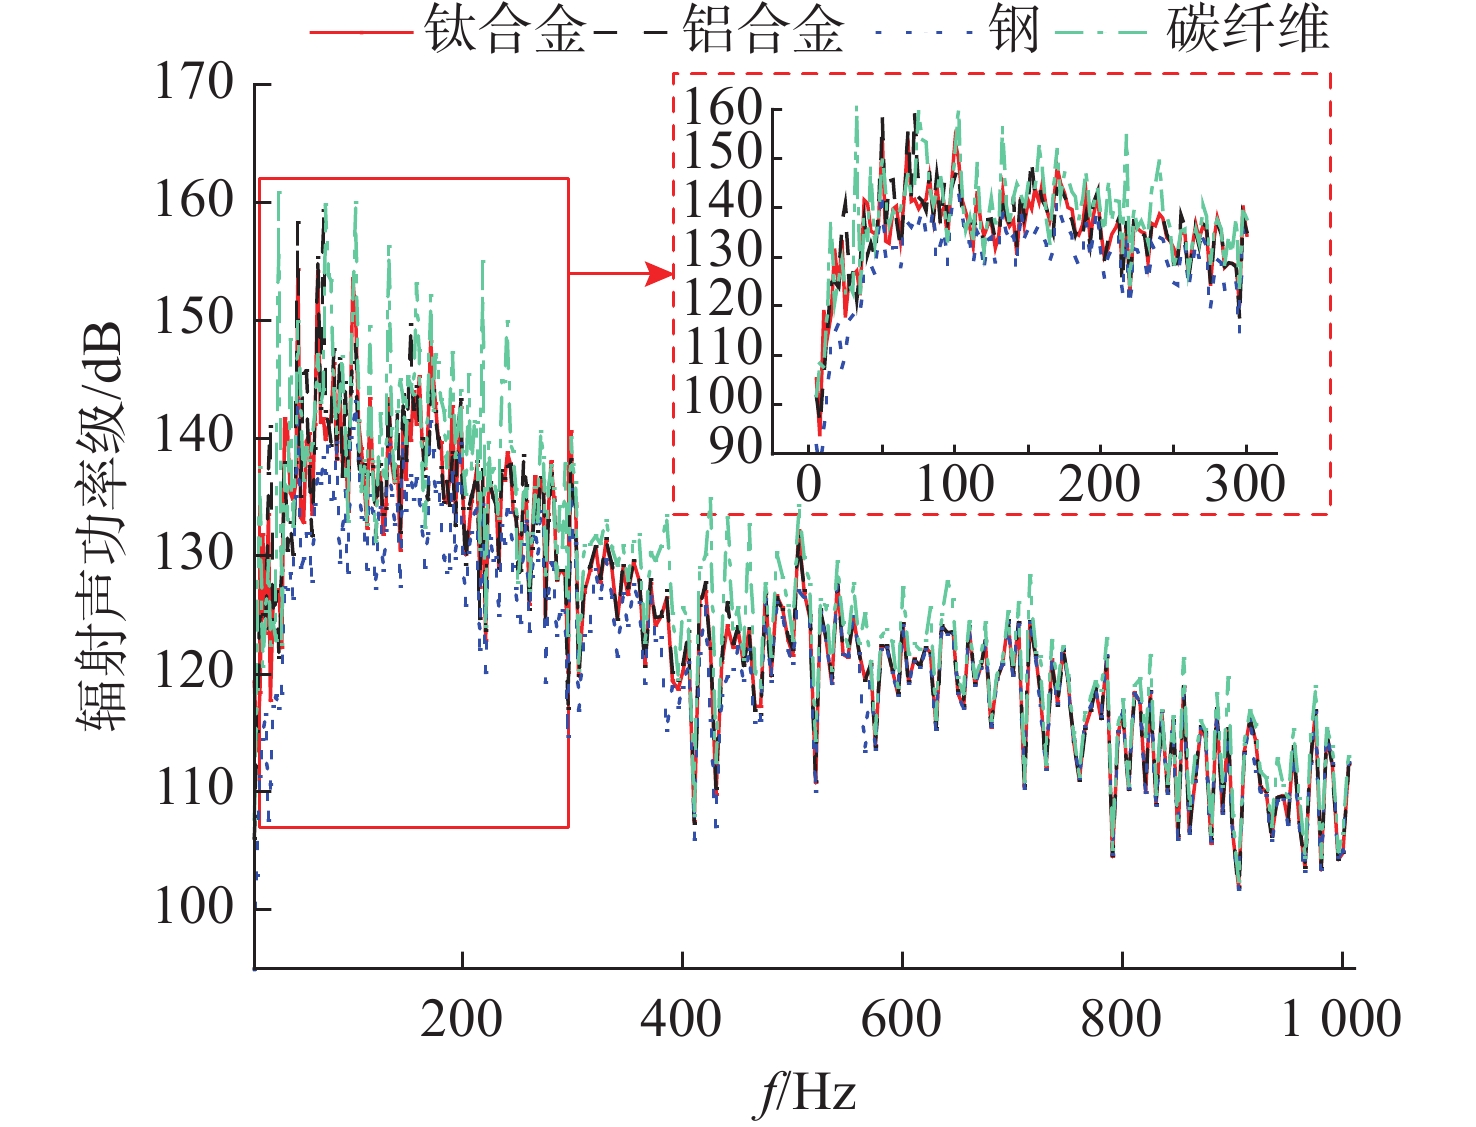
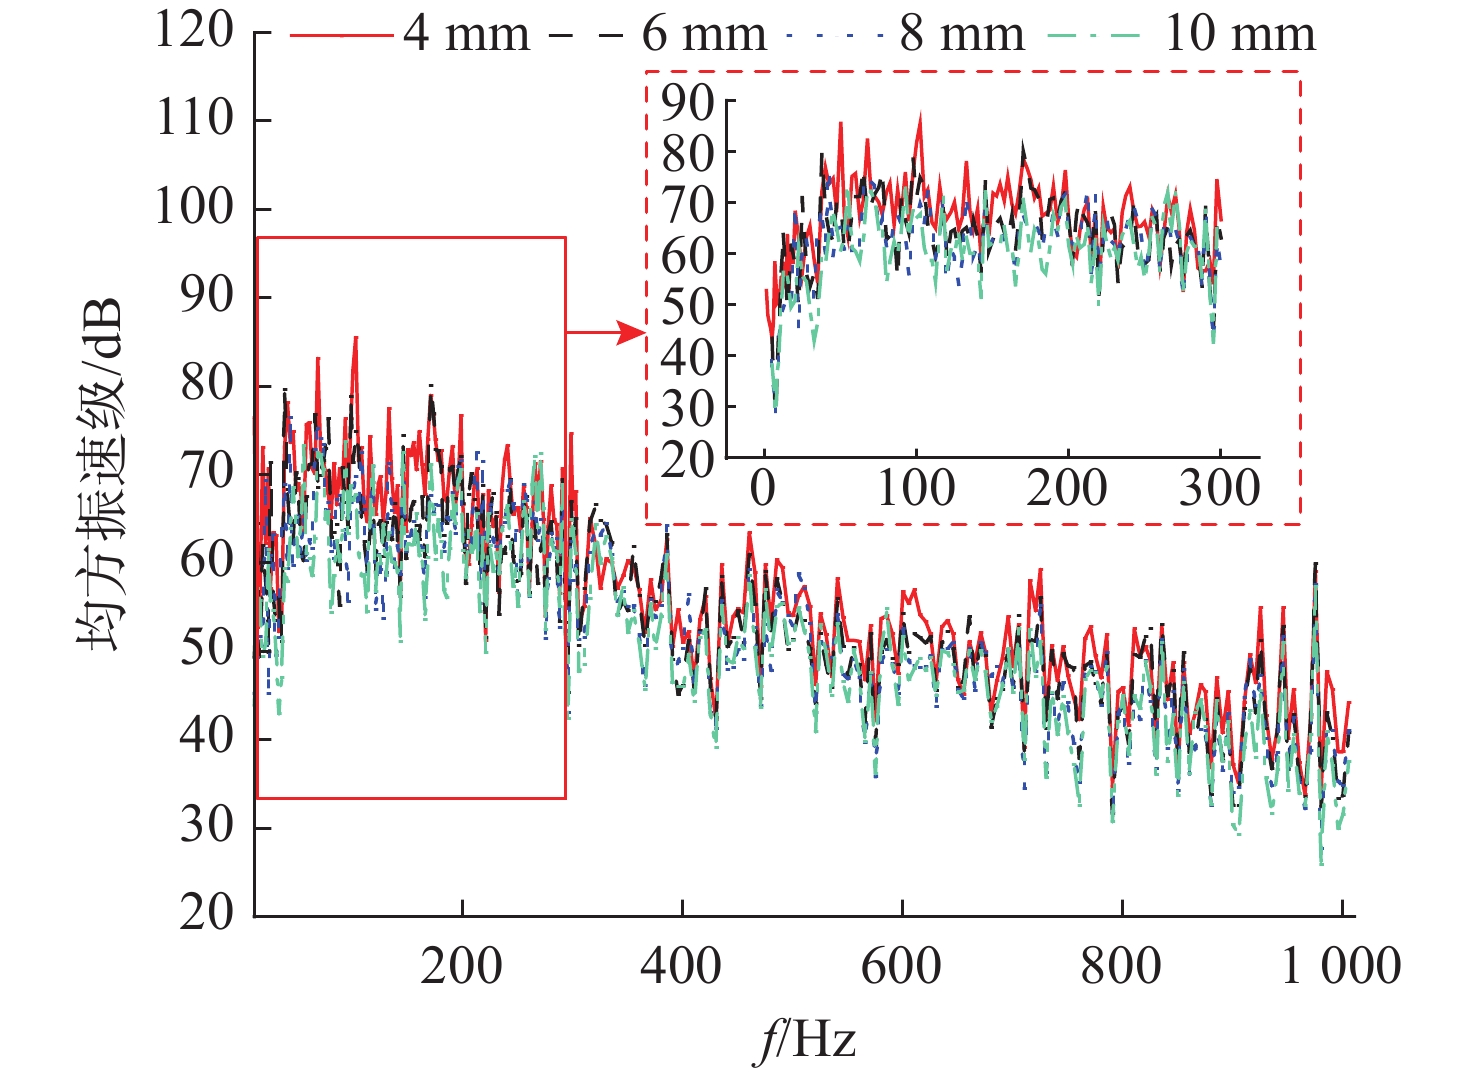
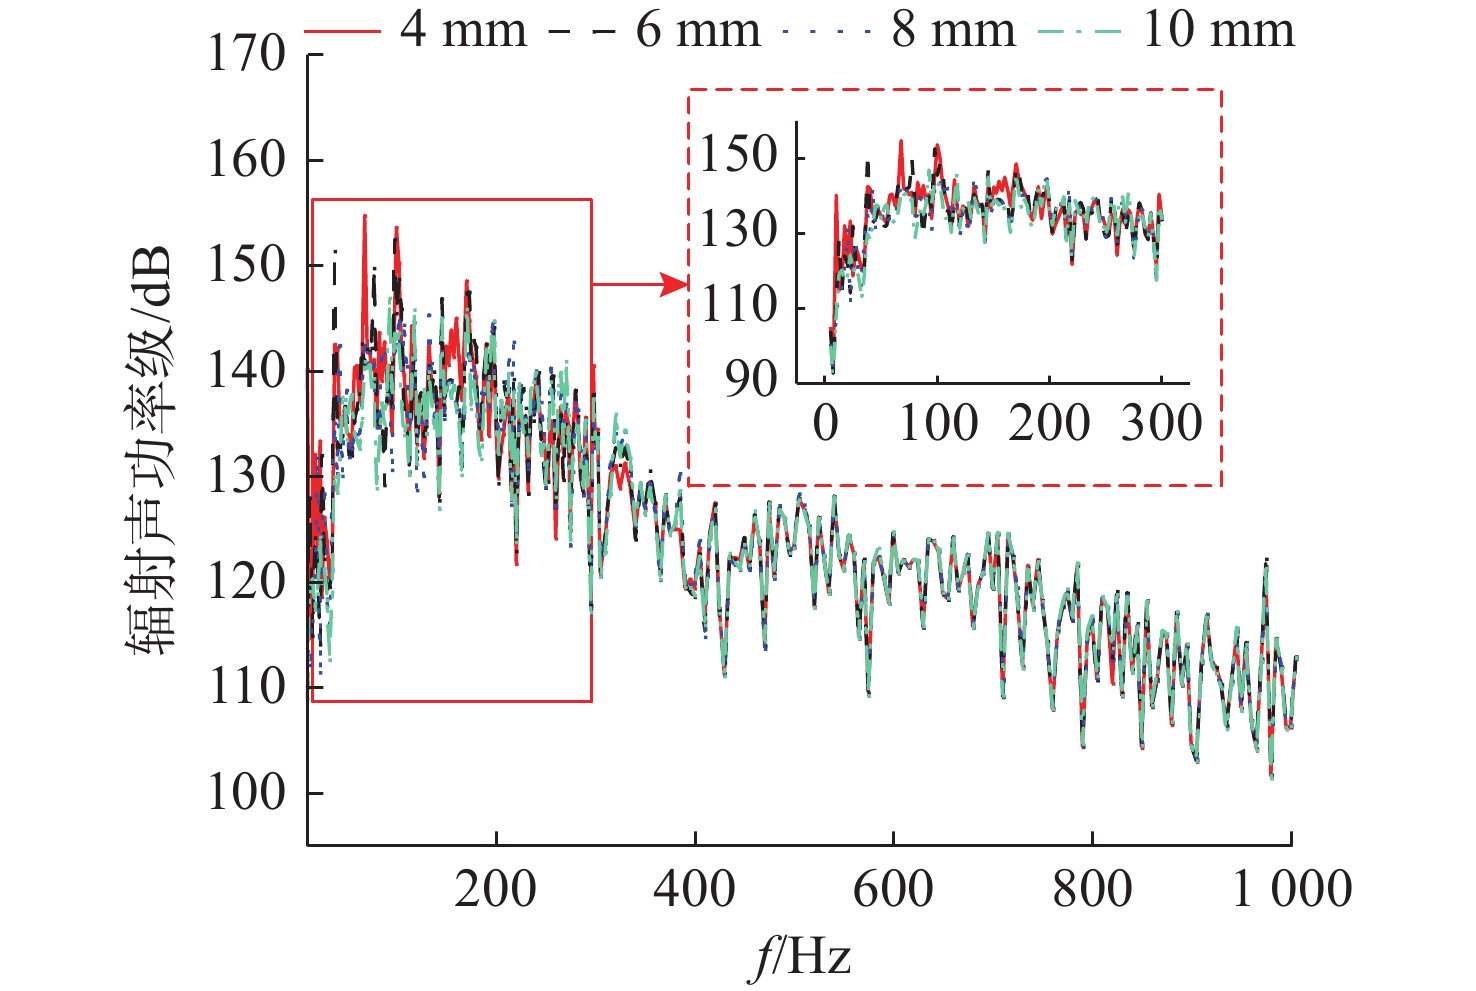
大型无人水下航行器(LUUV)正逐渐成为各国争相发展的重点装备, 并且LUUV普遍采用薄壳框架式湿舱结构, 其在航行过程由脉动压力激发壳体振动所产生的辐射噪声具有能量高、衰减慢的特点。为了支撑此类航行器的减振降噪设计, 有必要对其流激振动声辐射特性进行研究。文中基于改进延迟分离涡模拟(IDDES)模型和有限元/自动匹配层(FEM/AML)耦合法, 构建了针对薄壳框架湿舱LUUV的低频噪声分析方法, 研究了航行器在1 000 Hz内的流激振动声辐射特性。研究表明: 航行器在航行时, 其壁面脉动压力能量主要集中在低频部分; 由于湿舱受到双面附加水质量的影响, 航行器的低频振型主要表现为湿舱的局部模态; 随着航速增加, 航行器的辐射声功率整体抬升; 增加湿舱壳体厚度可降低部分低频振动响应, 但可能因为湿舱壳体双面水负载产生的附加质量, 导致辐射声功率总级的降幅有限; 相较于金属材料, 湿舱壳体采用碳纤维时的LUUV拥有较高的辐射声功率水平。文中研究分析了航速、湿舱壳体厚度和材料变化对航行器辐射噪声的影响规律, 可为LUUV的隐身设计提供参考。
大型无人水下航行器(LUUV)正逐渐成为各国争相发展的重点装备, 并且LUUV普遍采用薄壳框架式湿舱结构, 其在航行过程由脉动压力激发壳体振动所产生的辐射噪声具有能量高、衰减慢的特点。为了支撑此类航行器的减振降噪设计, 有必要对其流激振动声辐射特性进行研究。文中基于改进延迟分离涡模拟(IDDES)模型和有限元/自动匹配层(FEM/AML)耦合法, 构建了针对薄壳框架湿舱LUUV的低频噪声分析方法, 研究了航行器在1 000 Hz内的流激振动声辐射特性。研究表明: 航行器在航行时, 其壁面脉动压力能量主要集中在低频部分; 由于湿舱受到双面附加水质量的影响, 航行器的低频振型主要表现为湿舱的局部模态; 随着航速增加, 航行器的辐射声功率整体抬升; 增加湿舱壳体厚度可降低部分低频振动响应, 但可能因为湿舱壳体双面水负载产生的附加质量, 导致辐射声功率总级的降幅有限; 相较于金属材料, 湿舱壳体采用碳纤维时的LUUV拥有较高的辐射声功率水平。文中研究分析了航速、湿舱壳体厚度和材料变化对航行器辐射噪声的影响规律, 可为LUUV的隐身设计提供参考。
, 最新更新时间 , doi: 10.11993/j.issn.2096-3920.2026-0119
摘要:
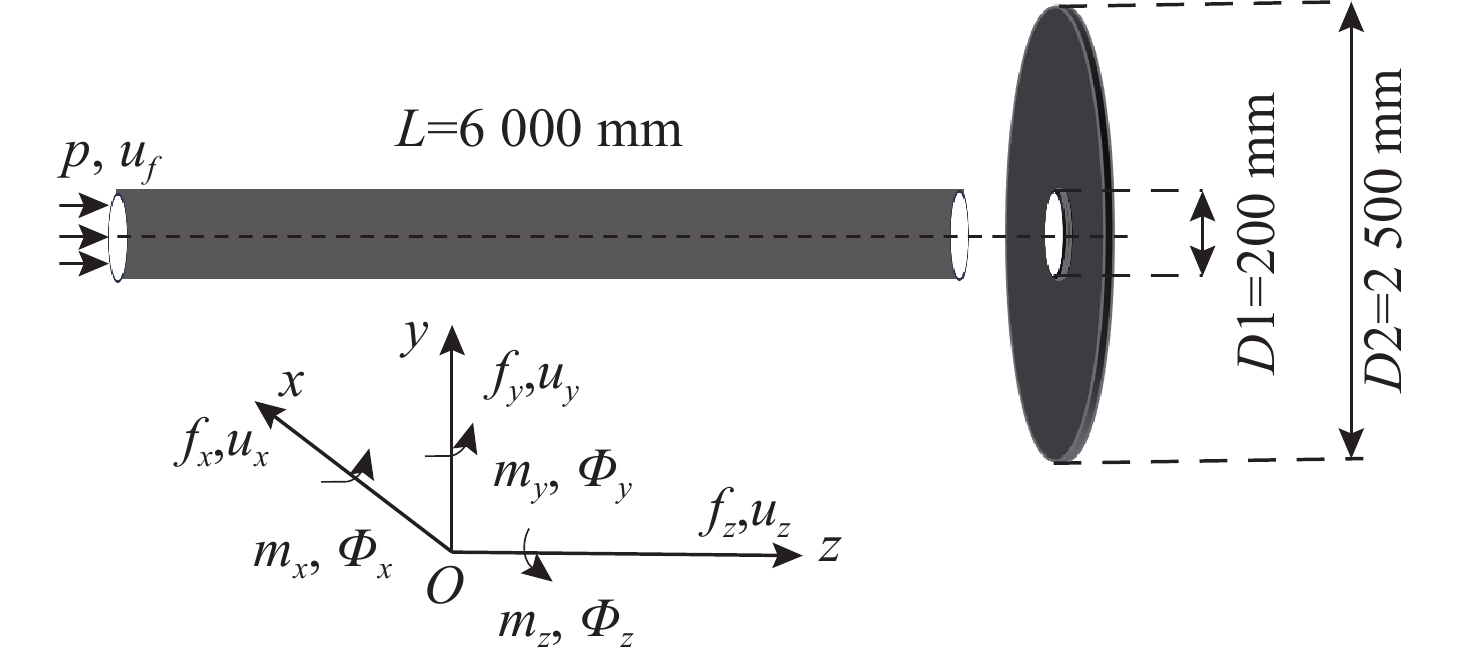
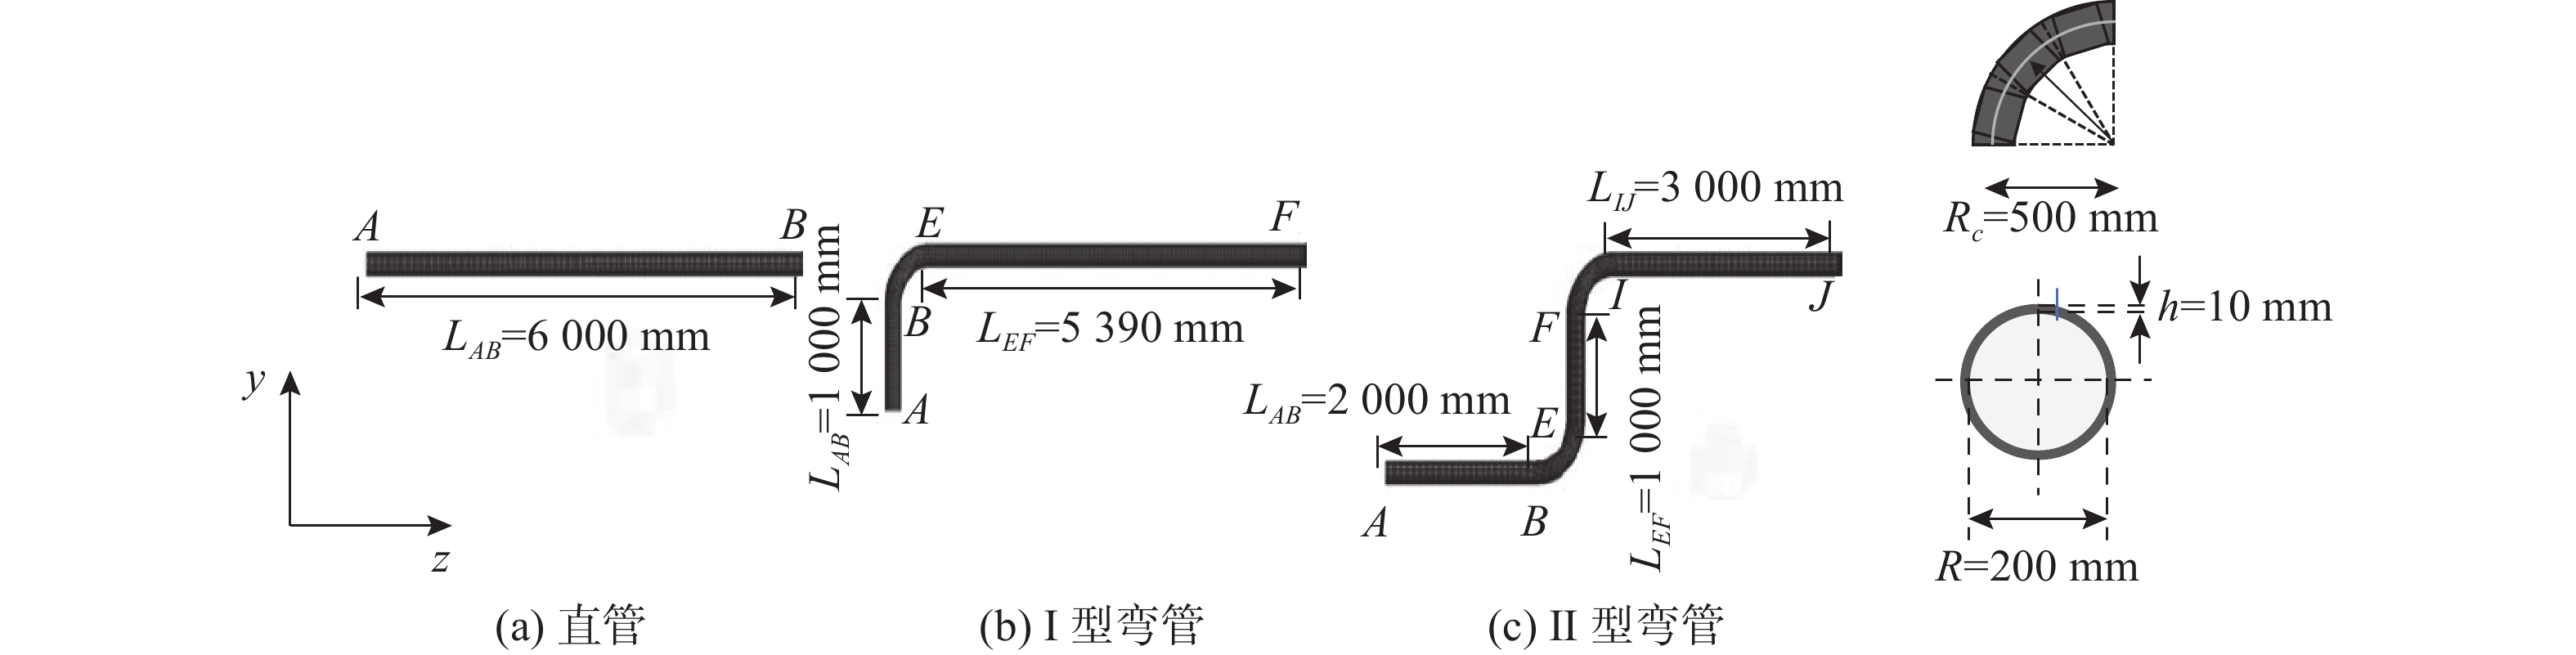
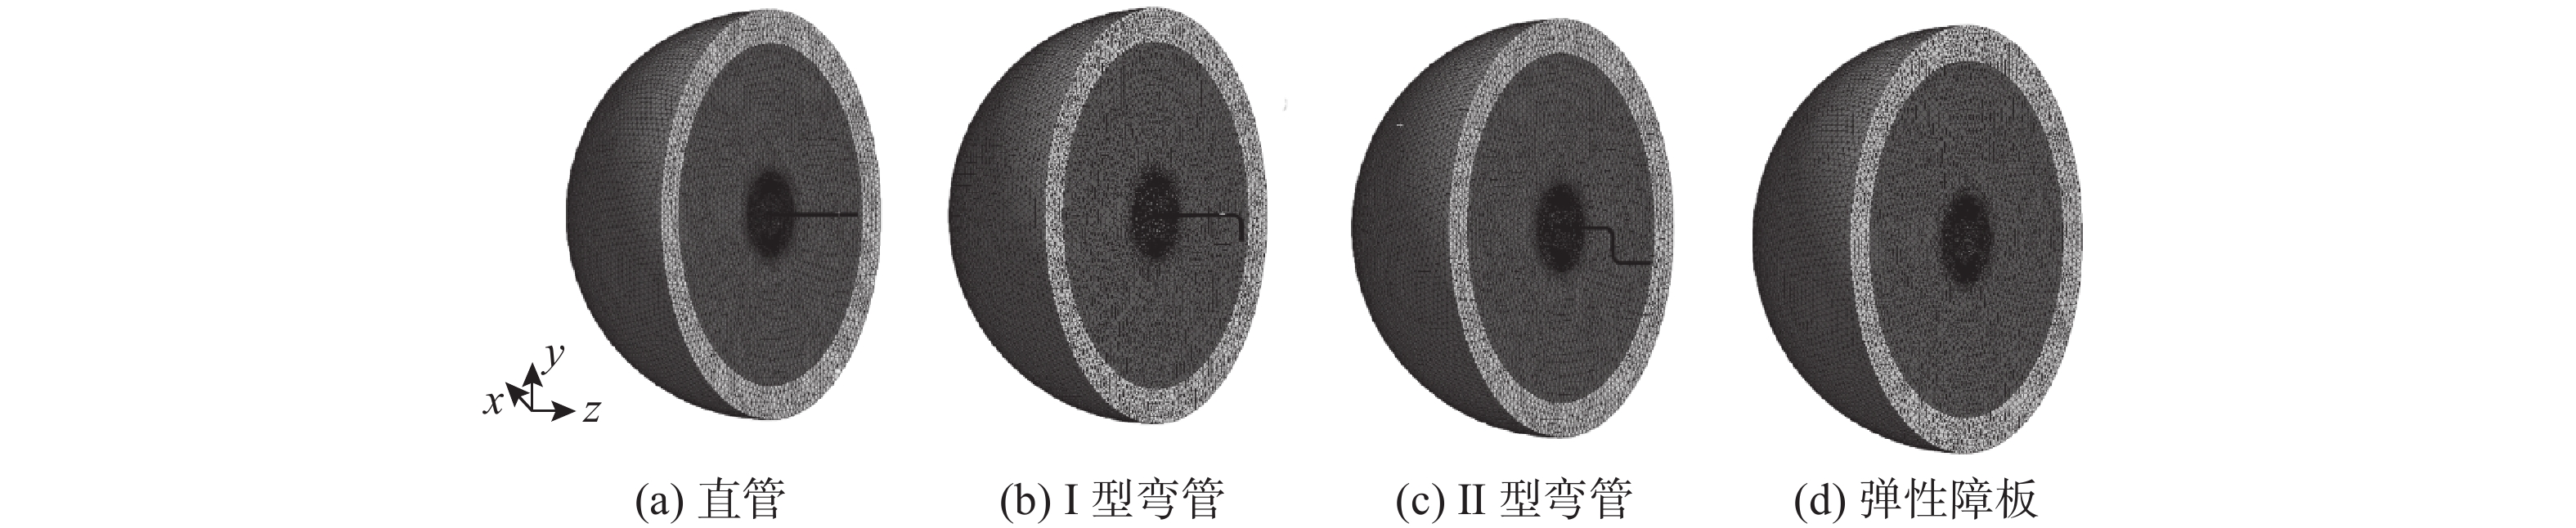
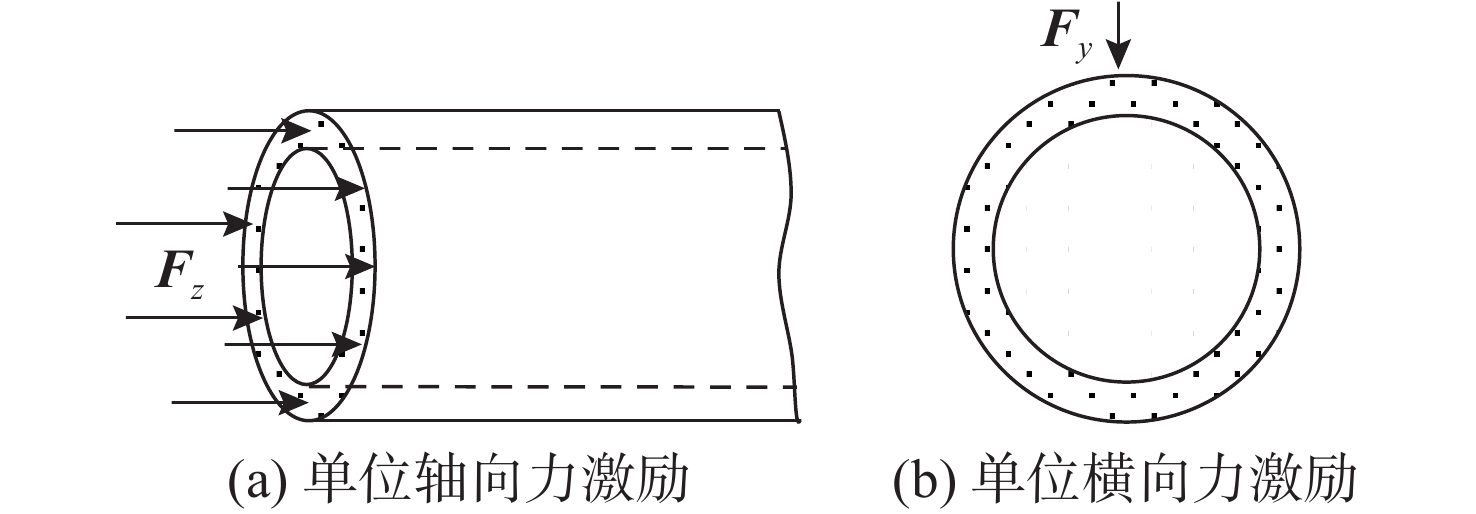
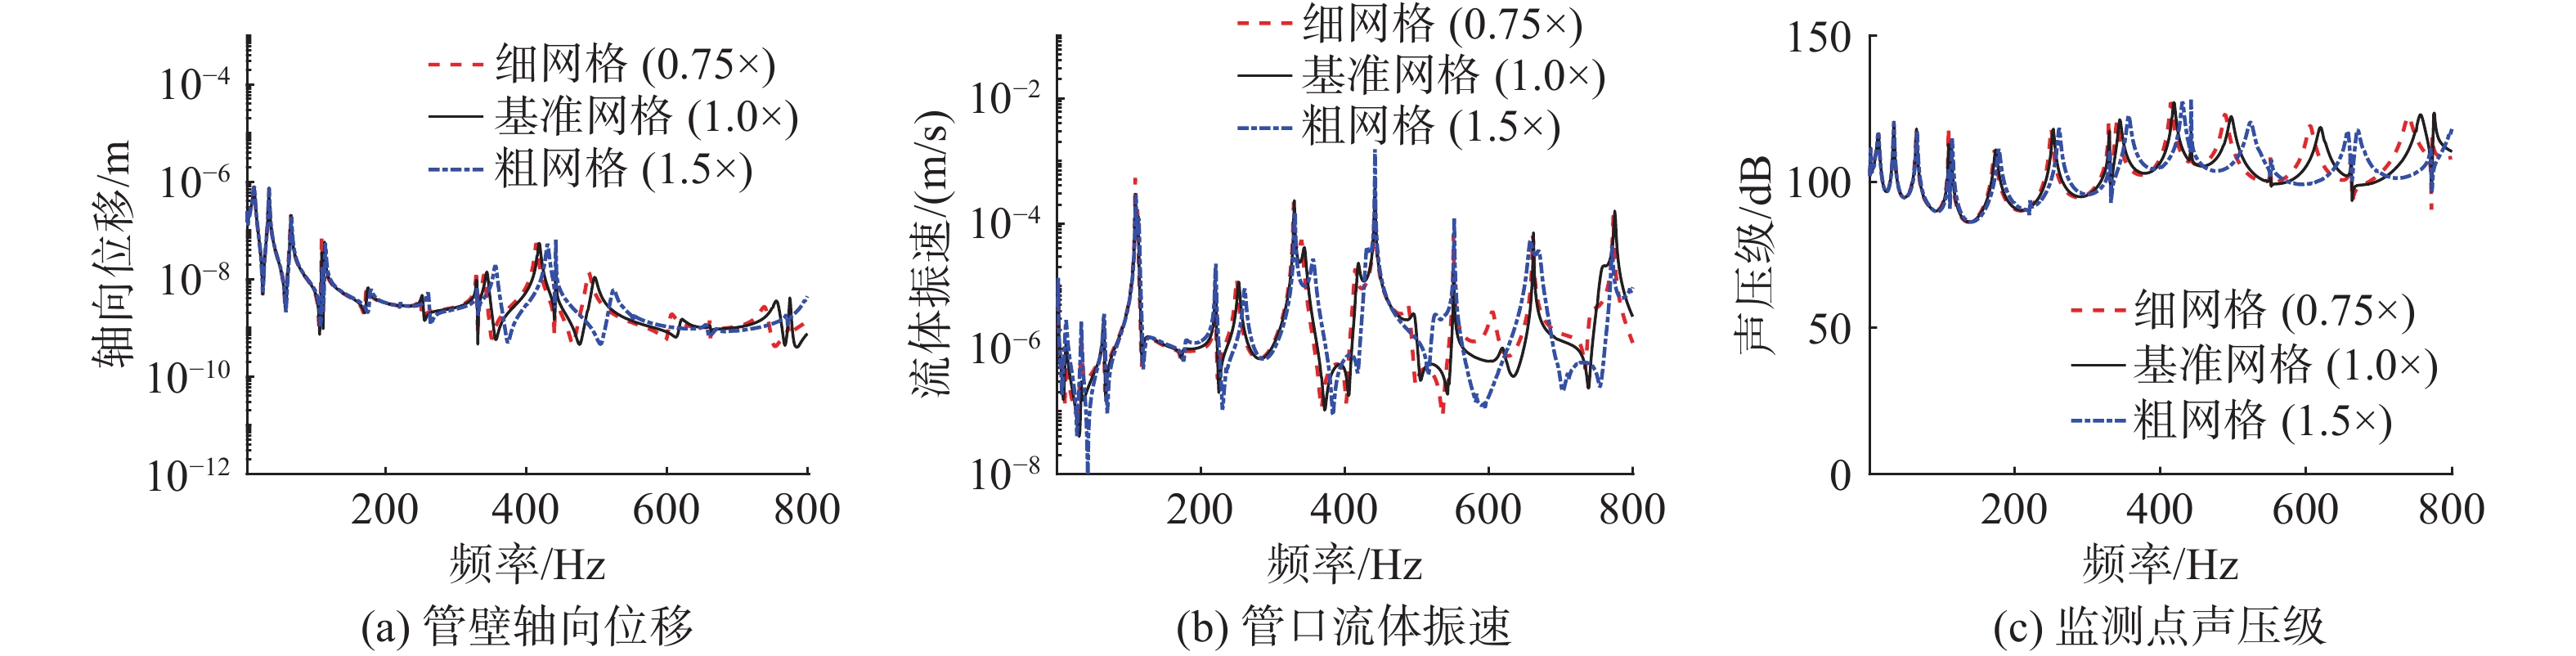
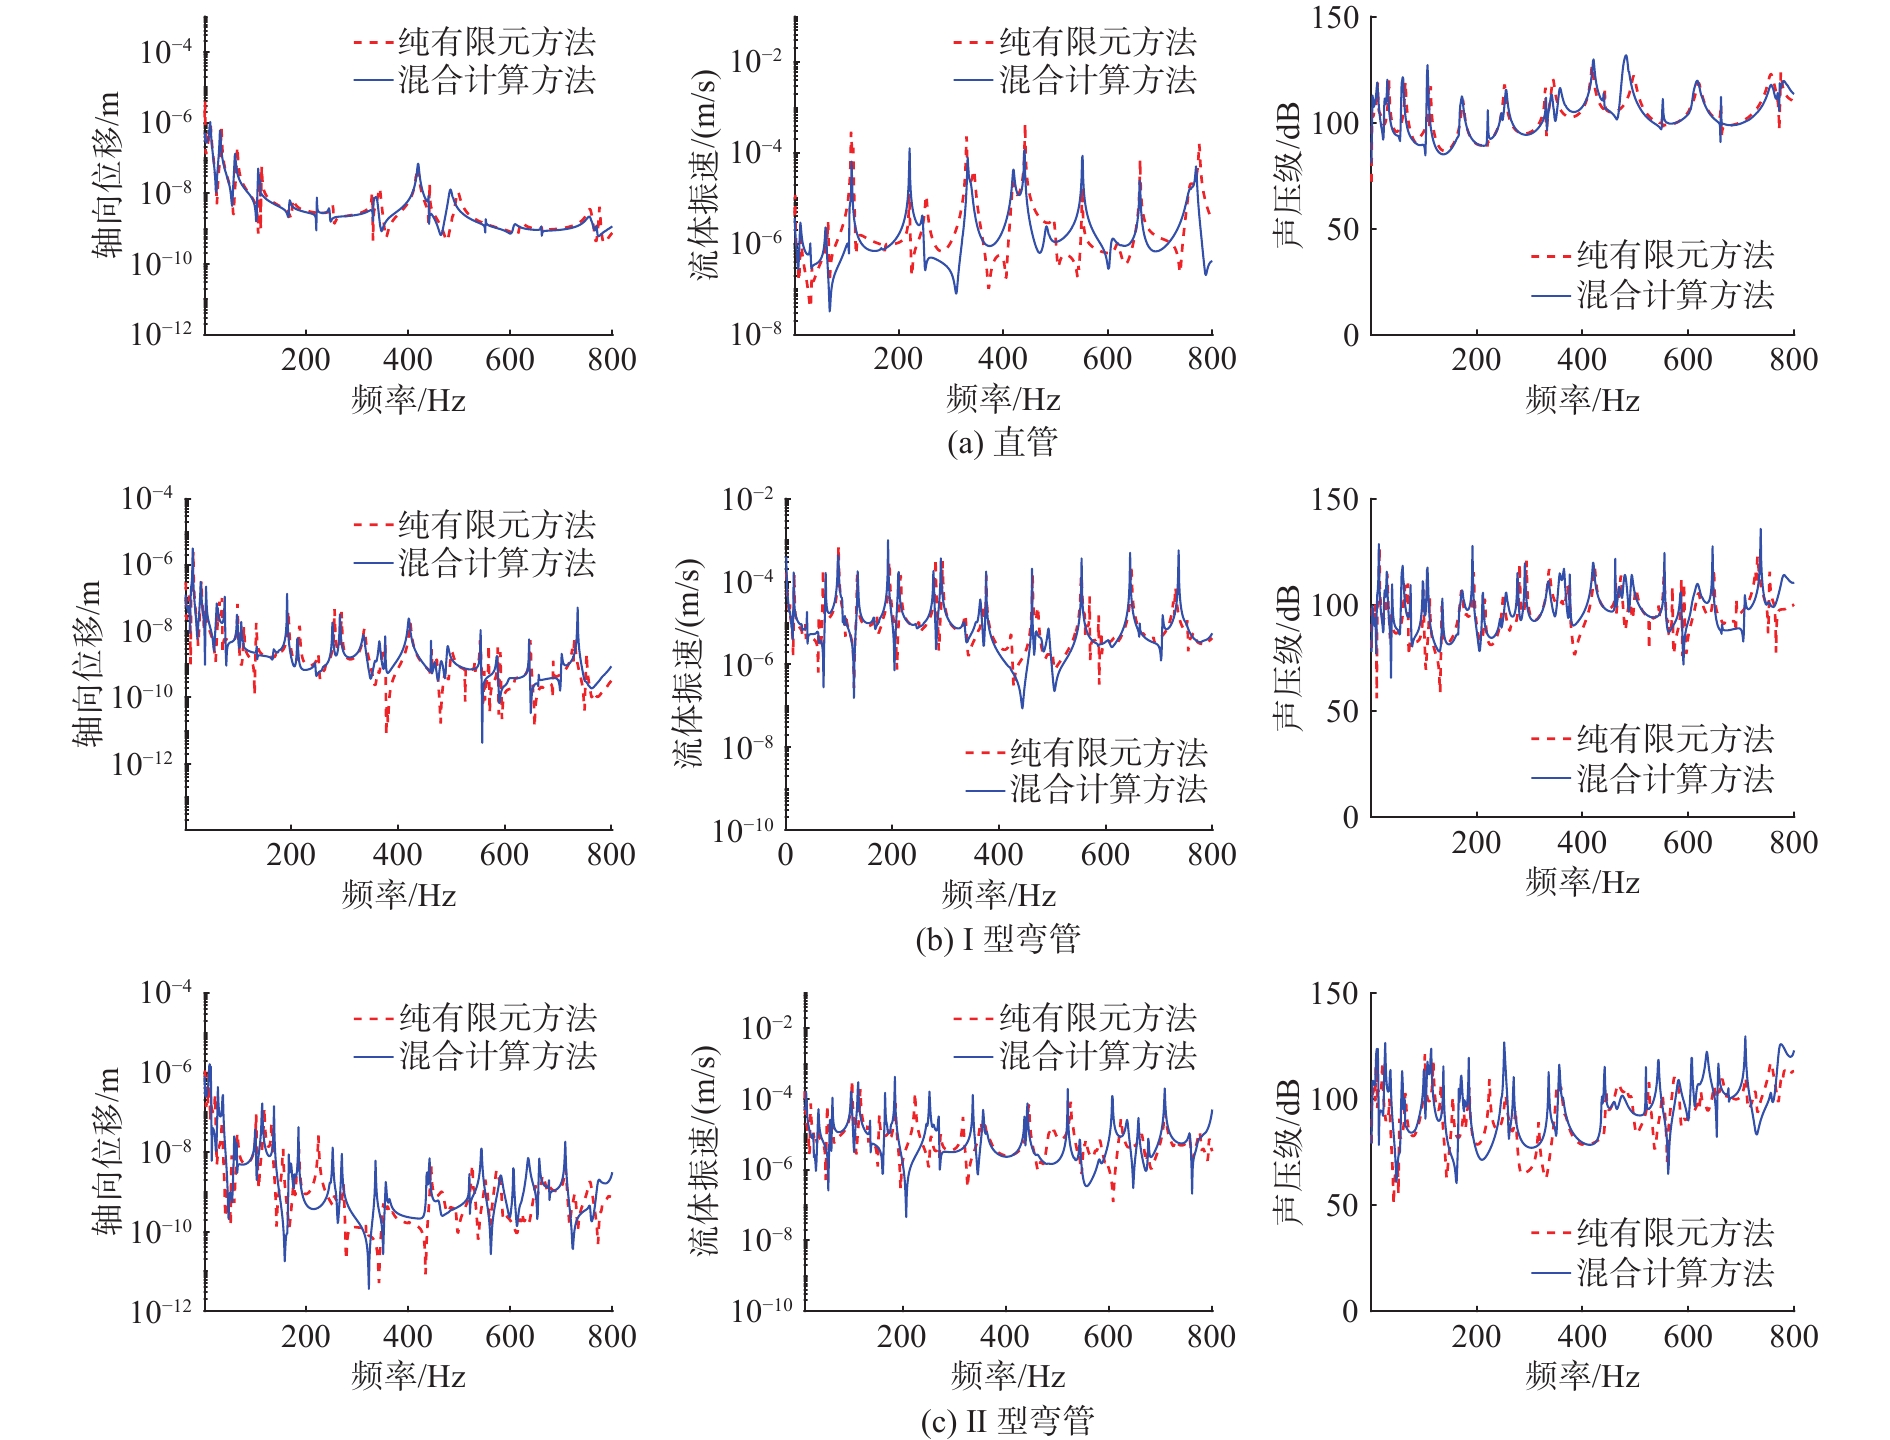
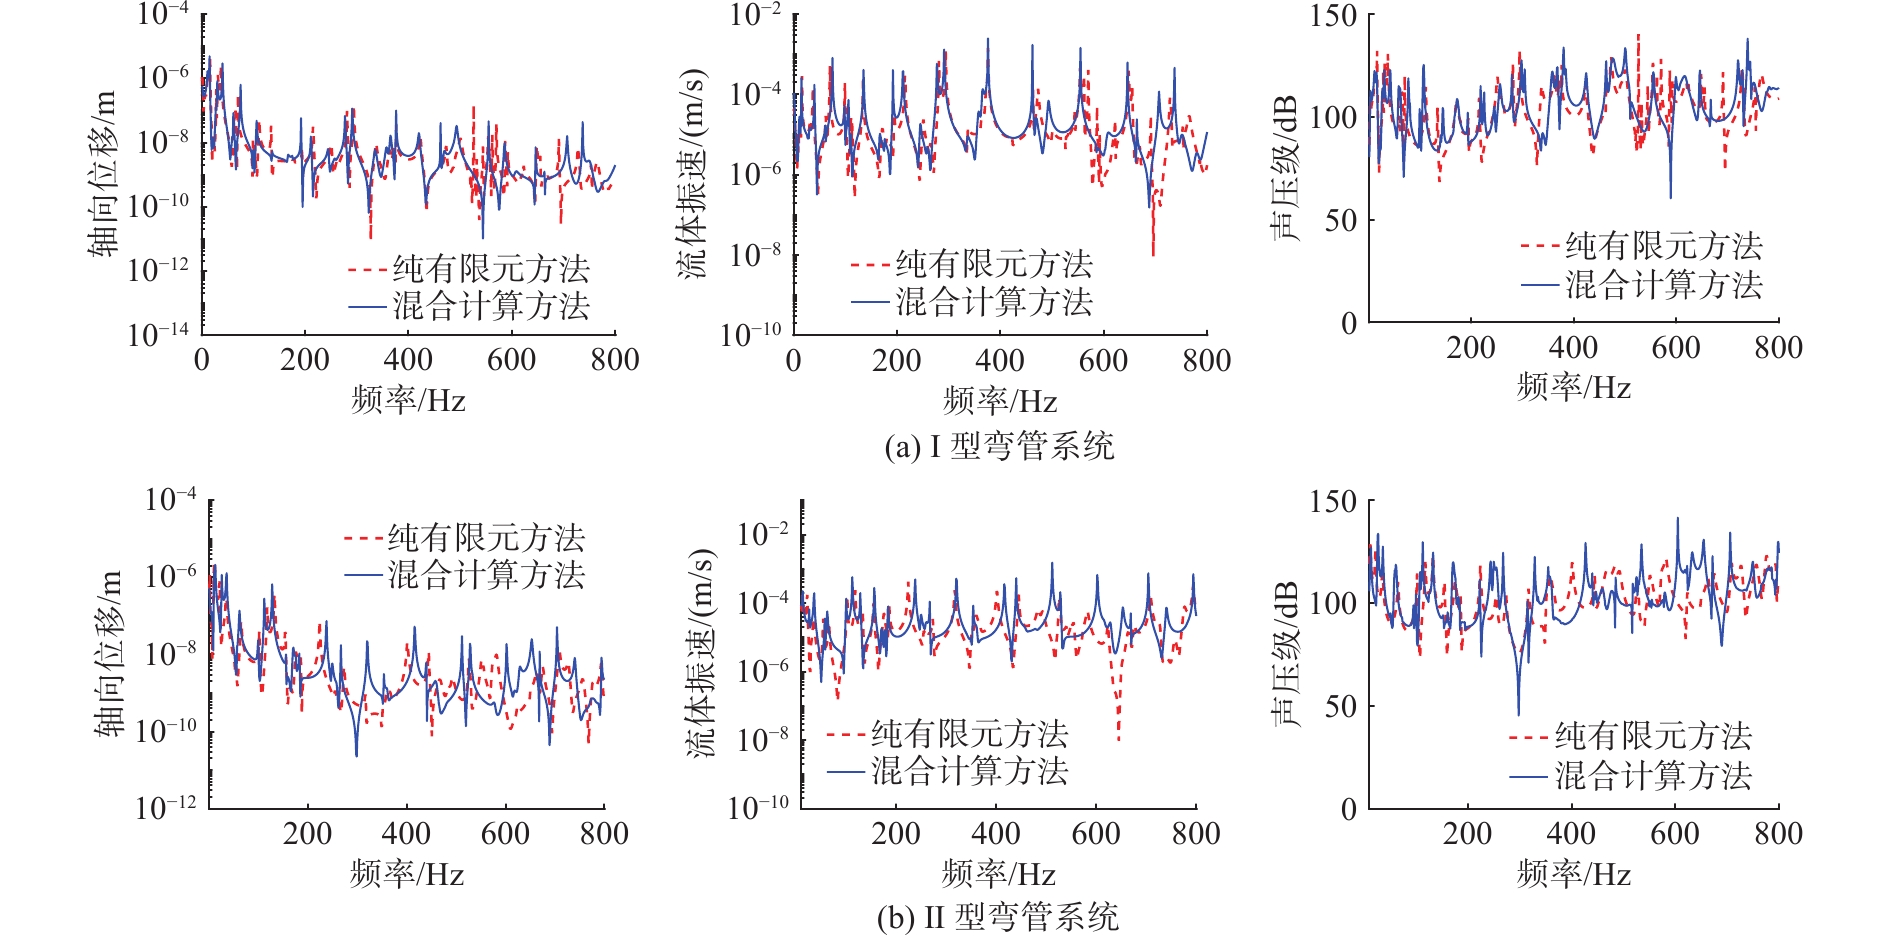
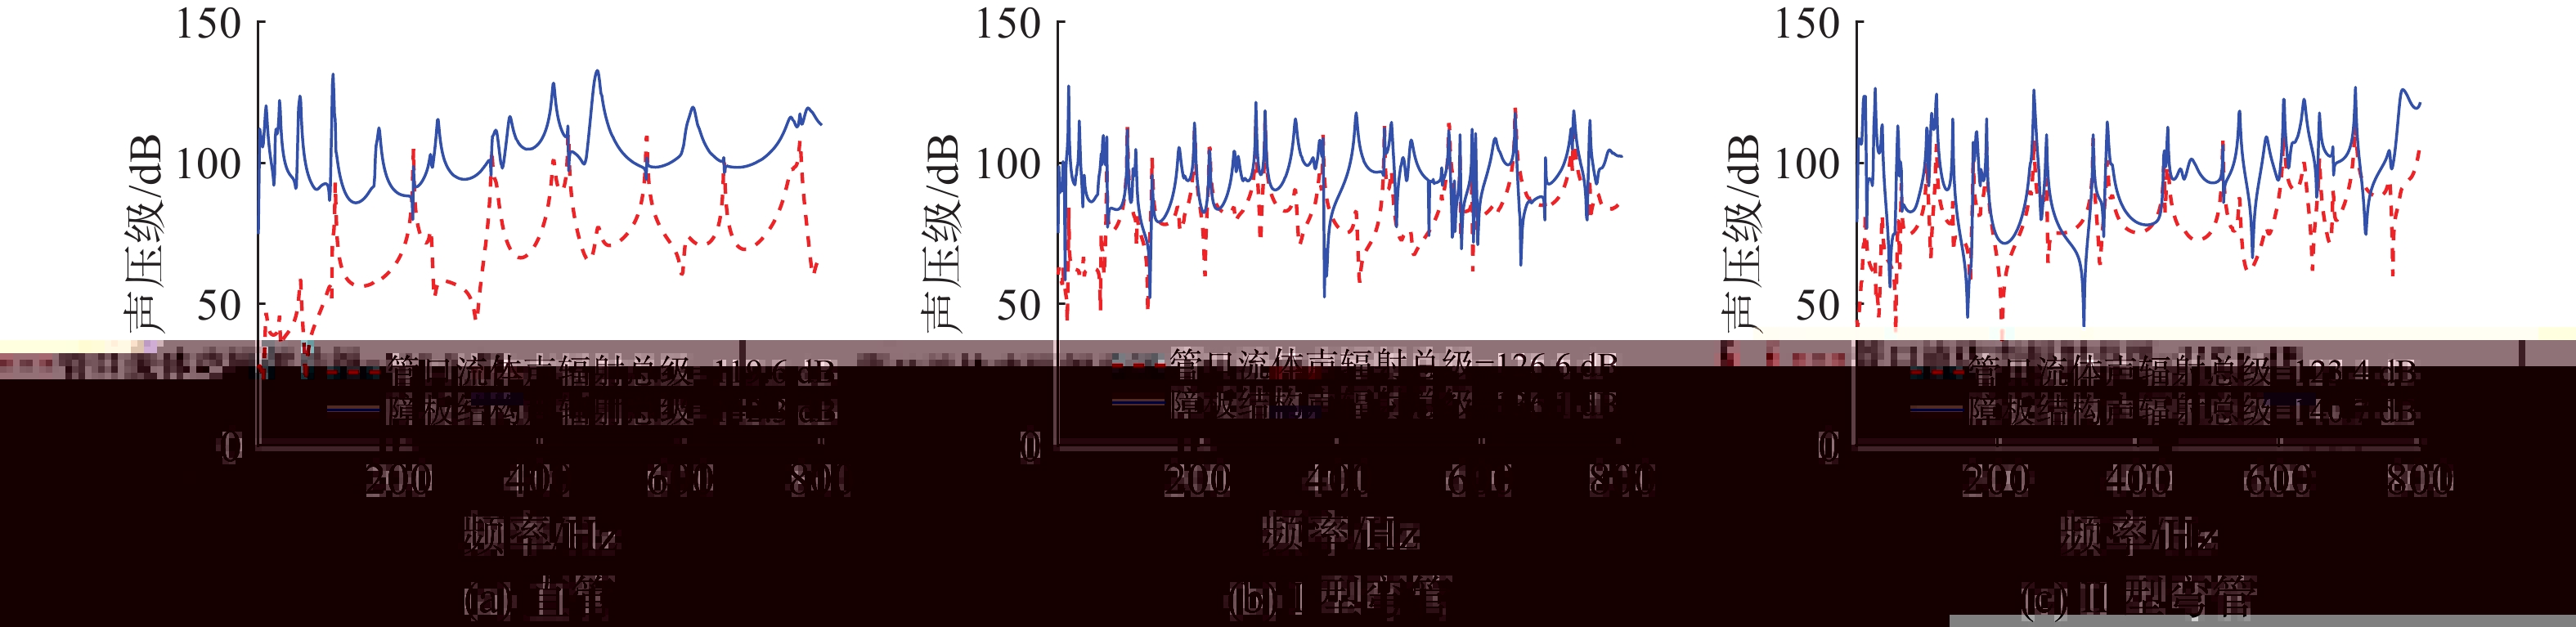
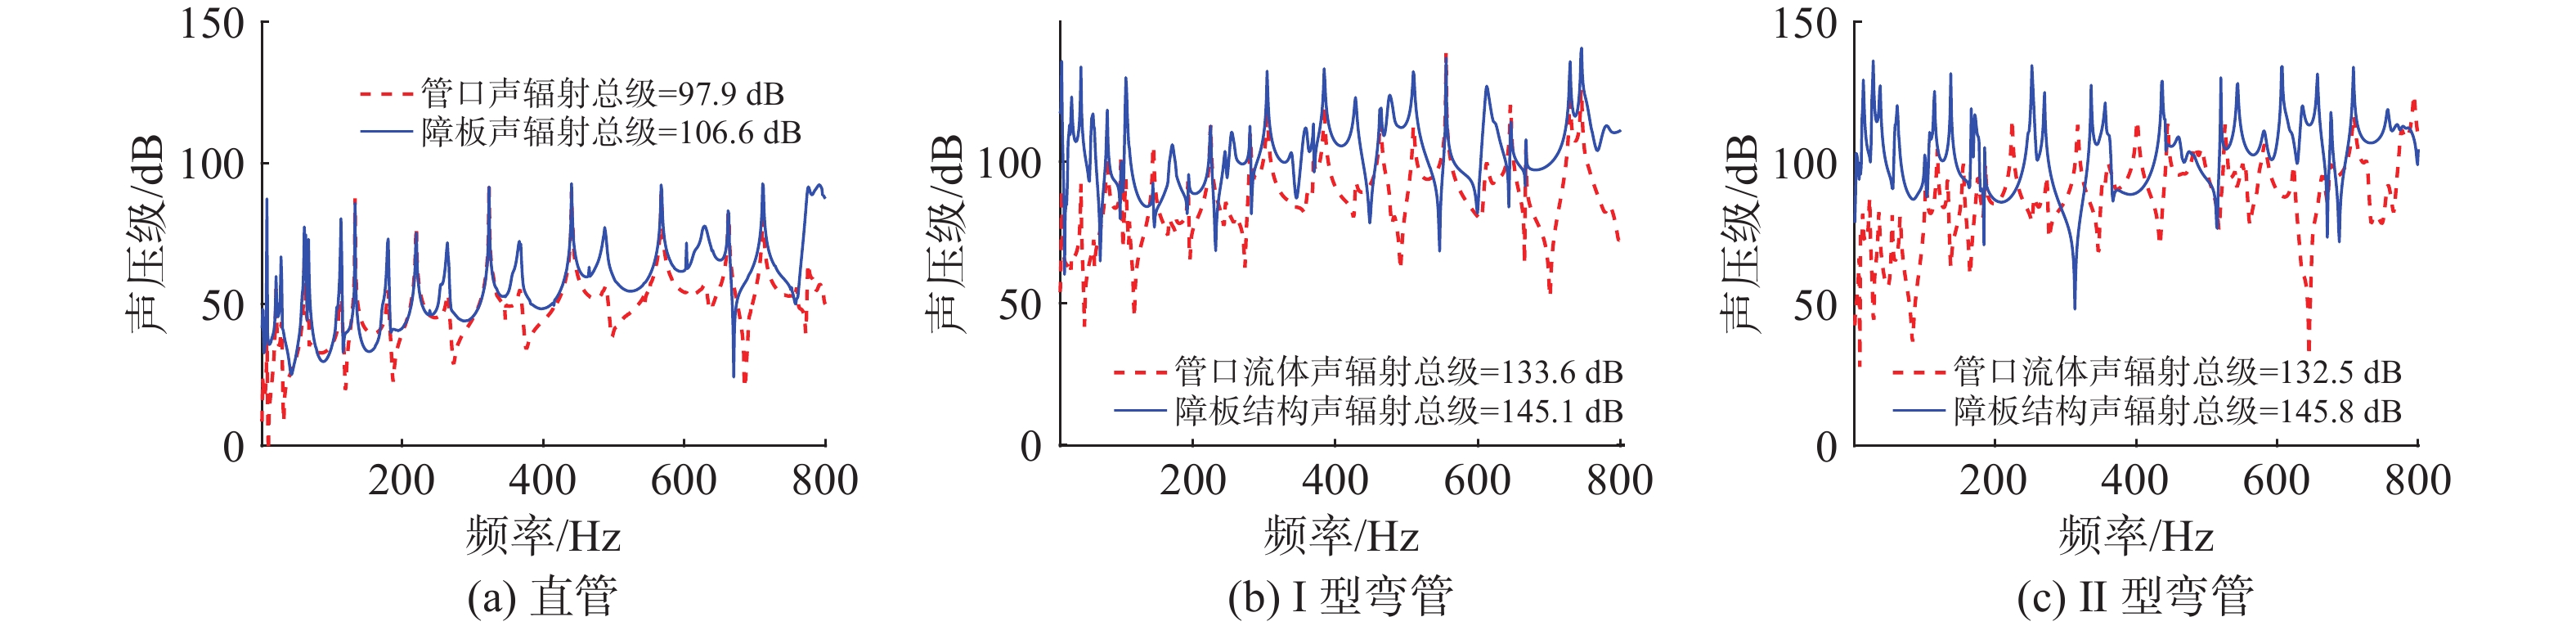
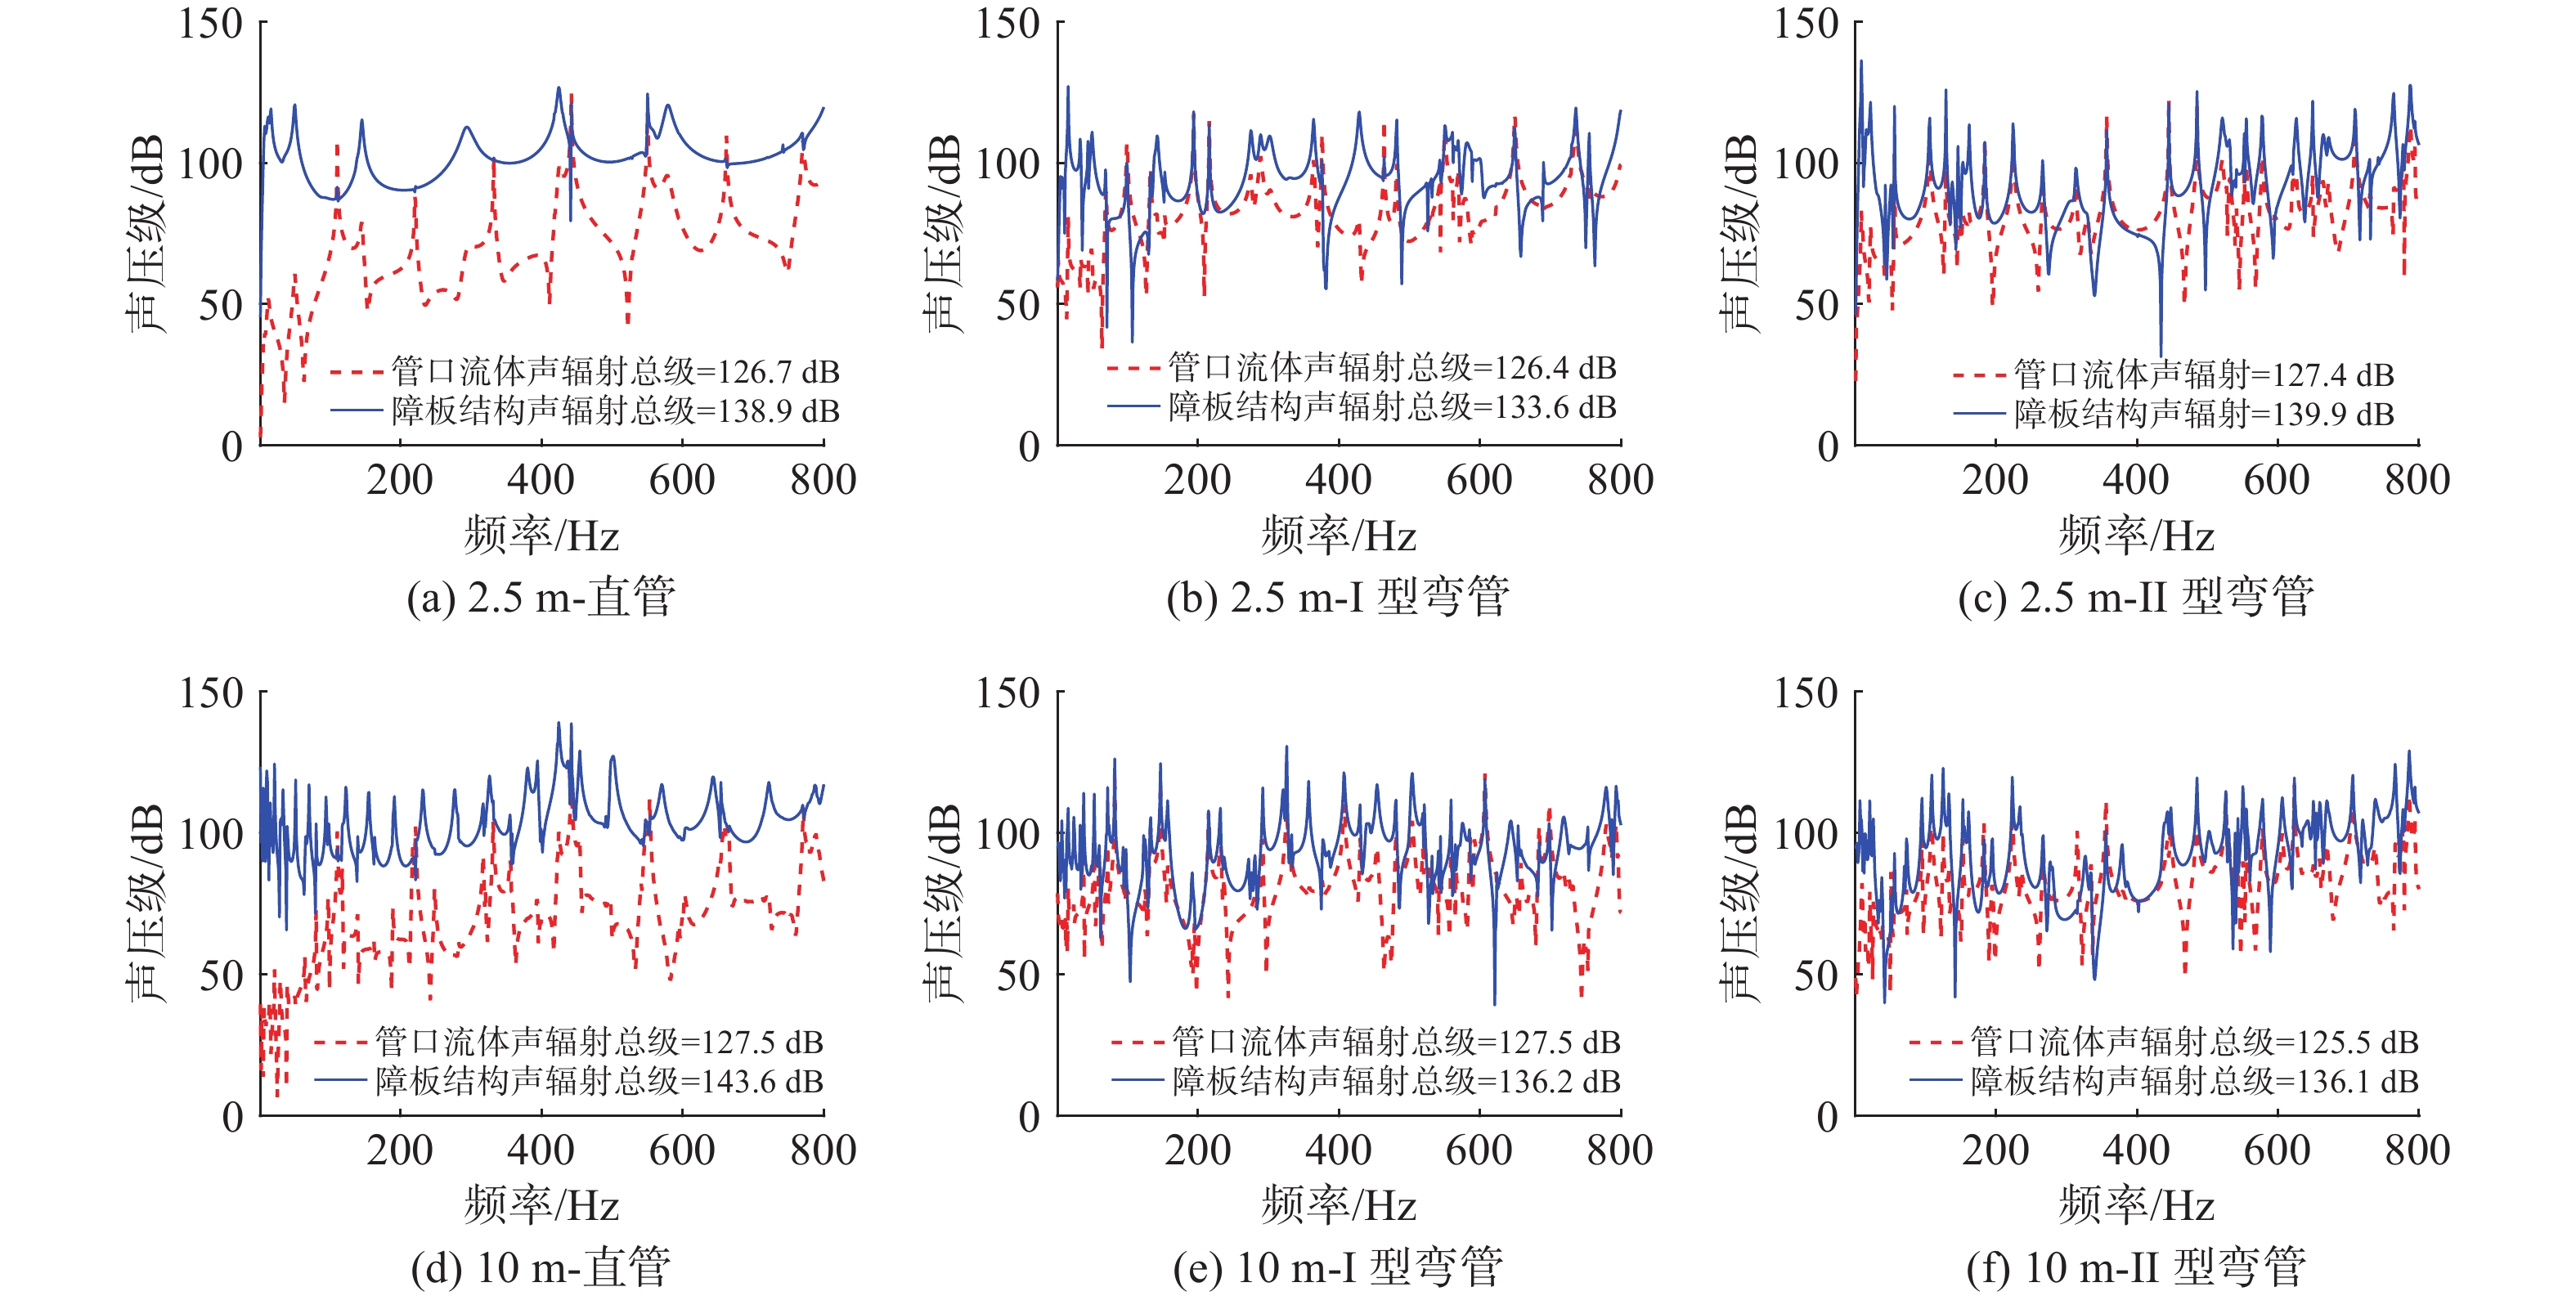
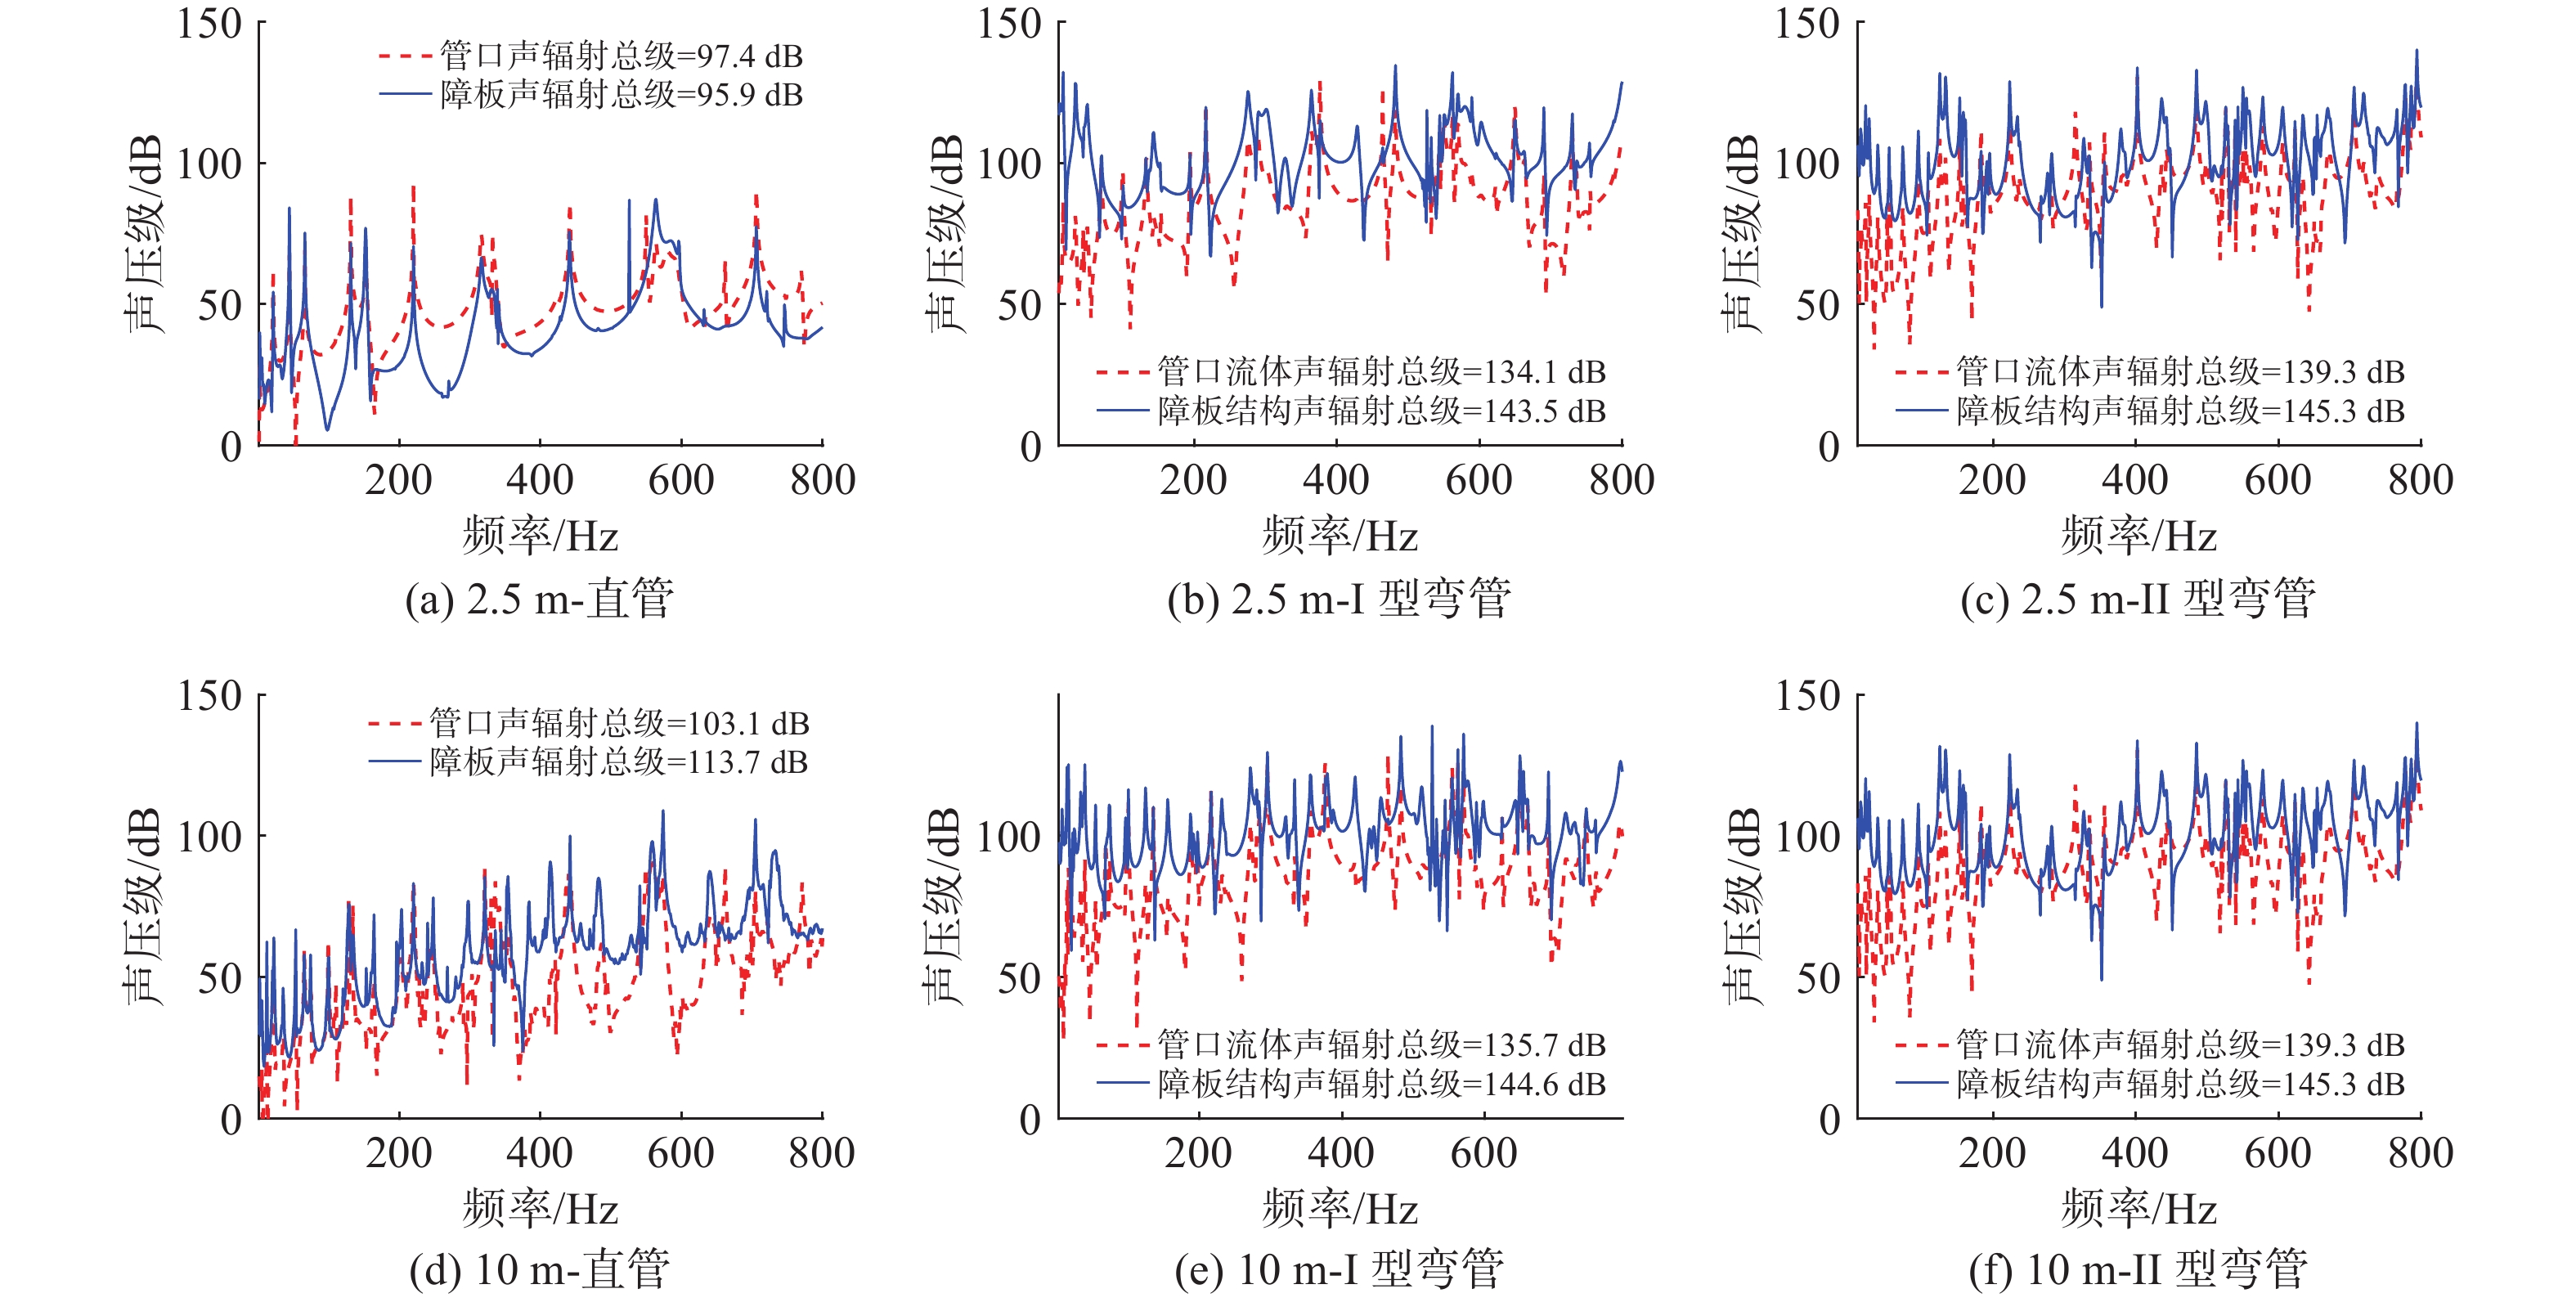
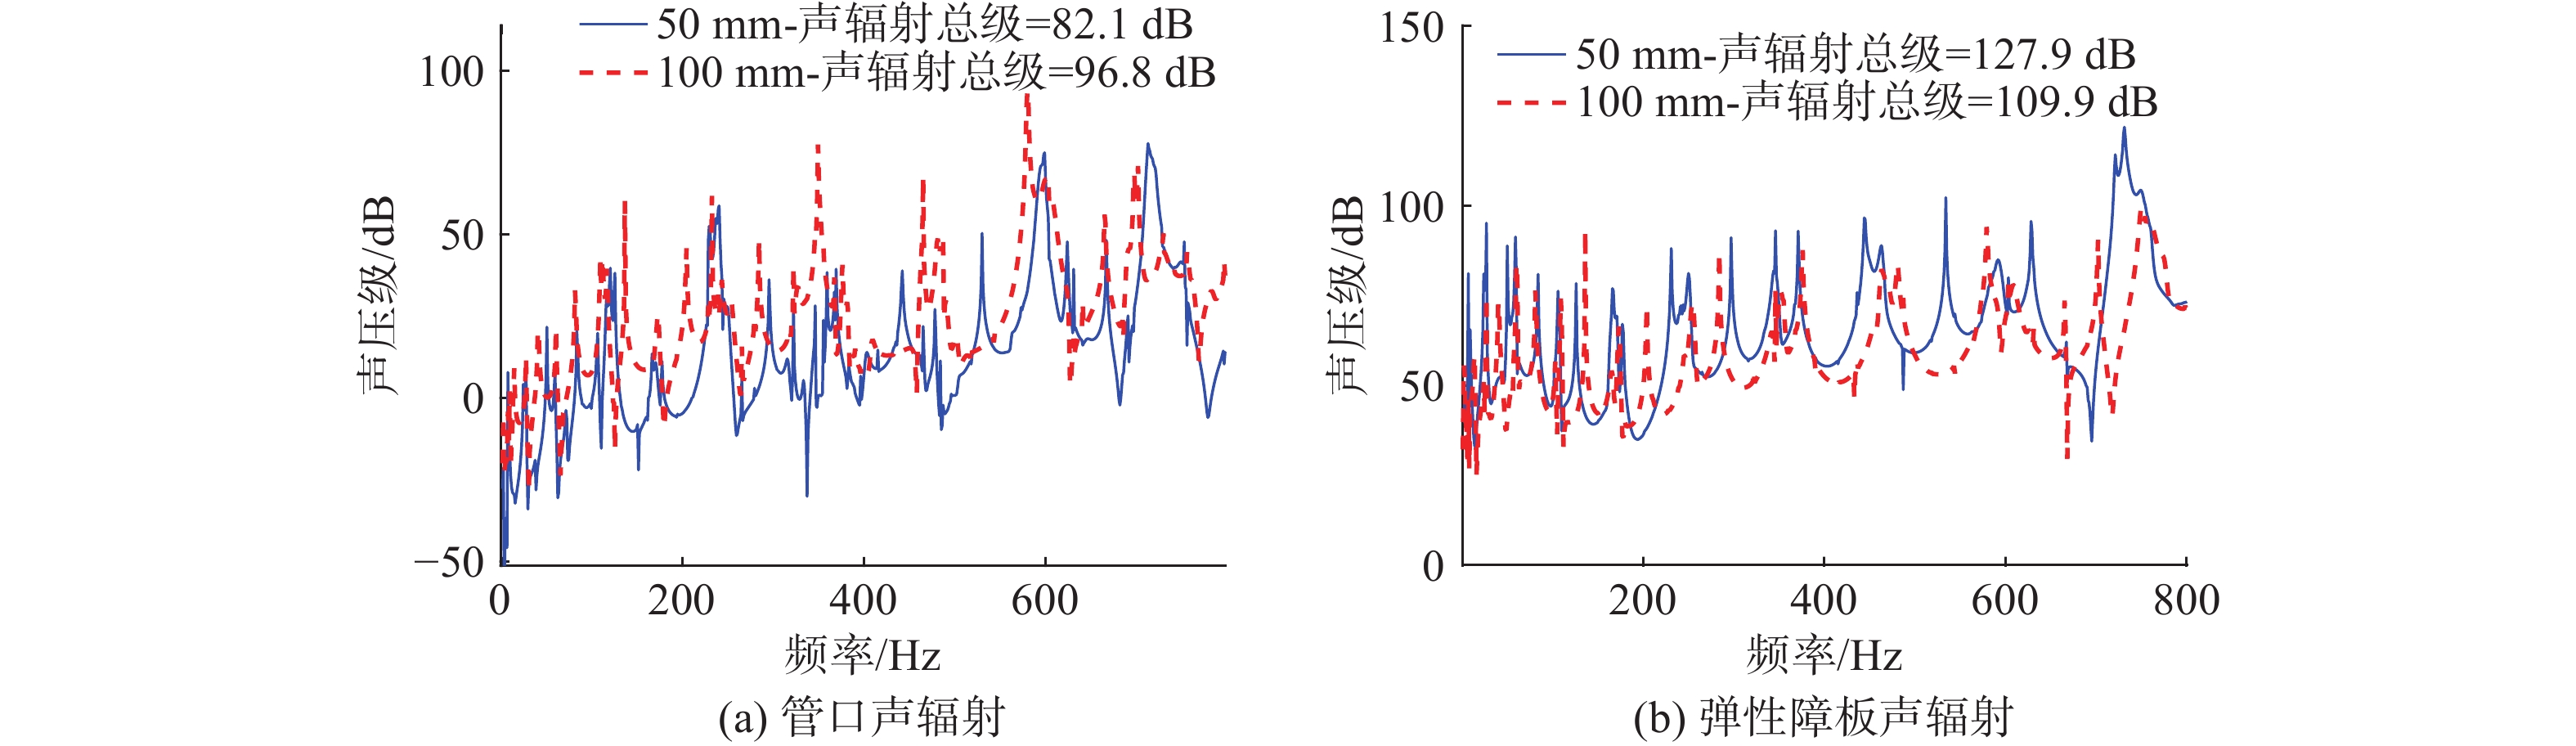
采用传递矩阵法与有限元法相结合的混合计算方法, 用于分析充液管路与板壳耦合系统的声振响应及声辐射特性。该方法使用传递矩阵法解析复杂管路段, 采用有限元法模拟板壳及外部声场, 两者通过耦合界面处力与位移连续条件进行阻抗耦合。以直管及两类弯管对应的充液管路与弹性板耦合系统为例, 重点探讨机械力激励下弯管结构、弹性障板尺寸与管径变化对监测点声辐射的影响。结果表明, 多数工况下弹性障板声辐射贡献占主导, 但随着管径增大或障板尺寸减小, 管口辐射贡献显著增强, 部分工况下与弹性障板声辐射接近甚至占优。管口与弹性障板声辐射的相对贡献受管路构型、机械力激励方向及结构参数共同影响, 并呈现一定规律性差异。
采用传递矩阵法与有限元法相结合的混合计算方法, 用于分析充液管路与板壳耦合系统的声振响应及声辐射特性。该方法使用传递矩阵法解析复杂管路段, 采用有限元法模拟板壳及外部声场, 两者通过耦合界面处力与位移连续条件进行阻抗耦合。以直管及两类弯管对应的充液管路与弹性板耦合系统为例, 重点探讨机械力激励下弯管结构、弹性障板尺寸与管径变化对监测点声辐射的影响。结果表明, 多数工况下弹性障板声辐射贡献占主导, 但随着管径增大或障板尺寸减小, 管口辐射贡献显著增强, 部分工况下与弹性障板声辐射接近甚至占优。管口与弹性障板声辐射的相对贡献受管路构型、机械力激励方向及结构参数共同影响, 并呈现一定规律性差异。
, 最新更新时间 , doi: 10.11993/j.issn.2096-3920.2026-0091
摘要:
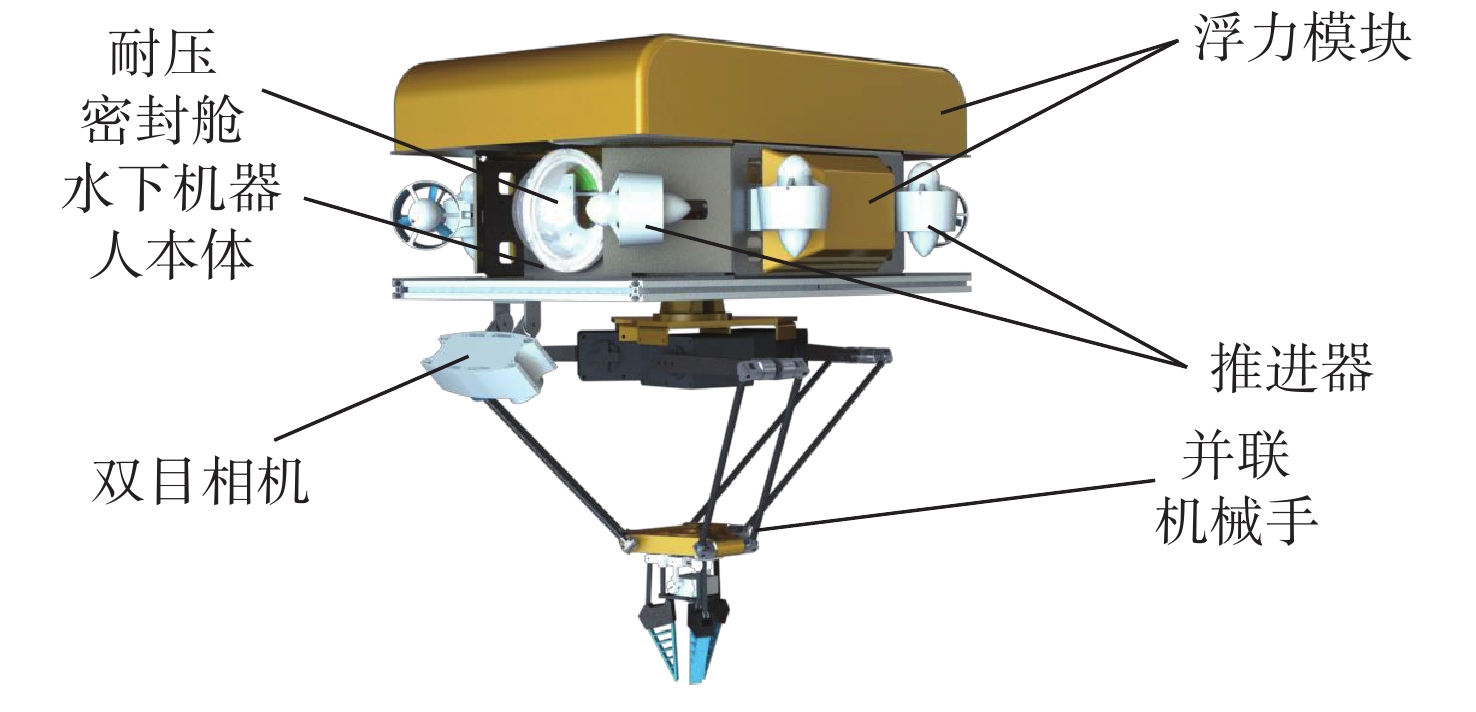
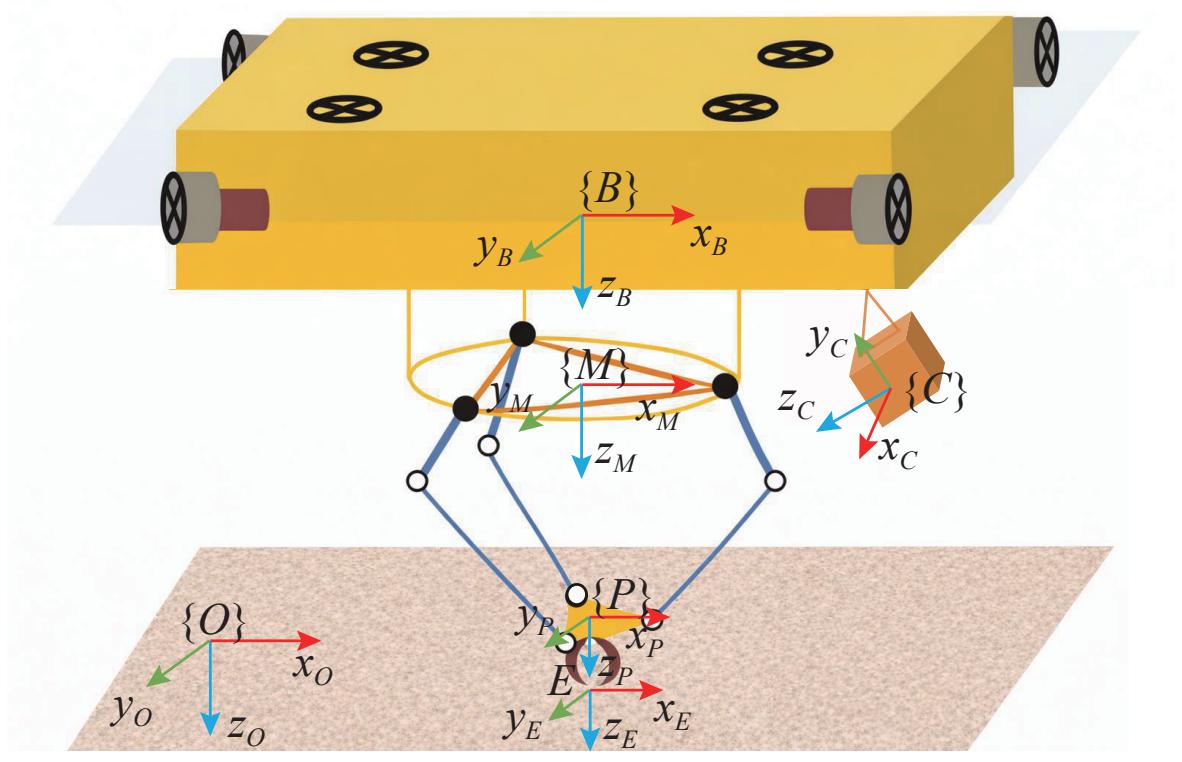
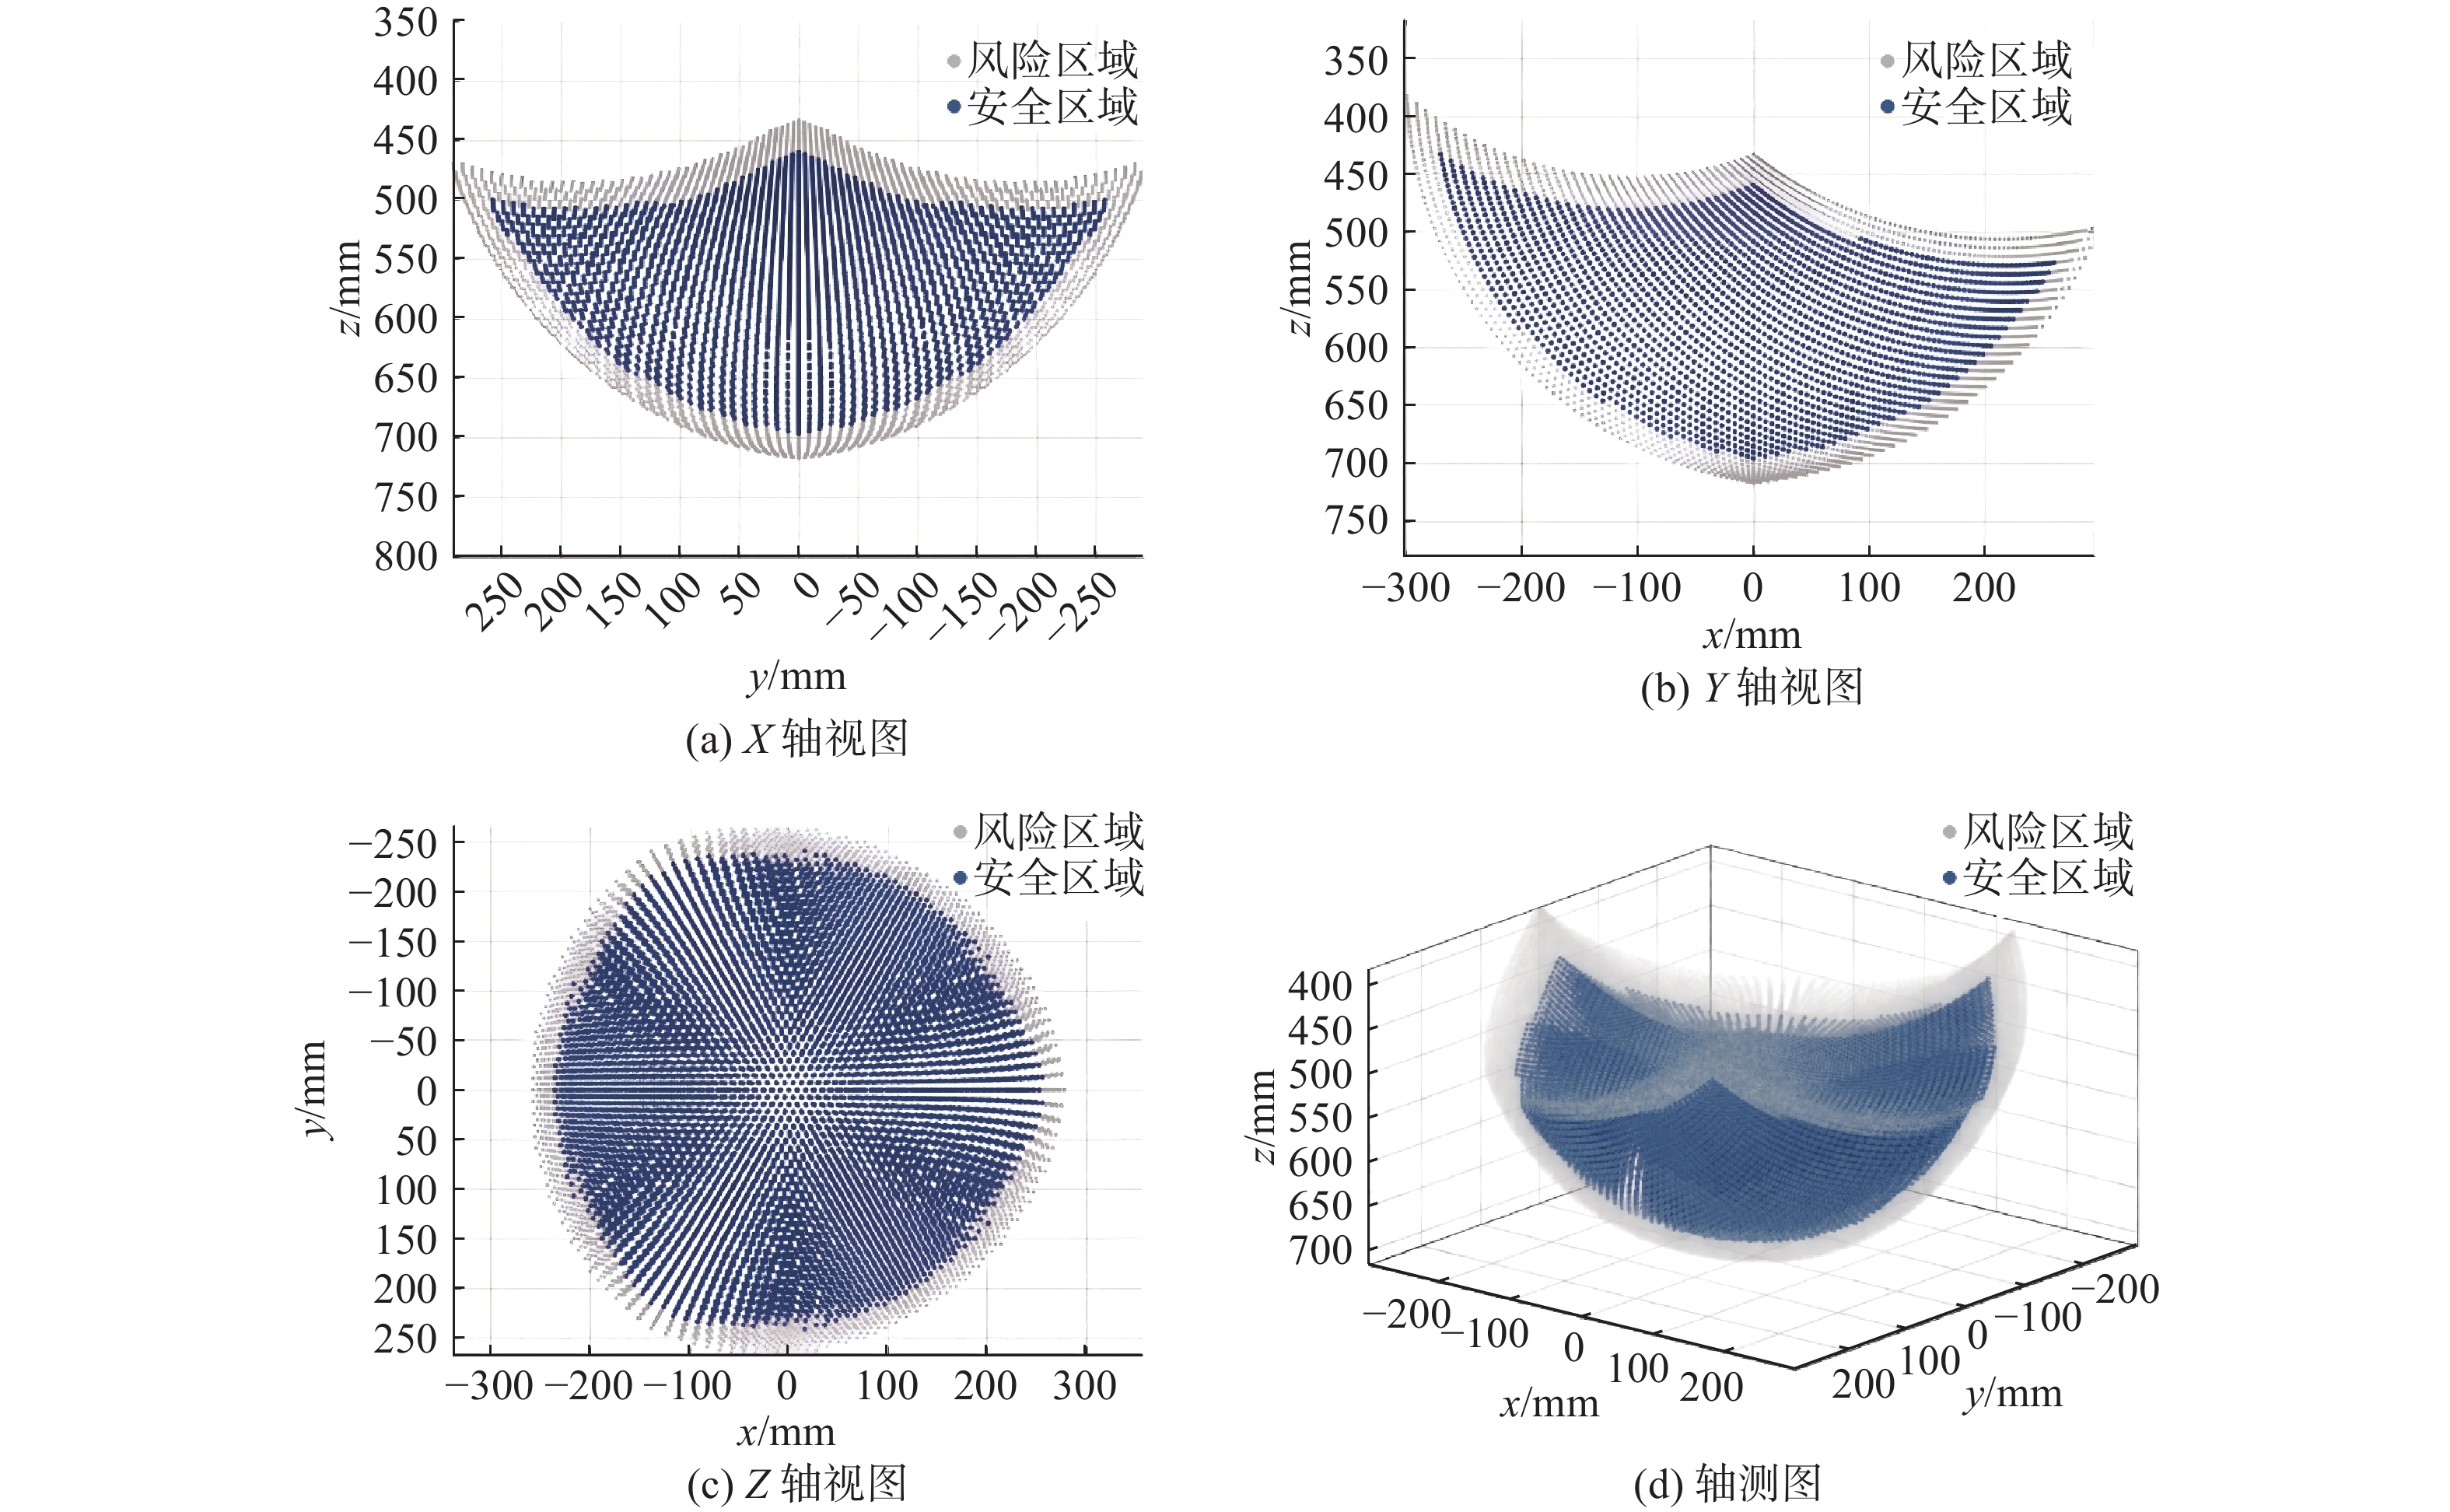
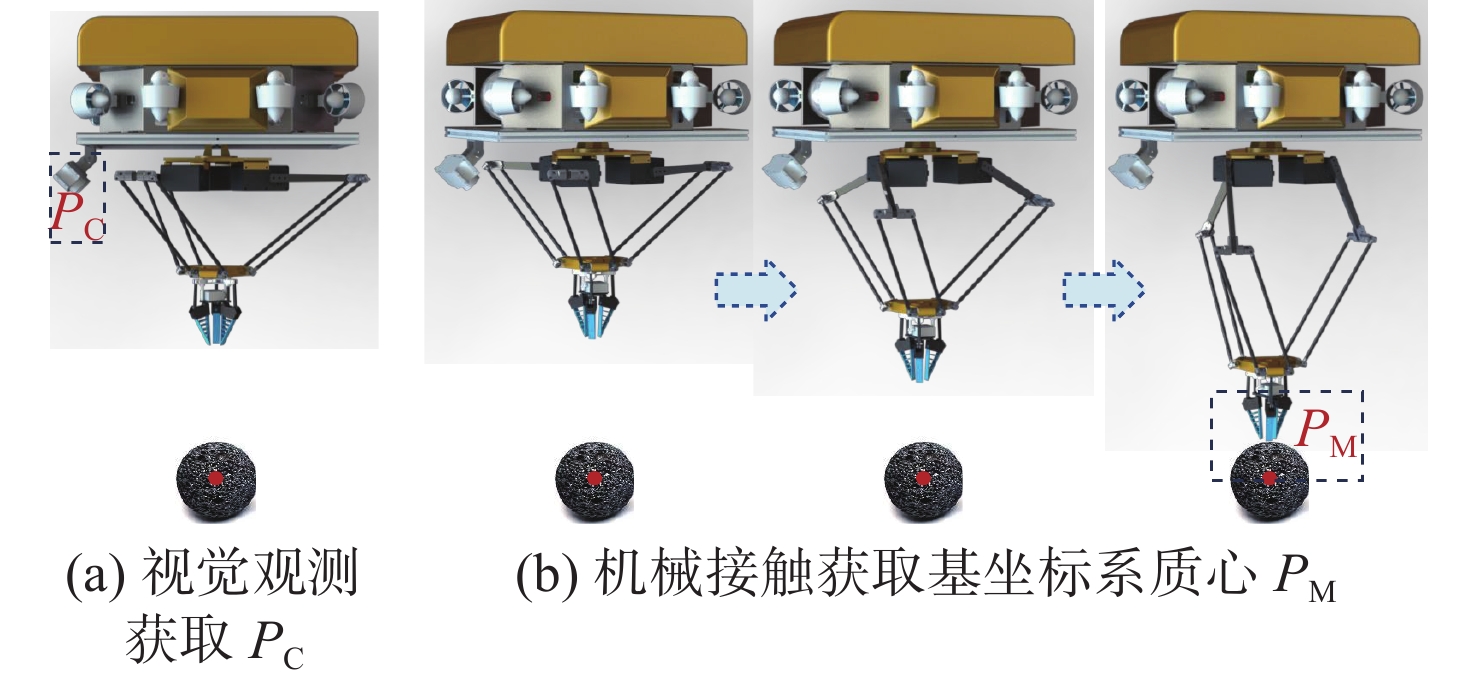
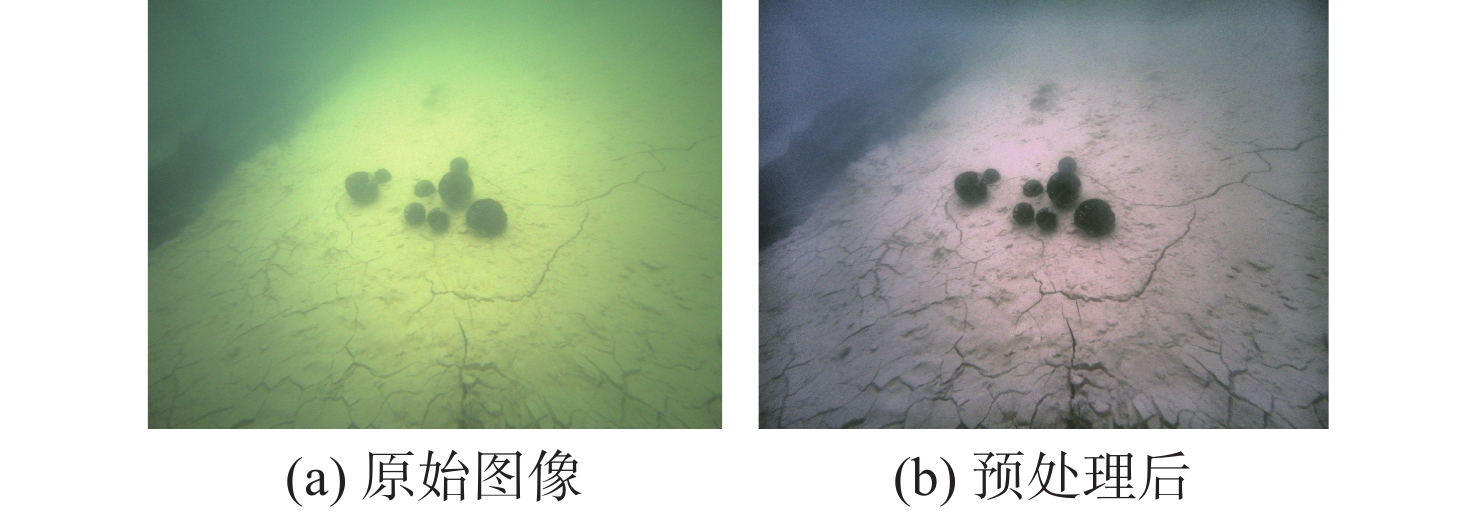
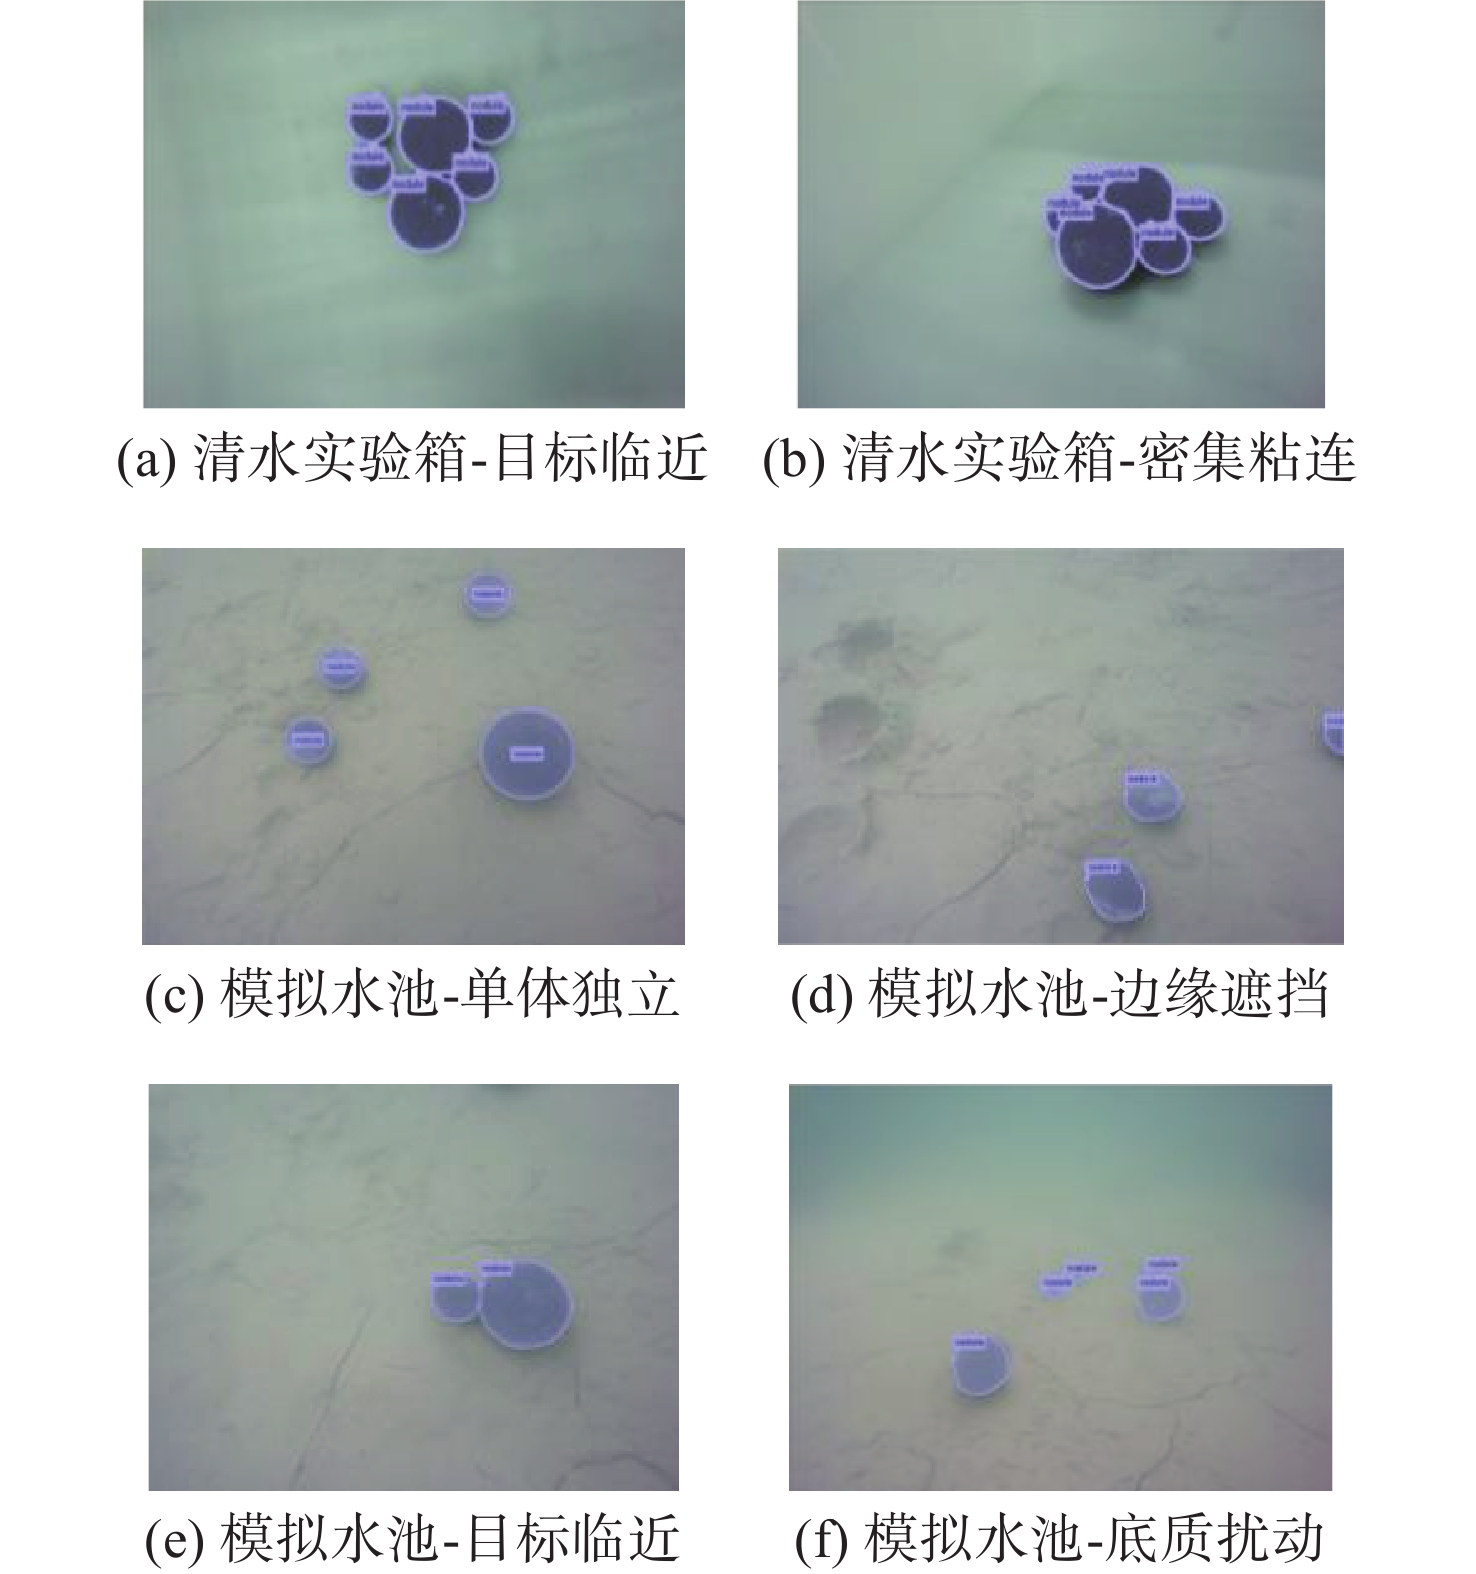
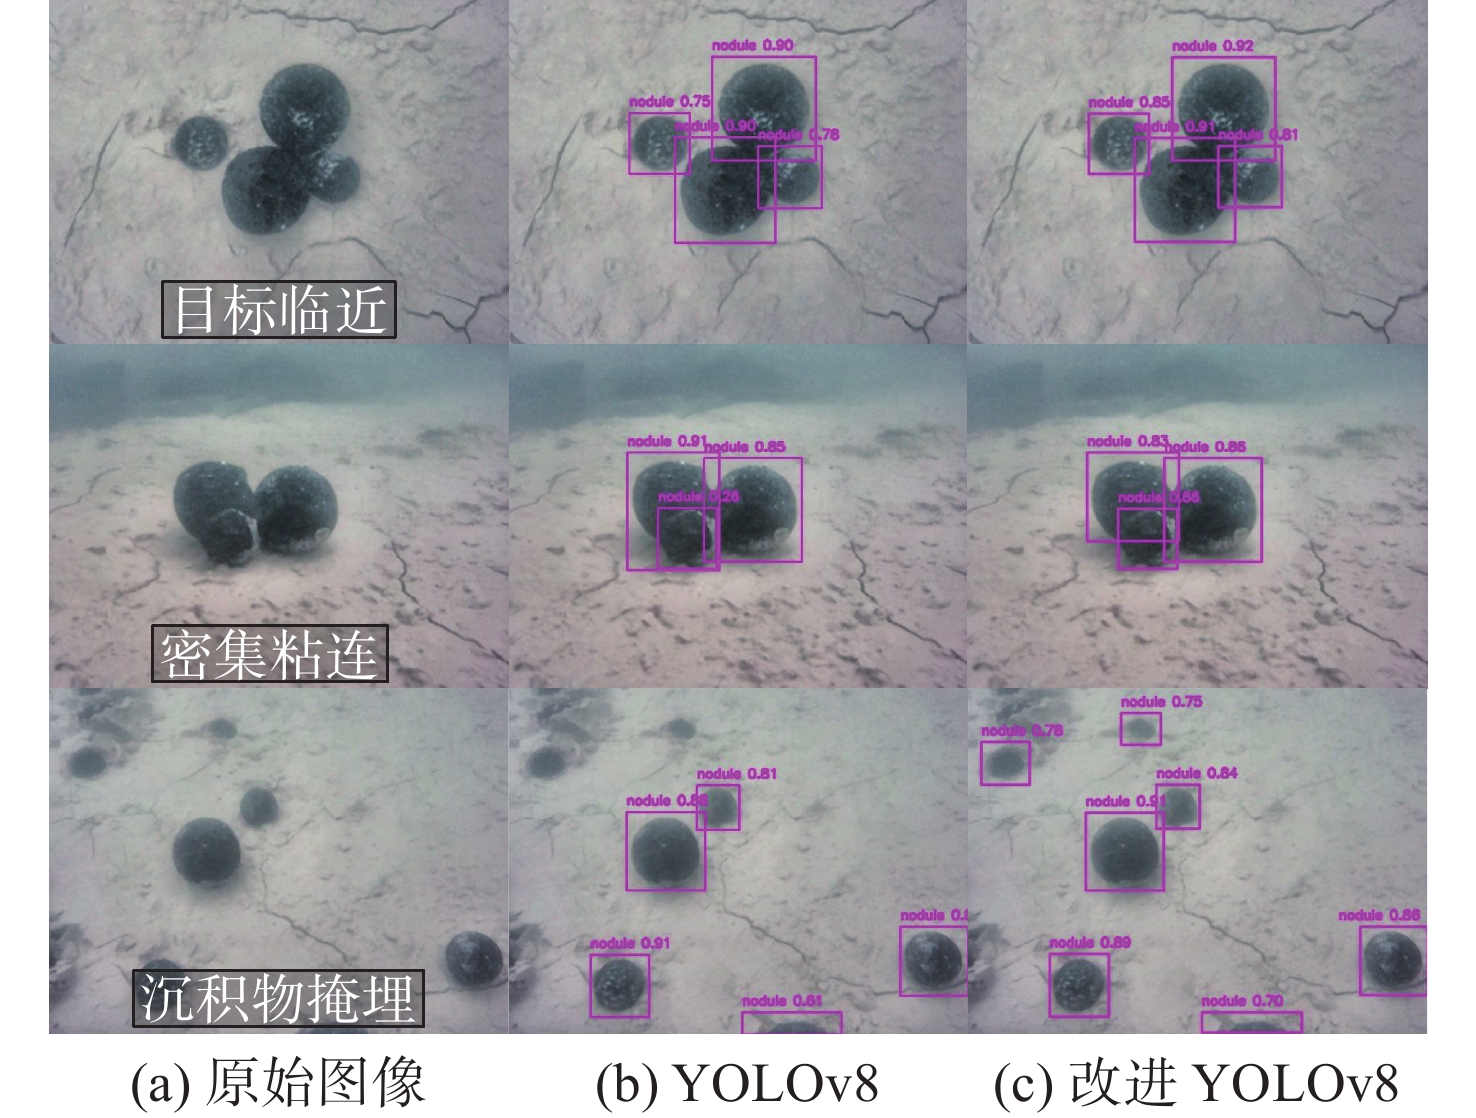
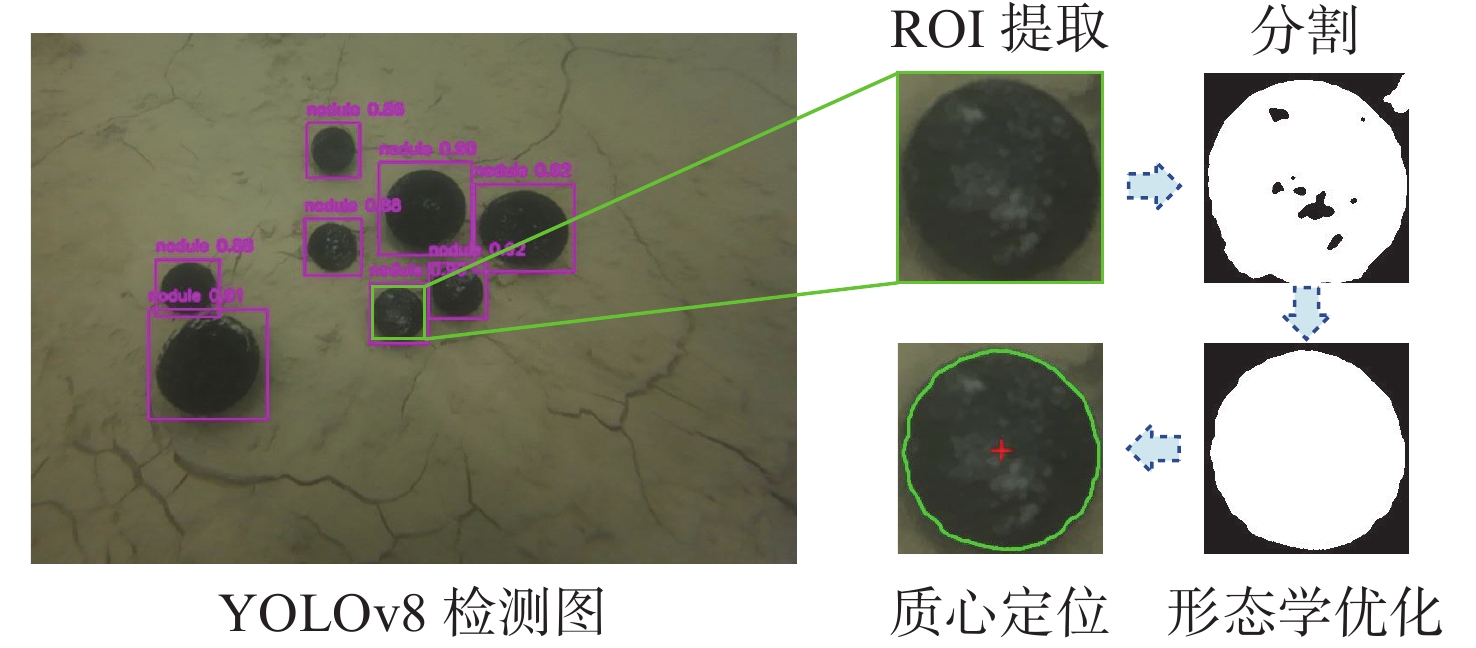
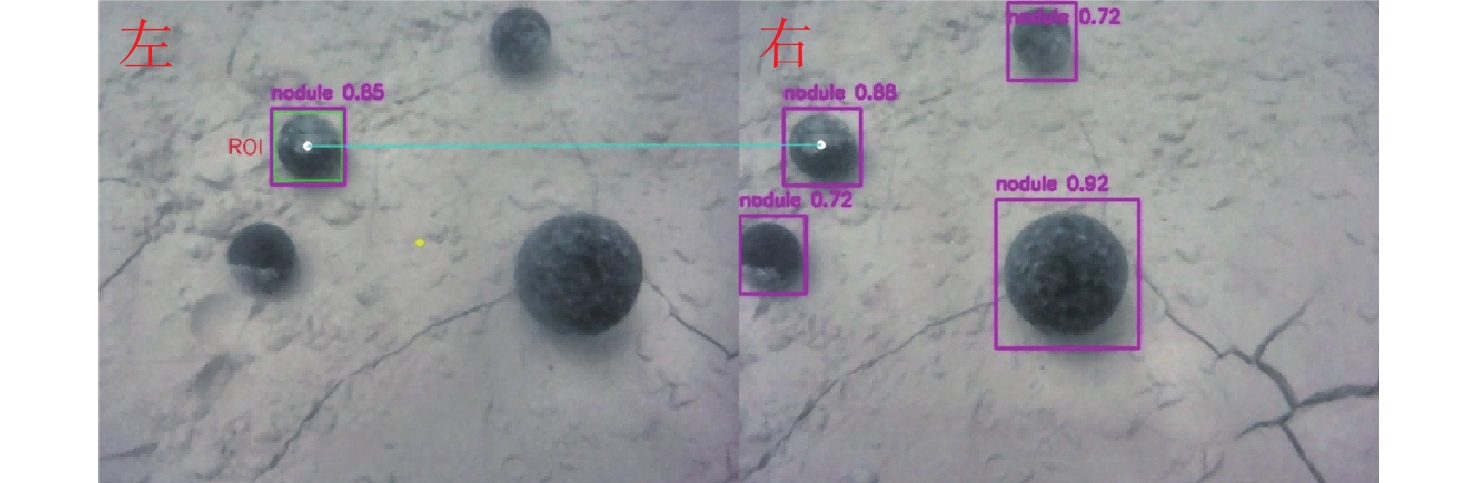
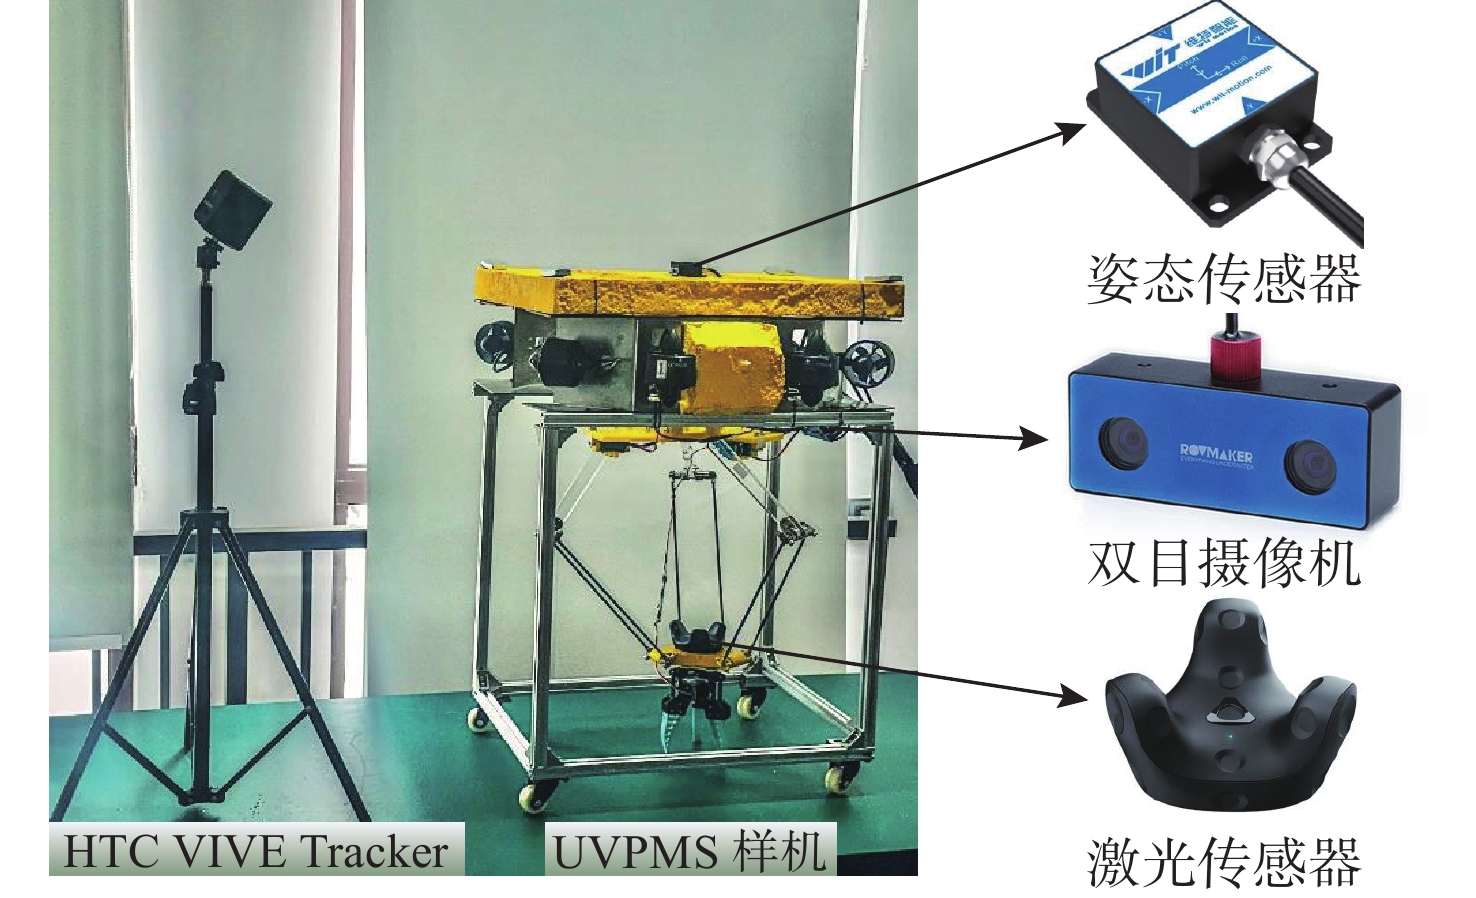
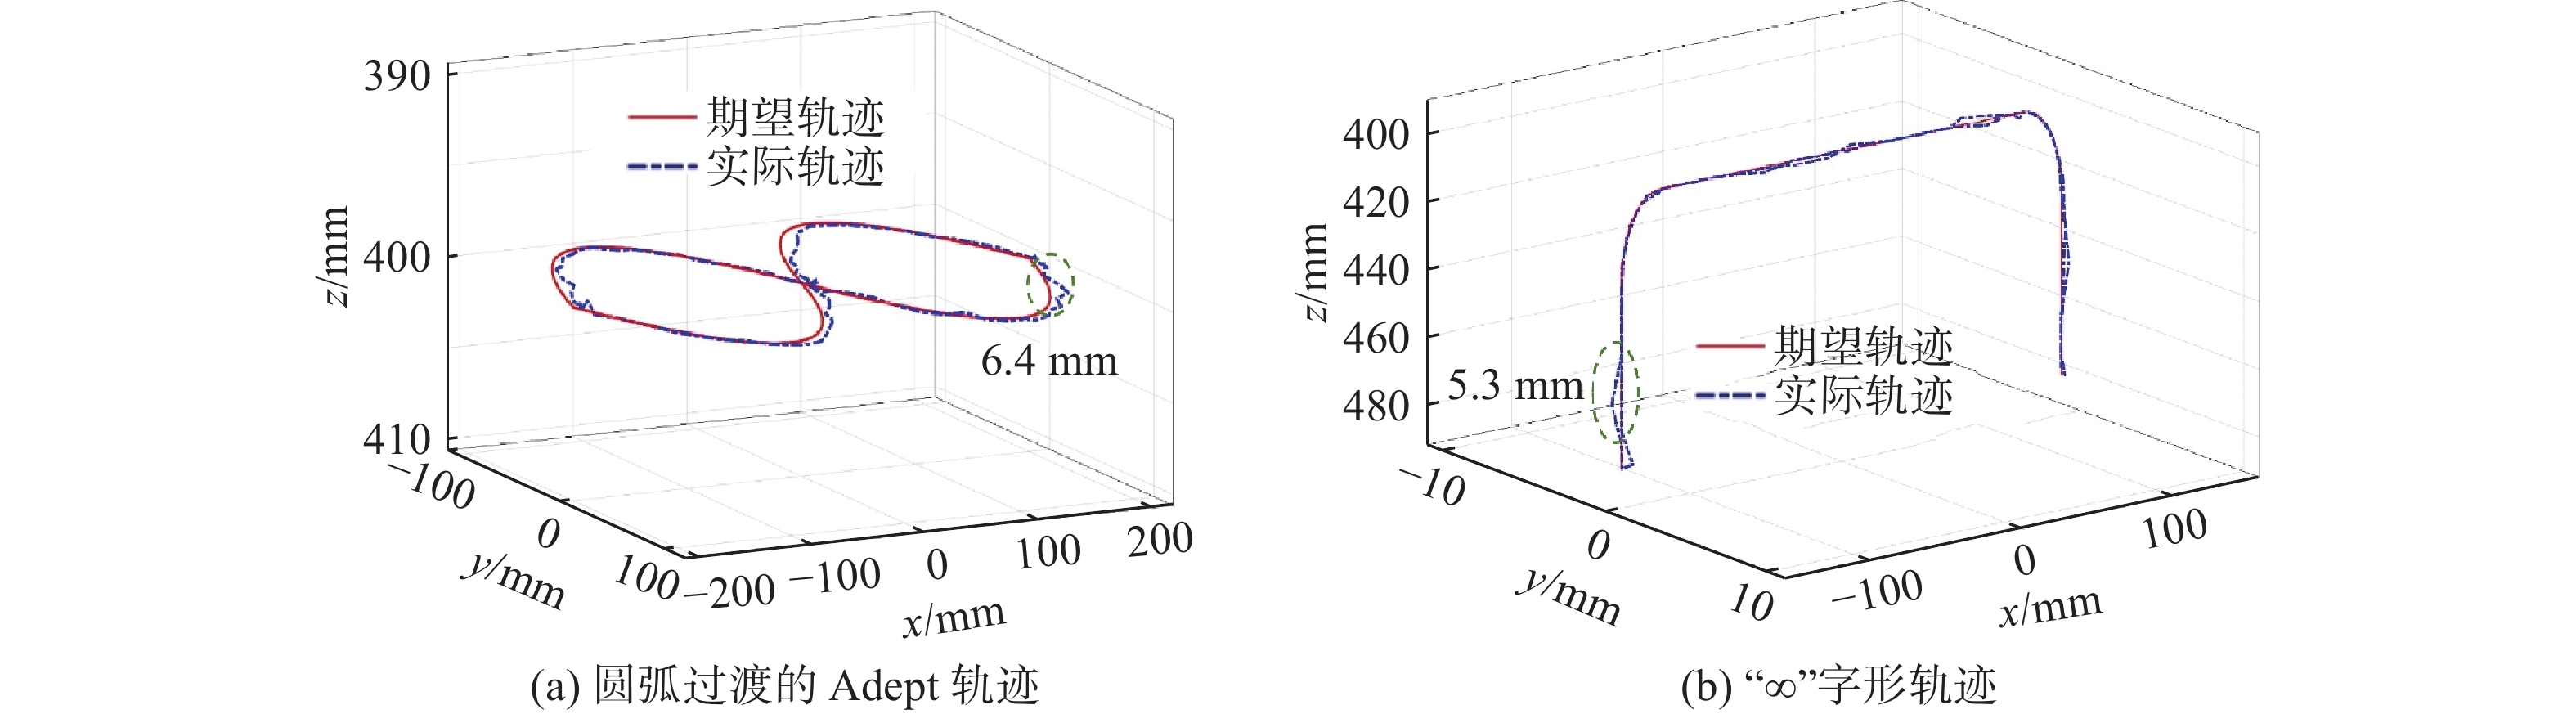
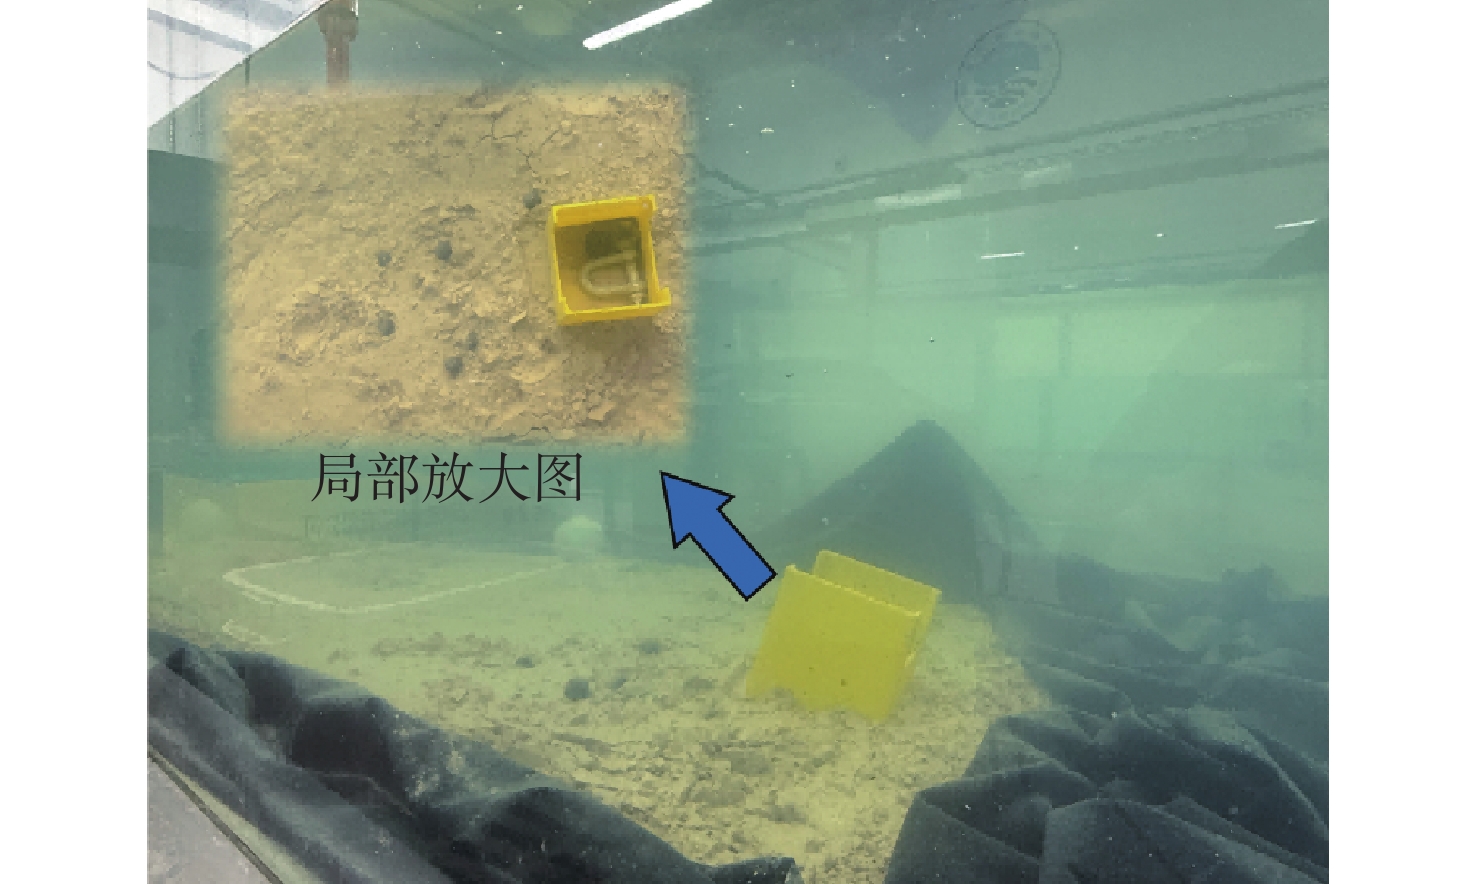
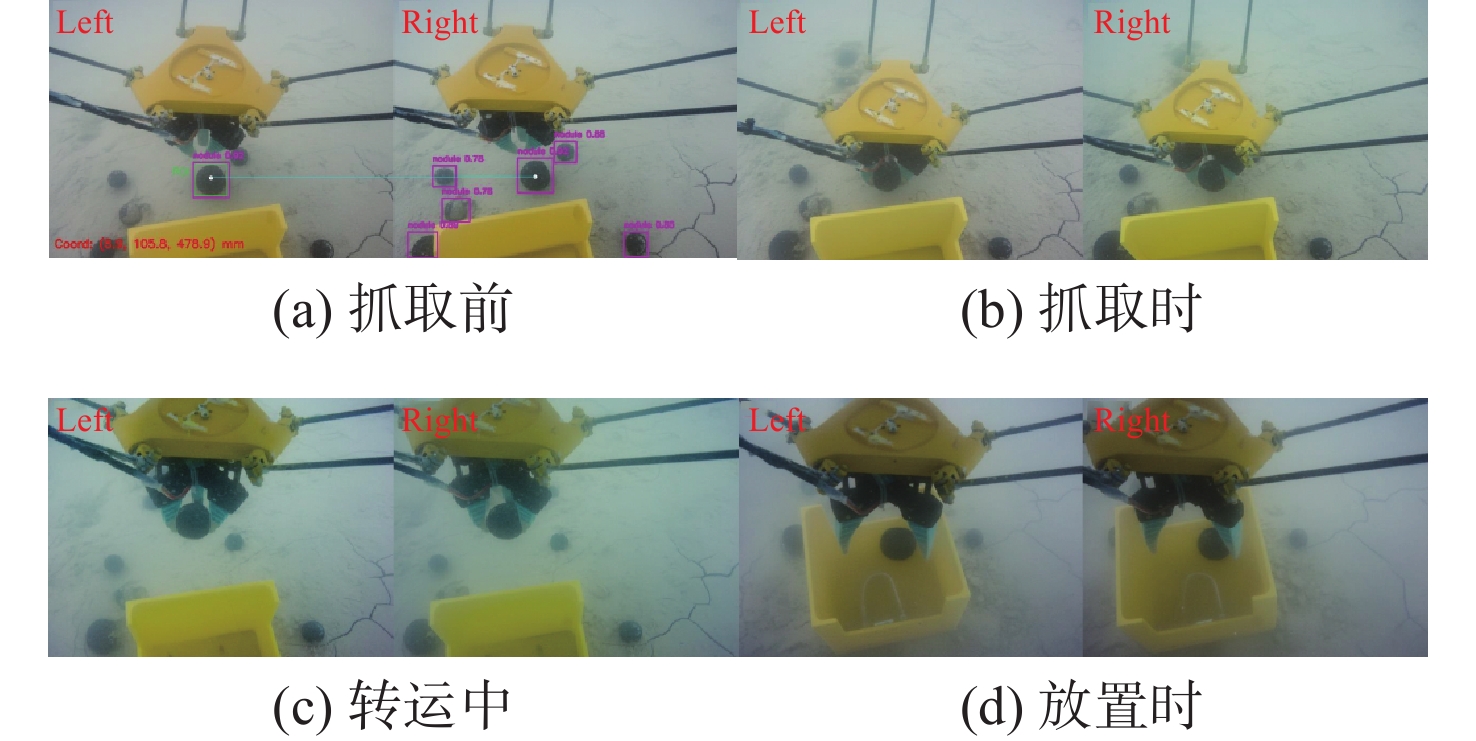
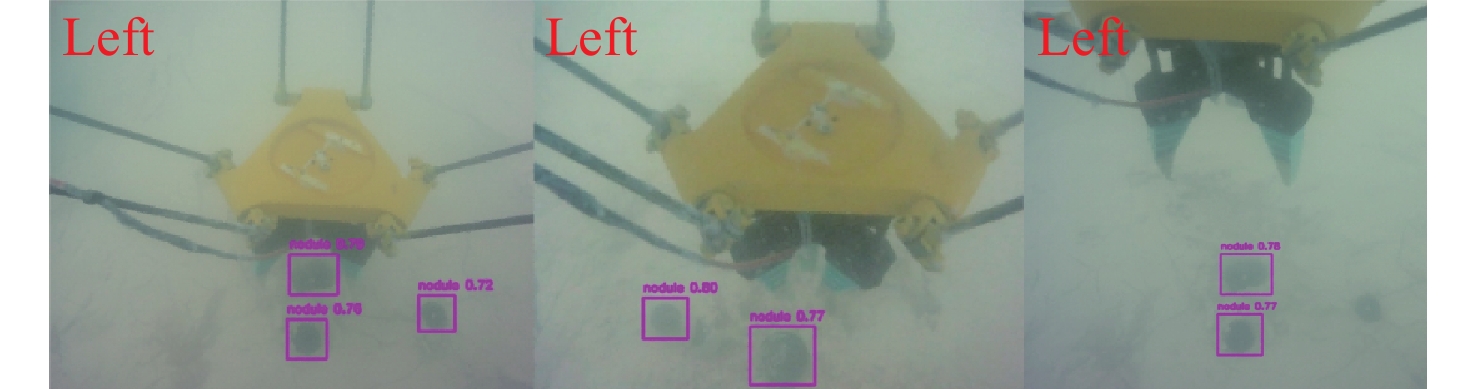
针对传统履带式深海采矿装备在作业过程中易引起海床扰动、沉积物羽流扩散以及软底质环境下通过性受限等问题, 提出了一种面向多金属结核视觉辅助抓取的悬浮式水下机器人-并联机械手操作系统(UVPMS)。该系统采用框架式悬浮本体, 搭载下置式Delta并联机械手并集成双目视觉感知, 以实现水下金属结核的识别、定位与引导抓取。文中介绍了该系统总体方案设计、Delta机构运动学分析及多体耦合动力学建模分析, 构建了由图像预处理、改进YOLOv8识别、基于极线约束的双目匹配、目标区域质心提取和视觉引导抓取执行流程。并开展陆上轨迹跟踪实验及水下多金属结核模拟物抓取实验, 在沉积物扰动和悬浮颗粒干扰条件下, 抓取成功率为67.3%, 水下抓取综合误差约为15 mm。结果表明, 所提出的悬浮式UVPMS能够在模拟深海扰动环境下完成多金属结核模拟物的识别、定位与低扰动视觉辅助抓取。
针对传统履带式深海采矿装备在作业过程中易引起海床扰动、沉积物羽流扩散以及软底质环境下通过性受限等问题, 提出了一种面向多金属结核视觉辅助抓取的悬浮式水下机器人-并联机械手操作系统(UVPMS)。该系统采用框架式悬浮本体, 搭载下置式Delta并联机械手并集成双目视觉感知, 以实现水下金属结核的识别、定位与引导抓取。文中介绍了该系统总体方案设计、Delta机构运动学分析及多体耦合动力学建模分析, 构建了由图像预处理、改进YOLOv8识别、基于极线约束的双目匹配、目标区域质心提取和视觉引导抓取执行流程。并开展陆上轨迹跟踪实验及水下多金属结核模拟物抓取实验, 在沉积物扰动和悬浮颗粒干扰条件下, 抓取成功率为67.3%, 水下抓取综合误差约为15 mm。结果表明, 所提出的悬浮式UVPMS能够在模拟深海扰动环境下完成多金属结核模拟物的识别、定位与低扰动视觉辅助抓取。

, 最新更新时间 , doi: 10.11993/j.issn.2096-3920.2026-0094
摘要:
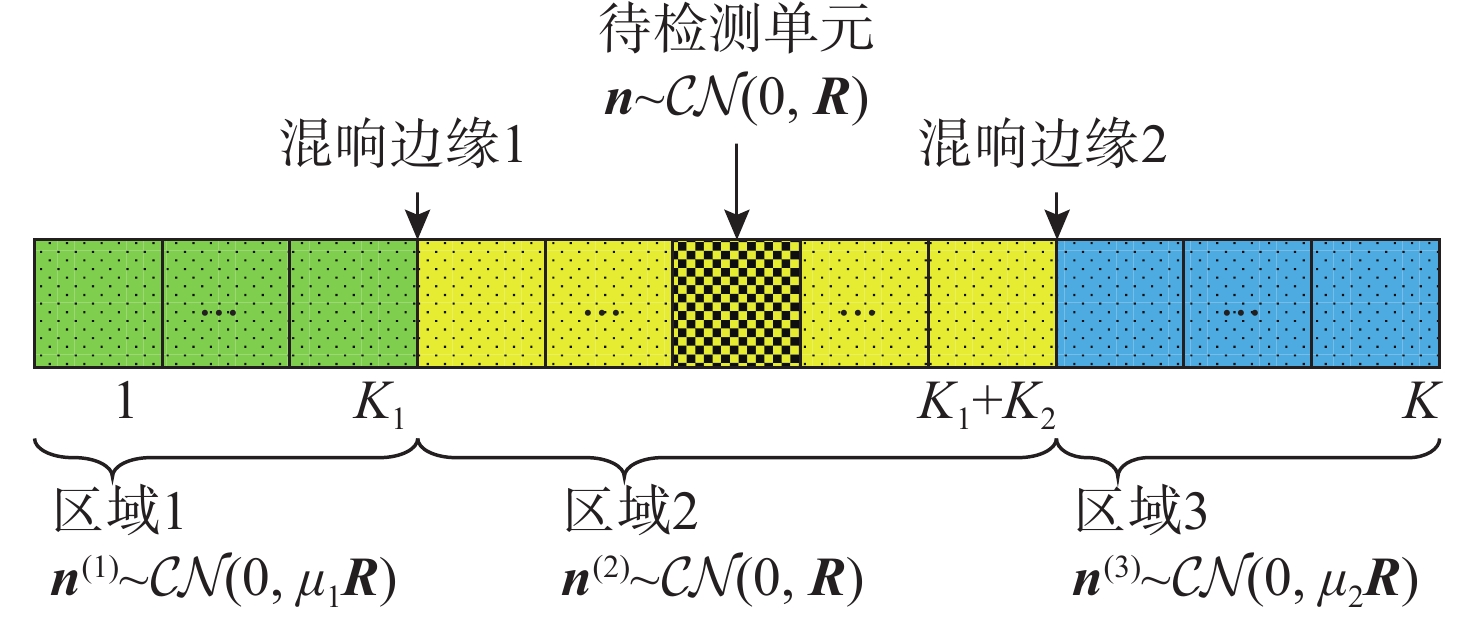
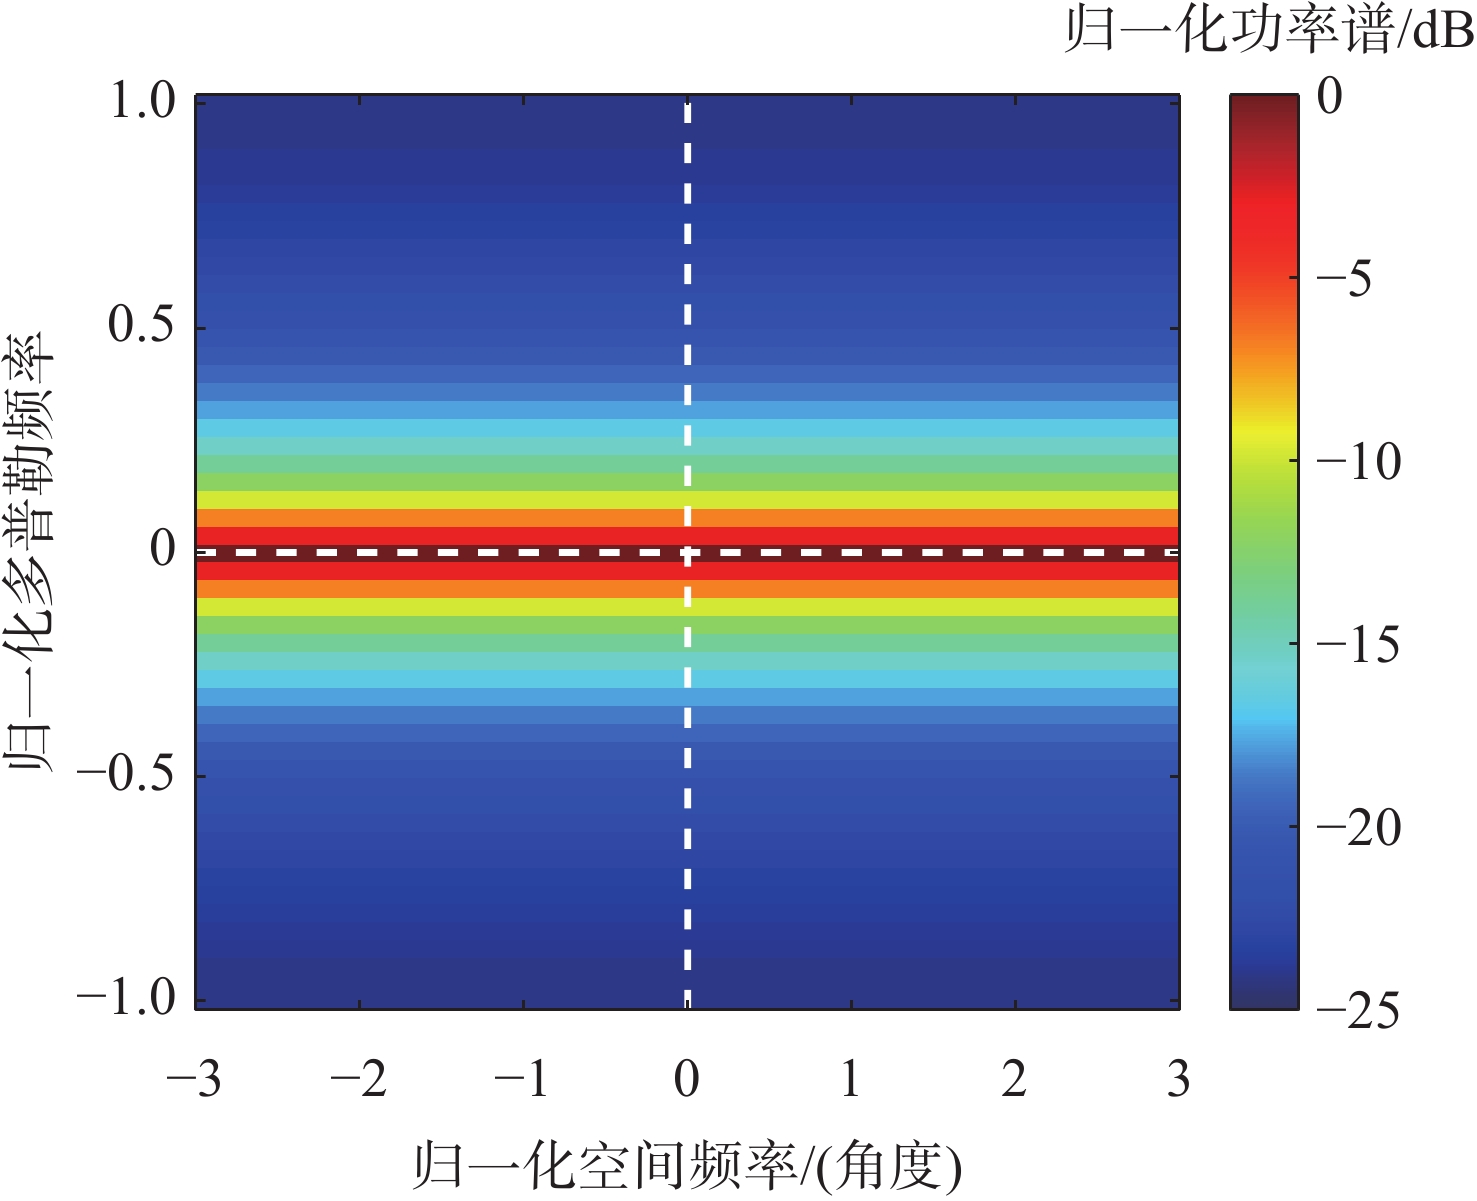
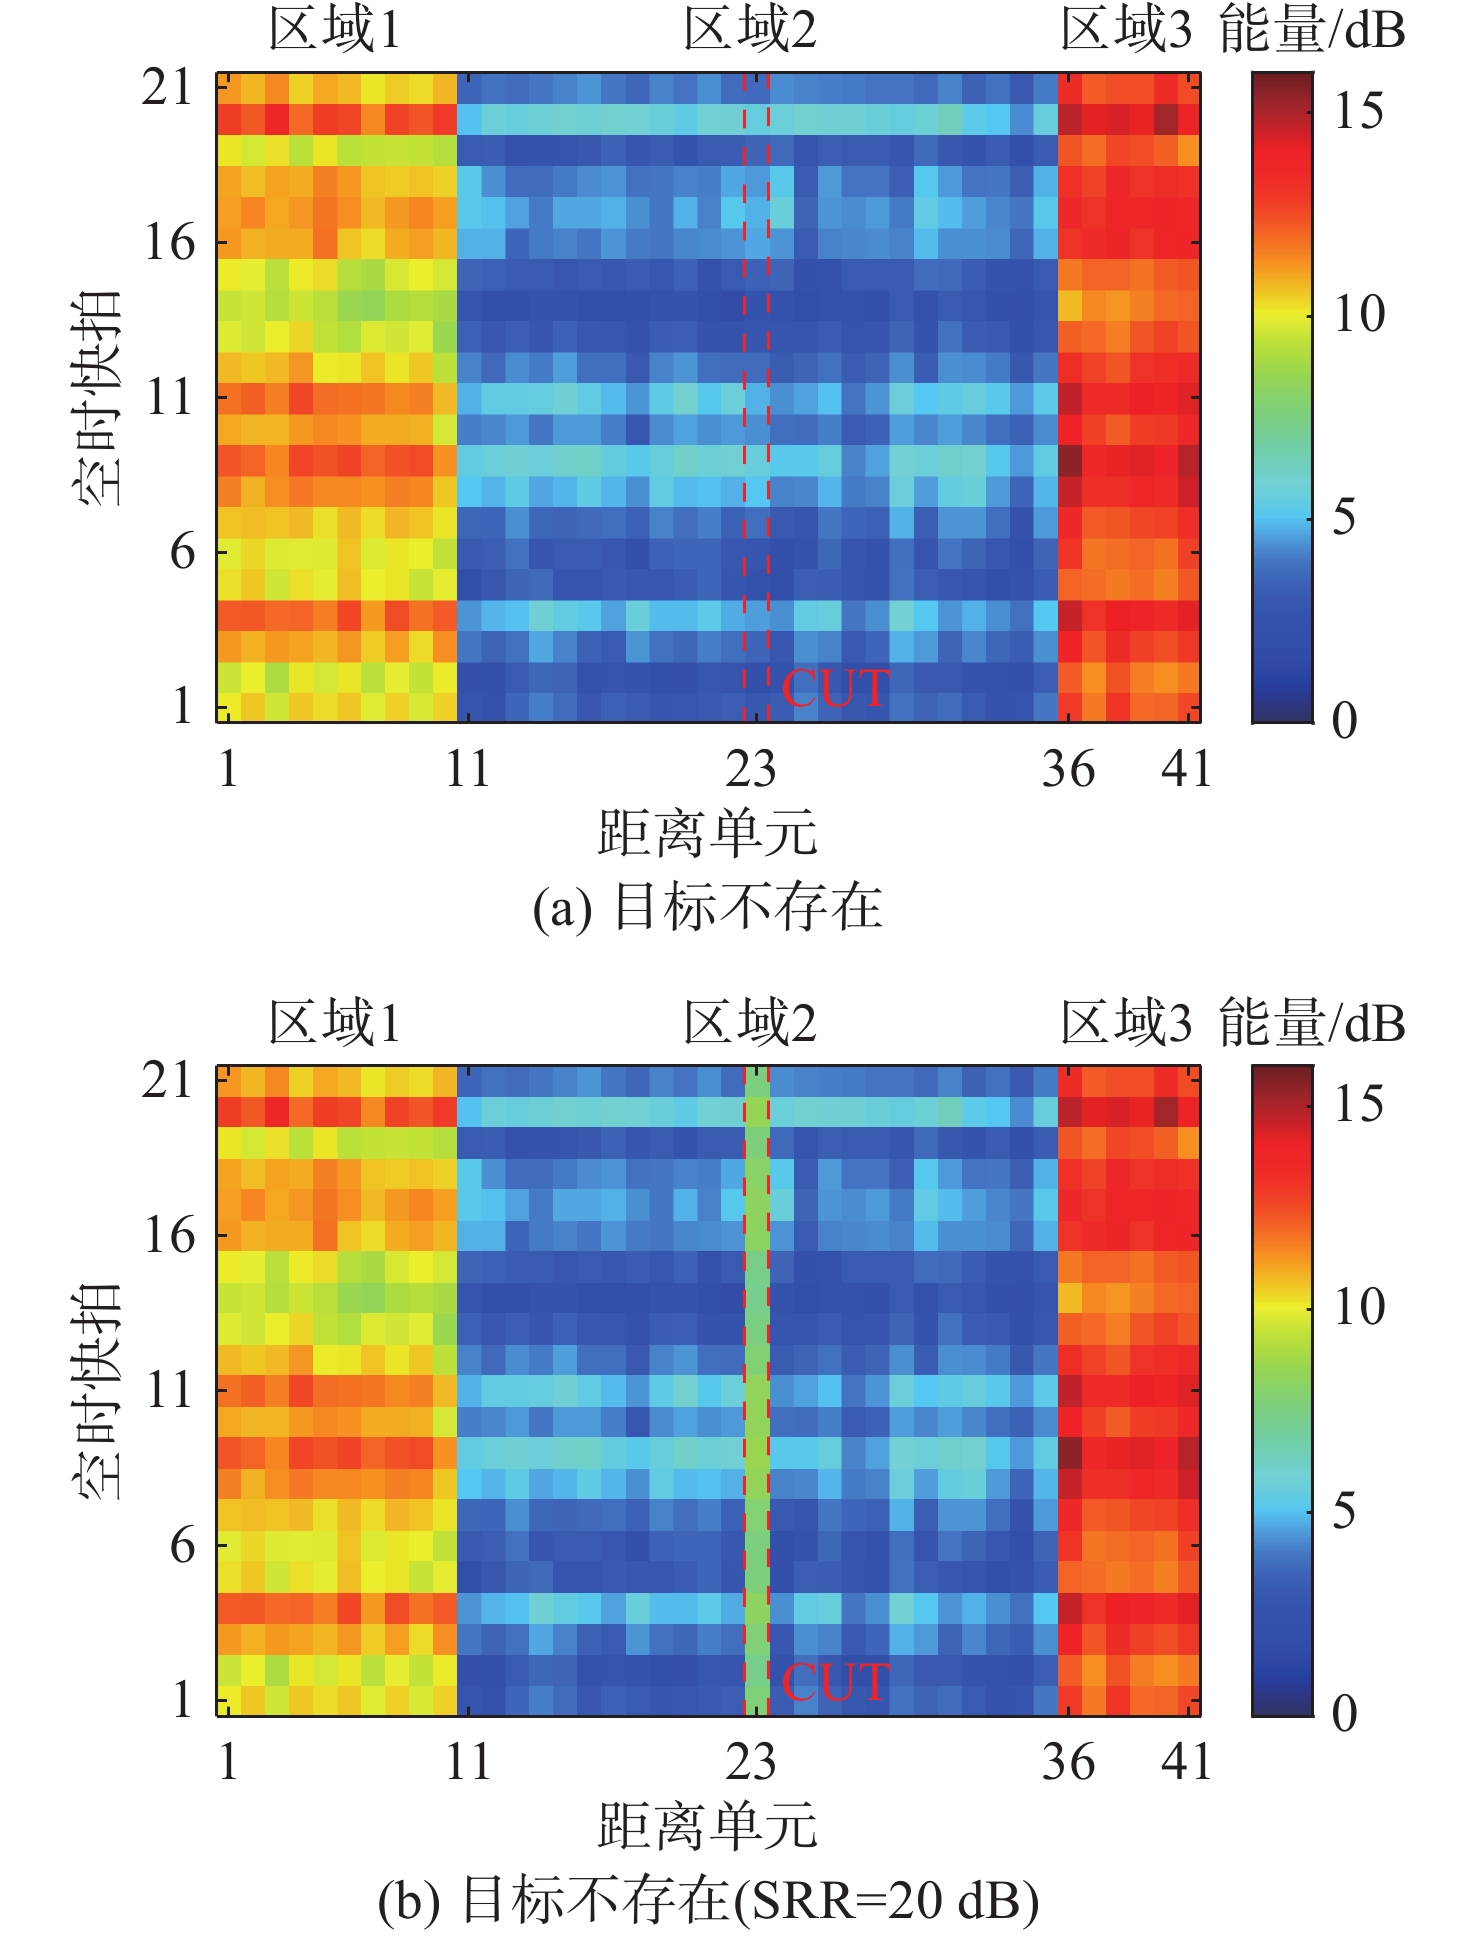
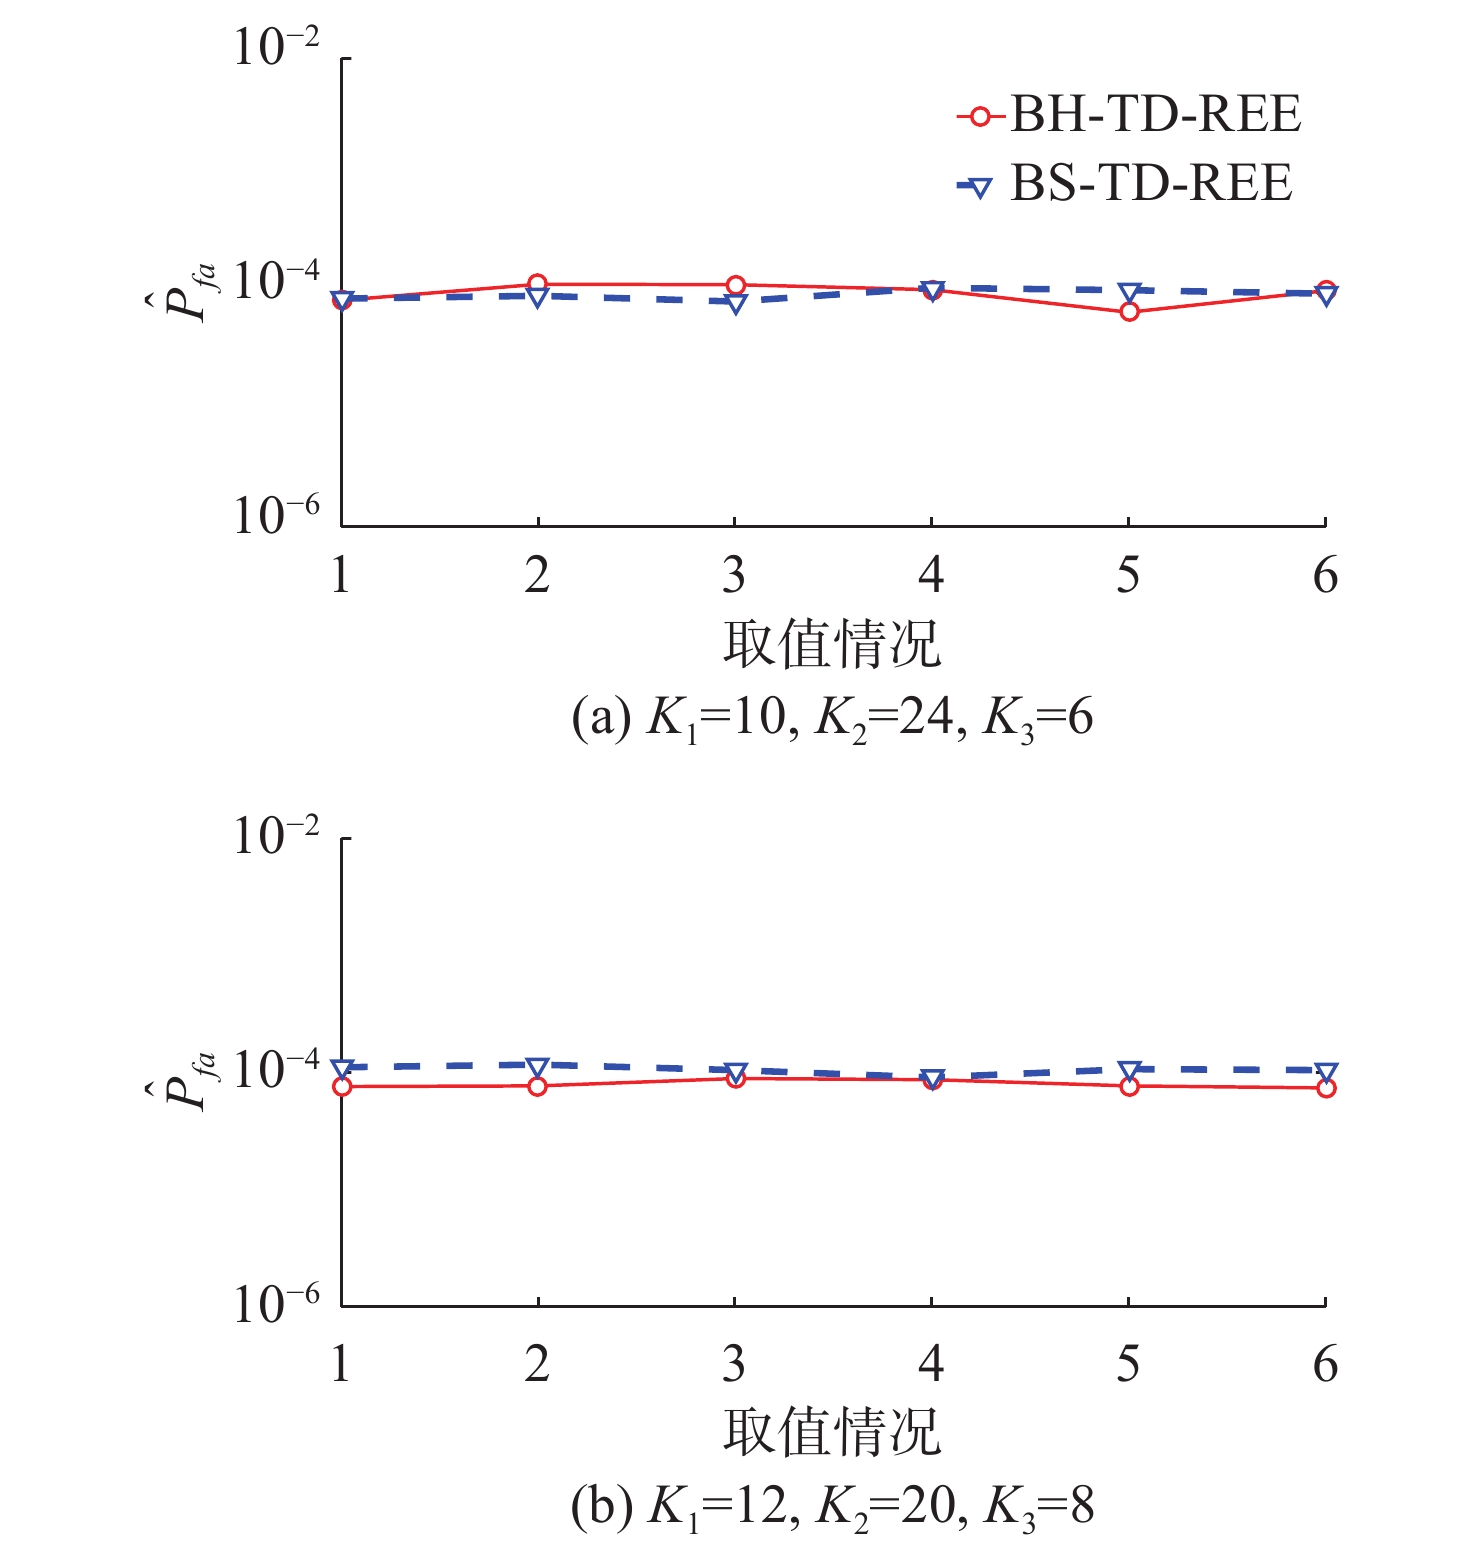
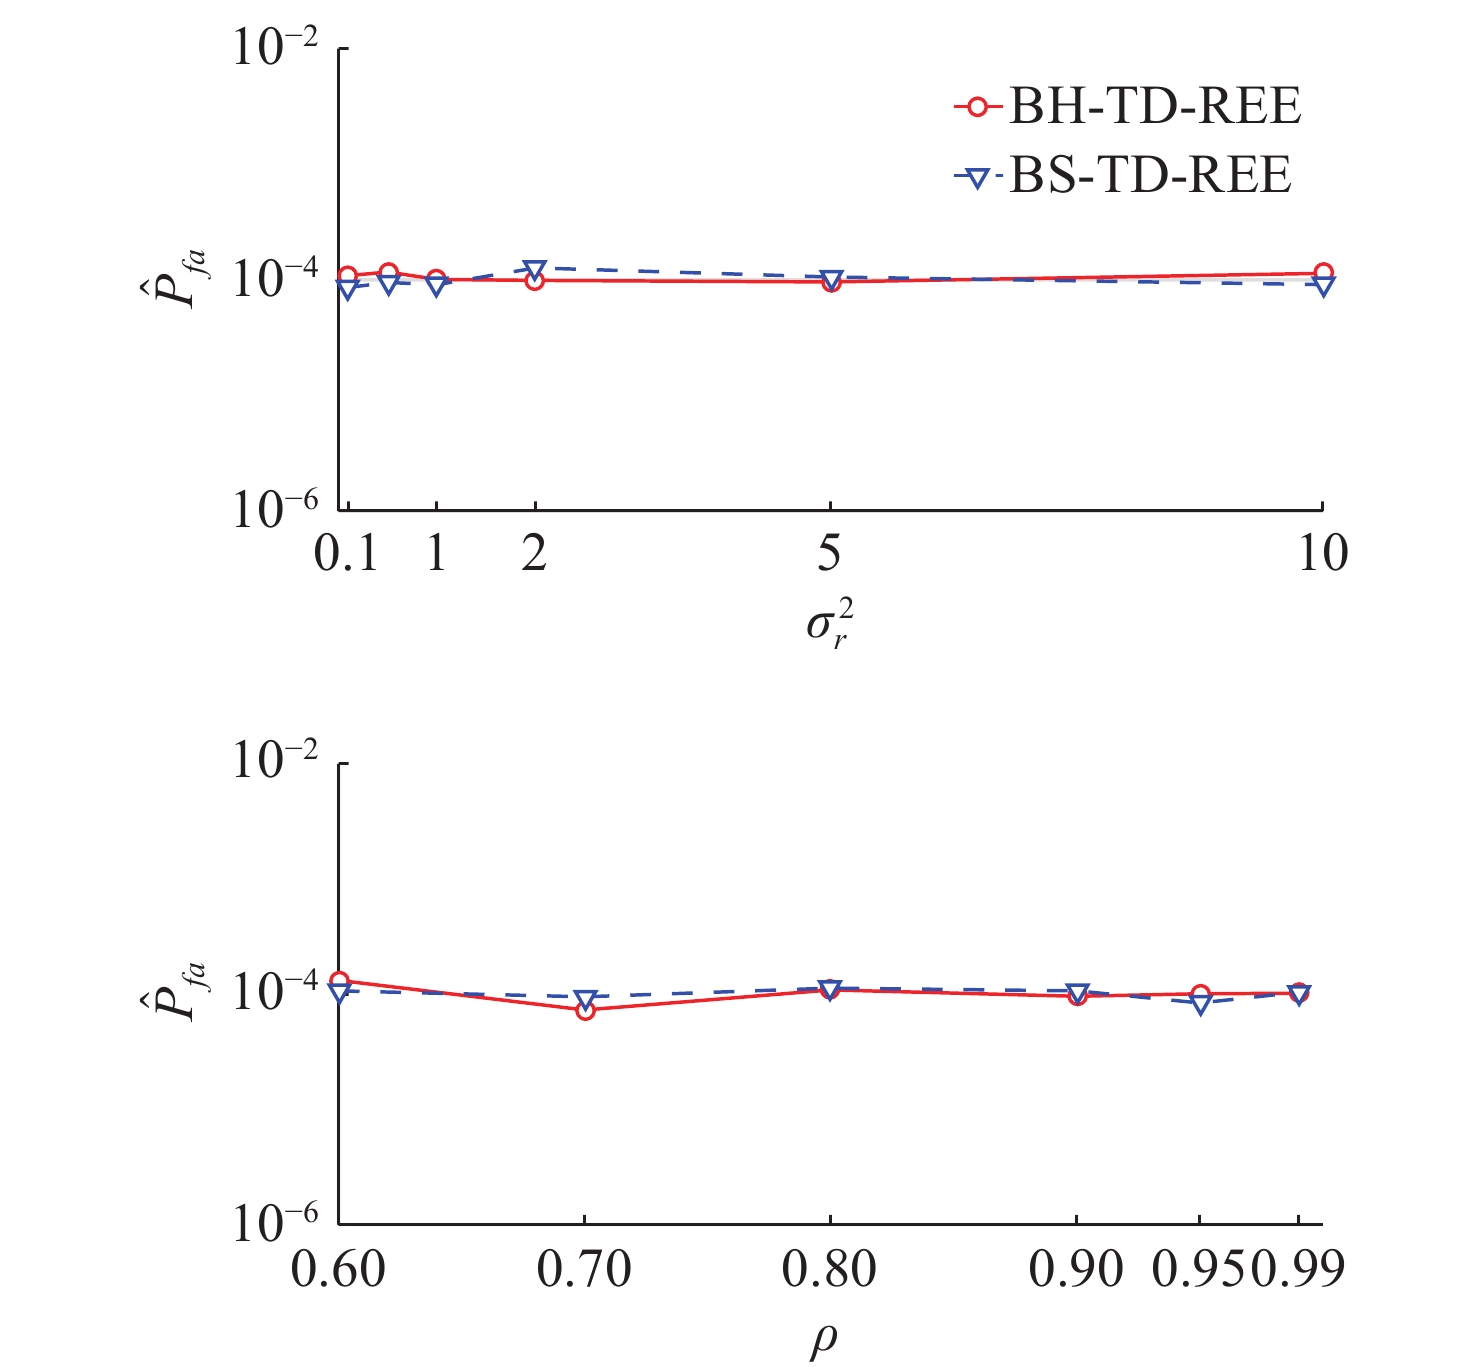
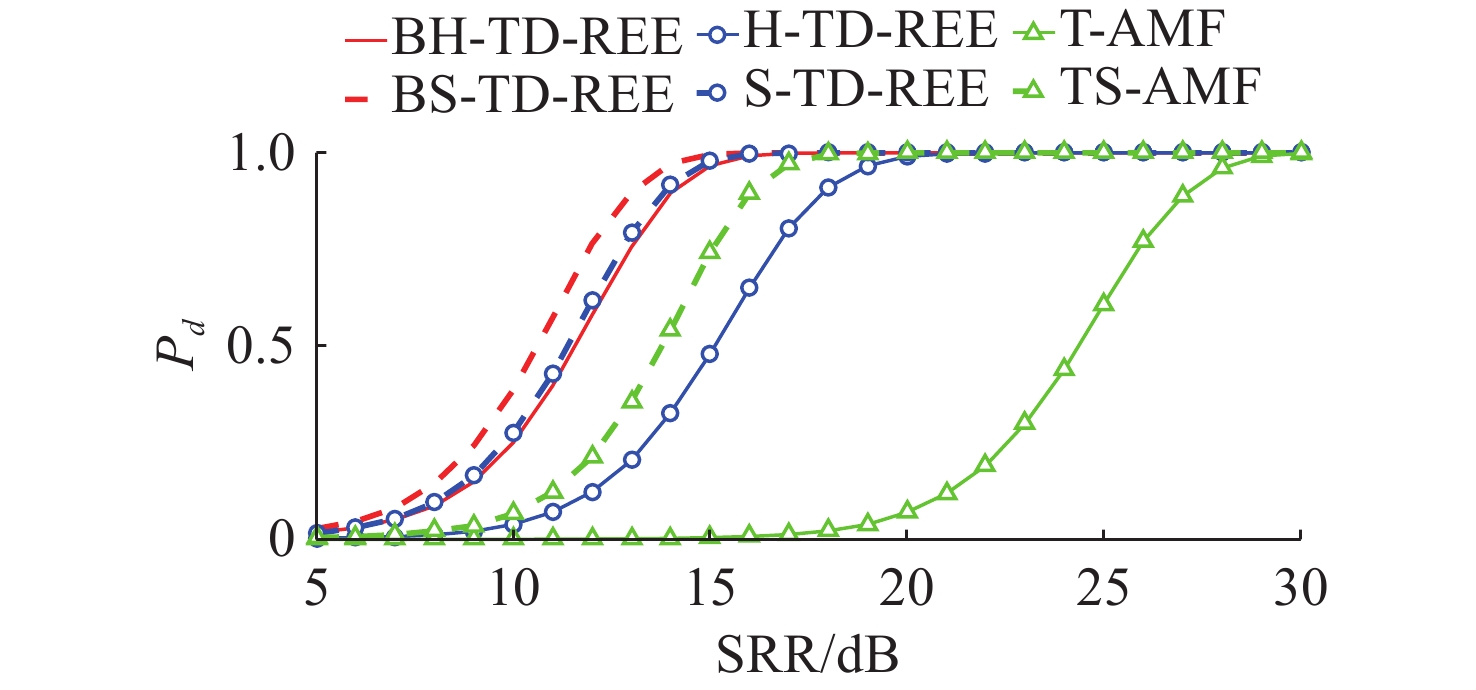
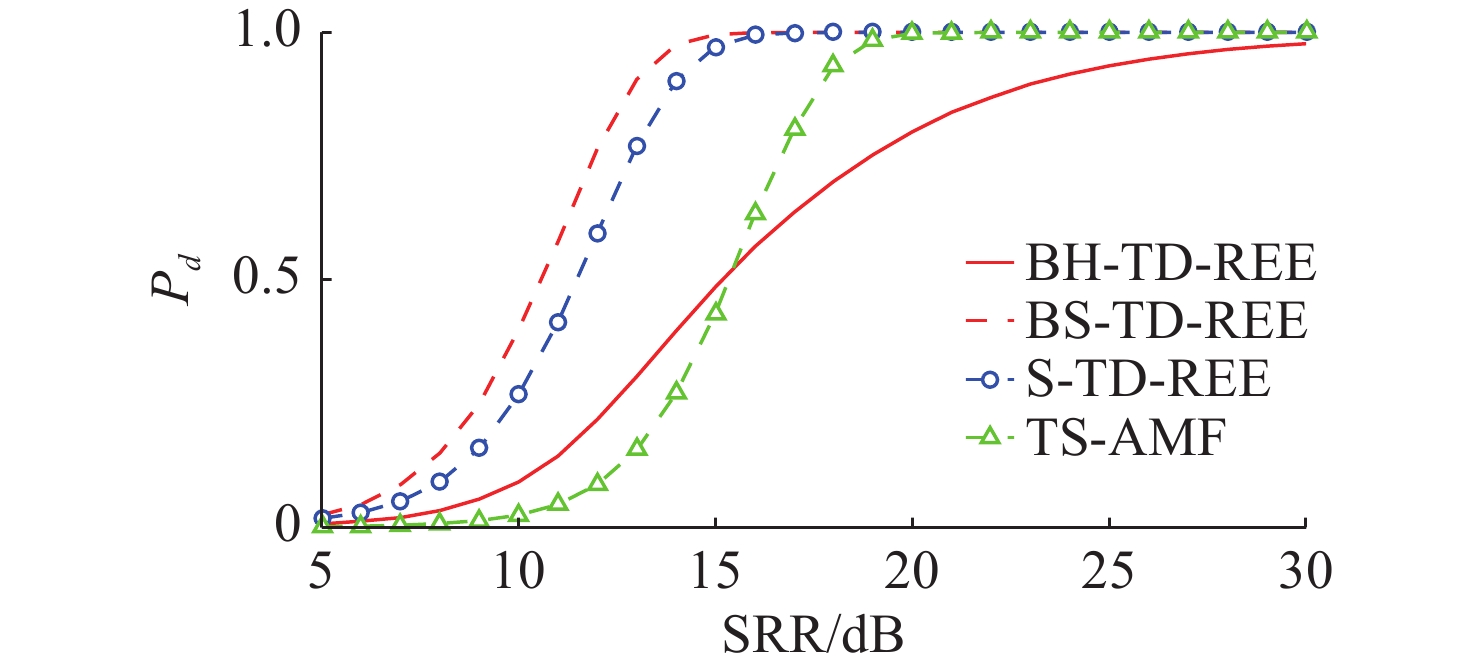
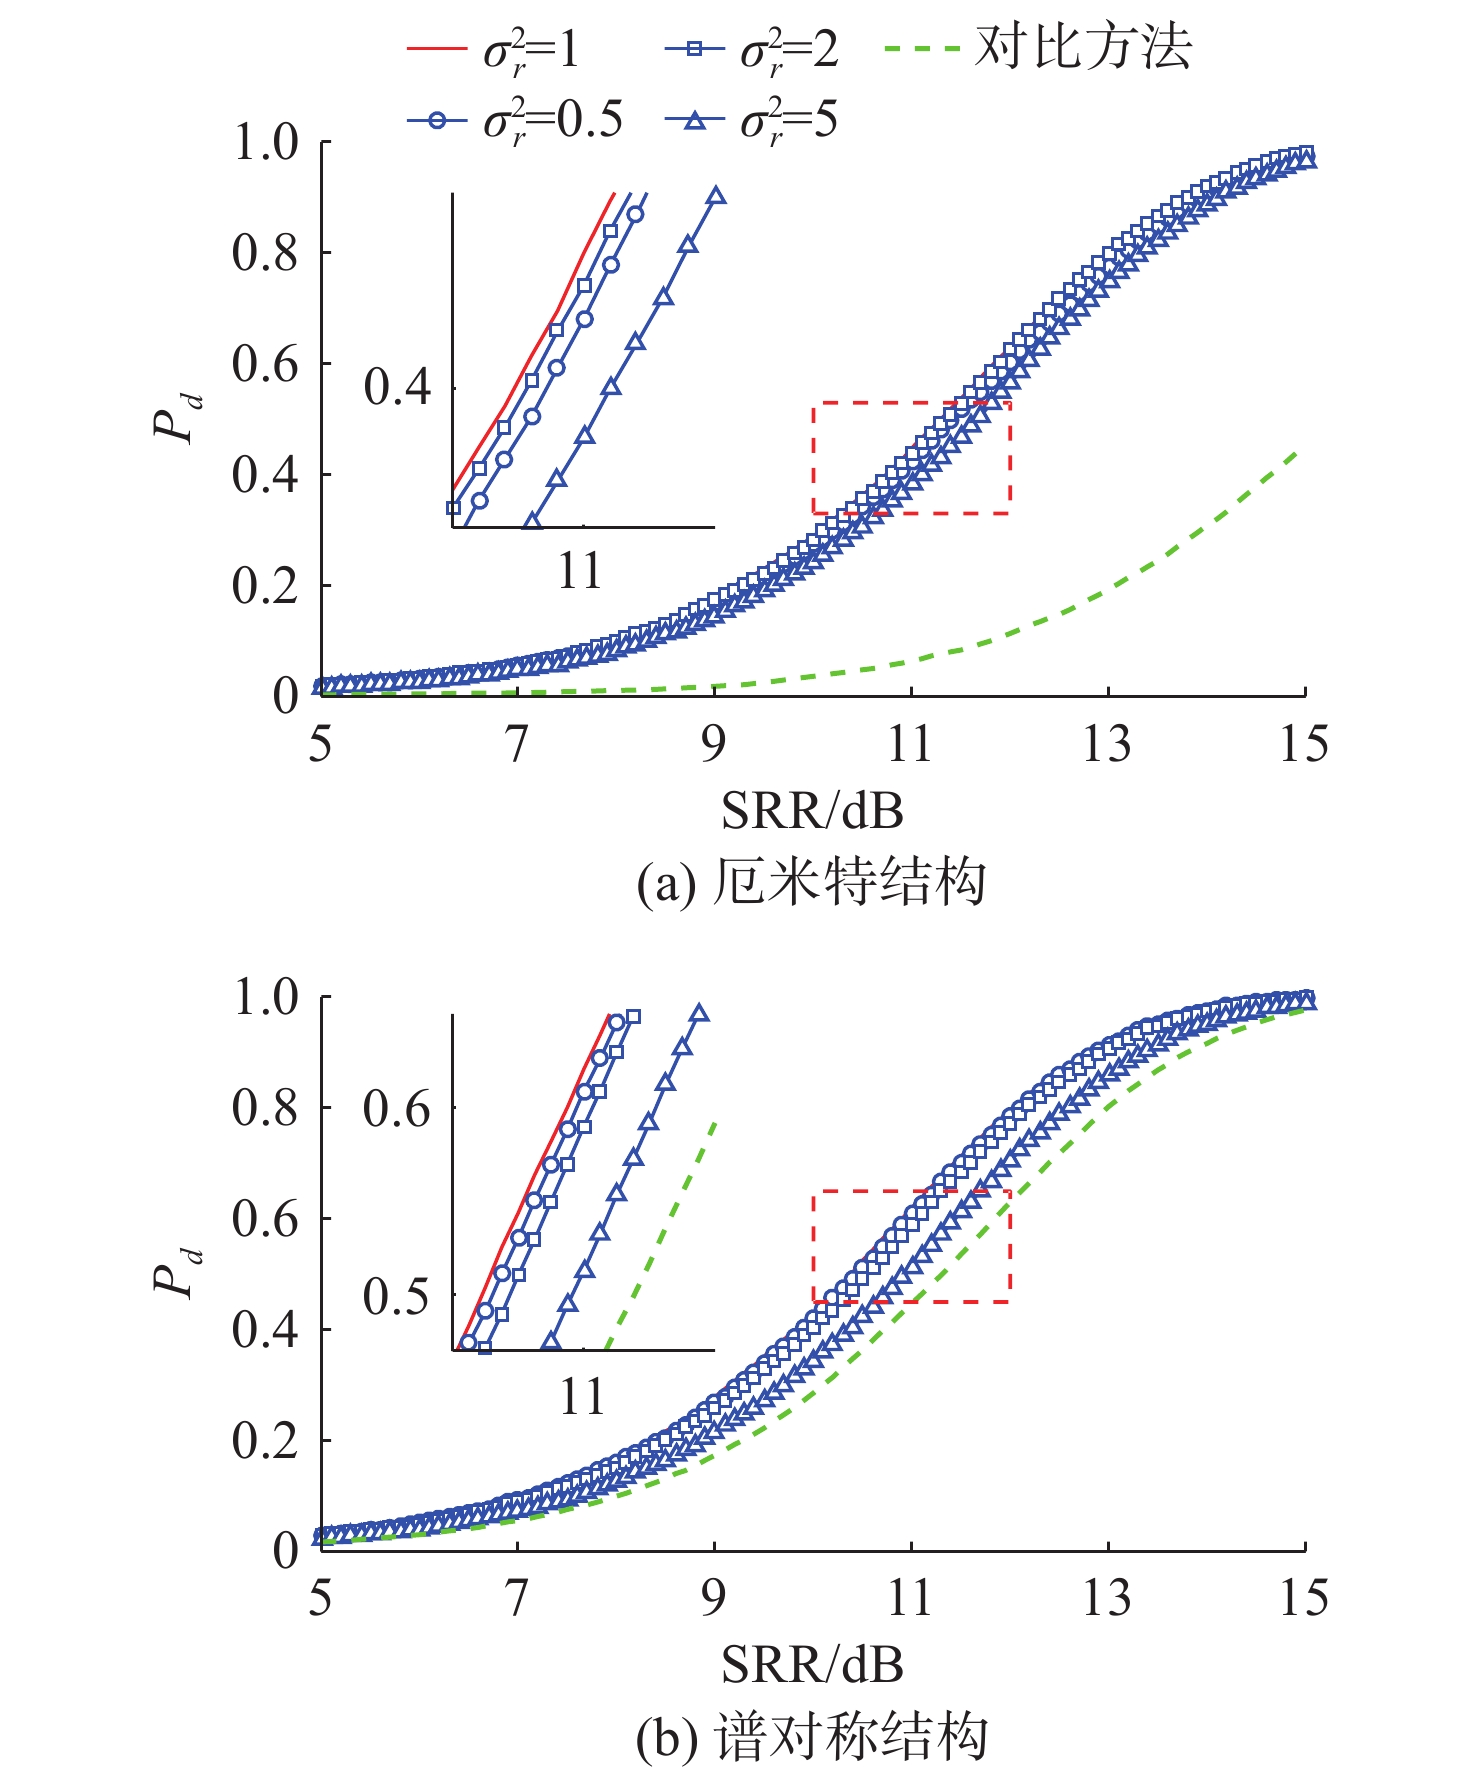
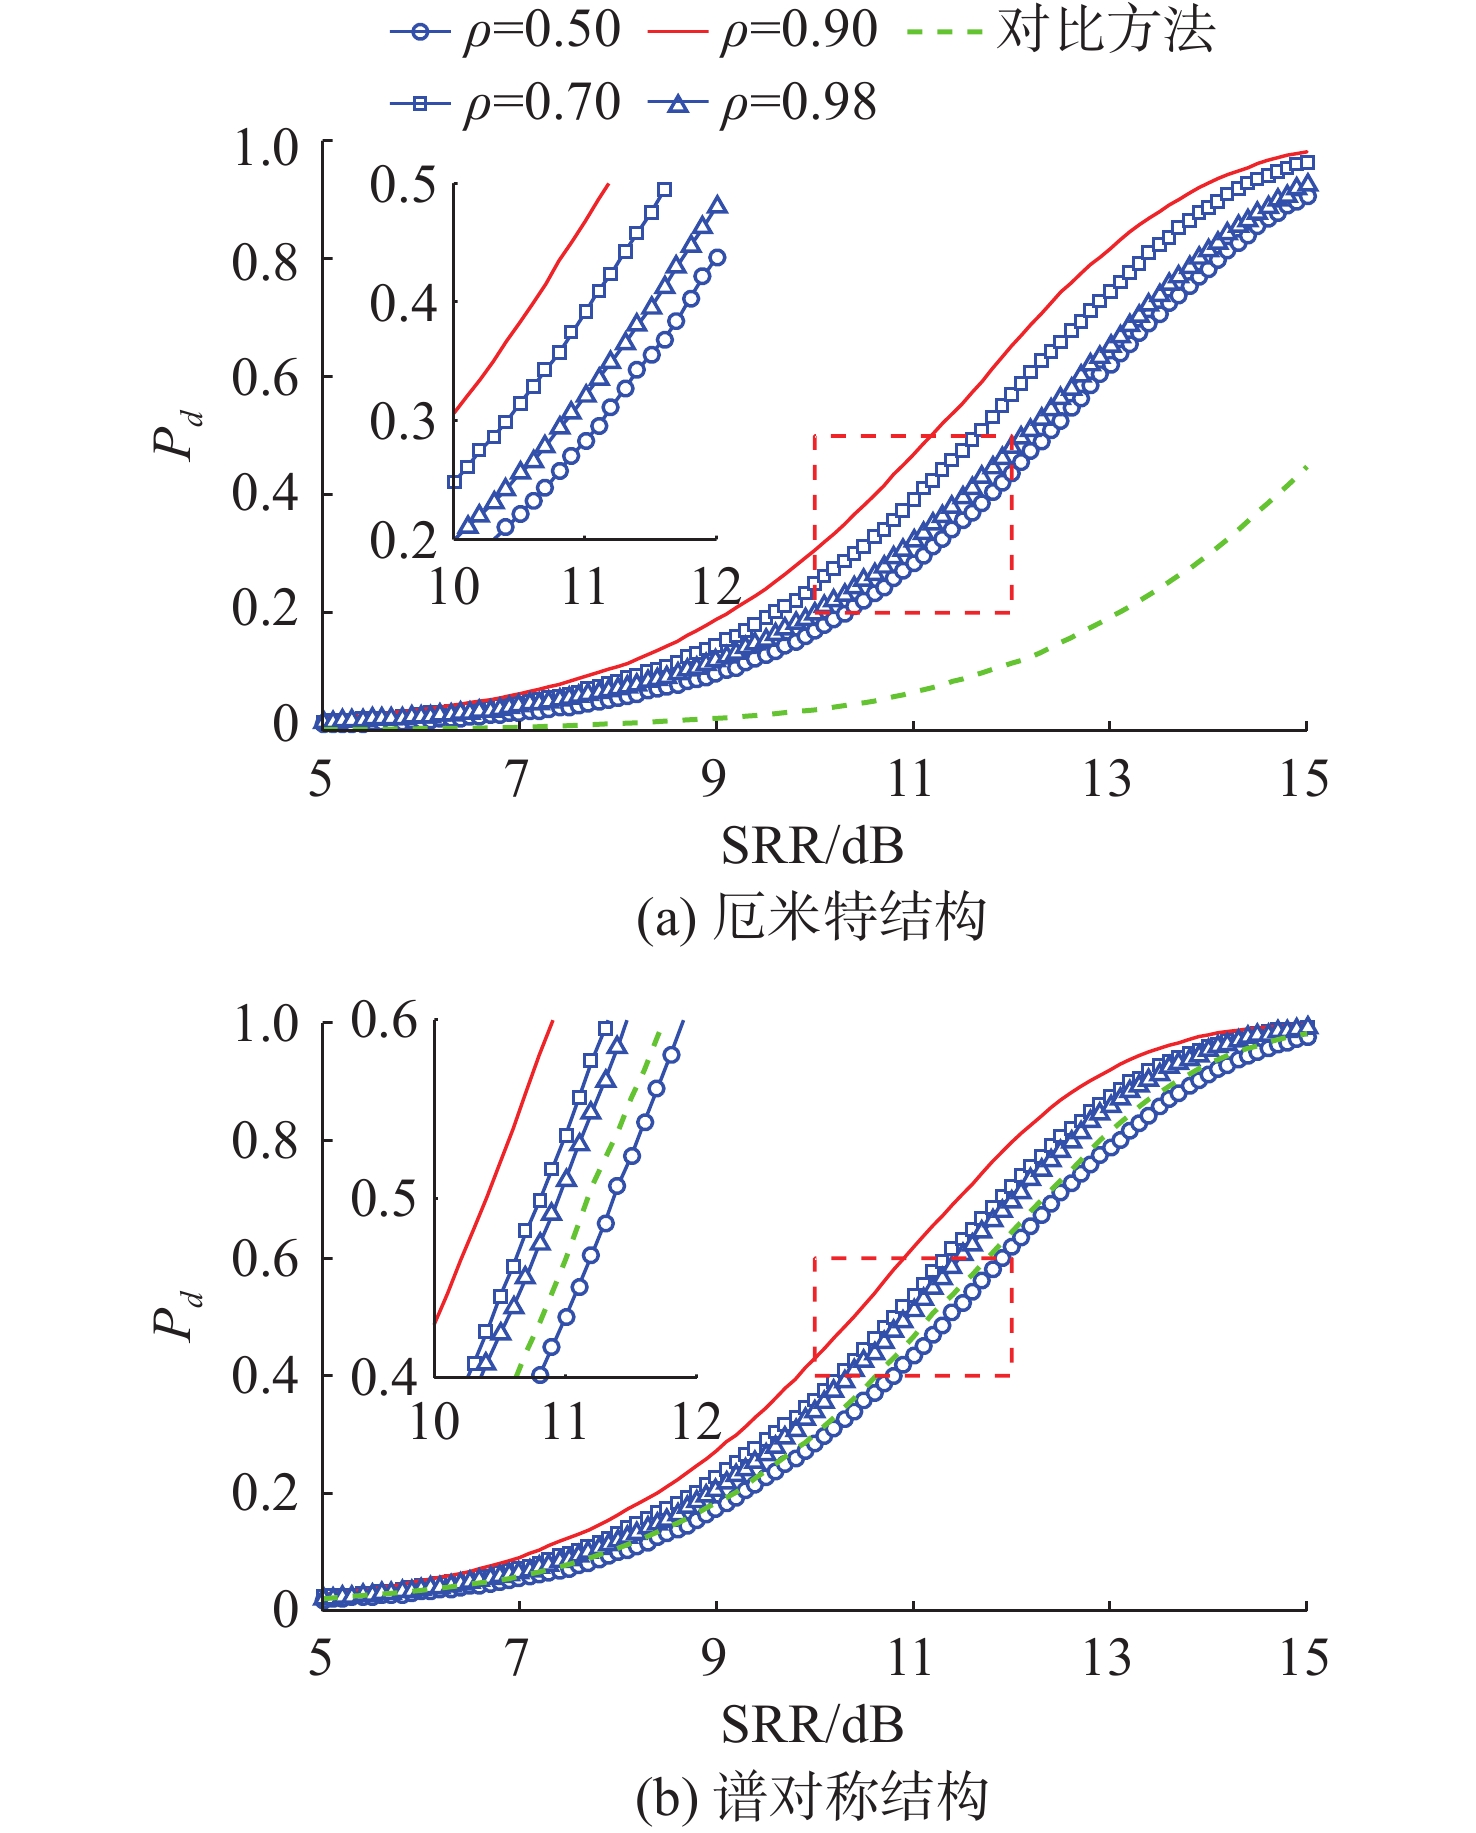
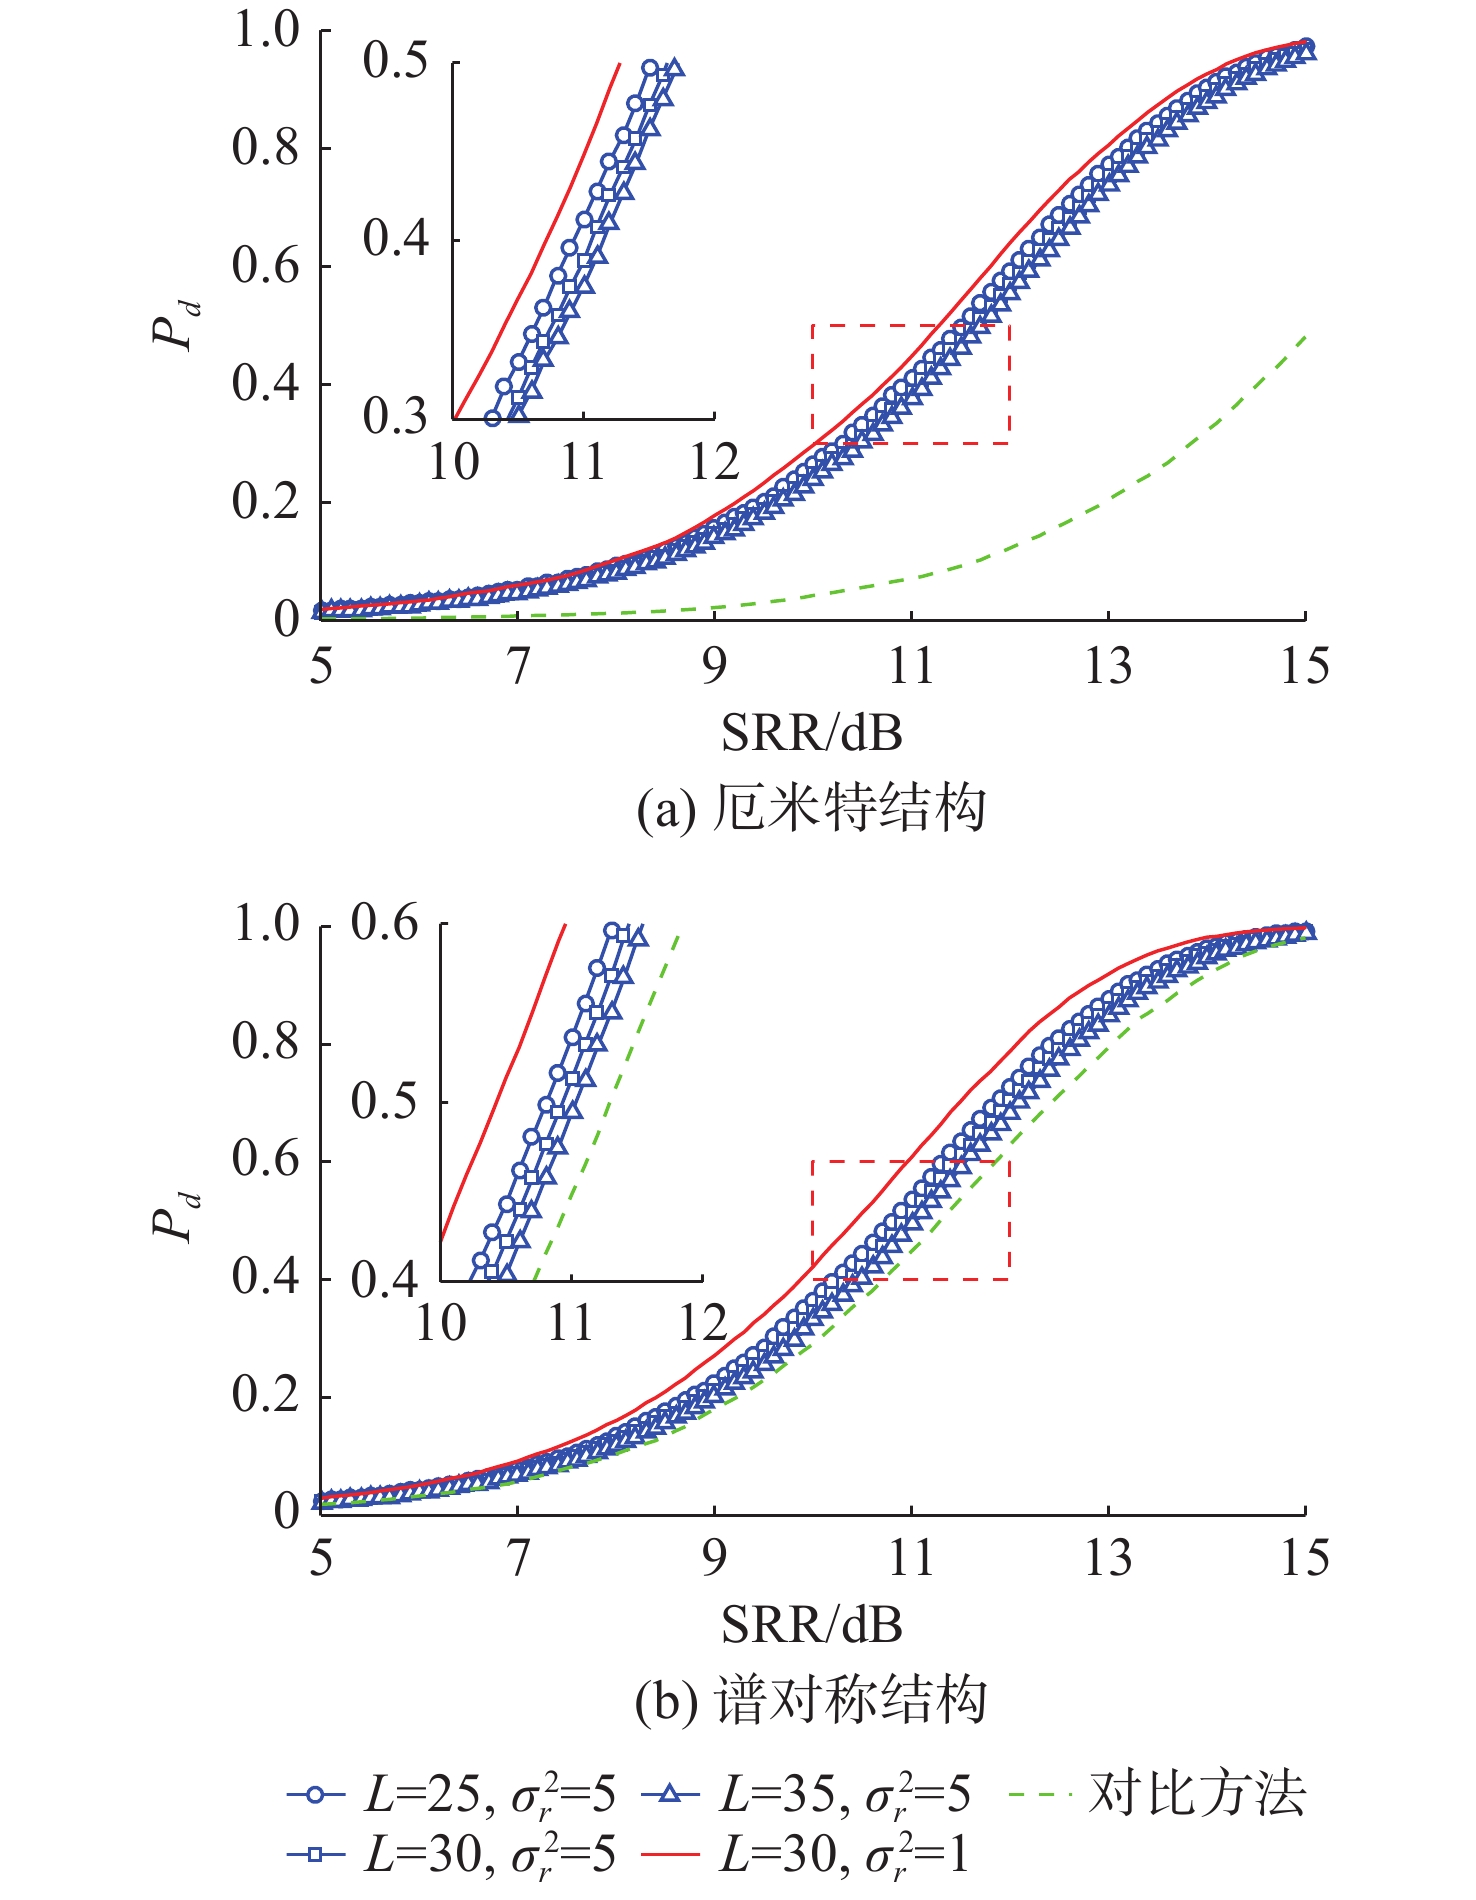
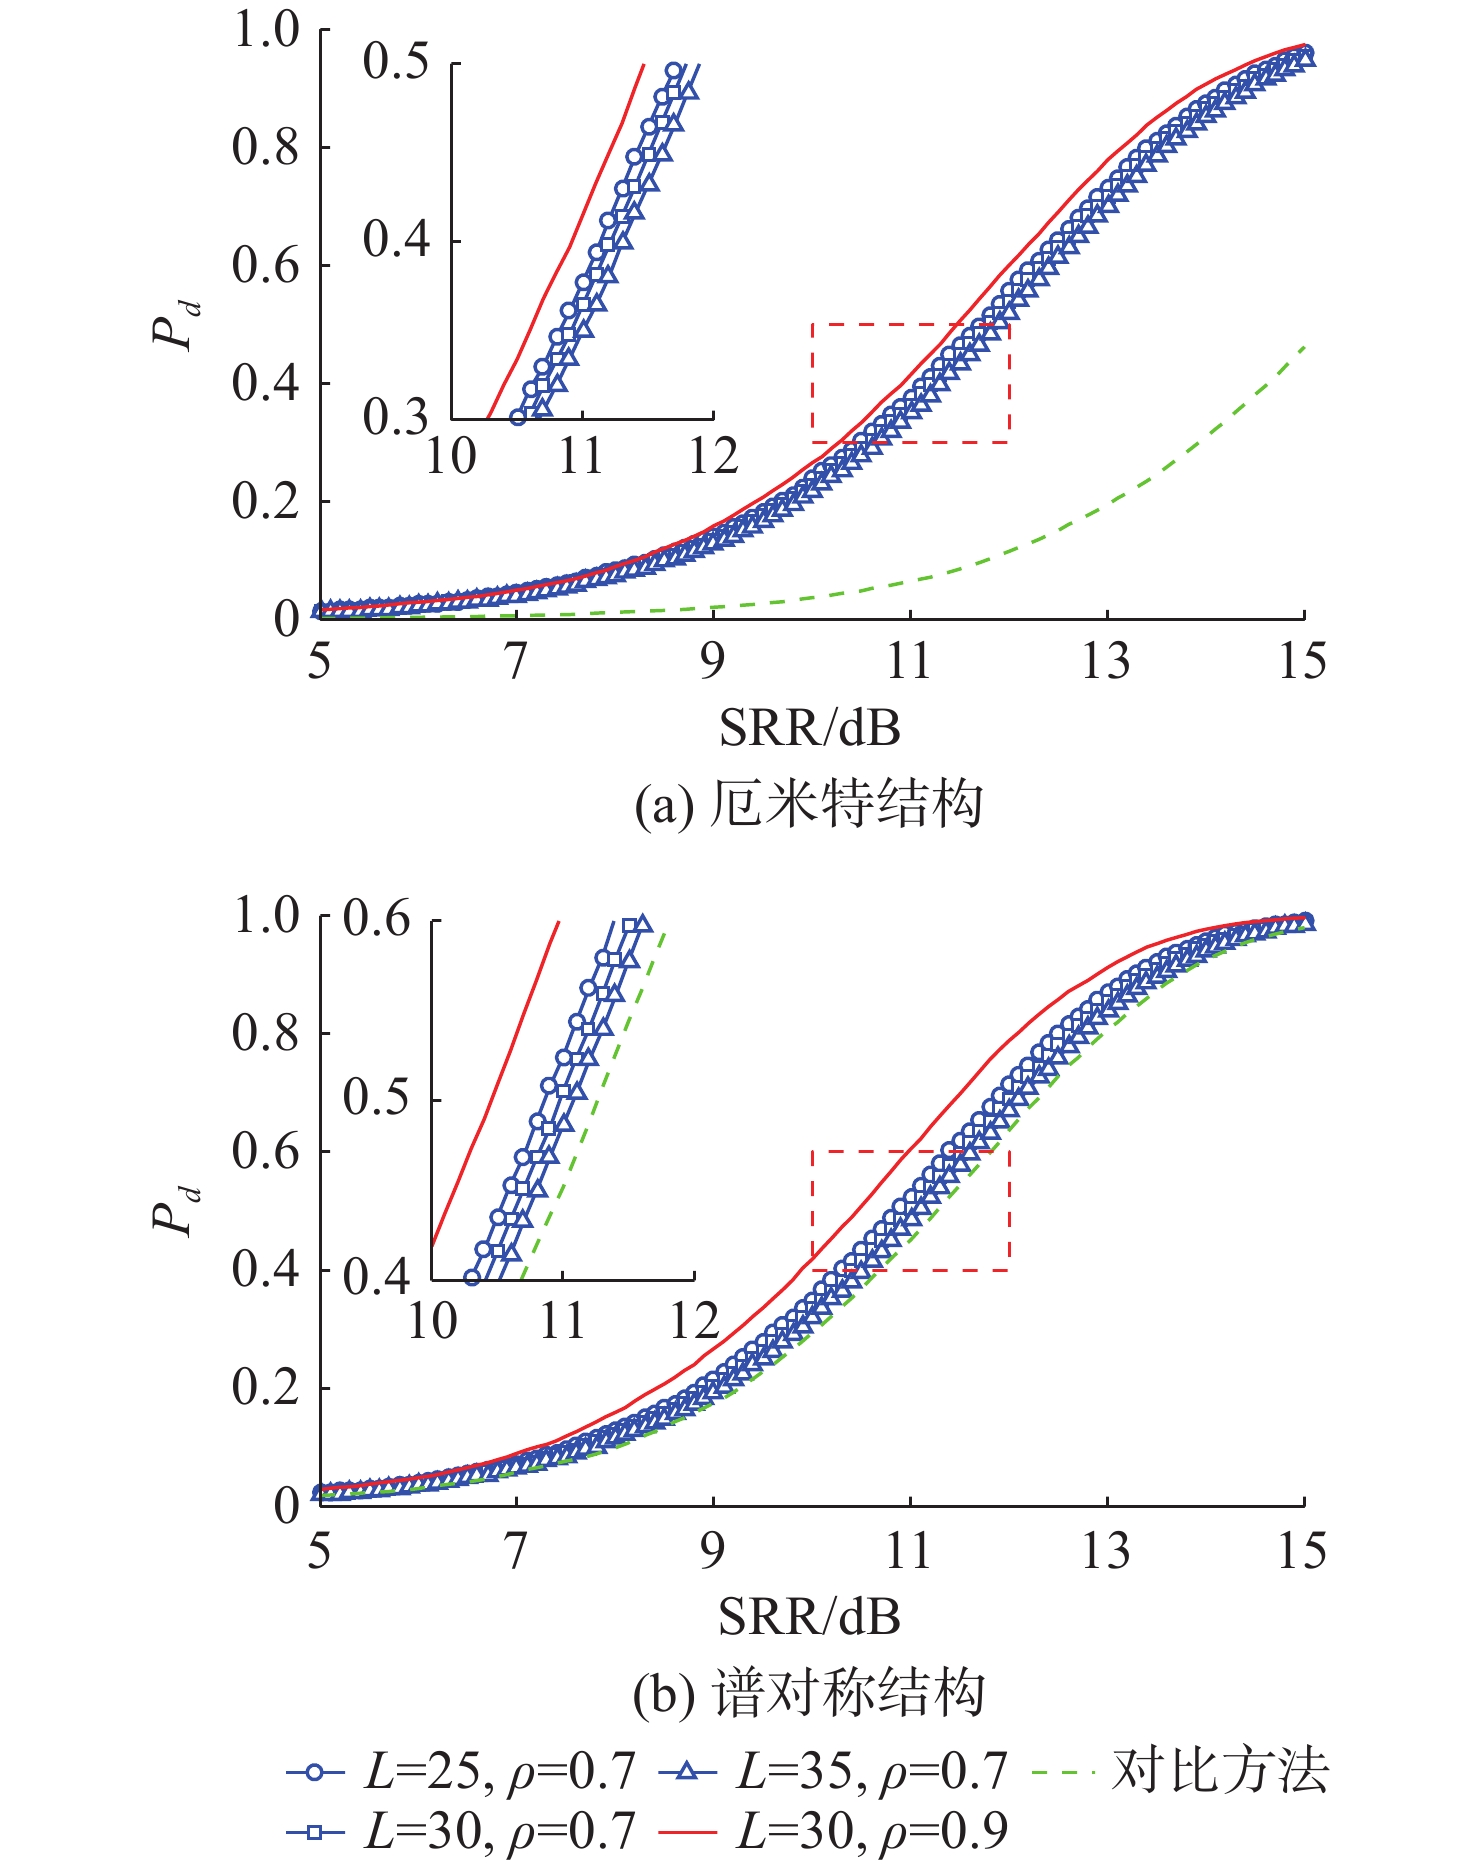
主动声呐在混响边缘环境中面临接收数据非均匀问题, 导致与待检测单元背景统计特性一致的辅助数据数量锐减; 与此同时现有检测方法利用数据的样本协方差矩阵估计混响协方差矩阵时精度有限, 导致目标检测性能不可避免地出现损失。文中针对上述问题, 基于贝叶斯检验方法进行了混响边缘环境下的两步广义似然比目标检测研究, 提出混响边缘环境下的贝叶斯厄米特目标检测器(BH-TD-REE)和混响边缘环境下的贝叶斯谱对称目标检测器(BS-TD-REE)2种自适应检测方法。BH-TD-REE和BS-TD-REE方法均将混响协方差矩阵视为随机变量, 采用最大后验估计准则代替传统的样本协方差估计。此外, BS-TD-REE方法还利用混响协方差矩阵的谱对称特性, 等效扩展了辅助数据数量, 降低检测器对均匀辅助数据的需求。仿真结果表明, 所提方法较传统方法有效提升了目标检测性能和鲁棒性, 在辅助数据数量受限情况下的检测性能优势更显著。
主动声呐在混响边缘环境中面临接收数据非均匀问题, 导致与待检测单元背景统计特性一致的辅助数据数量锐减; 与此同时现有检测方法利用数据的样本协方差矩阵估计混响协方差矩阵时精度有限, 导致目标检测性能不可避免地出现损失。文中针对上述问题, 基于贝叶斯检验方法进行了混响边缘环境下的两步广义似然比目标检测研究, 提出混响边缘环境下的贝叶斯厄米特目标检测器(BH-TD-REE)和混响边缘环境下的贝叶斯谱对称目标检测器(BS-TD-REE)2种自适应检测方法。BH-TD-REE和BS-TD-REE方法均将混响协方差矩阵视为随机变量, 采用最大后验估计准则代替传统的样本协方差估计。此外, BS-TD-REE方法还利用混响协方差矩阵的谱对称特性, 等效扩展了辅助数据数量, 降低检测器对均匀辅助数据的需求。仿真结果表明, 所提方法较传统方法有效提升了目标检测性能和鲁棒性, 在辅助数据数量受限情况下的检测性能优势更显著。
, 最新更新时间 , doi: 10.11993/j.issn.2096-3920.2026-0112
摘要:
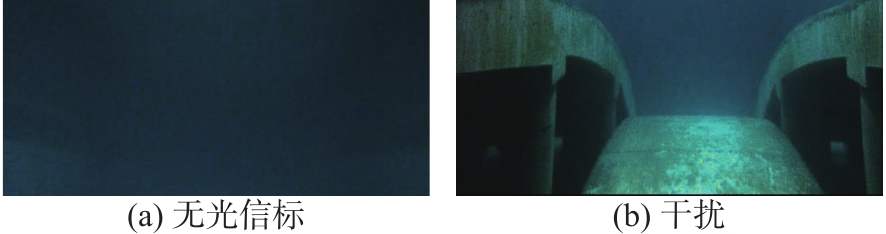
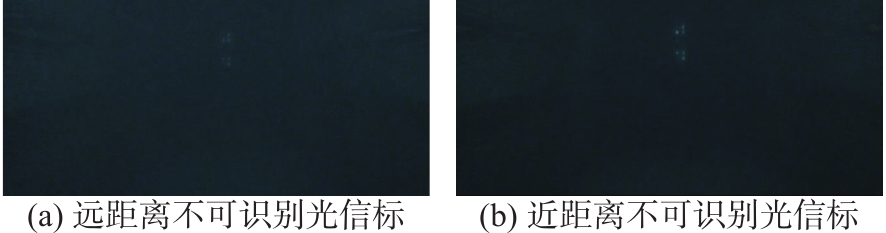
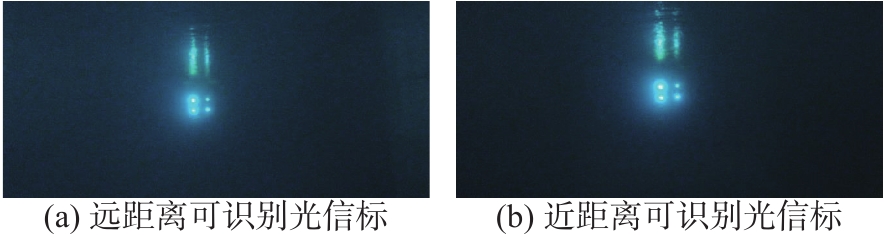
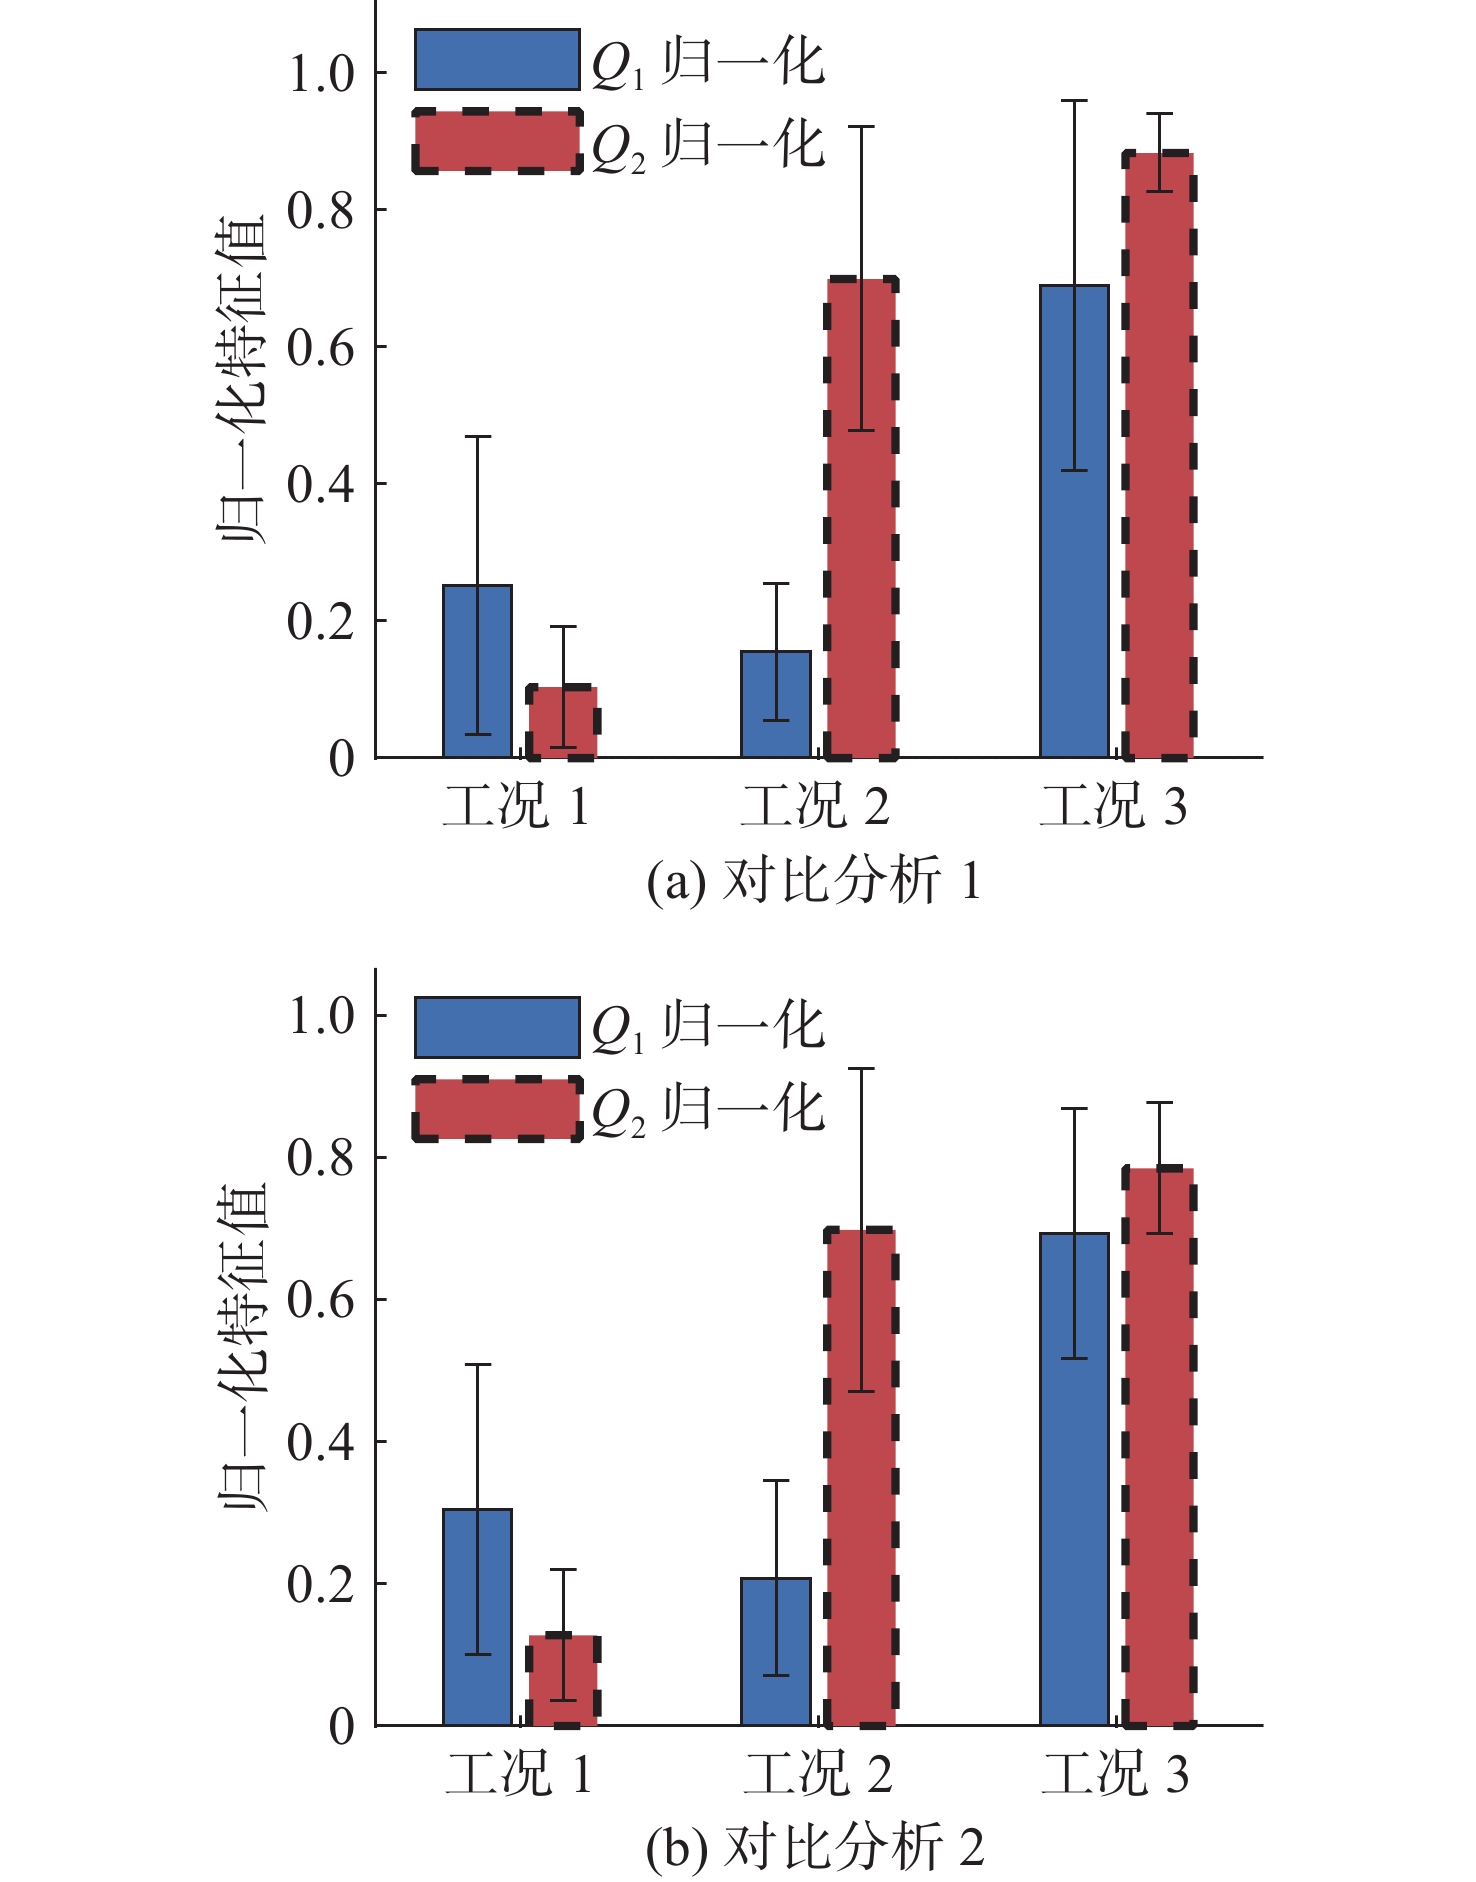
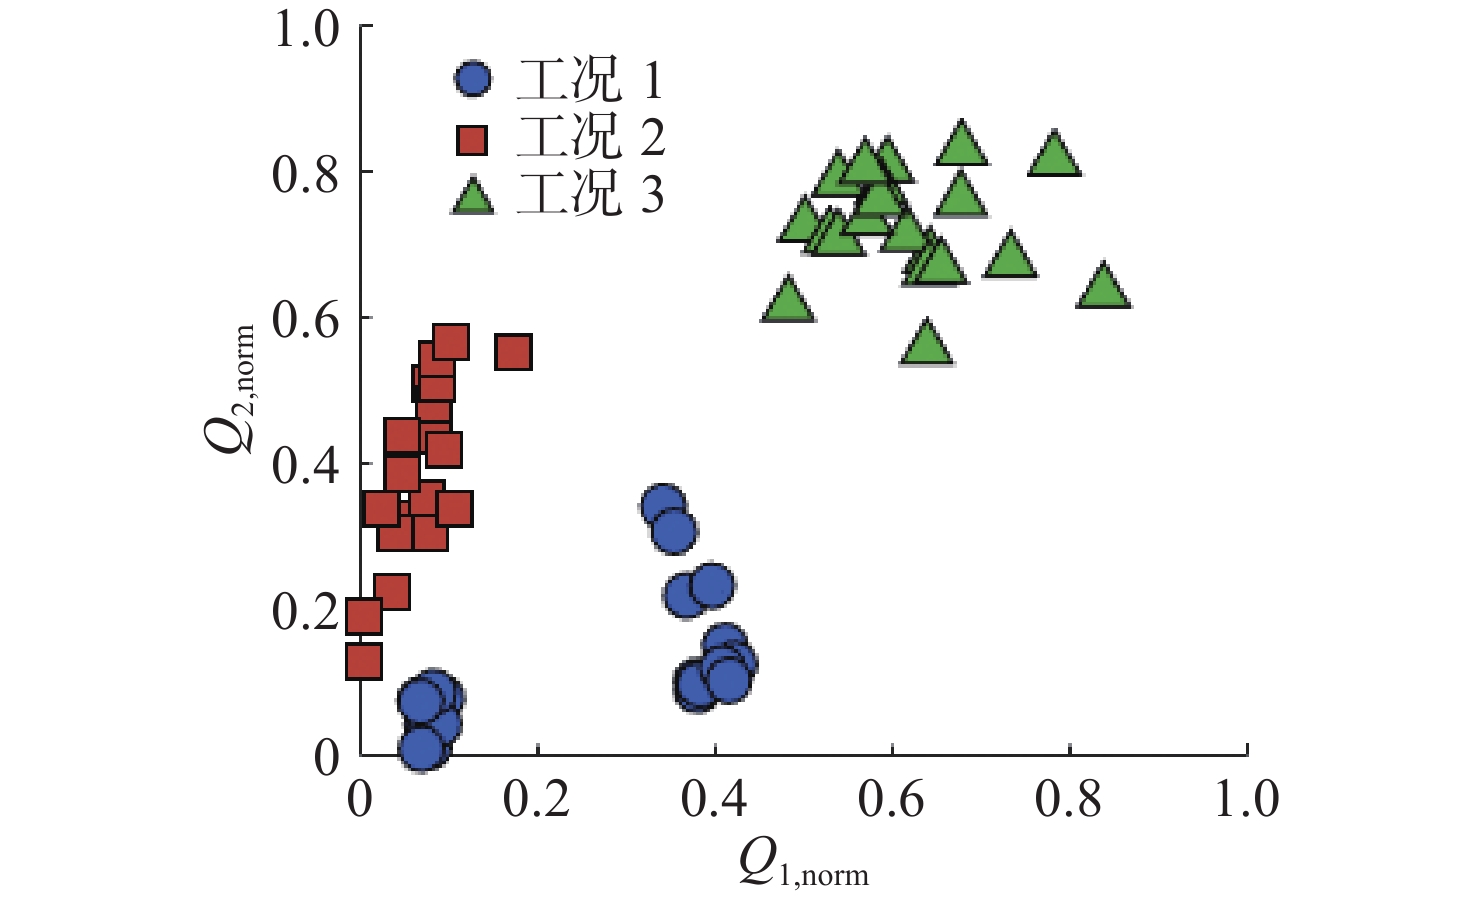
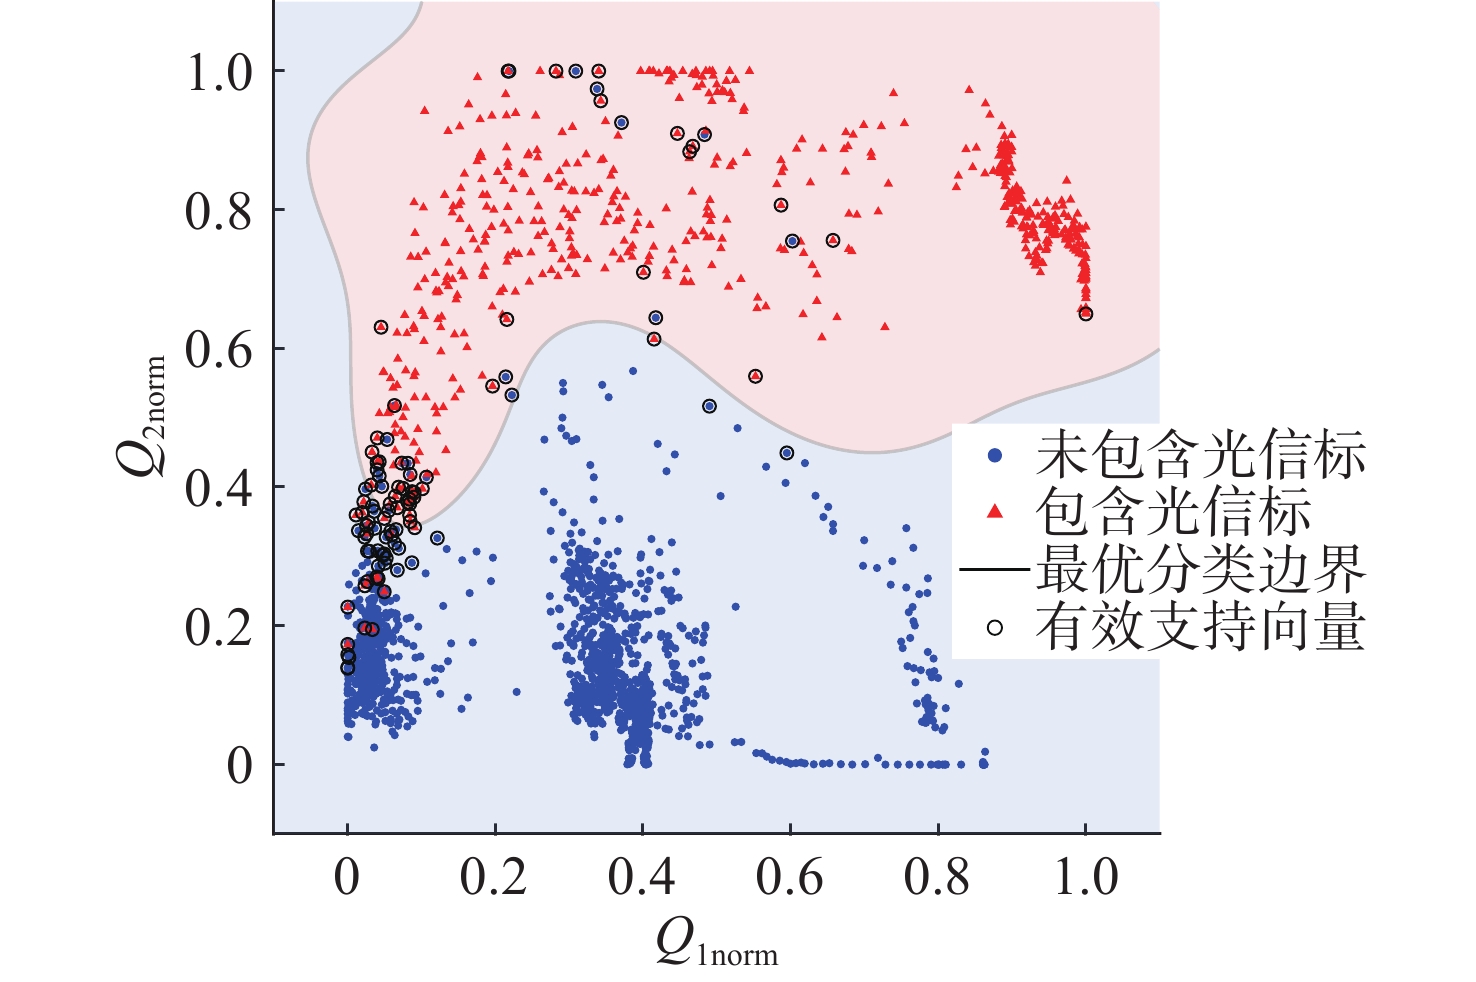
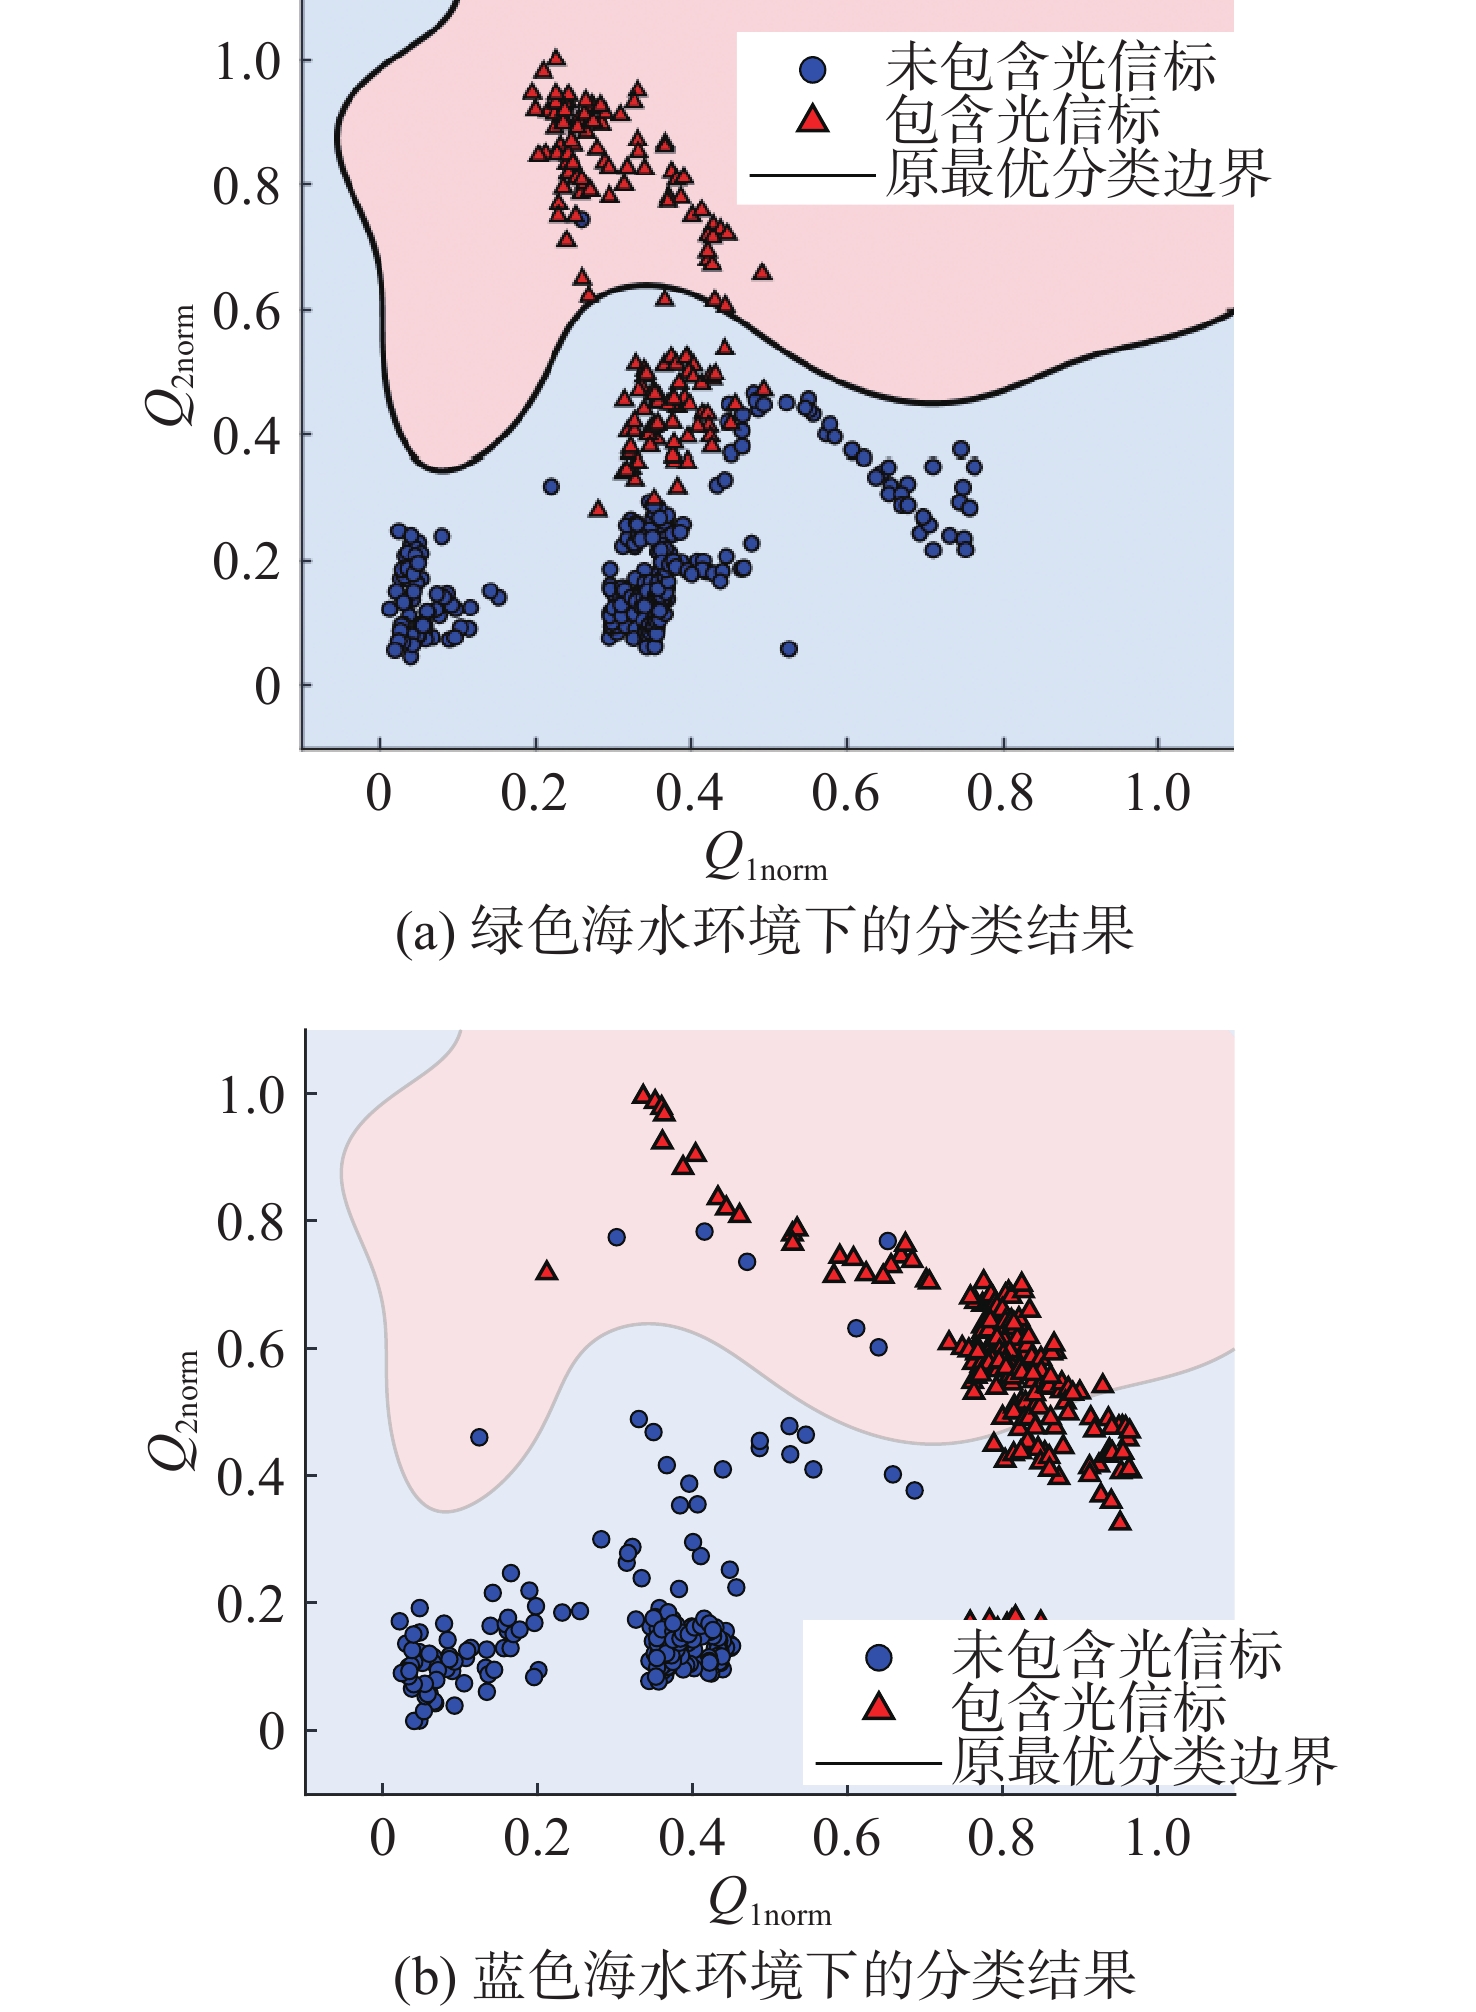
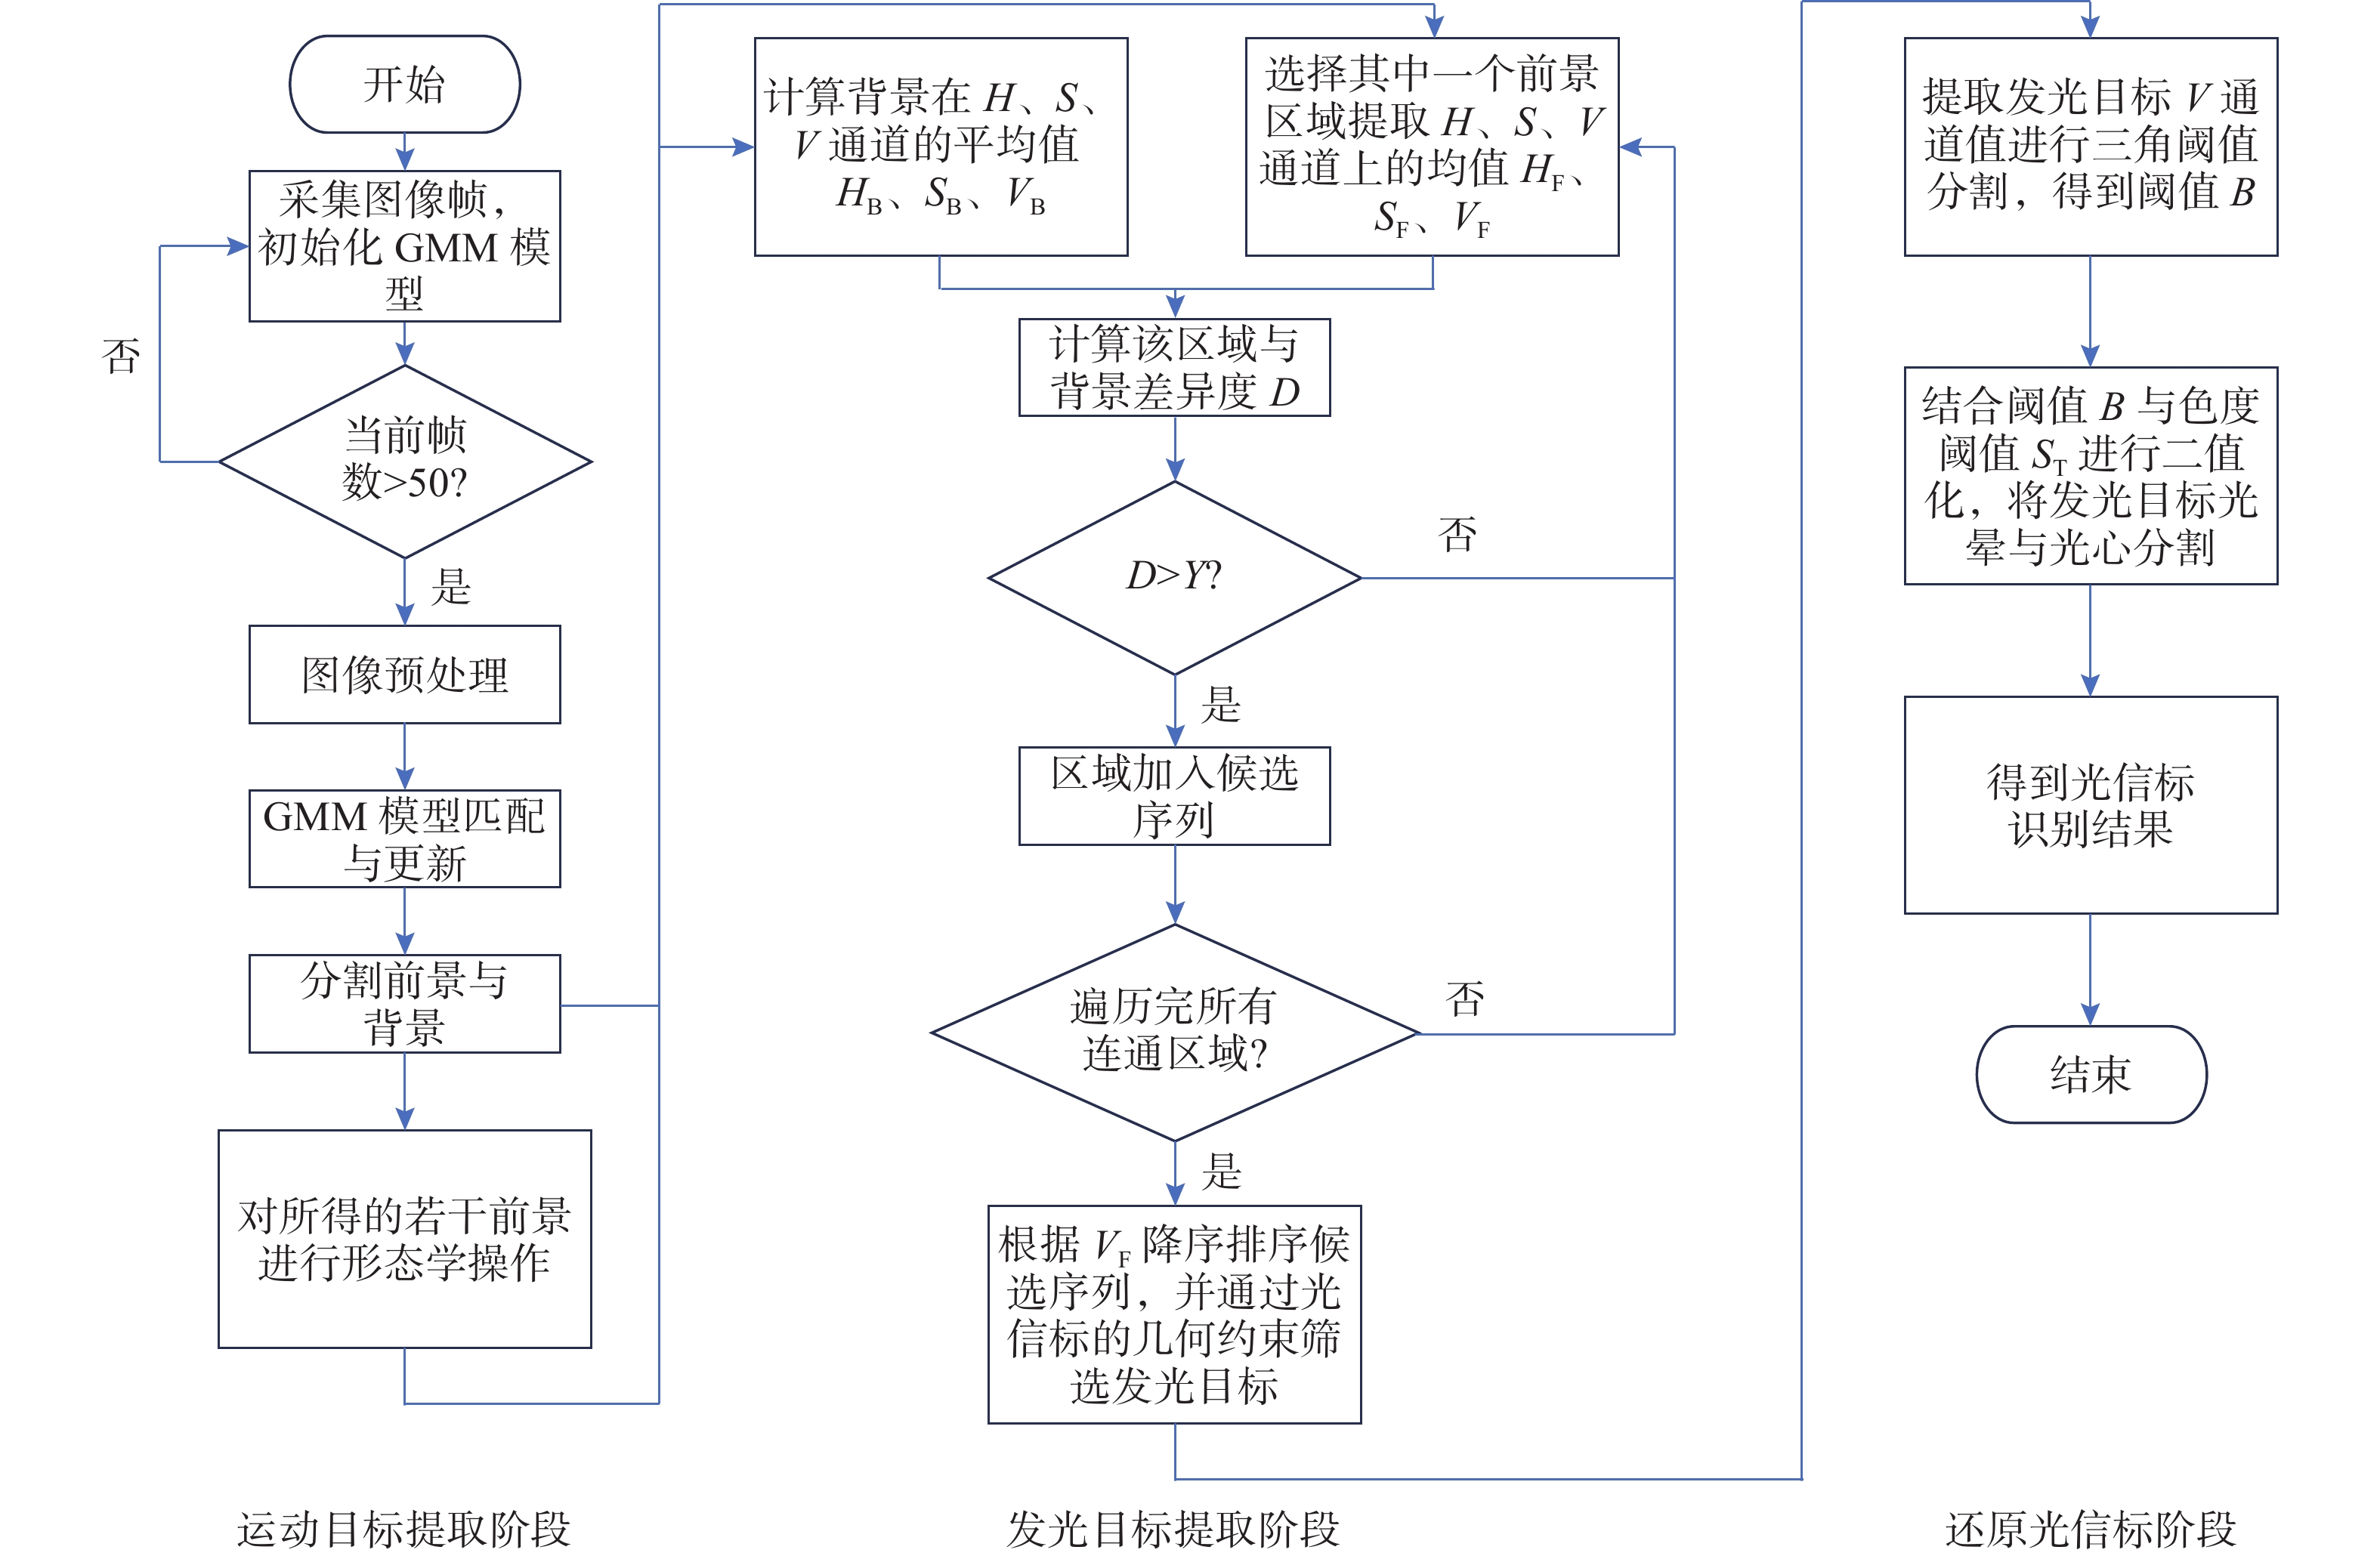
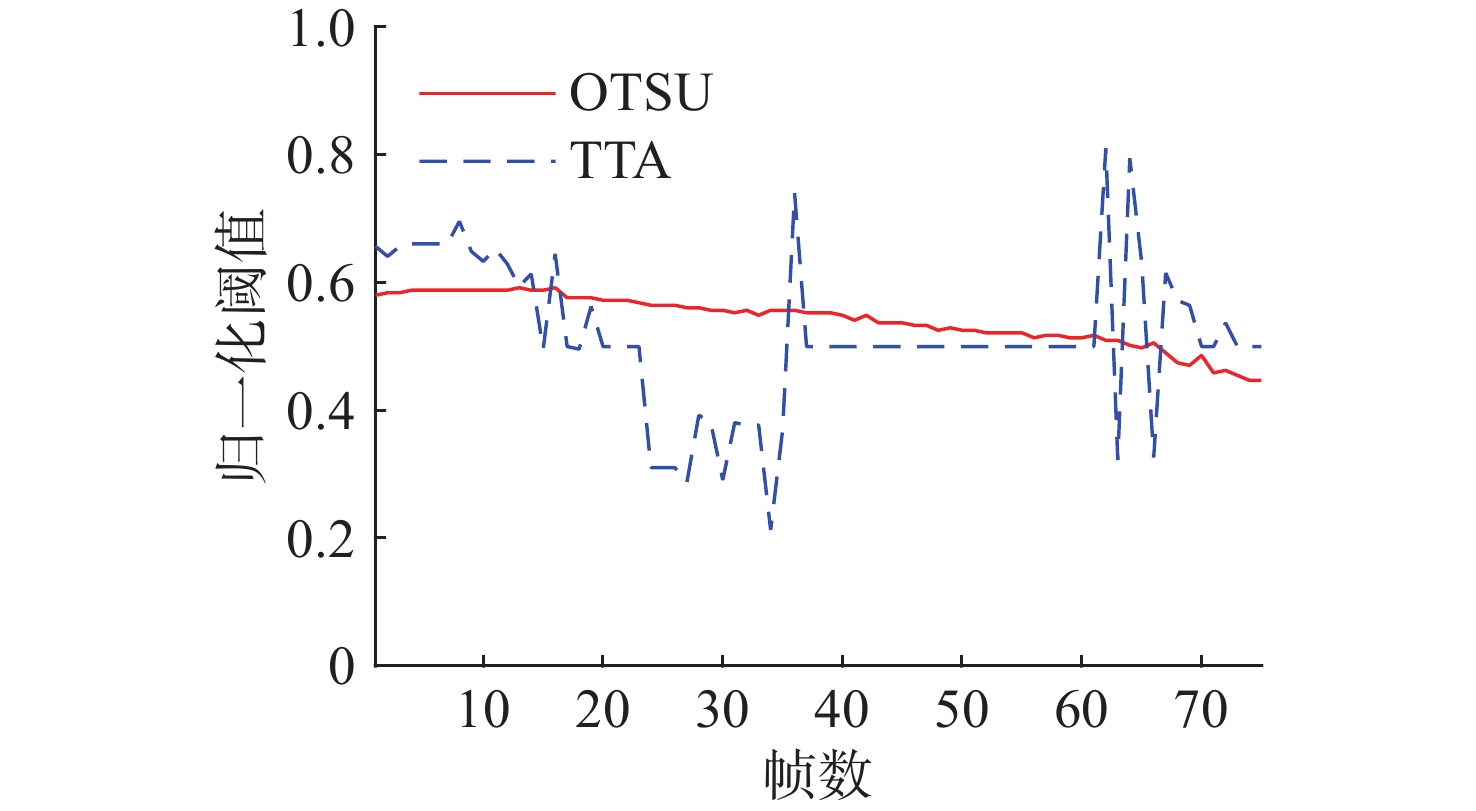
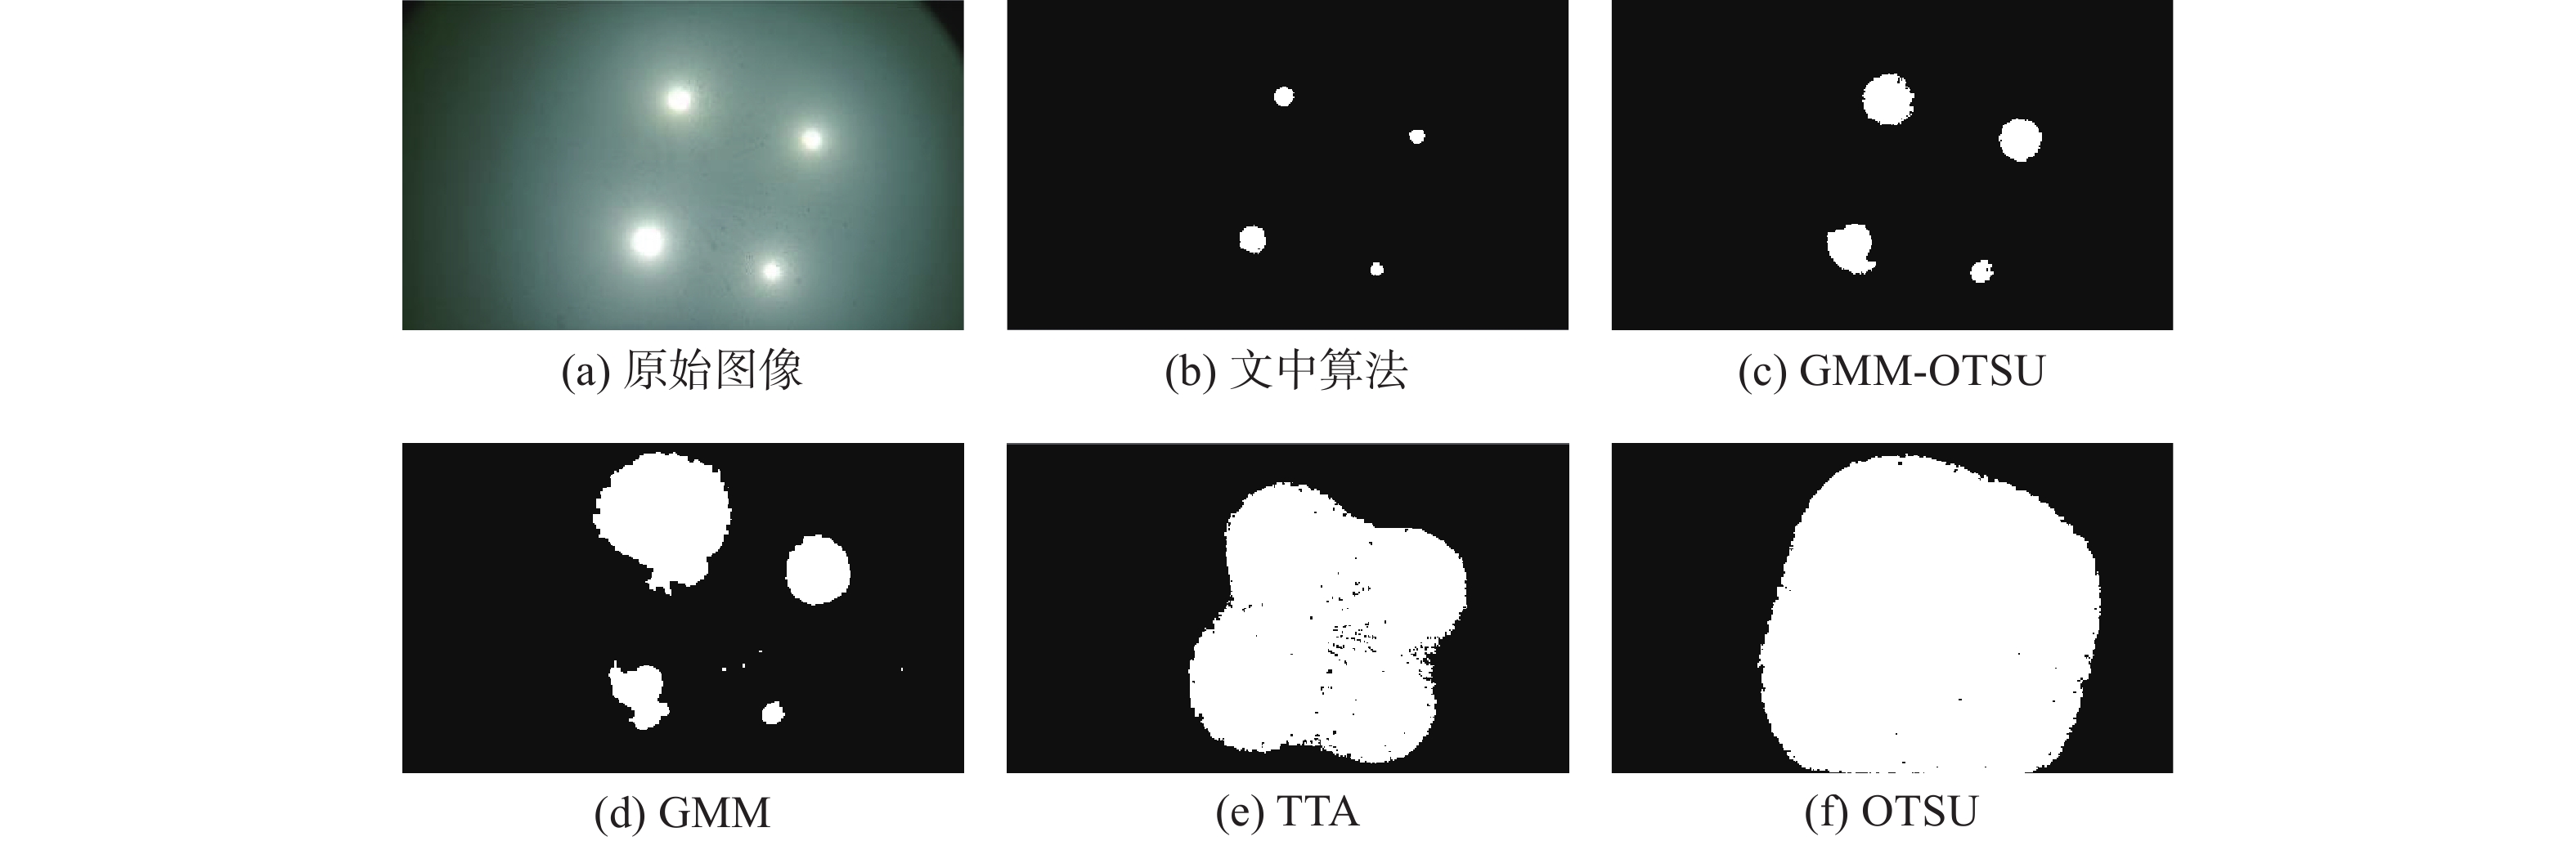
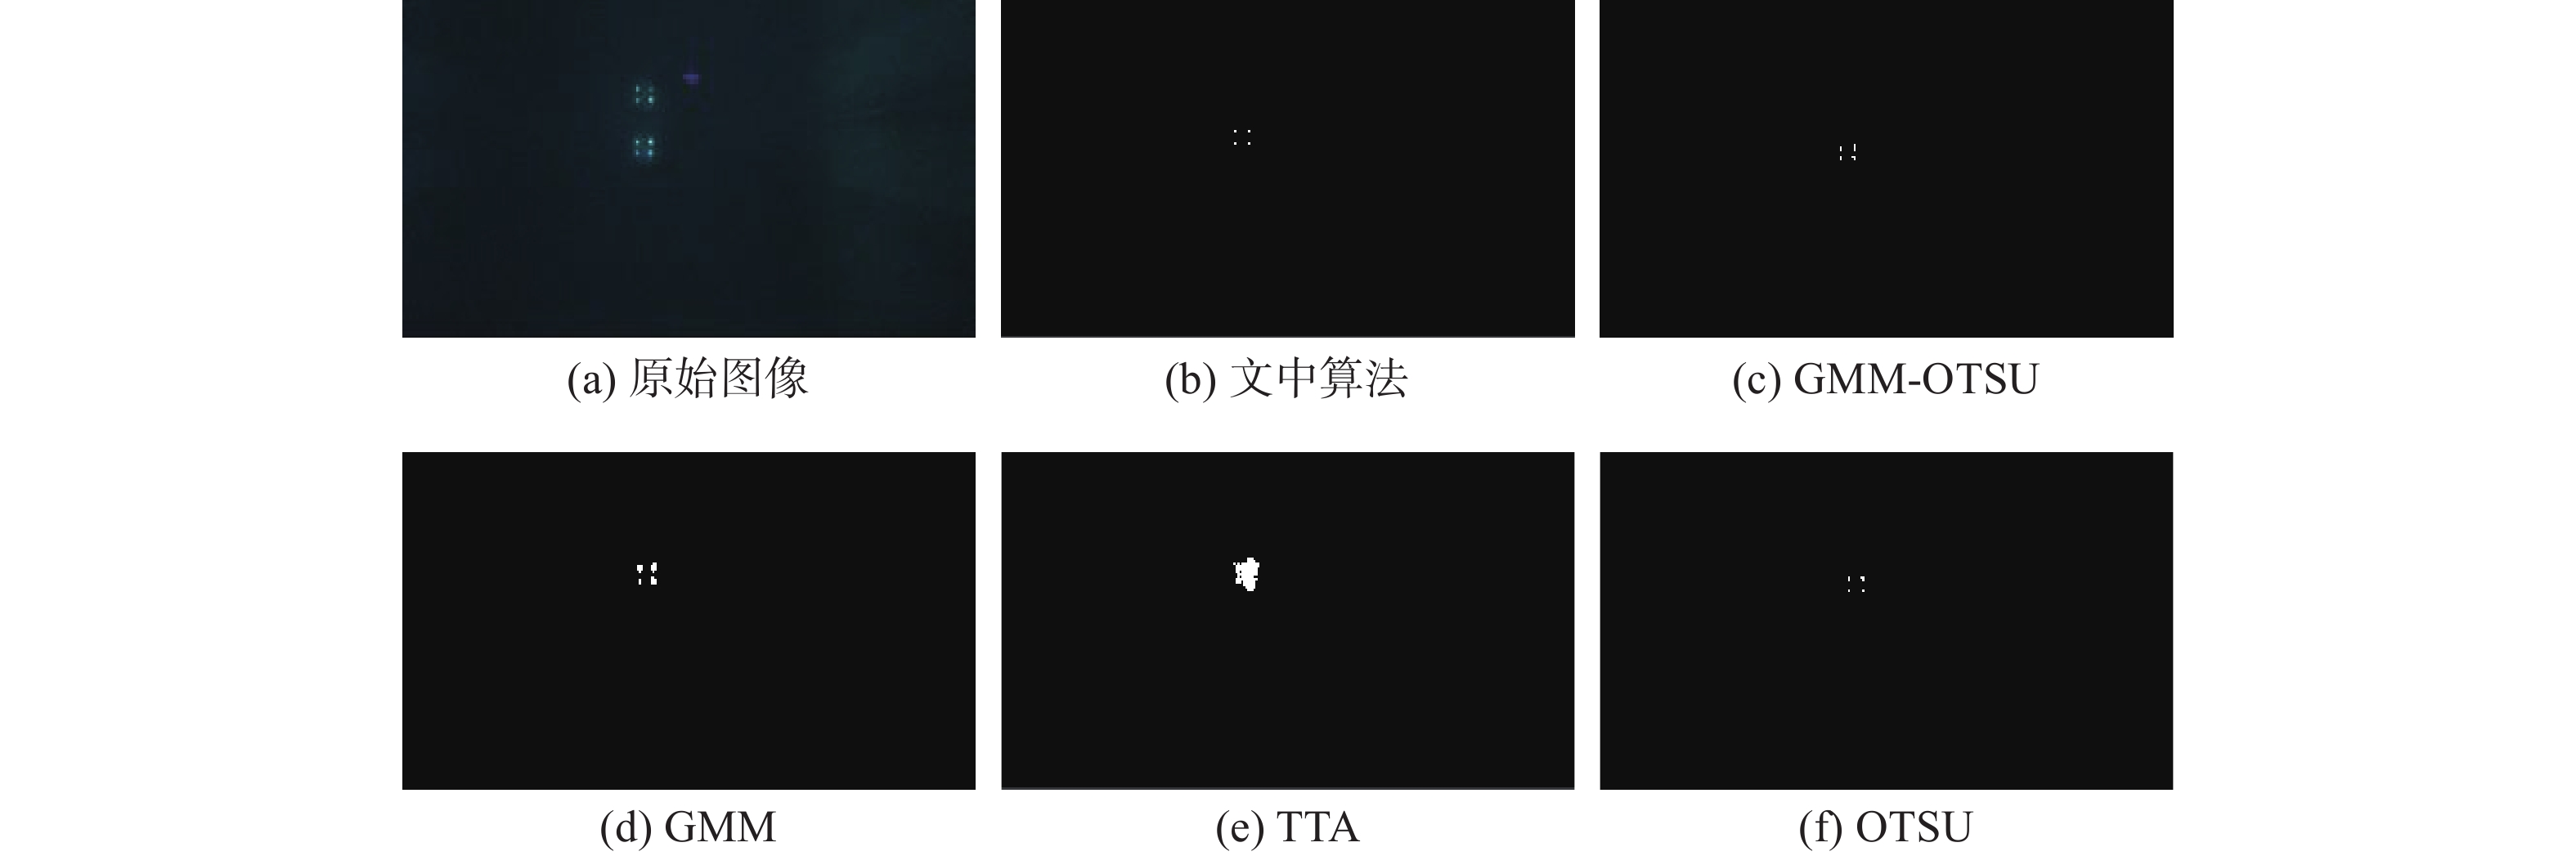
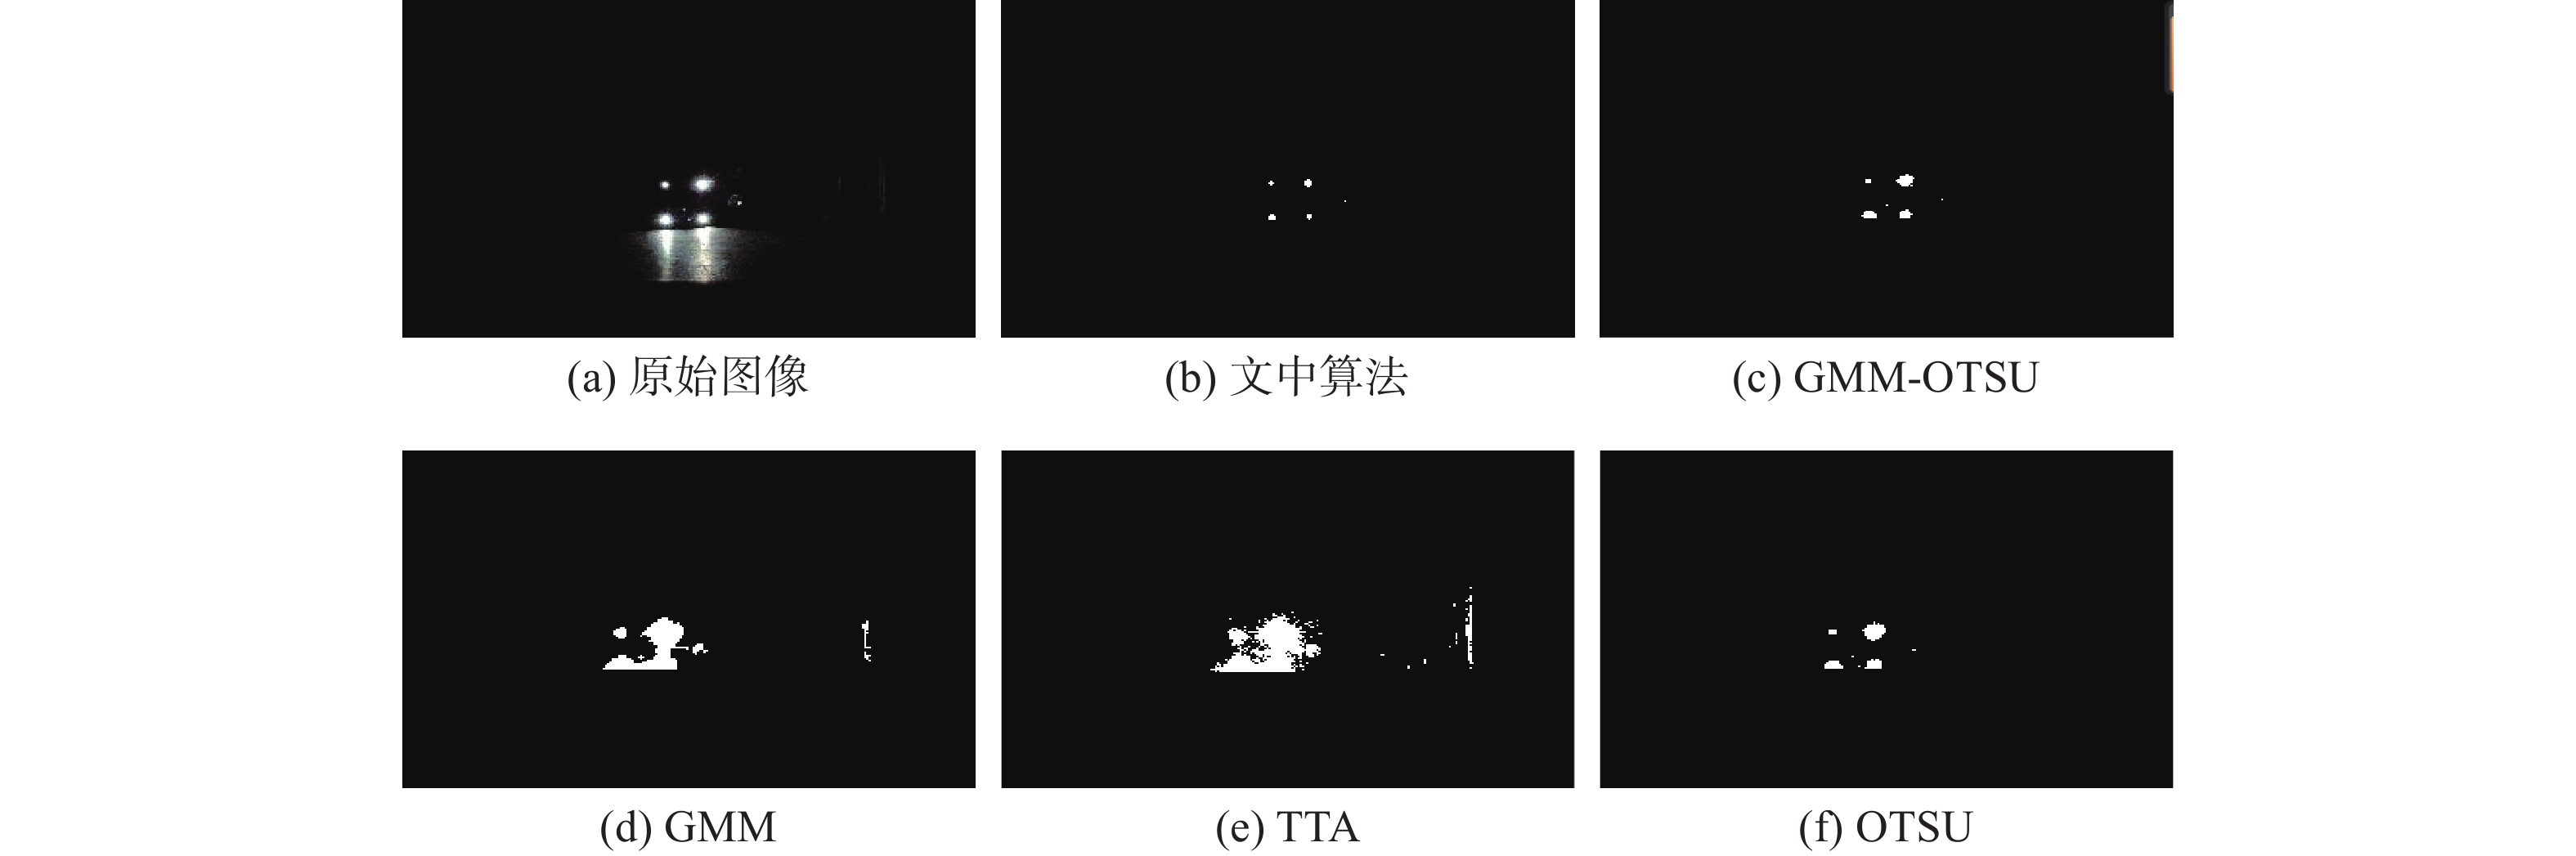
基于视觉与光信标导引的水下目标识别是实现水下近距离对接的重要手段。水下光信标的识别精度决定了水下对接目标的定位精度。针对水下光信标识别精度与分割算法运行效率问题, 提出了图像灰度双特征驱动的高斯混合模型(GMM)-三角阈值算法(TTA)。首先, 以图像灰度双特征为指标, 采用支持向量机(SVM)判断水下图像中是否包含光信标; 其次, 设计GMM-TTA算法对包含水下光信标的图像进行分割, 提升水下光信标识别精度; 最后, 通过水下对接实验获得的图像对所提算法进行验证。实验结果表明, 所提算法能够准确识别水下图像中是否包含光信标, 并在图像分割阶段成功抑制了水下强散射晕染, 提取目标平均圆度优于GMM、TTA、最大类间方差法(OTSU)、GMM-OTSU算法。
基于视觉与光信标导引的水下目标识别是实现水下近距离对接的重要手段。水下光信标的识别精度决定了水下对接目标的定位精度。针对水下光信标识别精度与分割算法运行效率问题, 提出了图像灰度双特征驱动的高斯混合模型(GMM)-三角阈值算法(TTA)。首先, 以图像灰度双特征为指标, 采用支持向量机(SVM)判断水下图像中是否包含光信标; 其次, 设计GMM-TTA算法对包含水下光信标的图像进行分割, 提升水下光信标识别精度; 最后, 通过水下对接实验获得的图像对所提算法进行验证。实验结果表明, 所提算法能够准确识别水下图像中是否包含光信标, 并在图像分割阶段成功抑制了水下强散射晕染, 提取目标平均圆度优于GMM、TTA、最大类间方差法(OTSU)、GMM-OTSU算法。
, 最新更新时间 , doi: 10.11993/j.issn.2096-3920.2026-0069
摘要:
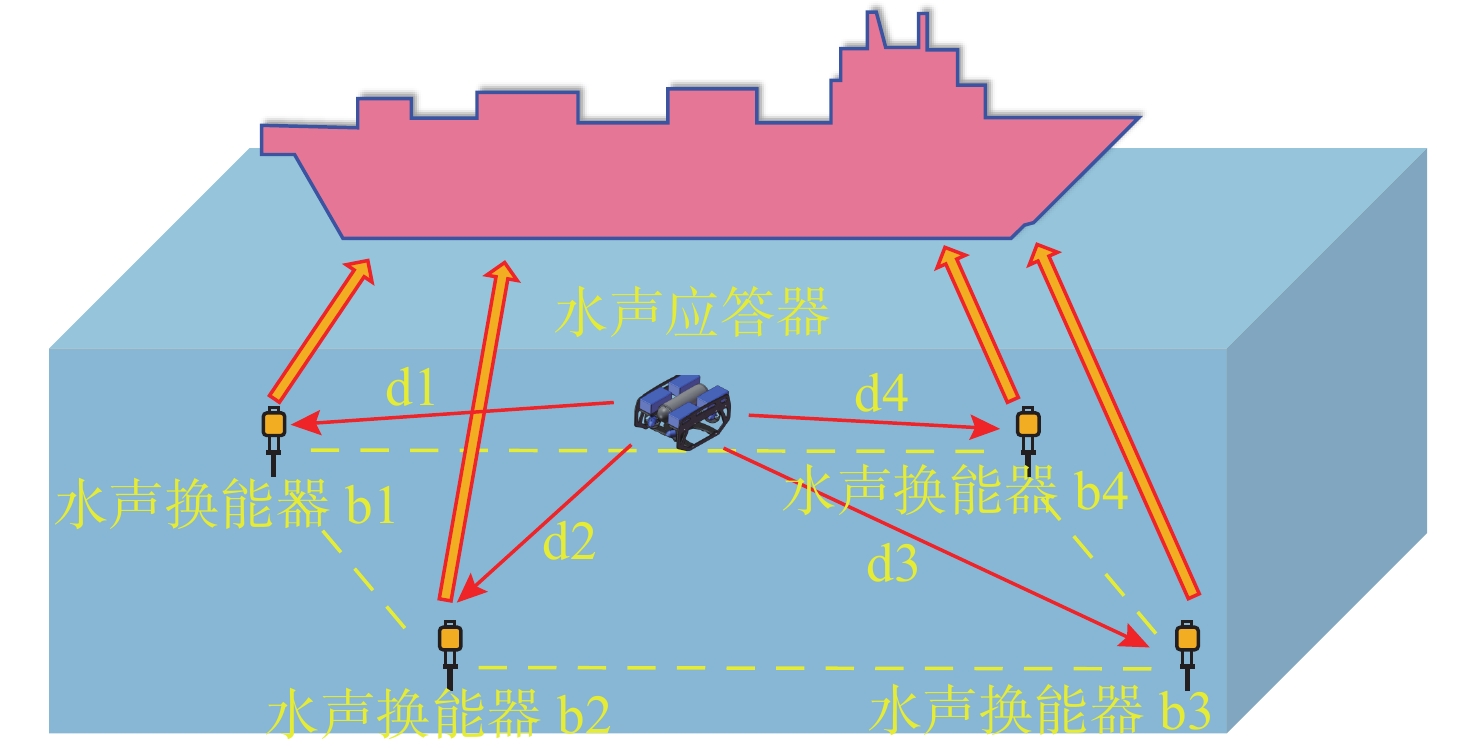
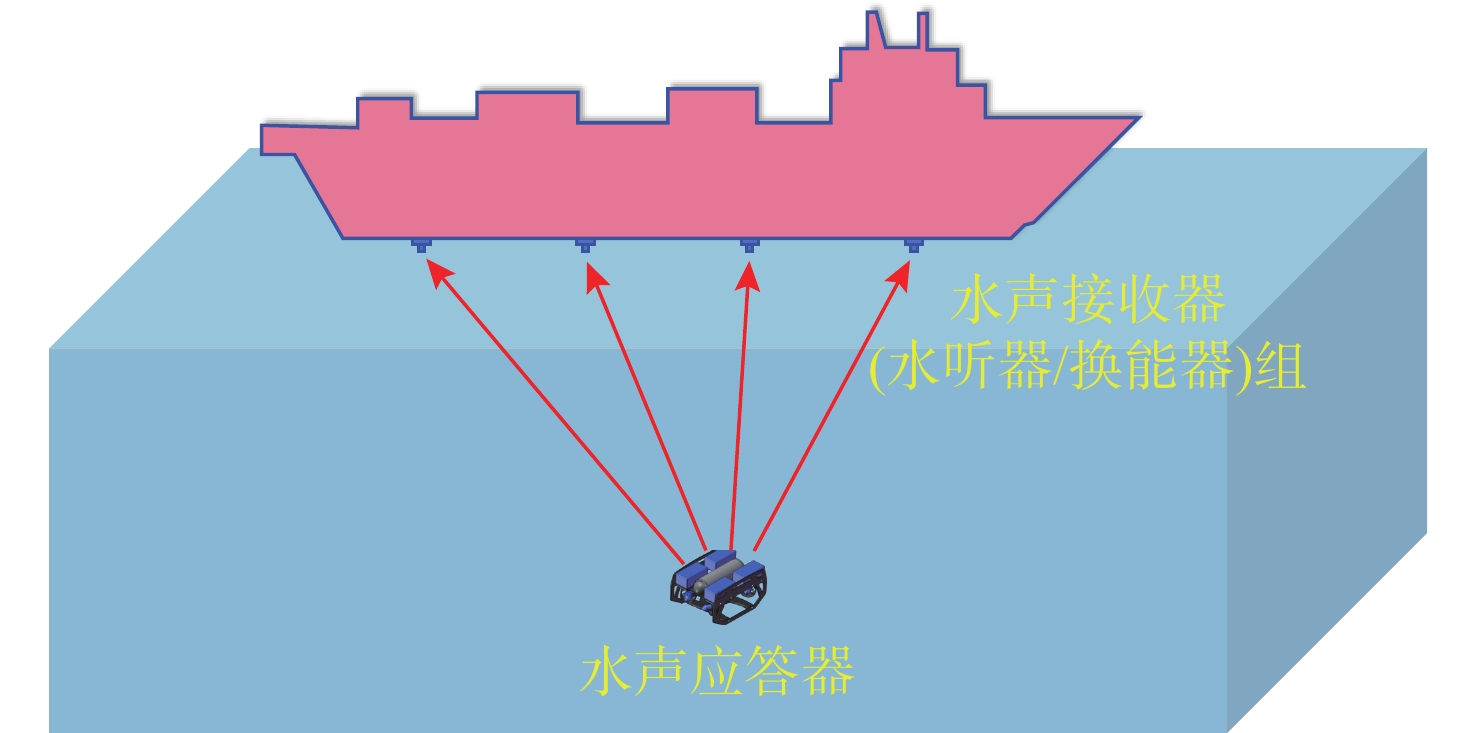
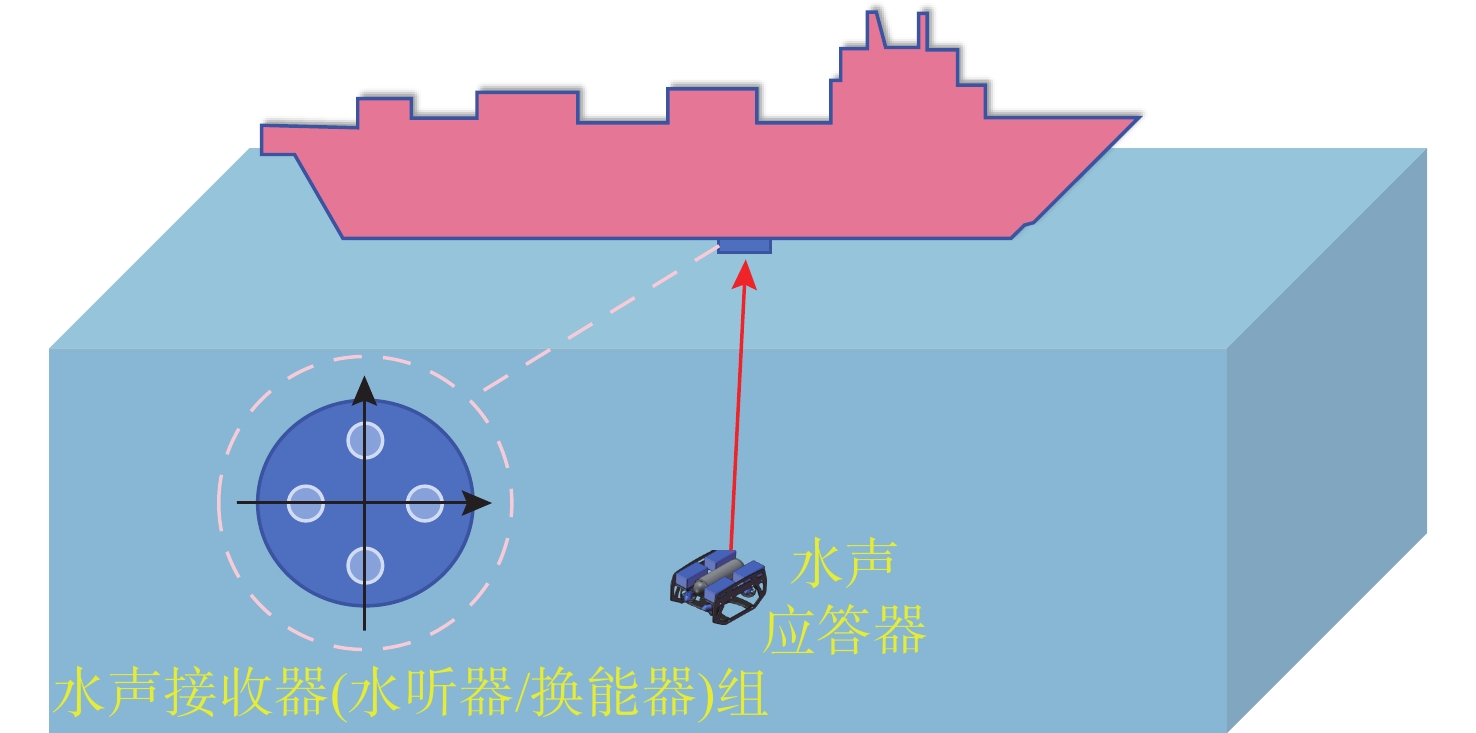
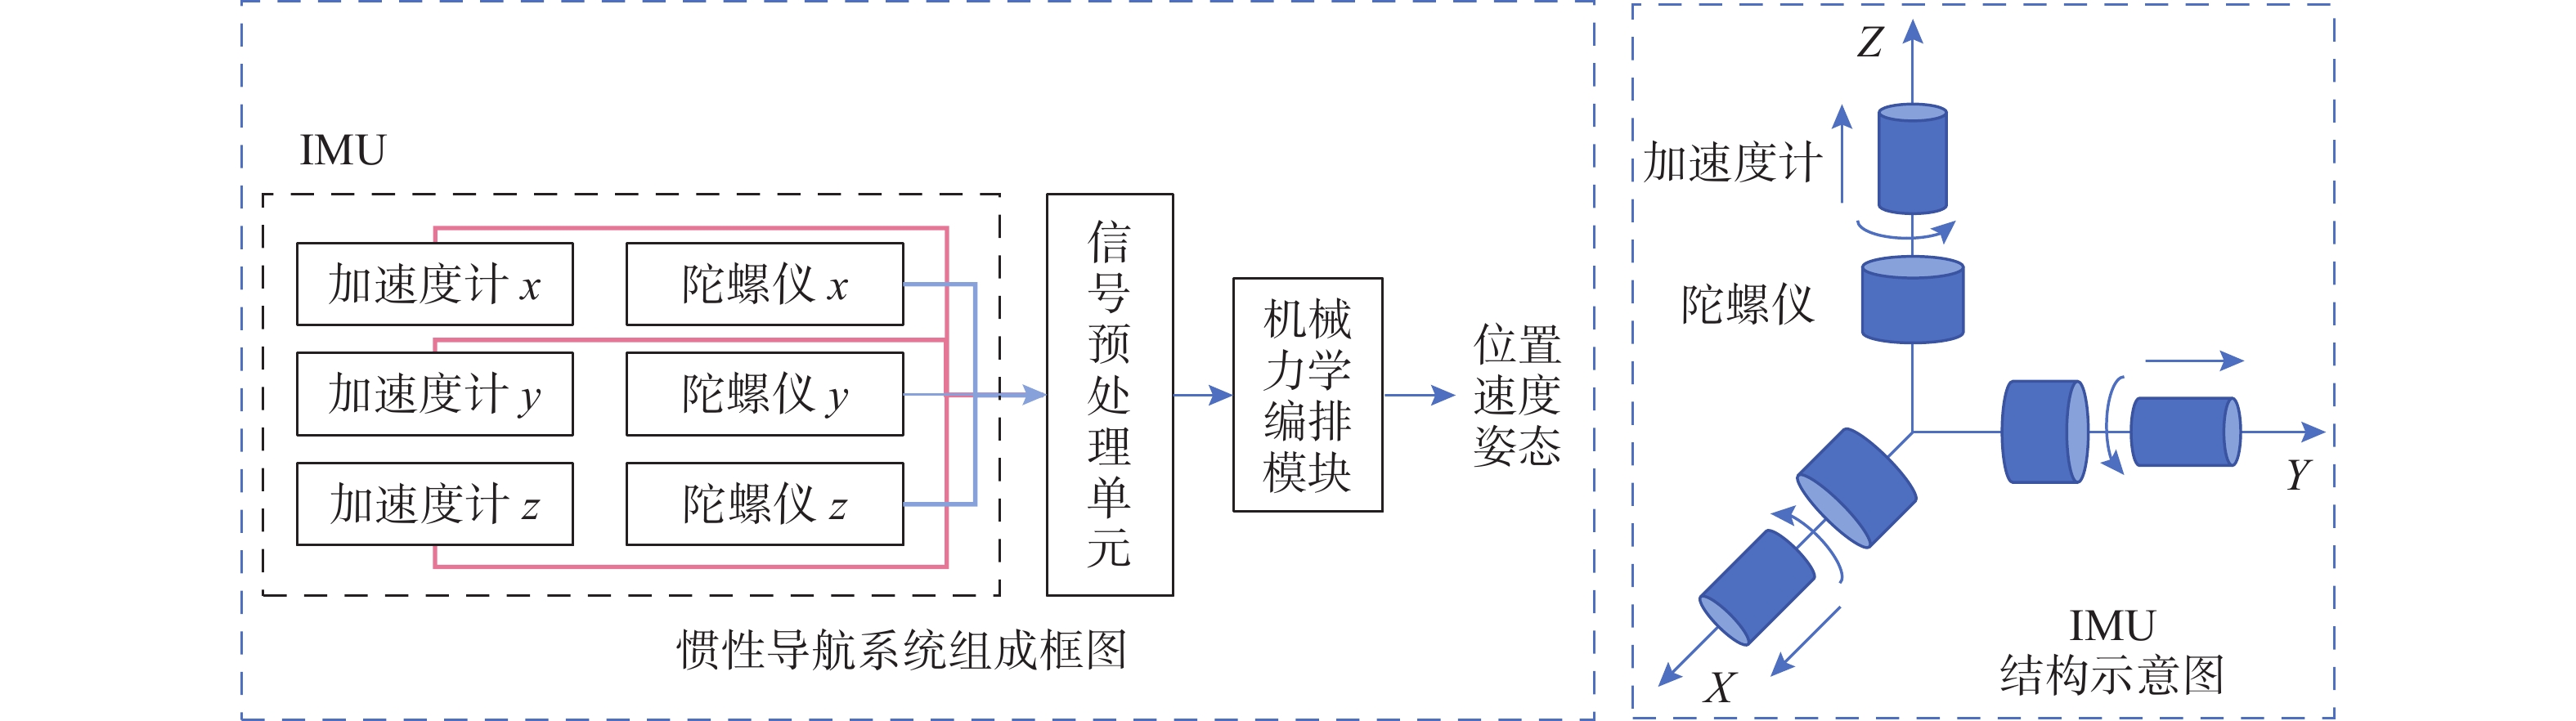
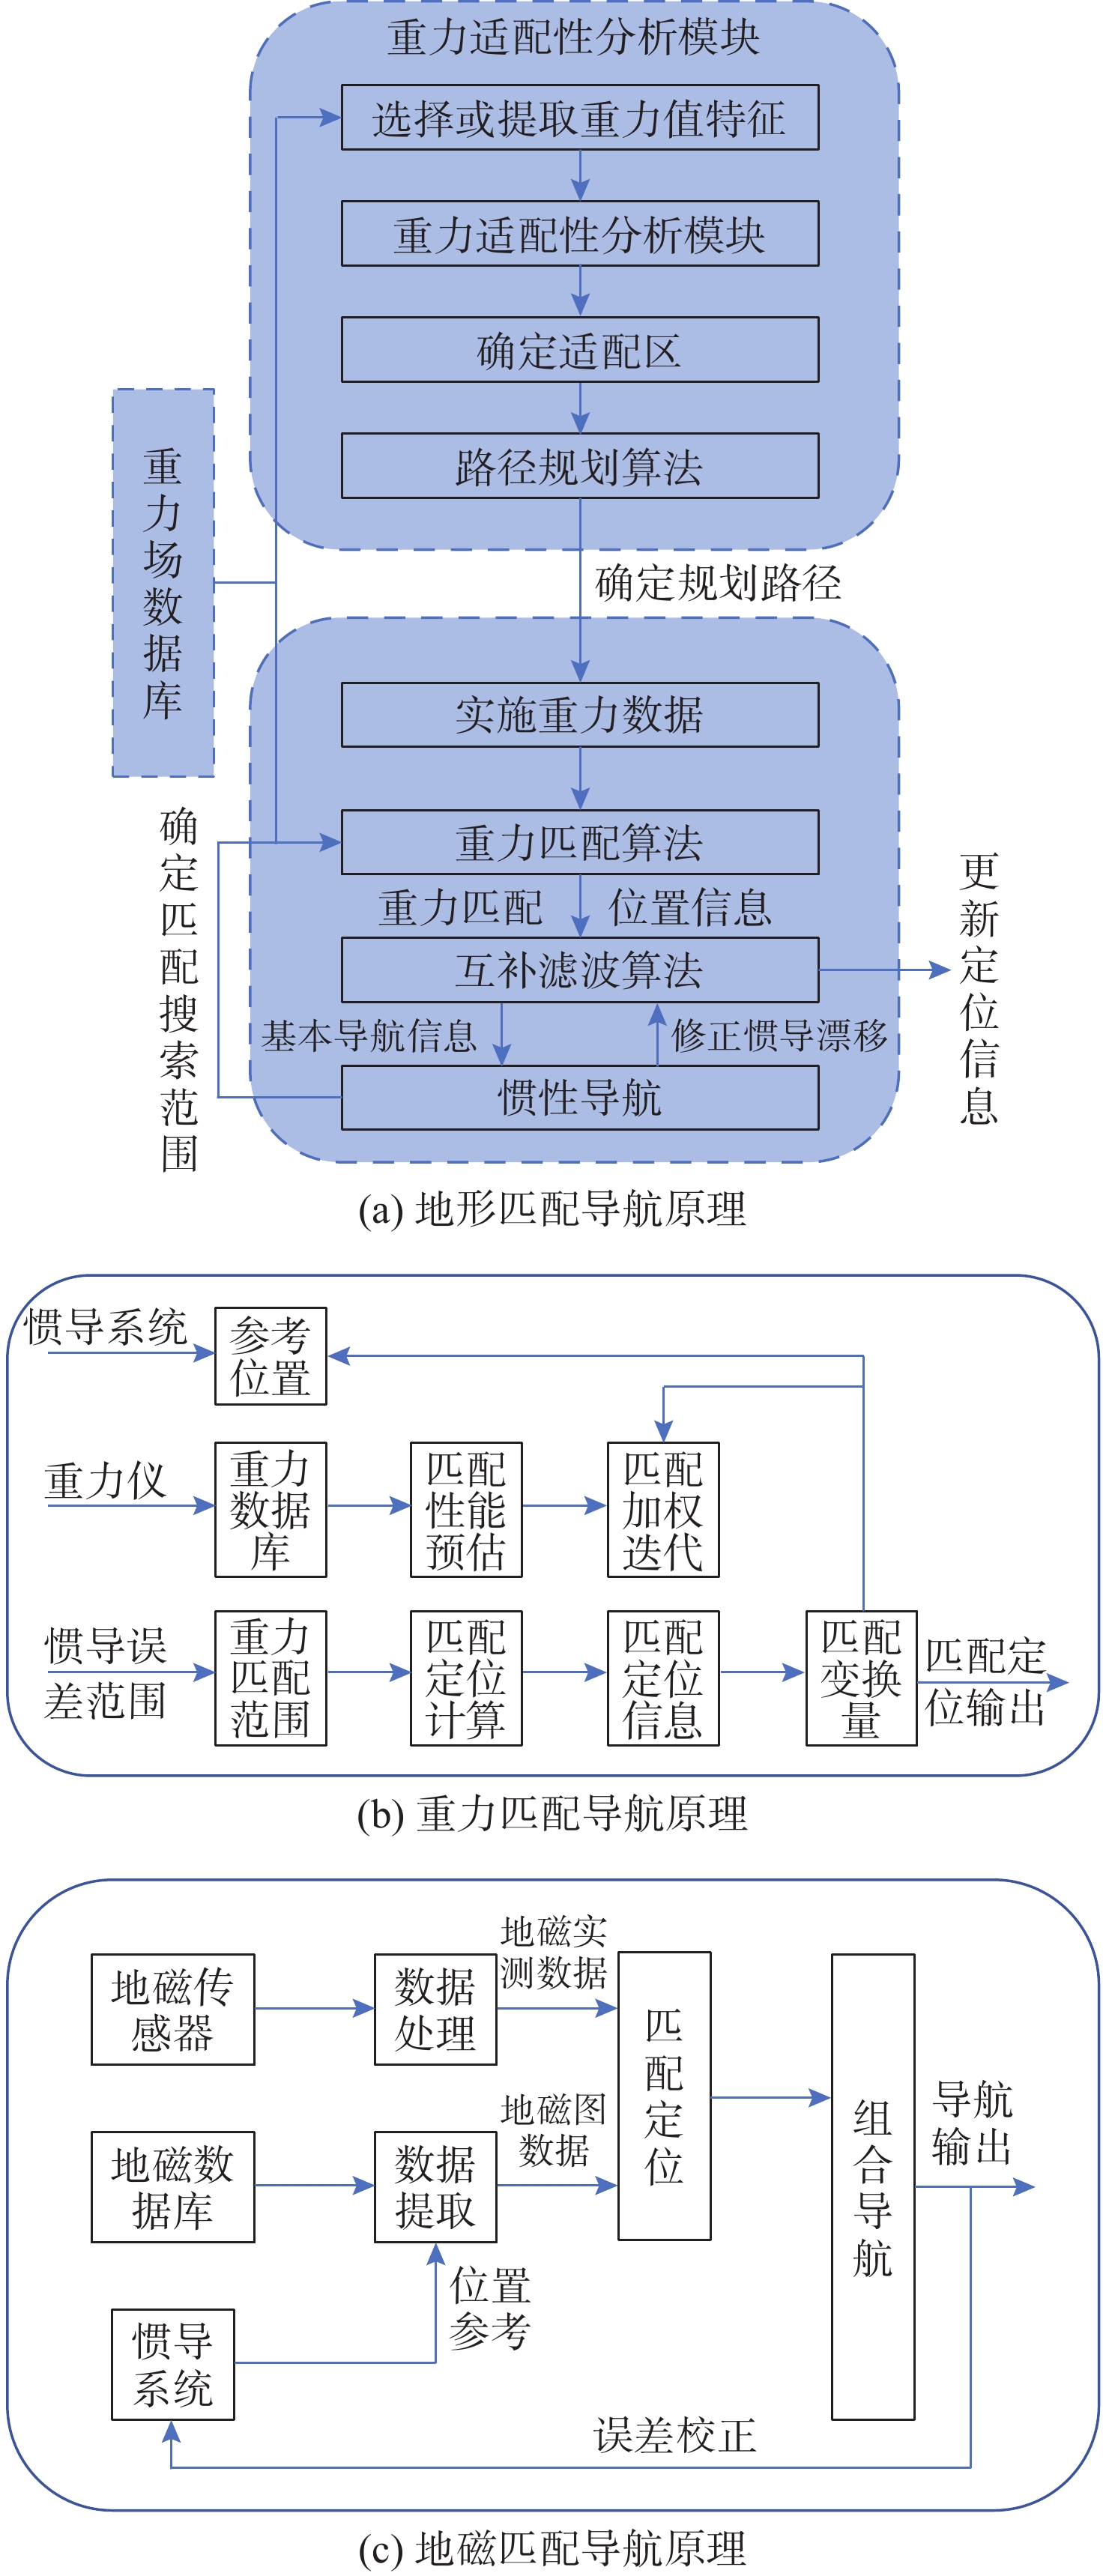
水下定位是水下机器人实现自主作业的核心支撑技术, 受海水电磁屏蔽、声波传播干扰与极端环境约束, 其难度远高于陆地与空中定位。文中系统梳理了水下定位技术从单一声学定位、多源融合定位到智能化集群化定位的演进历程, 分类阐述了声学基线、多普勒测速、惯性导航、地球物理场辅助及视觉光学辅助等基础定位技术的原理、性能与工程适配性, 并分析了多源组合定位与分布式集群定位的技术架构与应用场景, 总结了人工智能、量子传感等前沿技术的研究进展; 在此基础上, 从核心器件、长航时精度、环境鲁棒性及工程化体系维度剖析了当前技术面临的核心挑战, 同时量化对比了国内外技术差距; 最后前瞻性预判了未来四大发展趋势。文中构建了完整的水下定位技术体系框架, 明确了各类技术的性能边界与适配场景, 可为我国水下定位技术的自主创新与工程应用提供理论参考。
水下定位是水下机器人实现自主作业的核心支撑技术, 受海水电磁屏蔽、声波传播干扰与极端环境约束, 其难度远高于陆地与空中定位。文中系统梳理了水下定位技术从单一声学定位、多源融合定位到智能化集群化定位的演进历程, 分类阐述了声学基线、多普勒测速、惯性导航、地球物理场辅助及视觉光学辅助等基础定位技术的原理、性能与工程适配性, 并分析了多源组合定位与分布式集群定位的技术架构与应用场景, 总结了人工智能、量子传感等前沿技术的研究进展; 在此基础上, 从核心器件、长航时精度、环境鲁棒性及工程化体系维度剖析了当前技术面临的核心挑战, 同时量化对比了国内外技术差距; 最后前瞻性预判了未来四大发展趋势。文中构建了完整的水下定位技术体系框架, 明确了各类技术的性能边界与适配场景, 可为我国水下定位技术的自主创新与工程应用提供理论参考。
, 最新更新时间 , doi: 10.11993/j.issn.2096-3920.2026-0088
摘要:
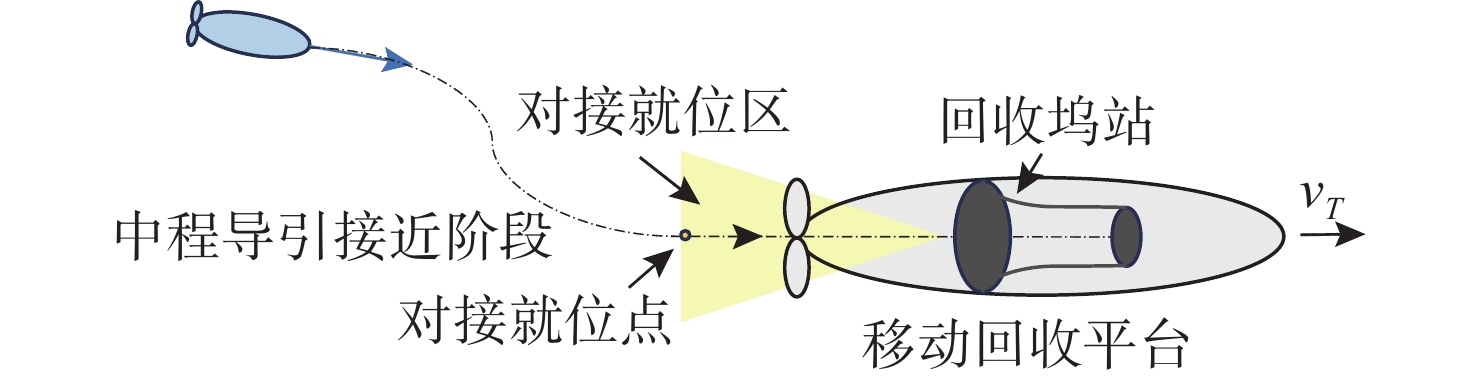
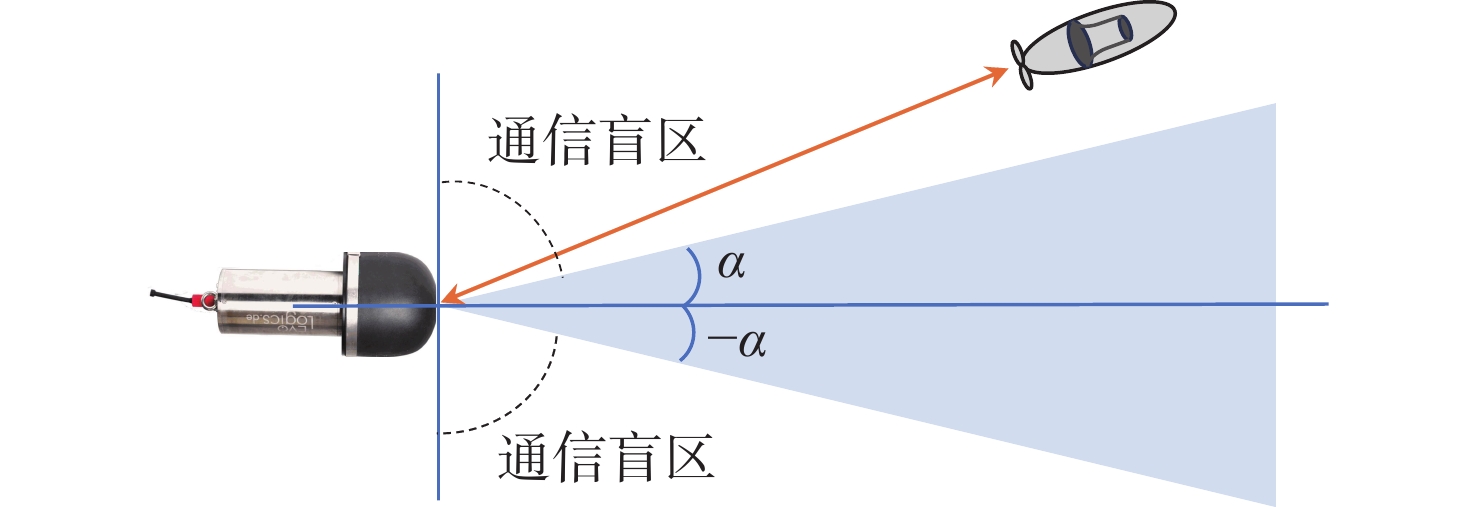
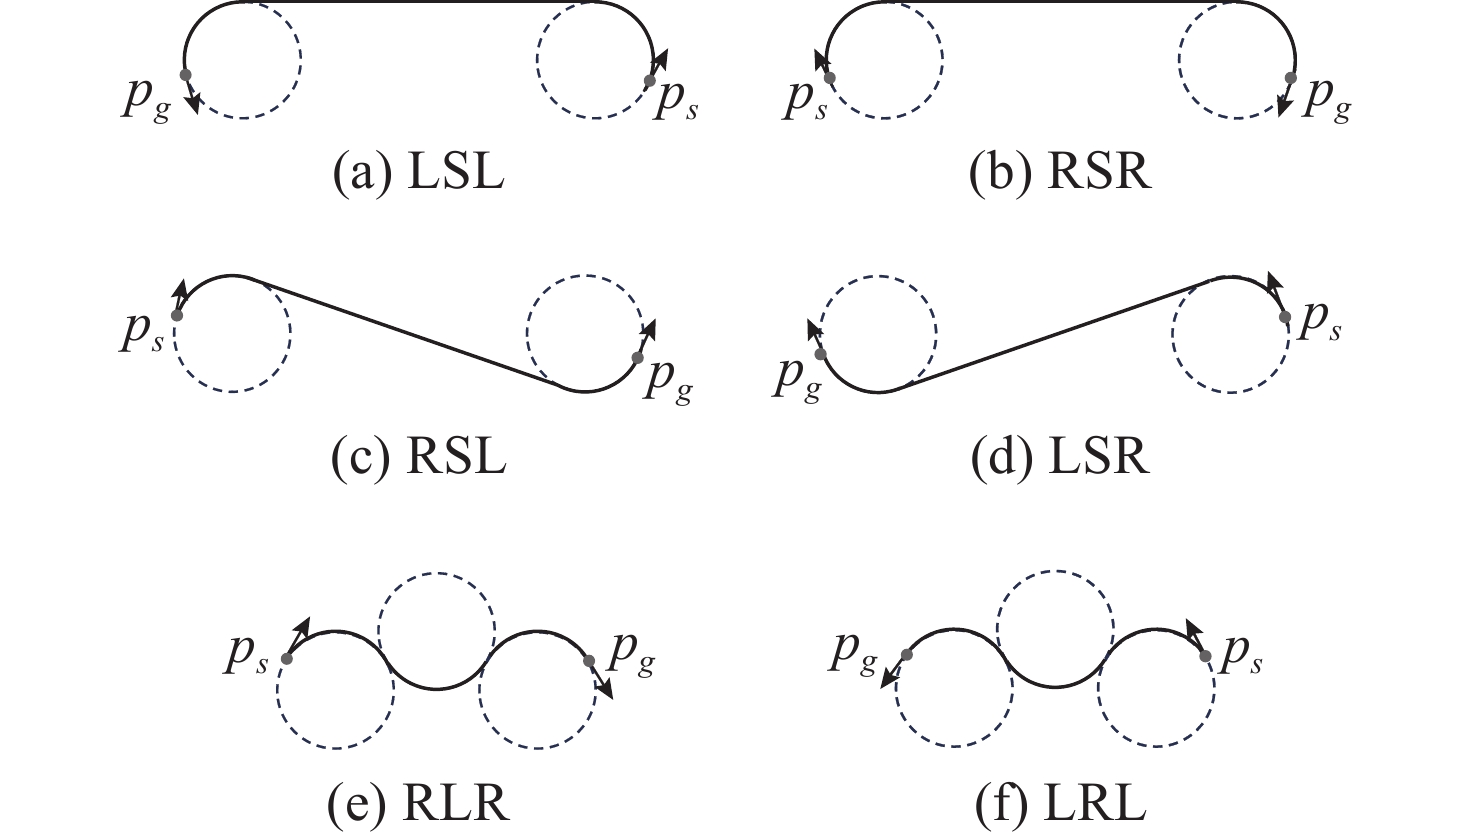
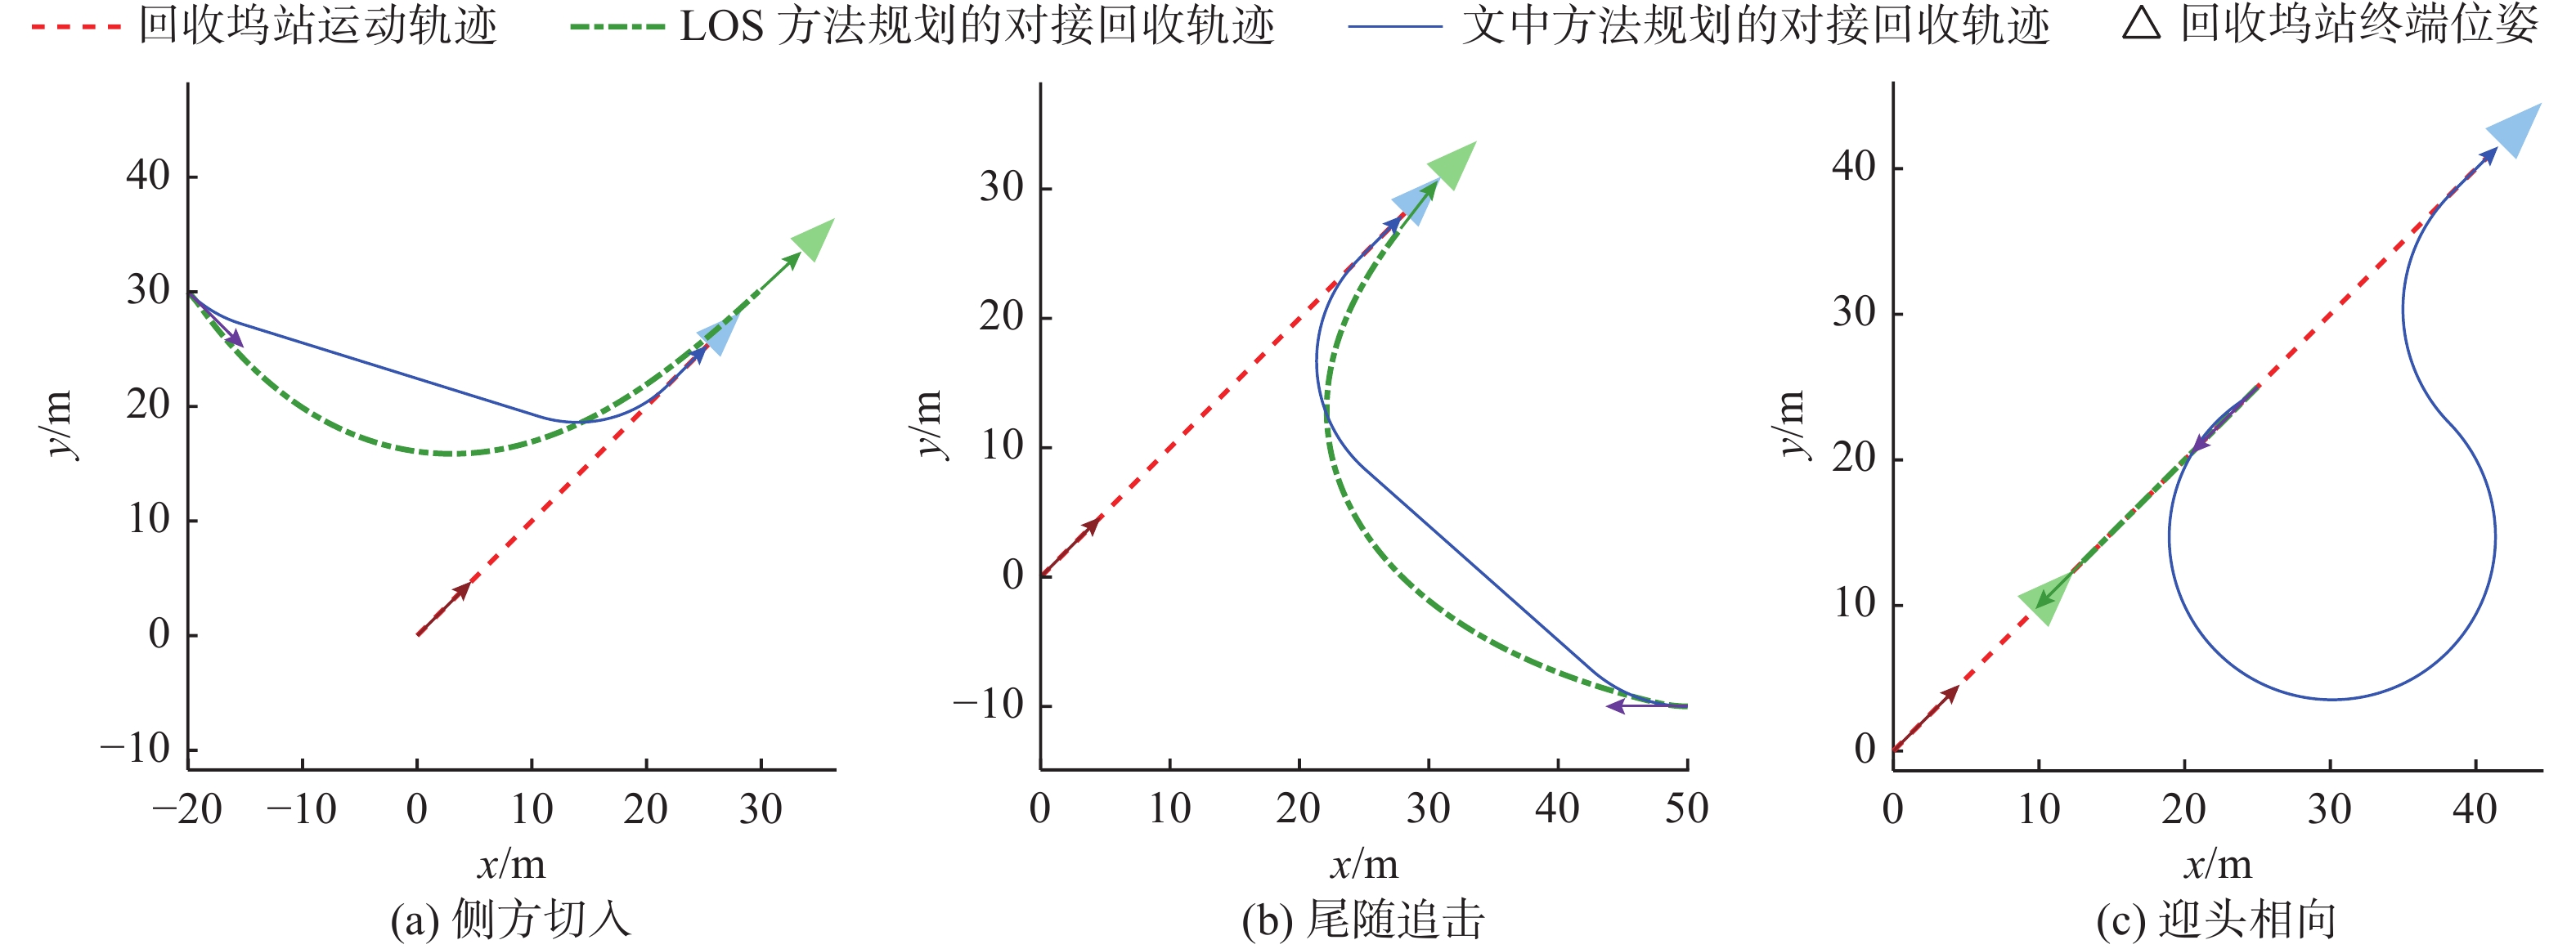
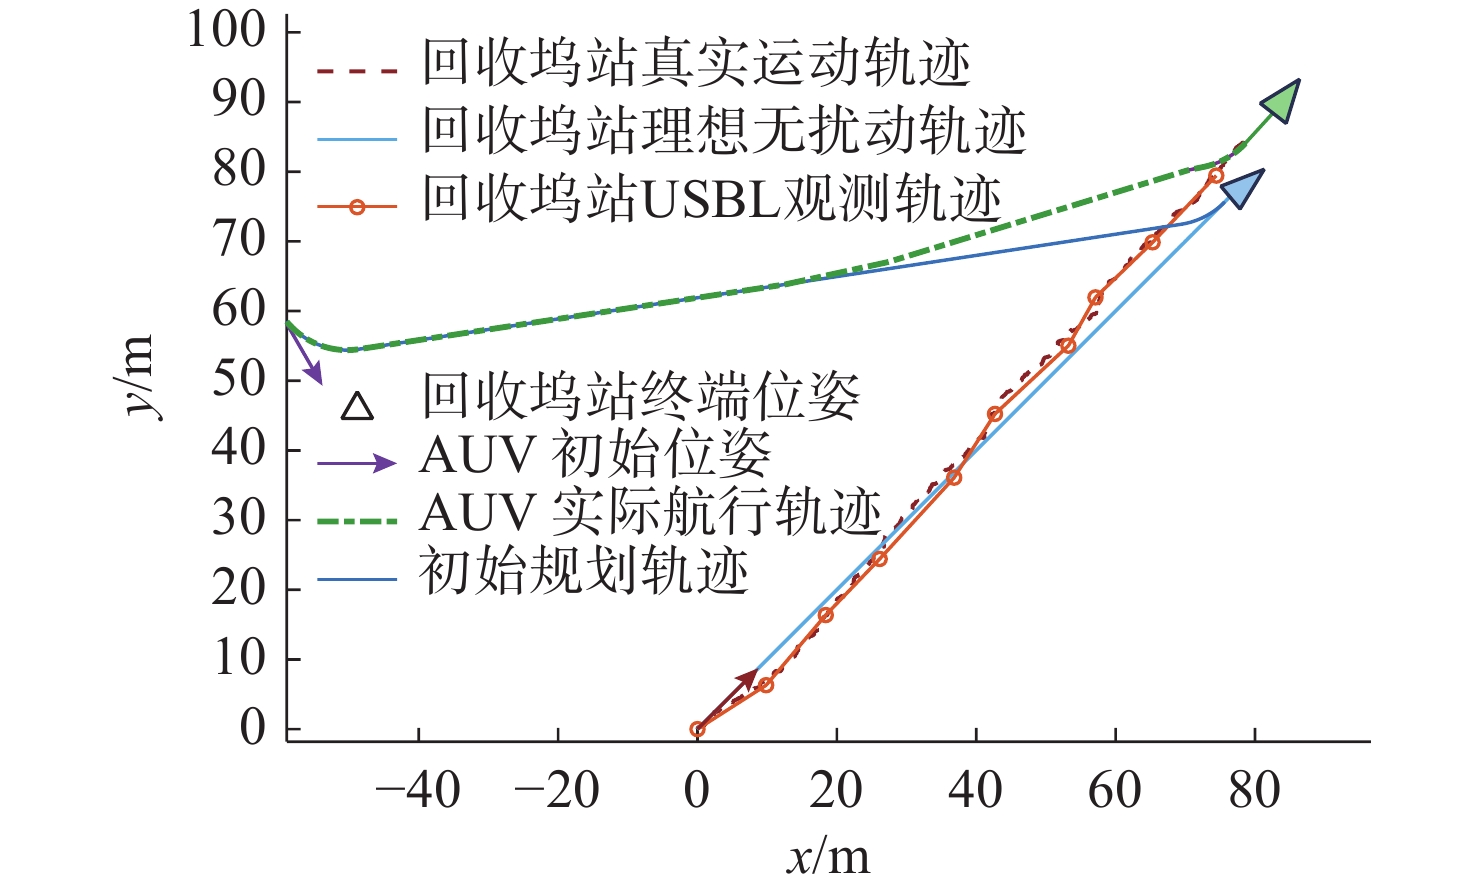
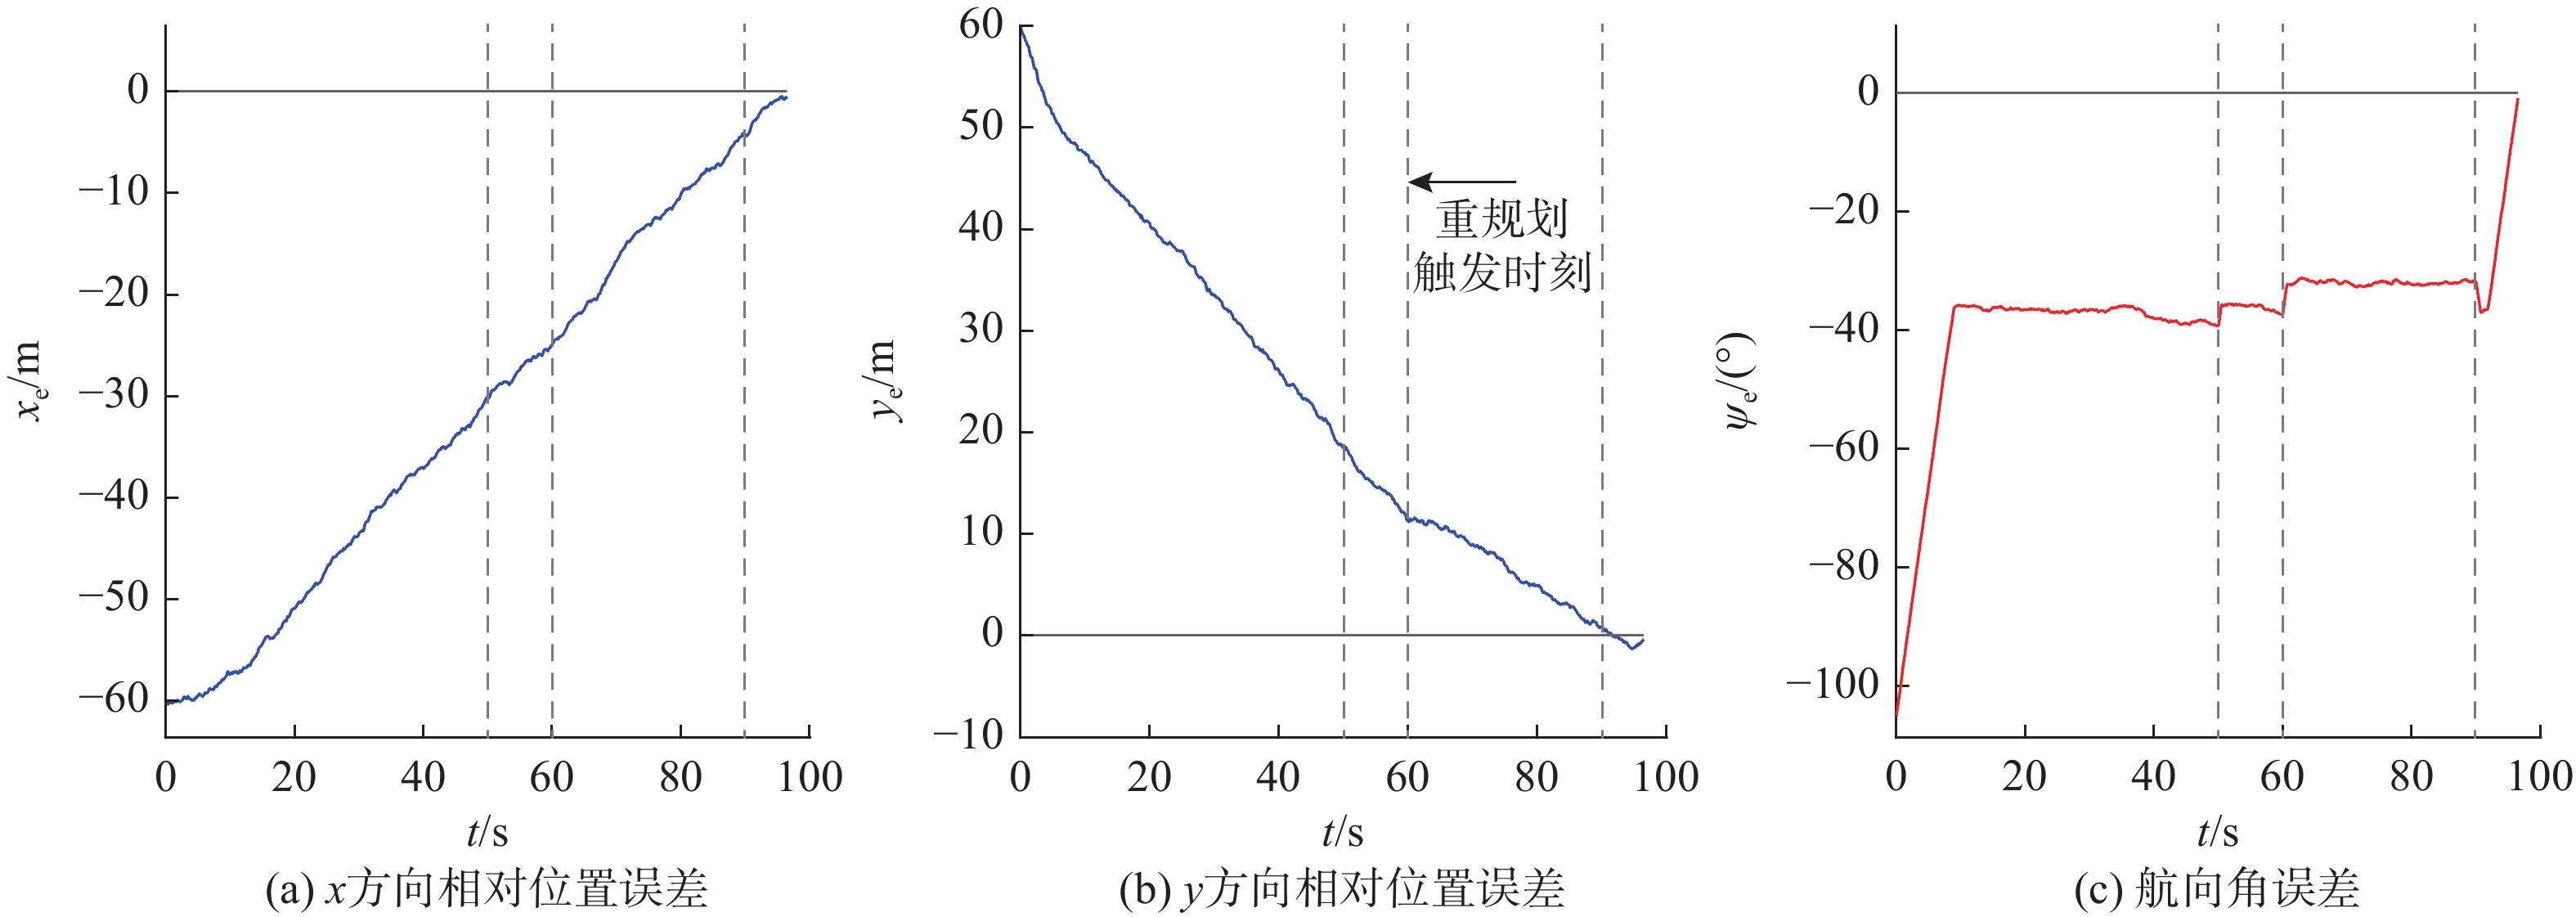
自主水下航行器(AUV)的动态对接回收面临移动目标交会、终端姿态对齐及声学定位受限等多重挑战。现有轨迹规划方法难以兼顾上述约束下的时间最优性与鲁棒性。为此, 文中提出一种基于Dubins路径的时间最优动态对接轨迹规划方法。首先, 将中程导引阶段建模为水平面内的受约束最短路径问题, 通过构建时间残差函数预测移动回收平台的动态就位点, 解算满足AUV最小转弯半径约束的Dubins可行路径; 其次, 设计了一种超短基线(USBL)波束角触发的在线重规划机制, 以抑制环境扰动与观测噪声引发的轨迹发散。多工况仿真结果表明: 相较于传统视线导引法, 所提方法在典型动态对接工况下能够实现AUV对移动平台的有效追踪与终端航向对齐, 并在扰动与测量误差条件下保持良好的轨迹收敛性和抗干扰能力。
自主水下航行器(AUV)的动态对接回收面临移动目标交会、终端姿态对齐及声学定位受限等多重挑战。现有轨迹规划方法难以兼顾上述约束下的时间最优性与鲁棒性。为此, 文中提出一种基于Dubins路径的时间最优动态对接轨迹规划方法。首先, 将中程导引阶段建模为水平面内的受约束最短路径问题, 通过构建时间残差函数预测移动回收平台的动态就位点, 解算满足AUV最小转弯半径约束的Dubins可行路径; 其次, 设计了一种超短基线(USBL)波束角触发的在线重规划机制, 以抑制环境扰动与观测噪声引发的轨迹发散。多工况仿真结果表明: 相较于传统视线导引法, 所提方法在典型动态对接工况下能够实现AUV对移动平台的有效追踪与终端航向对齐, 并在扰动与测量误差条件下保持良好的轨迹收敛性和抗干扰能力。
, 最新更新时间 , doi: 10.11993/j.issn.2096-3920.2026-0076
摘要:
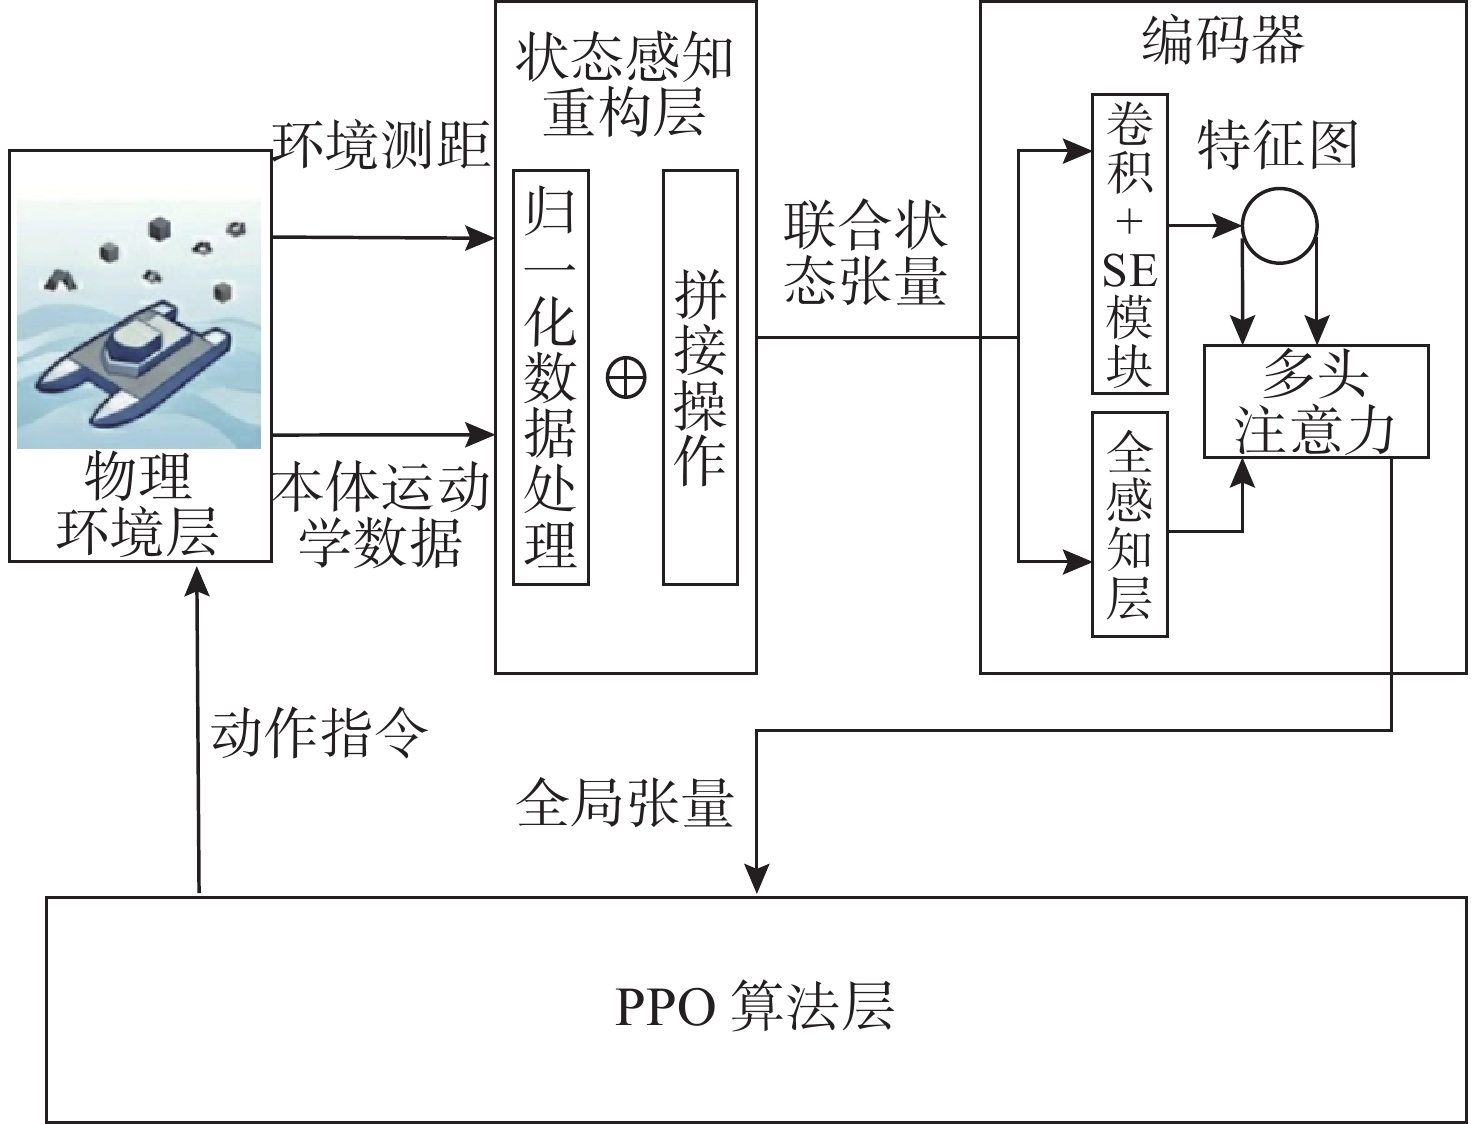
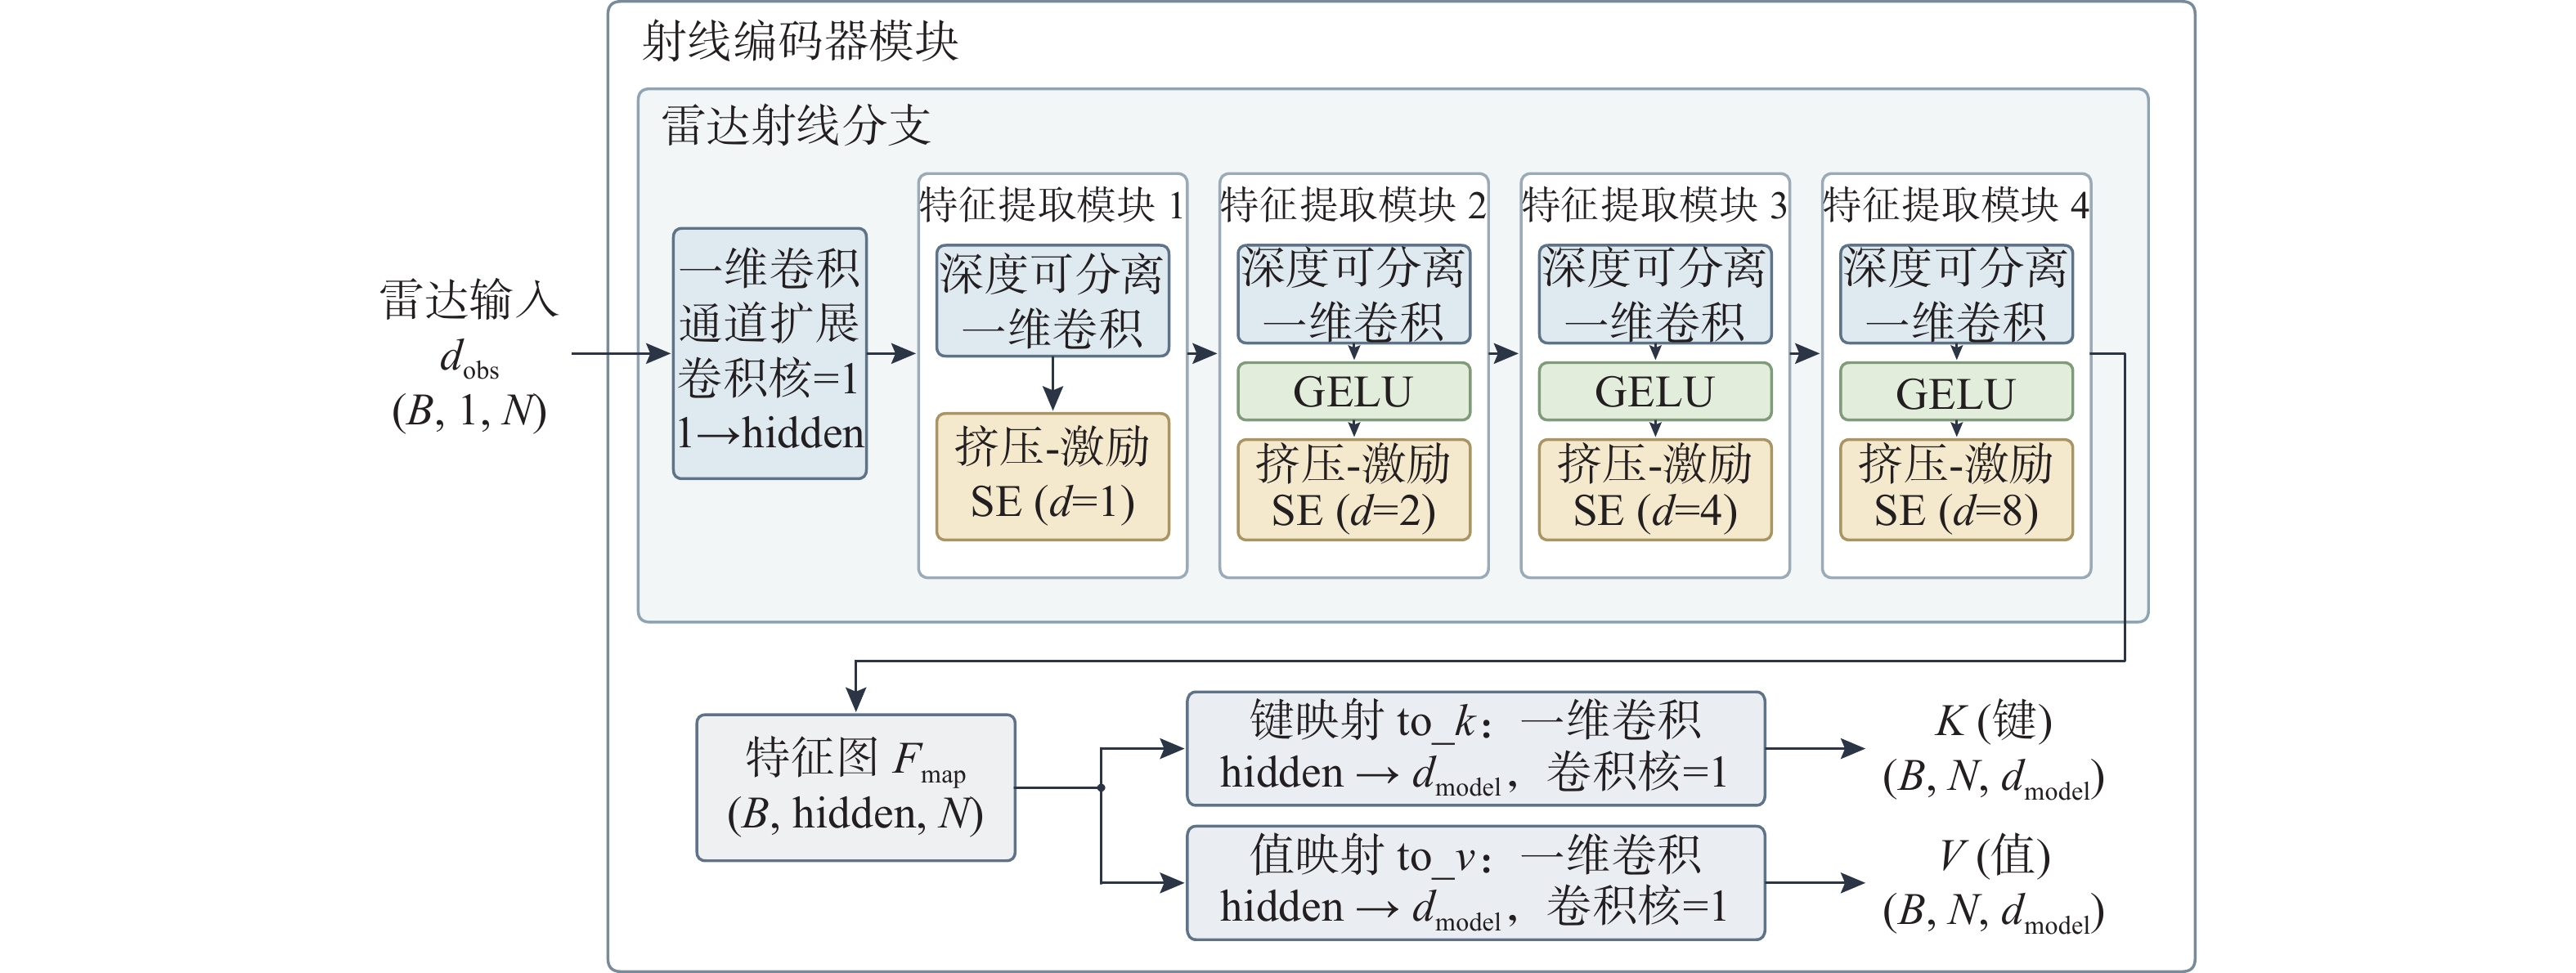
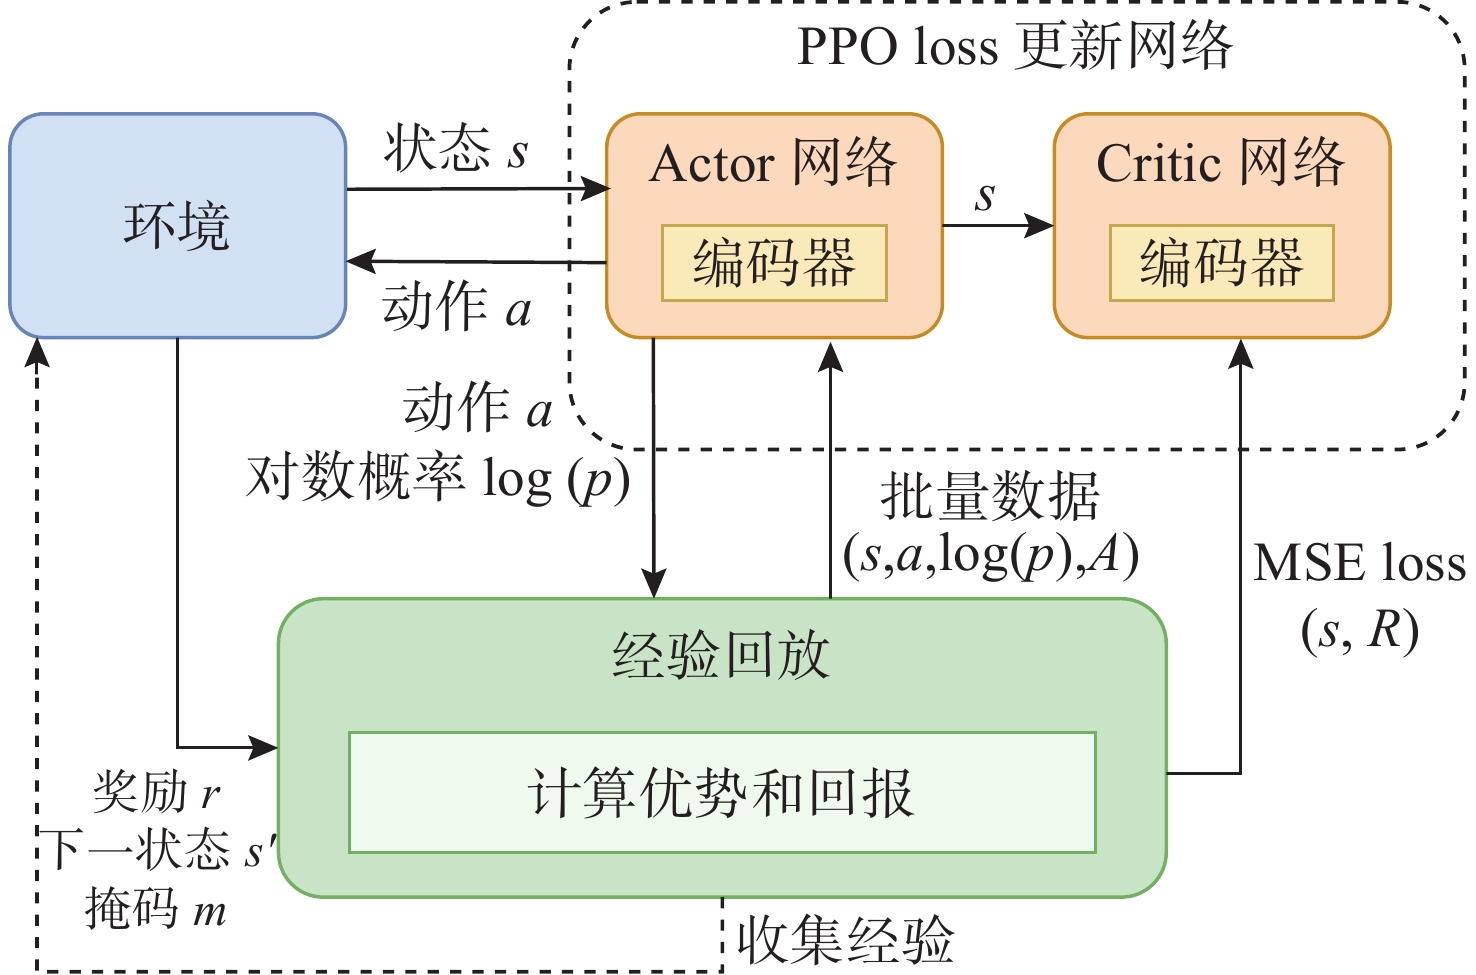
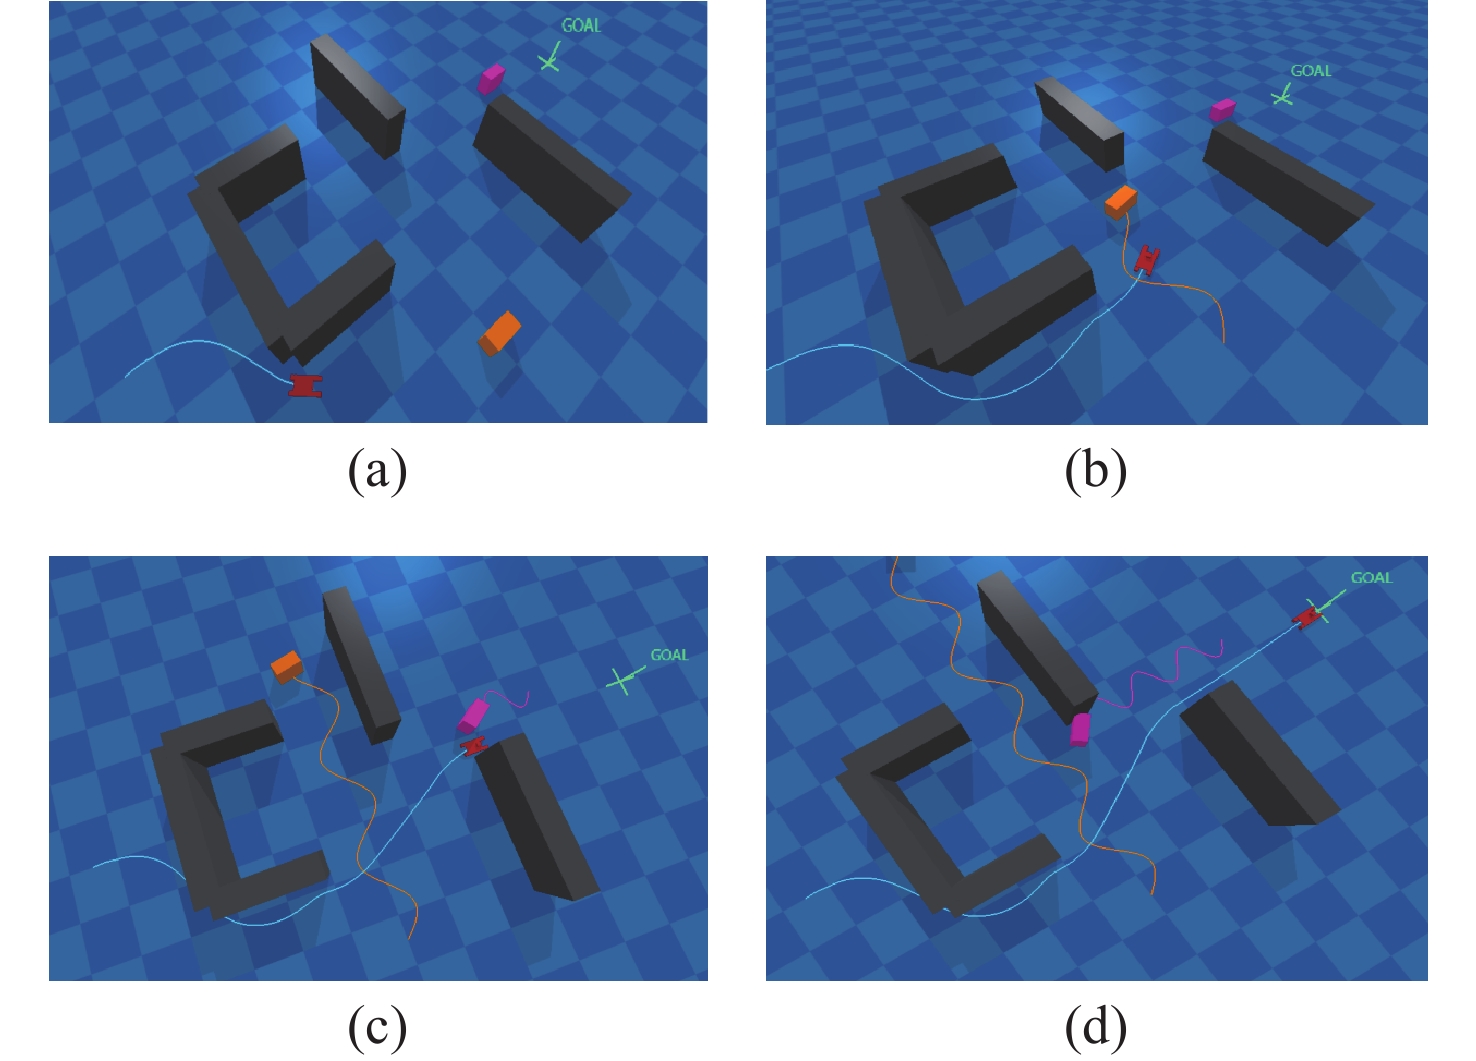
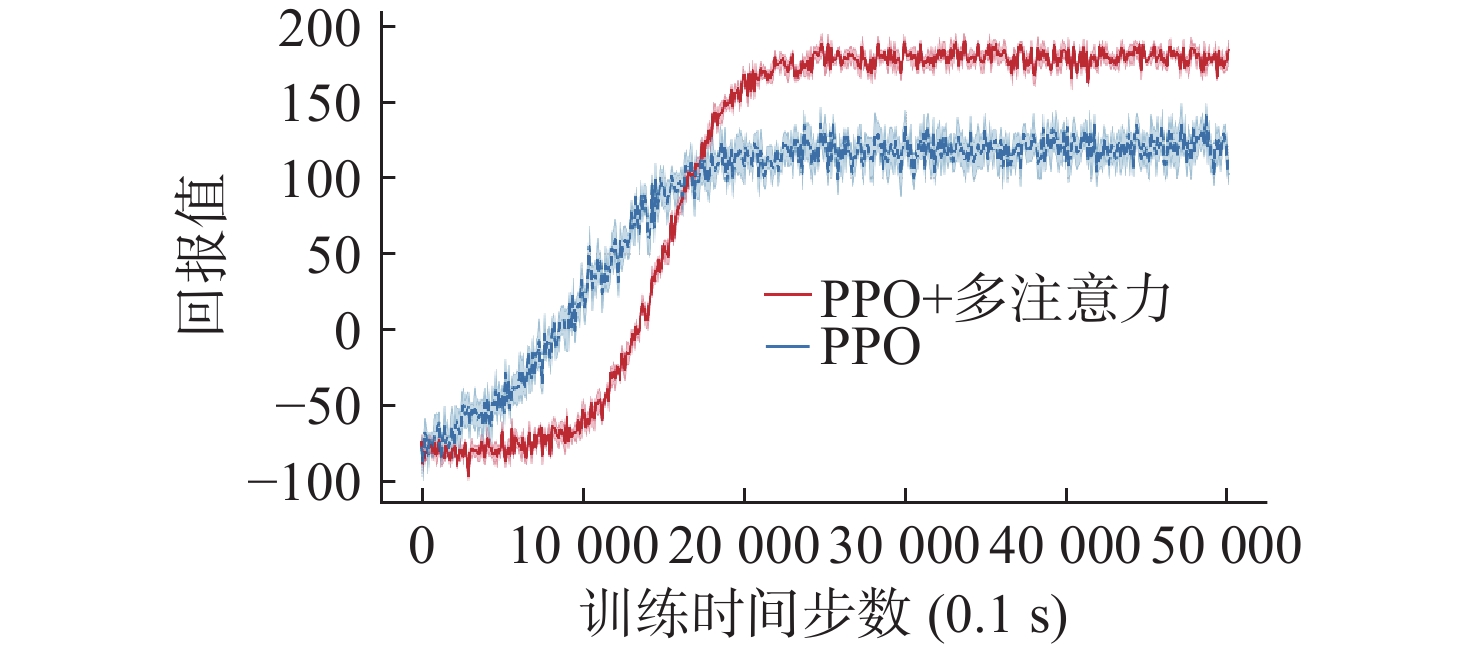
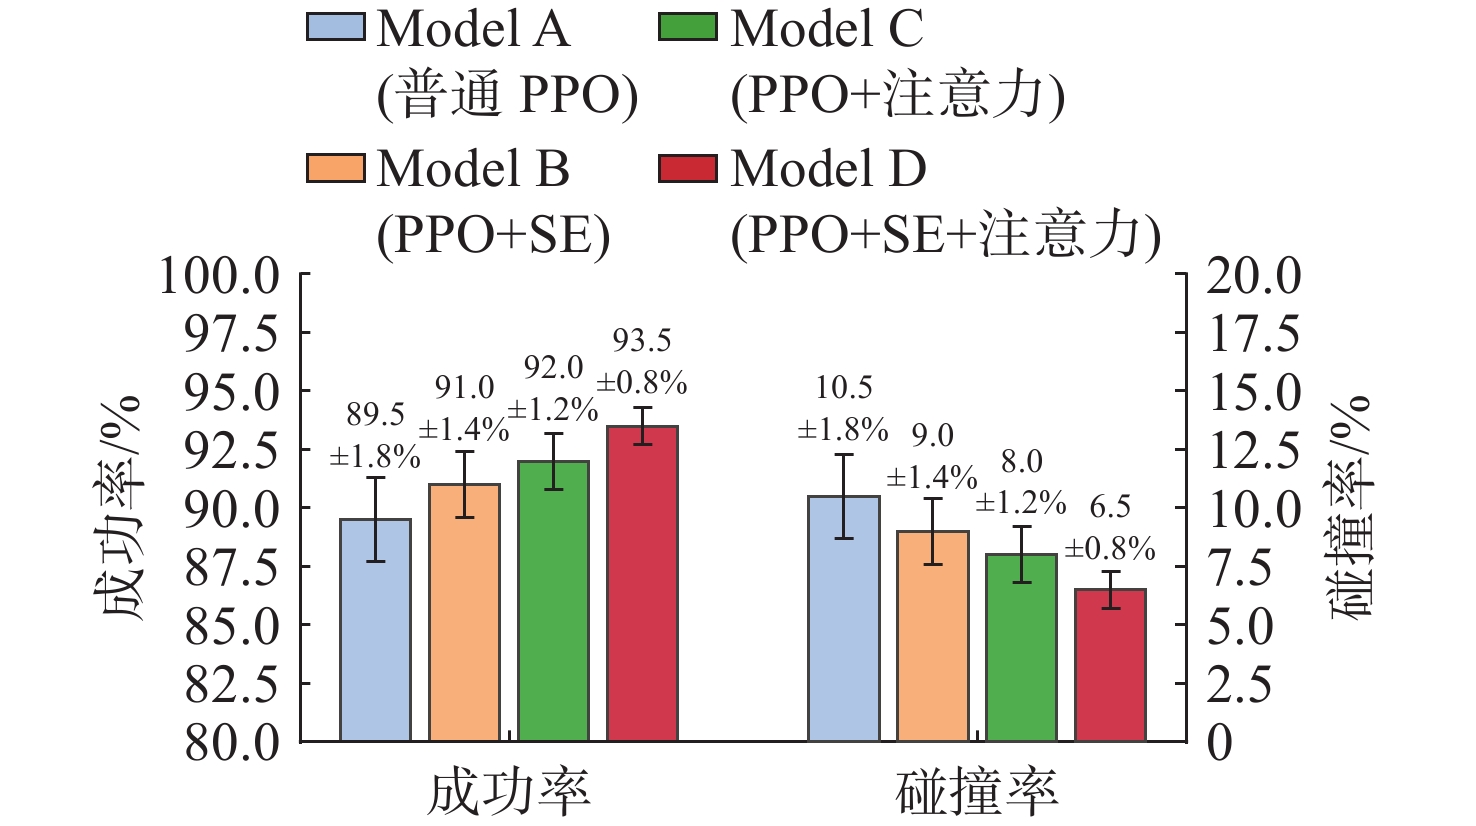
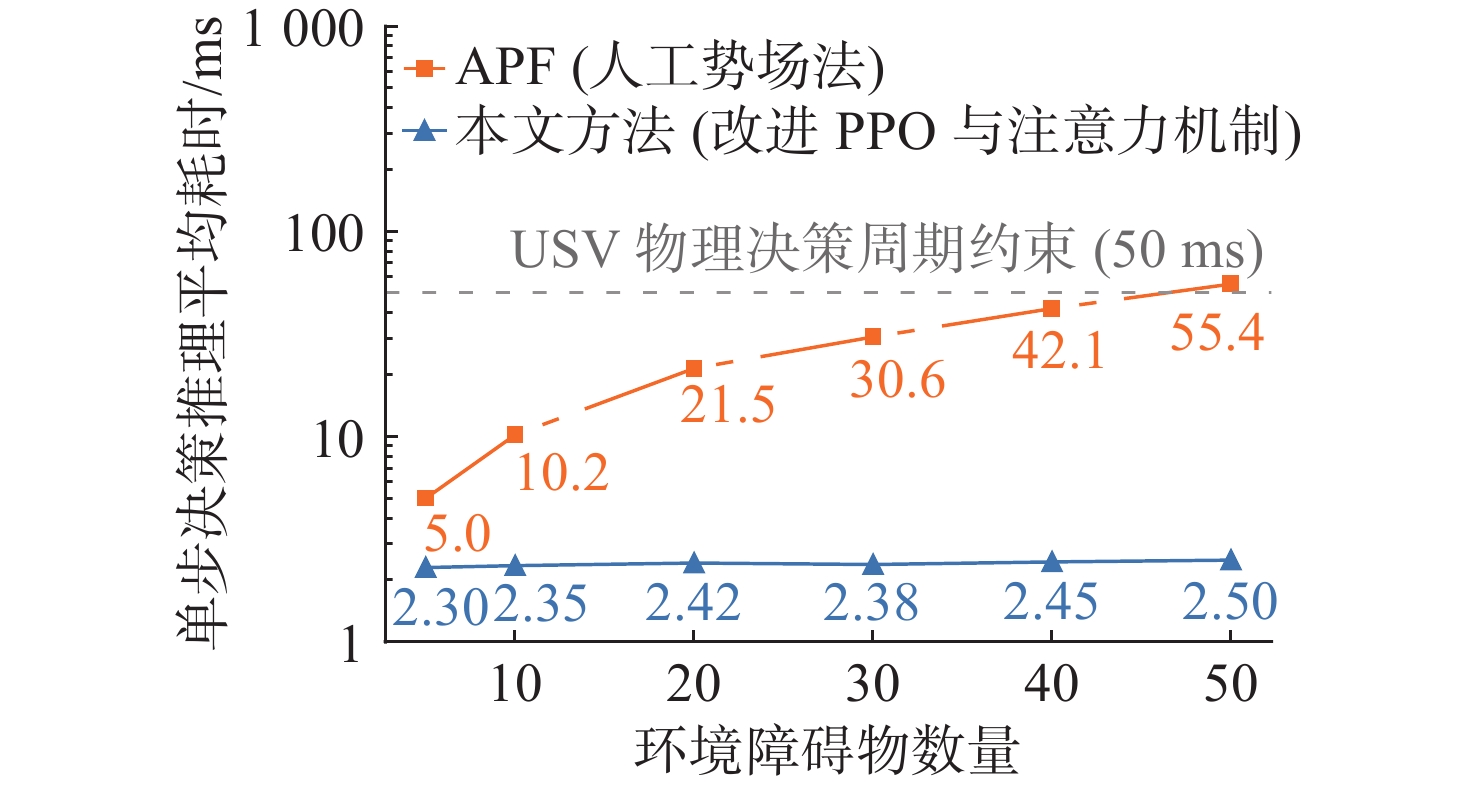
针对无人水面艇在复杂动态海况下的局部避障与路径规划问题, 提出了一种基于深度强化学习的端到端控制方法。该方法采用近端策略优化(PPO)算法, 并设计了一种融合一维深度可分离卷积与多头注意力机制的特征提取网络。针对稀疏激光雷达数据的特性, 首先利用挤压-激励模块增强通道特征的表达能力; 其次, 构建基于Transformer架构的多头注意力模块, 以艇体自身的运动状态作为查询向量, 动态加权环境观测特征, 实现本体感知与环境感知的有效融合; 最后, 在PyBullet物理仿真环境中构建了包含静态礁石与动态干扰障碍的复杂场景。实验结果表明, 文中方法能够有效处理动态障碍物, 实现平滑自主避障控制, 与普通PPO算法相比, 避障规划成功率提升了4%。
针对无人水面艇在复杂动态海况下的局部避障与路径规划问题, 提出了一种基于深度强化学习的端到端控制方法。该方法采用近端策略优化(PPO)算法, 并设计了一种融合一维深度可分离卷积与多头注意力机制的特征提取网络。针对稀疏激光雷达数据的特性, 首先利用挤压-激励模块增强通道特征的表达能力; 其次, 构建基于Transformer架构的多头注意力模块, 以艇体自身的运动状态作为查询向量, 动态加权环境观测特征, 实现本体感知与环境感知的有效融合; 最后, 在PyBullet物理仿真环境中构建了包含静态礁石与动态干扰障碍的复杂场景。实验结果表明, 文中方法能够有效处理动态障碍物, 实现平滑自主避障控制, 与普通PPO算法相比, 避障规划成功率提升了4%。


, 最新更新时间 , doi: 10.11993/j.issn.2096-3920.2026-0092
摘要:
为明确浮箱前侧夹角对两栖车静水航行阻力、姿态响应及局部流场的影响, 以某型两栖车为研究对象, 基于雷诺平均纳维–斯托克斯(RANS)方程, 在计算流体力学(CFD)框架下, 结合剪切应力传递(SST)k-ω湍流模型与体积分数法(VOF)自由液面模型, 研究浮箱前侧几何夹角对车辆水动力特性的影响。通过改变浮箱前斜面夹角α1与外侧导流面夹角α2, 在固定排水状态和6 m·s−1航速工况下, 对车辆航行阻力、纵摇、垂荡以及自由液面形态和压力分布进行对比分析, 并通过拖曳水池试验验证数值方法的可靠性。结果表明: 在本文考察的参数范围内, 随着α1由15°增大至35°, 归一化阻力R/∇由2.509增至2.690, 增幅约7.2%, 较大α1工况下浮箱前缘迎流高压区扩大, 自由液面扰动和兴波作用增强; 纵摇角呈先小幅减小后逐渐增大的变化趋势, 垂荡量则先减小后小幅波动。在已计算的离散工况中, α1=25°时垂荡量最小, 为0.009 529 m, 此时R/∇为2.542, 较α1=15°工况增加约1.3%, 纵摇角为4.255°, 因此不同性能指标对应的有利夹角并不一致, 其综合性能仍需依据明确的多指标评价方法进行权衡。相比之下, α2变化引起的阻力响应幅度较小, 其中α2=30°时R/∇达到所考察工况中的最大值2.650, 并伴随较强的横向波系干涉。研究表明, 浮箱前侧夹角可通过改变局部压力分布、车辆姿态响应和自由液面波系影响航行阻力, 相关结果可为本文车辆浮箱前侧几何参数的选取及后续优化研究提供参考。
为明确浮箱前侧夹角对两栖车静水航行阻力、姿态响应及局部流场的影响, 以某型两栖车为研究对象, 基于雷诺平均纳维–斯托克斯(RANS)方程, 在计算流体力学(CFD)框架下, 结合剪切应力传递(SST)k-ω湍流模型与体积分数法(VOF)自由液面模型, 研究浮箱前侧几何夹角对车辆水动力特性的影响。通过改变浮箱前斜面夹角α1与外侧导流面夹角α2, 在固定排水状态和6 m·s−1航速工况下, 对车辆航行阻力、纵摇、垂荡以及自由液面形态和压力分布进行对比分析, 并通过拖曳水池试验验证数值方法的可靠性。结果表明: 在本文考察的参数范围内, 随着α1由15°增大至35°, 归一化阻力R/∇由2.509增至2.690, 增幅约7.2%, 较大α1工况下浮箱前缘迎流高压区扩大, 自由液面扰动和兴波作用增强; 纵摇角呈先小幅减小后逐渐增大的变化趋势, 垂荡量则先减小后小幅波动。在已计算的离散工况中, α1=25°时垂荡量最小, 为0.009 529 m, 此时R/∇为2.542, 较α1=15°工况增加约1.3%, 纵摇角为4.255°, 因此不同性能指标对应的有利夹角并不一致, 其综合性能仍需依据明确的多指标评价方法进行权衡。相比之下, α2变化引起的阻力响应幅度较小, 其中α2=30°时R/∇达到所考察工况中的最大值2.650, 并伴随较强的横向波系干涉。研究表明, 浮箱前侧夹角可通过改变局部压力分布、车辆姿态响应和自由液面波系影响航行阻力, 相关结果可为本文车辆浮箱前侧几何参数的选取及后续优化研究提供参考。