

Online Joint Calibration Method for SINS/USBL Integrating Sound Speed Correction and Time-Delay Estimation
-
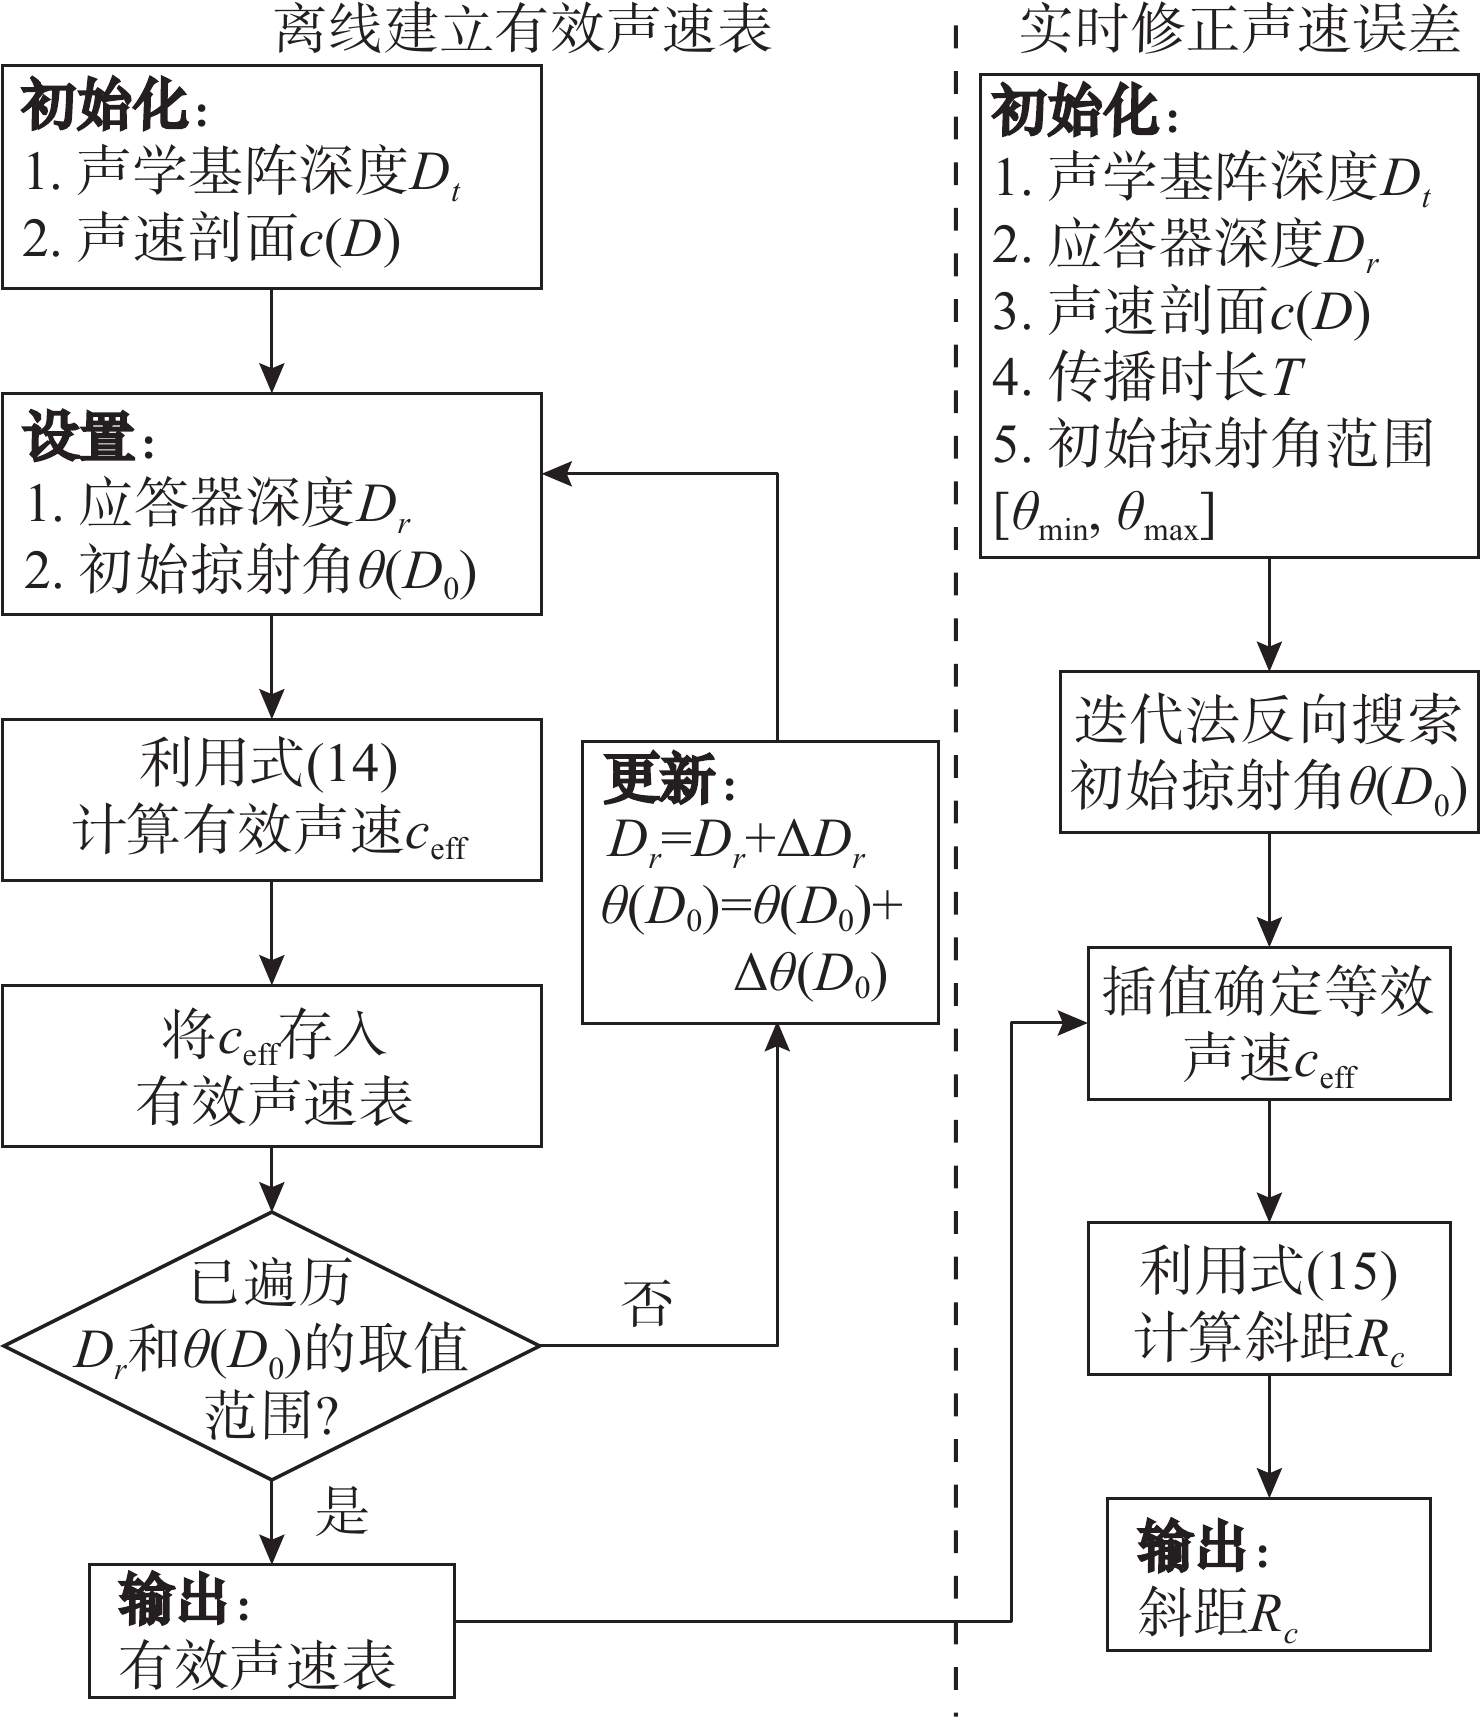
摘要: 捷联惯性导航系统(SINS)与超短基线(USBL)水声定位系统组合是深海导航的主流方案, 传感器高精度标定是保障组合导航系统性能的核心前提。现有标定方法在深海声线弯曲修正过程中实时性不足, 且传统标定常忽略水声量测随机时延抖动与空间误差的强耦合特性, 导致标定精度受限, 进而制约了导航系统在深海场景的作业精度与适配性。为此, 文中提出一种融合有效声速表与时延估计的SINS/USBL在线联合标定方法。首先, 离线构建应答器深度、初始掠射角与有效声速的精细化映射表, 在线采用1阶双线性插值以规避声线跟踪的复杂迭代, 实现声速误差的实时修正; 其次, 通过时延回溯计算历史位置和姿态矩阵, 并将残余时延建模为1阶马尔可夫过程, 以补偿信息重构带来的时间抖动, 从而确保水声量测动态更新; 最后, 将声速误差修正方法与残余时延模型纳入状态估计框架, 通过多源误差联合闭环估计, 实现USBL测距畸变与安装误差角的联合校正。仿真与海试结果表明, 所提方法能够有效抑制深海声速扰动误差、削弱量测迟滞带来的负面影响, 相较于未考虑深海多源误差补偿的标定方法, 所提方法可将导航定位精度提升约90.1%。
-
关键词:
- SINS/USBL组合导航 /
- 在线标定 /
- 水声定位 /
- 声速修正 /
- 残余时延估计
Abstract: The integration of the strapdown inertial navigation system(SINS) and the ultra-short baseline(USBL) acoustic positioning system has become the mainstream solution for deep-sea navigation. High-precision sensor calibration is the core prerequisite for ensuring the performance of the integrated navigation system. Existing calibration methods lack sufficient real-time performance for deep-sea acoustic ray-bending correction. Moreover, traditional methods often ignore the strong coupling characteristics between random acoustic measurement time-delay jitter and spatial errors. This limitation restricts calibration accuracy, which in turn limits the operational precision and adaptability of the navigation system in deep-sea scenarios. To address these issues, this paper proposes an online joint calibration method that integrates an effective sound speed table with time-delay estimation. First, a refined mapping table among the transponder depth, the initial grazing angle, and the effective sound speed is established offline. During the calibration process, first-order bilinear interpolation is performed online to circumvent the complex iterative computations of ray tracing, thus achieving real-time correction of sound speed errors. Furthermore, the system calculates historical position and attitude matrices through time-delay backtracking. The residual time delay is modeled as a first-order Markov process to compensate for the time jitter introduced during information reconstruction, thus enabling dynamic updates of acoustic measurements. Finally, the sound speed error correction method and the residual time-delay model are incorporated into a state estimation framework. Through closed-loop joint estimation of multiple error sources, USBL range distortion and installation misalignment angles are jointly corrected. Simulation and sea trial results demonstrate that the proposed method can effectively suppress deep-sea sound speed disturbance errors and mitigate the negative impact of measurement latency. Compared with calibration methods without deep-sea multi-source error compensation, the proposed method improves navigation positioning accuracy by approximately 90.1%. -
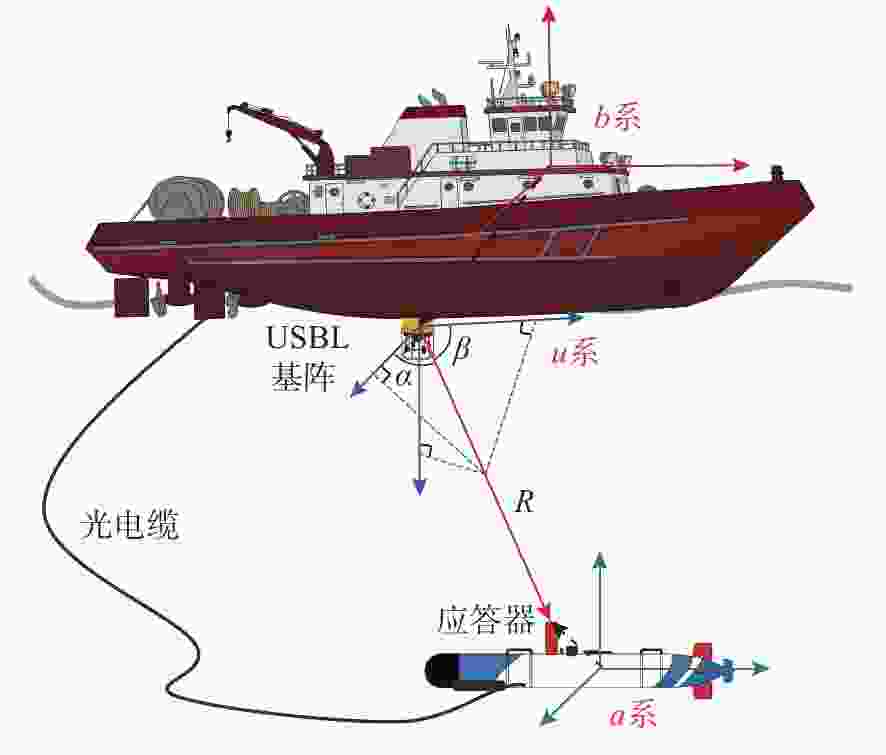
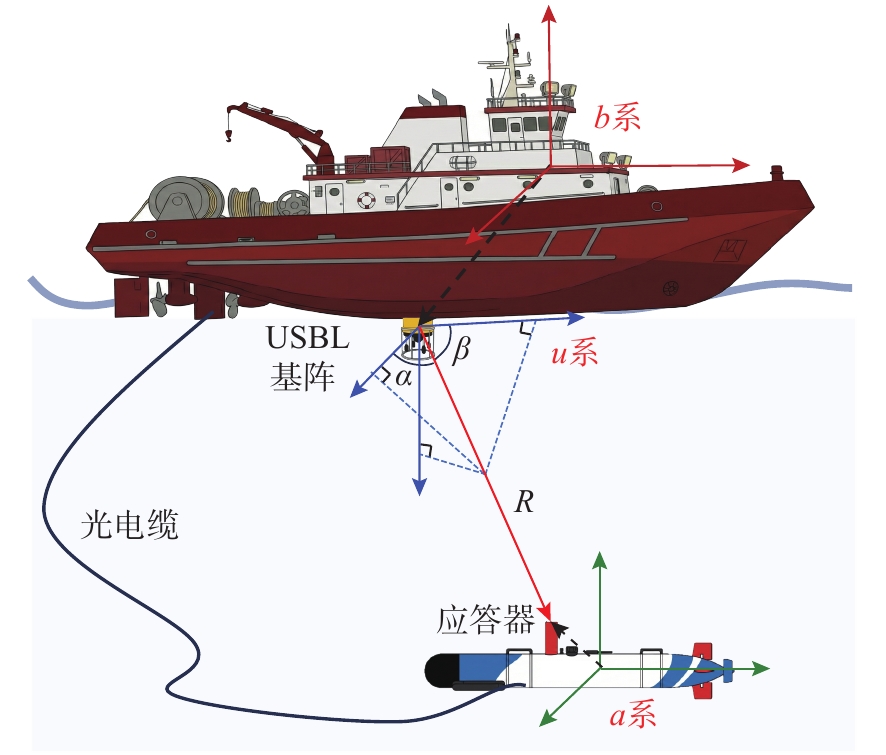
图 1 坐标系与安装误差角
Figure 1. Schematic diagram of coordinate system and installation error angle
表 1 坐标系定义
Table 1. Definition of coordinate frames
坐标系 定义 b系 母船载体坐标系。原点建立于捷联惯导的几何中心; x、y、z 轴分别沿载体右向、前向、垂向上方向, 与载体本体几何中轴线保持平行。 n系 导航坐标系。采用局部地理坐标系, 坐标轴依次指向东-北-天, 即 E-N-U 坐标系。 e系 地球坐标系。基于WGS-84地球模型; 原点位于地球质心, x轴指向零度经线(本初子午线)与赤道交点, z轴沿地球自转轴指向北极。 d系 DVL坐标系。正交坐标系, 坐标轴与DVL 的安装敏感轴严格对齐。 u系 USBL坐标系。正交坐标系, 坐标轴与USBL 阵元敏感轴对齐。 a 系 UUV载体坐标系。原点建立于UUV捷联惯导几何中心; 坐标轴沿UUV载体前-右-下方向, 平行于航行器本体几何中轴线。  下载: 导出CSV
表 2 有效声速表
Table 2. Table of effective sound velocity
掠射角/(°) 有效声速/(m/s) 应答器深度/m 990 1 000 1 010 39 1 495.32 1 495.34 1 495.62 41 1 495.30 1 495.33 1 495.59 43 1 495.29 1 495.31 1 495.59 45 1 495.28 1 495.31 1 495.58
下载: 导出CSV
表 3 仿真条件下安装误差角估计均值
Table 3. Mean estimated values of installation misalignment errors in simulation
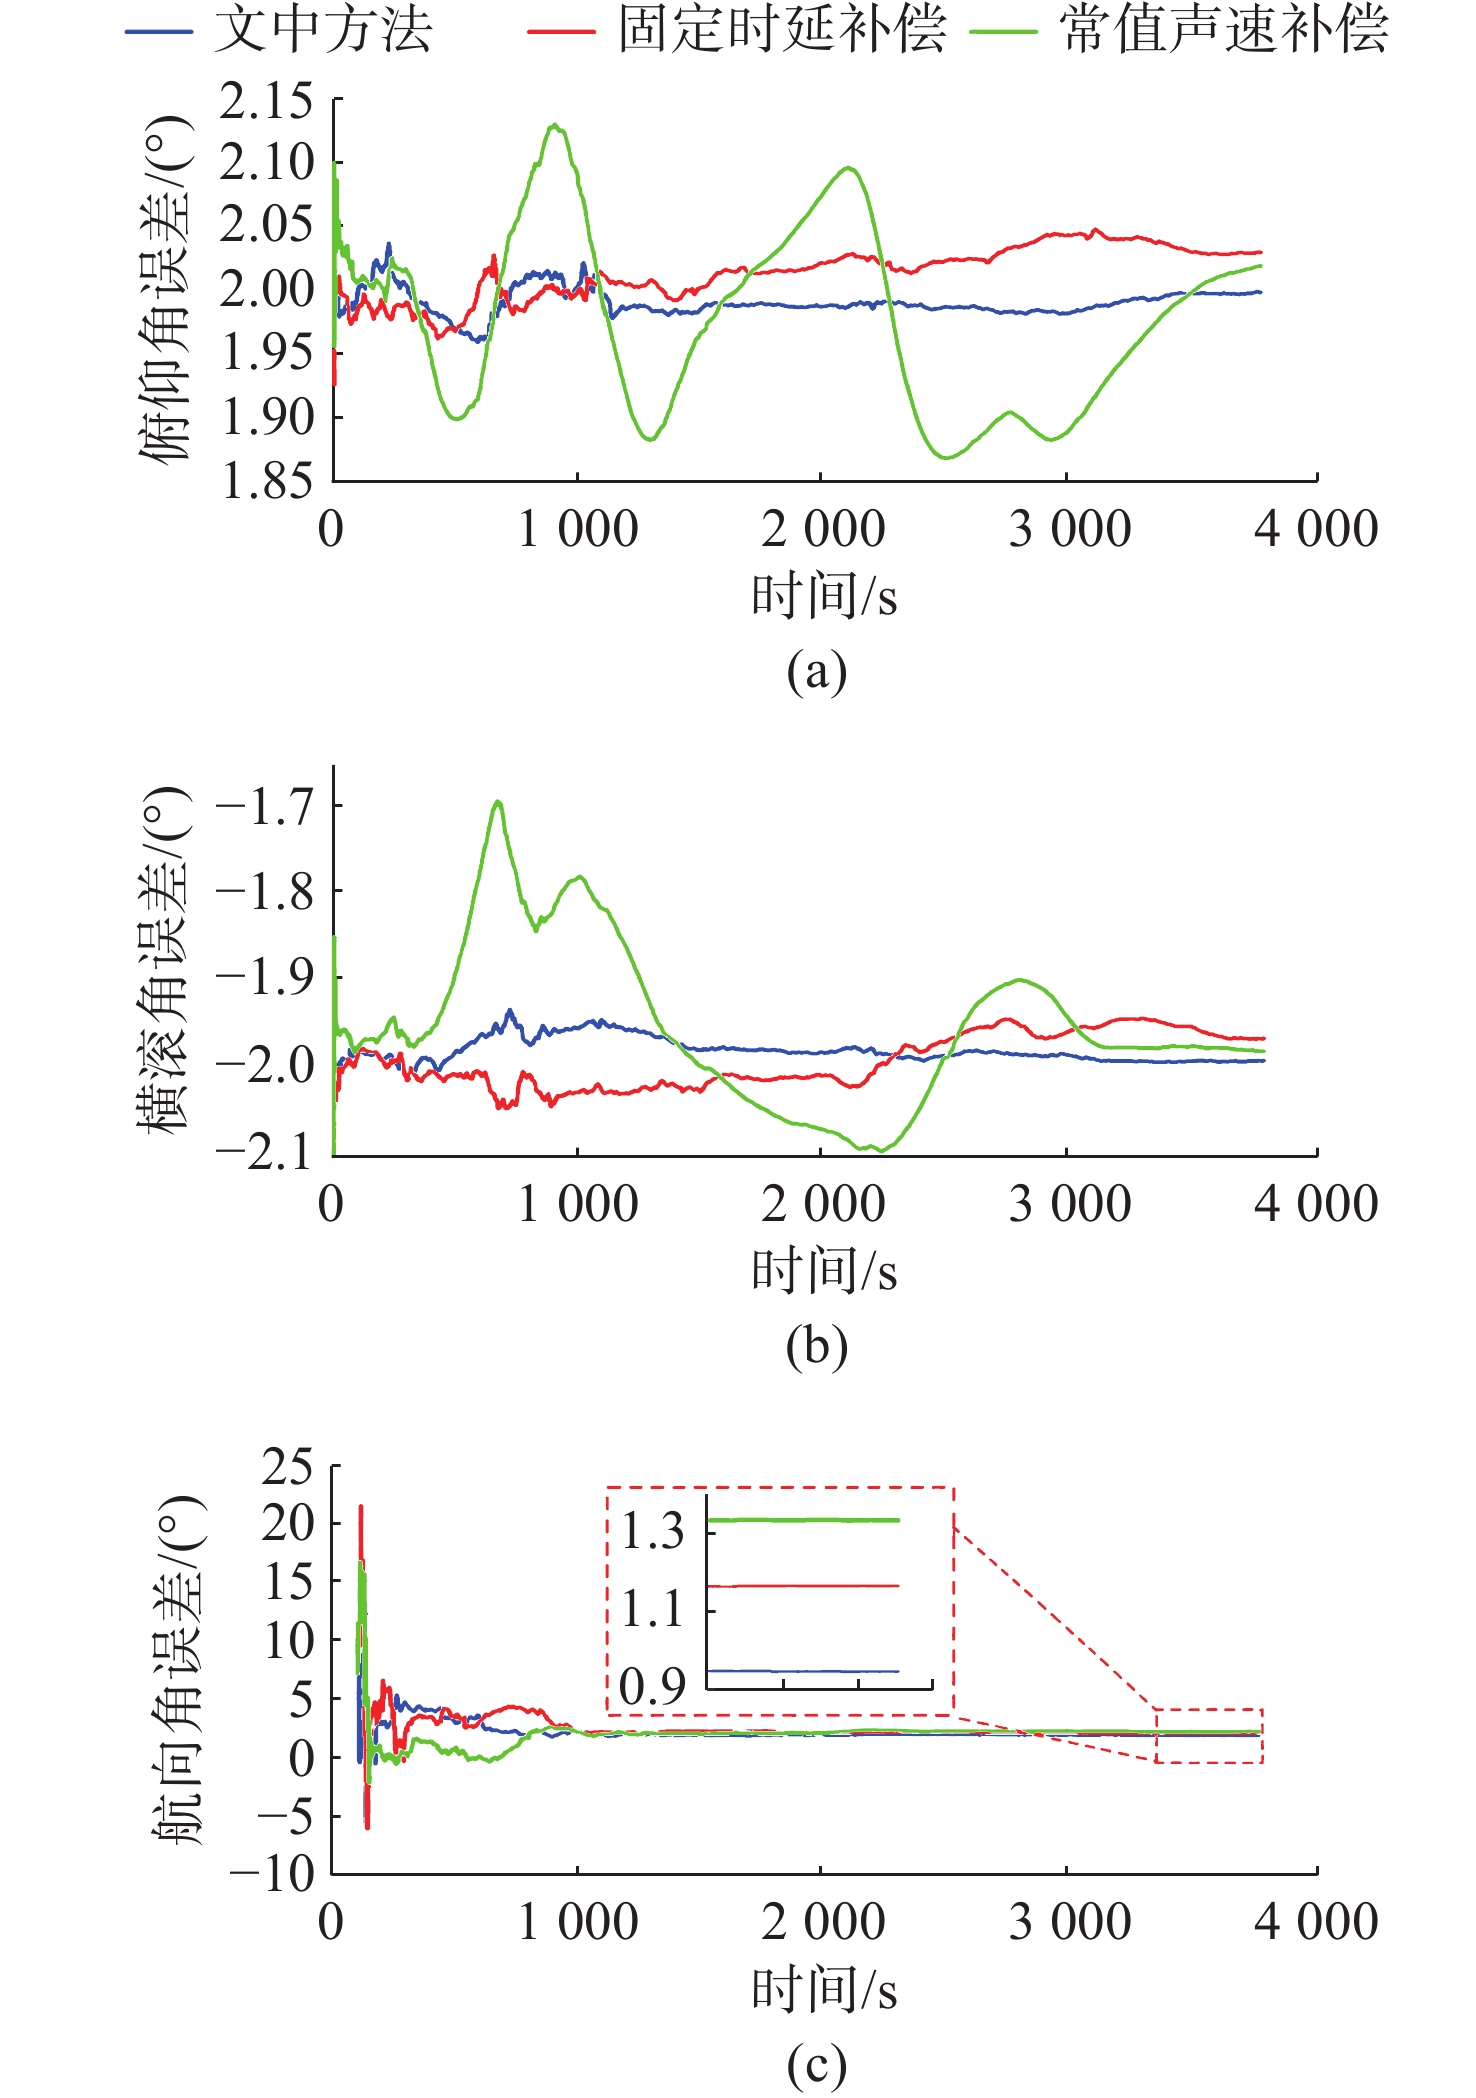
(°) 方法 俯仰角 横滚角 航向角 仿真真值 2 −2 1 文中方法 2.003 4 −1.991 0 0.944 6 固定时延补偿 2.031 6 −1.961 2 1.163 3 常值声速补偿 2.021 8 −1.978 8 1.332 1
下载: 导出CSV
表 4 IMU性能参数
Table 4. Performance parameters of IMU
器件类型 参数 取值 陀螺 常值零偏/((°)/h) 0.01 角度随机游走/$ ({}{\left(^\circ\right)}/ \sqrt{\text{h}}) $ 0.001 输出频率/Hz 200 加速度计 常值零偏/μg 50 速度随机游走/$ ( {\text{ μg}}/ \sqrt{\text{Hz}} )$ 5 输出频率/Hz 200
下载: 导出CSV
表 5 其余传感器性能参数
Table 5. Performanve parameters of other sensors
传感器 参数 取值 USBL 定位精度 0.5%×斜距 输出频率/Hz 0.5 DVL 测速精度/(m/s) ±0.2%±0.1 输出频率/Hz 最大12 位姿参考 航向精度(激光惯导)/(°) 0.01×纬度 姿态精度/(°) 0.005 输出频率/Hz 500
下载: 导出CSV
表 6 标定算法滤波参数与对比组基准数
Table 6. Calibration algorithm filtering parameters and benchmark values for the comparison group
参数类型 符号 取值 说明 安装误差角
初值协方差$ {\boldsymbol{P}}_{0}(\boldsymbol{\mu }) $ (1.0°)2 根据机械粗对
准精度给定时延初值
协方差$ {P}_{0}(\delta \tau ) $ (50 ms)2 根据硬件板卡调
试经验设定安装误差角过
程噪声协方差$ \boldsymbol{Q}(\boldsymbol{\mu }) $ diag[(10−5(°)/h)2] 稳态常值噪声 时延过程
噪声方差$ \sigma _{\tau }^{2} $ 由时延抖动量级与
理论公式整定时延模型
关键参数$ {T}_{\tau } $ 10 s 海试时延序列拟合得到 常值声速
补偿基准cref 1 500 m/s 平均声速设定值 固定时延
补偿基准$\delta\tau_{\mathrm{ref}} $ 500 ms 水声通信系统的标称
系统物理延迟
下载: 导出CSV
表 7 海试实测数据下3种标定方法安装误差角收敛值
Table 7. Convergence values of installation misalignment angles from sea trial data
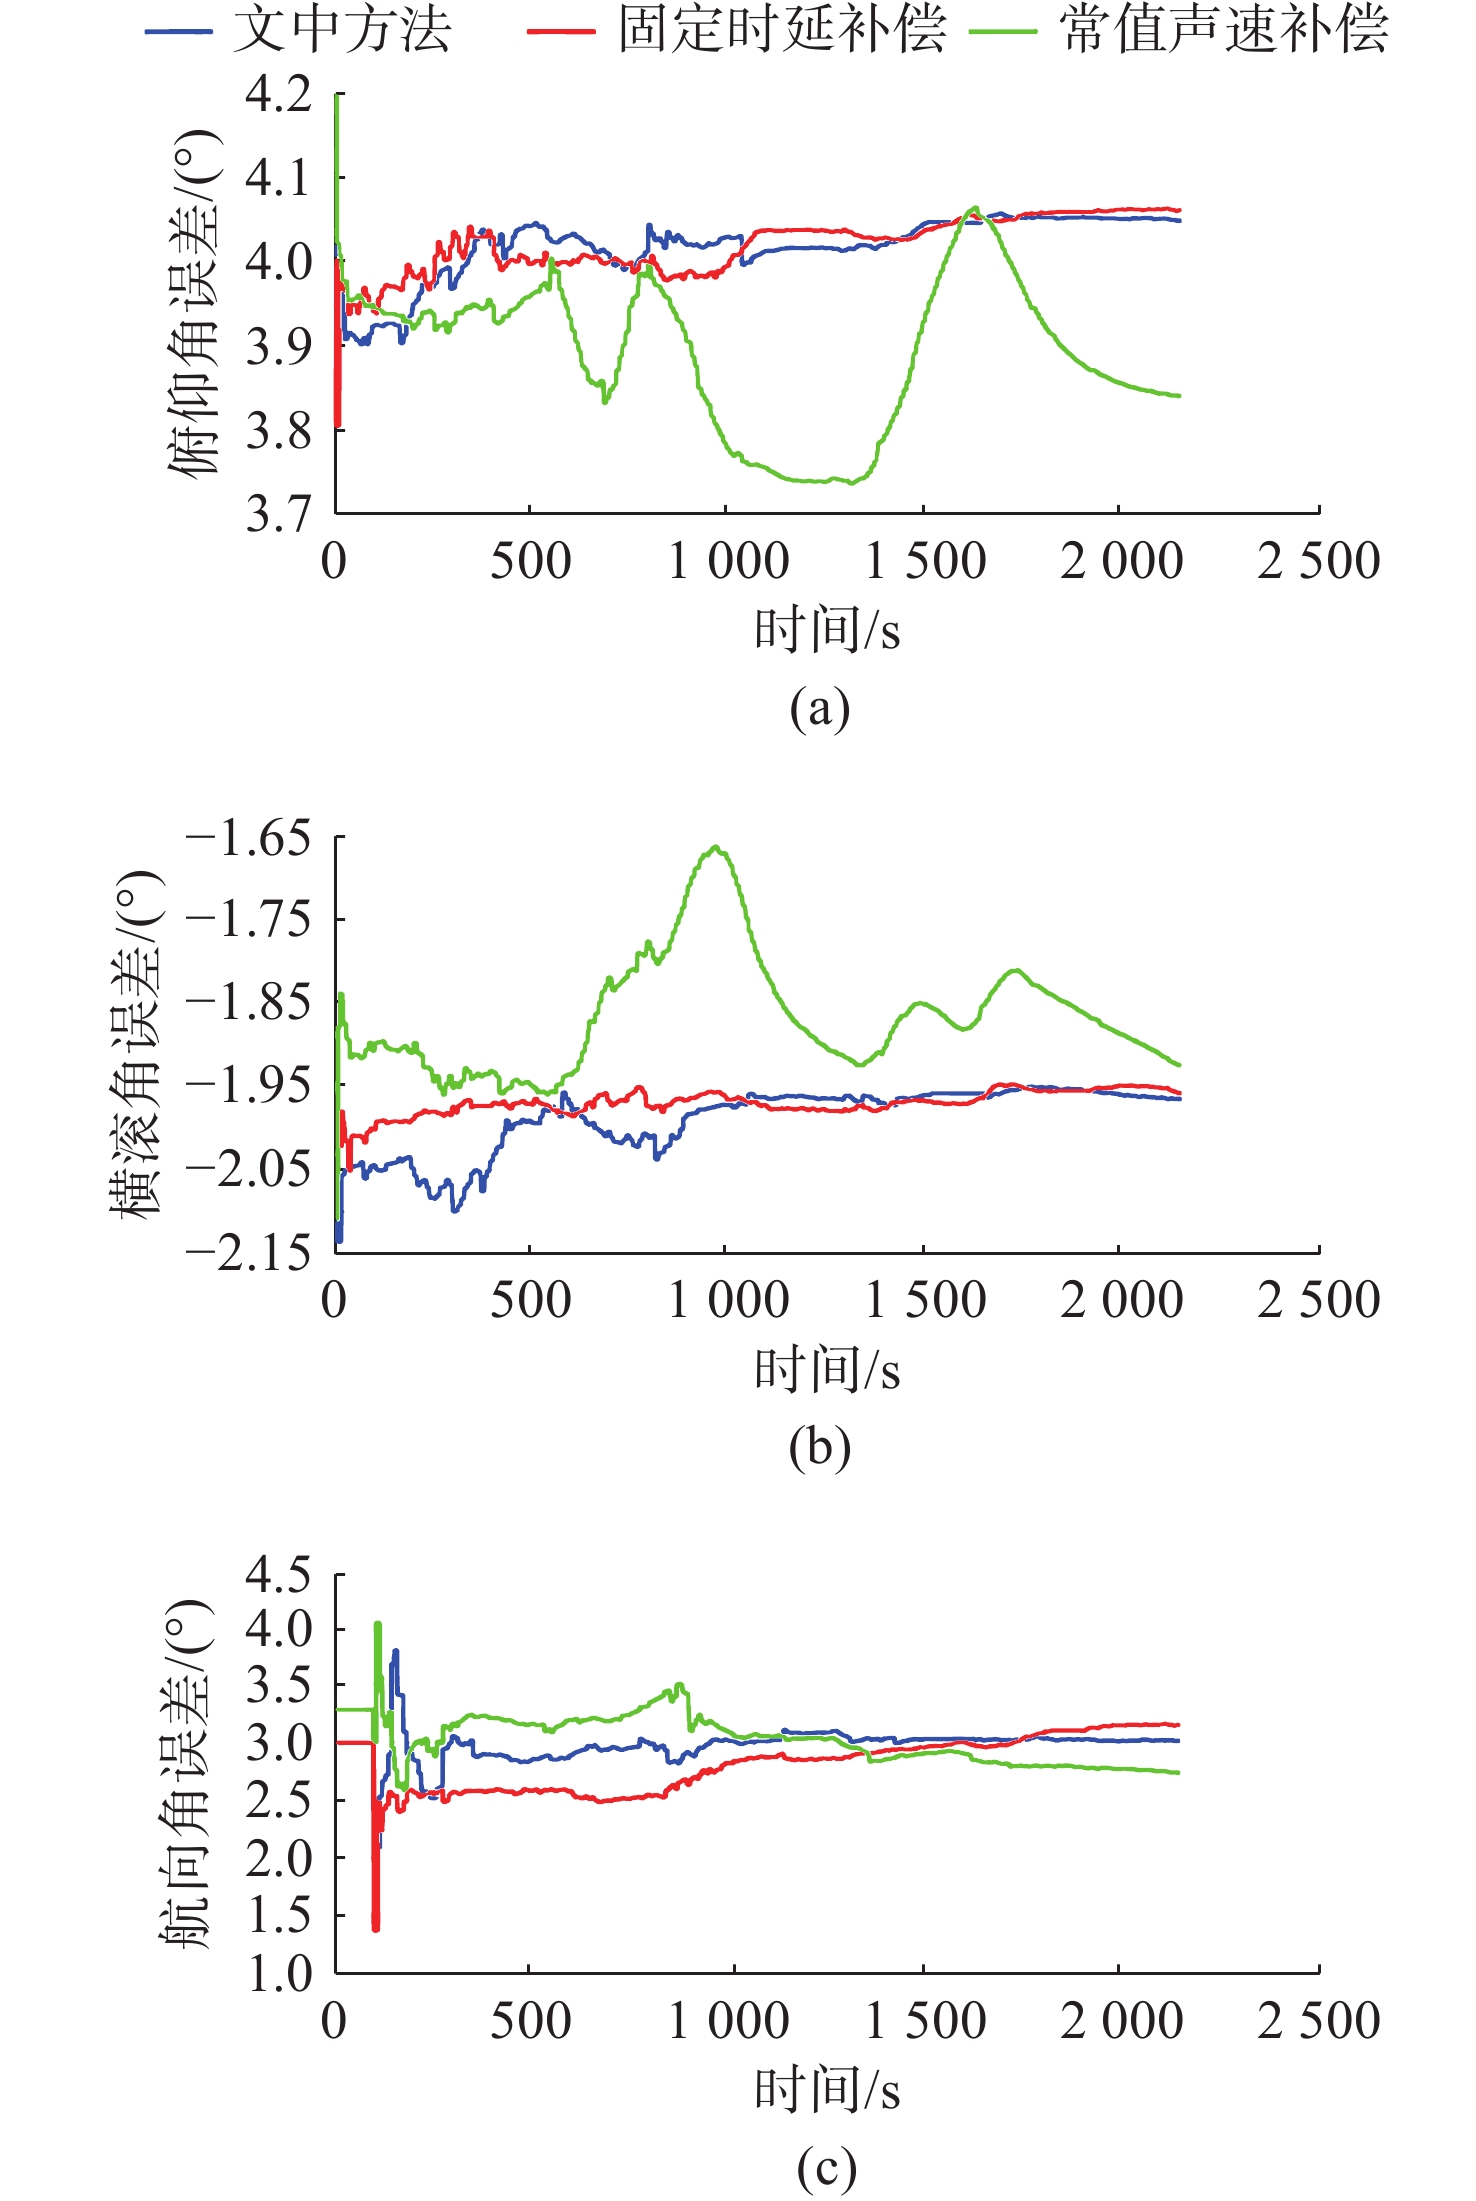
(°) 方法 俯仰角 横滚角 航向角 文中方法 4.044 4 −1.955 1 3.026 0 固定时延补偿 4.054 8 −1.947 8 3.156 8 常值声速补偿 3.847 9 −1.915 4 2.768 3
下载: 导出CSV
表 8 试验中位置误差对比
Table 8. Comparison of position errors in the experiment
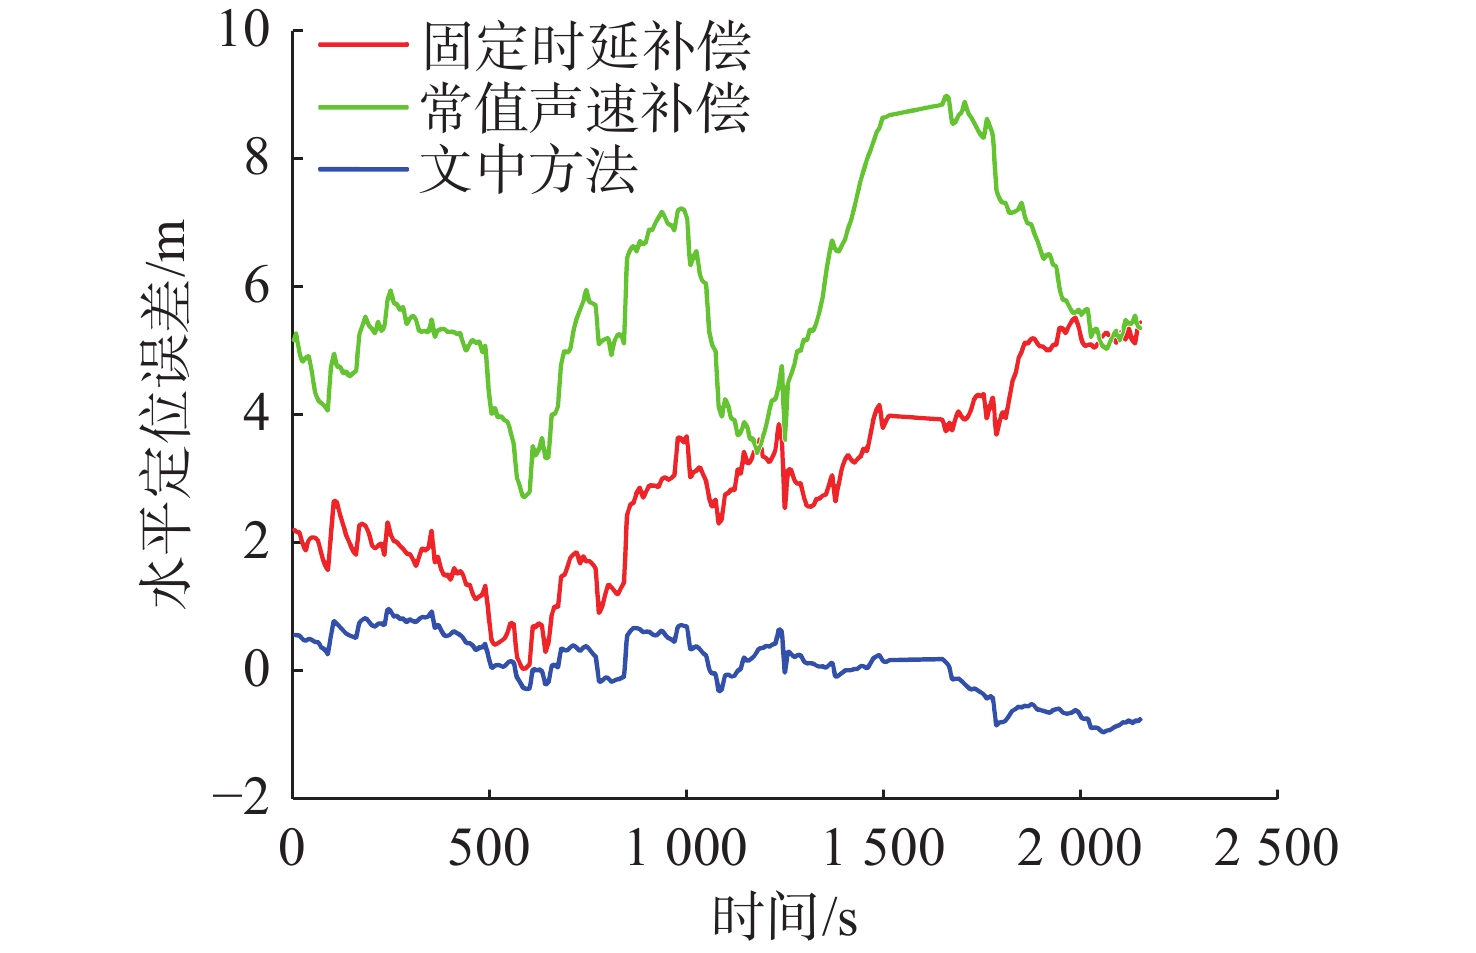
方法 RMSE/m 精度提升幅度 文中方法 0.58 90.1% 固定时延补偿 3.20 45.4% 常值声速补偿 5.86 — 注: “—”表示基准方法, 不计算相对于自身的精度提升幅度。各方法的精度提升幅度均以常值声速补偿方法为基准计算。
下载: 导出CSV
-
[1] 胡贺庆. 基于USBL辅助SINS的AUV导航技术研究[D]. 南京: 东南大学, 2017: 1-6. [2] 于浩, 王彦国, 胡小毛, 等. 水下载体SINS/USBL组合导航滤波方法研究[J]. 导航定位与授时, 2017, 4(1): 20-24. doi: 10.19306/j.cnki.2095-8110.2017.01.004Yu H, Wang Y G, Hu X M, et al. Research on filtering method of SINS/USBL integrated navigation for underwater vehicle[J]. Navigation Positioning and Timing, 2017, 4(1): 20-24. doi: 10.19306/j.cnki.2095-8110.2017.01.004 [3] Zhang L, Zhang T, Tong J, et al. A calibration method of ultra-short baseline installation error with large misalignment based on variational Bayesian unscented Kalman filter[J]. Review of Scientific Instruments, 2019, 90(5): 055003. doi: 10.1063/1.5088688 [4] Chen H H. The estimation of angular misalignments for ultra short baseline navigation systems. Part I: numerical simulations[J]. The Journal of Navigation, 2013, 66(4): 561-578. doi: 10.1017/S0373463313000222 [5] Chen H H. The estimation of angular misalignments for ultra short baseline navigation systems. Part II: experimental results[J]. The Journal of Navigation, 2013, 66(5): 773-787. doi: 10.1017/S0373463313000234 [6] Zhu Y, Zhang T, Xu S, et al. A calibration method of USBL installation error based on attitude determination[J]. IEEE Transactions on Vehicular Technology, 2020, 69(8): 8317-8328. doi: 10.1109/TVT.2020.2995599 [7] Liang M Z, Yi Y, Wang L M, et al. A table look-up method of sound ray correction[J]. Technical Acoustics, 2009, 28(4): 556-559. [8] Li J, Gu Q, Chen Y, et al. A combined ray tracing method for improving the precision of the USBL positioning system in smart ocean[J]. Sensors, 2018, 18(10): 3586. doi: 10.3390/s18103586 [9] Sun D, Li H, Zheng C, et al. Sound velocity correction based on effective sound velocity for underwater acoustic positioning systems[J]. Applied Acoustics, 2019, 151: 55-62. doi: 10.1016/j.apacoust.2019.02.027 [10] Liu Y, Lu X, Xue S, et al. A new underwater positioning model based on average sound speed[J]. The Journal of Navigation, 2021, 74(5): 1009-1025. doi: 10.1017/S0373463321000400 [11] Li J, Pan Y, Li R, et al. A sound velocity profile stratification method based on maximum density and maximum distance clustering[J]. Applied Sciences, 2023, 14(1): 182. doi: 10.3390/app14010182 [12] Wang T, Yang G, Deng Y, et al. Analysis and optimization of long baseline acoustic positioning error of synchronous responsive type[C]//IOP Conference Series: Earth and Environmental Science, 2021: 032048. [13] Kim S, Yoo Y. Impact of MAC delay on AUV localization: underwater localization based on hyperbolic frequency modulation signal[J]. Sensors, 2018, 18(2): 356. [14] Xu Z, Chen Z. Optimizing time-delay estimation for underwater acoustic positioning in tank inspection robots to mitigate reflection interference[J]. Applied Ocean Research, 2025, 154: 104427. [15] Zhang H, Ma C, Chen C, et al. Integrated navigation algorithm for deep-sea AUV based on M-estimation and heavy-tailed noise[J]. Applied Ocean Research, 2023, 141: 103781. [16] Gelb A. Applied optimal estimation[M]. Cambridge: MIT Press, 1974: 50-85. -

 下载:

 点击查看大图
计量
- 文章访问数: 307
- HTML全文浏览量: 138
- PDF下载量: 8
- 被引次数: 0