

TCN-Attention-Based Loosely Coupled SINS/DVL Integrated Navigation Method
-
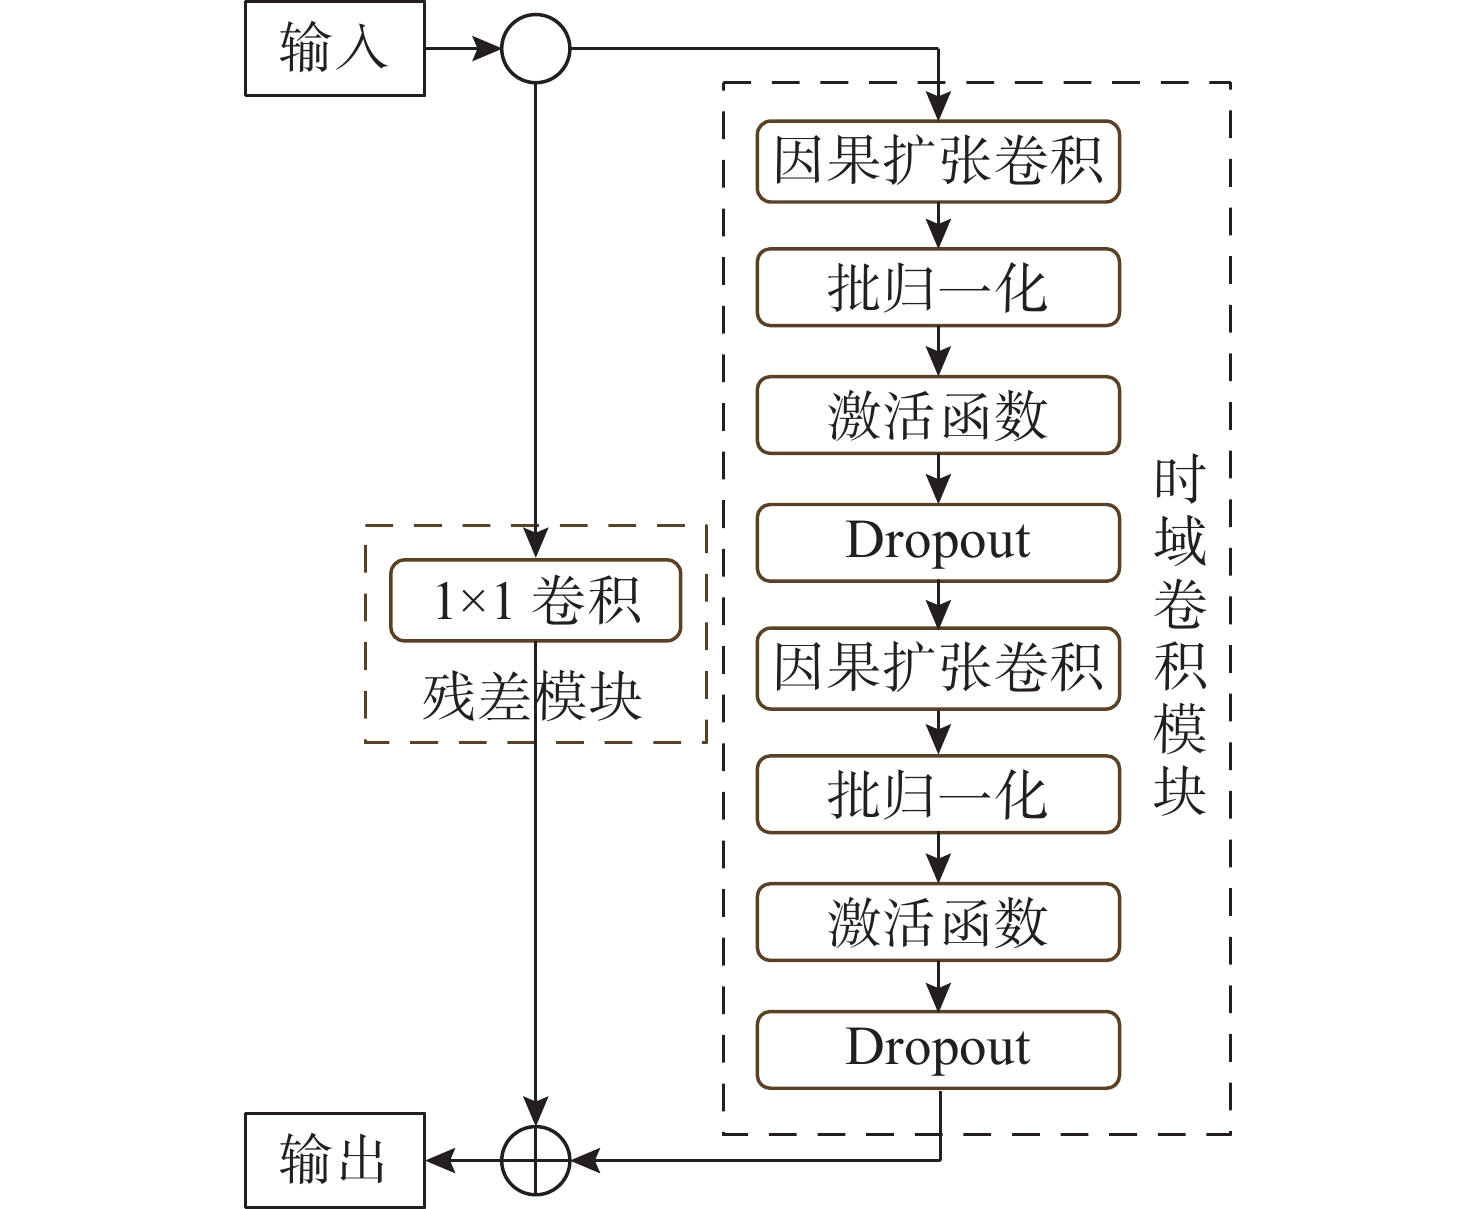
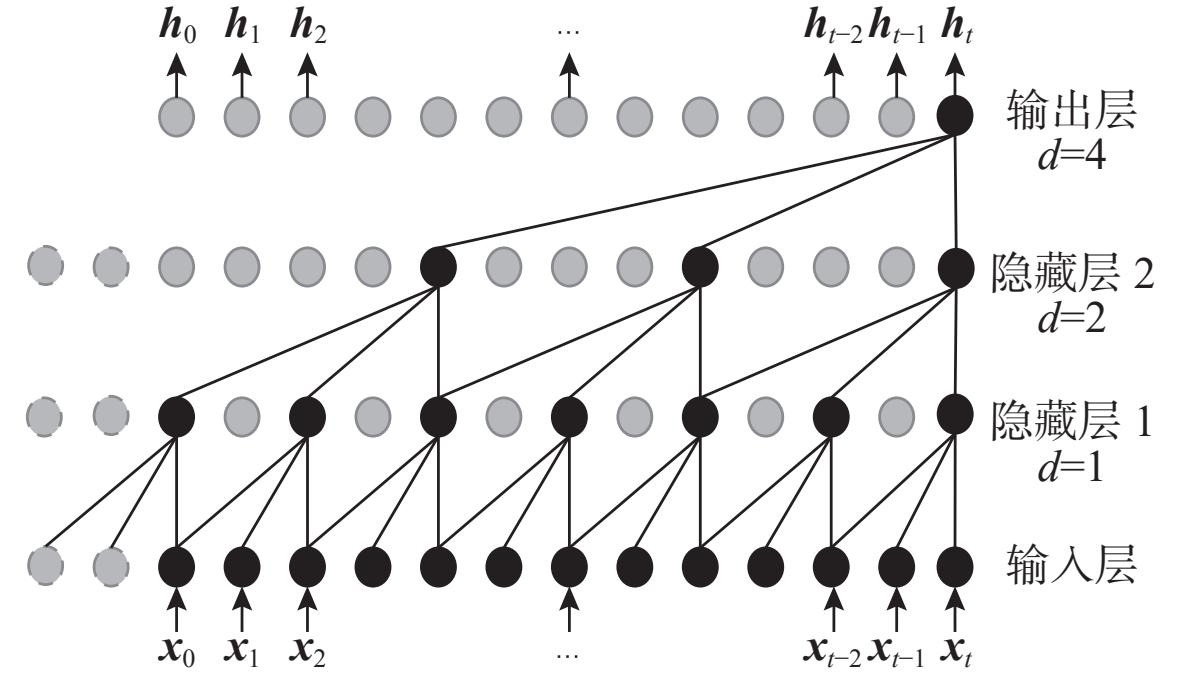
摘要: 针对自主水下航行器在深水或复杂底质环境下因多普勒计程仪(DVL)不可用而导致接连惯性导航系统(SINS)/DVL松组合导航精度下降的问题, 提出一种基于时间卷积网络与注意力机制(TCN-Attention)的伪DVL速度量测生成方法。该方法以惯性测量单元的角速度、比力以及惯导解算得到的姿态、位置和速度信息构成时序输入, 在DVL可用阶段利用DVL速度构建监督样本并离线训练网络, 在DVL不可用阶段输出伪速度量测并参与扩展卡尔曼滤波更新, 以抑制惯导误差累积。模型采用因果空洞卷积提取时序特征, 并引入注意力机制增强对转弯、加减速等关键动态片段的表征能力。基于16组轨迹数据的仿真结果表明, 与时间卷积网络(TCN)和门控循环单元注意力模型(GRU-Attention)相比, 所提方法在东、北向速度误差及绝对轨迹误差等指标上均取得更优结果, 重建航迹更接近真实轨迹, 表明该方法在DVL持续失效场景下具有较好的有效性与鲁棒性。Abstract: Doppler velocity log(DVL) unavailability in deep-water or complex seafloor environments degrades the accuracy of loosely coupled strapdown inertial navigation system(SINS)/DVL integrated navigation for autonomous undersea vehicles. To address this problem, a pseudo-DVL velocity measurement generation method based on a temporal convolutional network with an attention mechanism(TCN-Attention) is proposed. The method uses the angular velocity and specific force measured by the inertial measurement unit(IMU), together with the attitude, position, and velocity obtained from inertial navigation calculations, as sequential inputs. During the DVL-available stage, supervised samples are constructed using DVL velocity measurements, and the network is trained offline. During the DVL-unavailable stage, the trained model outputs pseudo-velocity measurements, which are incorporated into the extended Kalman filter(EKF) update to suppress inertial navigation error accumulation. Causal dilated convolutions are adopted to extract temporal features, and an attention mechanism is introduced to enhance the representation of key dynamic segments such as turning, acceleration, and deceleration. Simulation results based on 16 sets of trajectory data show that, compared with the temporal convolutional network(TCN) and the gated recurrent unit with attention model(GRU-Attention), the proposed method achieves lower eastward and northward velocity errors as well as lower absolute trajectory error, and reconstructs trajectories closer to the ground truth, demonstrating its effectiveness and robustness under continuous DVL-outage conditions.
-
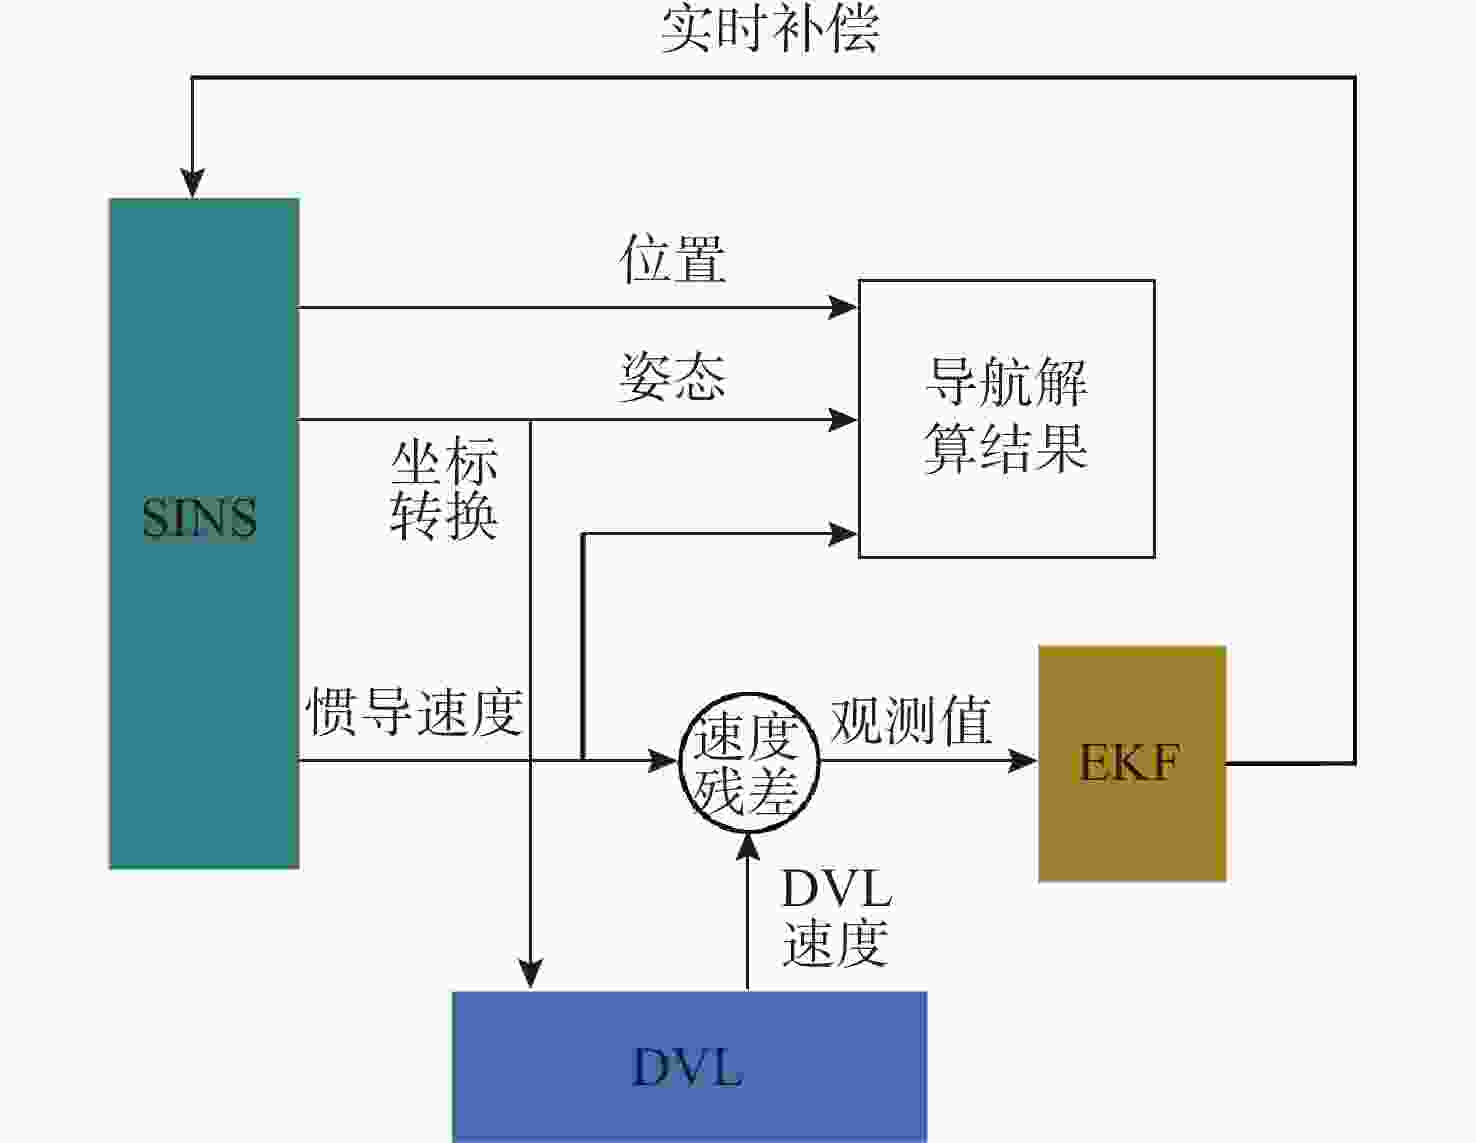
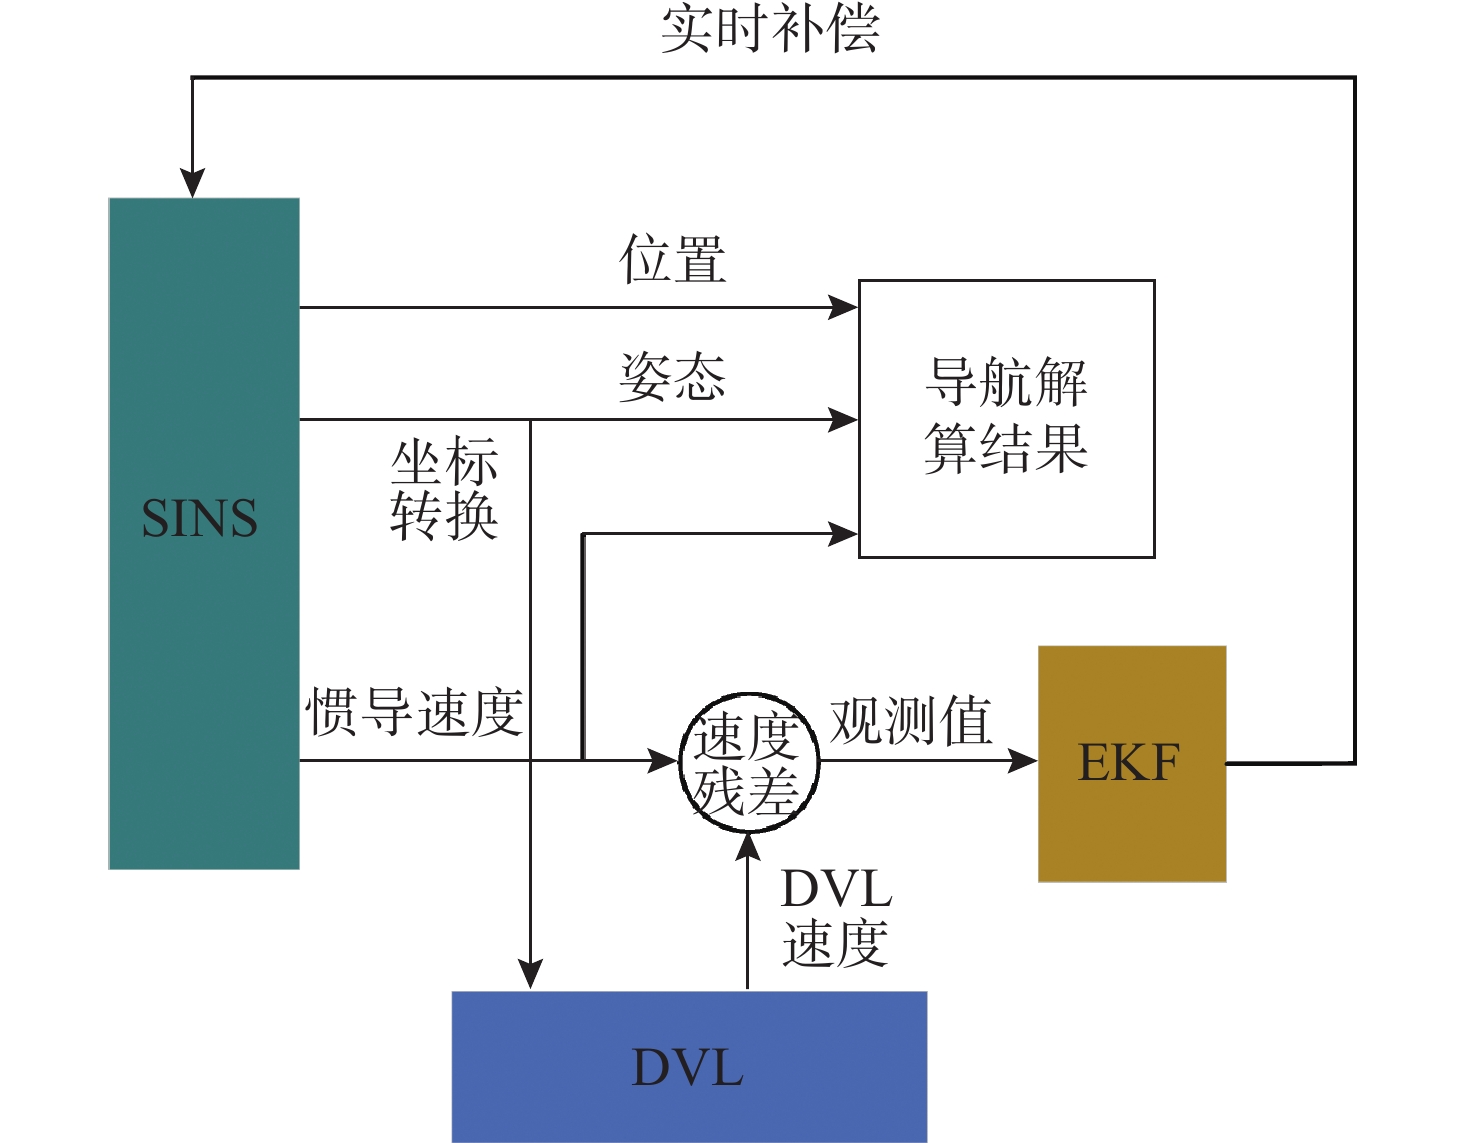
图 1 SINS/DVL组合导航系统原理示意图
Figure 1. Schematic diagram of SINS/DVL integrated navigation system
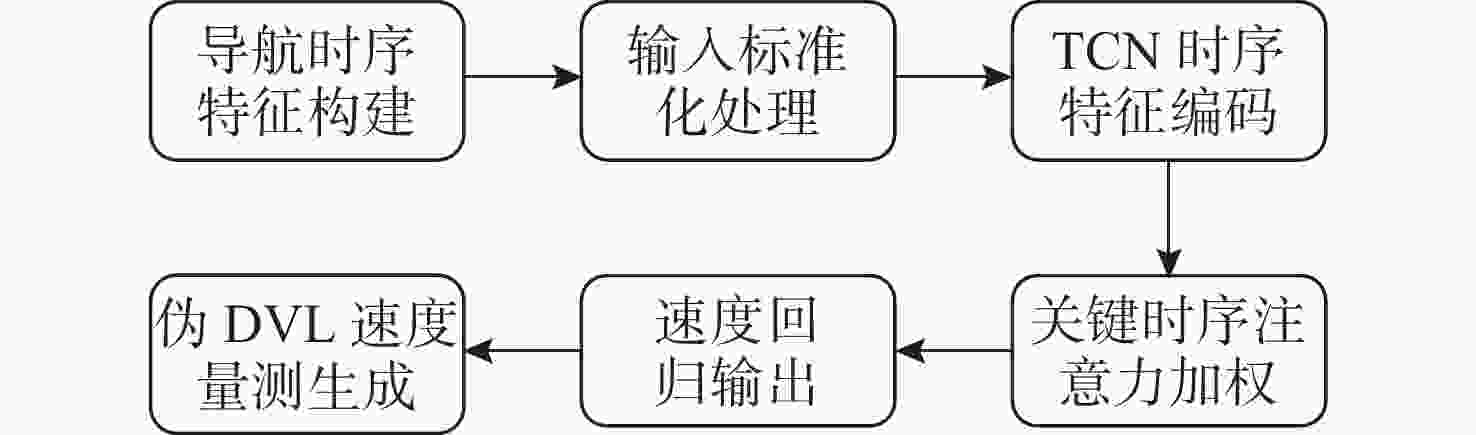
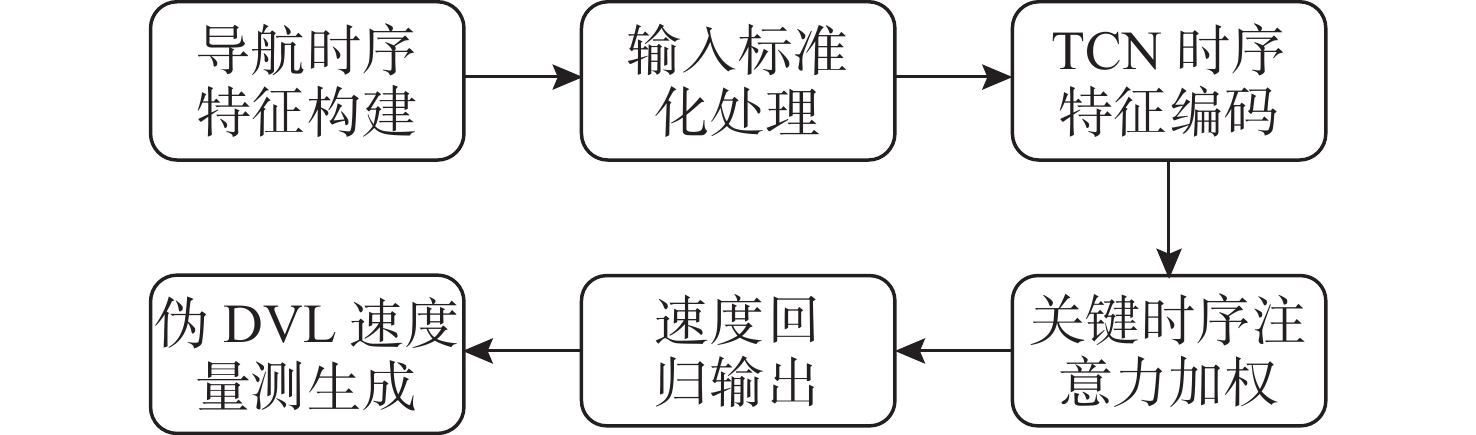
图 4 TCN-Attention伪DVL速度量测生成流程
Figure 4. Flowchart of Pseudo-DVL velocity measurement generation based on the TCN-Attention model
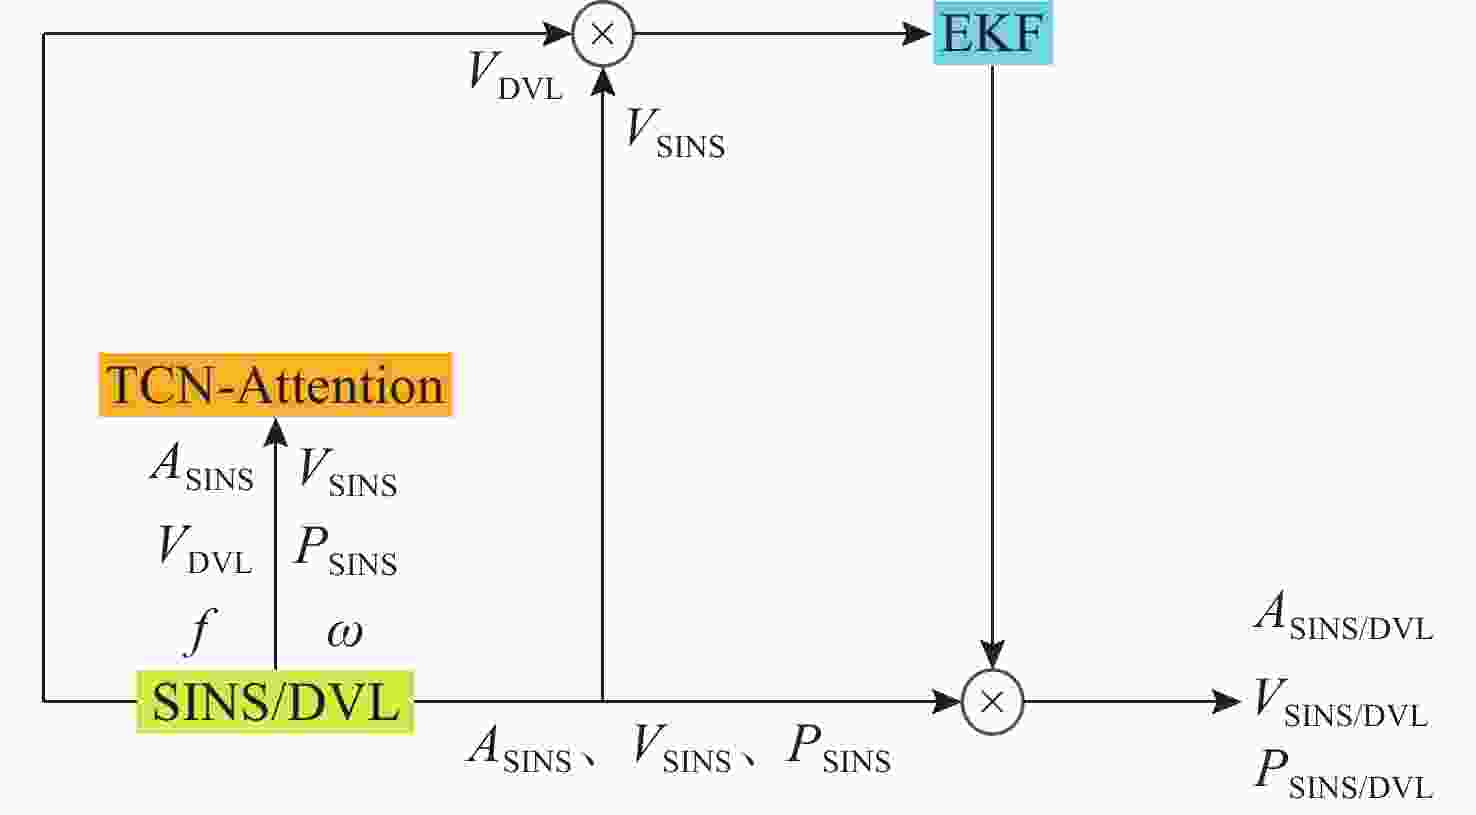
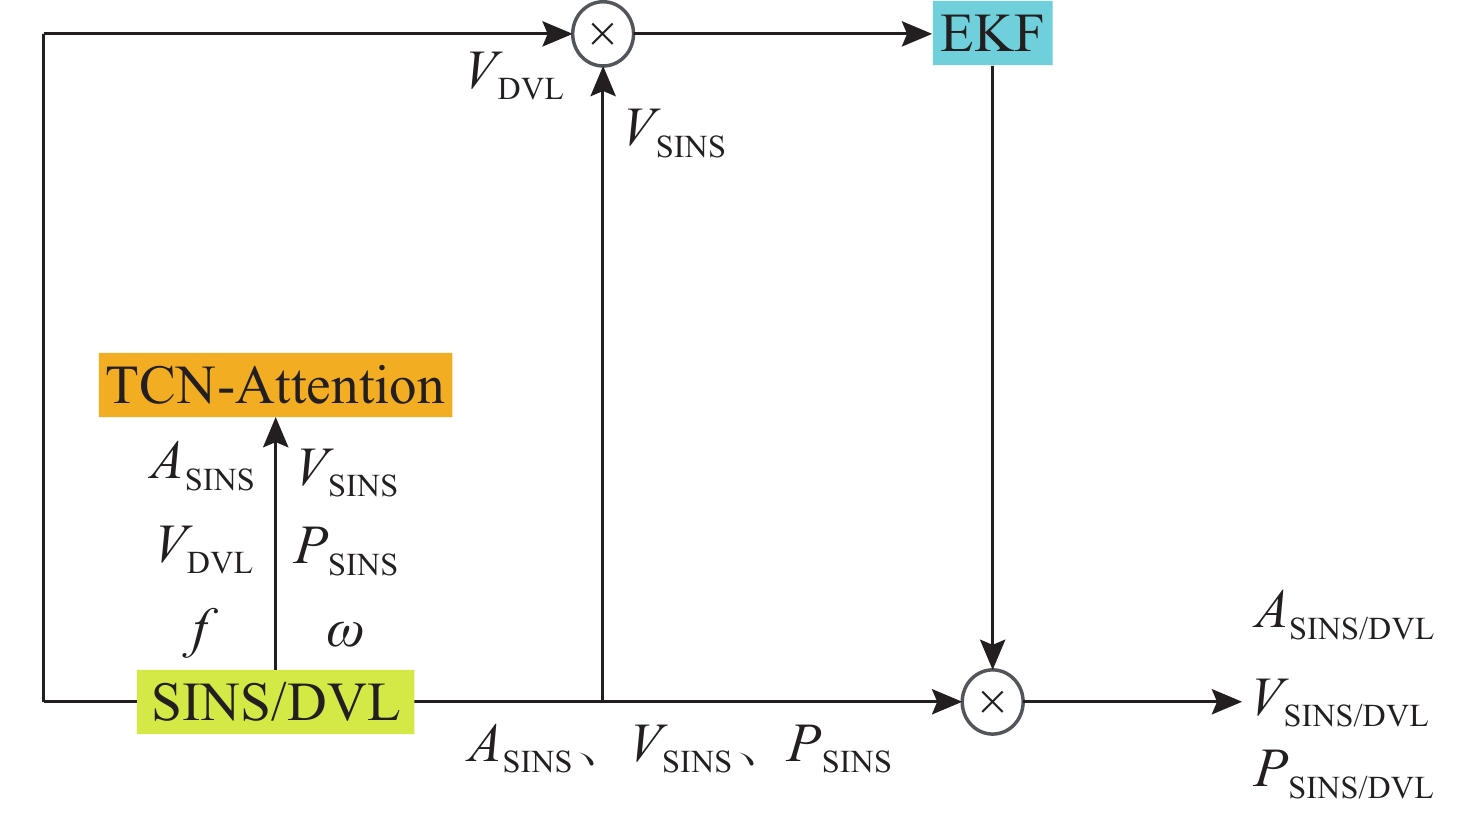
图 5 TCN-Attention辅助组合导航训练阶段原理图
Figure 5. Schematic diagram of TCN-Attention-assisted integrated navigation in the training phase
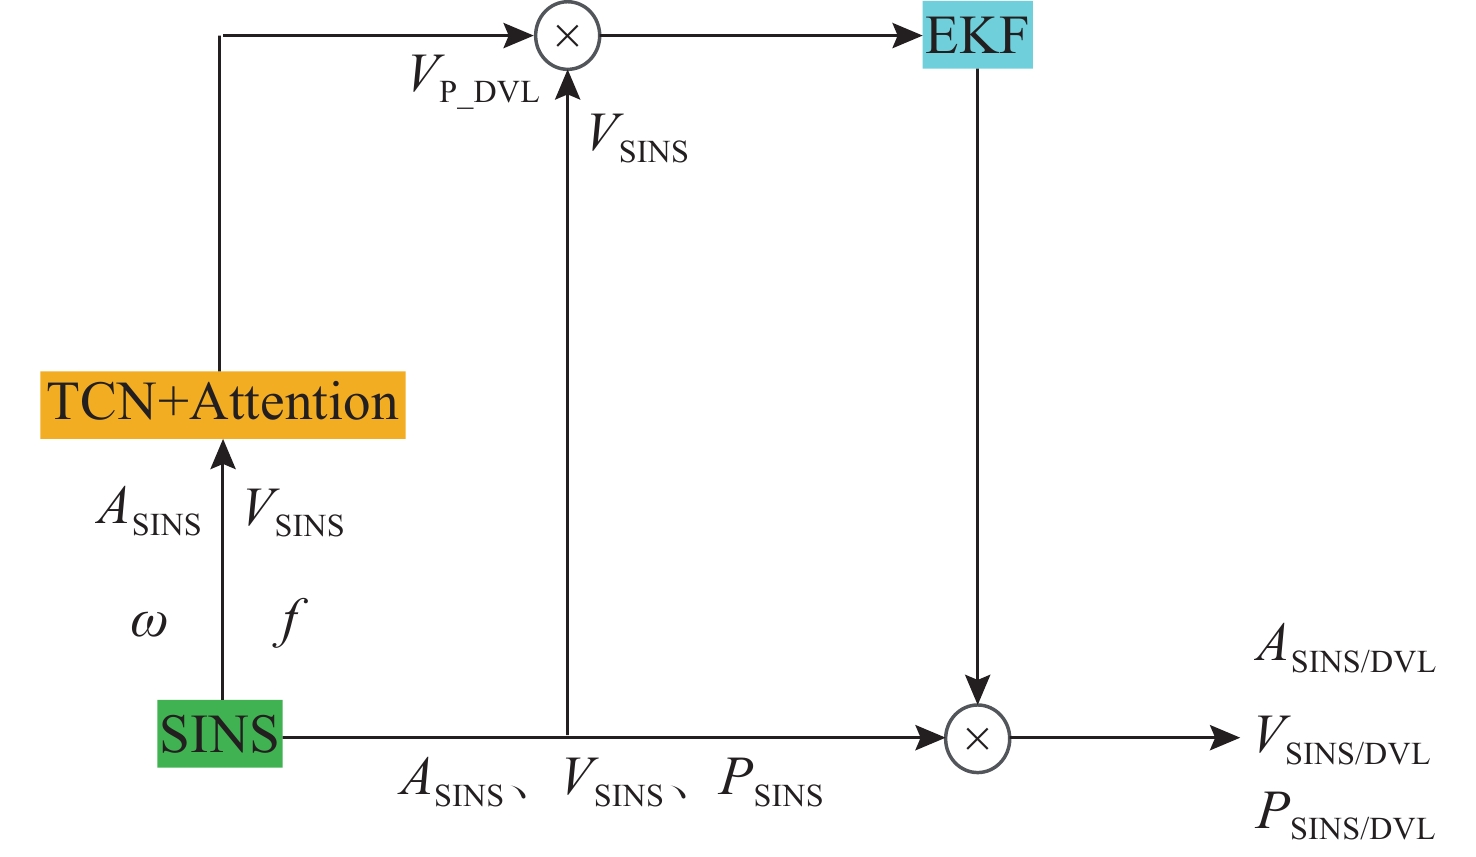
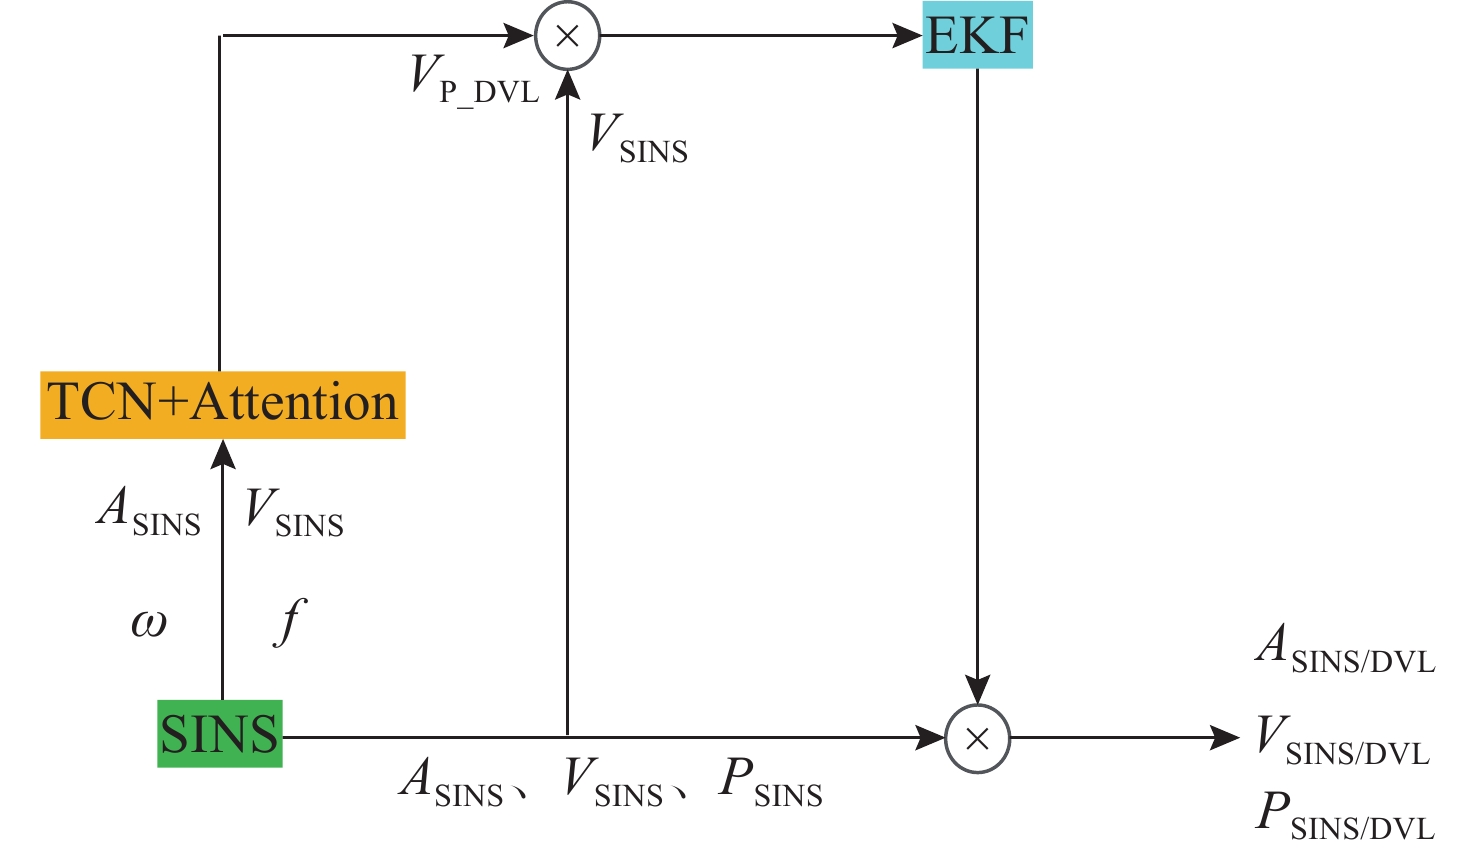
图 6 TCN-Attention辅助组合导航预测阶段原理图
Figure 6. Schematic diagram of TCN-attention-assisted integrated navigation in the prediction phase
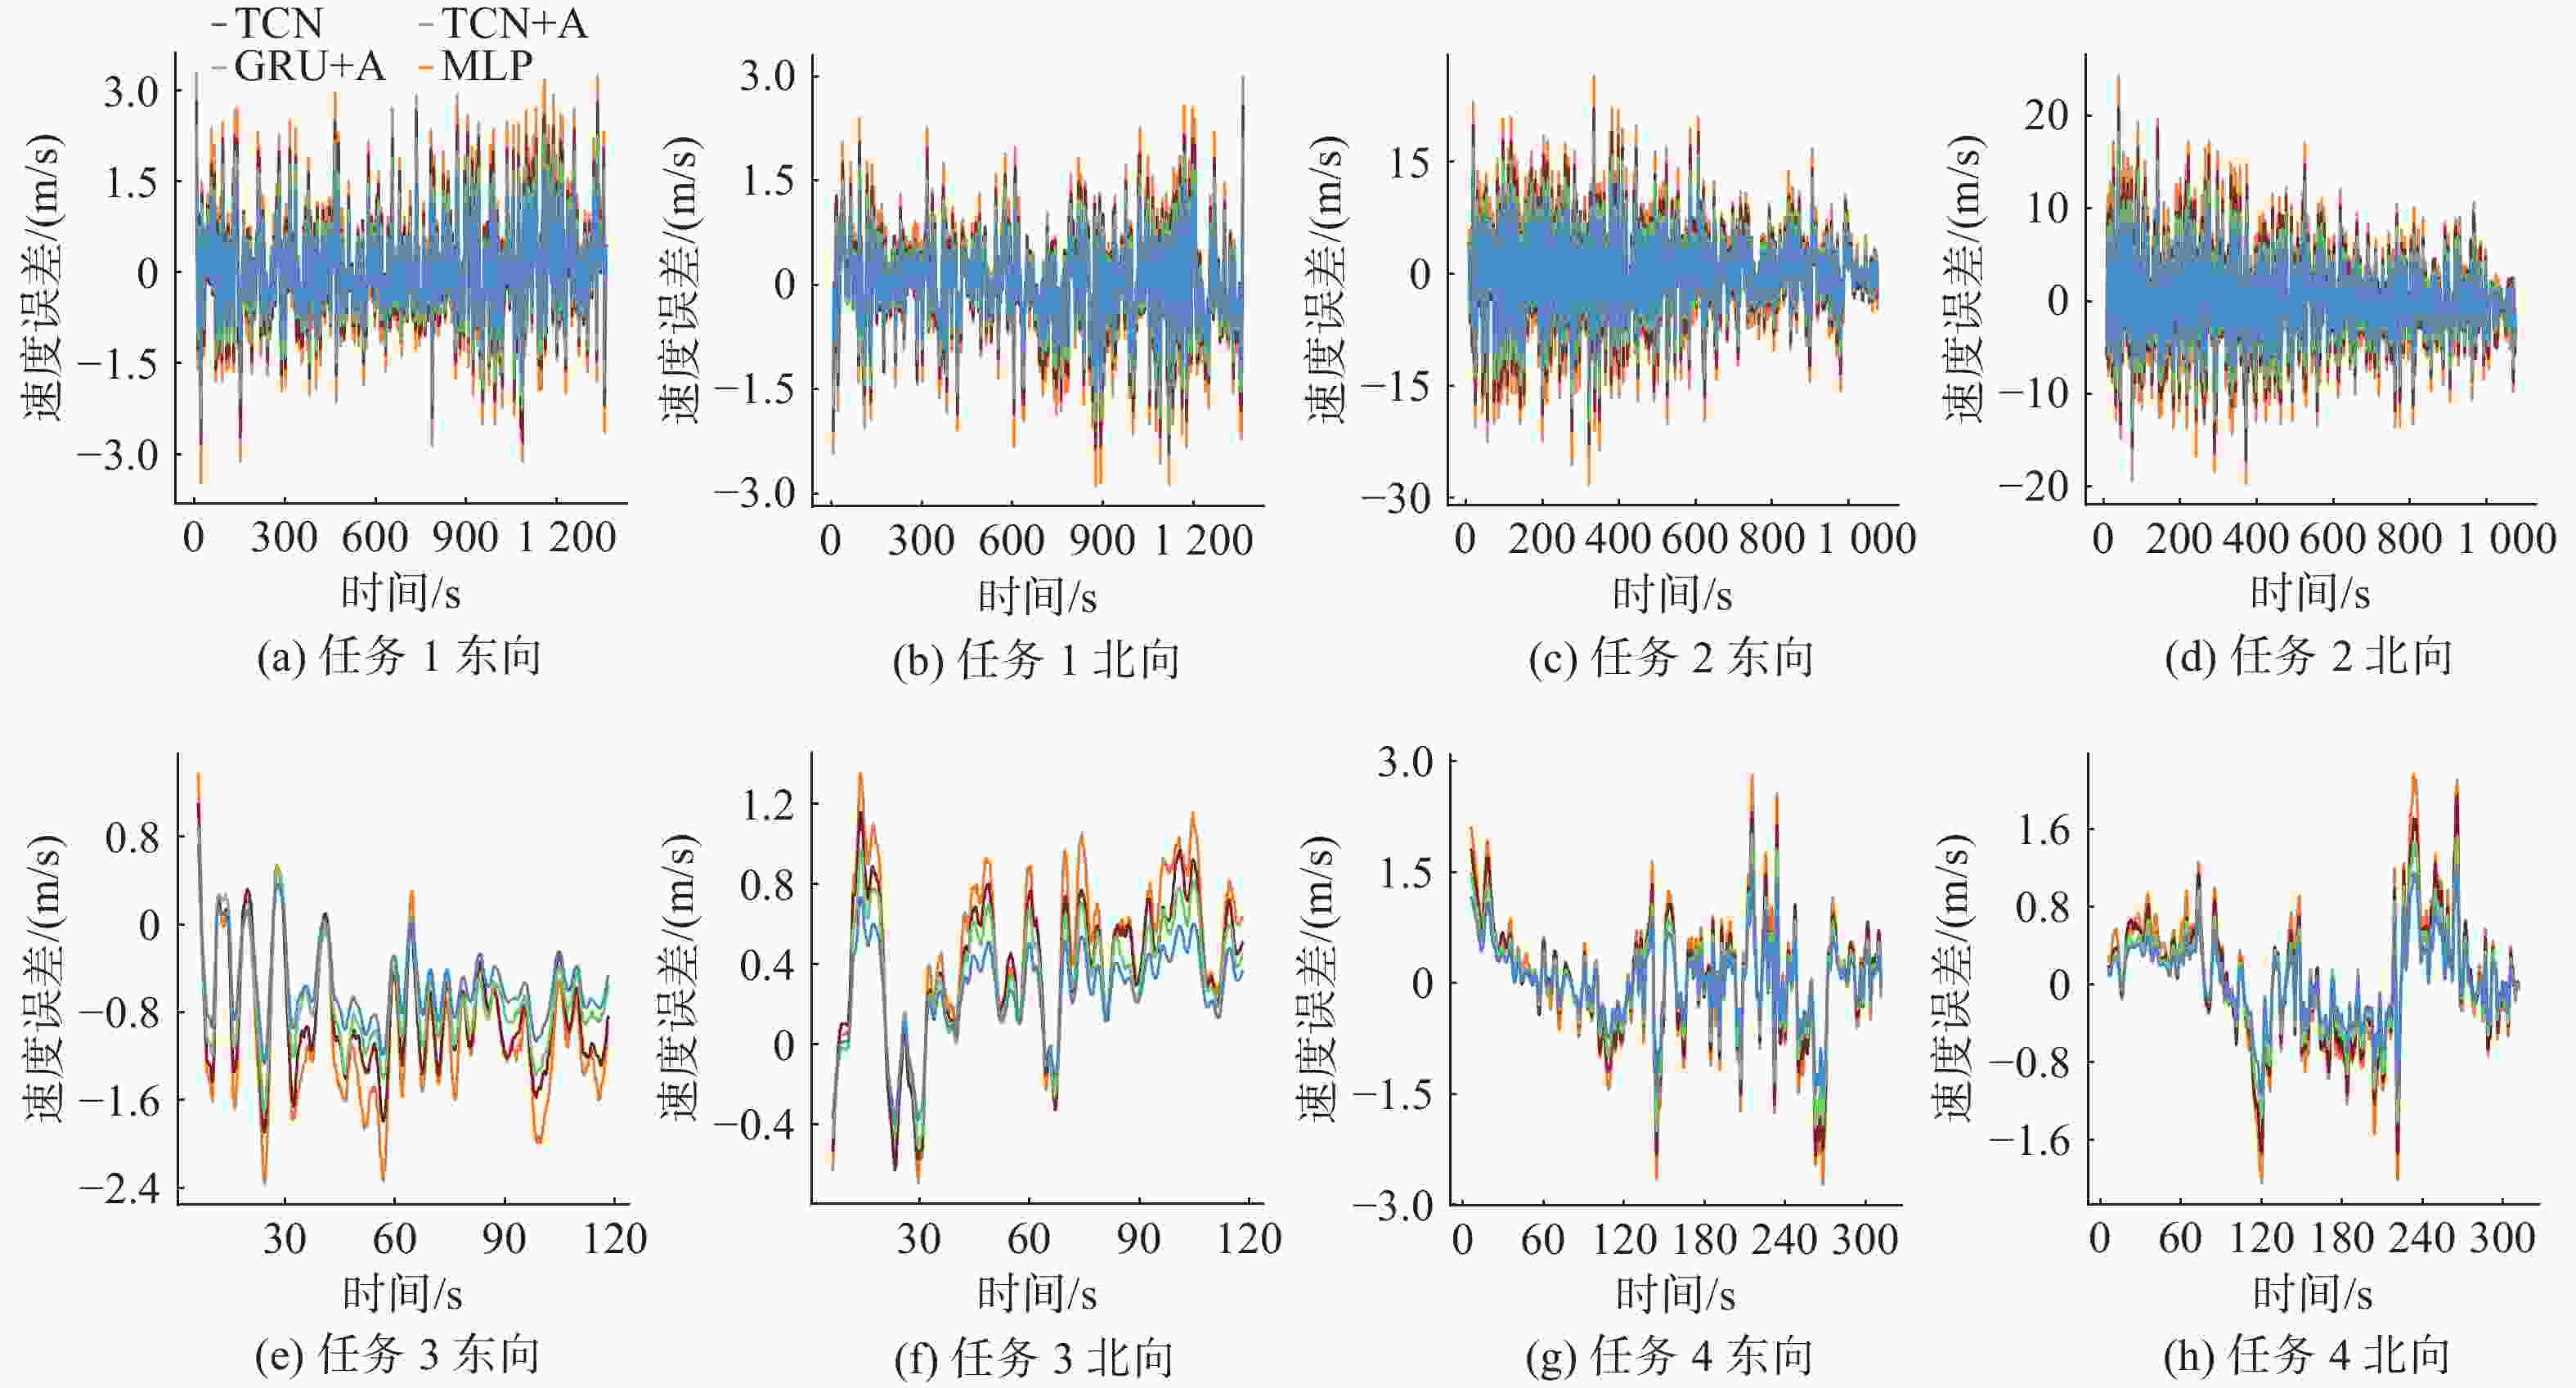
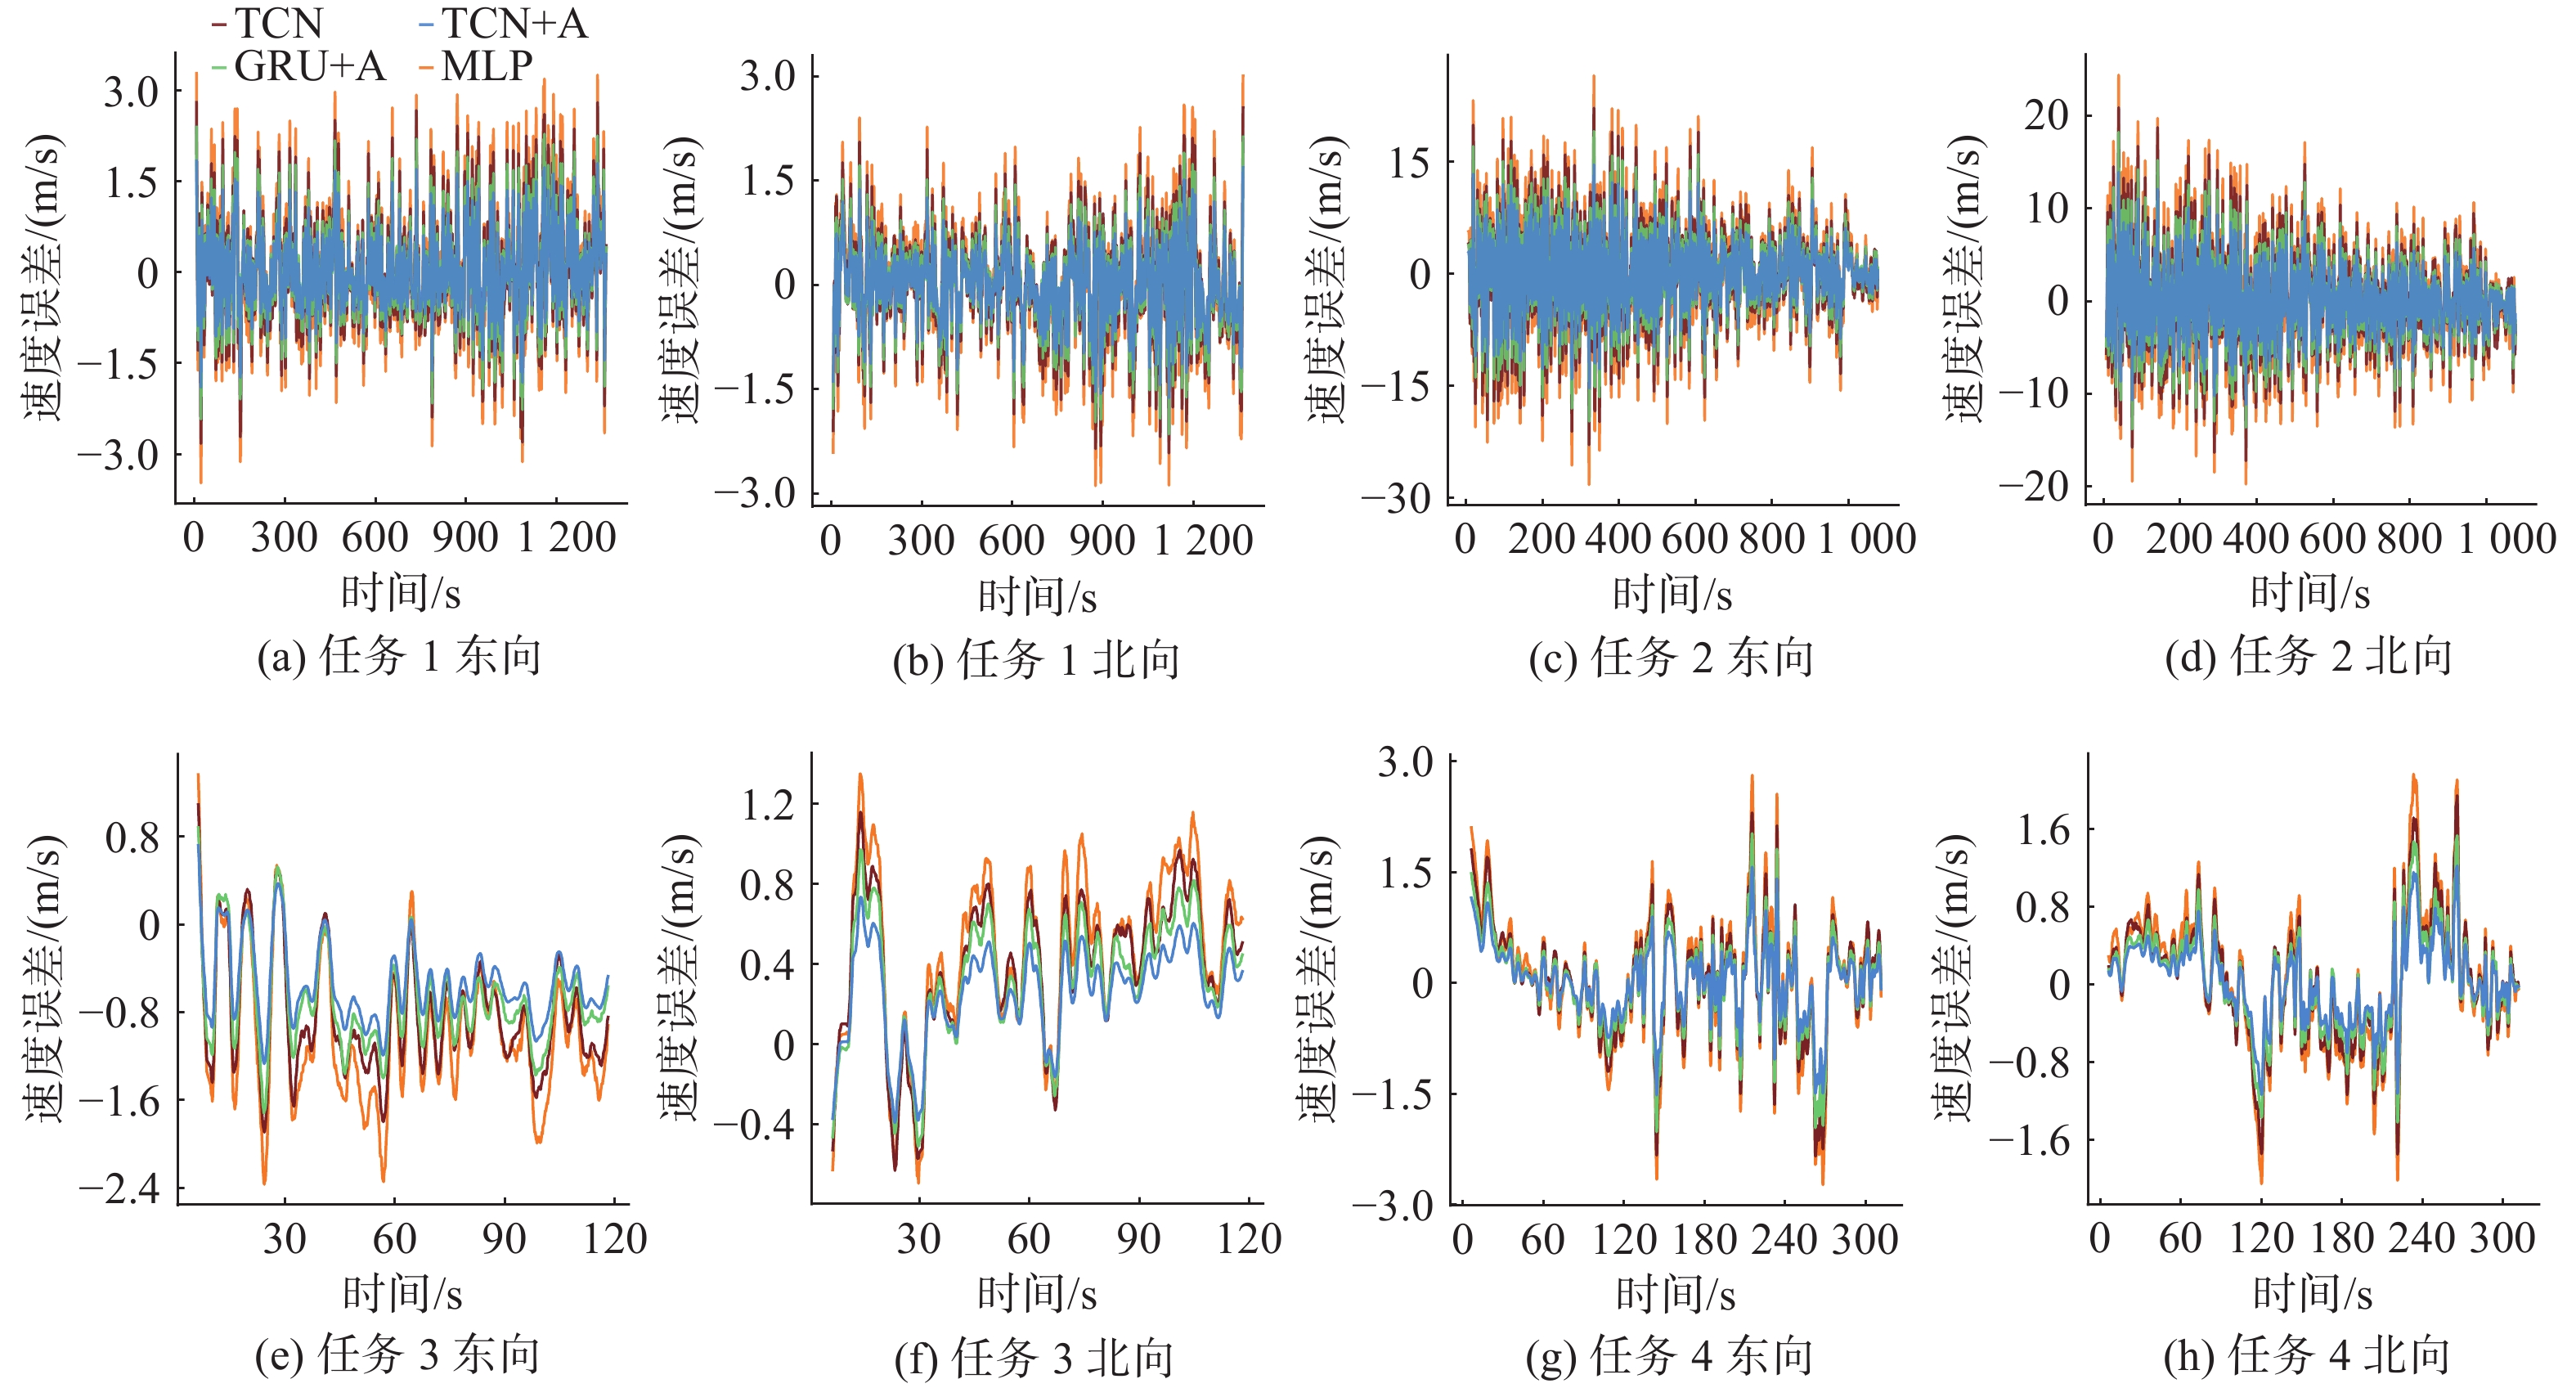
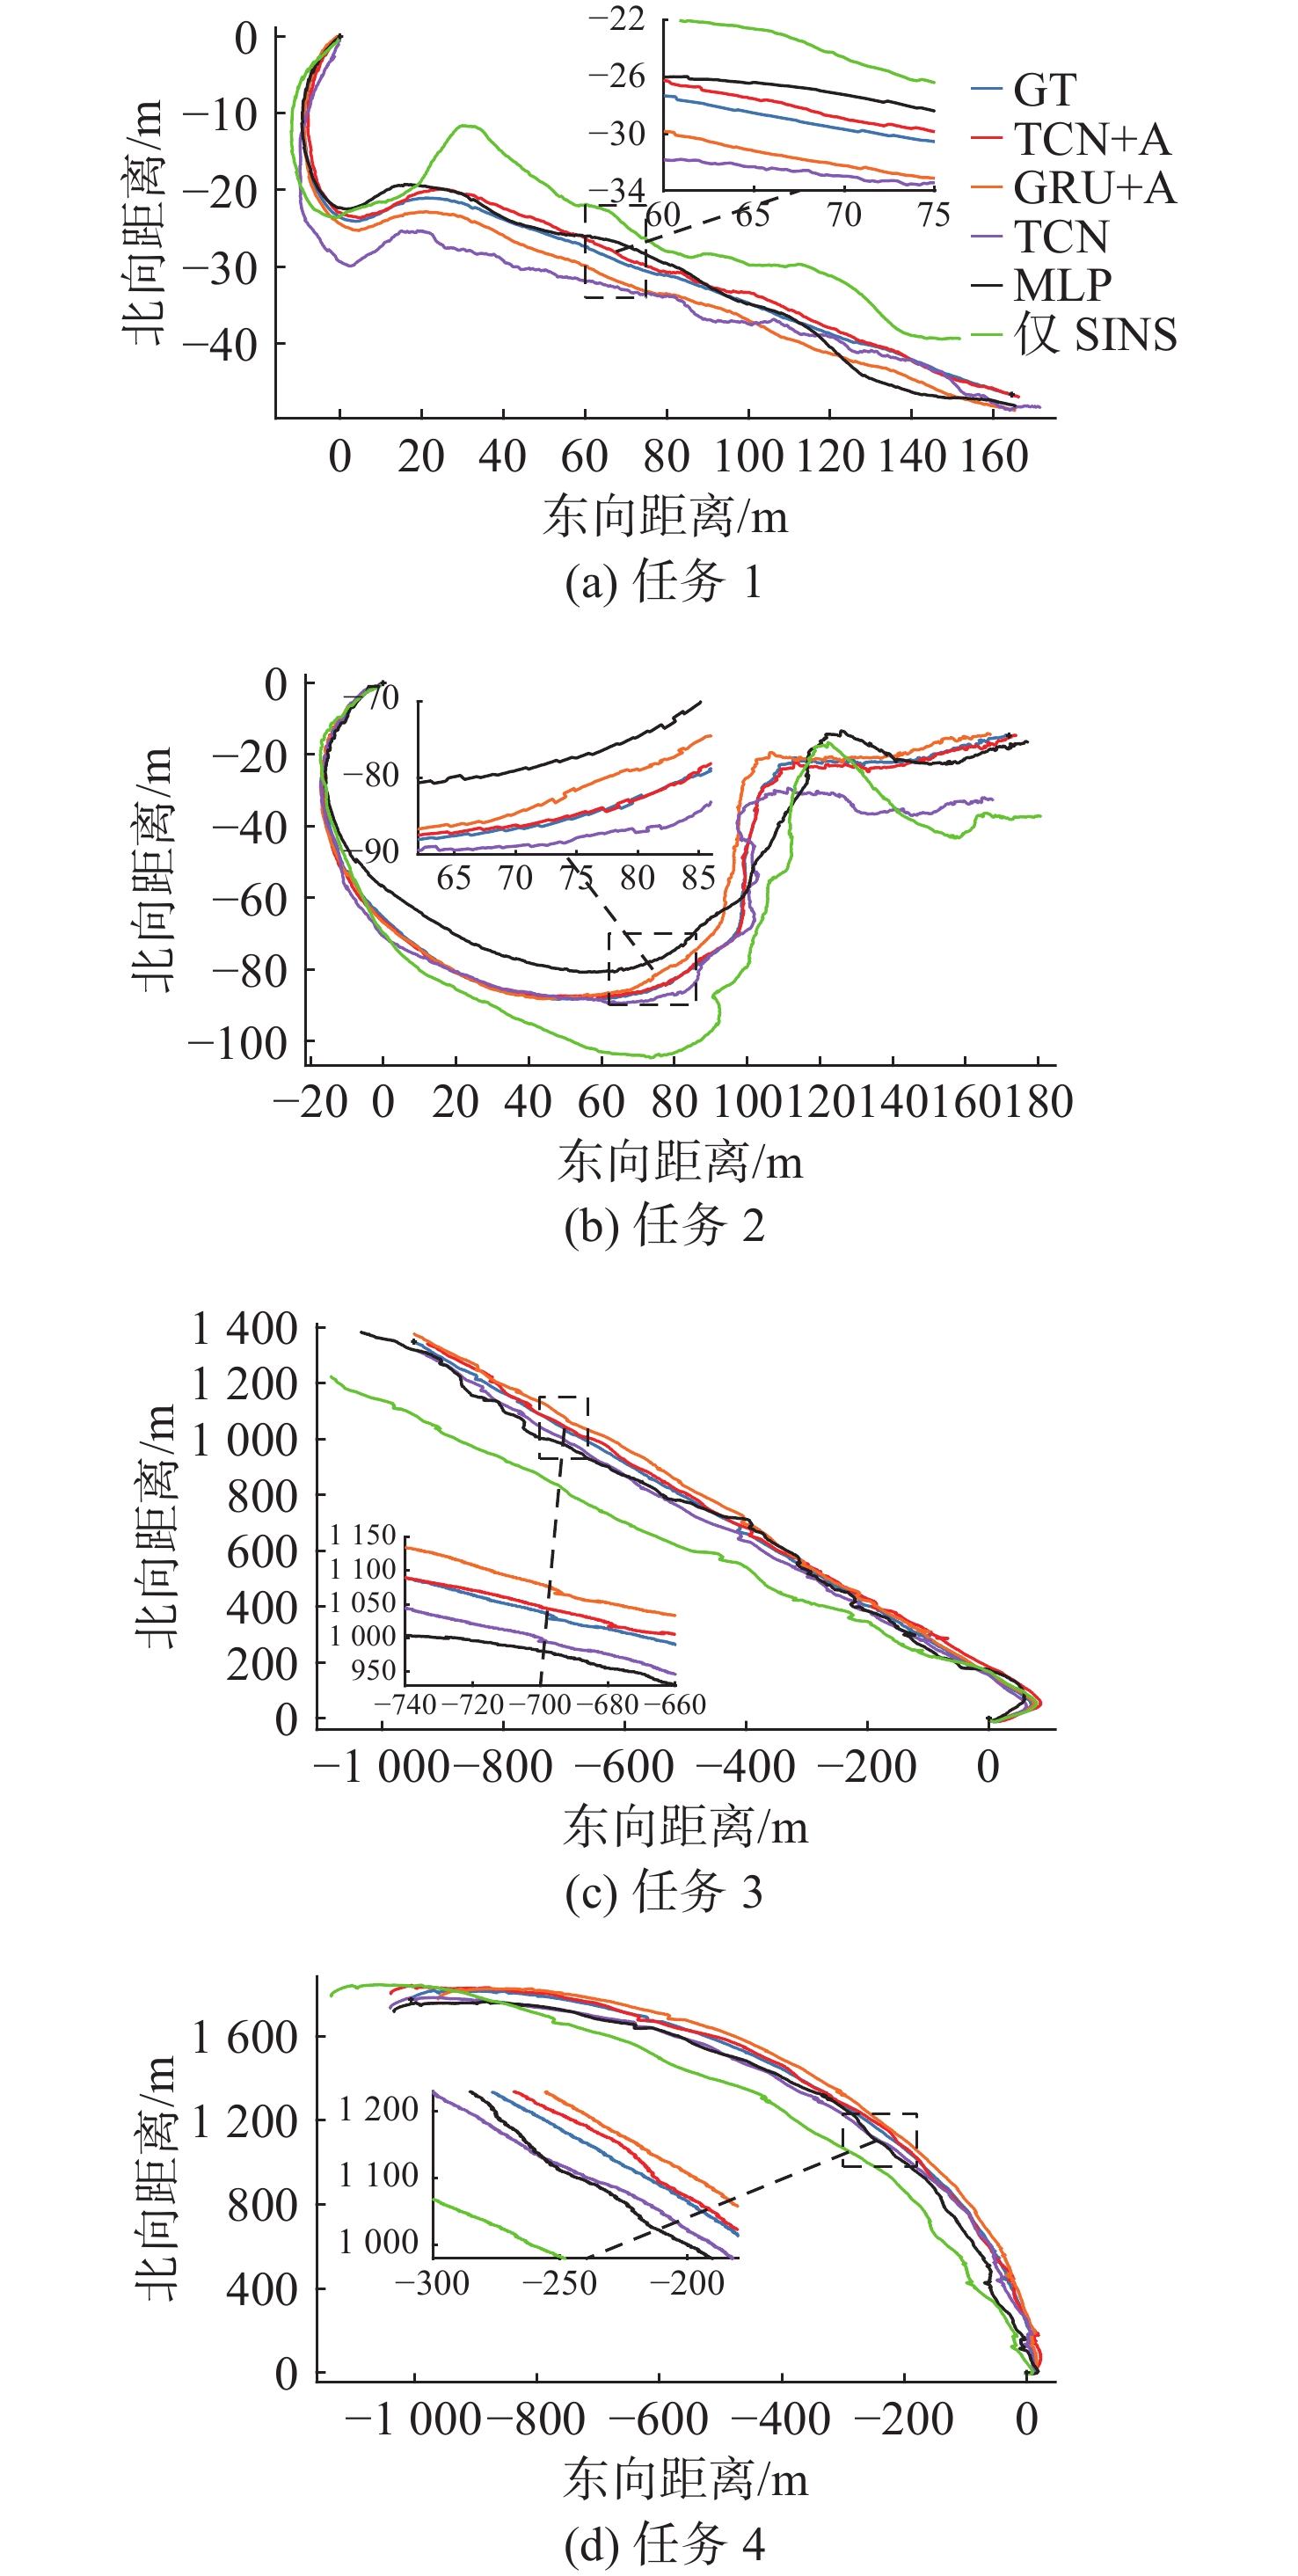
图 8 东向速度误差和北向速度误差曲线
Figure 8. Curves of east-direction velocity errors and north-direction velocity errors
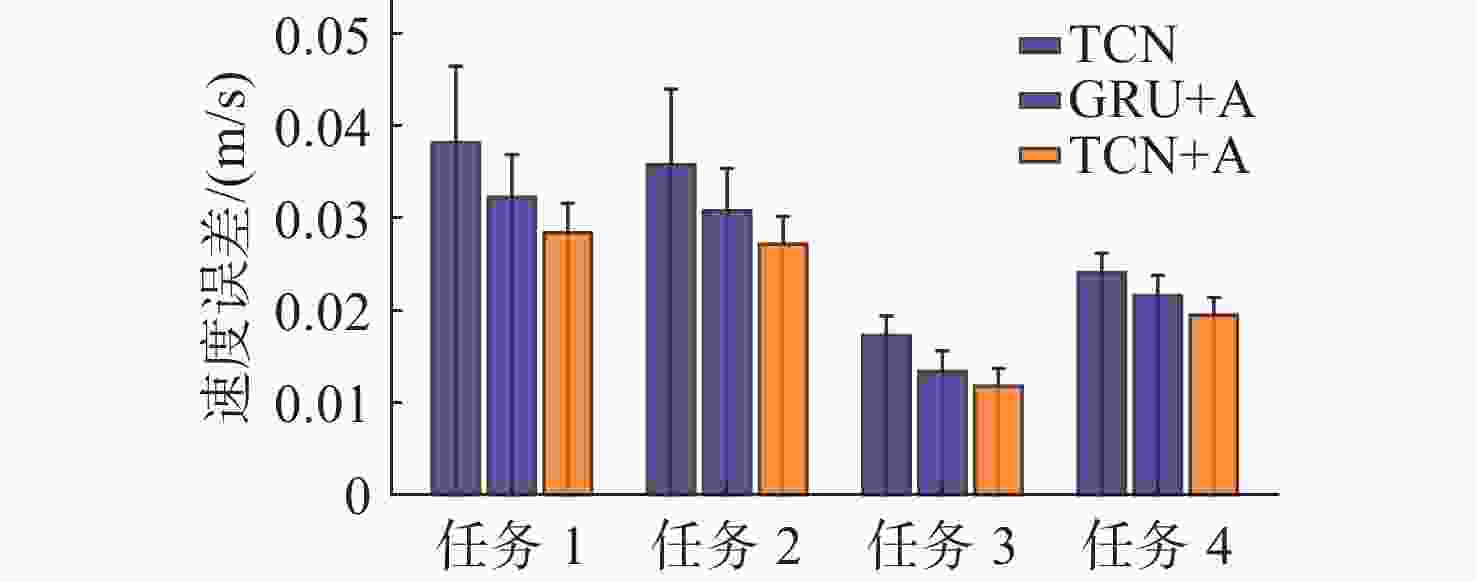
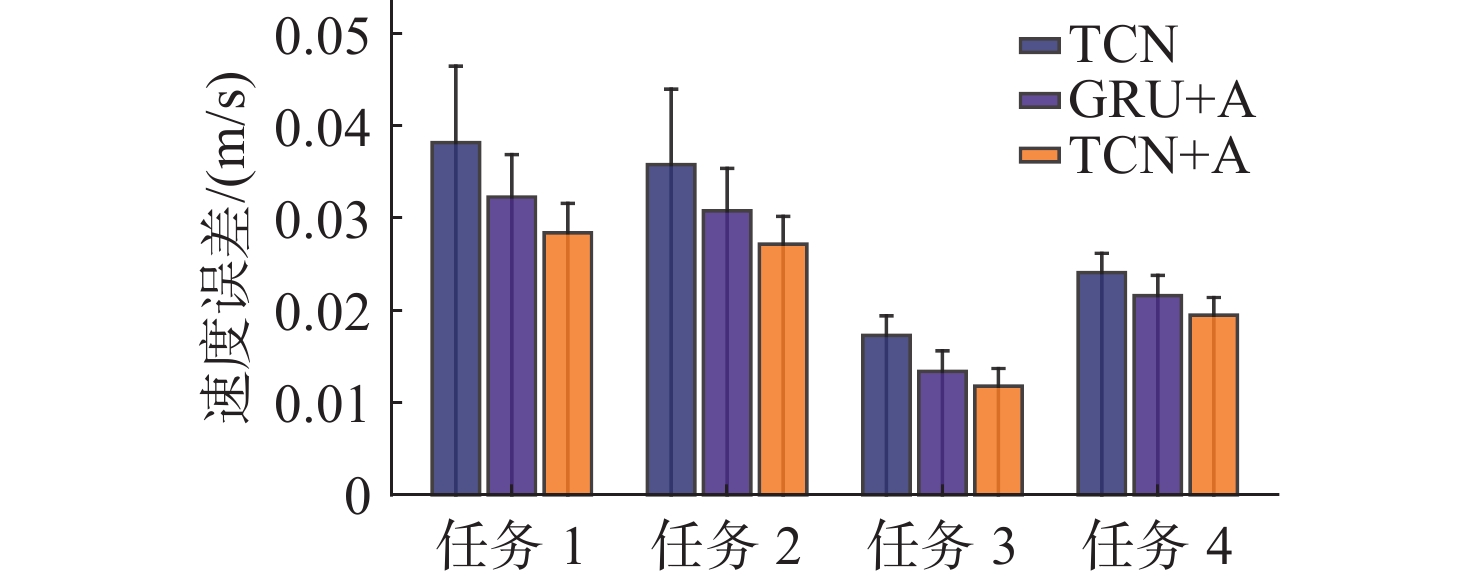
图 9 3种深度学习模型东向速度误差MAE与RMSE
Figure 9. MAE and RMSE of east velocity error for three deep learning models
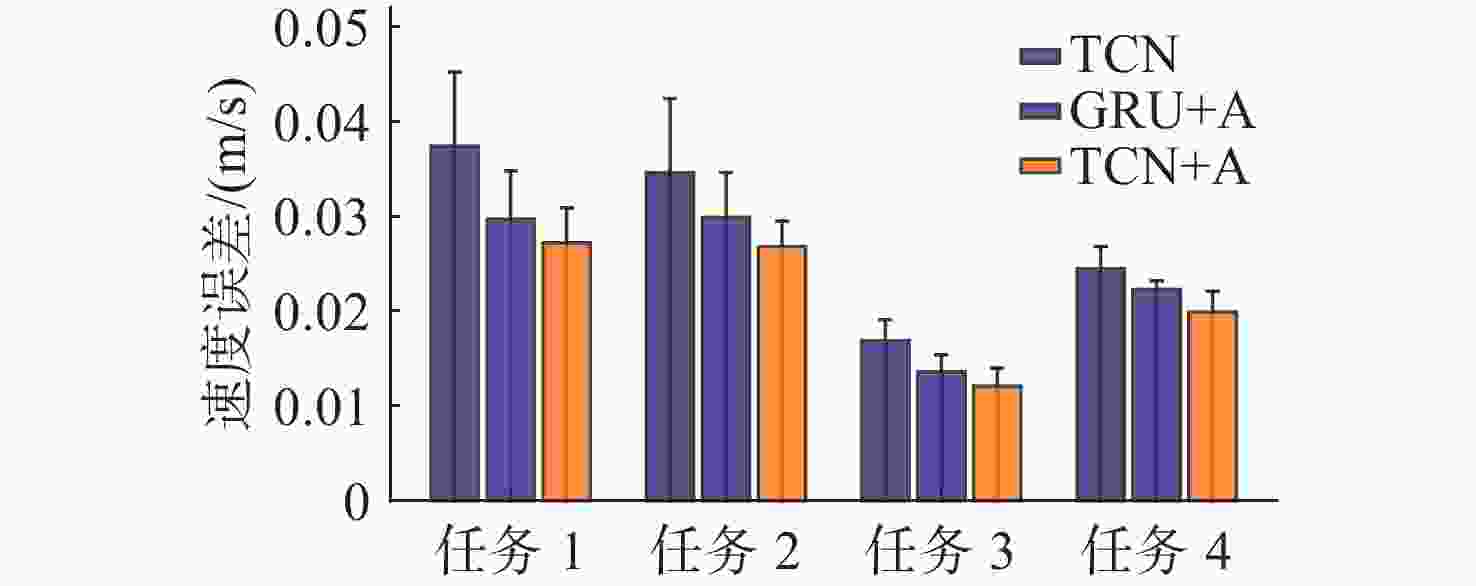
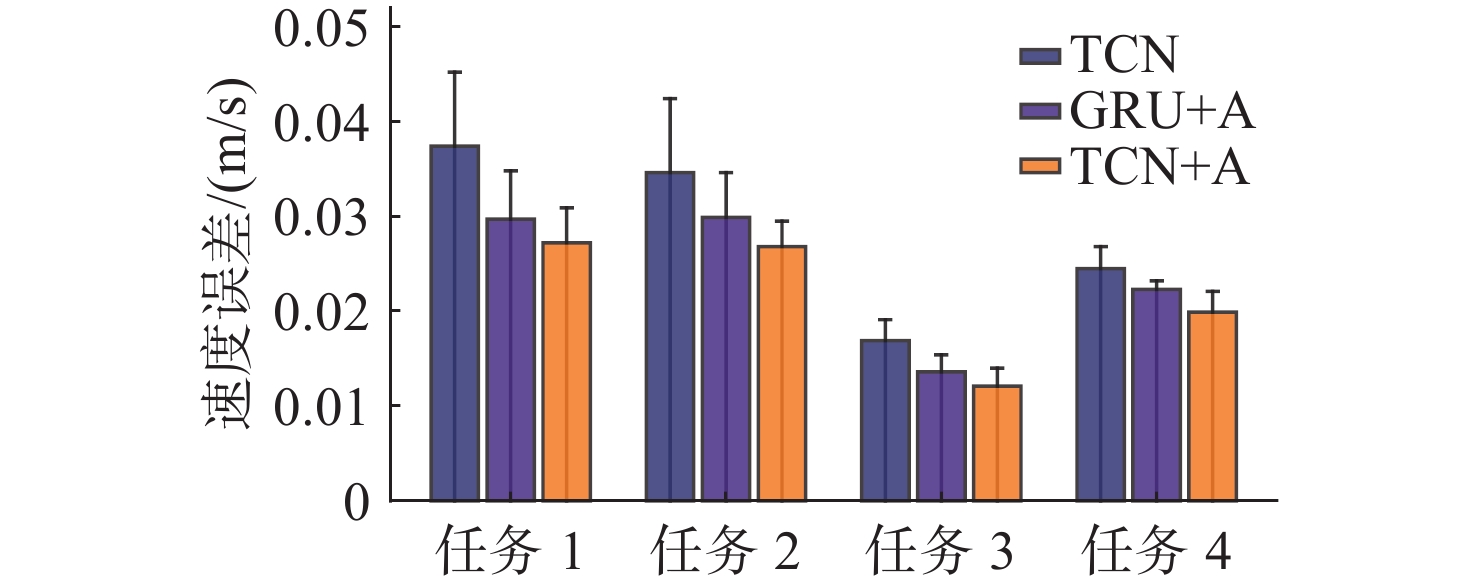
图 10 3种深度学习模型北向速度误差MAE与RMSE
Figure 10. MAE and RMSE of north velocity error for three deep learning models
表 1 TCN-Attention网络关键参数
Table 1. Key parameters of the TCN-Attention model
参数 规格 单时刻输入维度 13 时间窗口长度 20 输入张量维度 $ {\mathbb{R}}^{20\times 13} $ 标准化方法 Z-score 注意力嵌入位置 TCN输出后 输出维度 2  下载: 导出CSV
表 2 SINS/DVL系统关键传感器性能指标
Table 2. Key sensor performance indicators of the SINS/DVL system
传感器 性能指标 值 IMU 测量转速(陀螺)/((°)/s) $ \pm 200 $ 测量加速度/(m/s²) ±15g 更新频率/Hz 200 常值漂移转速(陀螺)/((°)/h) $ \lt 0.02 $ 常值漂移加速度/(m/s²) $ \lt 50\times {10}^{-6}g $ 白噪声标准差(陀螺)/((°)/s) $ 0.002 $ 白噪声标准差(加速度)/(m/s²) 0.002 DVL 速度精度/(m/s) ±(0.5%v+0.005) 速度量程/(m/s) −5.14~10.28 更新频率/Hz 1 工作频率/kHz 300 测速随机噪声标准差/(m/s) 0.005 注: v为DVL速度测量值, 单位为m/s。
下载: 导出CSV
表 3 东向速度误差评价指标
Table 3. Evaluation indices of east velocity error
m/s 指标 任务编号 MLP TCN GRU+A TCN+A MAE 任务1 0.044 6 0.038 2 0.032 3 0.028 4 任务2 0.042 3 0.035 8 0.030 8 0.027 2 任务3 0.023 1 0.017 3 0.013 4 0.011 8 任务4 0.028 2 0.024 1 0.021 6 0.019 5 RMSE 任务1 0.061 7 0.046 5 0.036 9 0.031 6 任务2 0.057 8 0.044 0 0.035 4 0.030 2 任务3 0.025 9 0.019 4 0.015 6 0.013 7 任务4 0.030 5 0.026 2 0.023 8 0.021 4
下载: 导出CSV
表 4 北向速度误差评价指标
Table 4. Evaluation indices of north velocity error
m/s 指标 任务编号 MLP TCN GRU+A TCN+A MAE 任务1 0.051 3 0.037 4 0.029 7 0.027 2 任务2 0.041 9 0.034 6 0.029 9 0.026 8 任务3 0.021 4 0.016 9 0.013 6 0.012 1 任务4 0.027 8 0.024 5 0.022 3 0.019 9 RMSE 任务1 0.063 0 0.045 2 0.034 8 0.030 9 任务2 0.053 7 0.042 4 0.034 6 0.029 5 任务3 0.026 5 0.019 1 0.015 4 0.014 0 任务4 0.032 4 0.026 8 0.023 2 0.022 1
下载: 导出CSV
表 5 4个测试任务各方案绝对轨迹误差
Table 5. ATEs of each solution for the four test tasks
m 任务编号 仅SINS MLP TCN GRU+A TCN+A 任务1 121.3746 3.828 7 3.424 6 3.048 3 2.885 7 任务2 101.7428 3.318 5 3.078 2 2.869 5 2.631 8 任务3 22.532 9 1.204 1 1.052 1 0.875 2 0.751 6 任务4 40.485 2 1.816 8 1.642 5 1.492 8 1.305 5
下载: 导出CSV
-
[1] 靳凯迪, 柴洪洲, 宿楚涵, 等. 基于状态变换卡尔曼滤波的DVL/SINS组合导航算法[J]. 系统工程与电子技术, 2023, 45(11): 3624-3631. doi: 10.12305/j.issn.1001-506X.2023.11.30 [2] 冉昌艳, 祝执, 王伟, 等. 波束故障条件下基于ST-EKF的SINS/DVL紧组合导航优化方法[J]. 中国惯性技术学报, 2023, 31(10): 996-1003. doi: 10.13695/j.cnki.12-1222/o3.2023.10.006 [3] Tang H, Xu J, Chang L, et al. Invariant error-based integrated solution for SINS/DVL in earth frame: Extension and comparison[J]. IEEE Transactions on Instrumentation and Measurement, 2022, 72: 1-17. doi: 10.1109/tim.2022.3225043 [4] Tang J, Bian H, Wang R, et al. Lie group based nonlinear error models for SINS/DVL integrated navigation[J]. Ocean Engineering, 2024, 295: 116898. doi: 10.1016/j.oceaneng.2024.116898 [5] Zhu B, Li J, Cui G, et al. Robust adaptive non-linear alignment algorithm for SINS/DVL integrated navigation system based on variational Bayesian[J]. IET Science, Measurement & Technology, 2024, 18(9): 524-539. [6] Li D, Xu J, He H, et al. An underwater integrated navigation algorithm to deal with DVL malfunctions based on deep learning[J]. IEEE Access, 2021, 9: 82010-82020. doi: 10.1109/ACCESS.2021.3083493 [7] Topini E, Fanelli F, Topini A, et al. An experimental comparison of deep learning strategies for AUV navigation in DVL-denied environments[J]. Ocean Engineering, 2023, 274: 114034. doi: 10.1016/j.oceaneng.2023.114034 [8] 匡兴红, 黄傲威. 一种基于深度学习辅助的SINS/DVL组合导航方法[J]. 系统仿真学报, 2024, 36(8): 1810-1822. doi: 10.16182/j.issn1004731x.joss.24-0273 [9] 王立辉, 刘恩东, 吴璠, 等. Attention-GRU神经网络辅助的SINS/DVL组合导航算法[J]. 中国惯性技术学报, 2024, 32(6): 565-571.Wang L H, Liu E D, Wu F, et al. SINS/DVL integrated navigation algorithm assisted by Attention-GRU neural network[J]. Journal of Chinese Inertial Technology, 2024, 32(6): 565-571. [10] Cohen N, Klein I. Inertial navigation meets deep learning: a survey of current trends and future directions[J]. Results in Engineering, 2024, 24: 103565. doi: 10.1016/j.rineng.2024.103565 [11] Yang Y, Xu B, Ye B, et al. Deep learning-assisted ES-EKF for surface AUV navigation with SINS/GPS/DVL integration[J]. Journal of Marine Science and Engineering, 2025, 13(11): 2035. doi: 10.3390/jmse13112035 [12] Zhang F, Zhao S, Li L, et al. Underwater DVL optimization network(UDON): a learning-based DVL velocity optimizing method for underwater navigation[J]. Drones, 2025, 9(1): 56. doi: 10.3390/drones9010056 [13] 杨达, 刘家威, 郑斌, 等. 基于时域卷积网络与注意力机制的车辆换道轨迹预测模型[J]. 交通运输系统工程与信息, 2024, 24(2): 114-126. doi: 10.16097/j.cnki.1009-6744.2024.02.012 [14] 杨鑫源, 范传光, 叶佳锐, 等. 基于TCN-Attention模型的电力负荷短期概率预测方法[J]. 供用电, 2025, 42(4): 91-98. [15] 林秋良, 赵有兵, 冯威, 等. LSTM神经网络辅助的GNSS/VO组合定位方法[J]. 导航定位学报, 2023, 11(3): 156-164. doi: 10.3969/j.issn.2095-4999.2023.03.021 [16] 文家燕, 张锱强, 李克强, 等. 一种基于改进RBF神经网络的组合导航方法[J]. 航天控制, 2025, 43(2): 40-48. -

 下载:

 点击查看大图
计量
- 文章访问数: 874
- HTML全文浏览量: 446
- PDF下载量: 69
- 被引次数: 0